
XGO系列参数对比
随知识库更新
选择对比机型
横向滑动表格可查看全部已选机型;点击产品名称进入知识库。
| 对比维度来自当前知识库 | 四足XGO-mini2S 高性能足式实验平台 产品资料资料更新 2026-10-14 | 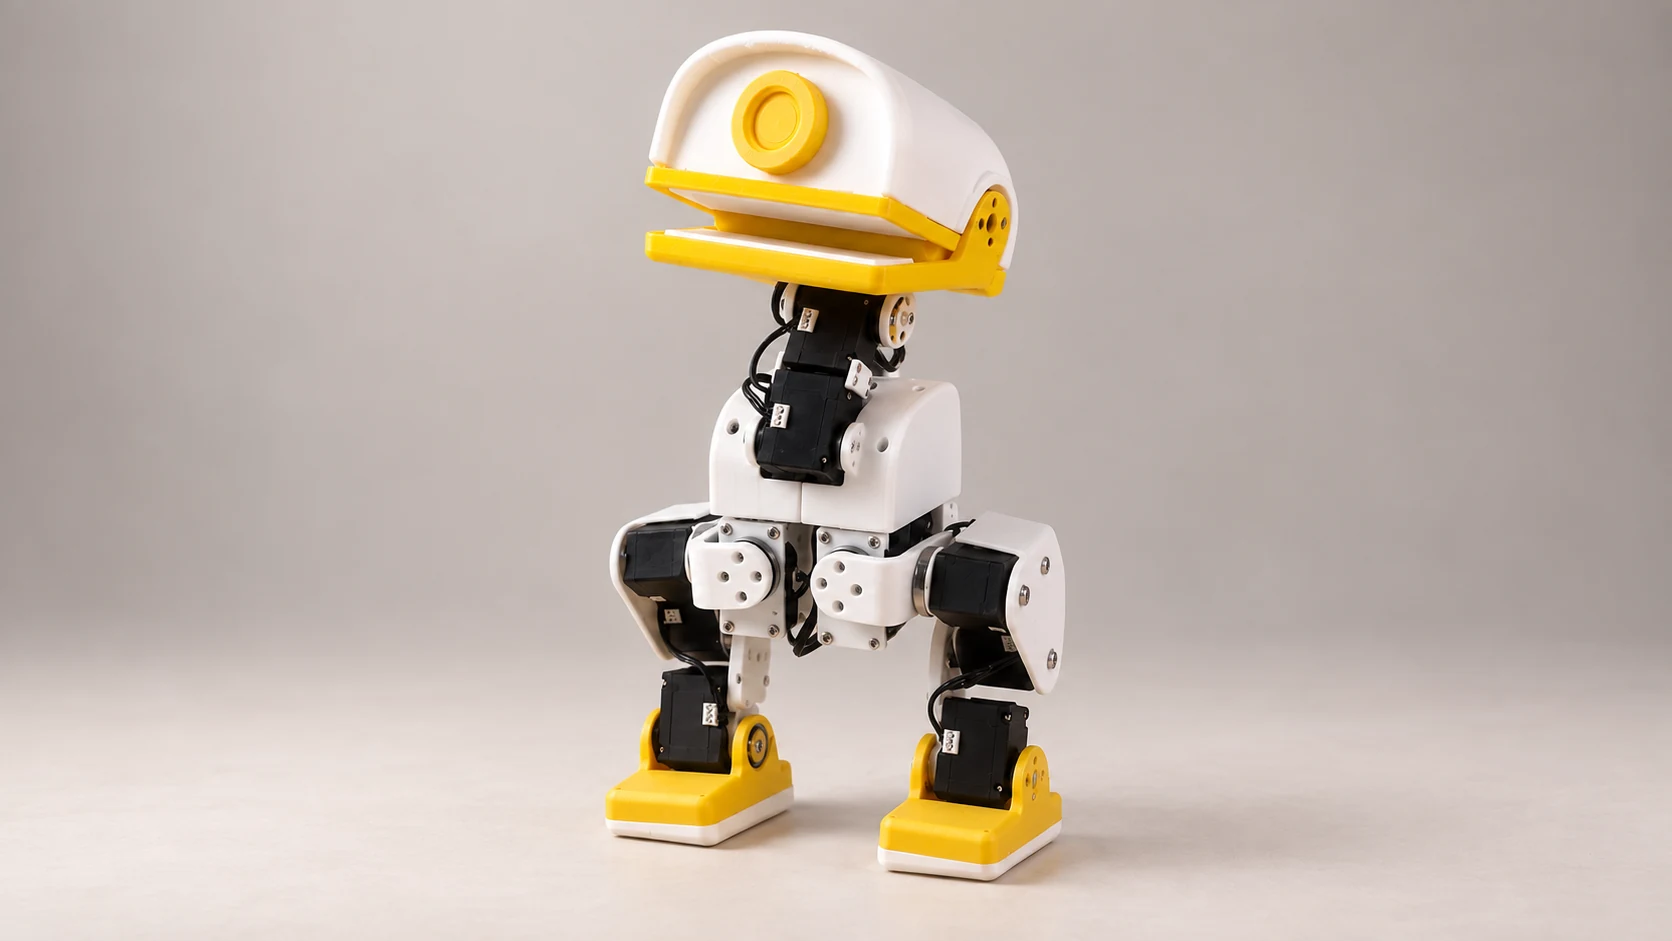 双足XGO-Duck 双足步态与动态平衡 产品资料资料更新 2026-11-04 |
|---|---|---|
| 形态与运动 | ||
| 产品形态 | 四足机器人 | 鸭形双足机器人 |
| 运动方式 | 全向移动 / 姿态控制 | 待补充 |
| 腿部执行器 | 12 个腿部关节 | 10 个腿部舵机 |
| 动力轮 | 无 | 待补充 |
| 机械臂 | 4 自由度机械臂 | 待补充 |
| 驱动与整机 | ||
| 腿部驱动 | 6V 4.5KG.CM金属壳钢齿360度磁编码双轴TTL串口舵机 | Feetech 1910 串行总线舵机 |
| 轮式驱动 | 无 | 待补充 |
| 舵机扭矩 | 4.5 kg·cm | 待补充 |
| 反馈方式 | 磁编码反馈 | 待补充 |
| 结构件 | 1.5mm铝合金 | 整机套件外壳及结构件需自行打印,基础款外壳也需自行打印;脚底和嘴部部分零件标注 TPU |
| 腿和足端 | 硅胶+ABS | 待补充 |
| 整机重量 | 915 g | 待补充 |
| 整机尺寸 | 默认站姿 270 × 150 × 180 mm | 待补充 |
| 硬件配置 | ||
| 计算模组 | Raspberry Pi CM5 | Arduino UNO Q(Linux 主机) |
| 模组内存 | 4 GB | 待补充 |
| 下位机 | ESP32 | UNO Q 板载 STM32 |
| 编程环境 | Python&ROS | 待补充 |
| 电池规格 | 18650 2S 3800 mAh | 8.4 V 18650 电池组,容量 ≥3500 mAh,XH2.54 接口 |
| 供电 / 充电 | DC圆孔 | 8.4 V,DC5521(5.5 × 2.1 mm) |
| 续航时间 | 约2个小时 | 基础款综合工况约 1 小时;整机套件使用音视频模块时随负载变化,待实测 |
| 屏幕 | 2.0 英寸 IPS 彩色显示屏(320 × 240) | 待补充 |
| 摄像头 | 500 万像素高清摄像头 | 待补充 |
“待补充”表示该参数尚未明确;存在不同记录时显示“待核对”。参数以对应机型及硬件版本为准。
“腿部执行器”仅统计腿部,不包含机械臂和动力轮。