
装配前完成舵机设置与编号,准备打印件、轴承、线束和螺丝。以下 25 张装配图可点击放大;螺丝规格和数量请结合图片与实际硬件版本核对。
断开电源后连接或更换线束,避免卡住关节或夹住线缆。摄像头、扬声器和 ToF 的线束可对照实物接线图。
6.1 舵机编号与副舵盘(01–02)
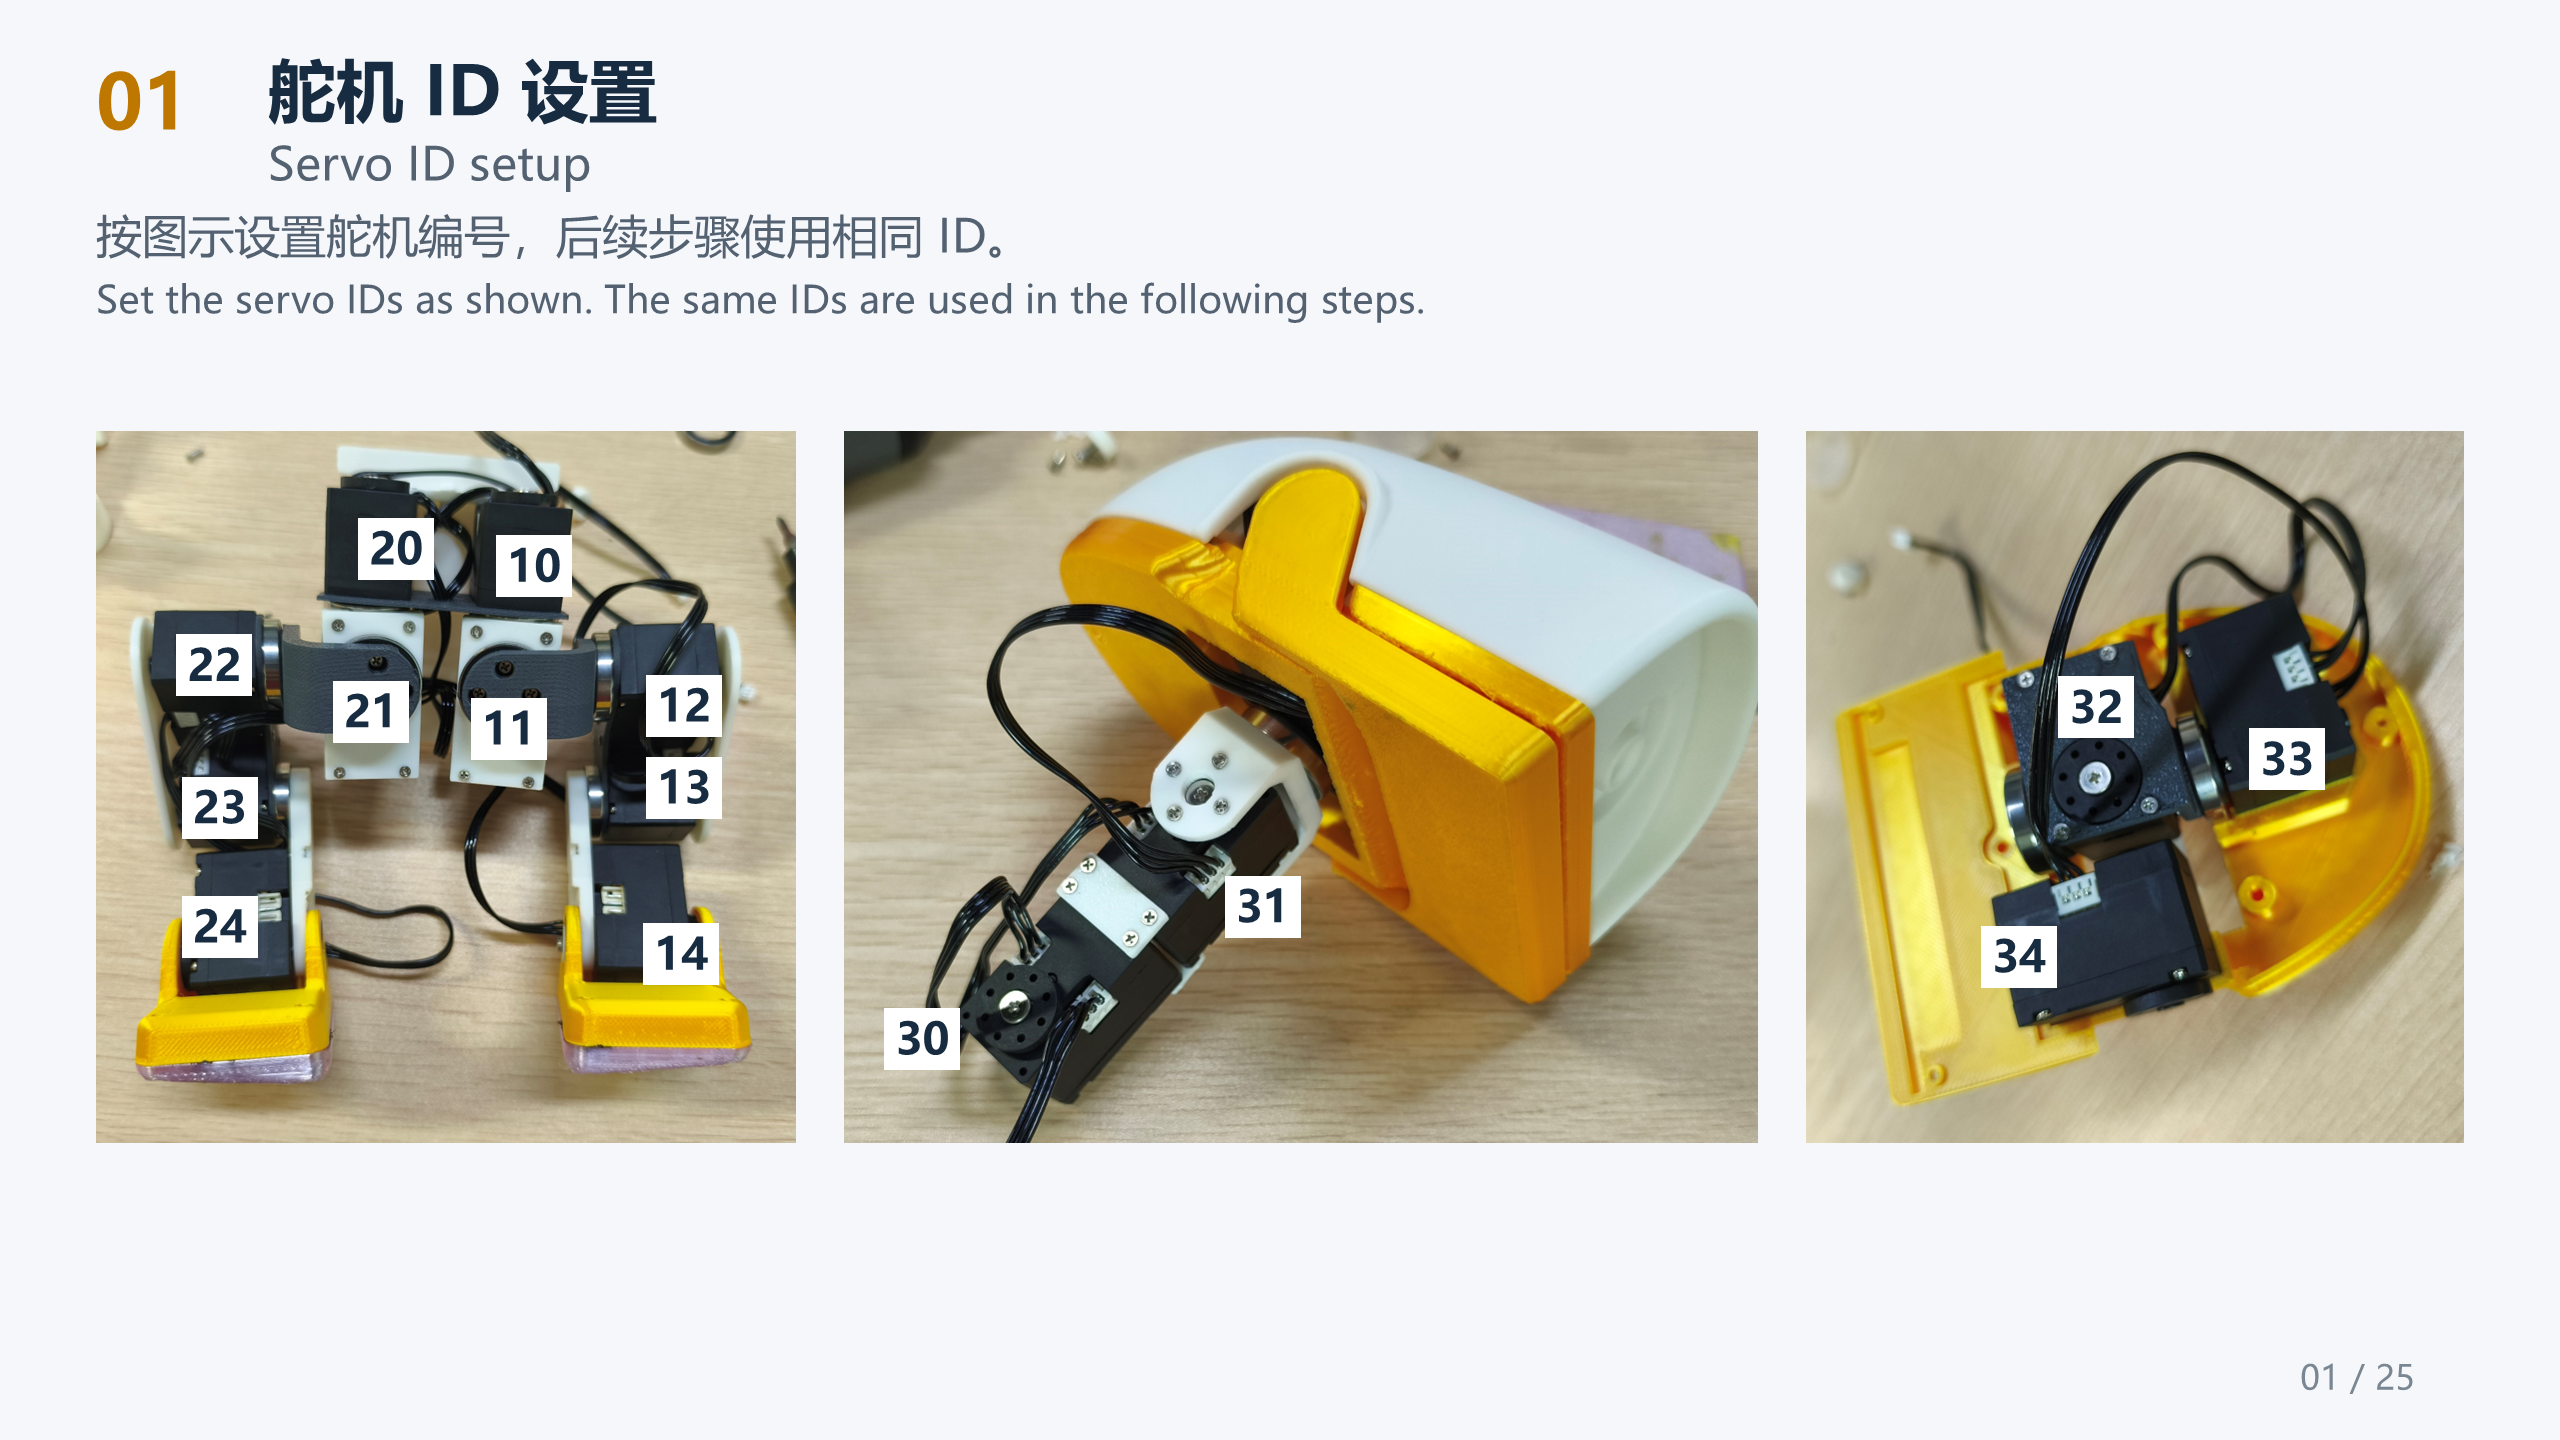
01 · 核对舵机 ID
逐一核对 10–14、20–24、30–34 的编号和安装位置,装配后各关节继续使用相同 ID。
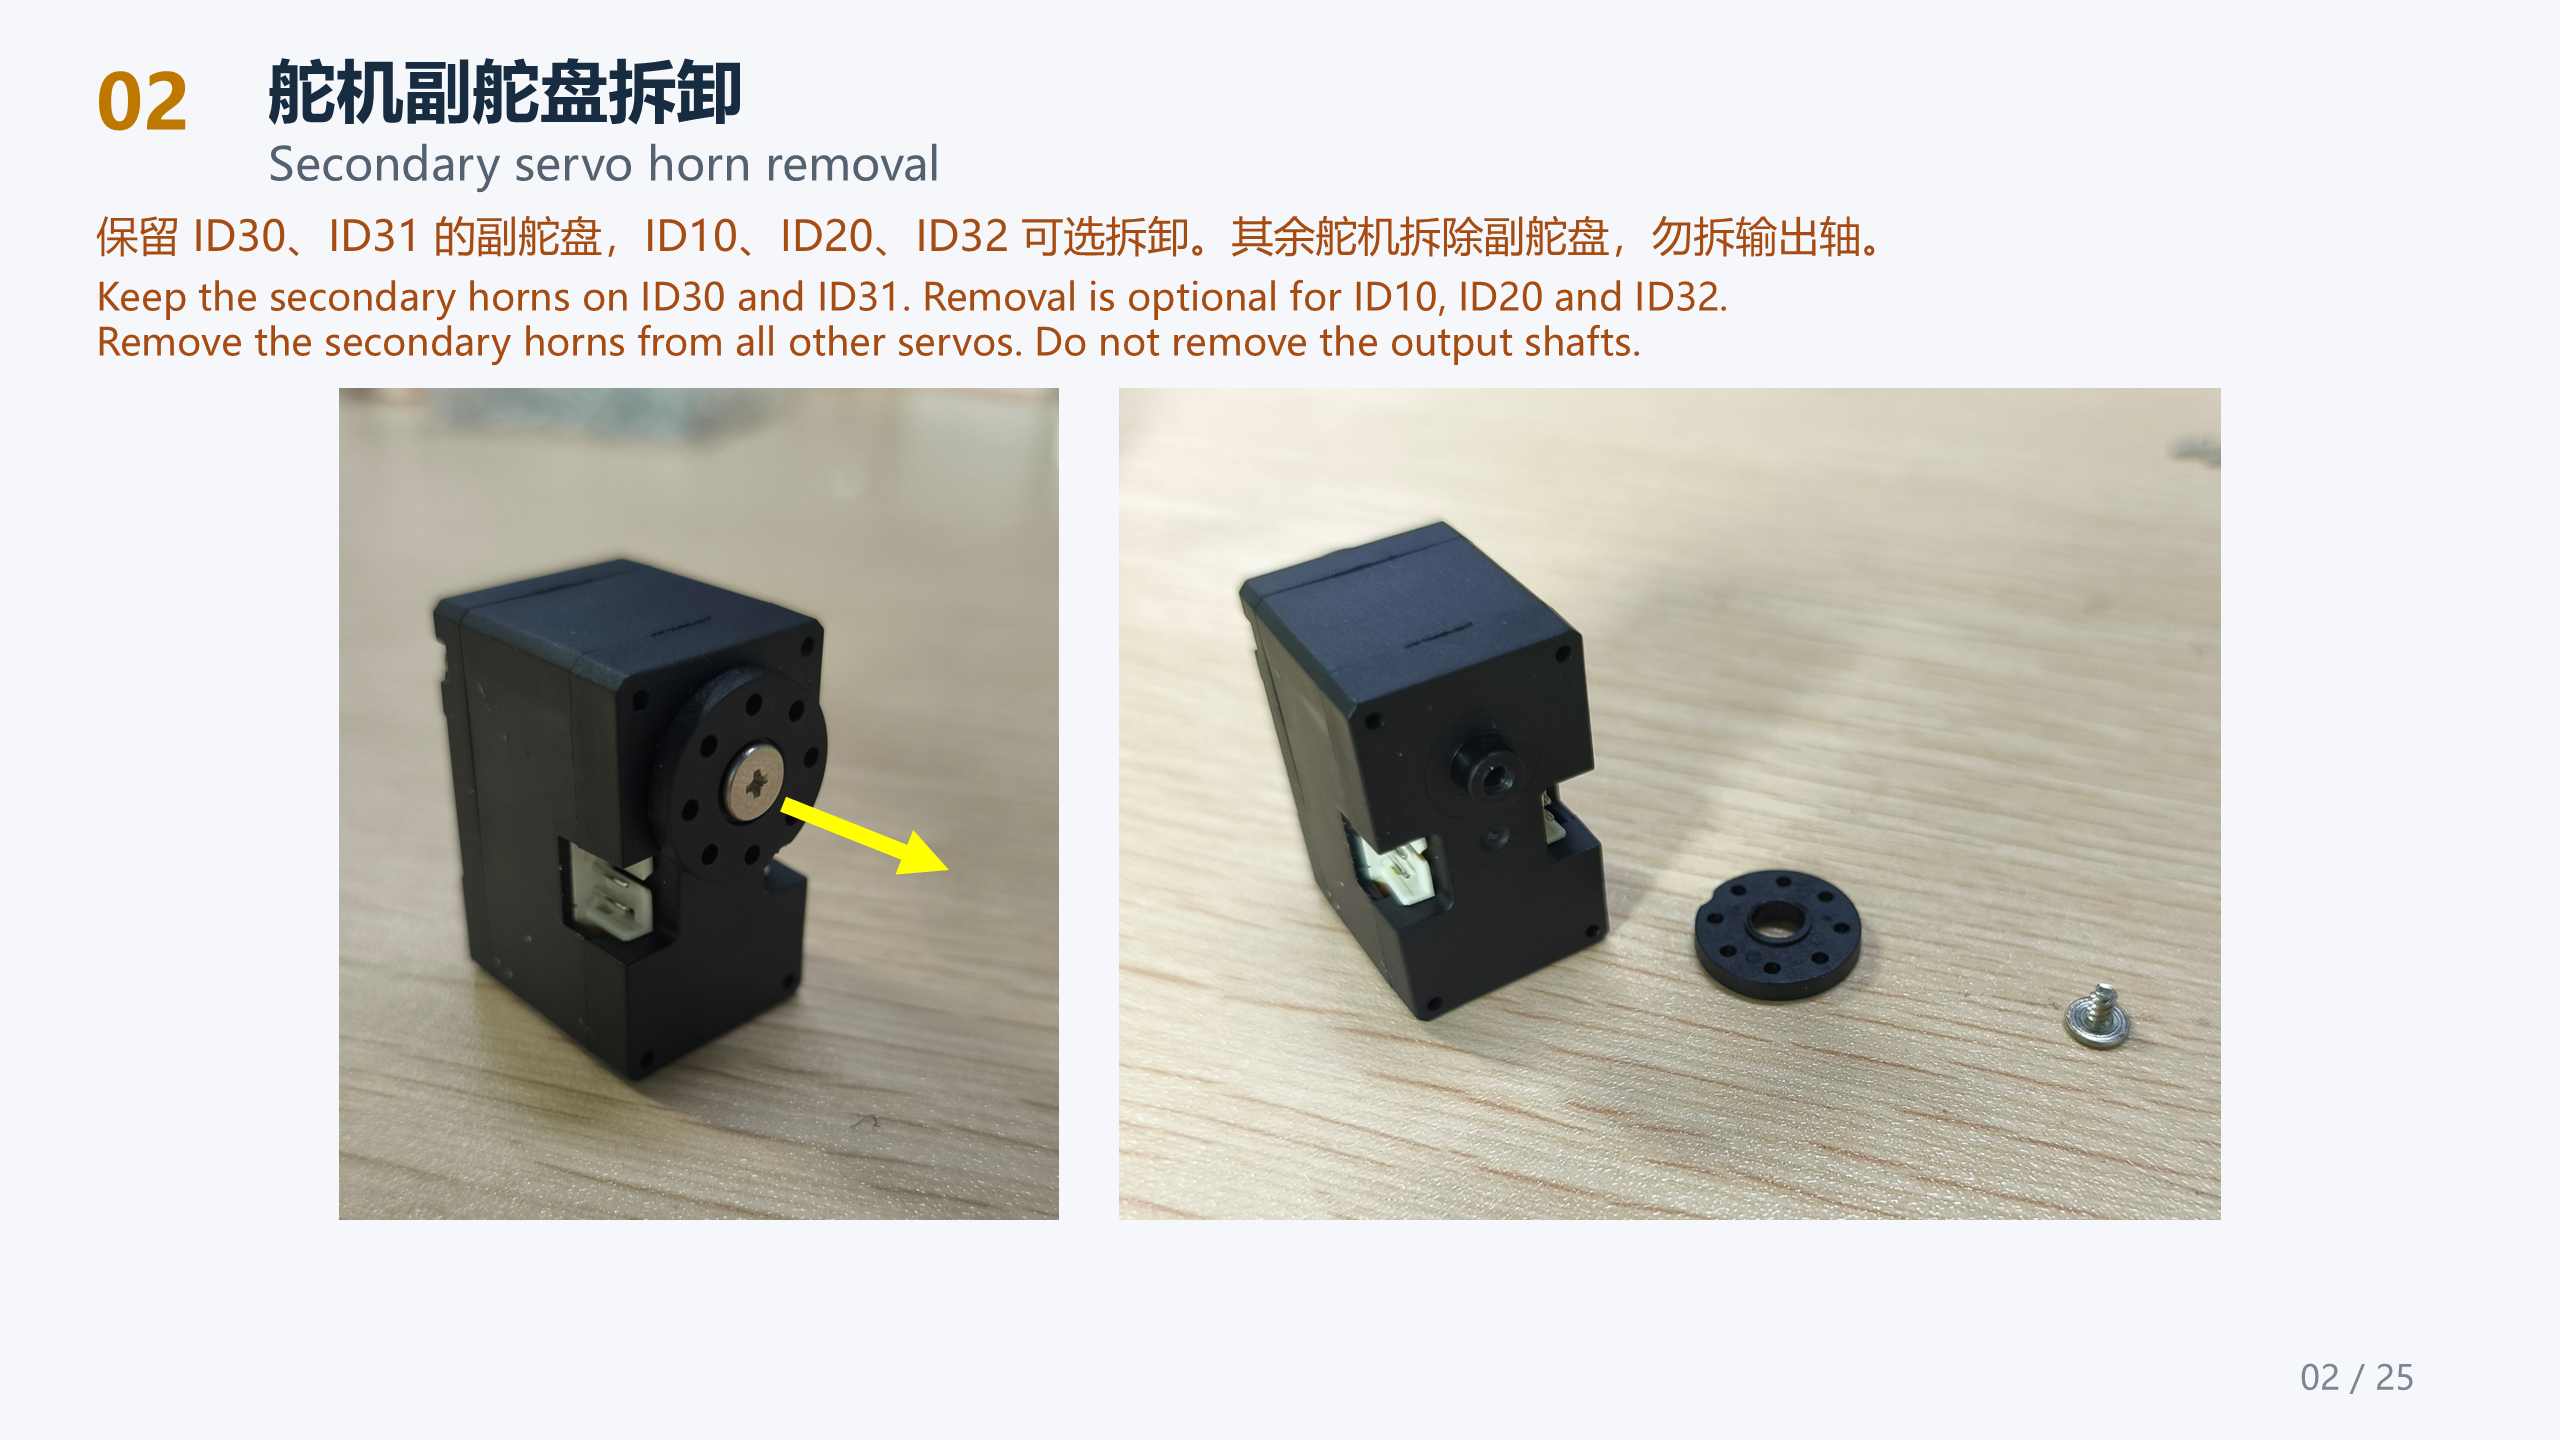
02 · 处理副舵盘
ID 30、31 保留副舵盘;ID 10、20、32 可按图选择拆卸;其余按图移除。只拆副舵盘,不拆输出轴。
6.2 底座与支架(03–05)
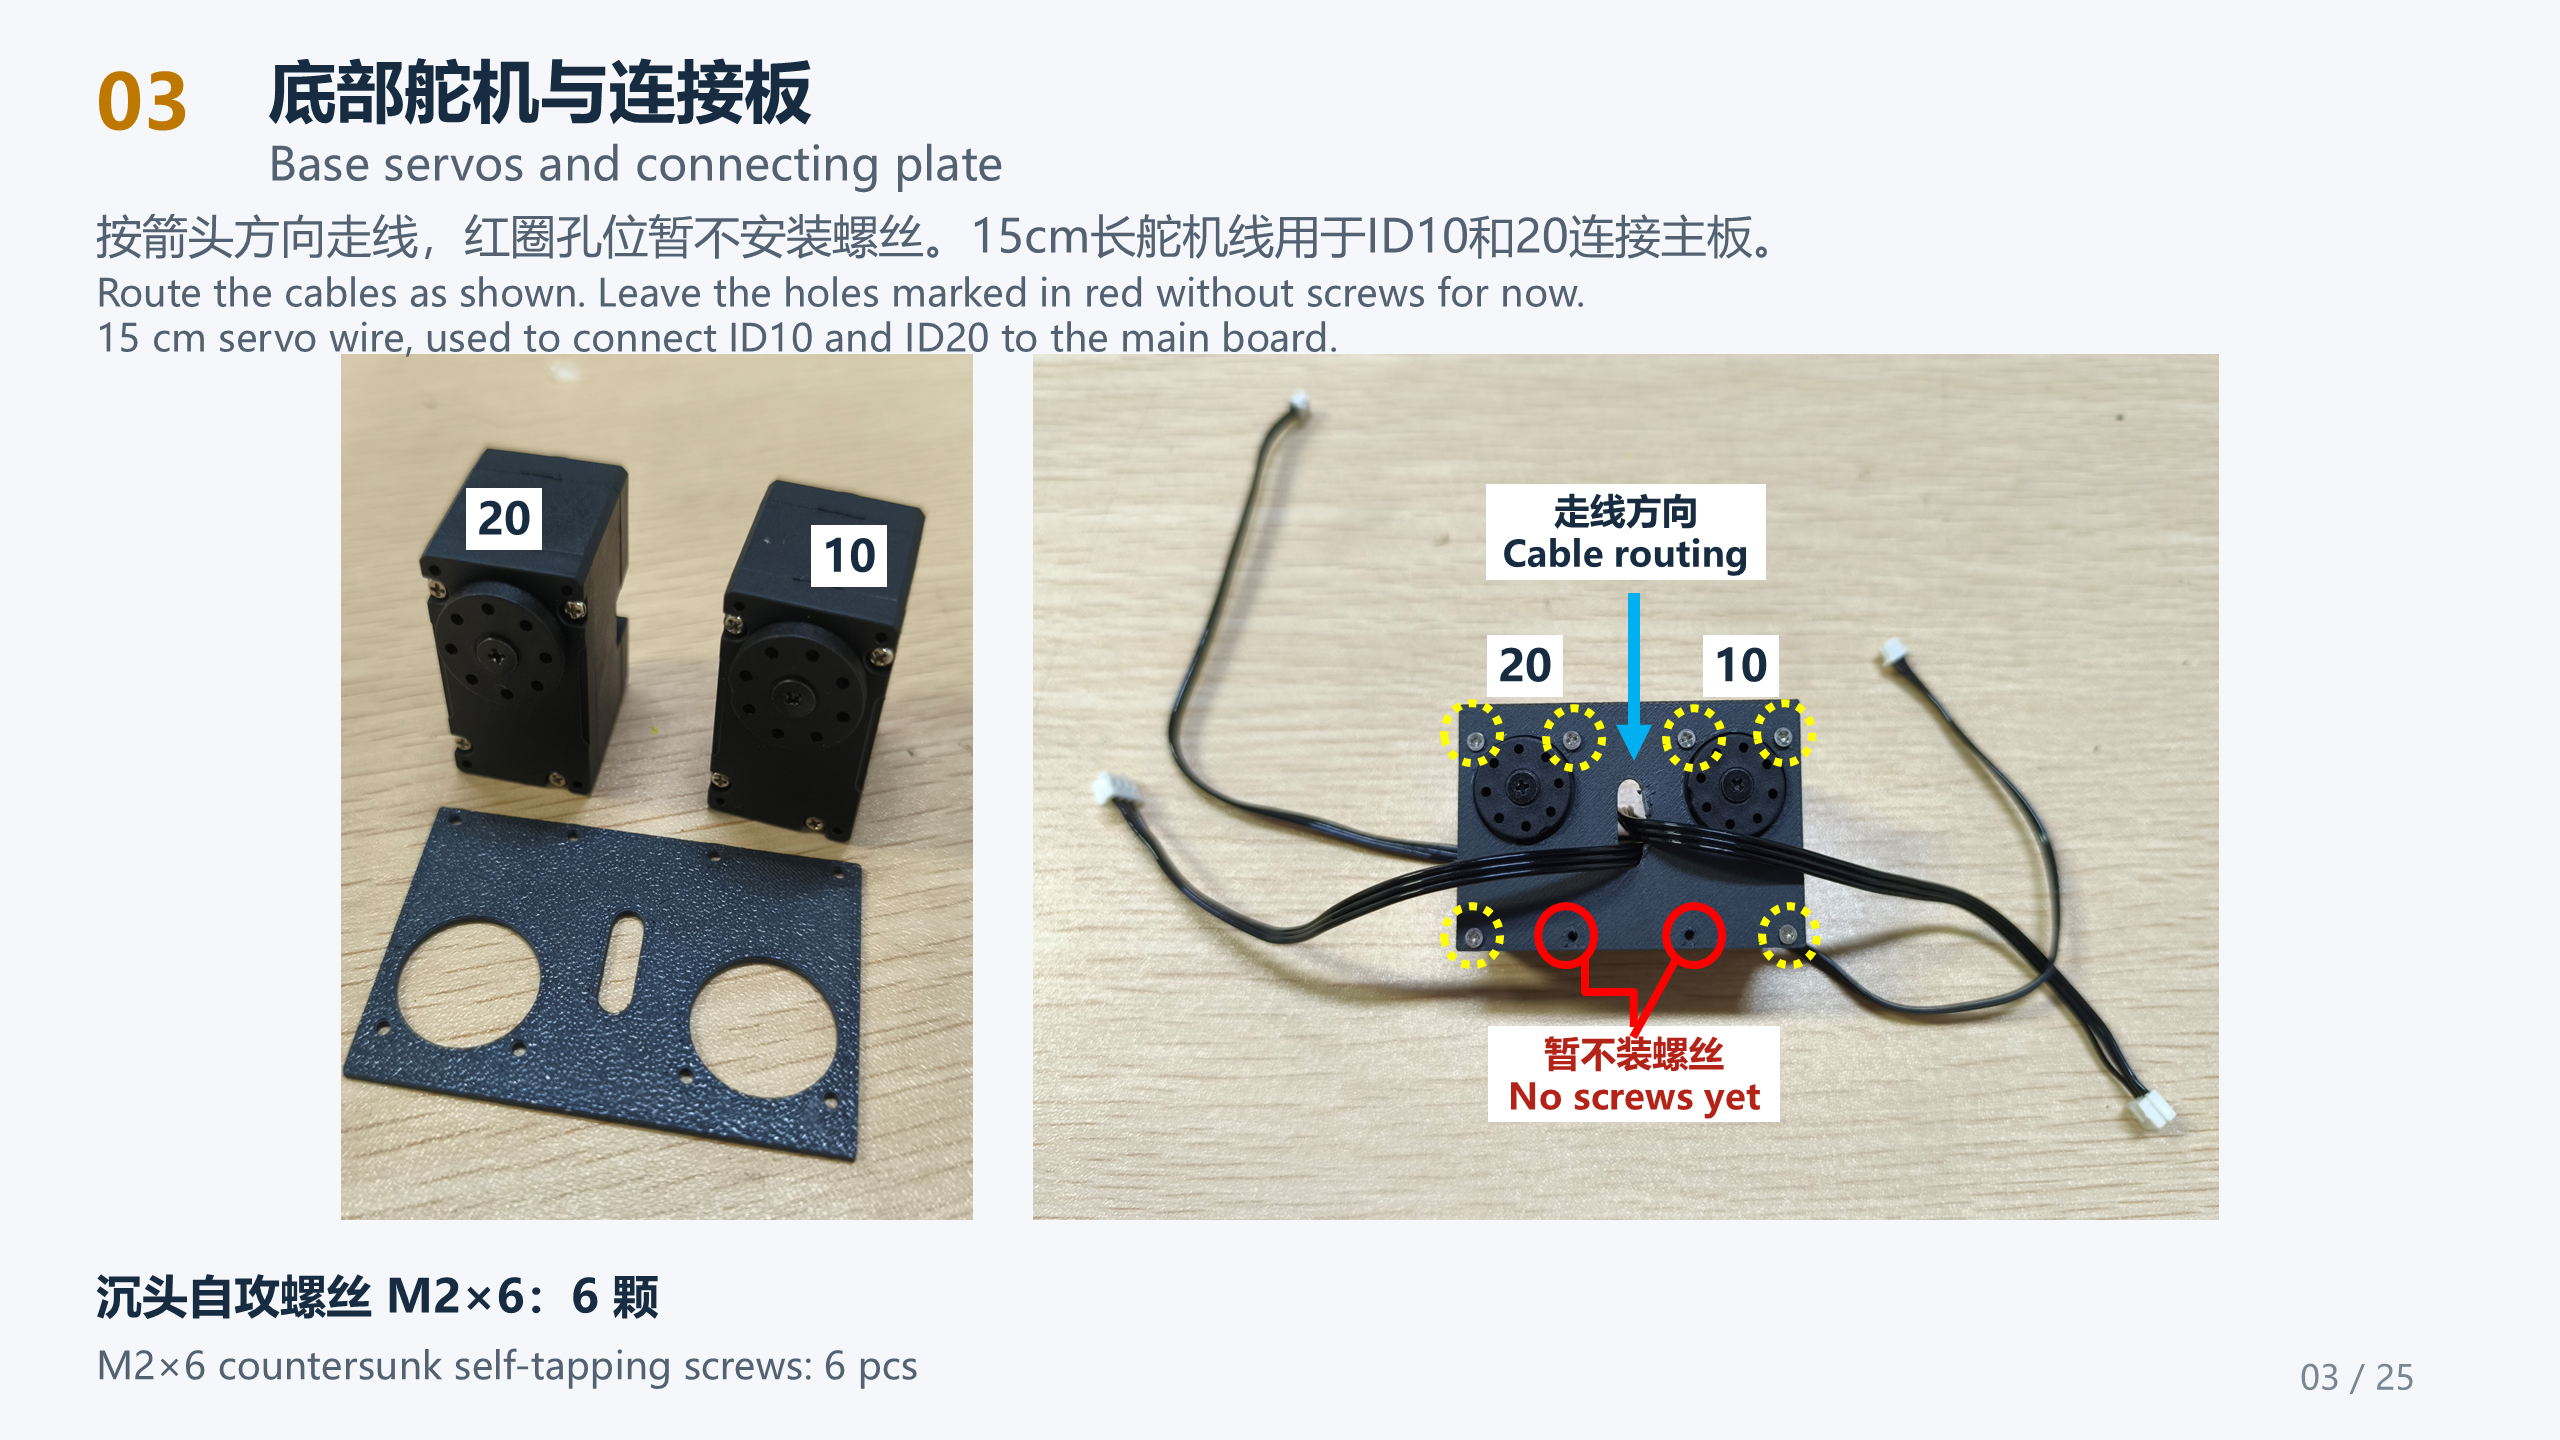
03 · 底部舵机与连接板
按图组合 ID 10、20 和连接板,沿箭头走线;红圈标出的两个孔位暂不安装螺丝。两者连接主板使用 15 cm 舵机线。
螺丝: M2 × 6 沉头自攻螺丝,6 颗。
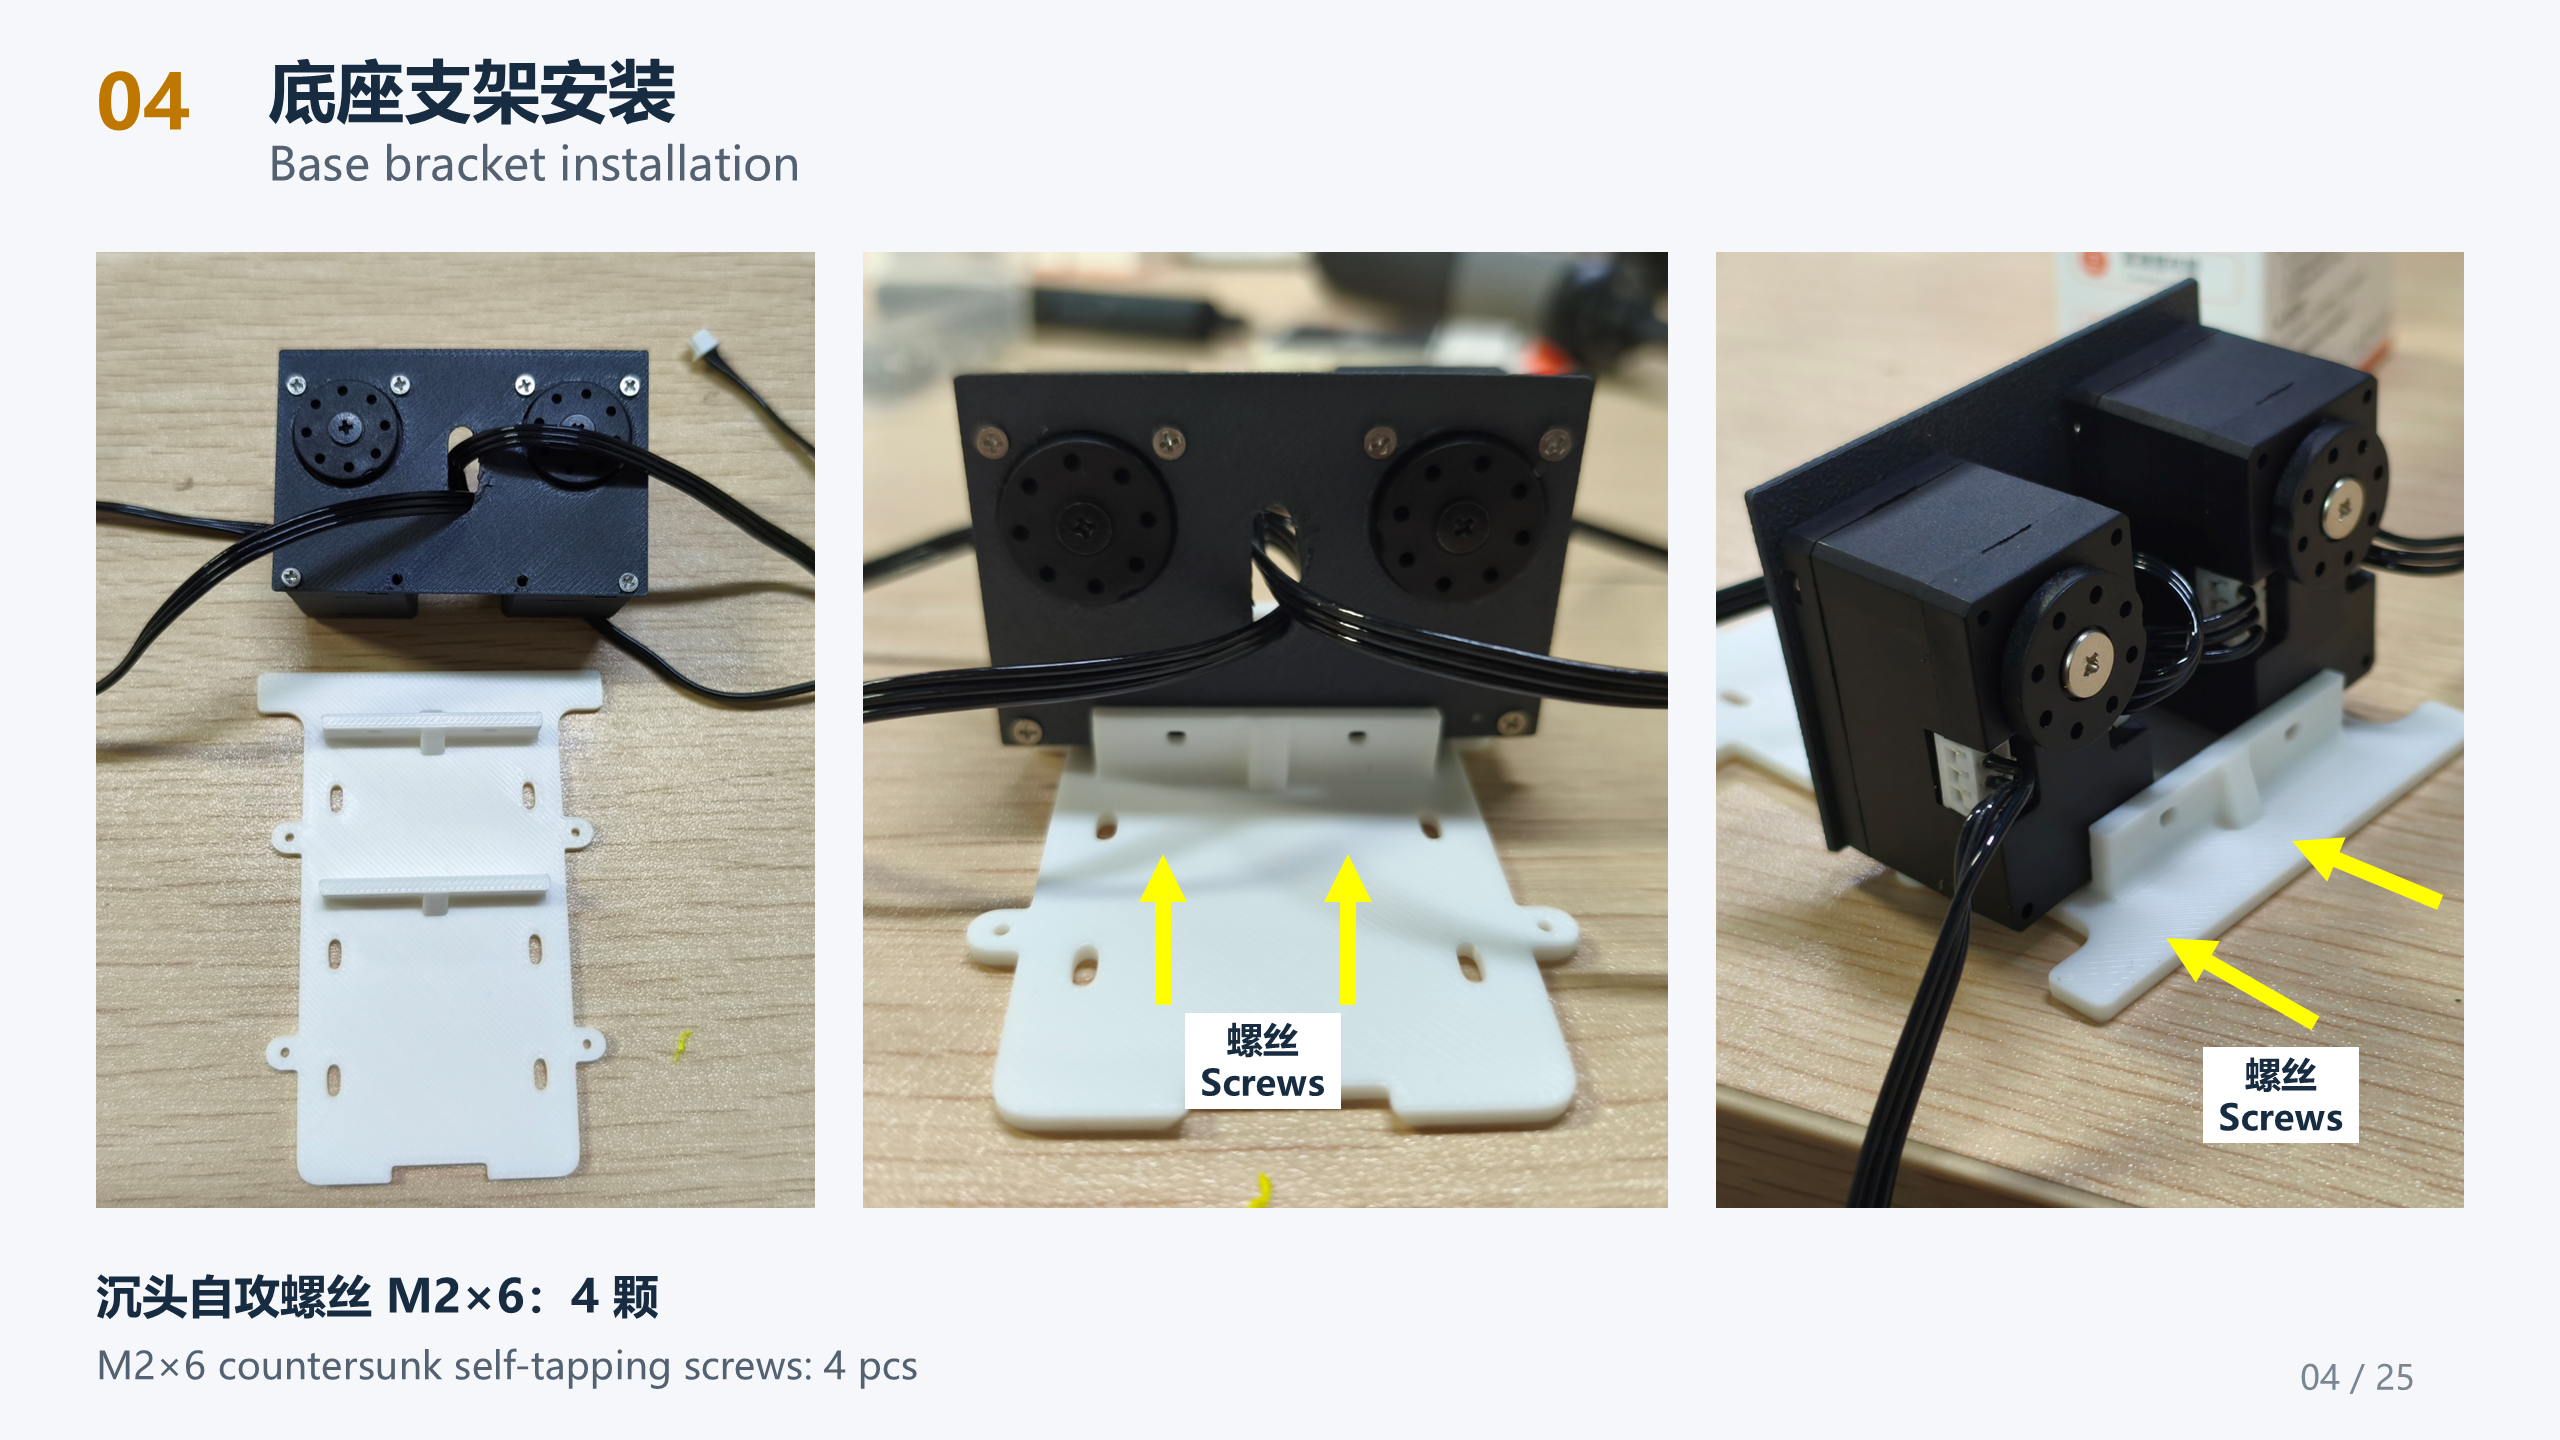
04 · 安装底座支架
将底座支架与舵机组件按图对齐,在标注位置固定。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
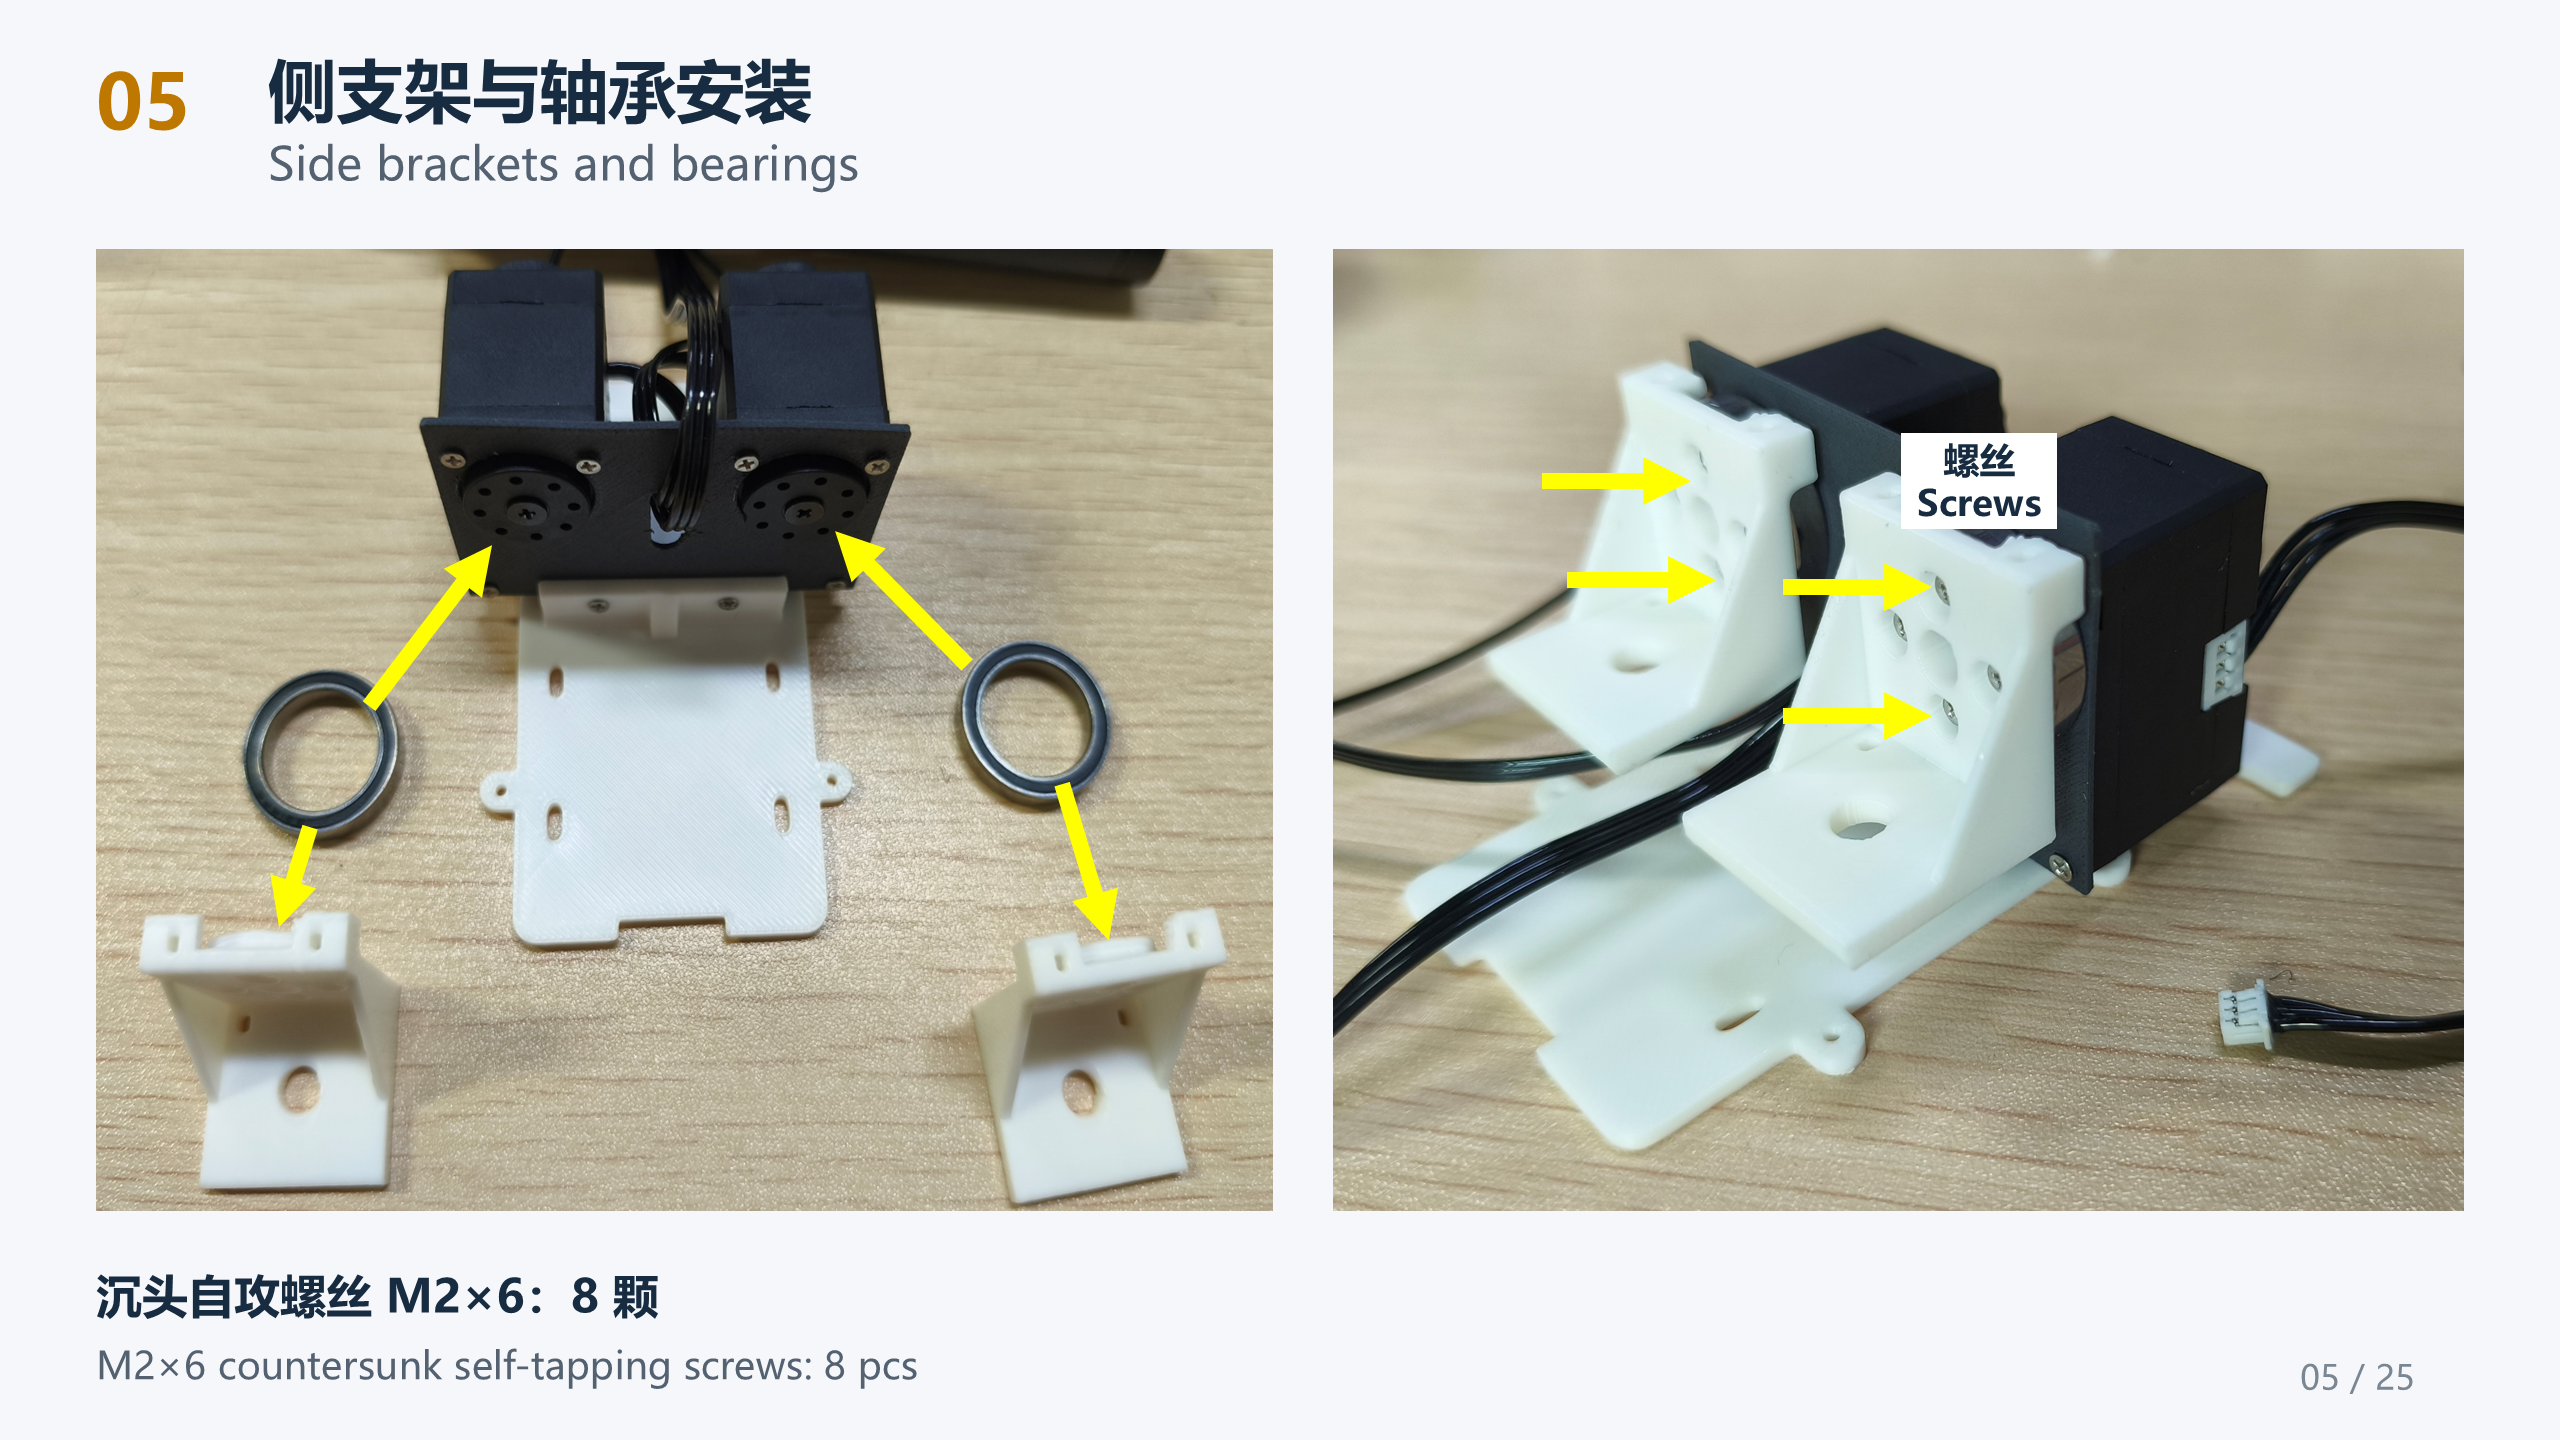
05 · 安装侧支架和轴承
按图放置轴承,再安装两侧支架,核对固定孔位。
螺丝: M2 × 6 沉头自攻螺丝,8 颗。
6.3 腿部舵机与连杆(06–10)
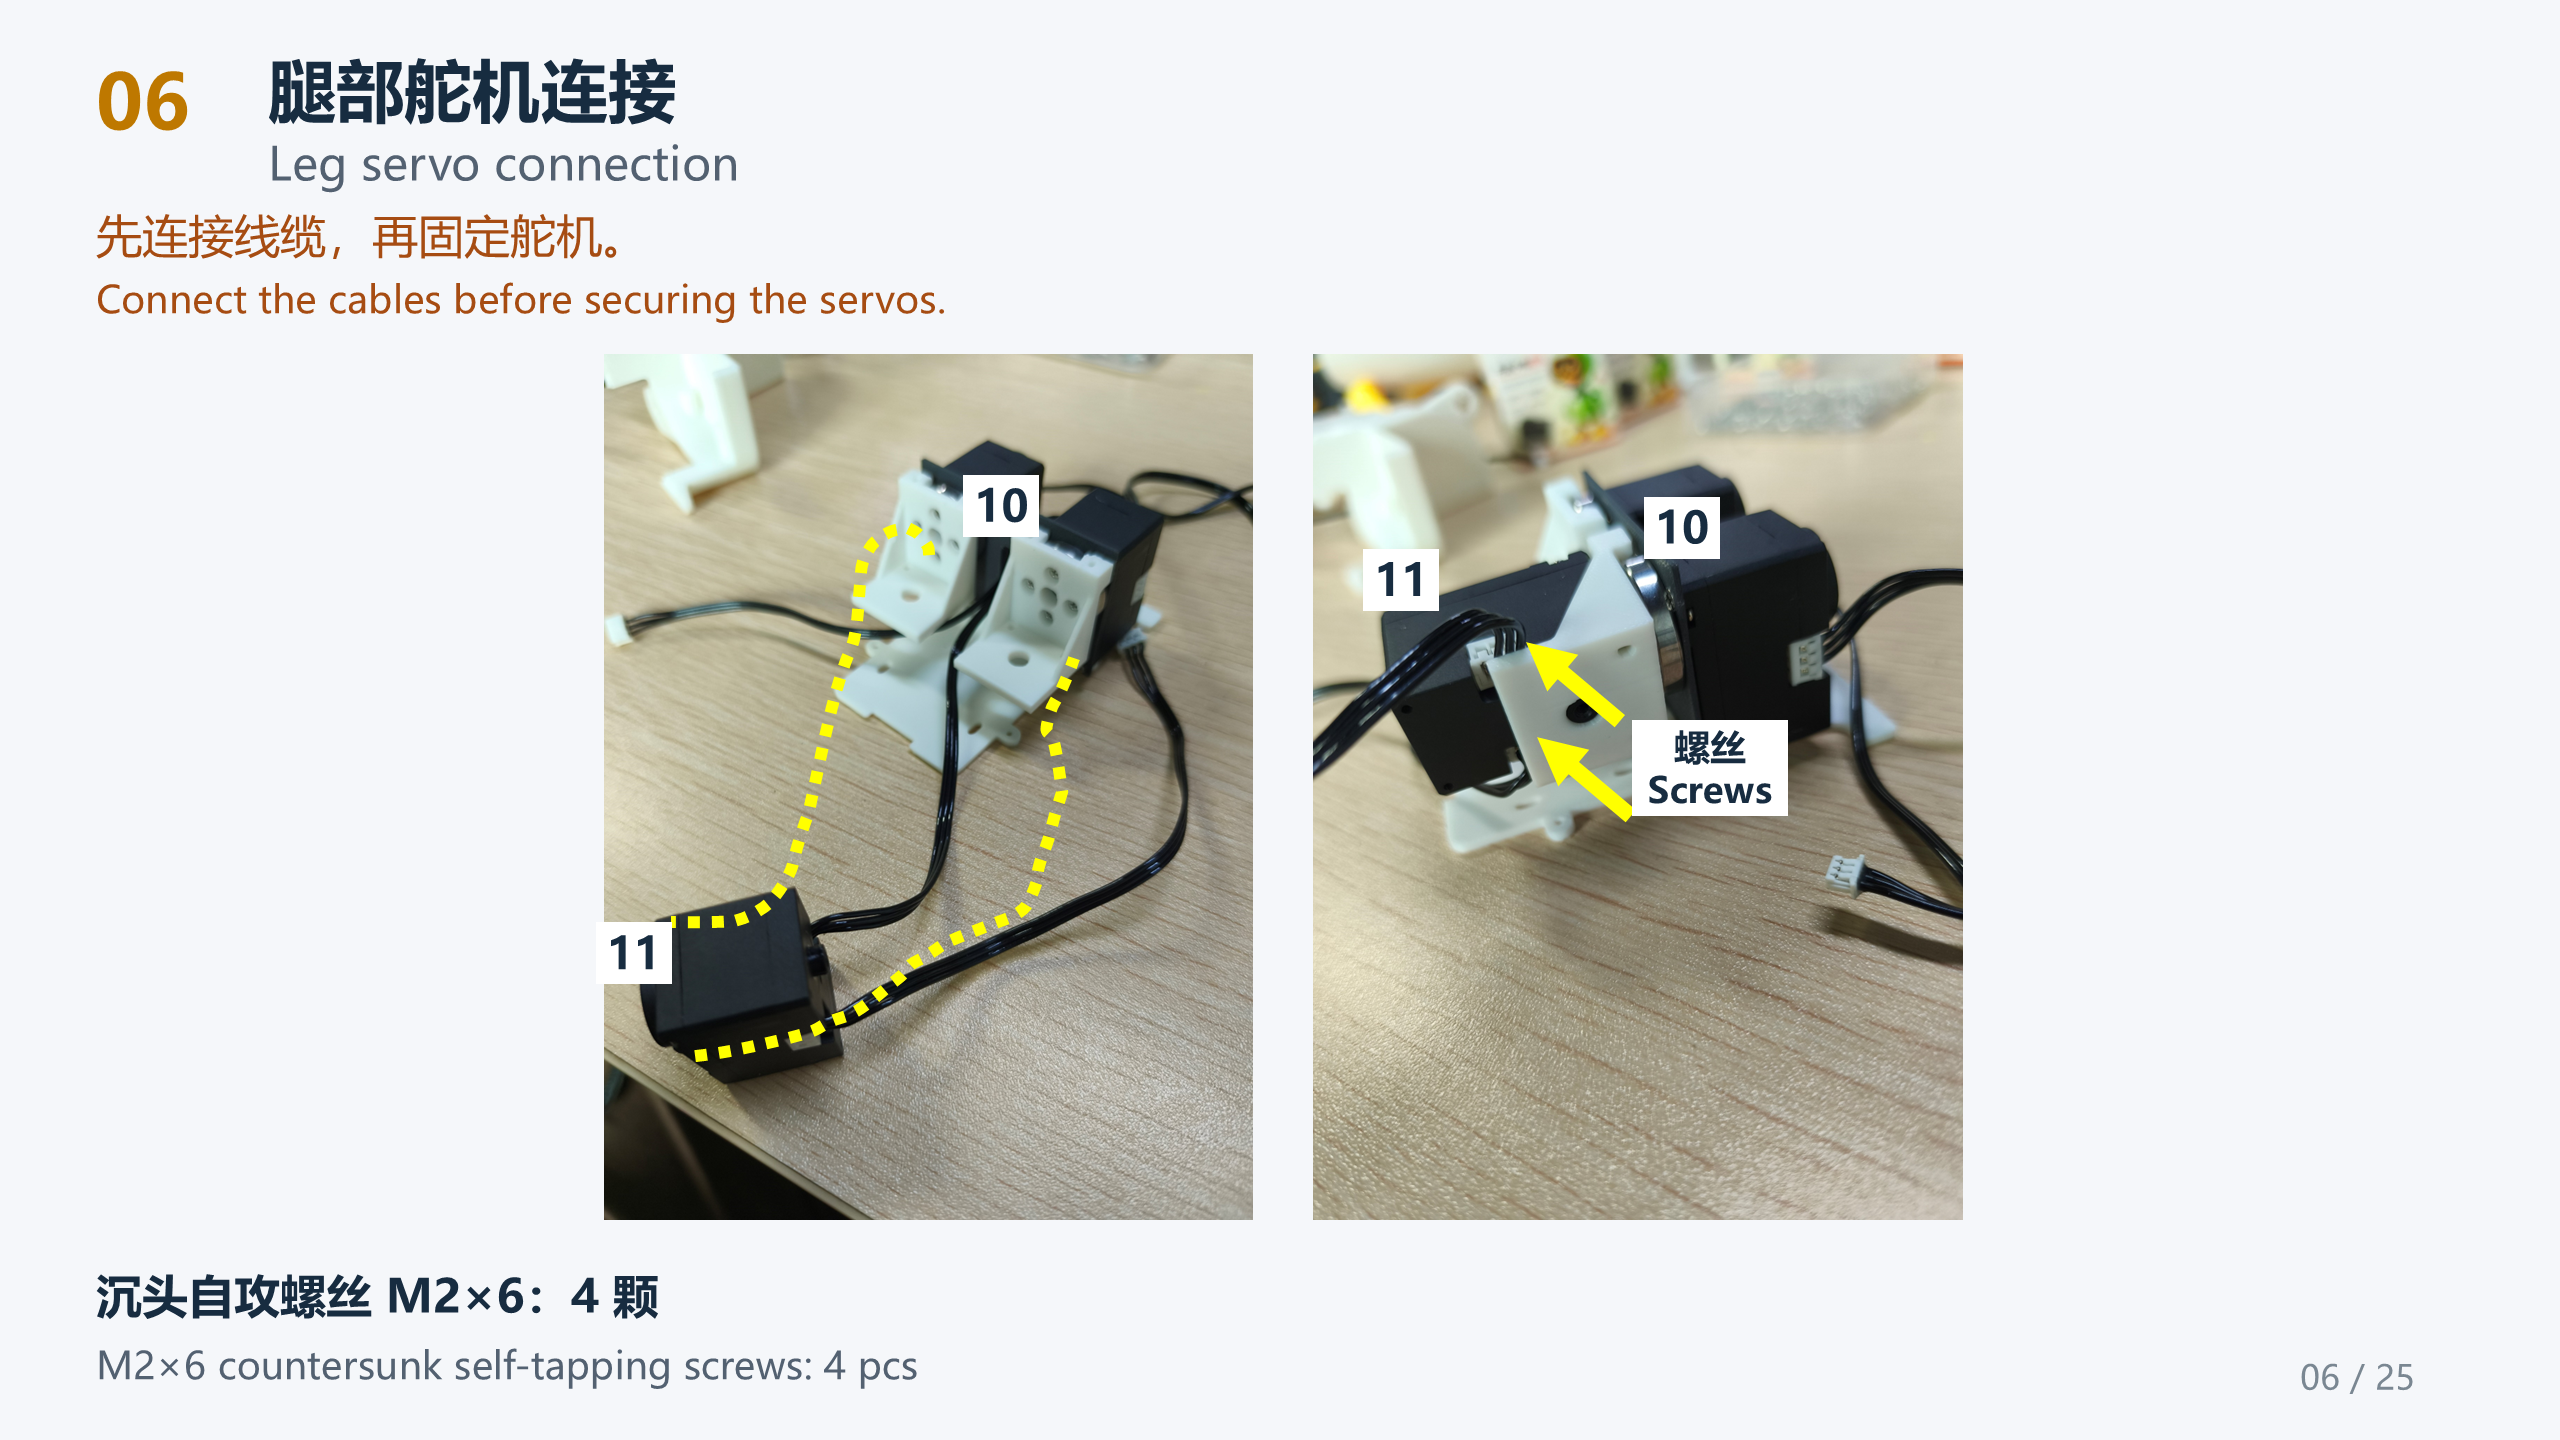
06 · 连接腿部舵机
先连接线缆,再固定腿部舵机;按图中 ID 10、11 的示例核对安装方向。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
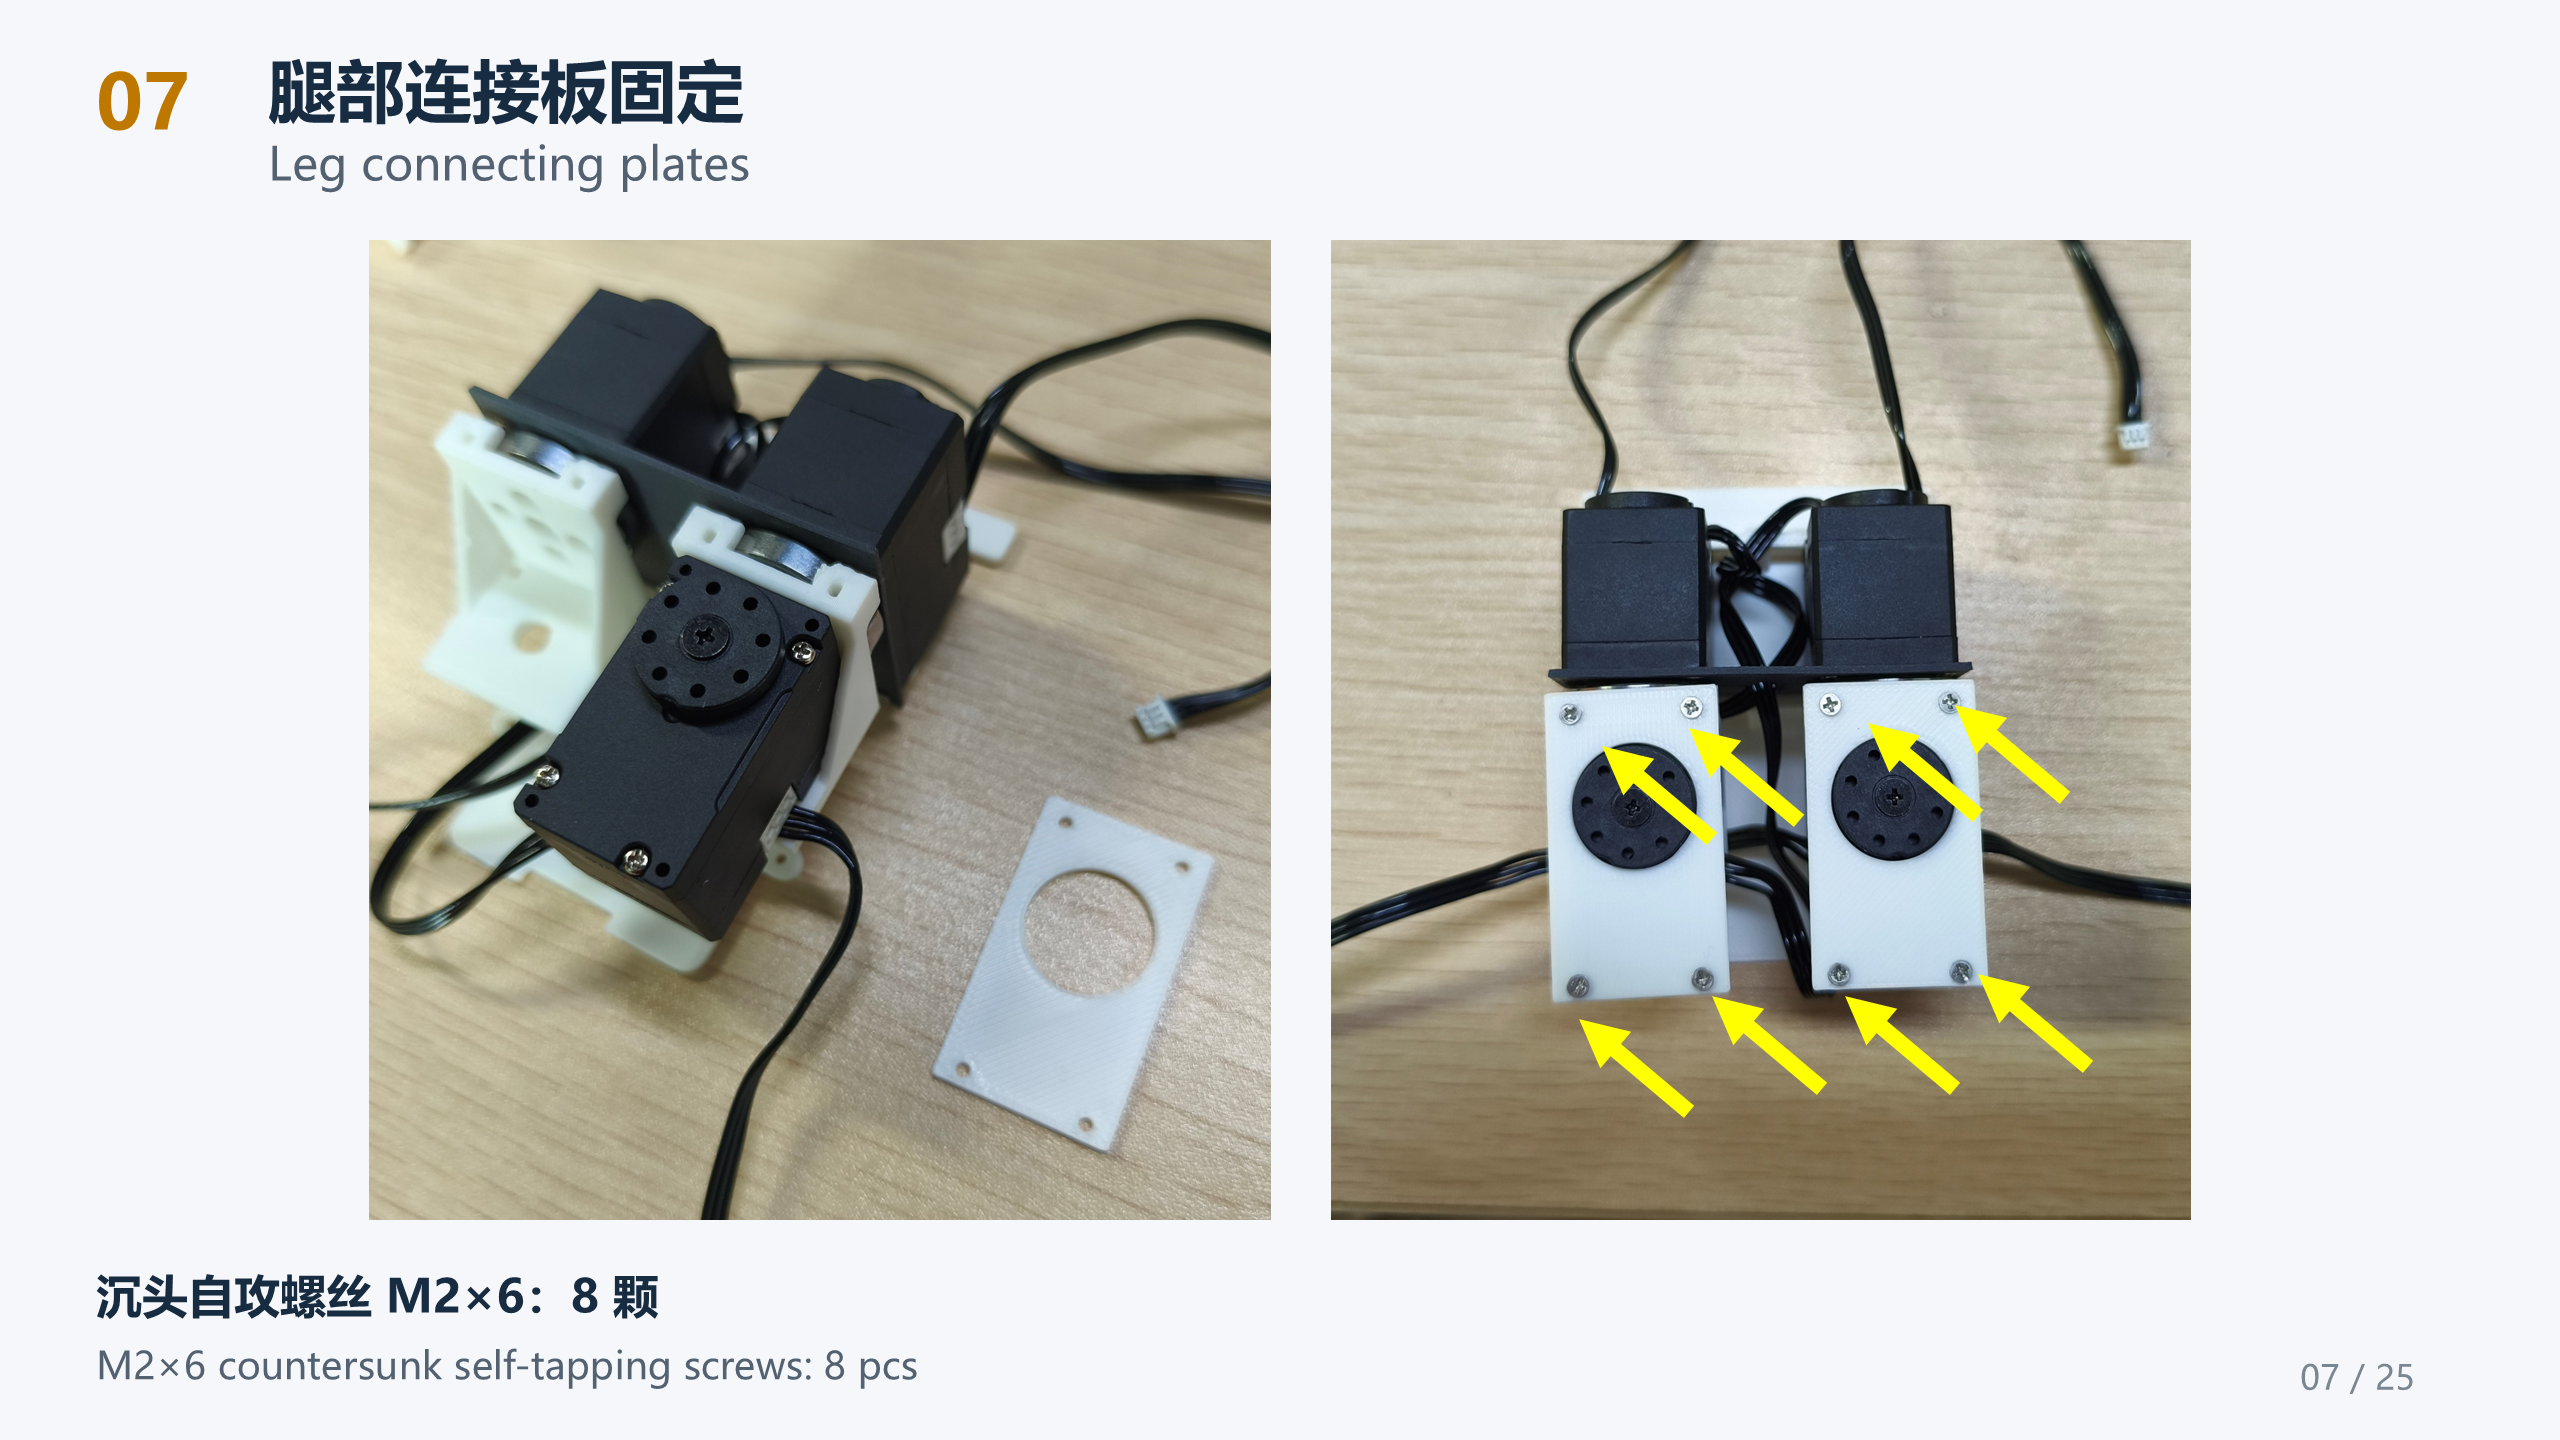
07 · 固定腿部连接板
按图安装连接板,并在标记的孔位固定。
螺丝: M2 × 6 沉头自攻螺丝,8 颗。
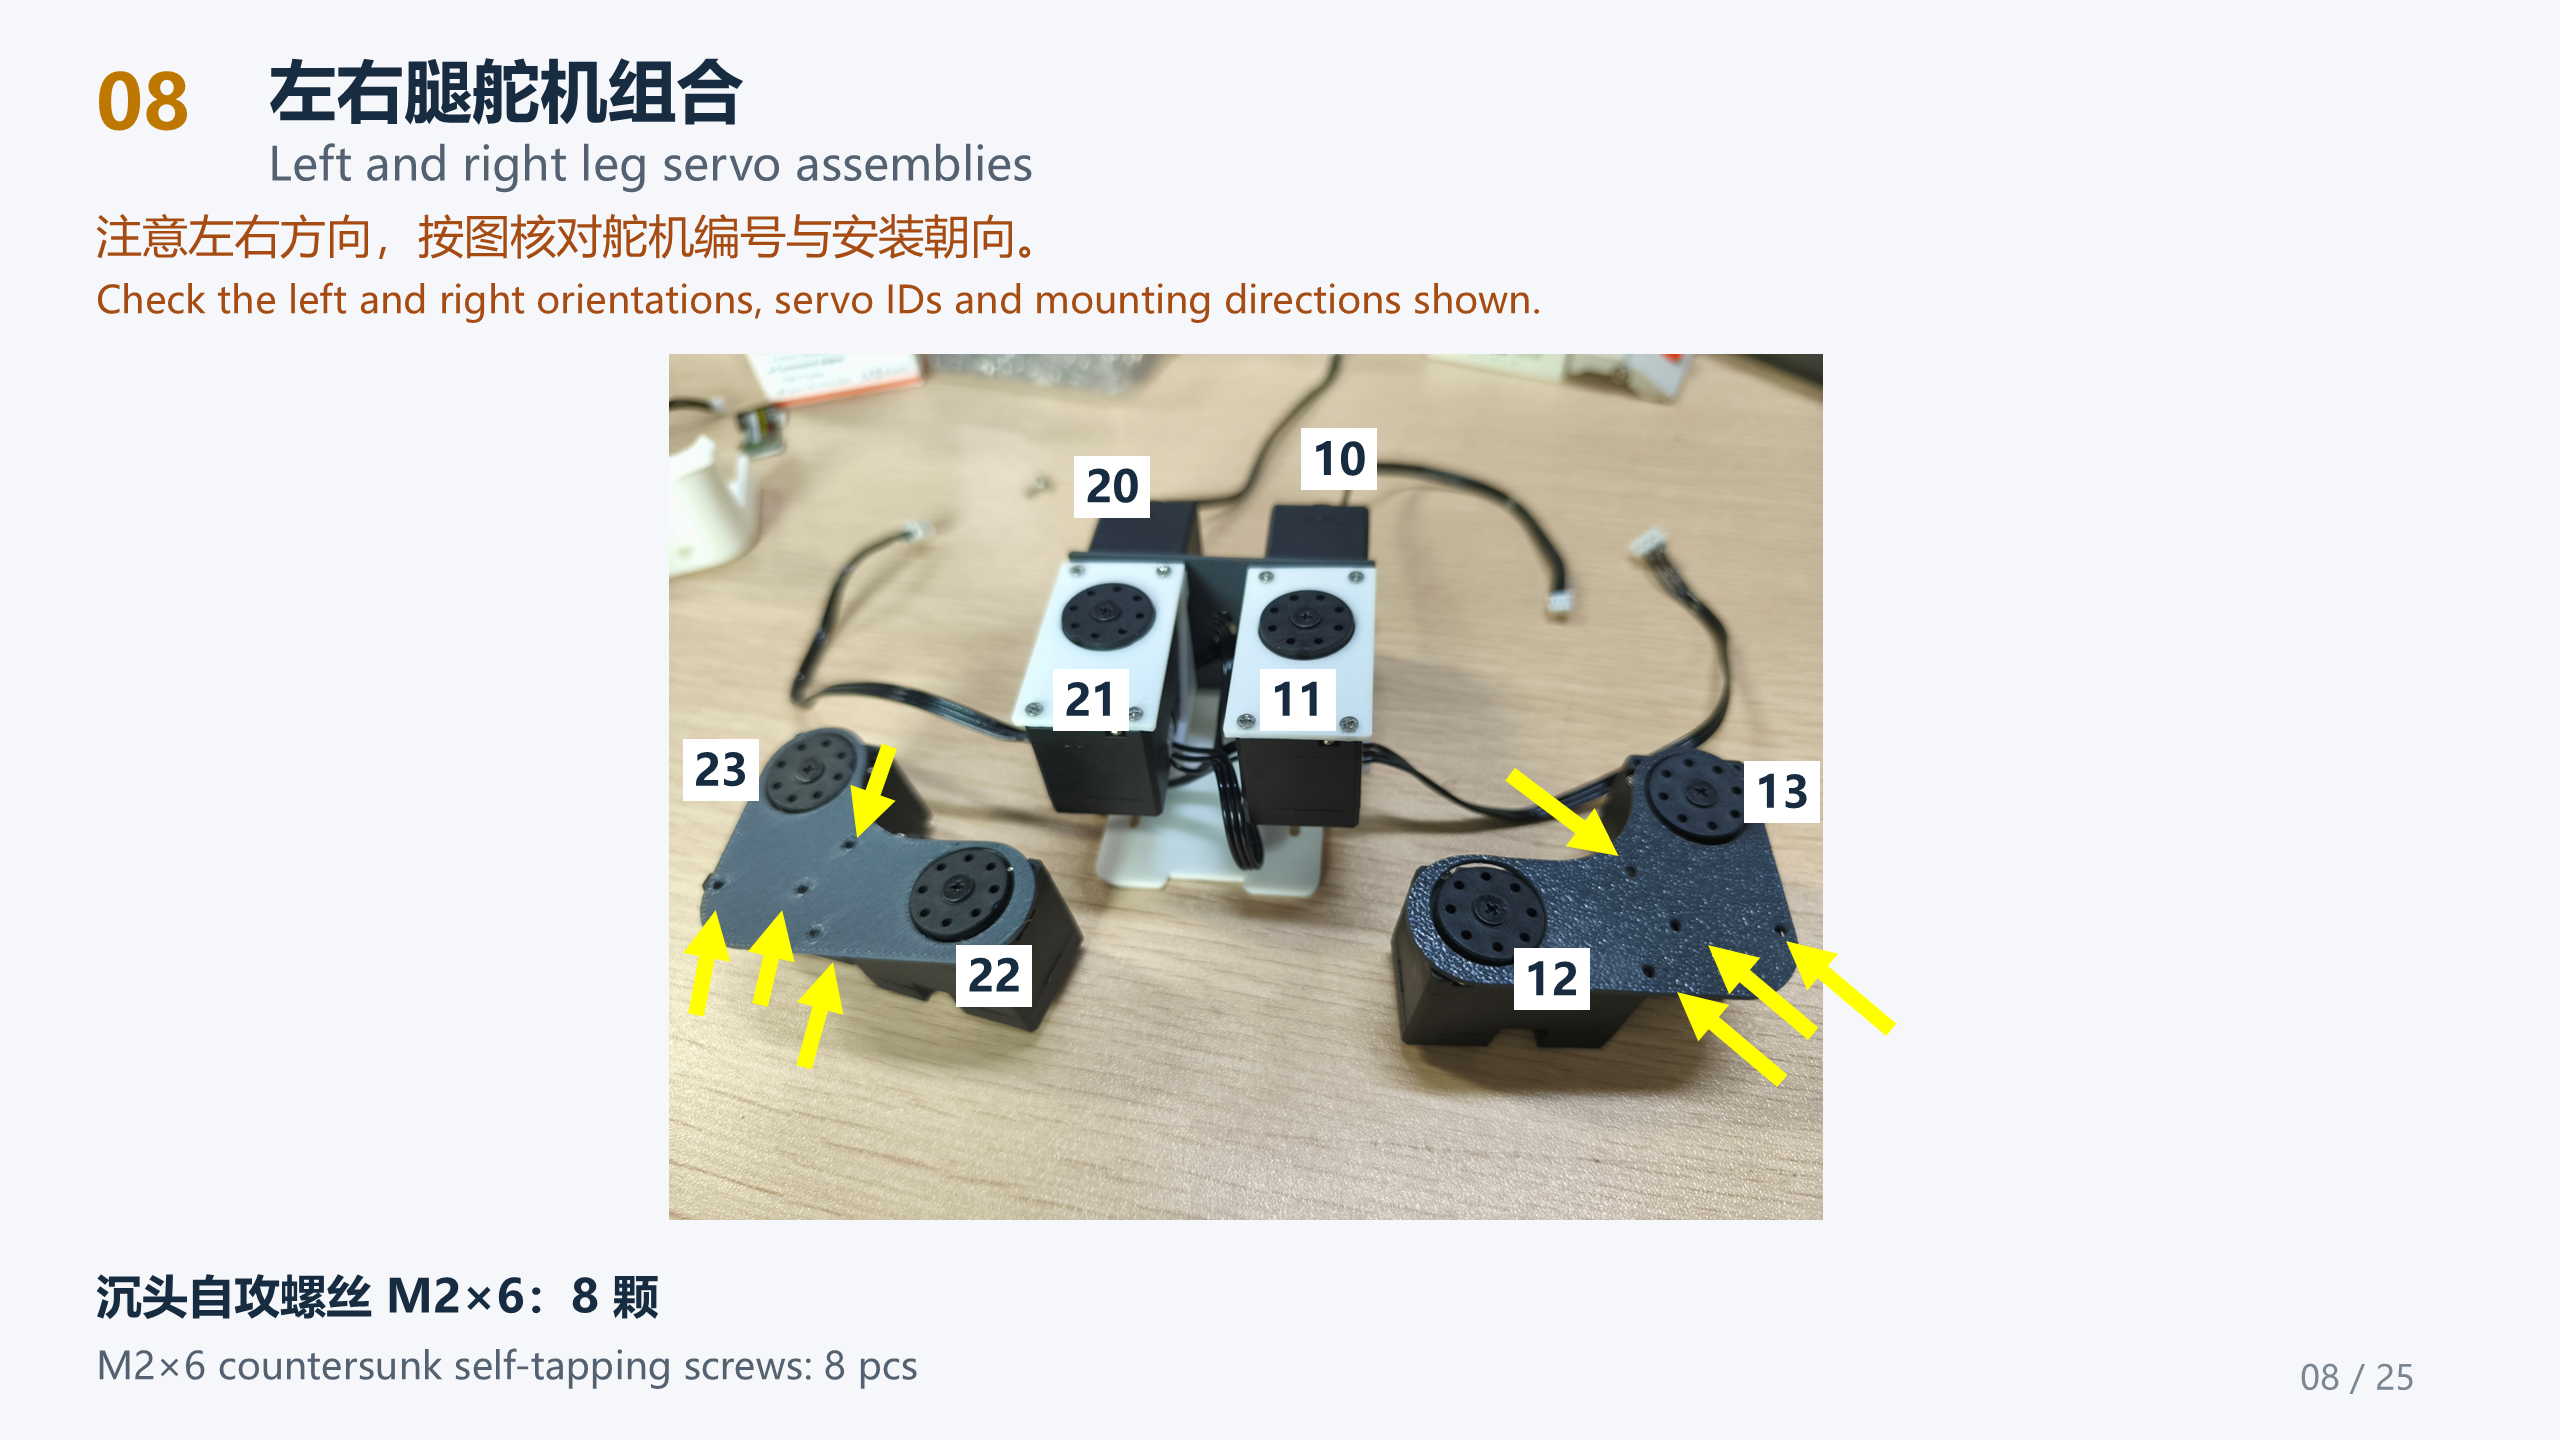
08 · 组合左右腿舵机
分别组装 ID 12、13 和 ID 22、23,核对左右朝向与编号。
螺丝: M2 × 6 沉头自攻螺丝,8 颗。
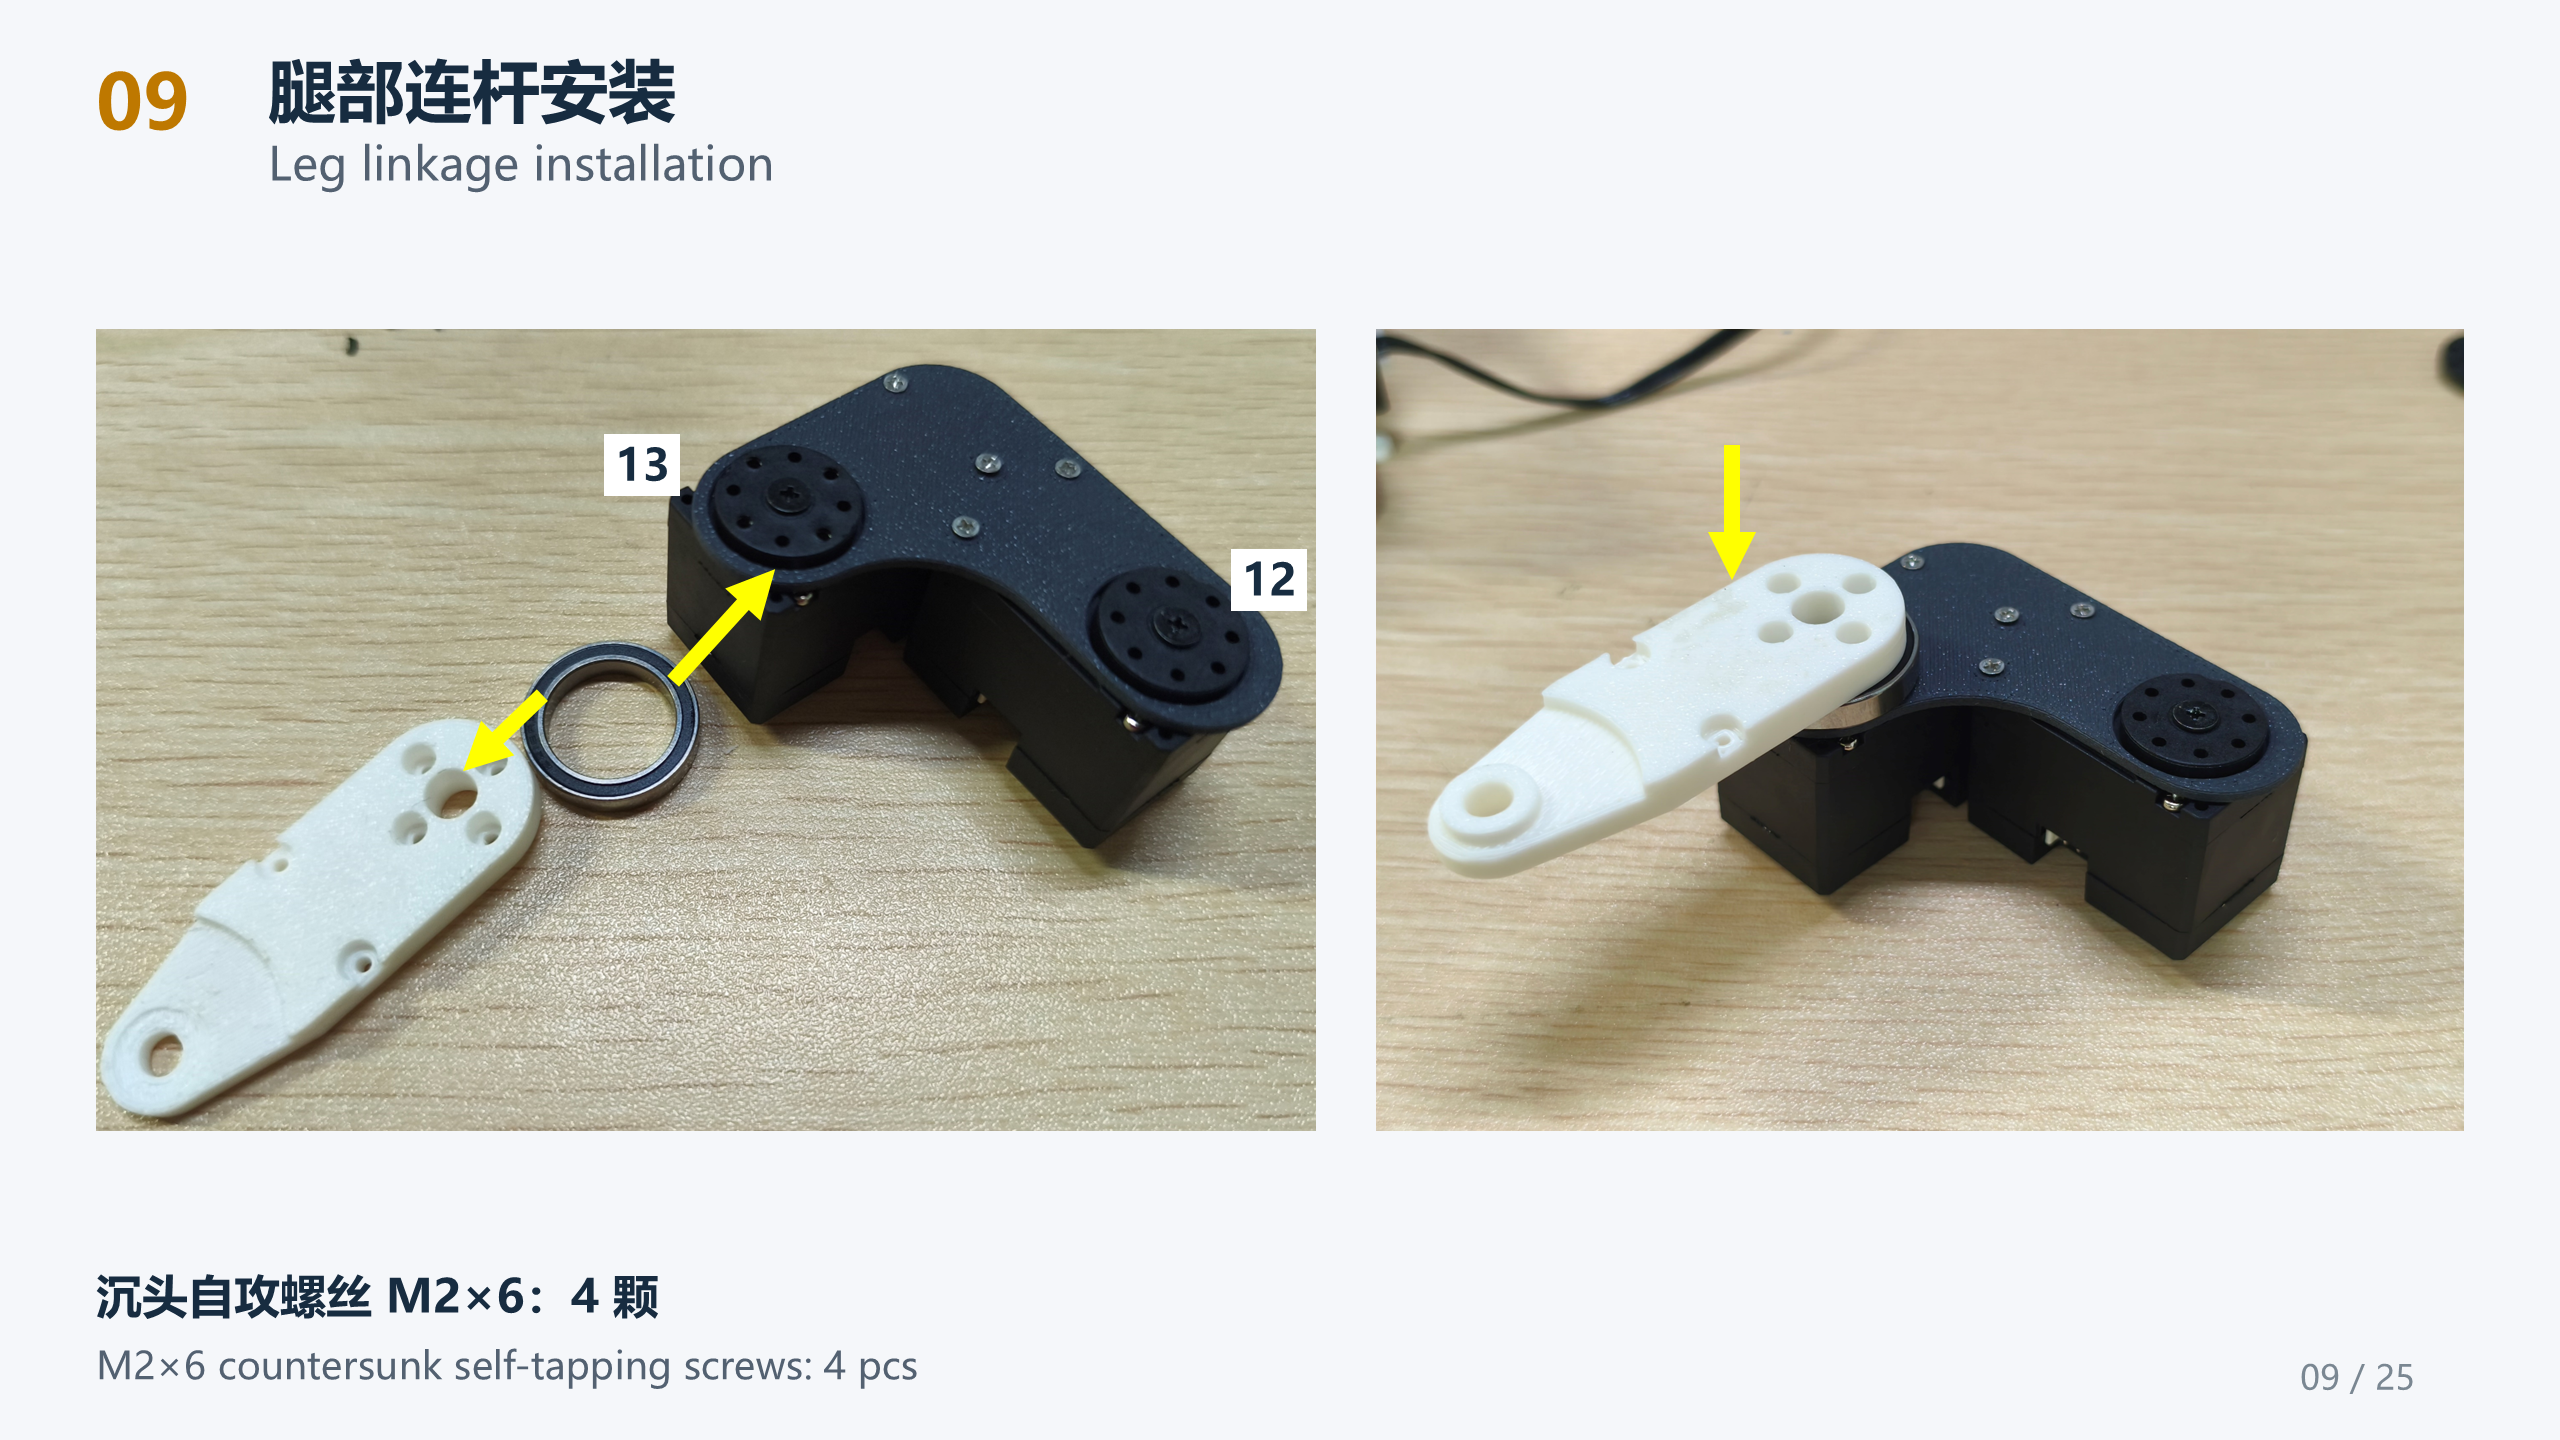
09 · 安装腿部连杆
按图放入轴承并安装连杆,检查连杆方向。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
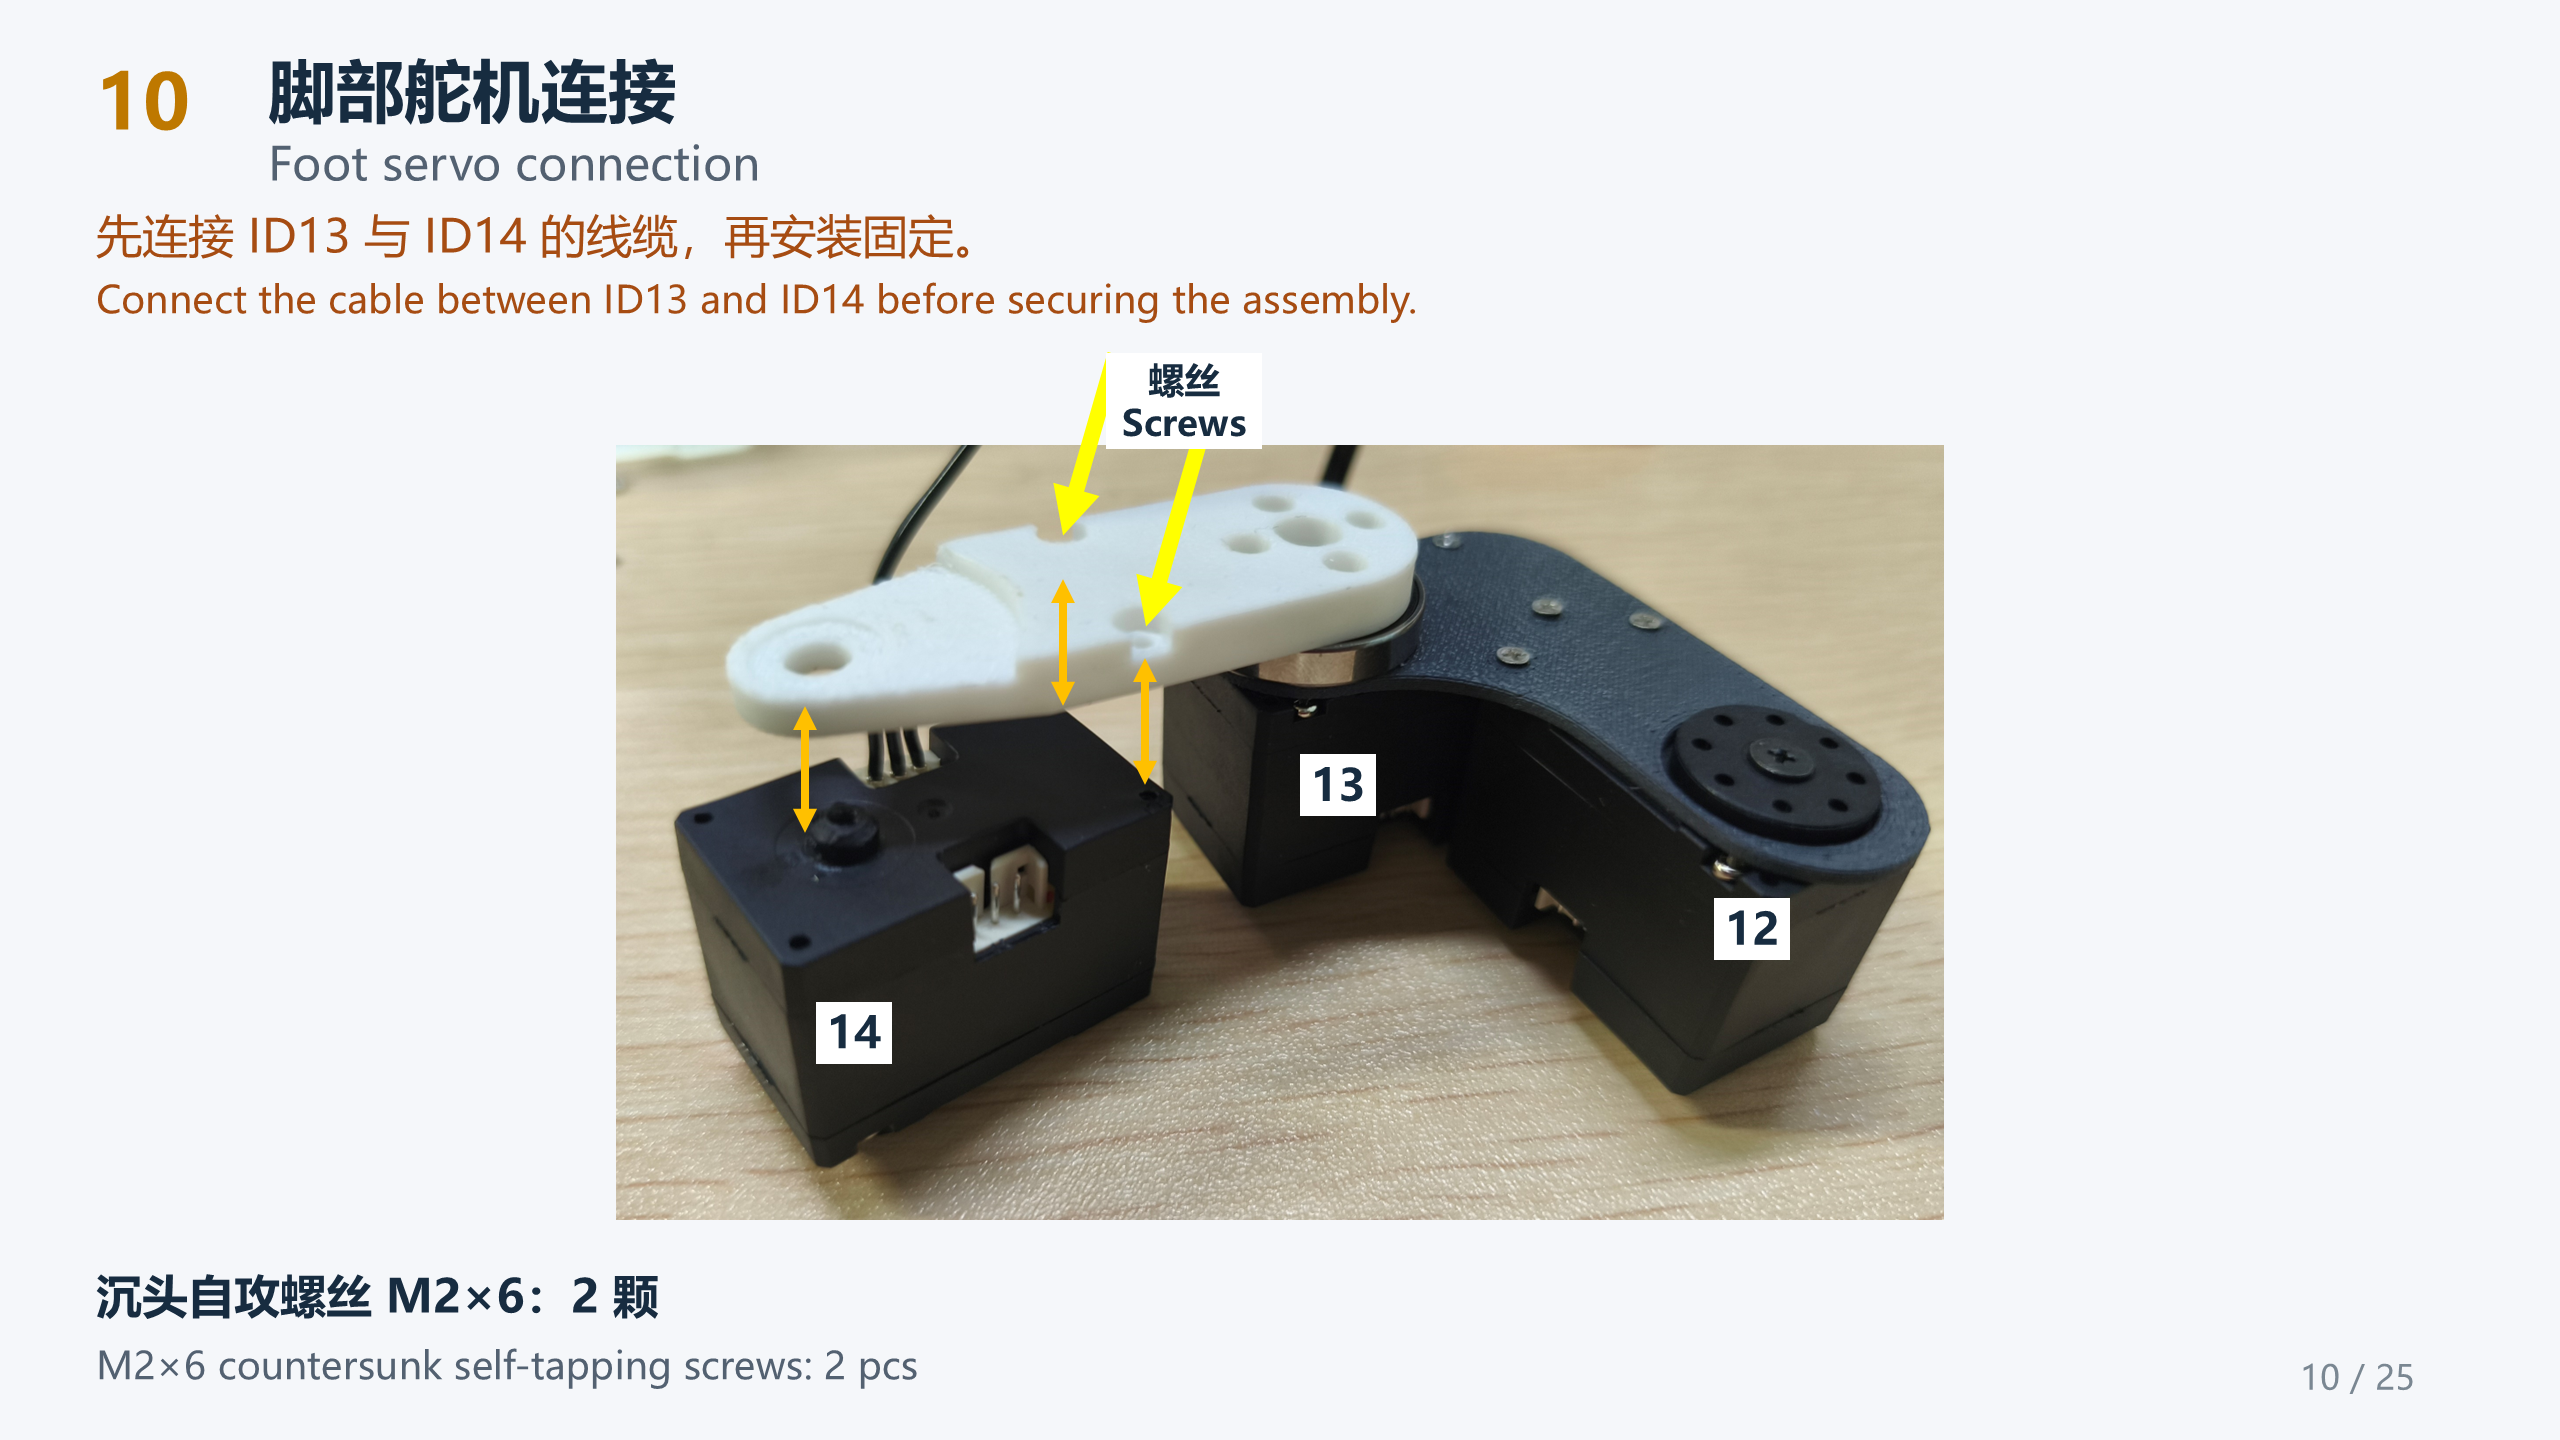
10 · 连接脚部舵机
先连接 ID 13 和 ID 14 的线缆,再对齐并固定脚部舵机。
螺丝: M2 × 6 沉头自攻螺丝,2 颗。
6.4 脚掌、腿部连接与脚垫(11–15)
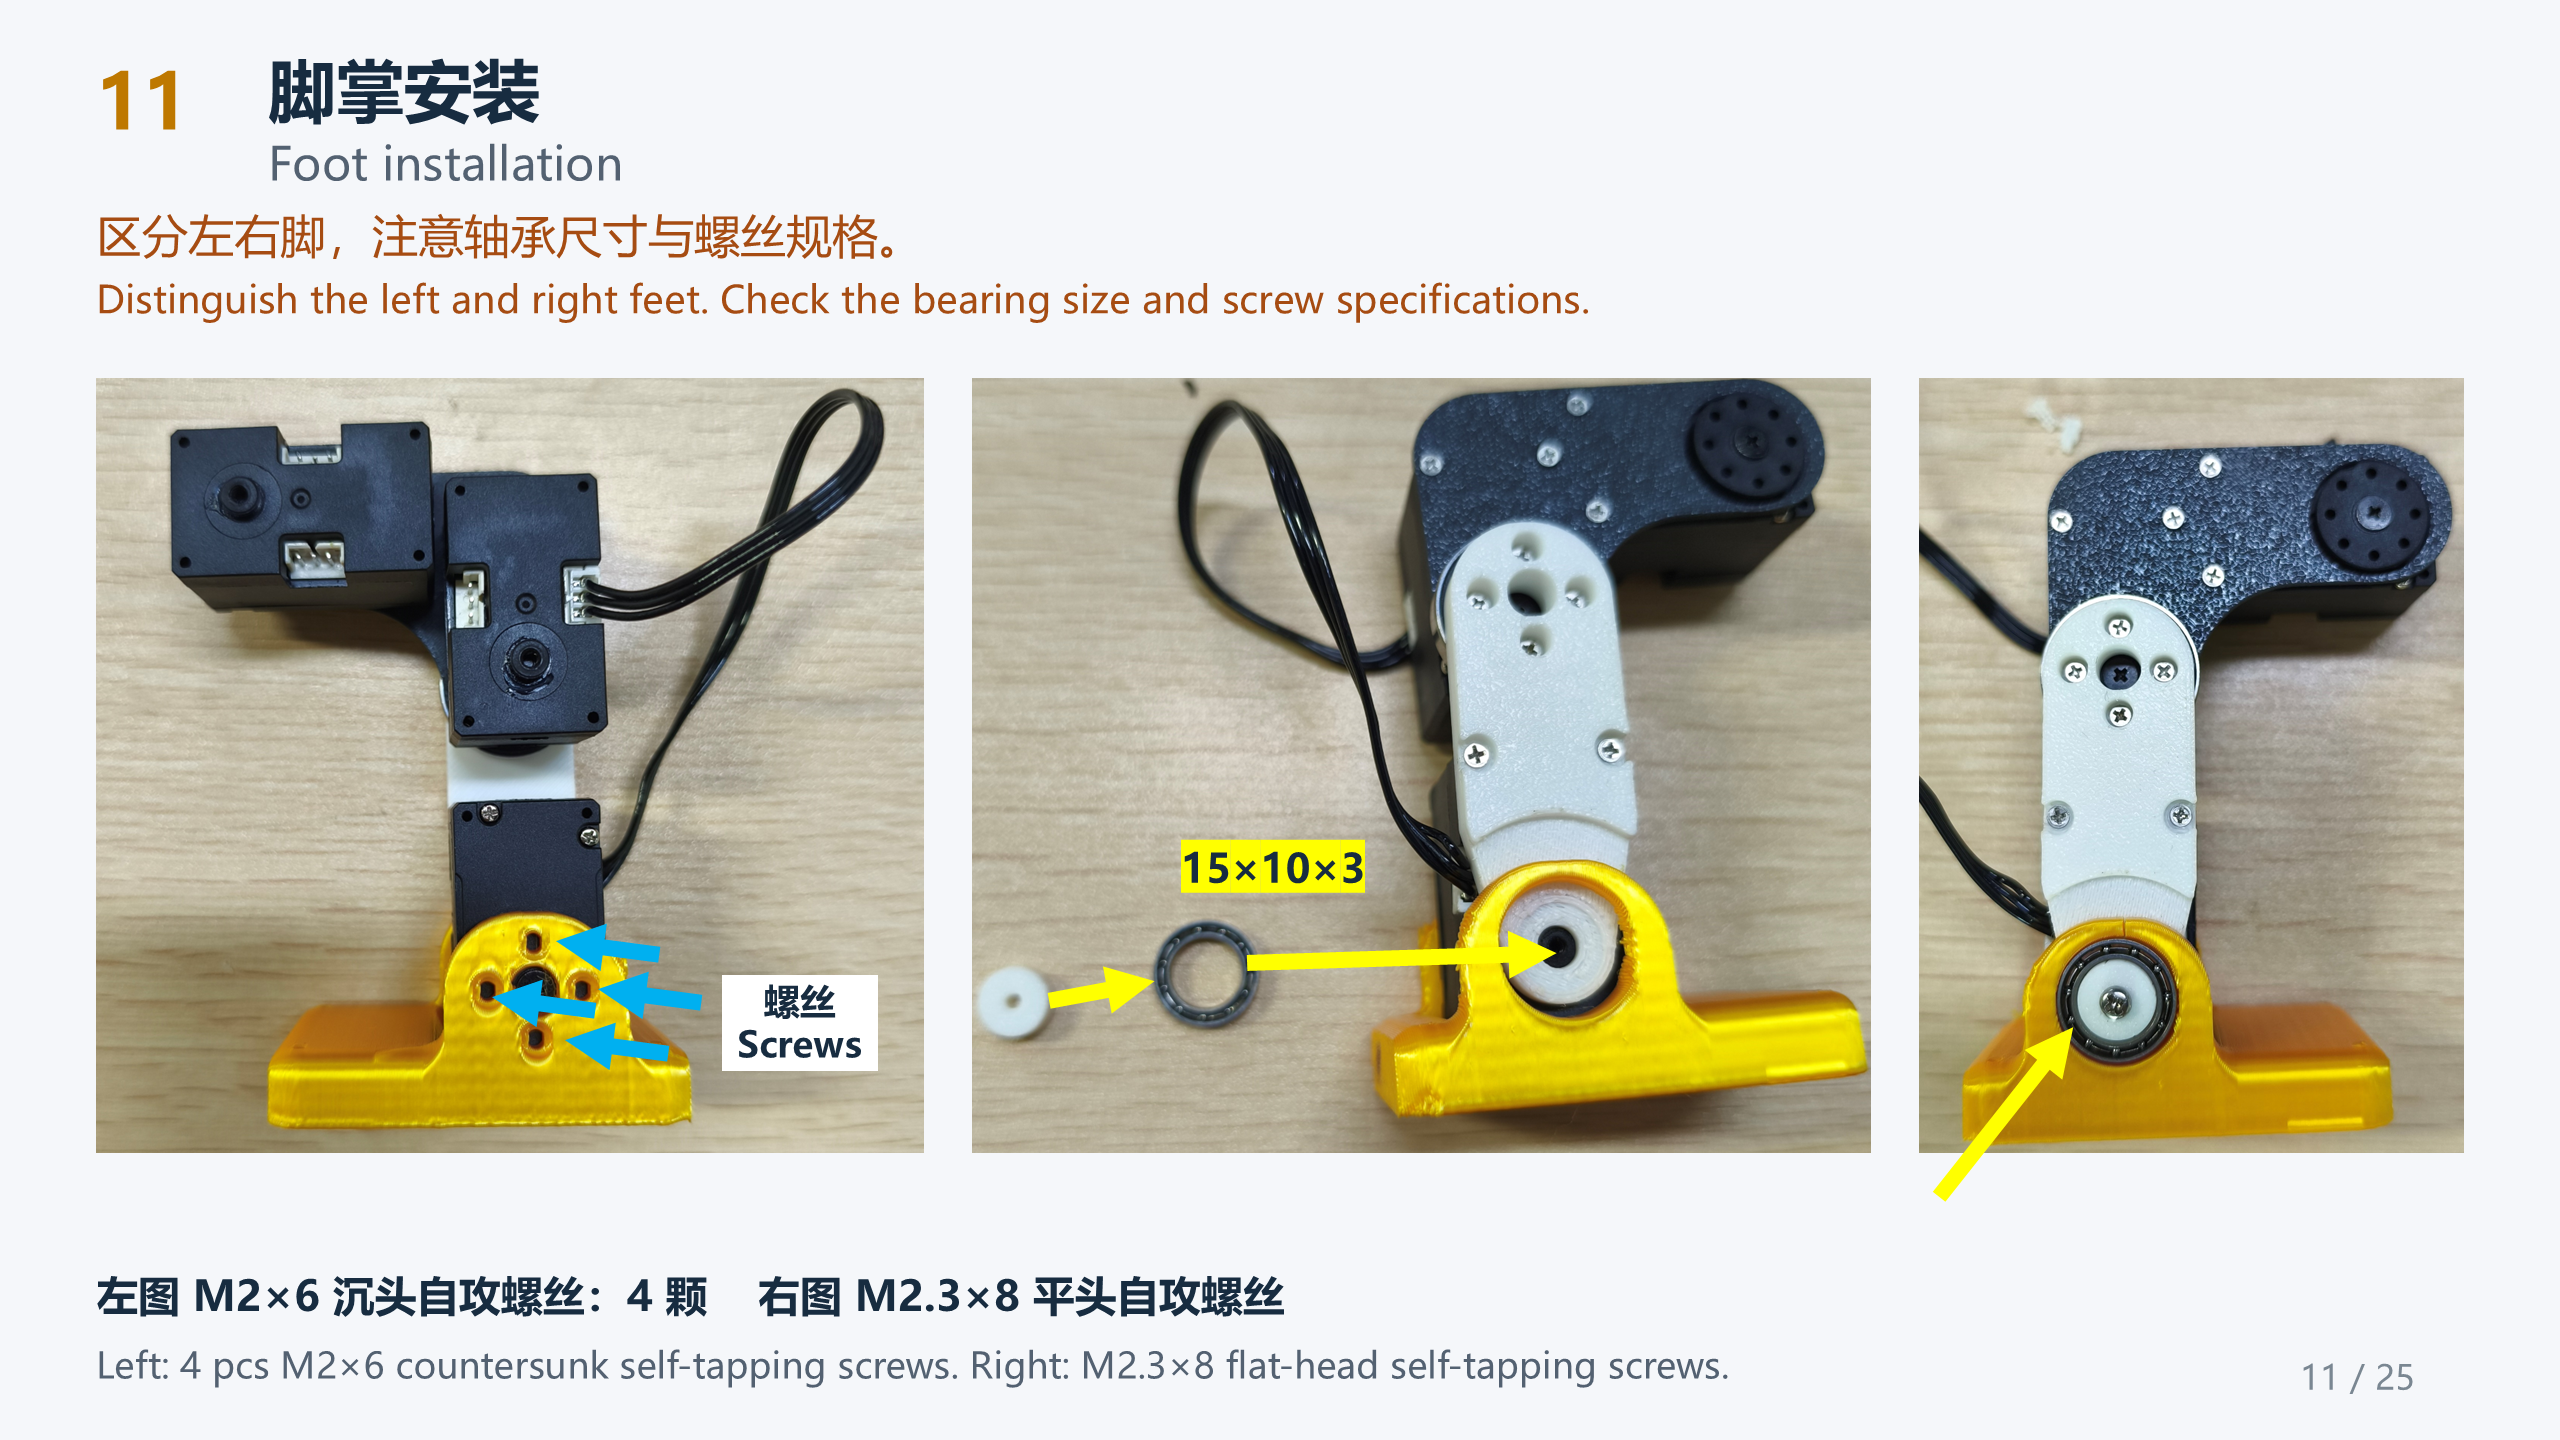
11 · 安装左右脚掌
区分左右脚,按图安装脚掌与轴承;图中轴承标为 15 × 10 × 3。
螺丝: 左图使用 M2 × 6 沉头自攻螺丝 4 颗;右图固定位置使用 M2.3 × 8 平头自攻螺丝。
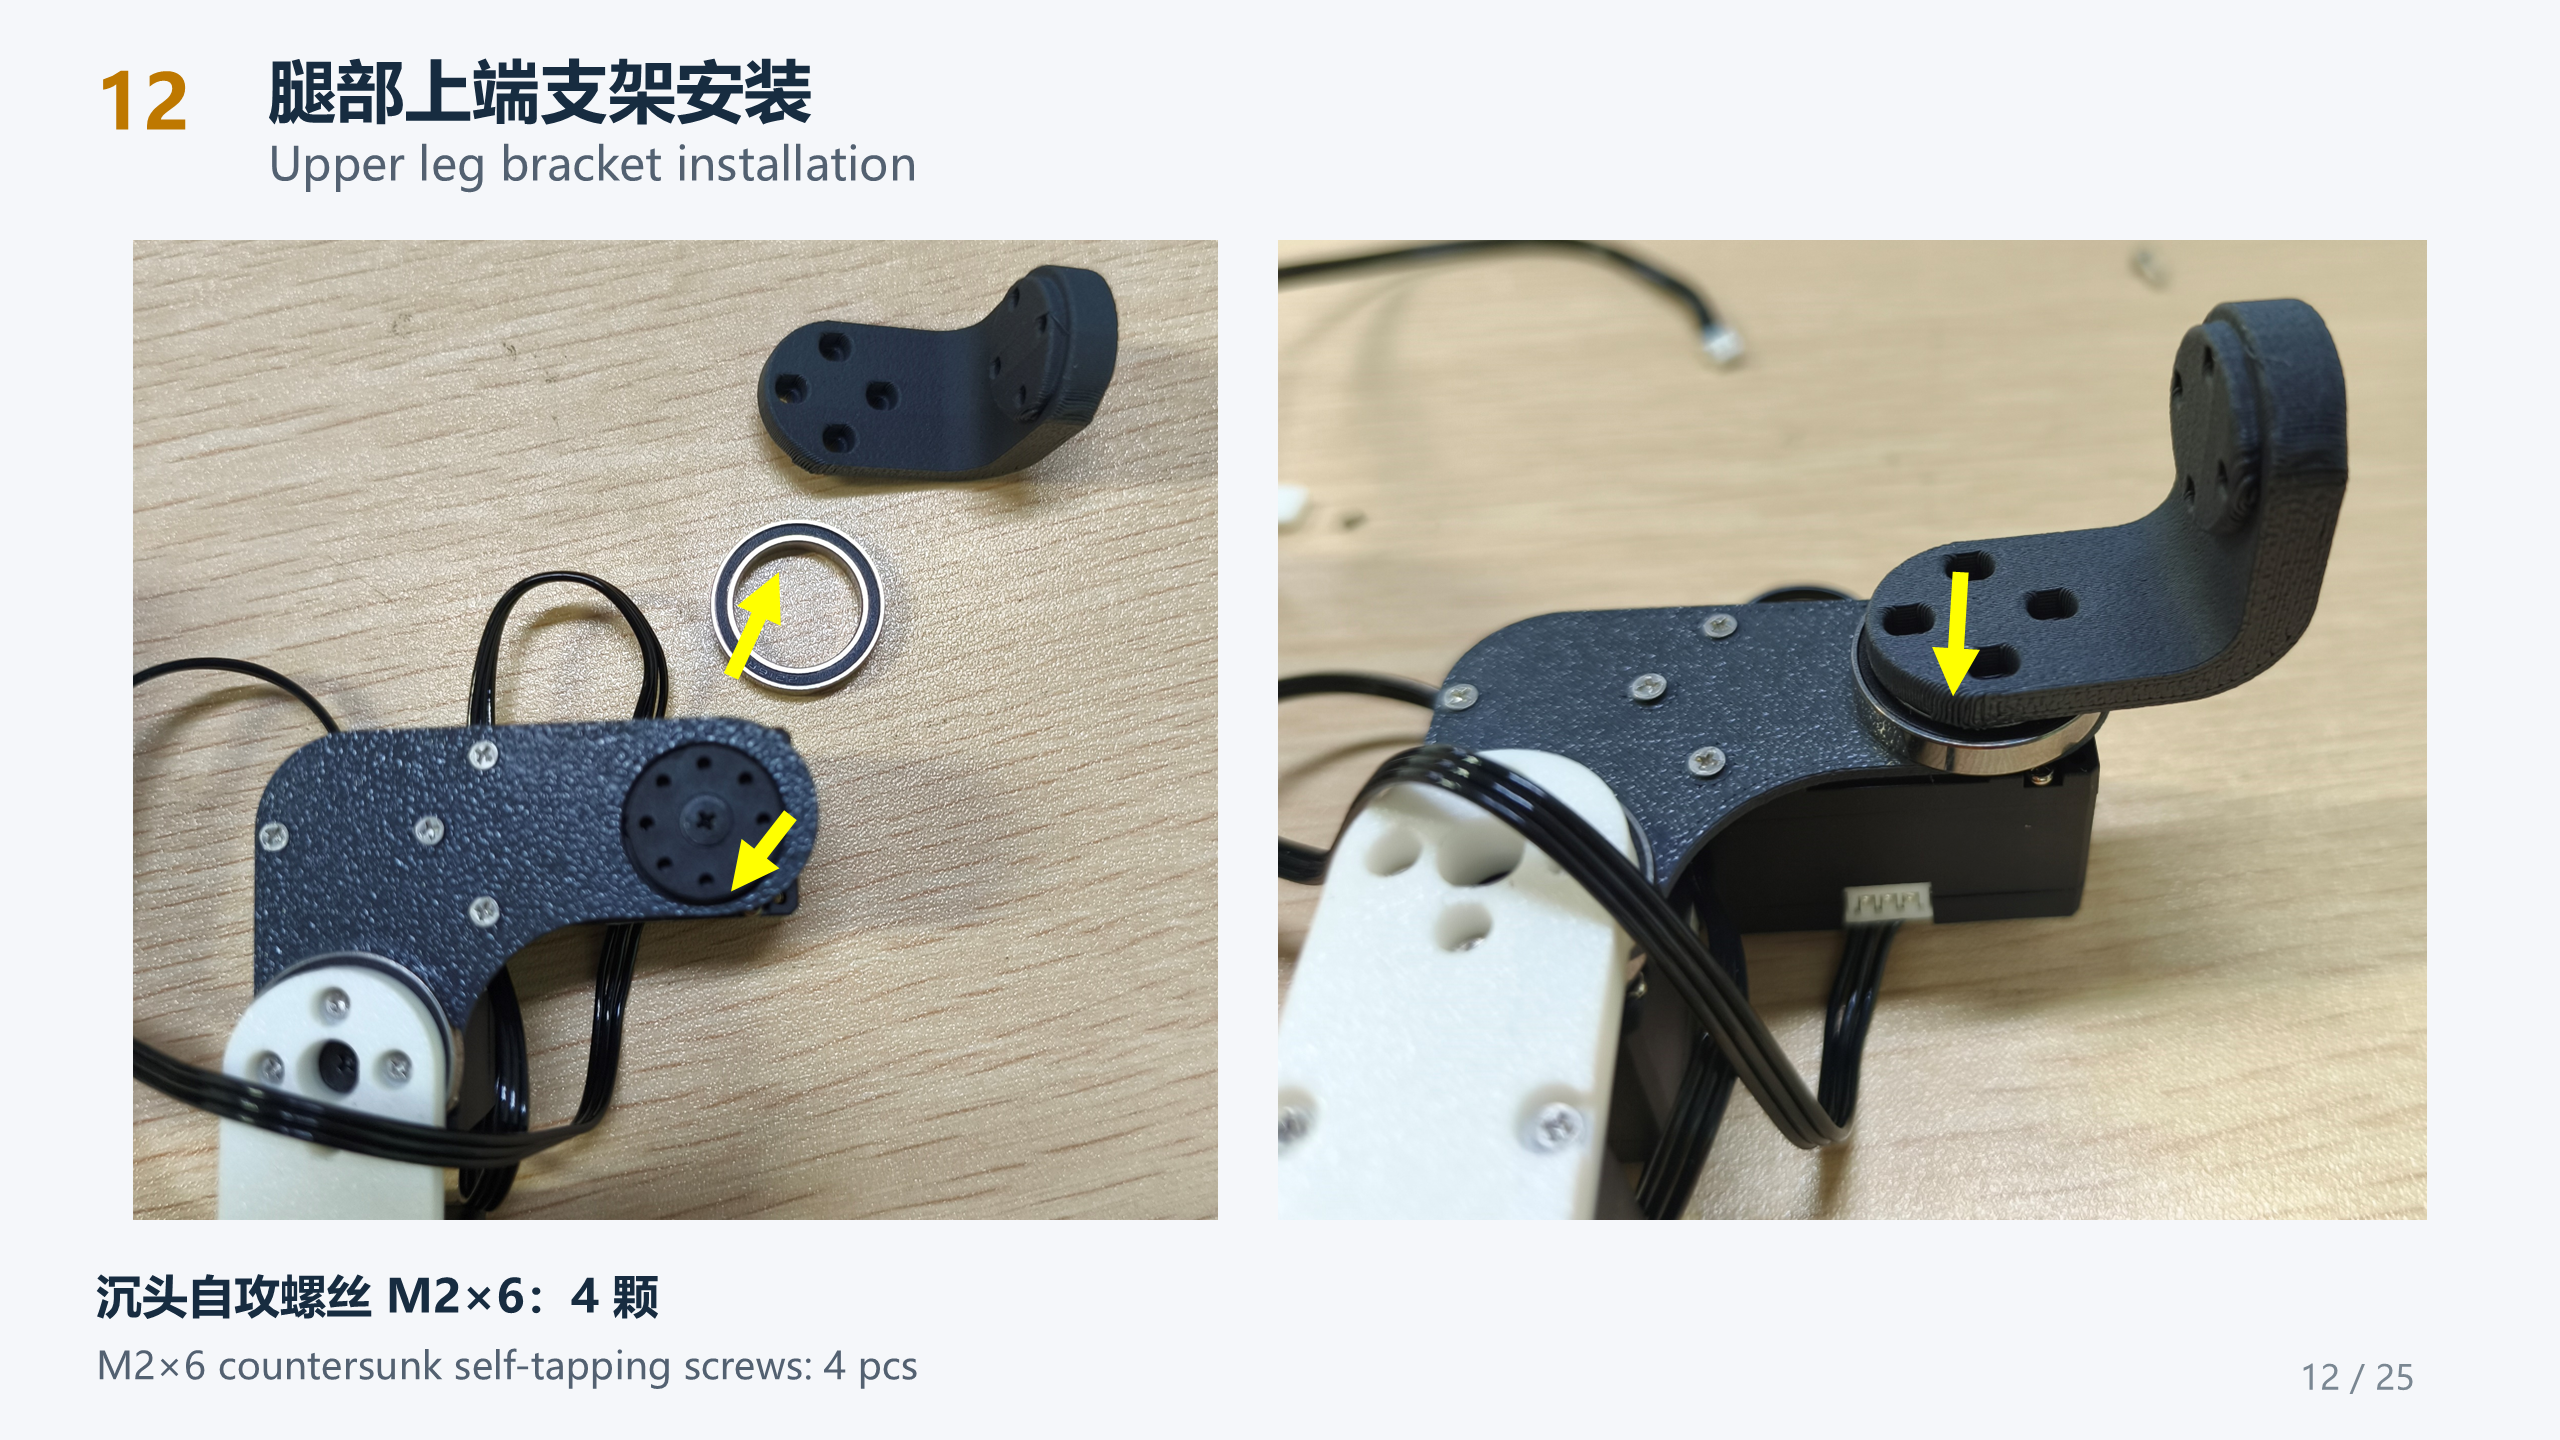
12 · 安装腿部上端支架
按图装入轴承并固定腿部上端支架。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
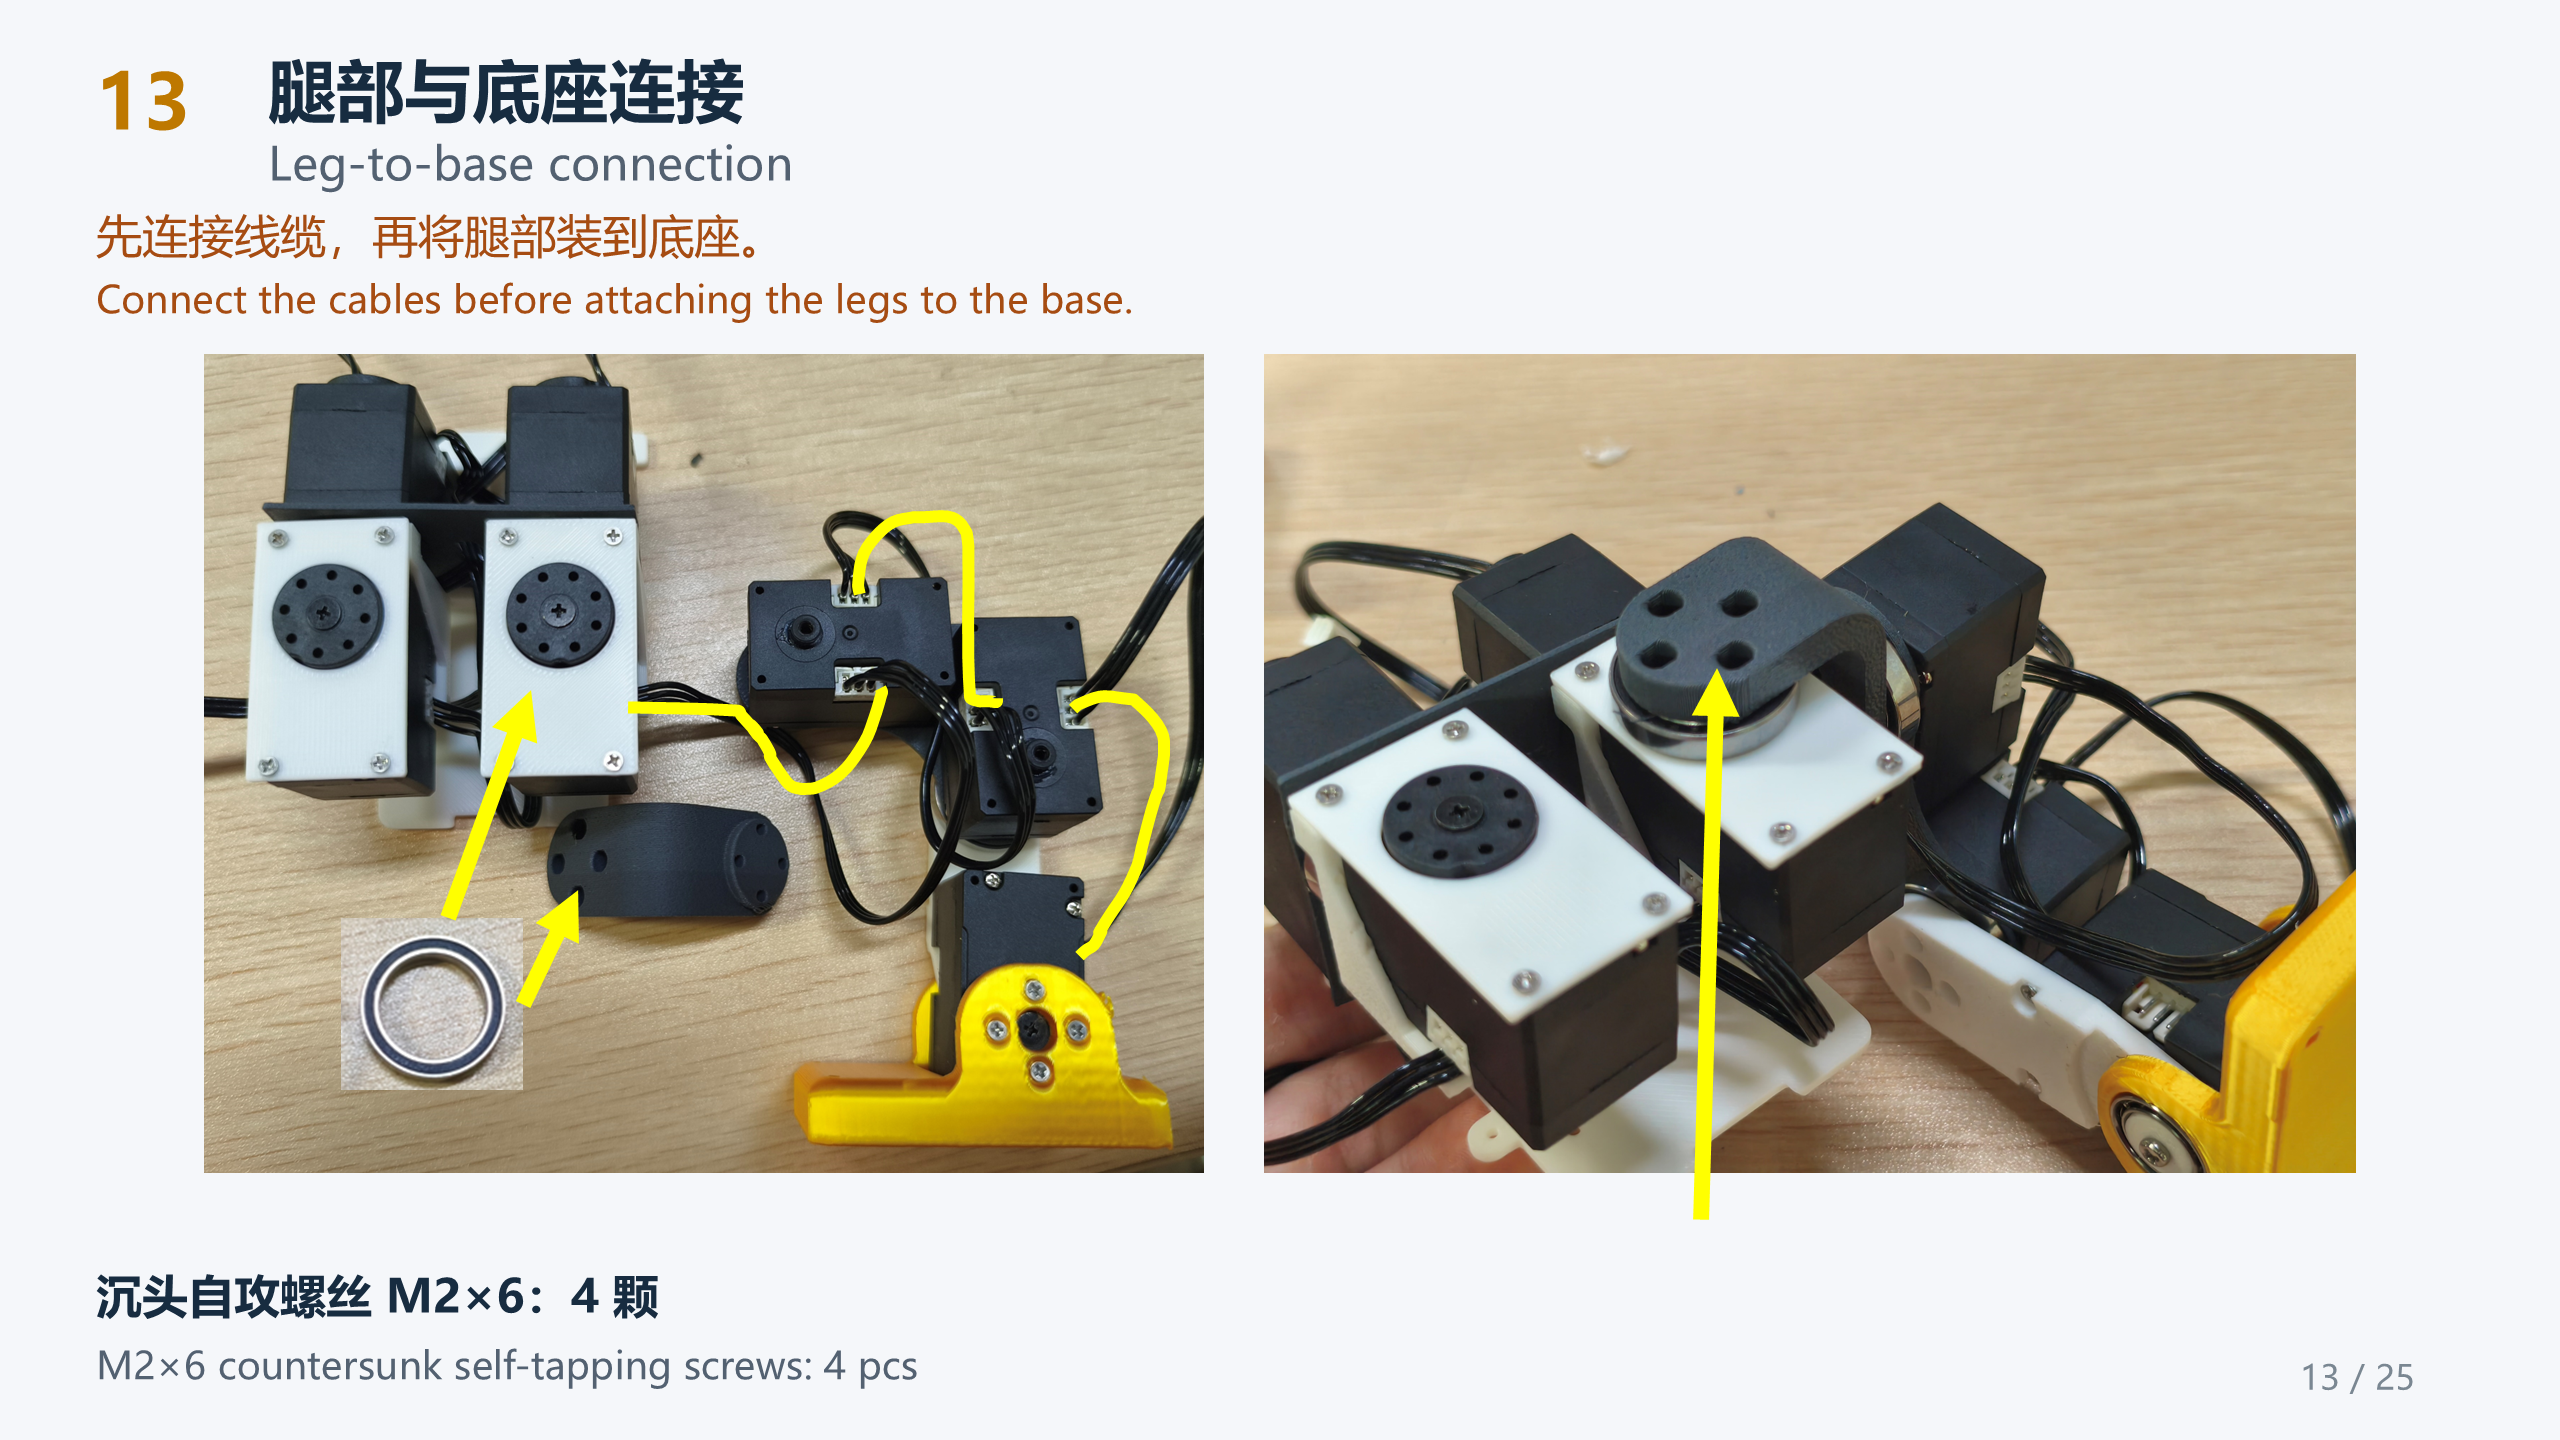
13 · 连接腿部和底座
先连接线缆,再安装腿部;同时核对轴承与走线路径。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
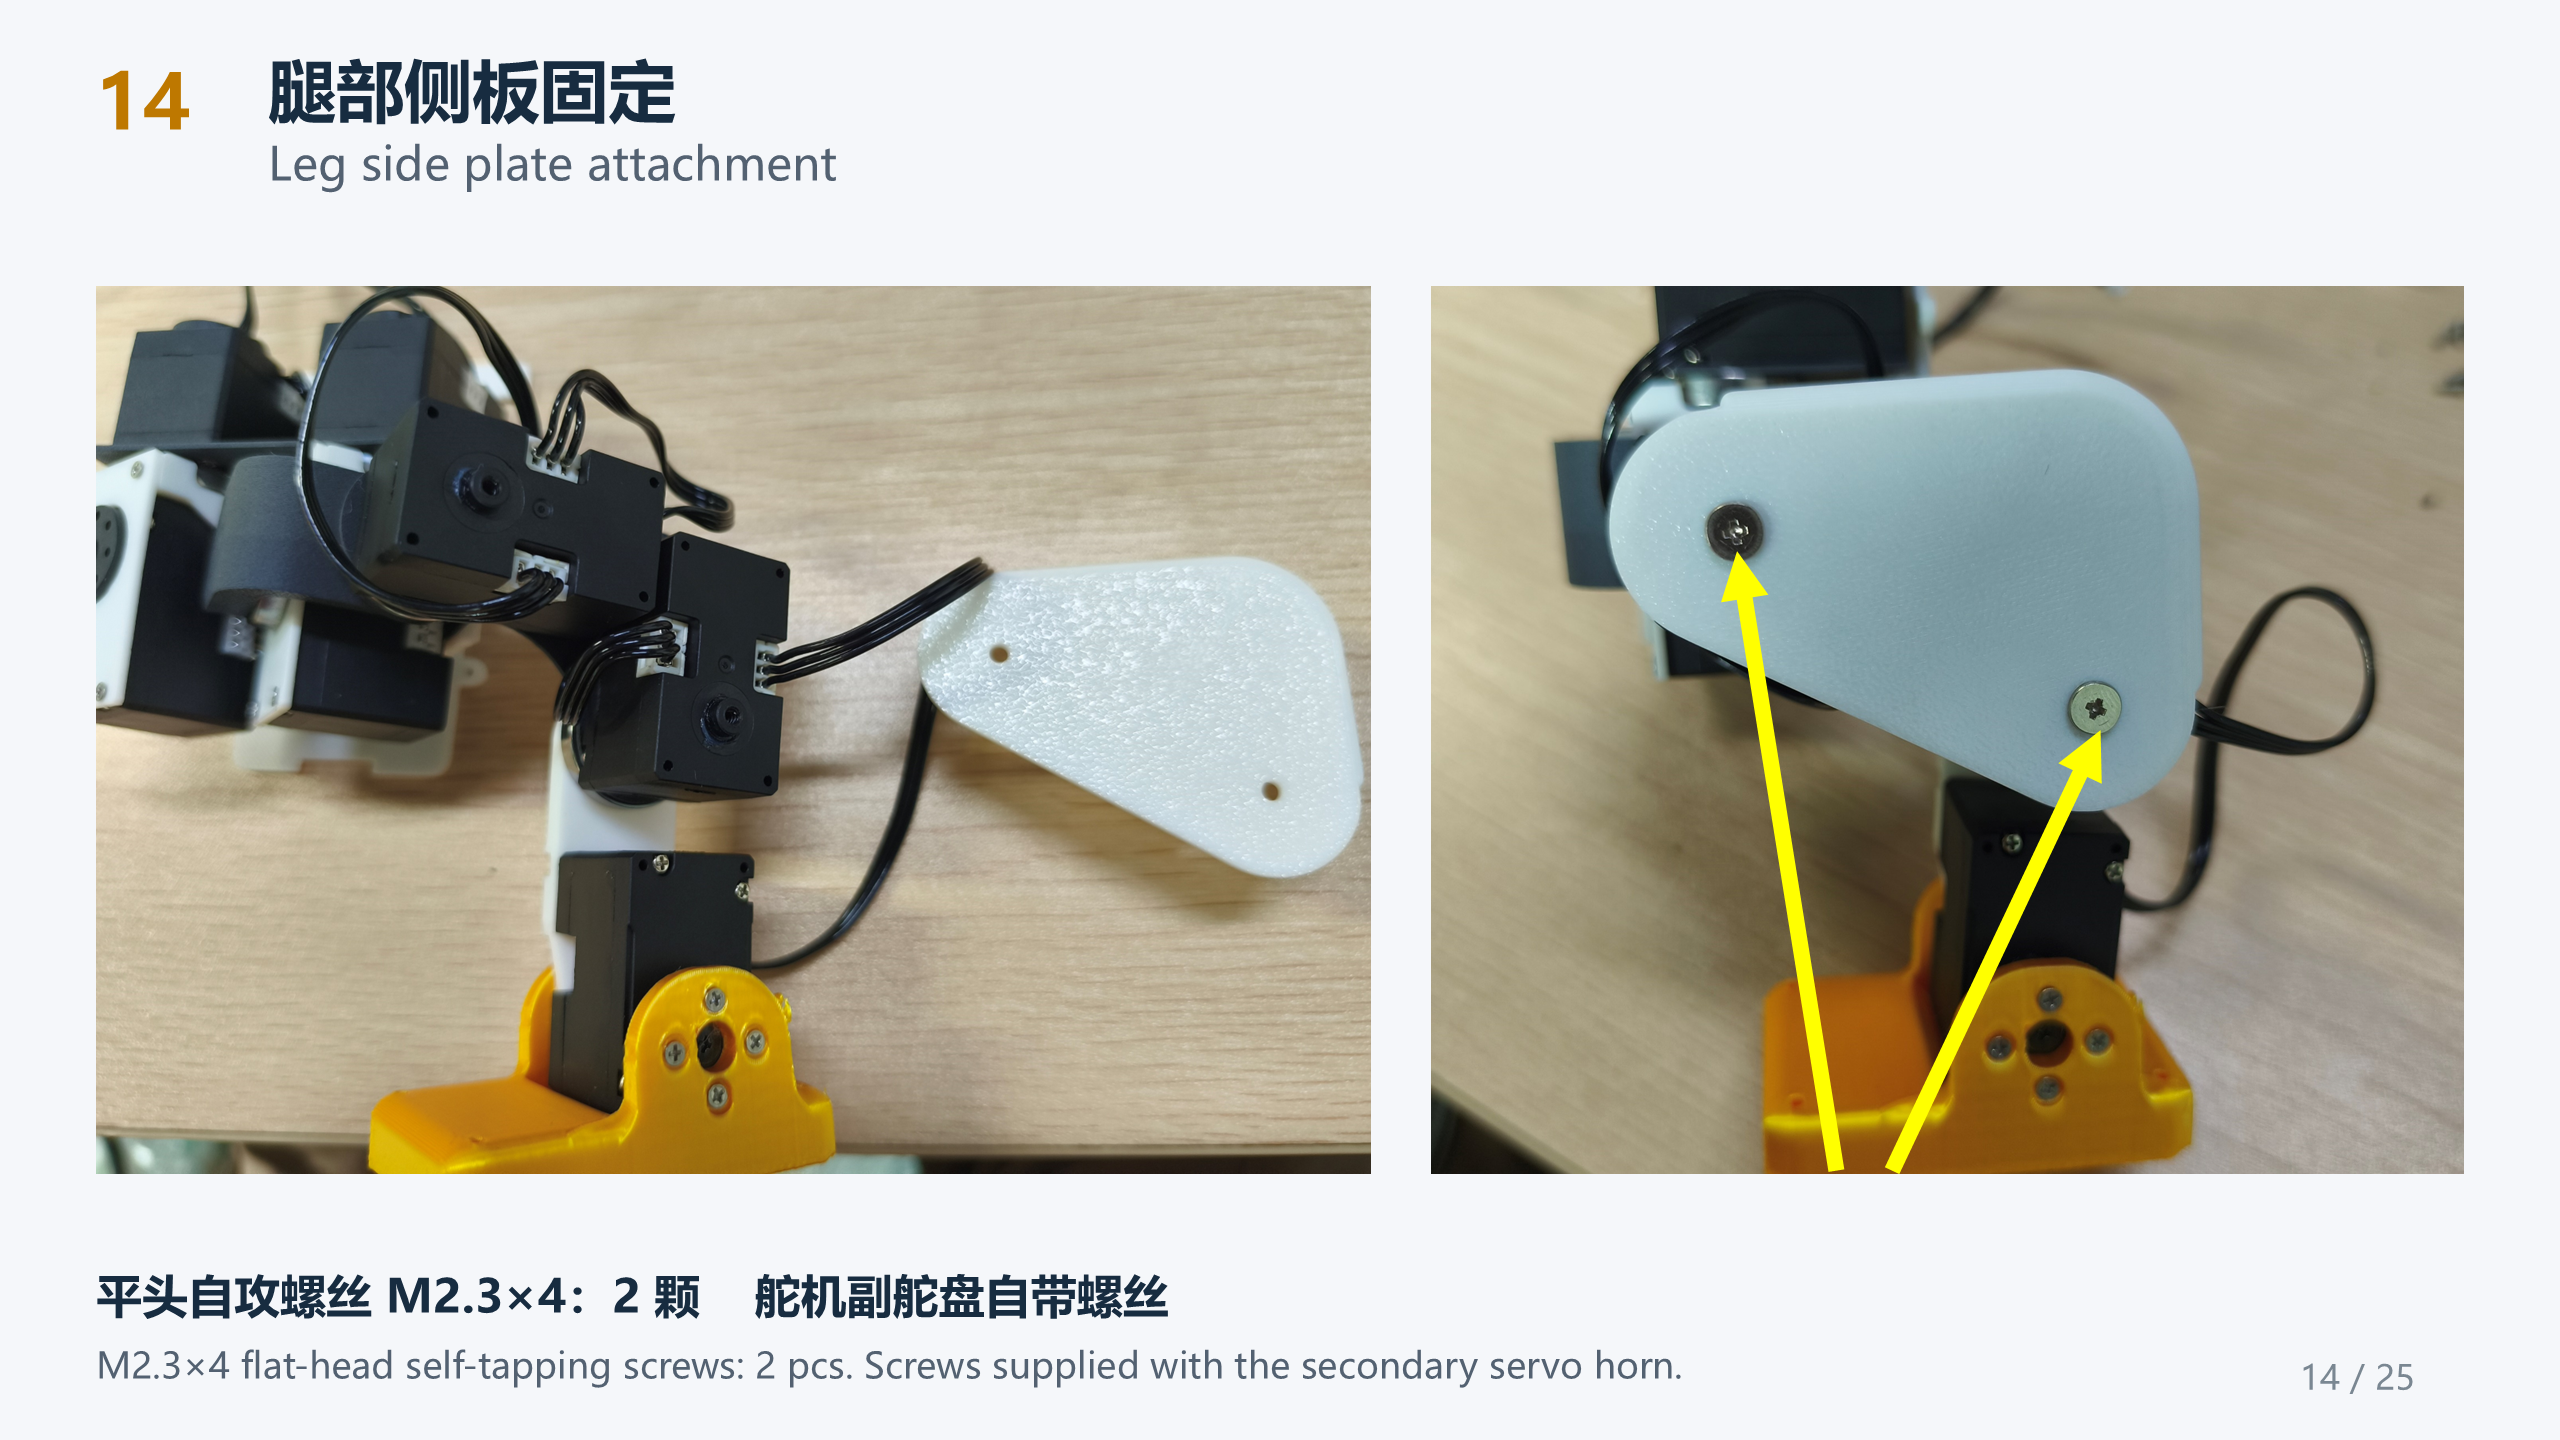
14 · 固定腿部侧板
按图安装腿部侧板,确认孔位与规格。
螺丝: 使用副舵盘自带的 M2.3 × 4 平头自攻螺丝,2 颗。
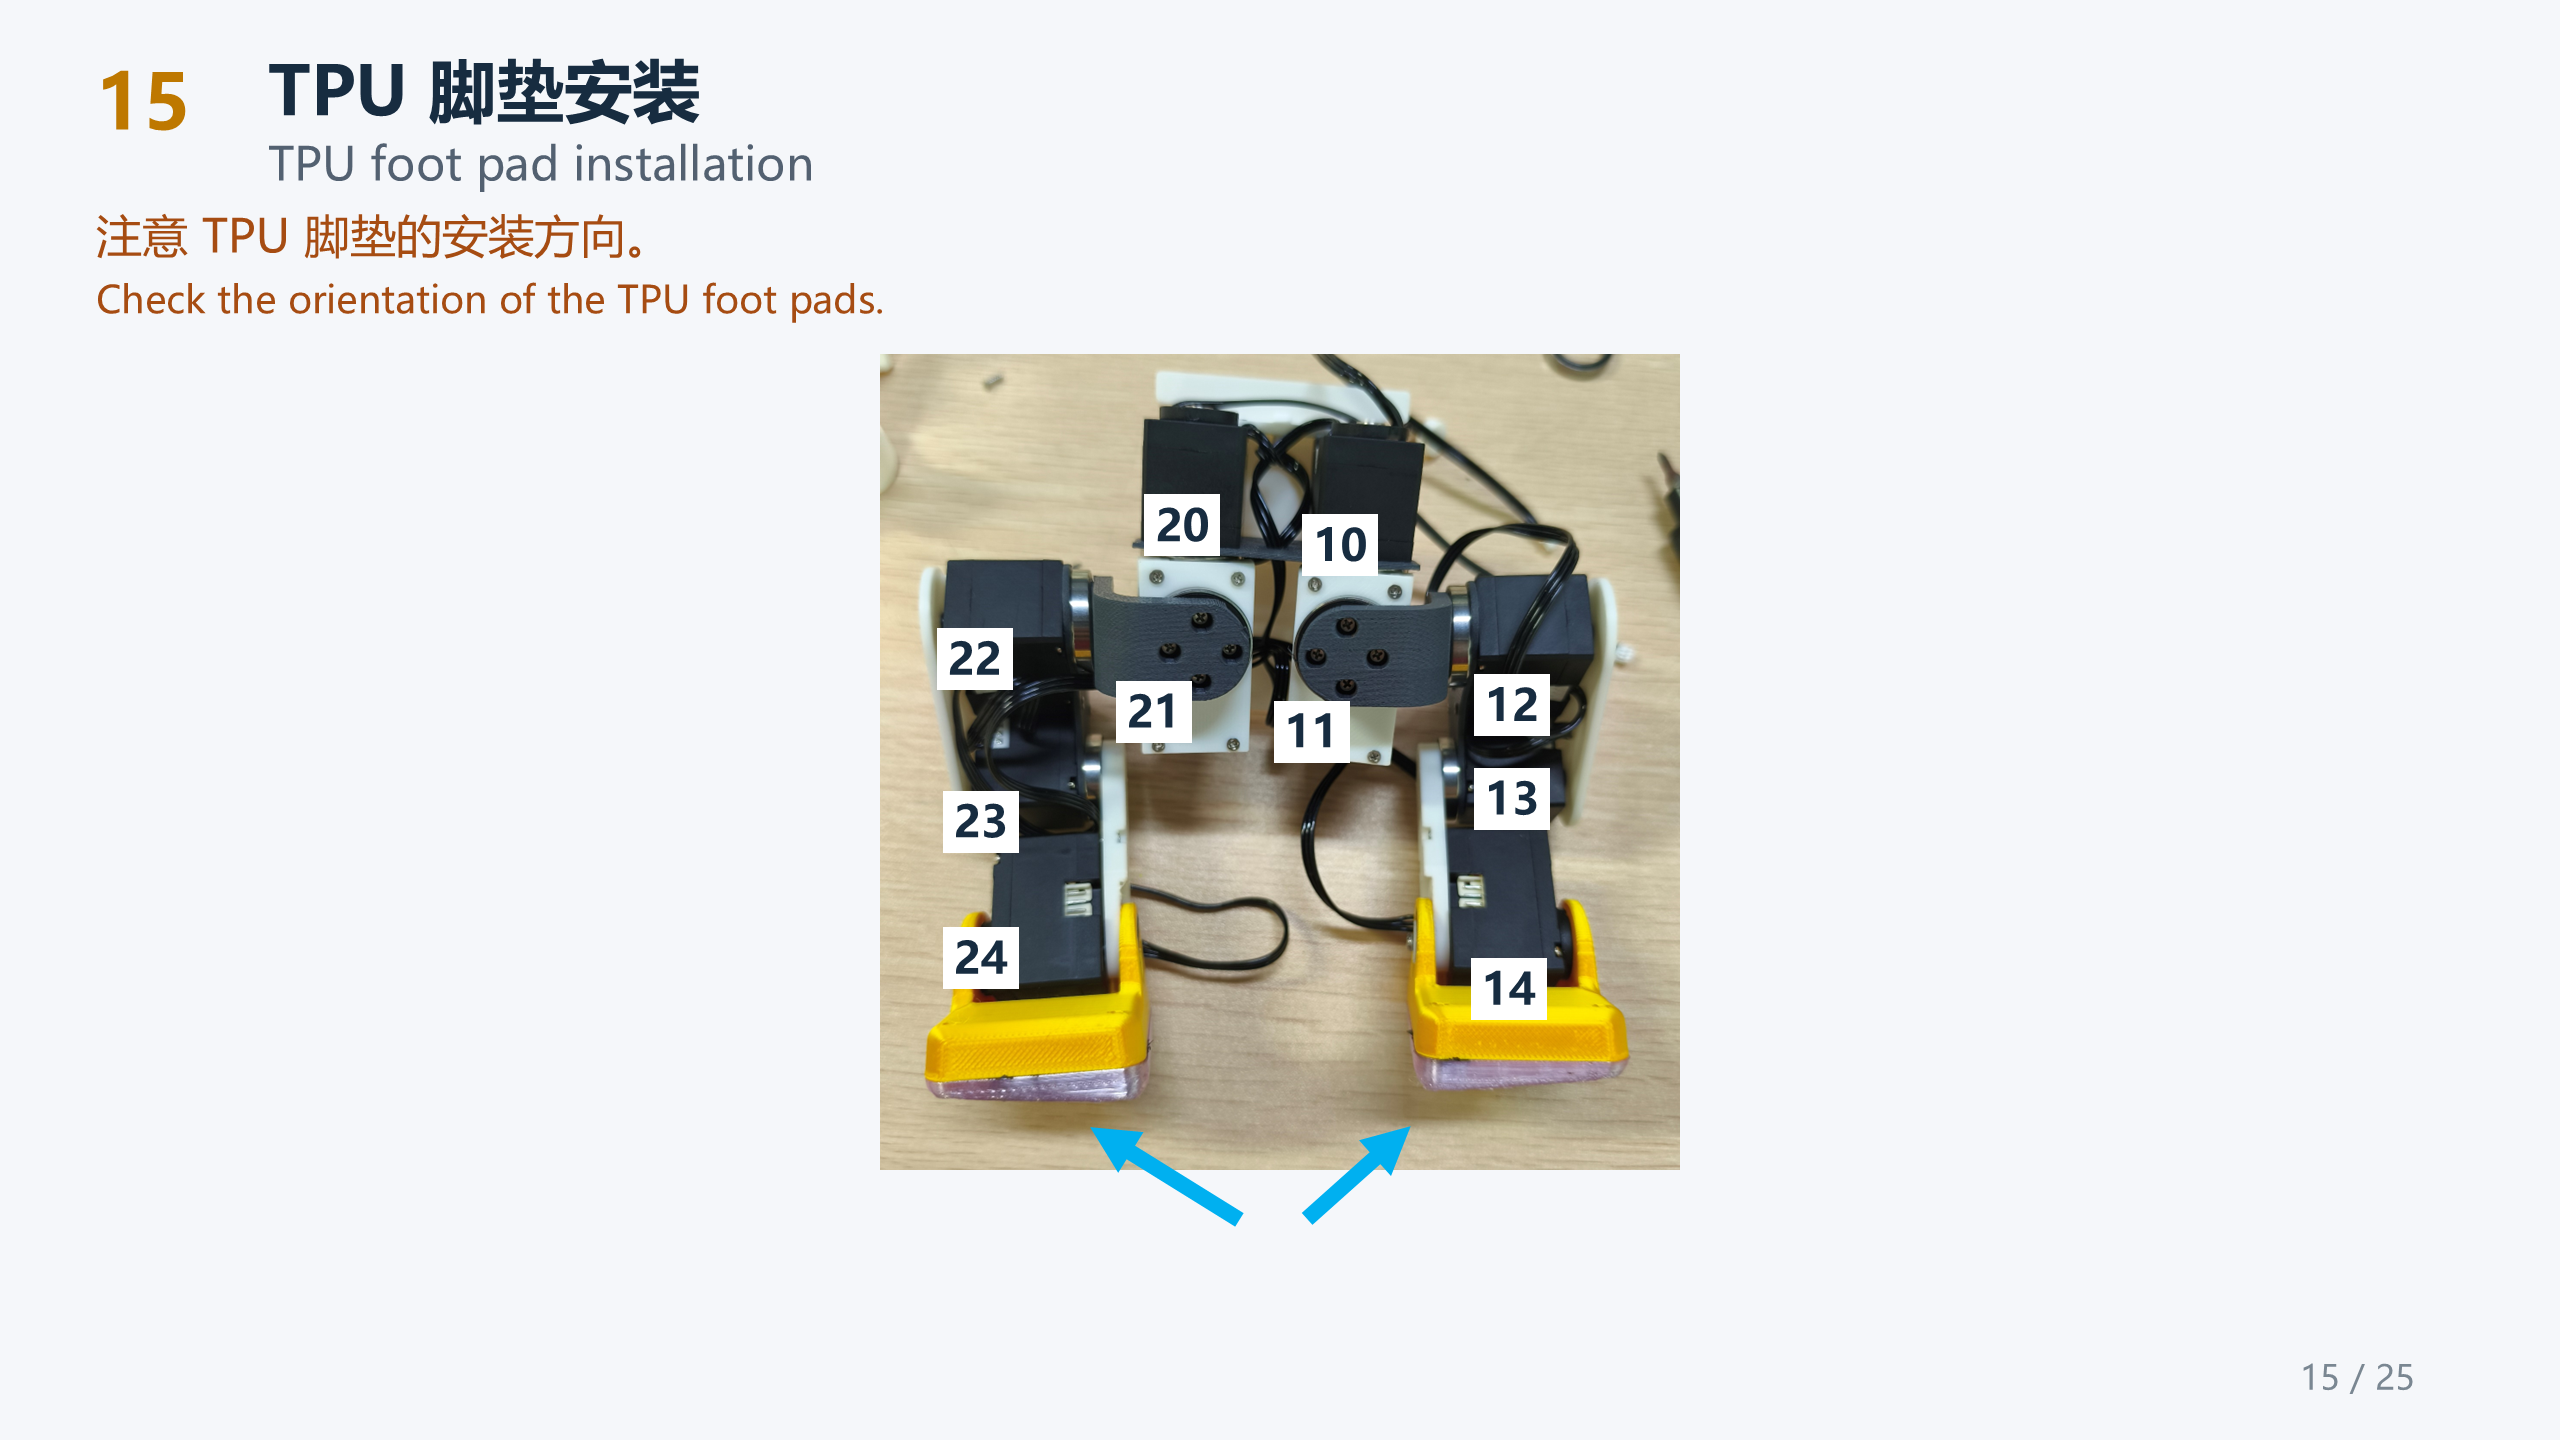
15 · 安装 TPU 脚垫
核对脚垫方向与两腿舵机编号,再按图安装。
6.5 头部舵机、外壳与软垫(16–21)
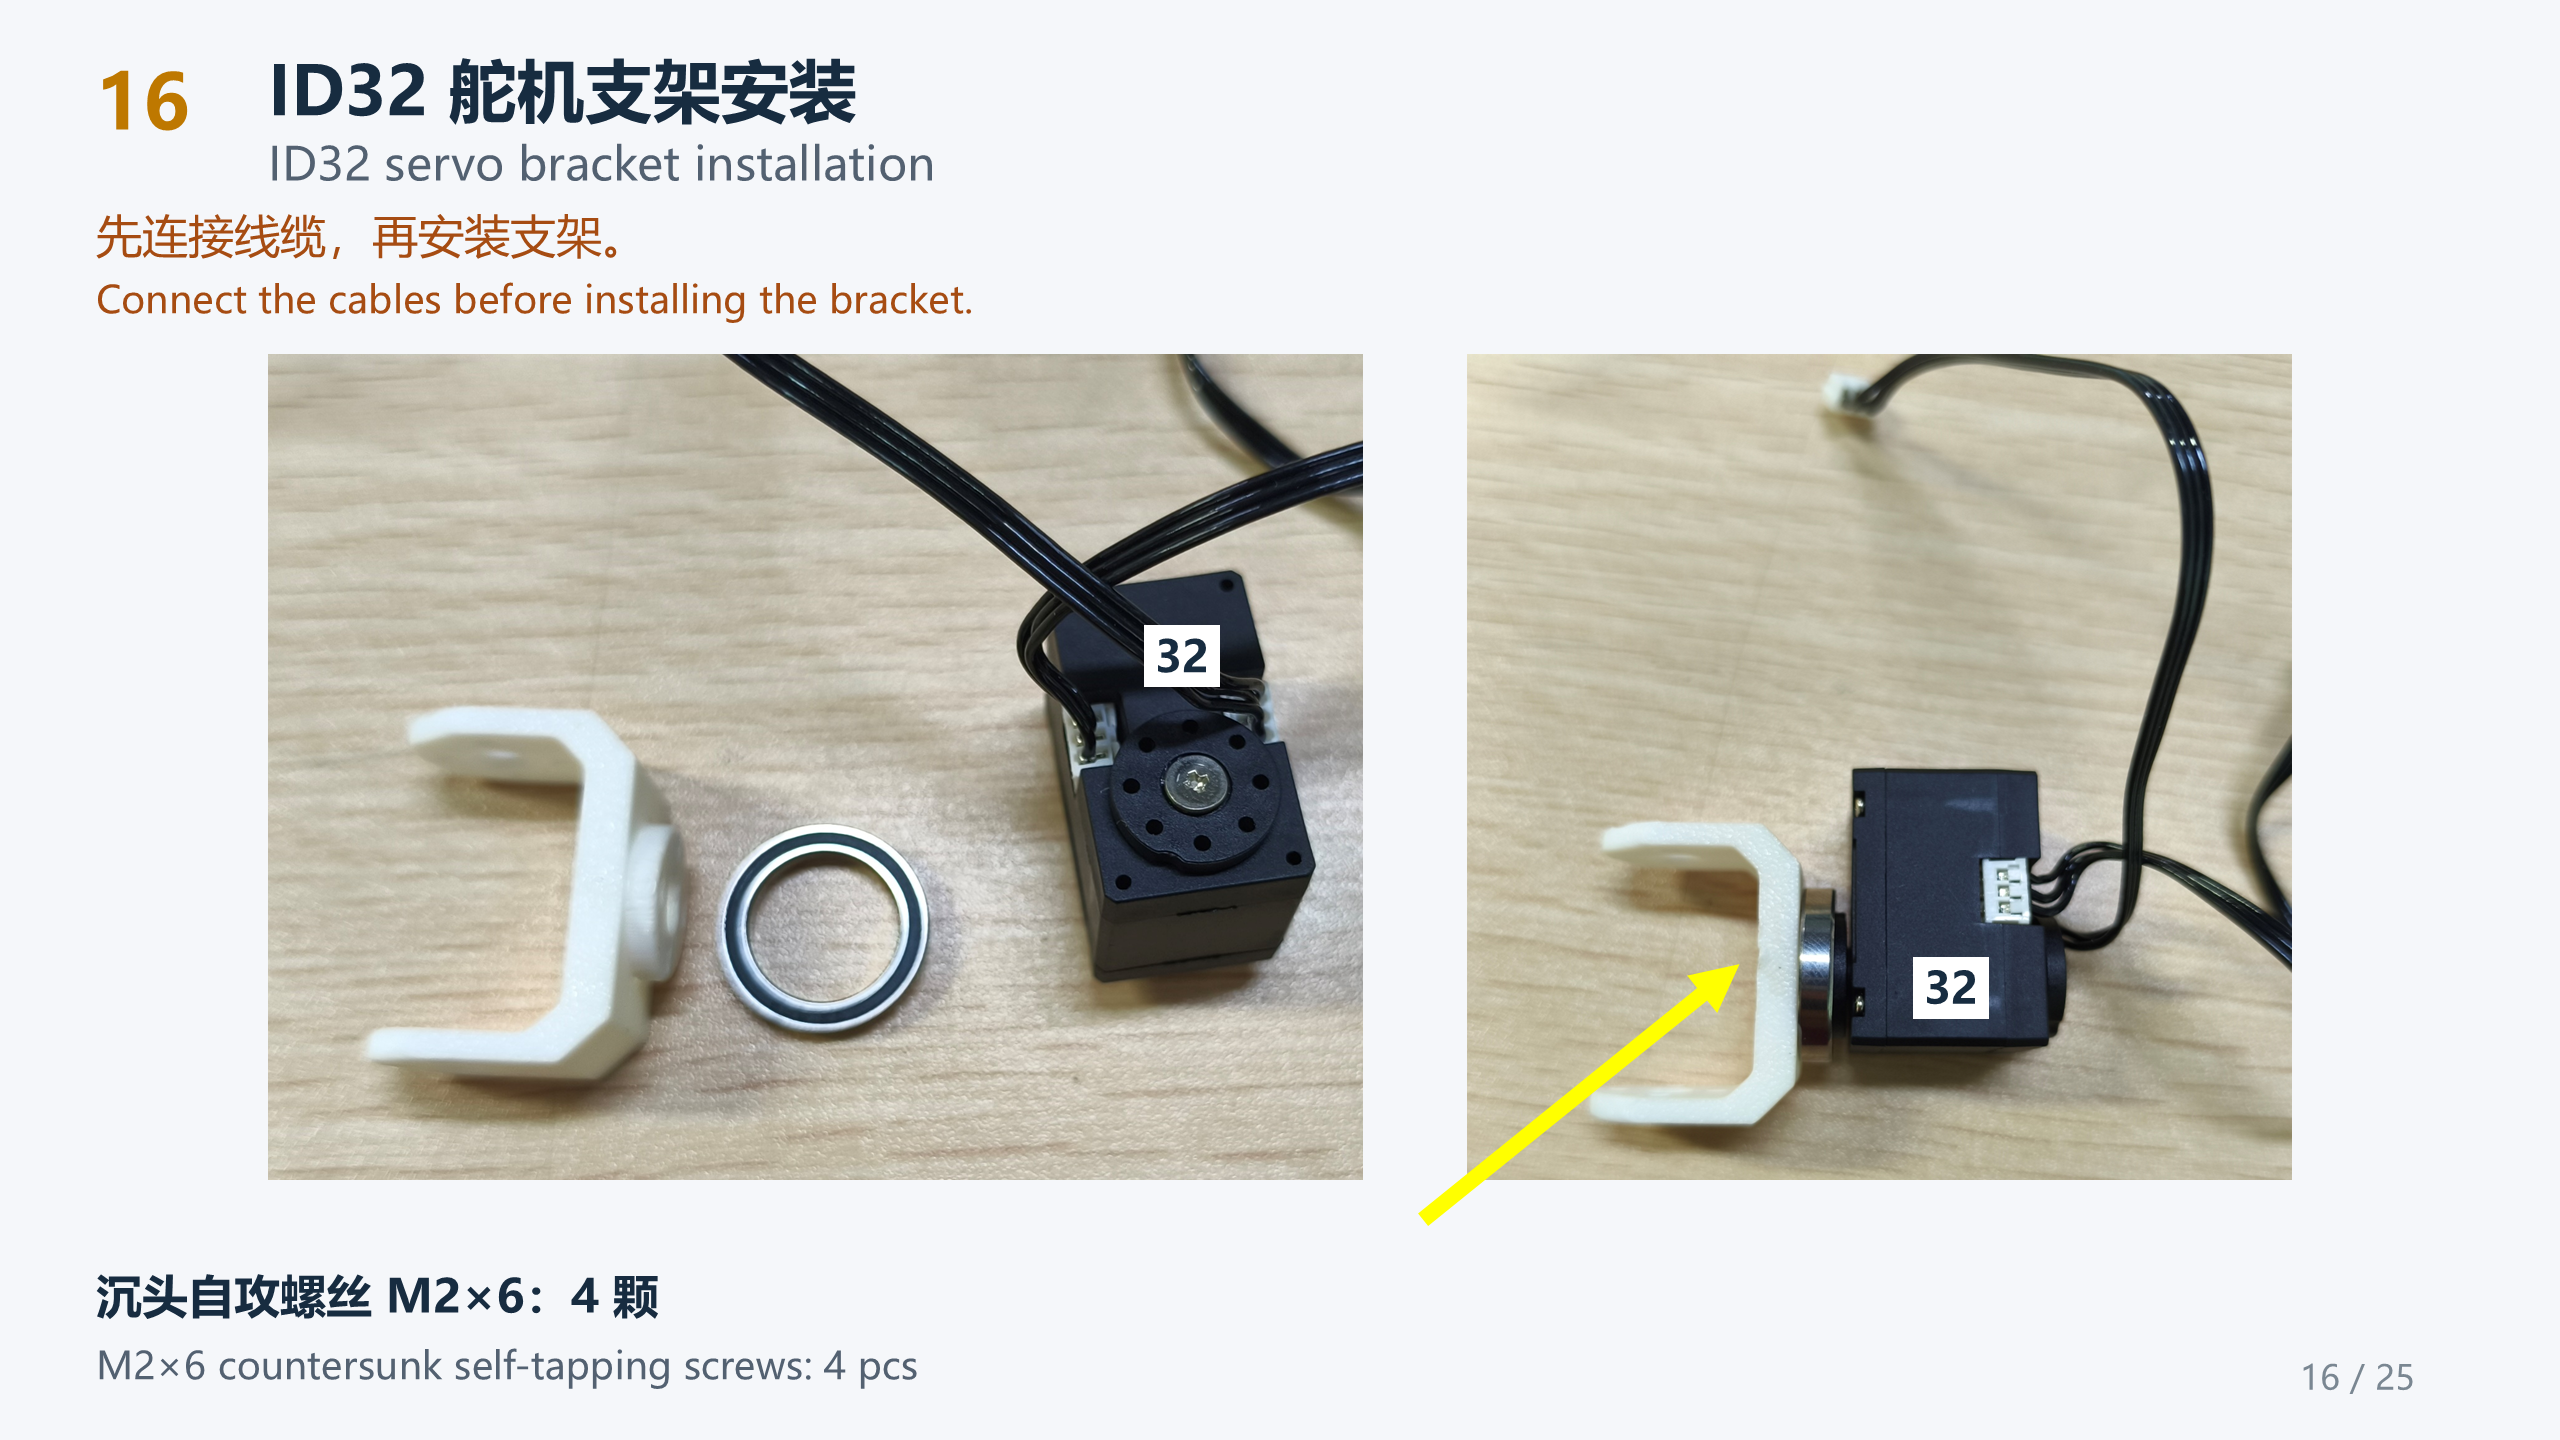
16 · 安装 ID 32 支架
先连接 ID 32 的线缆,再安装舵机支架和轴承。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
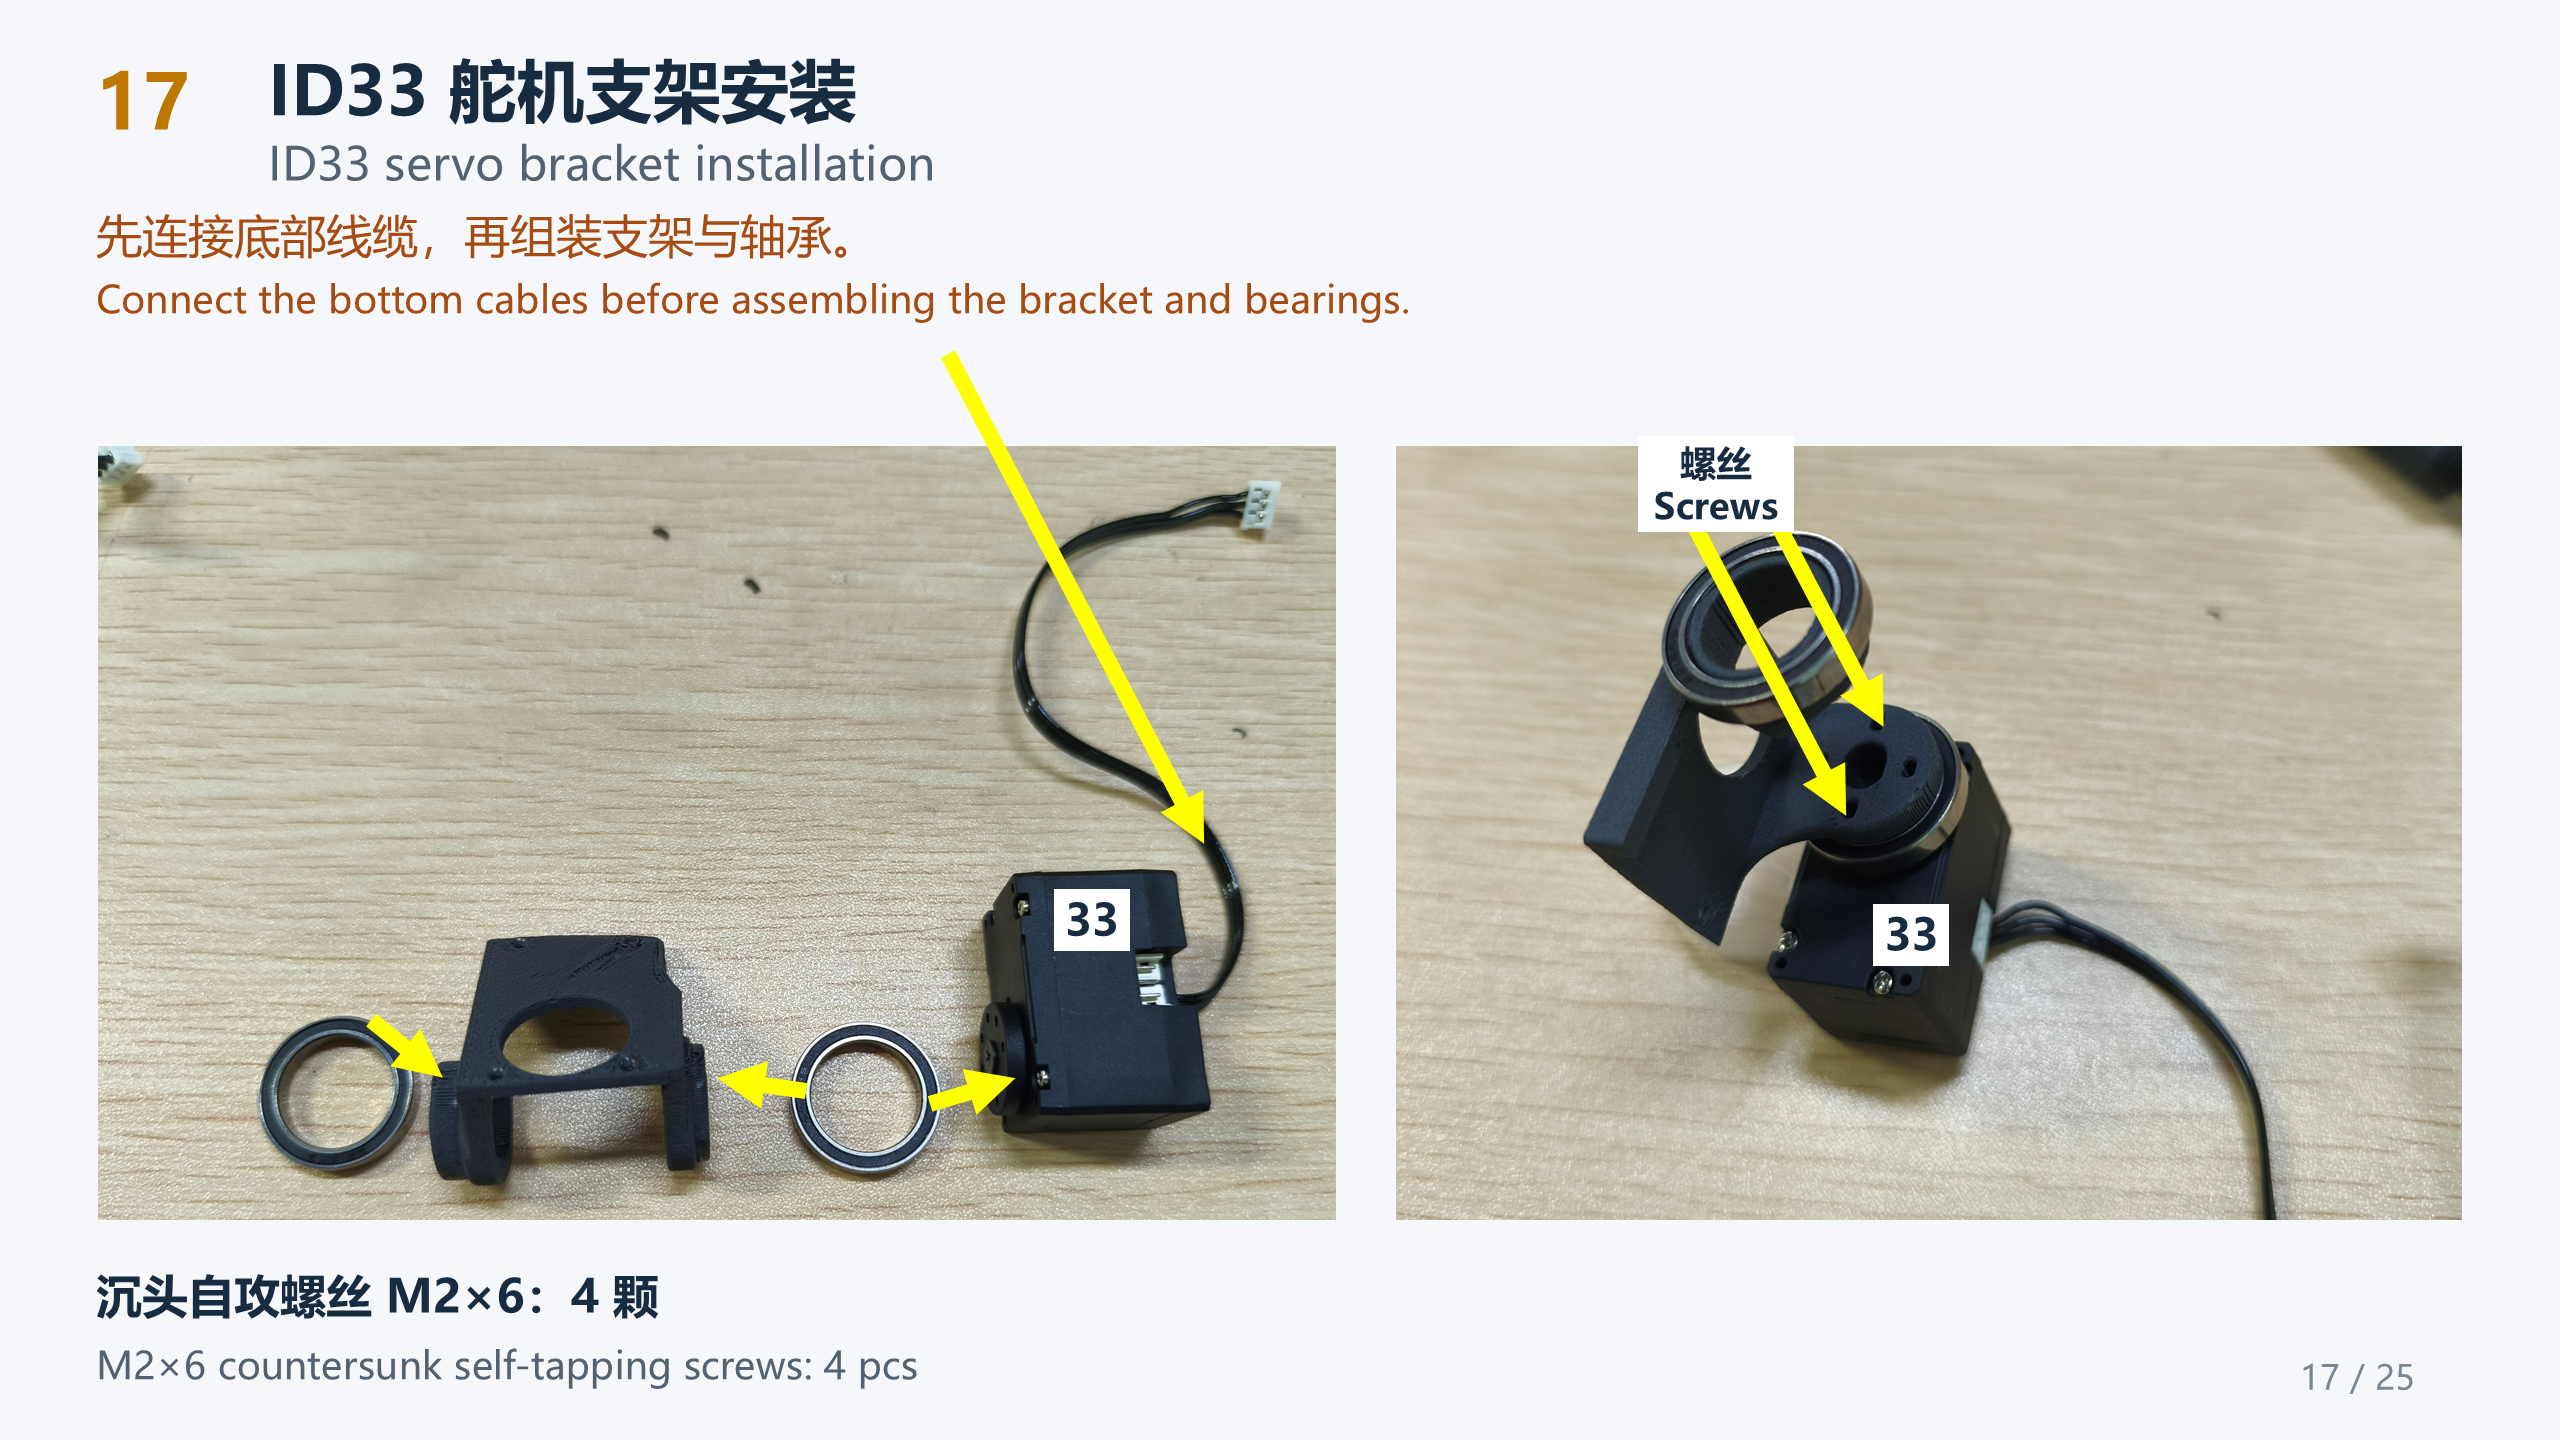
17 · 安装 ID 33 支架
先连接底部线缆,再按图组装支架,核对两个轴承的位置。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
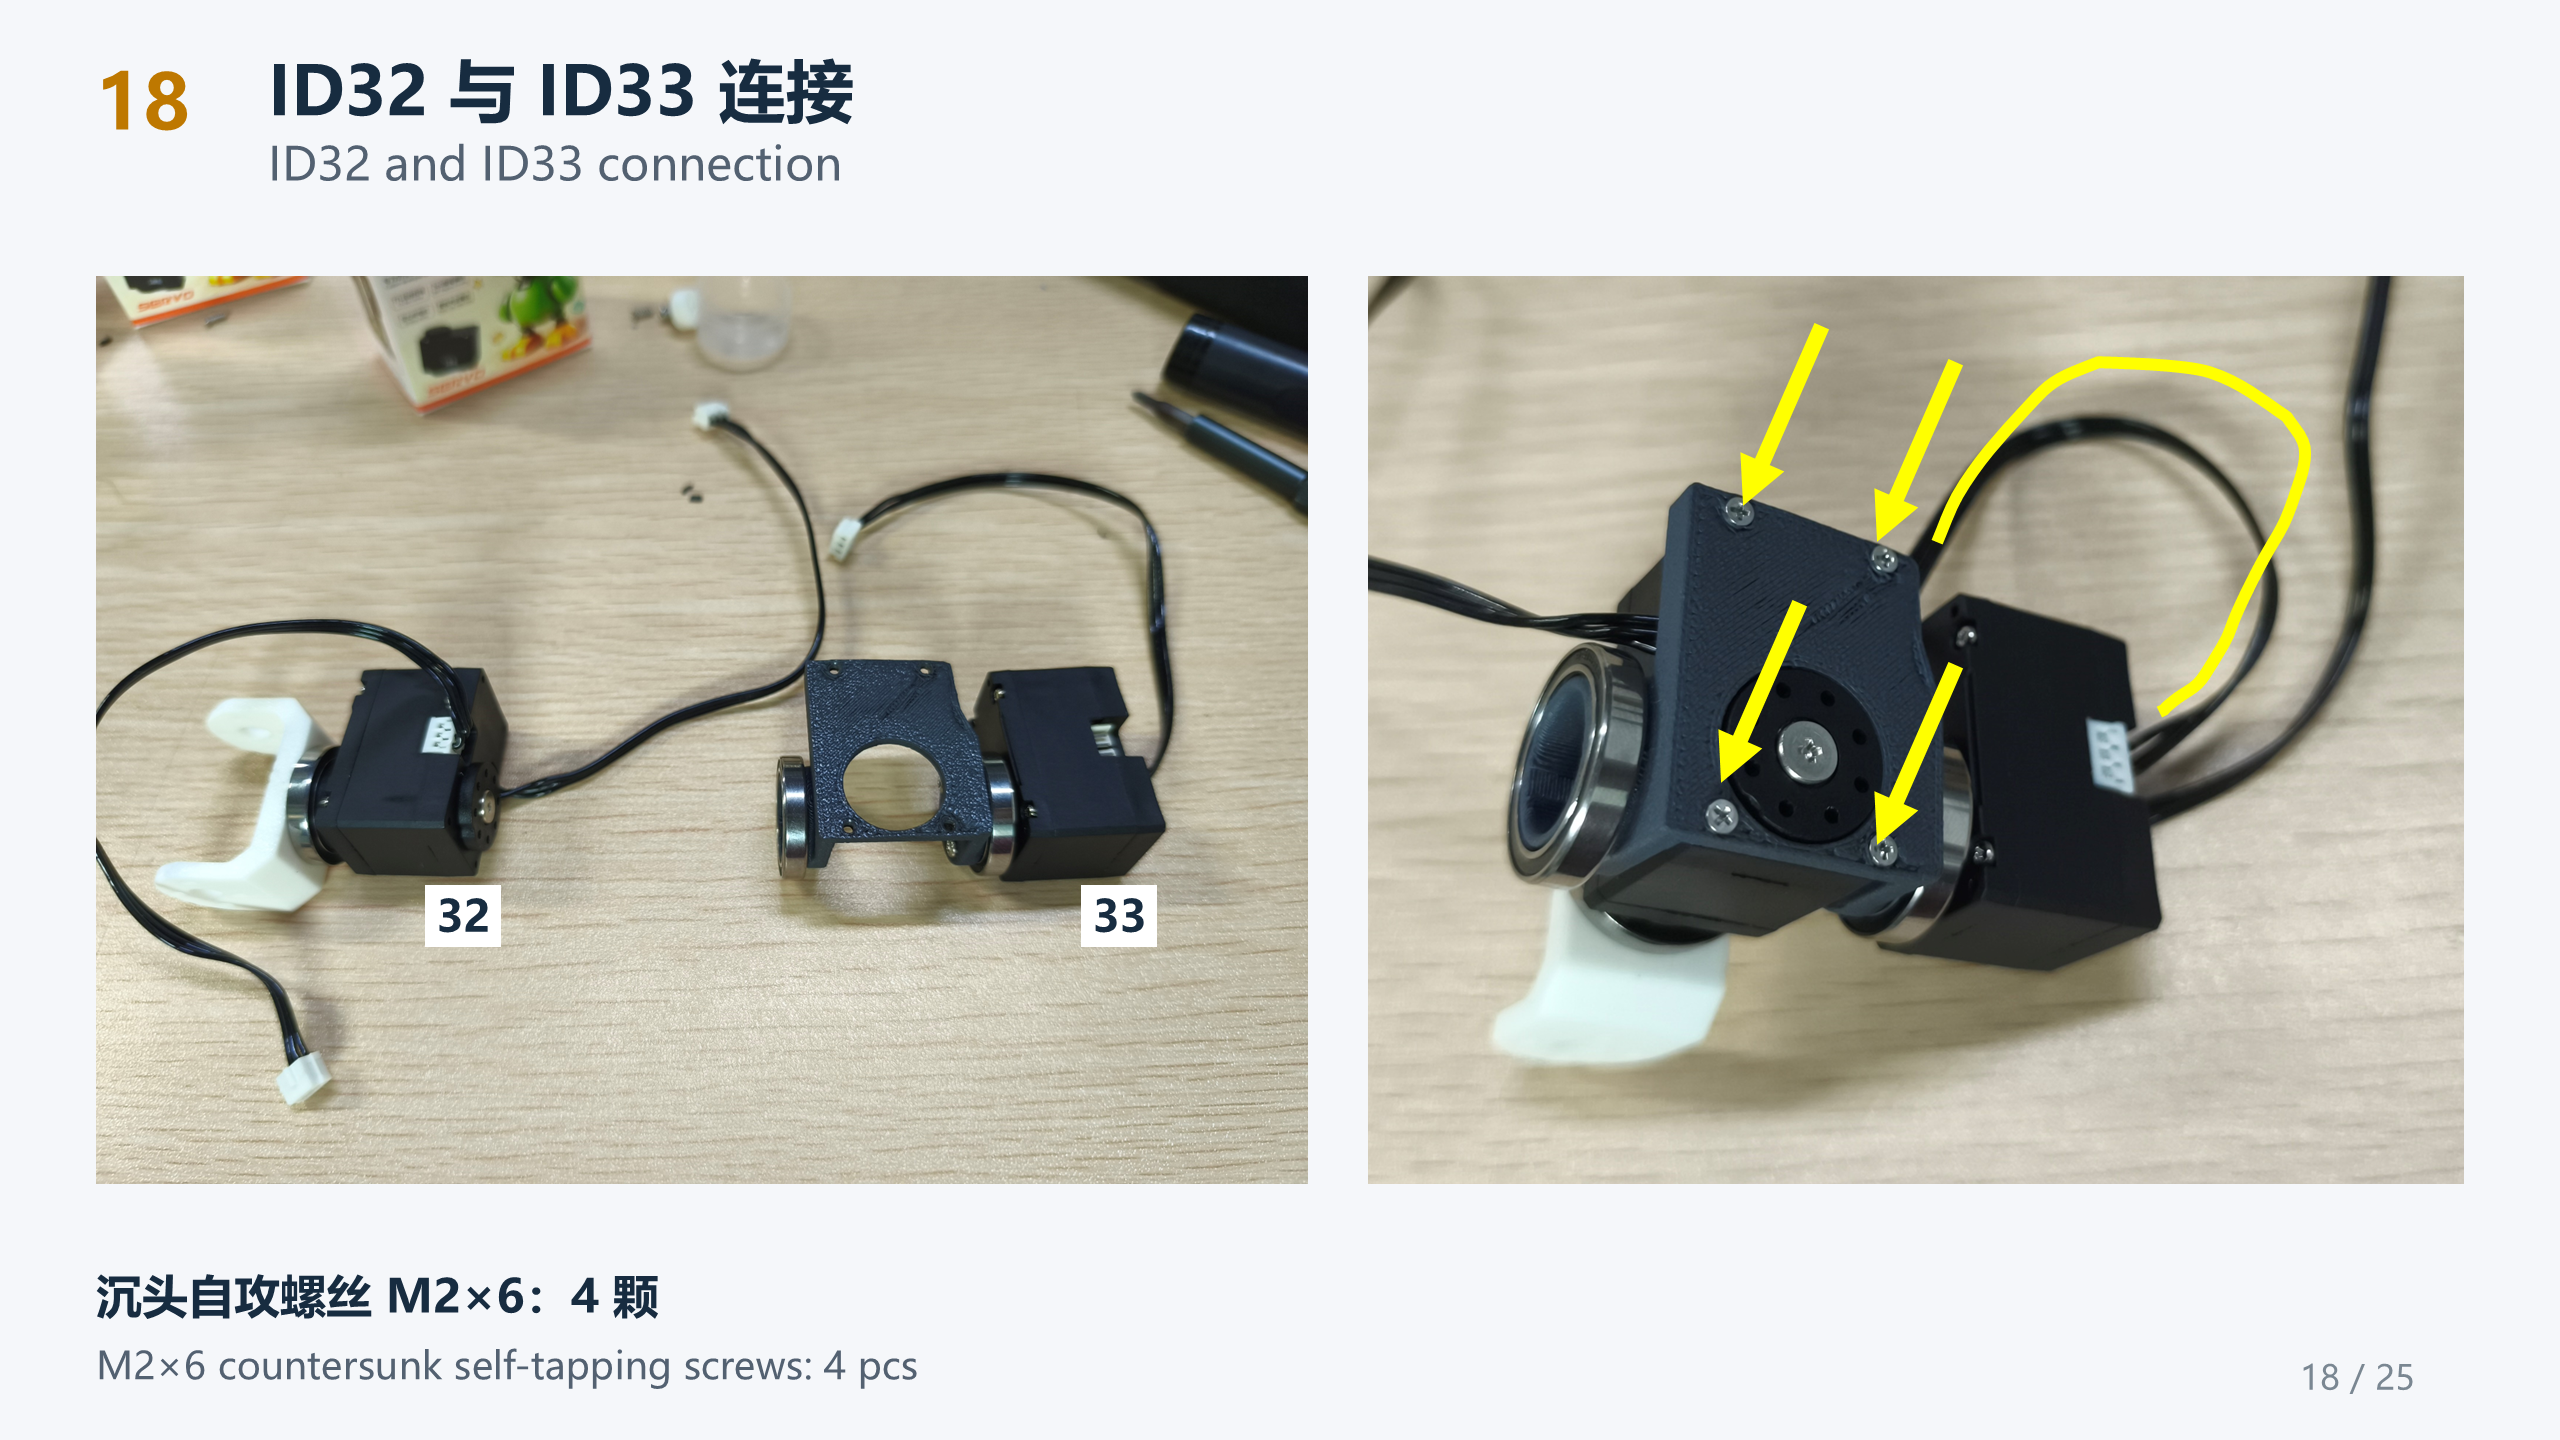
18 · 连接 ID 32 与 ID 33
连接两组头部支架,核对支架固定和线缆路径。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
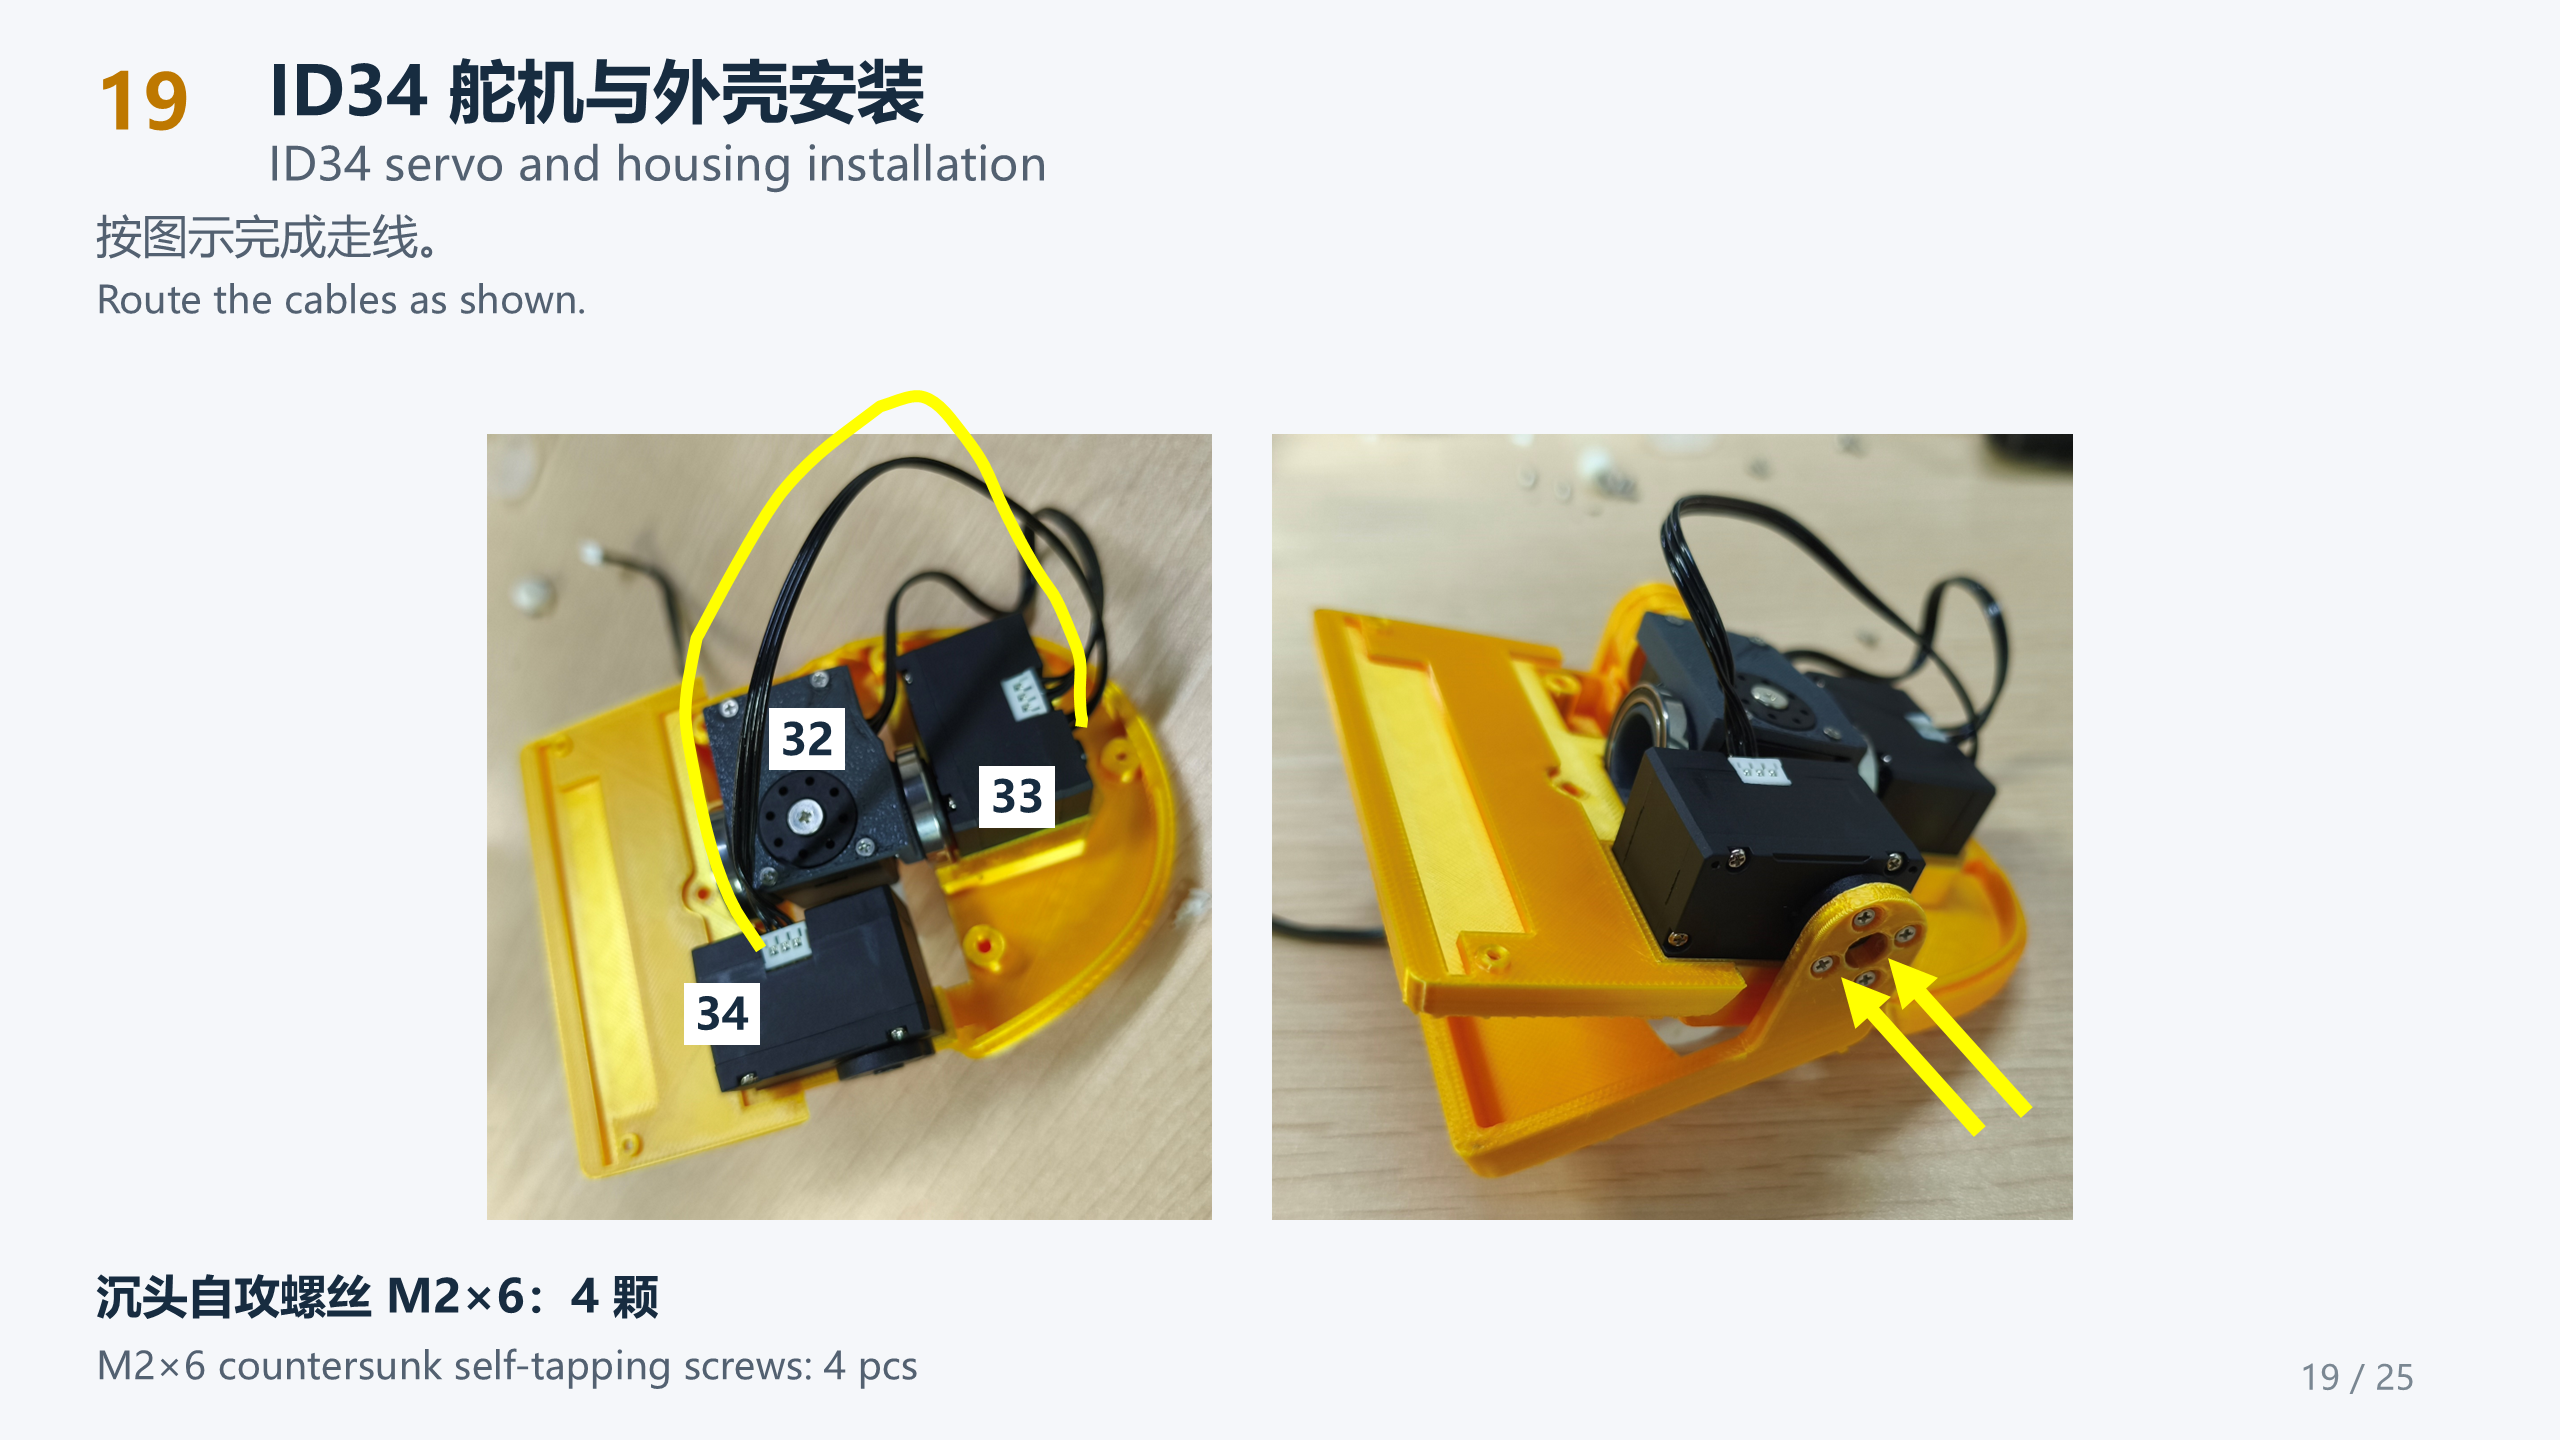
19 · 安装 ID 34 与头部外壳
把 ID 34 舵机及头部组件装入外壳,按图走线并固定。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
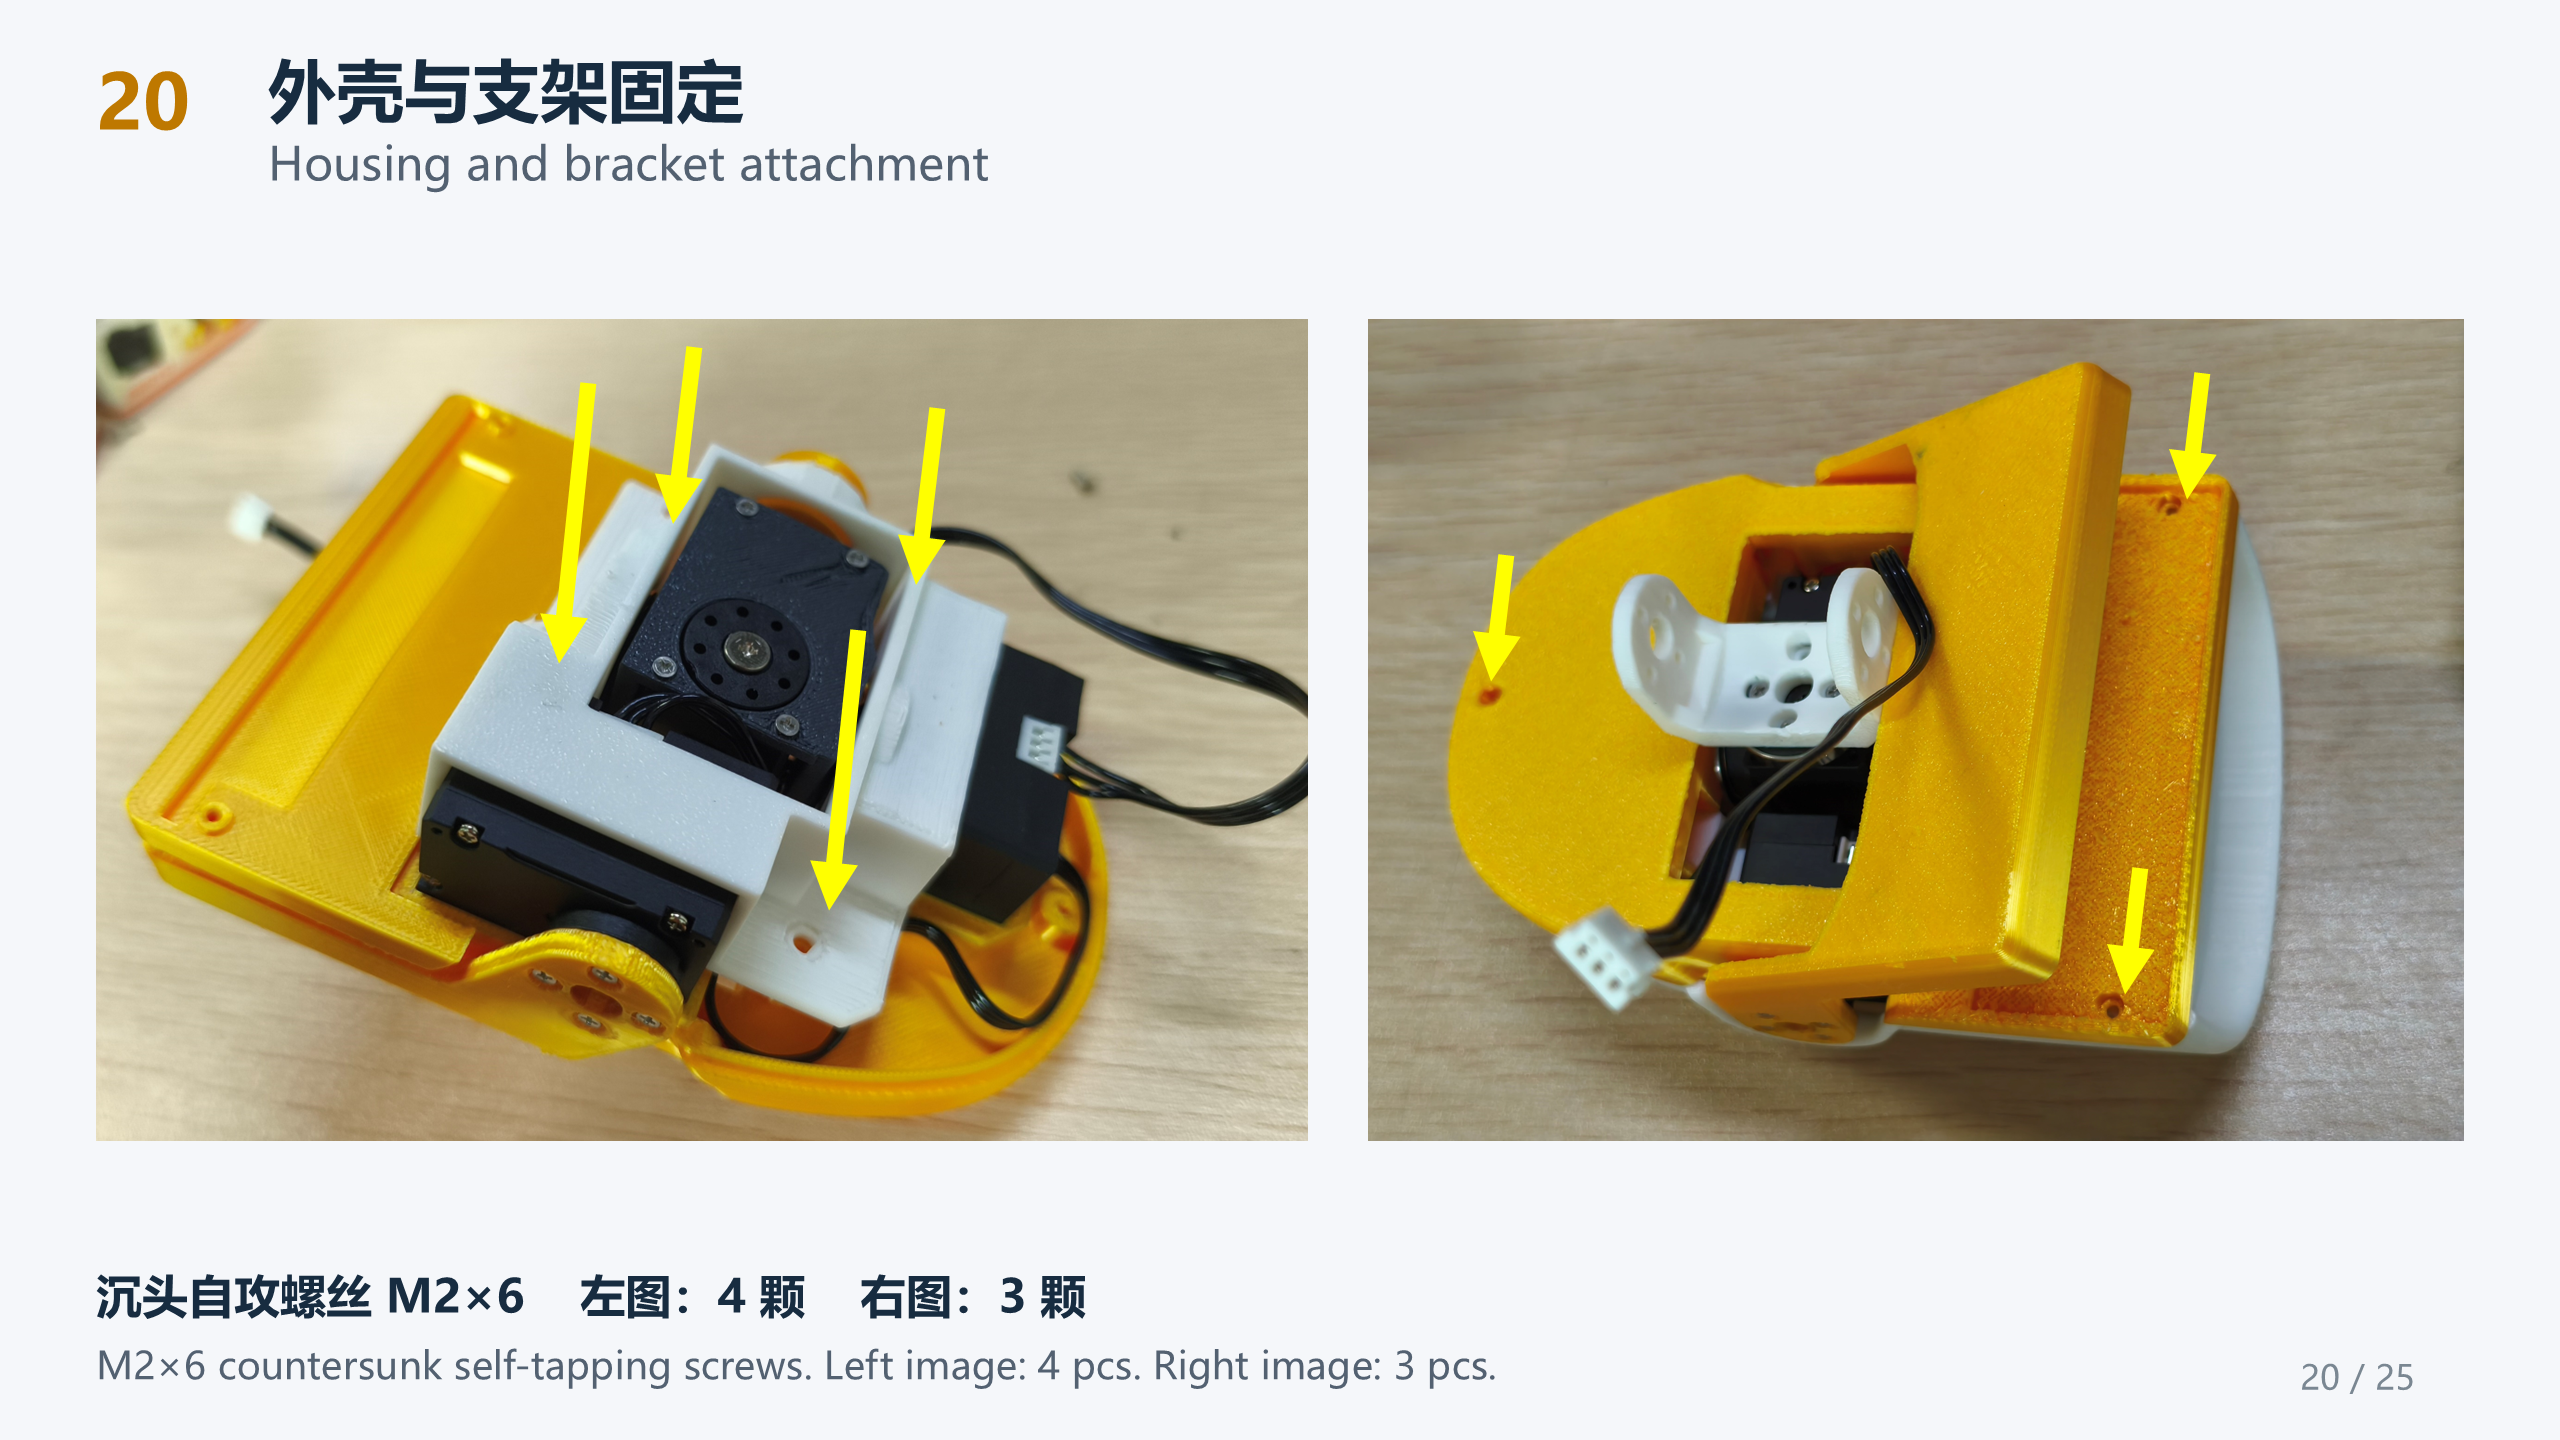
20 · 固定外壳与支架
按图分别固定左右两侧,核对各侧的孔位。
螺丝: M2 × 6 沉头自攻螺丝:左图 4 颗,右图 3 颗。
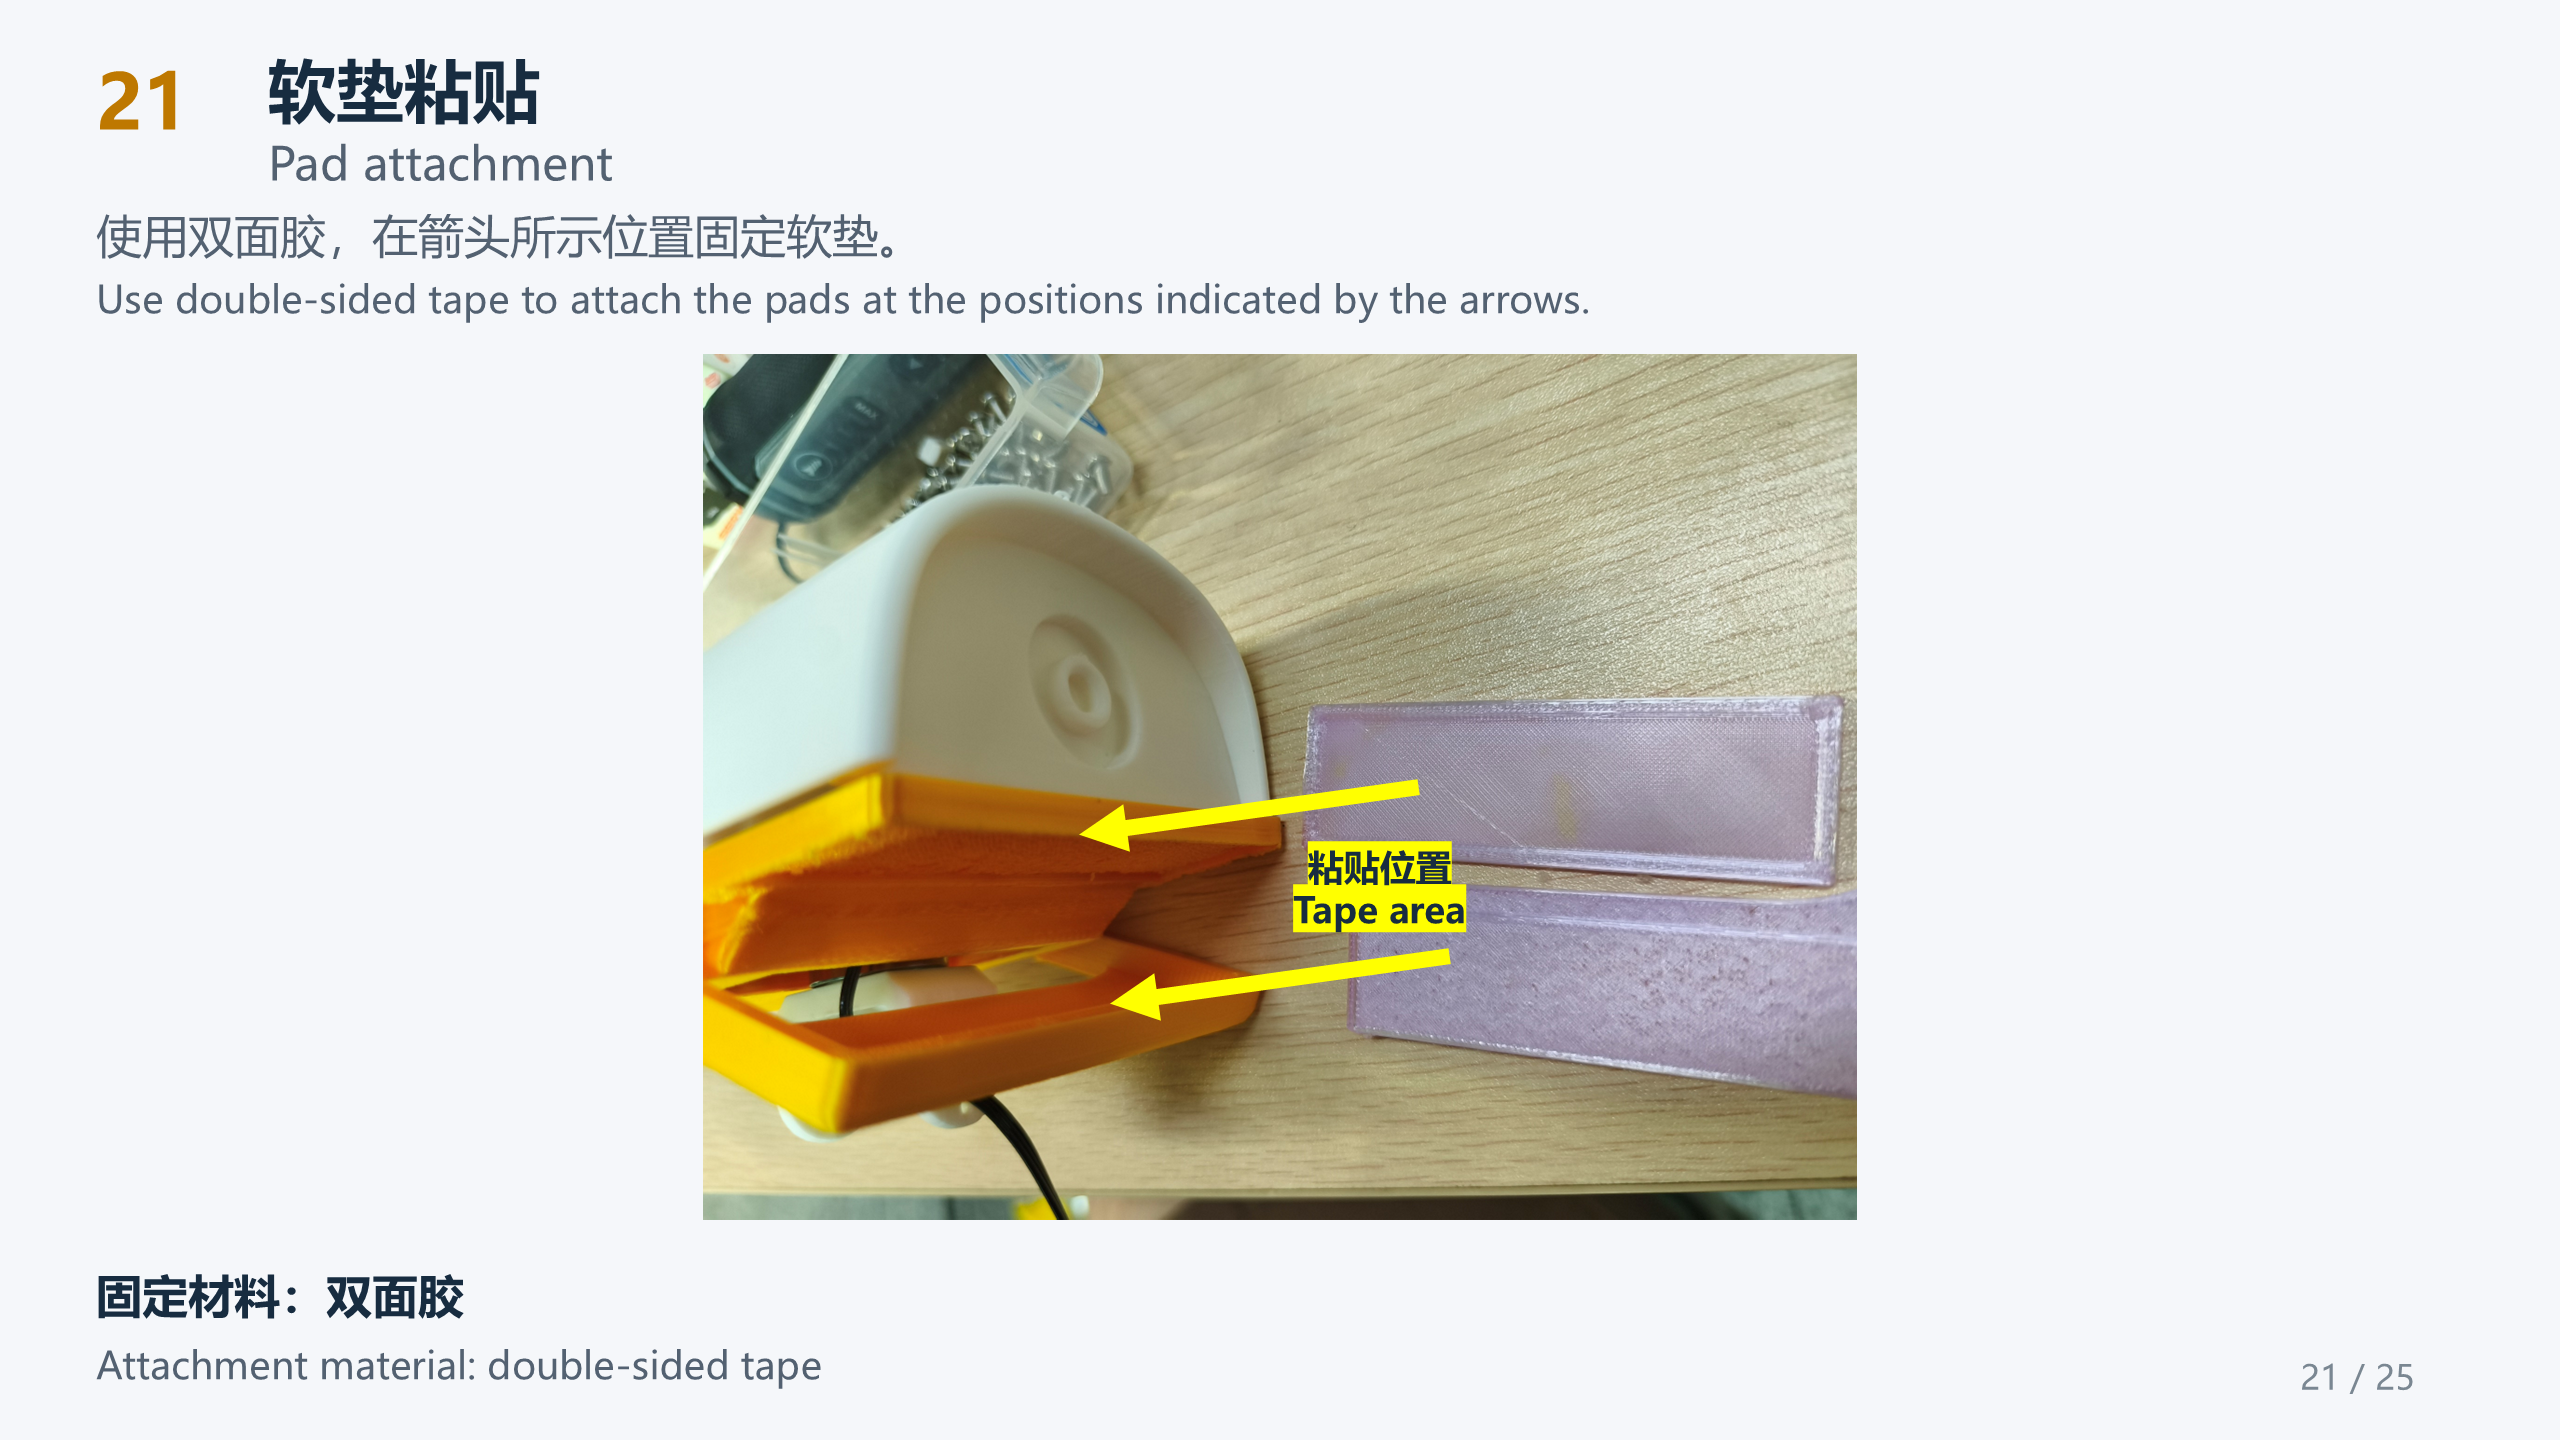
21 · 粘贴软垫
使用双面胶,按图示位置固定软垫。
6.6 颈部组件(22)
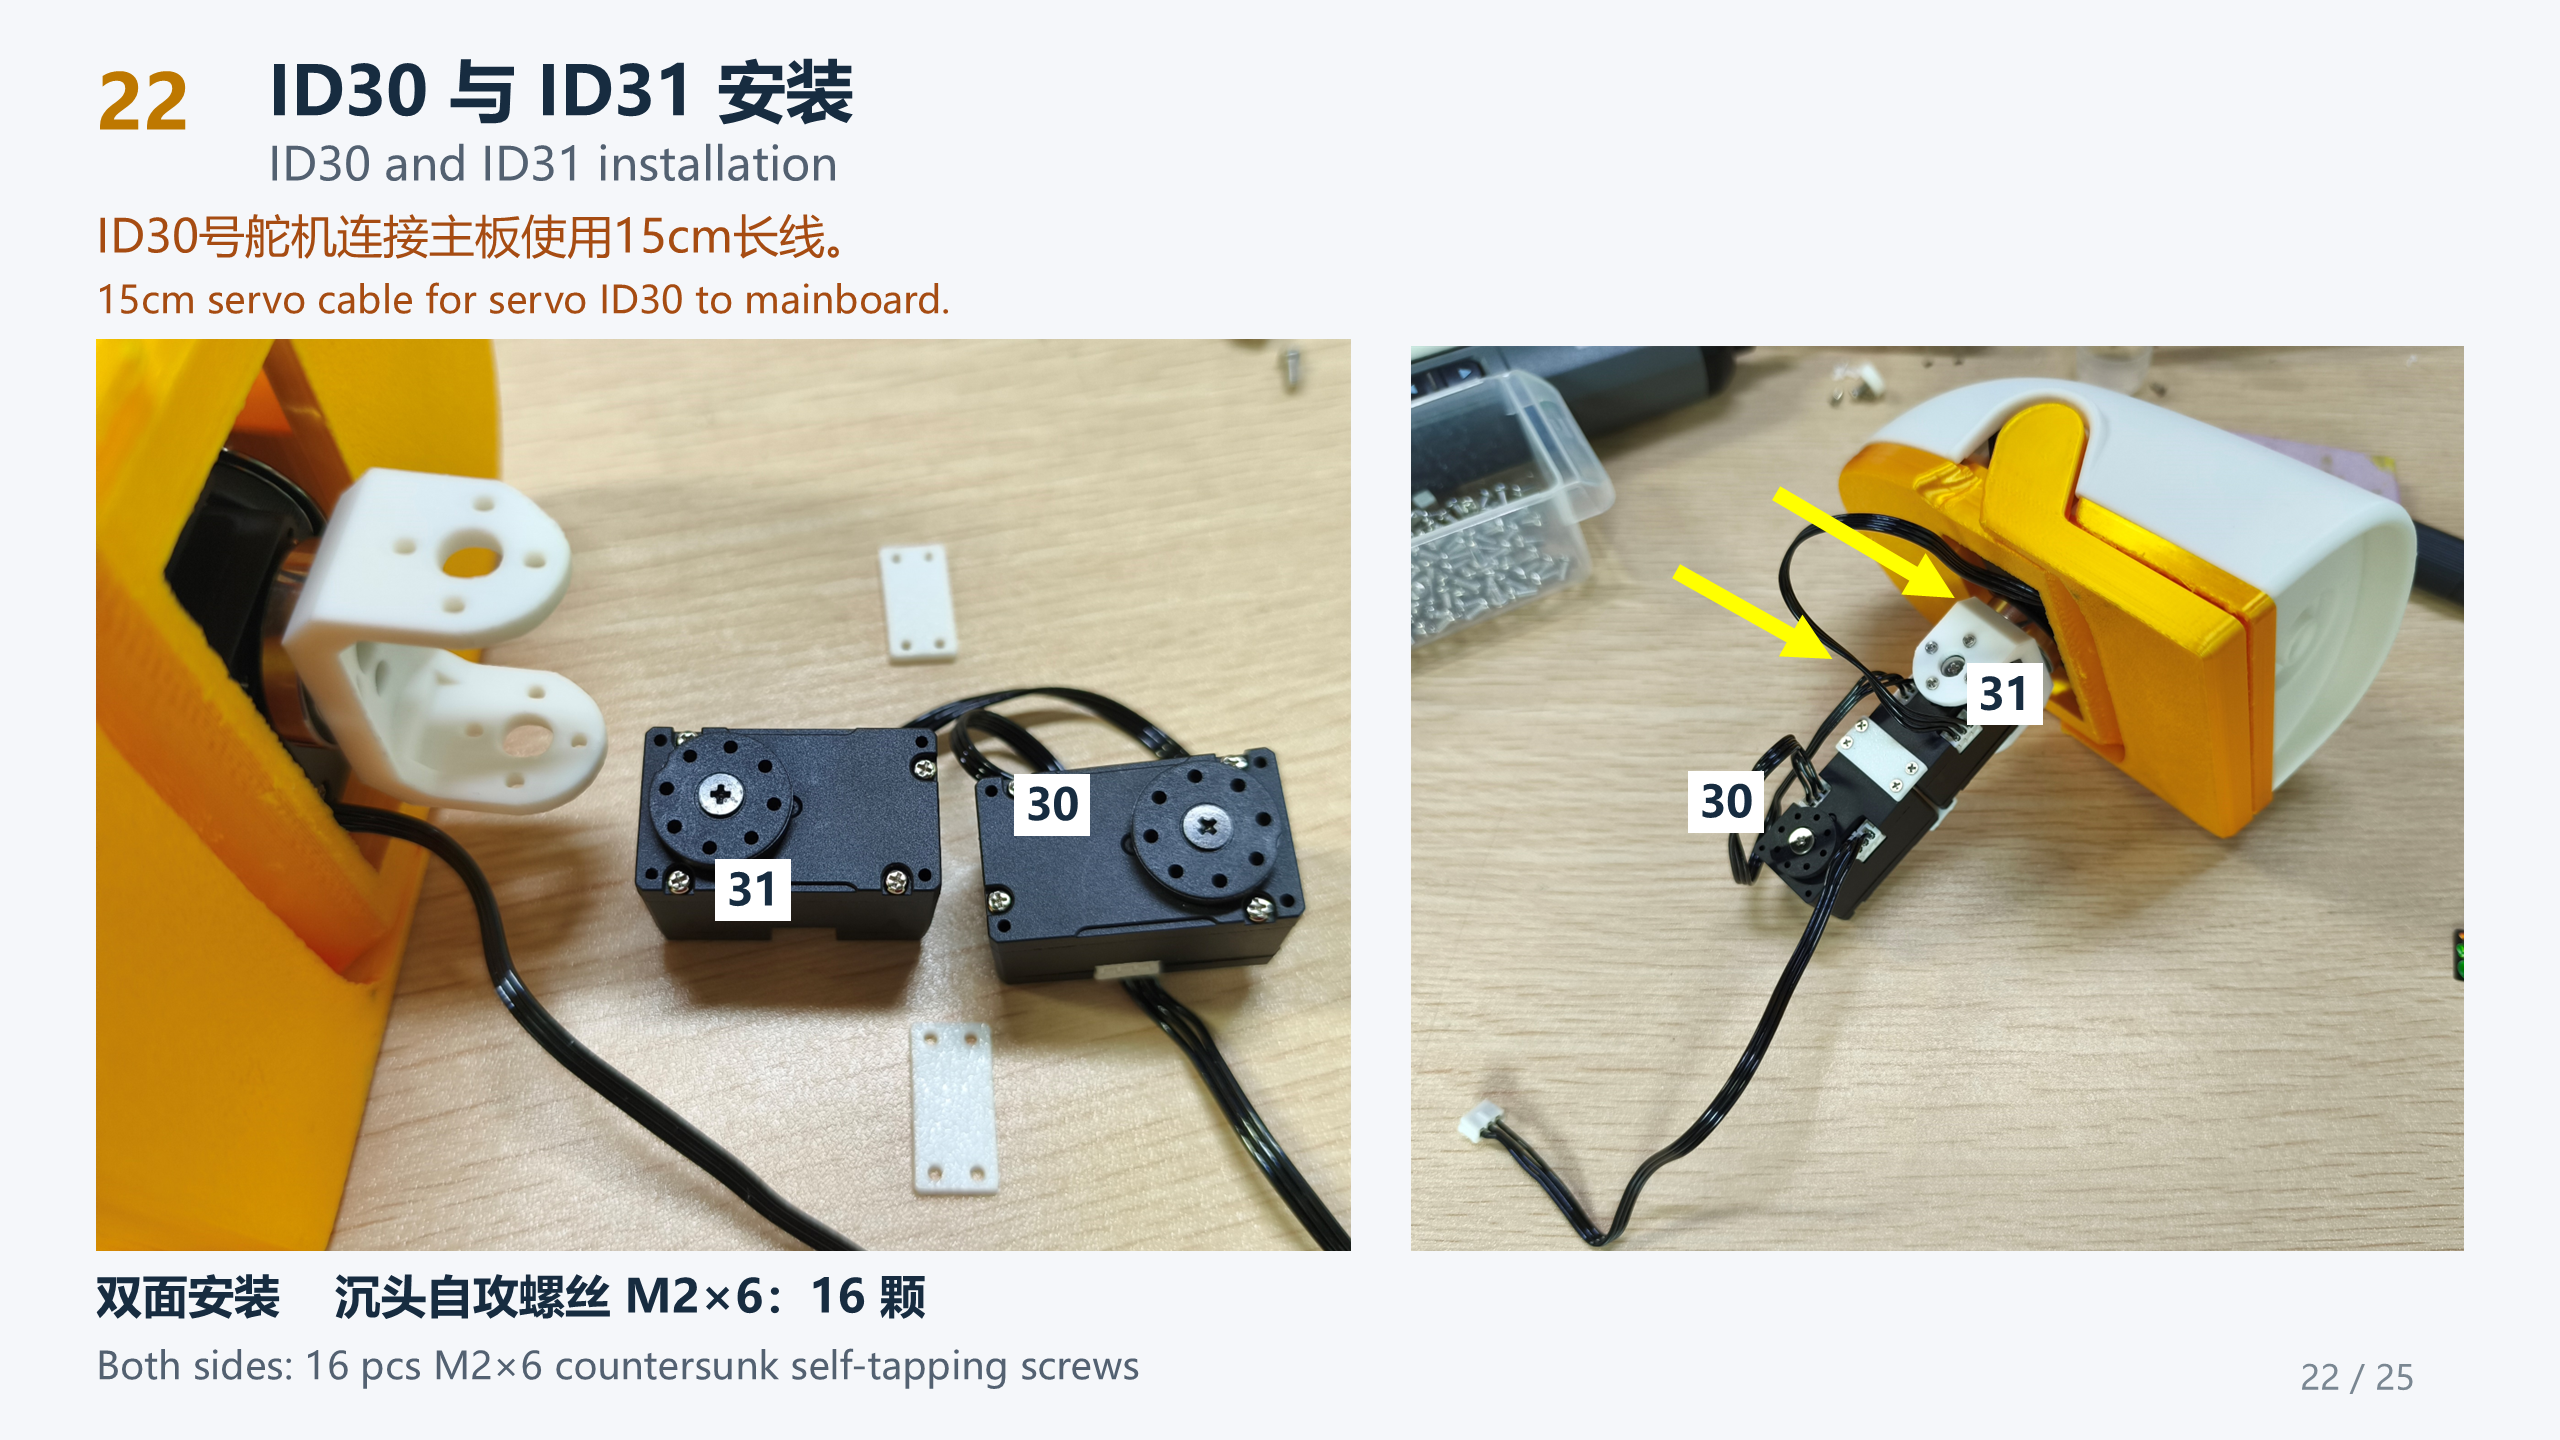
22 · 连接 ID 30 和 ID 31
按图安装颈部组件,两面均需固定;ID 30 连接主板使用 15 cm 长线。
螺丝: 双面安装,M2 × 6 沉头自攻螺丝 16 颗。
6.7 电池支架、电路板与上部支架(23–24)
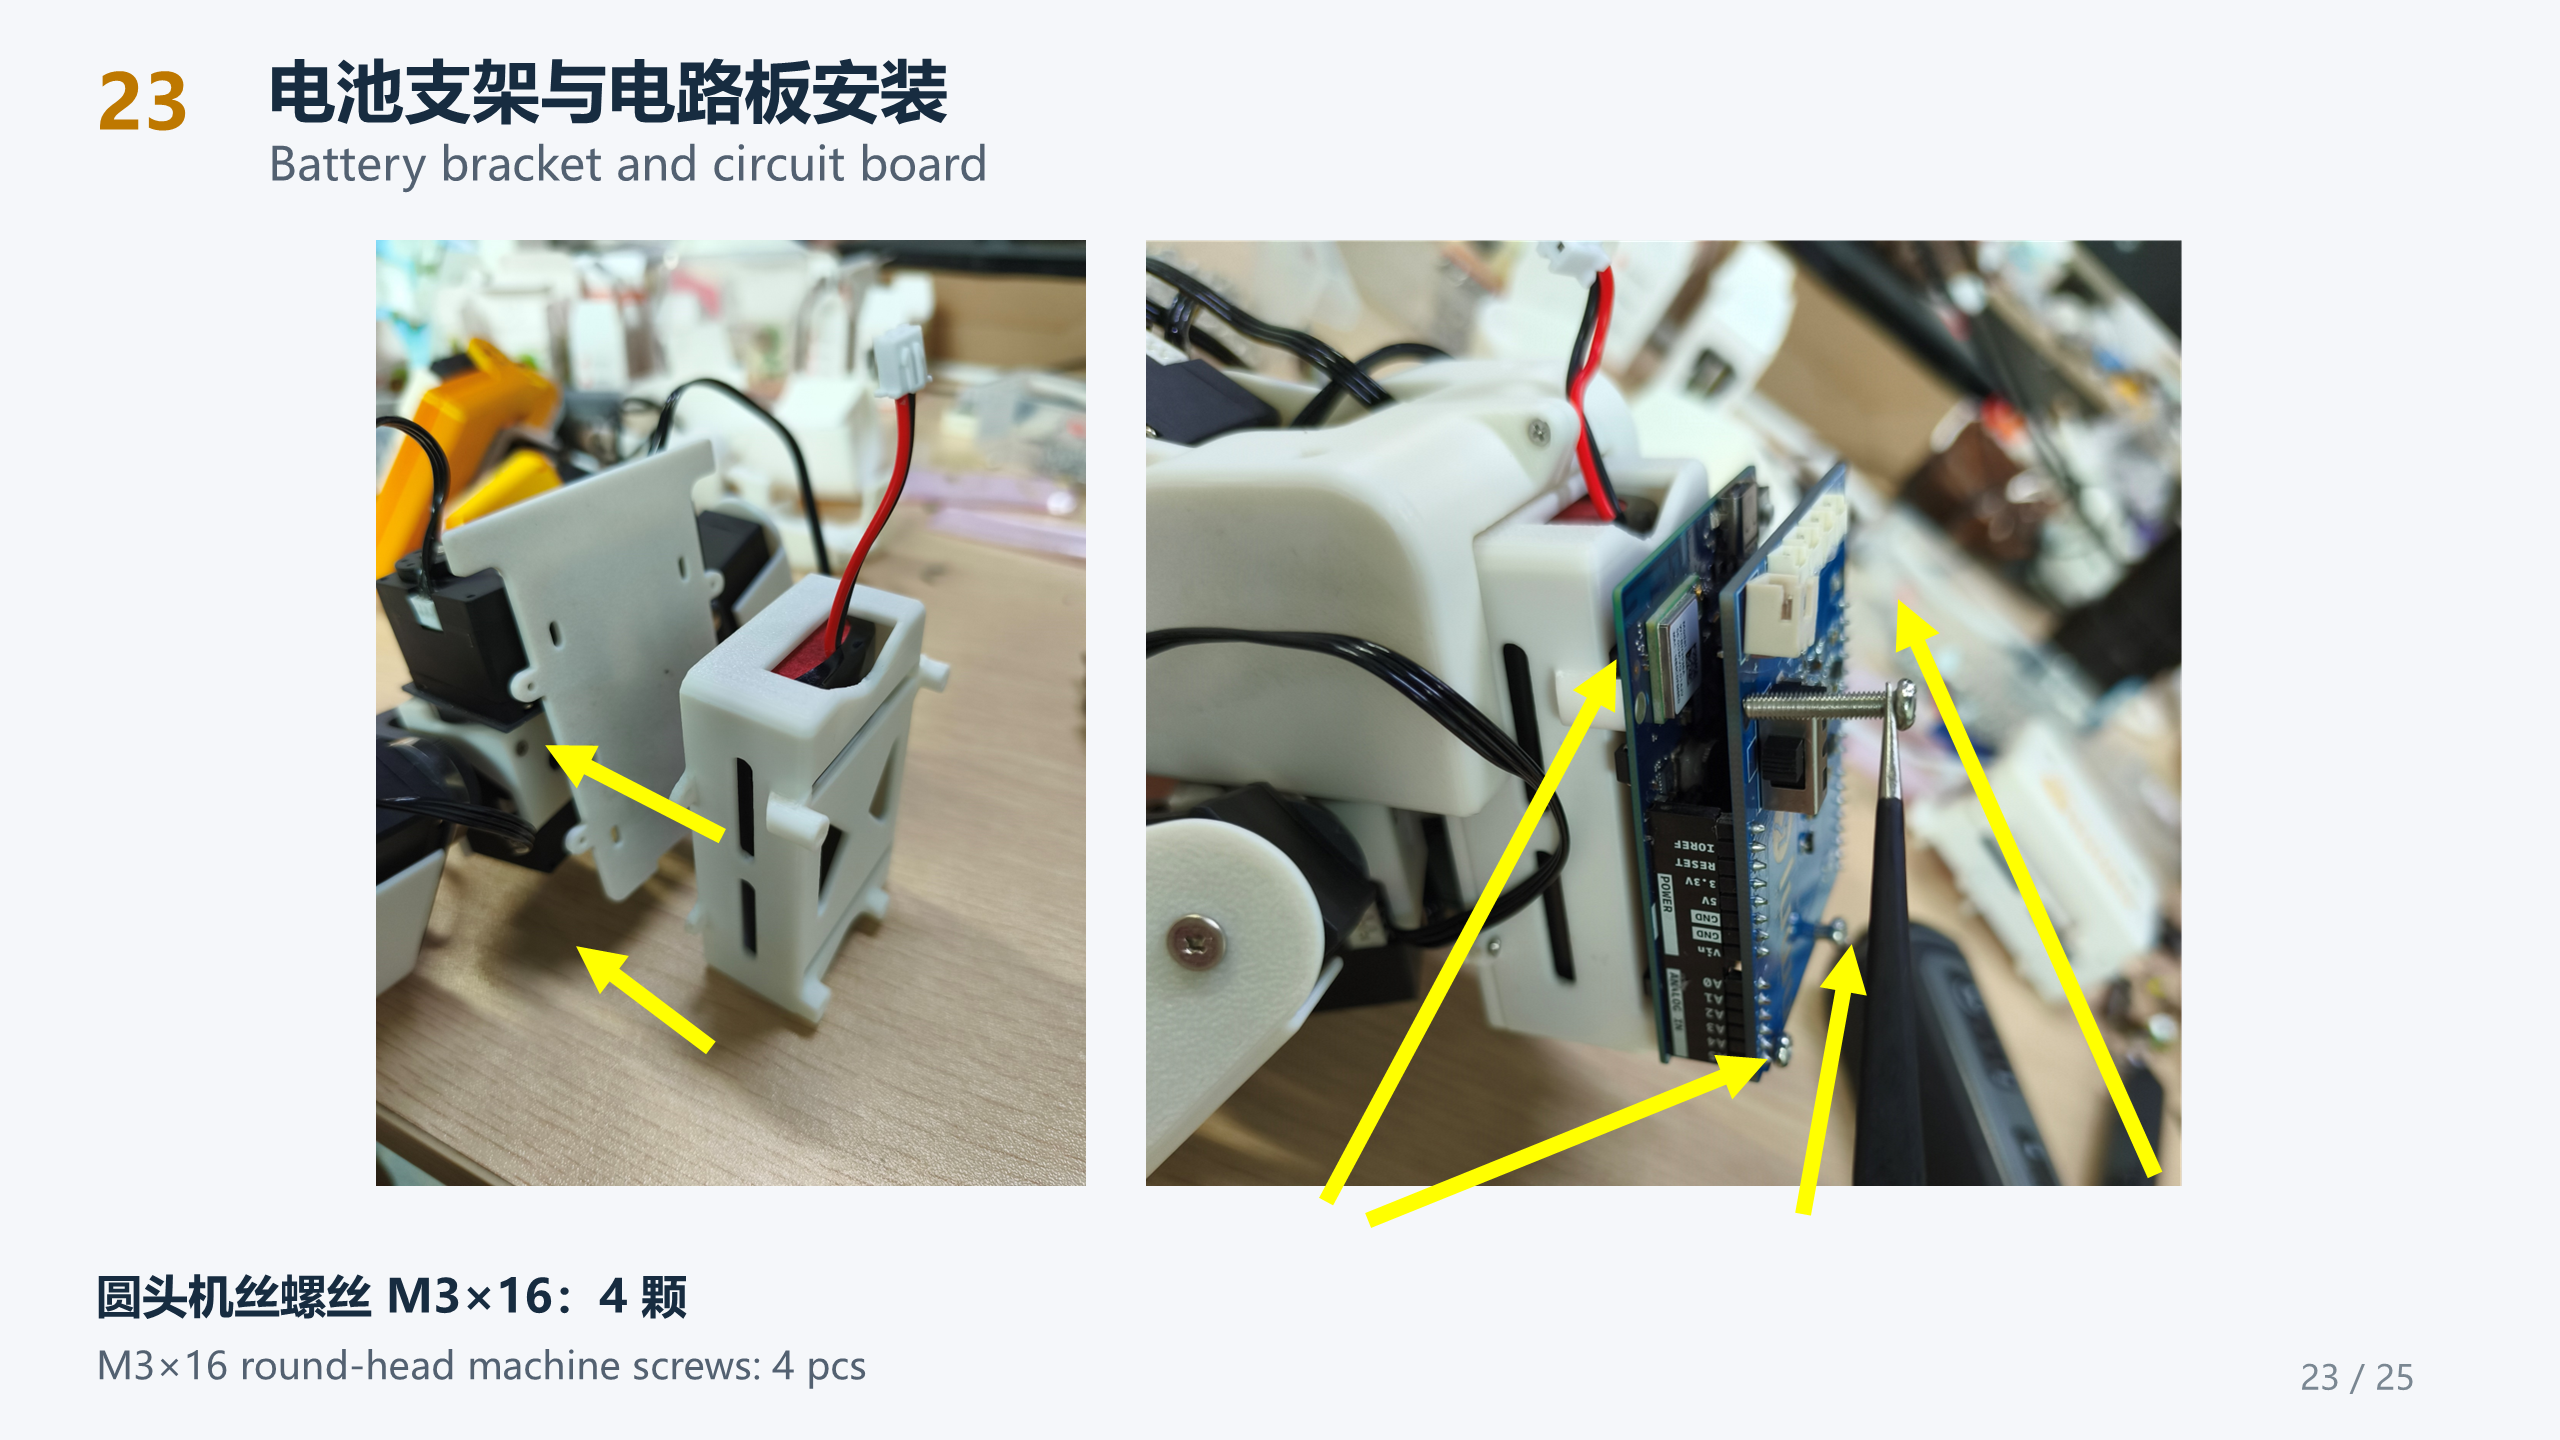
23 · 安装电池支架与电路板
按图安装电池支架和电路板,核对固定位置。
螺丝: M3 × 16 圆头机丝,4 颗。
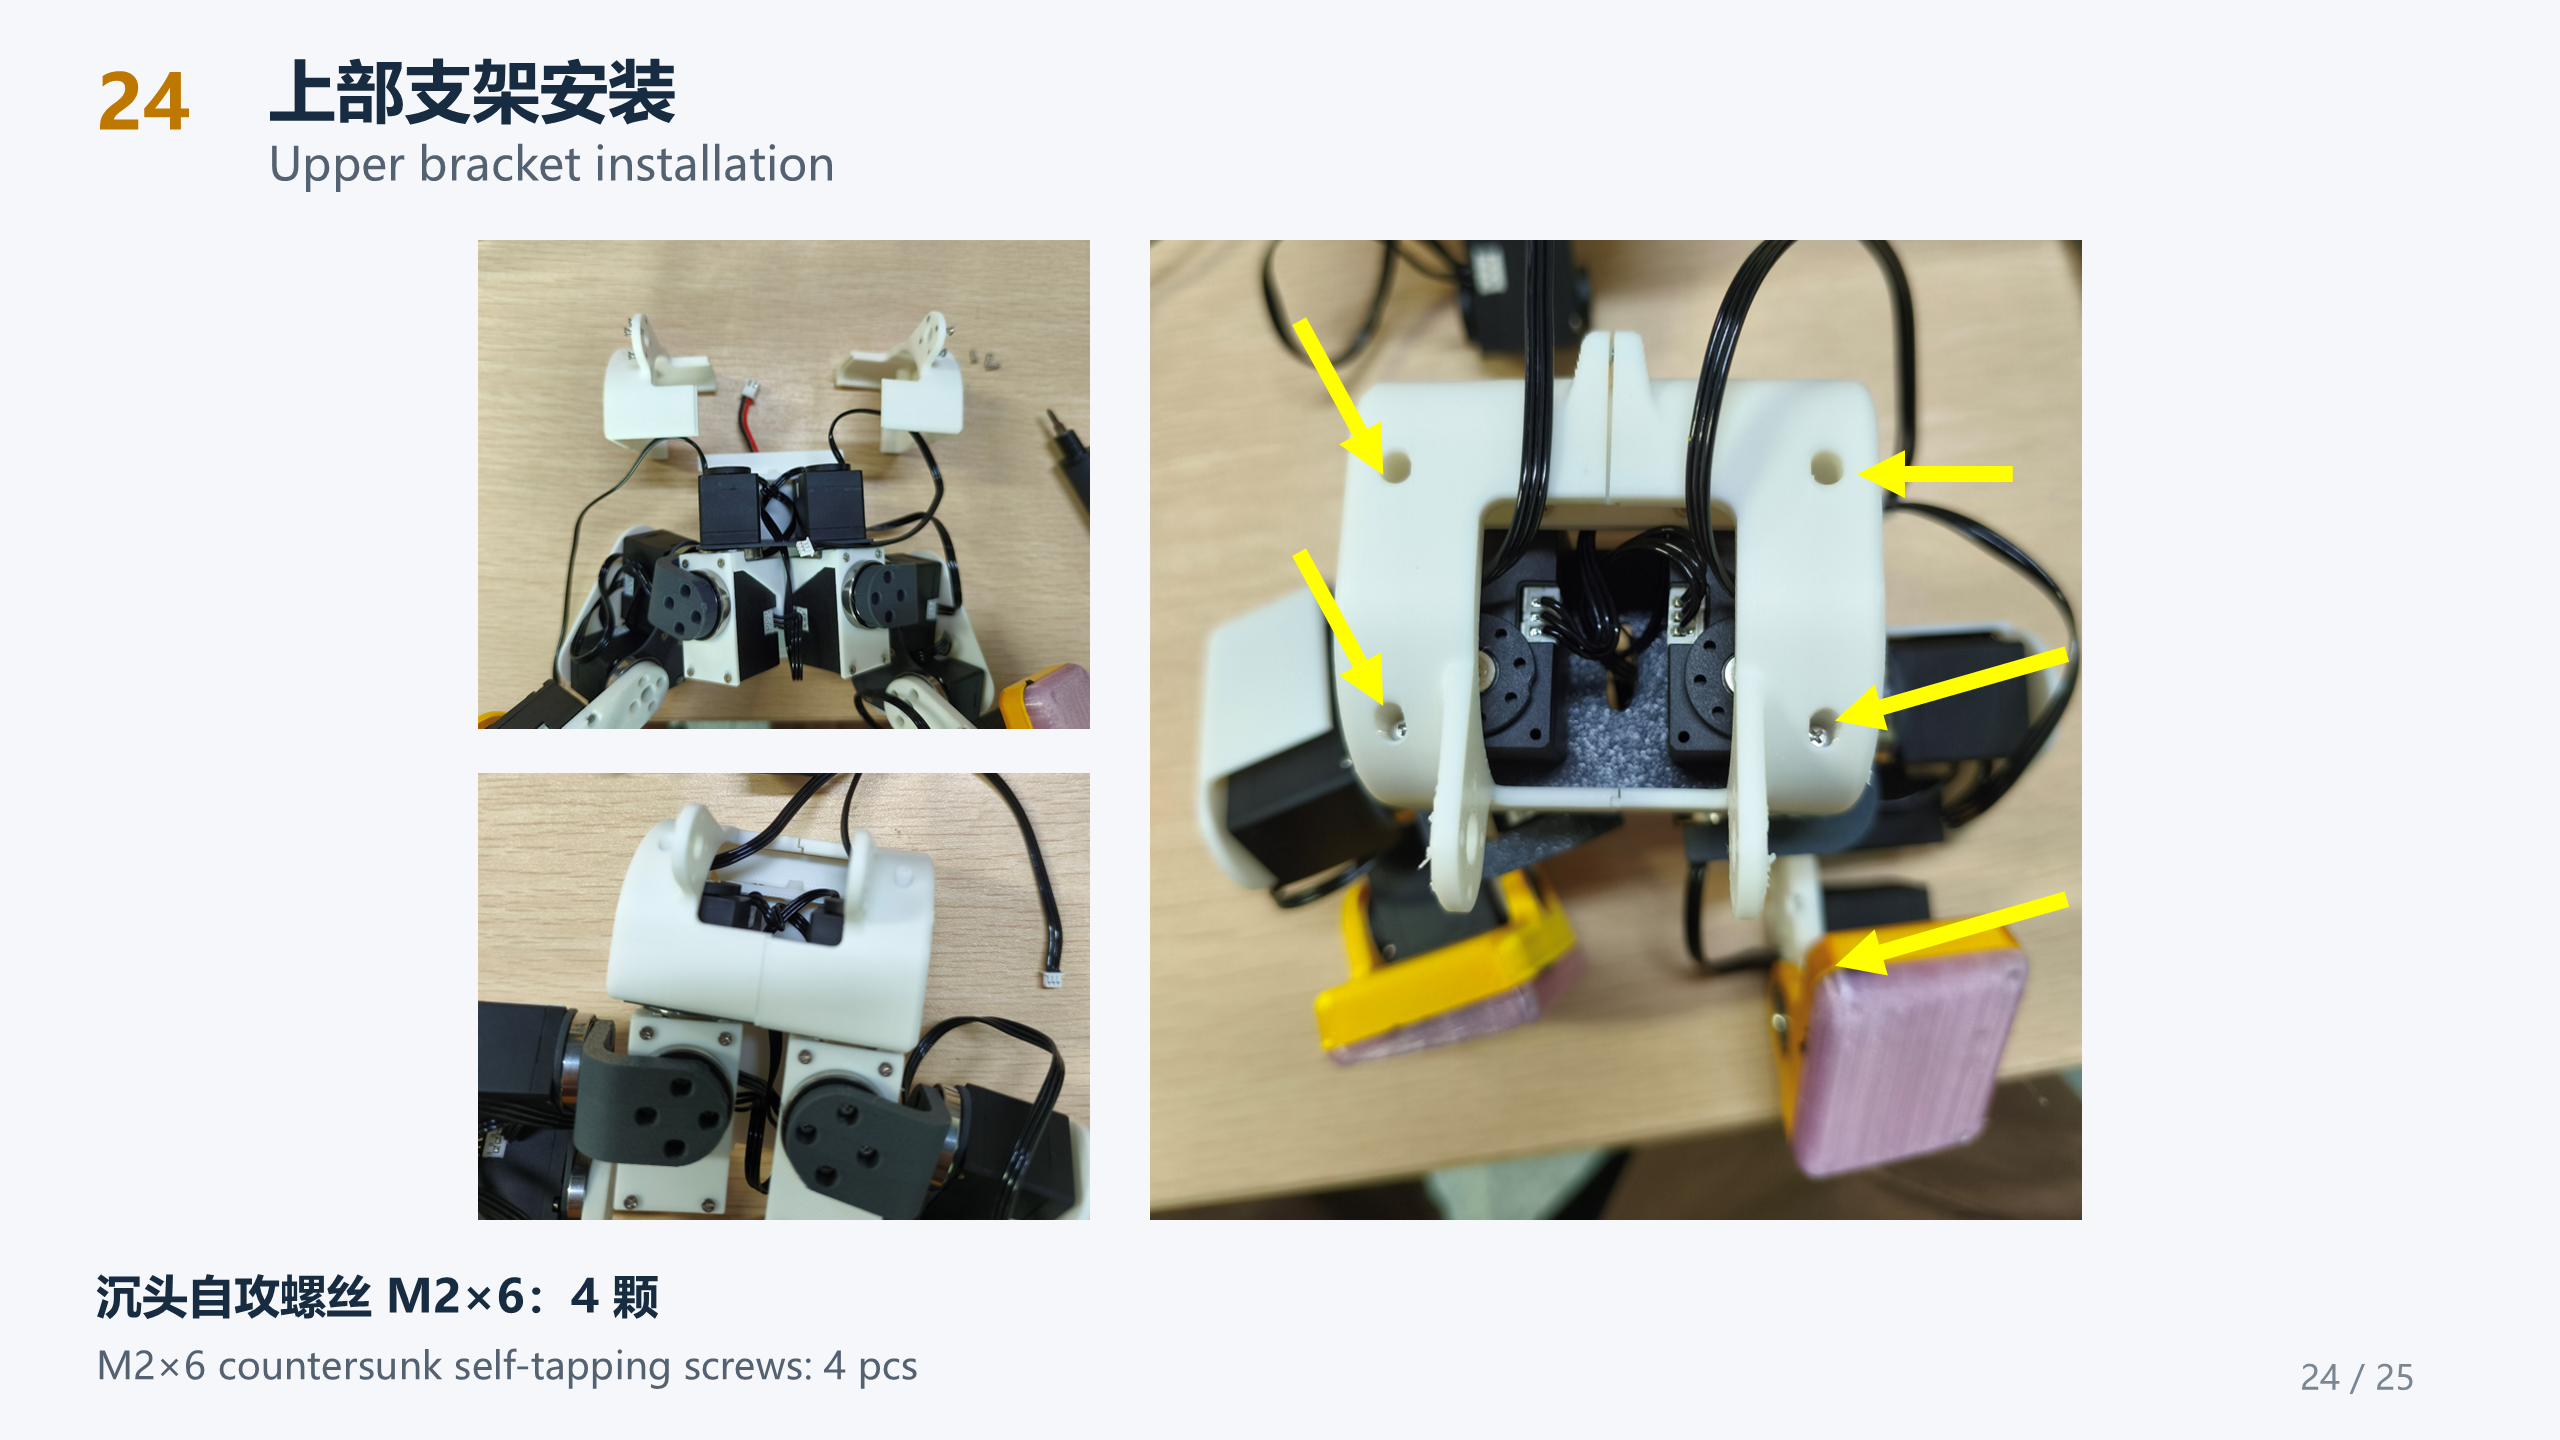
24 · 安装上部支架
按图安装并固定上部支架,检查线缆没有被压住。
螺丝: M2 × 6 沉头自攻螺丝,4 颗。
6.8 连接上下组件(25)
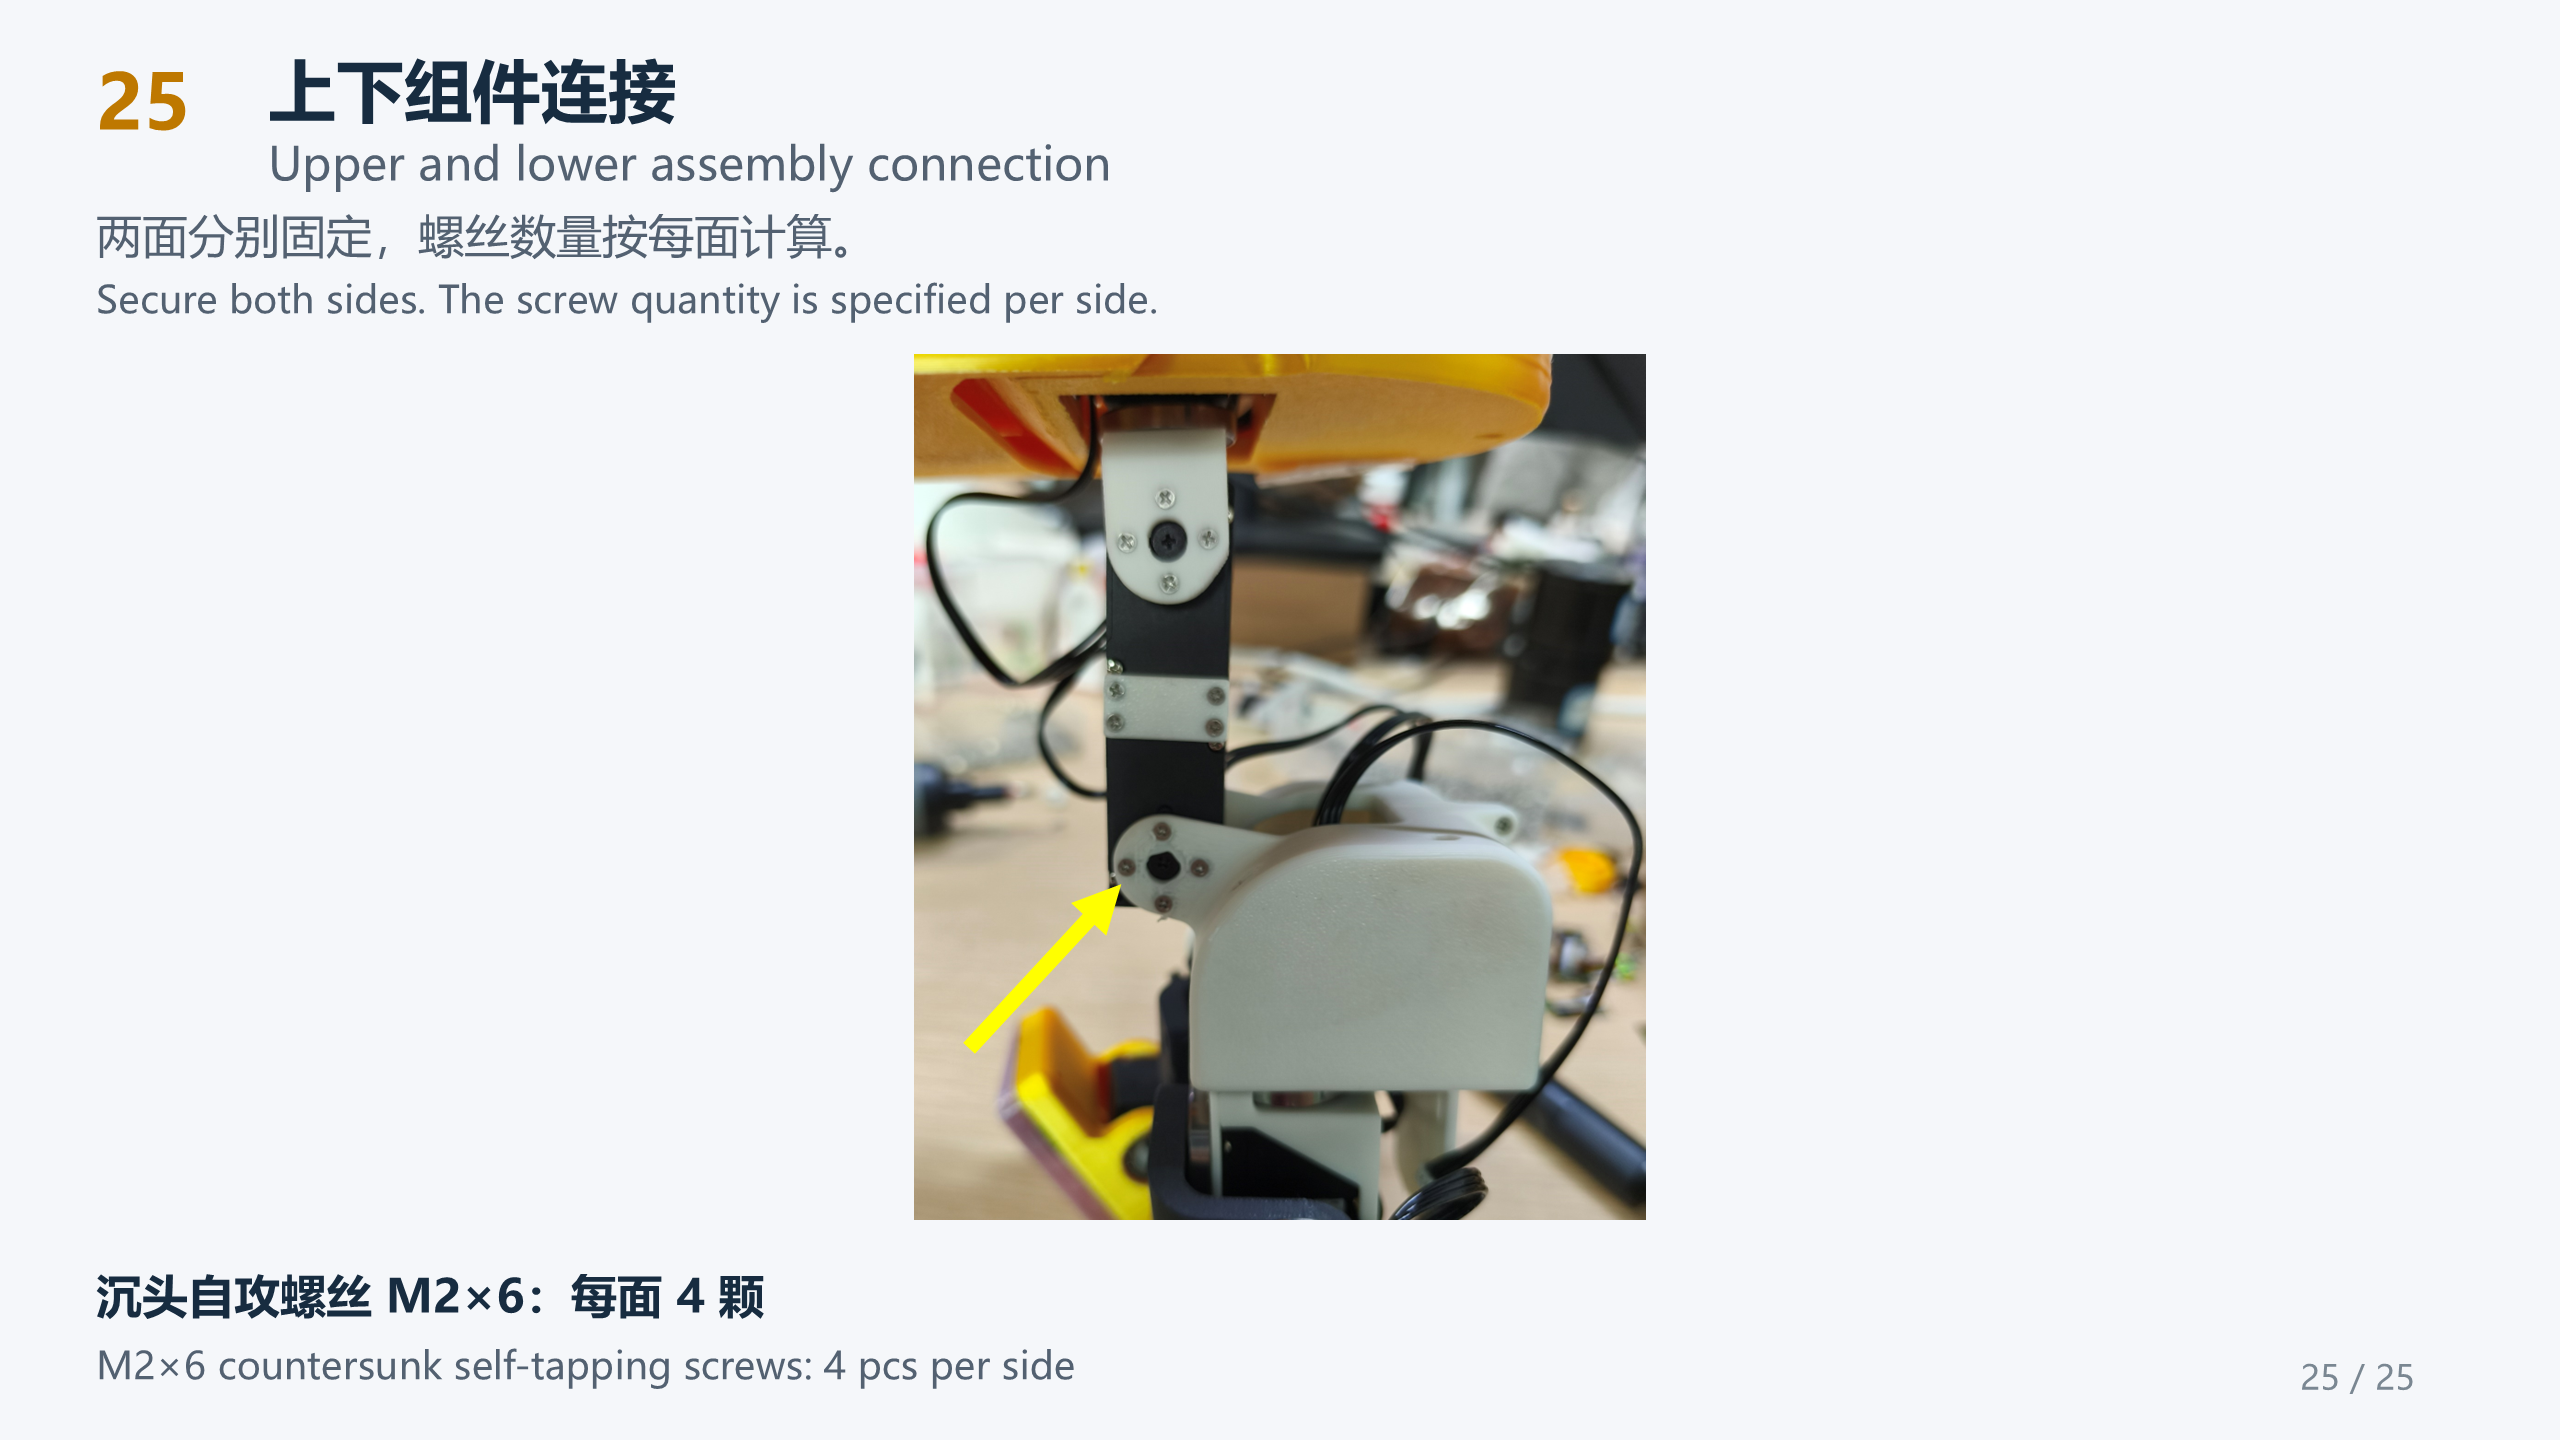
25 · 连接上下组件
按图将上下组件连接,两面分别固定;最终检查螺丝、关节活动范围和走线余量。
螺丝: M2 × 6 沉头自攻螺丝,每面 4 颗。
装配完成后检查连接和运动空间,再进入第七步:标定与行走控制。