产品手册、技术文档、研发资料一站式平台
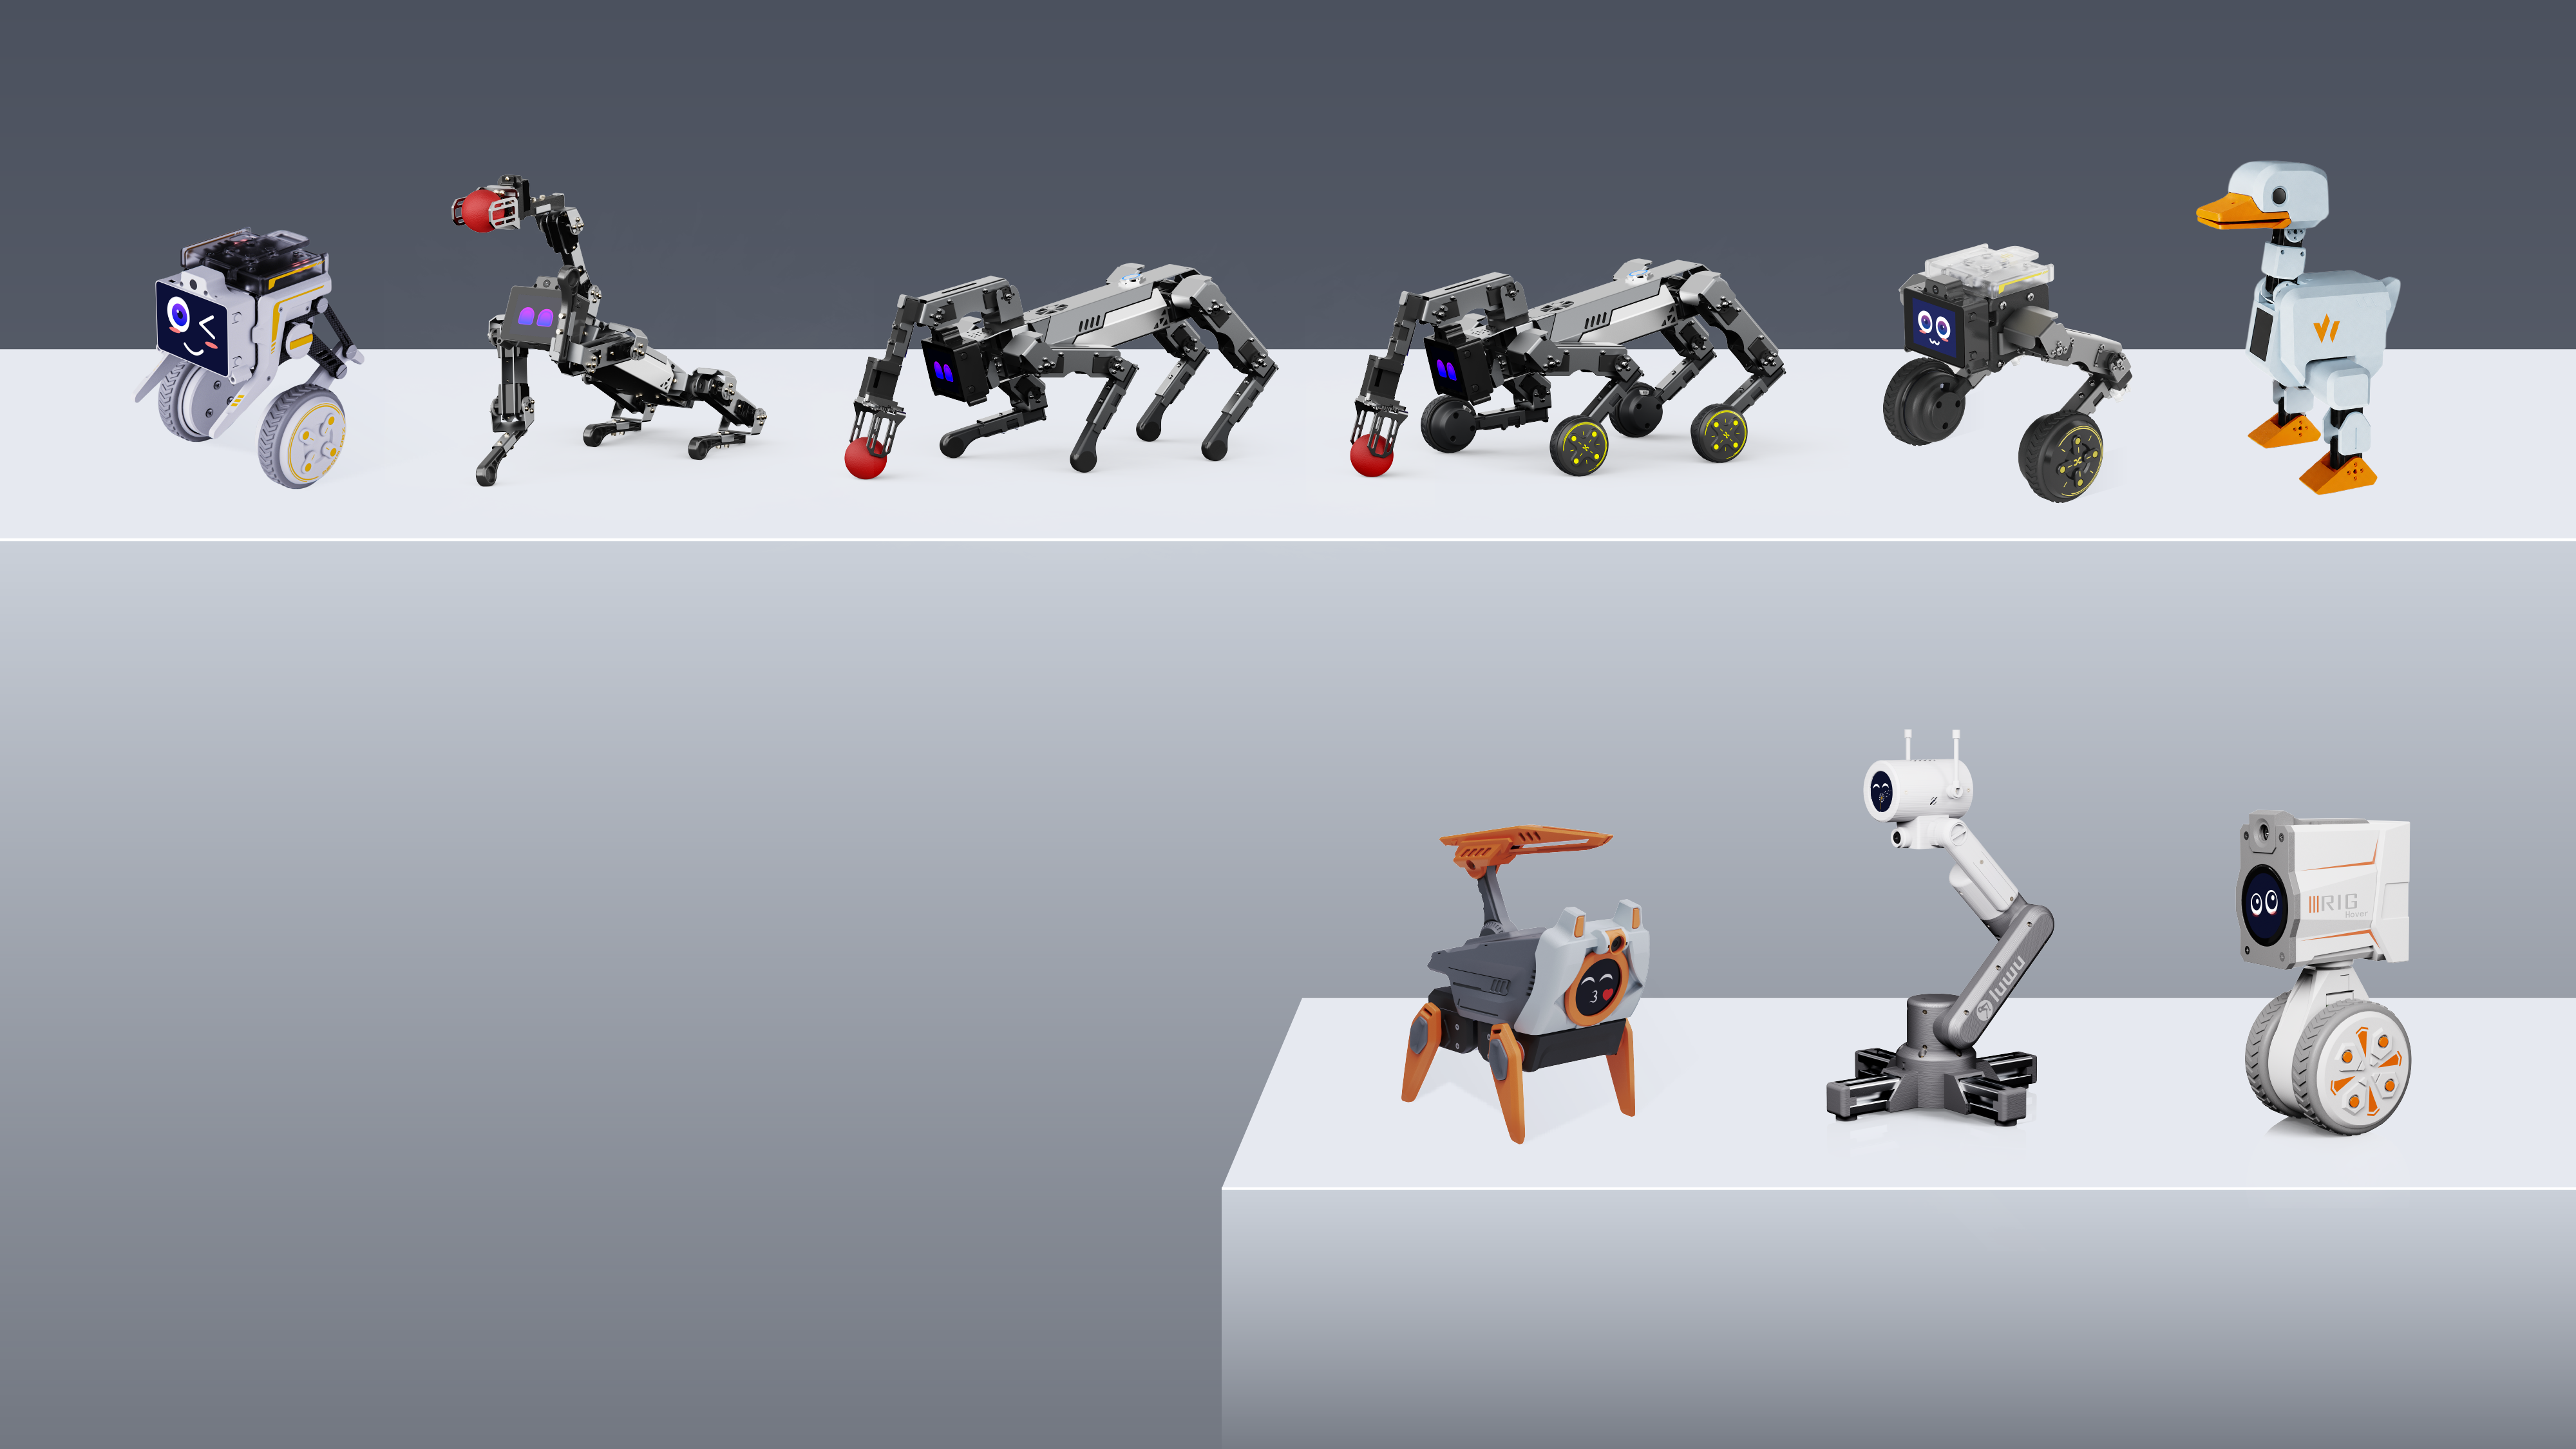
比较足式与轮足的运动方式和驱动配置。
比较腿部结构、运动控制和硬件配置。
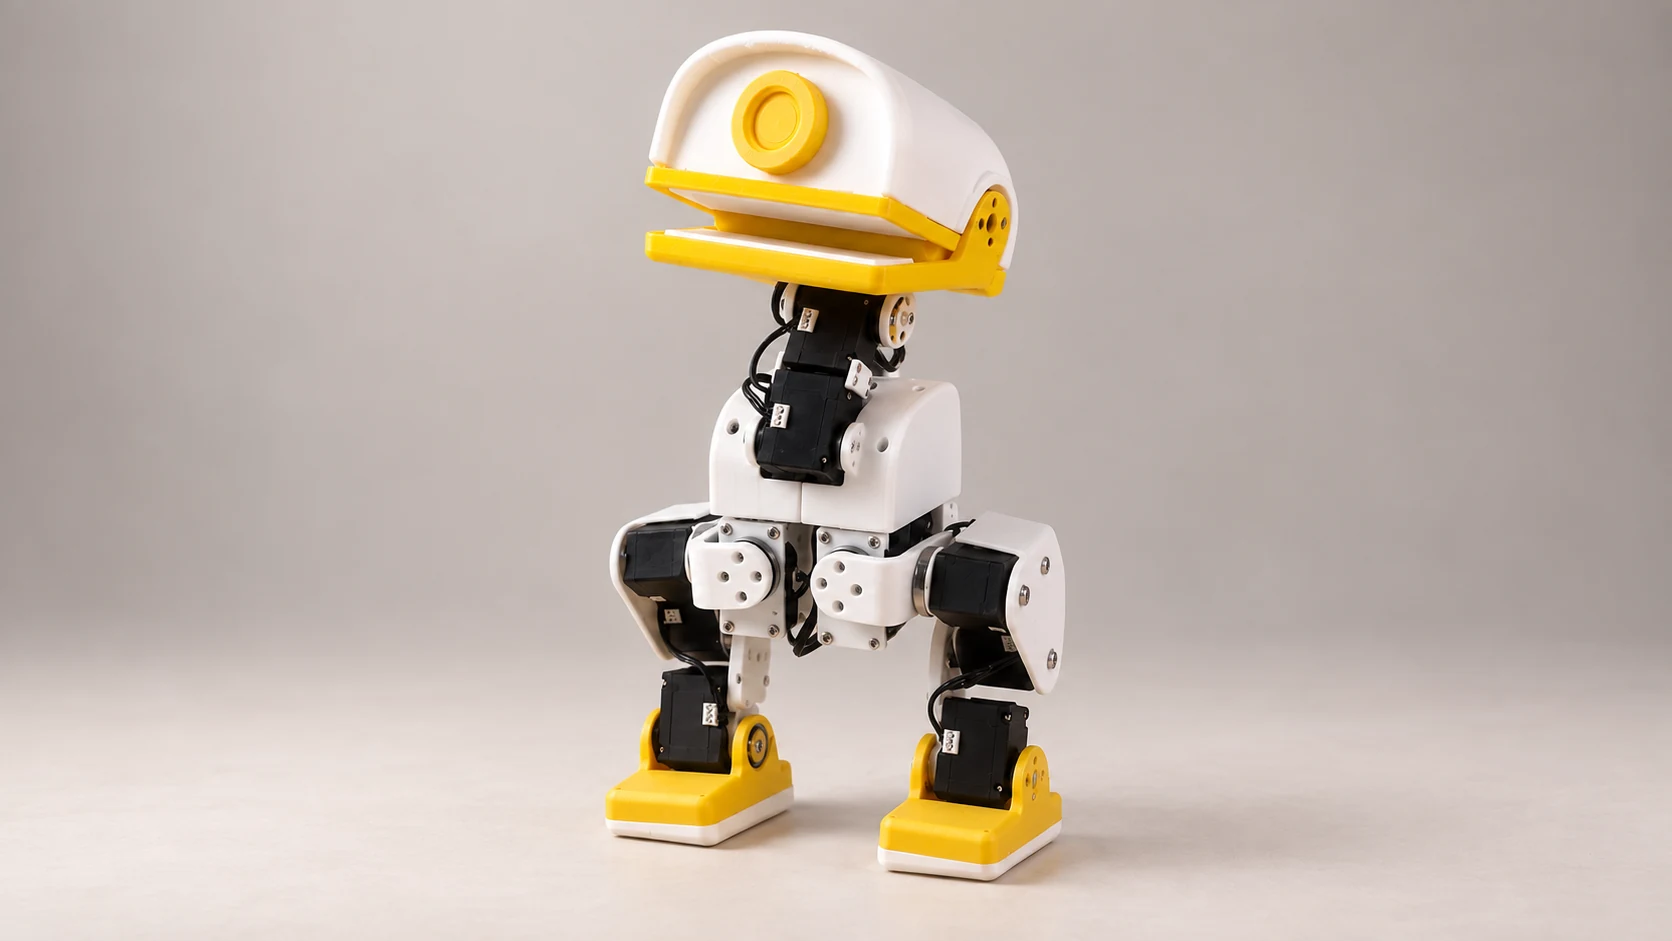
了解双足结构与运动方式。
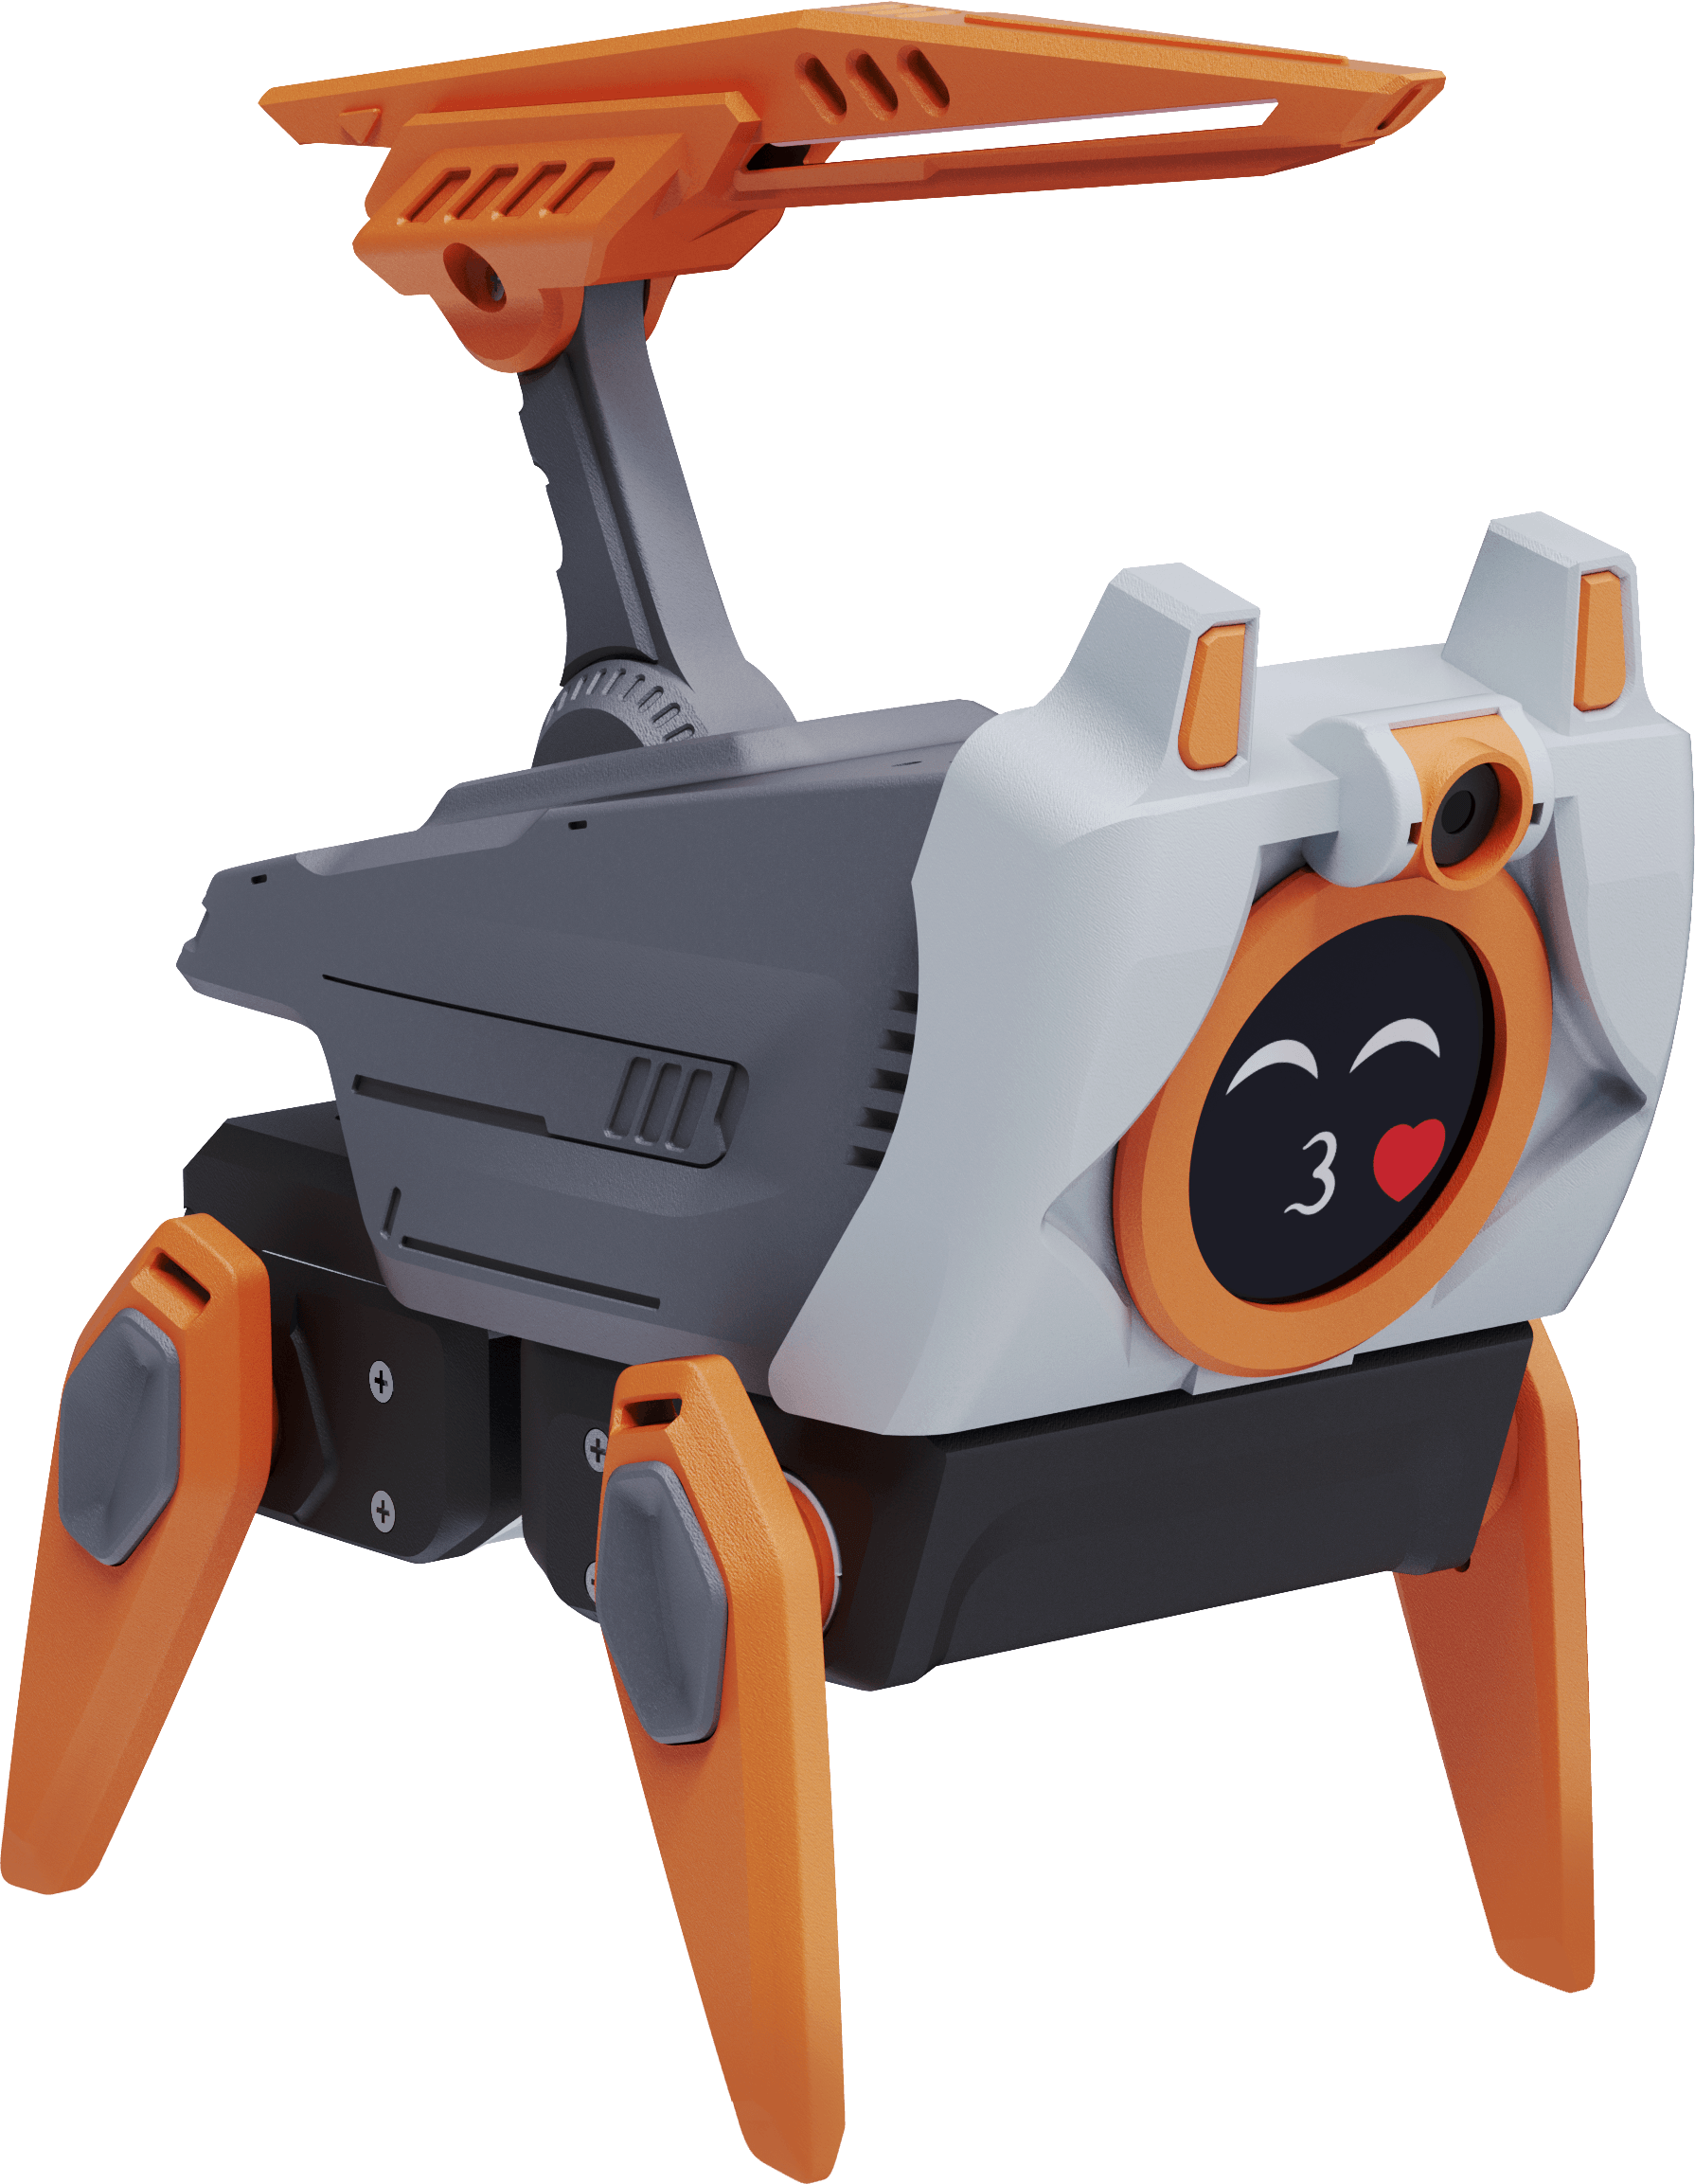
从基础编程到视觉交互,开始你的四足机器人项目。
面向四足运动、移动抓取与机器人研究的开发平台。
结合足式与轮式运动,探索不同的移动方式。
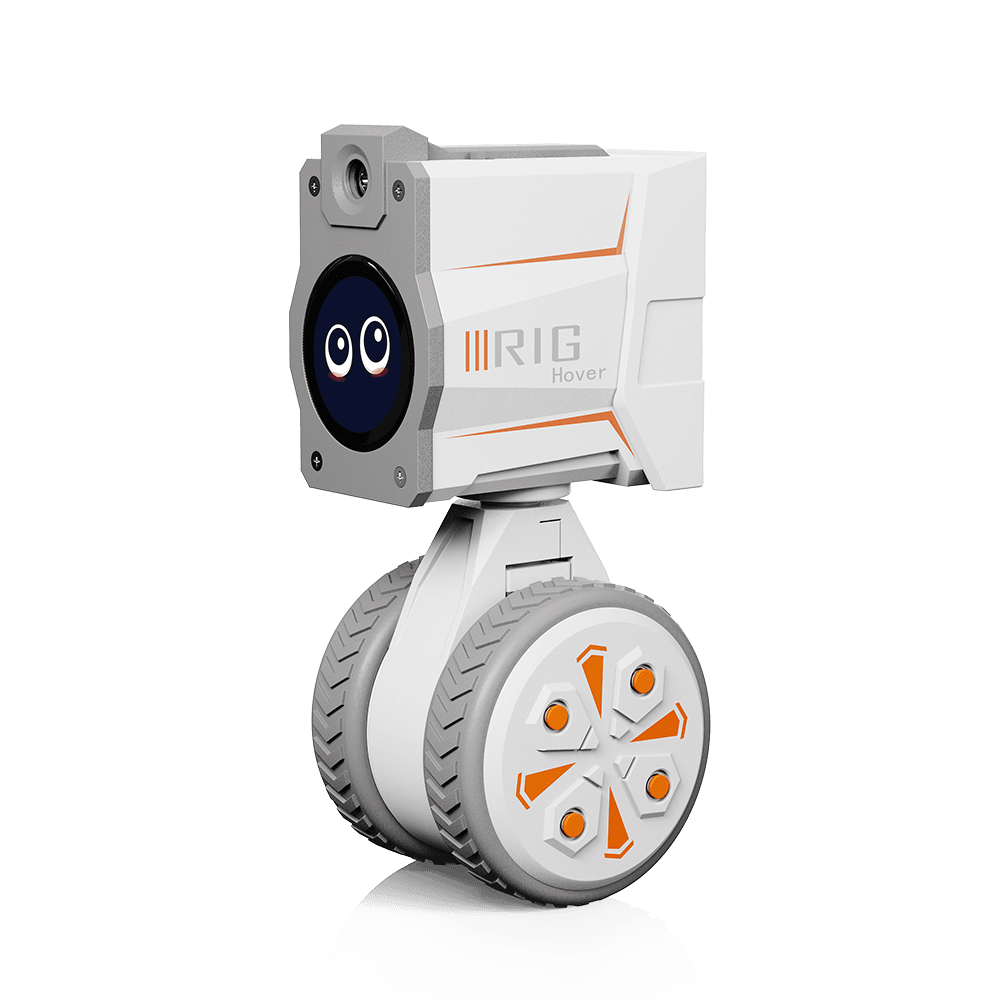
从双轮自平衡到控制算法,理解运动背后的原理。
探索轮腿协同、动态姿态与机器人交互。
基于 Arduino UNO Q 的开源双足机器人,涵盖装配、控制与强化学习开发资料。
RIG-Puppy 开源四足桌面机器人——复刻指南、二次开发与课程资料
RIG-Hover 开源悬浮桌面机器人——复刻指南与二次开发
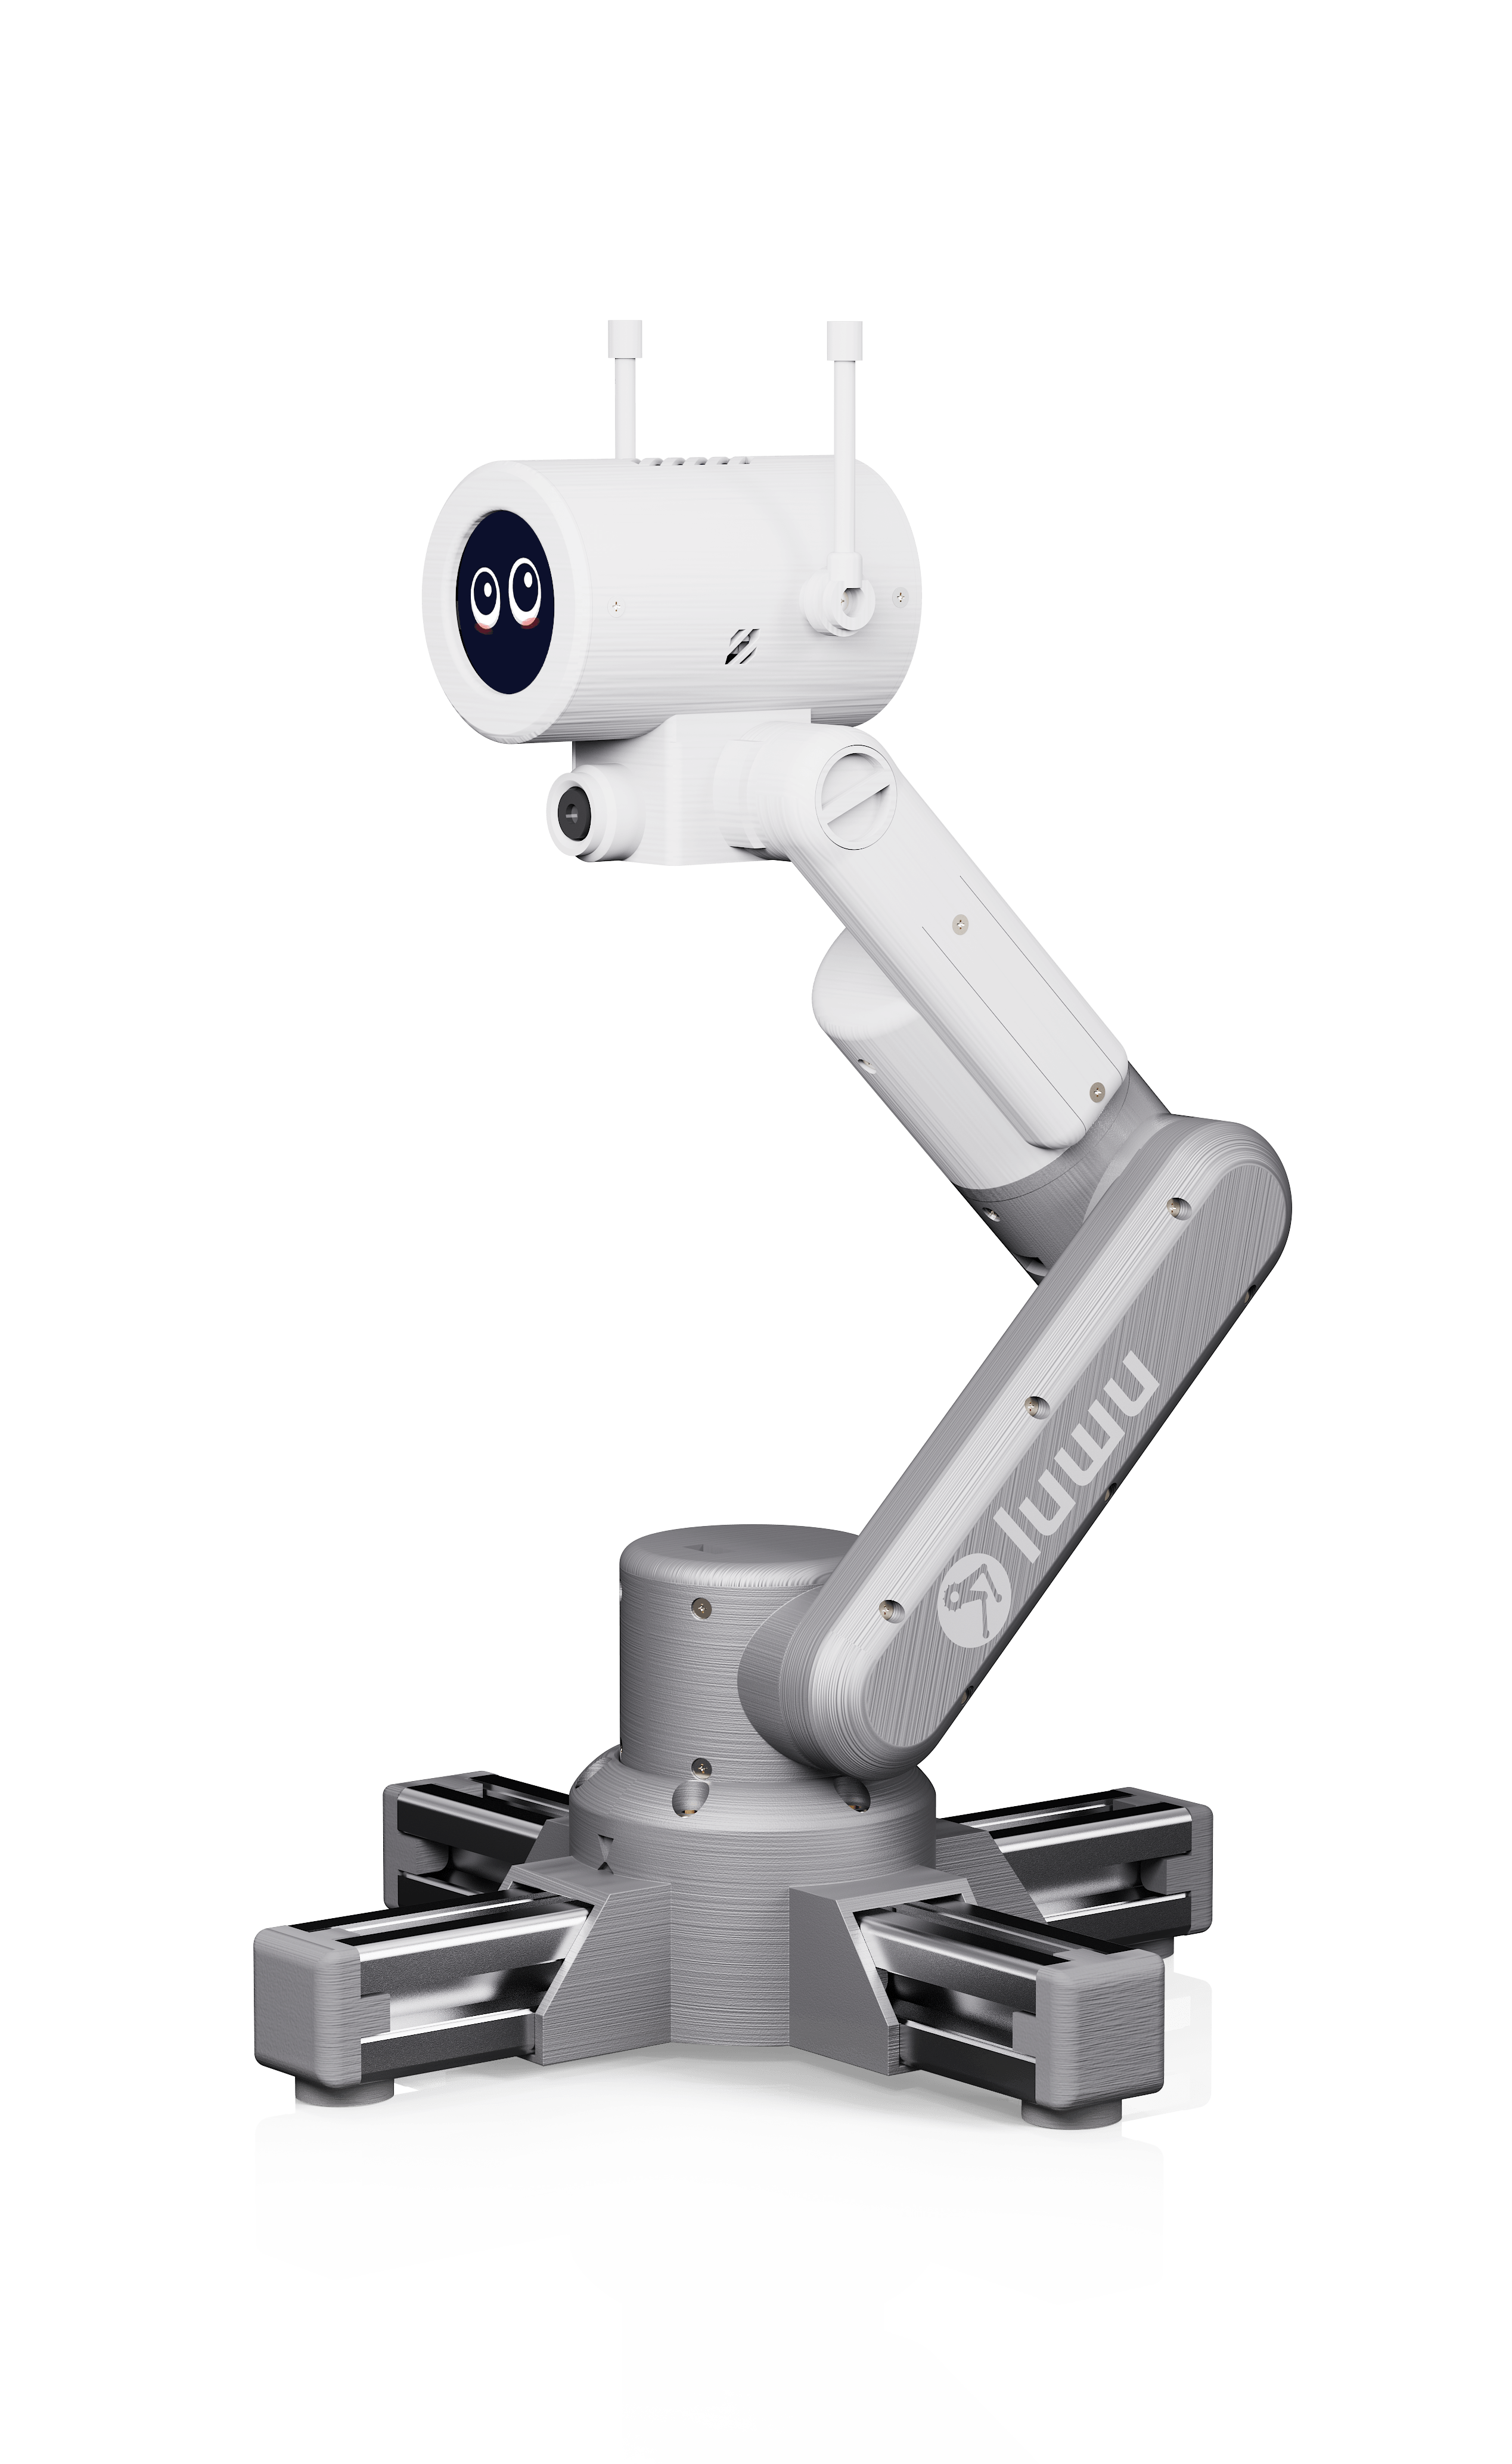
RIG-Arm 开源机械臂桌面机器人——复刻指南与二次开发
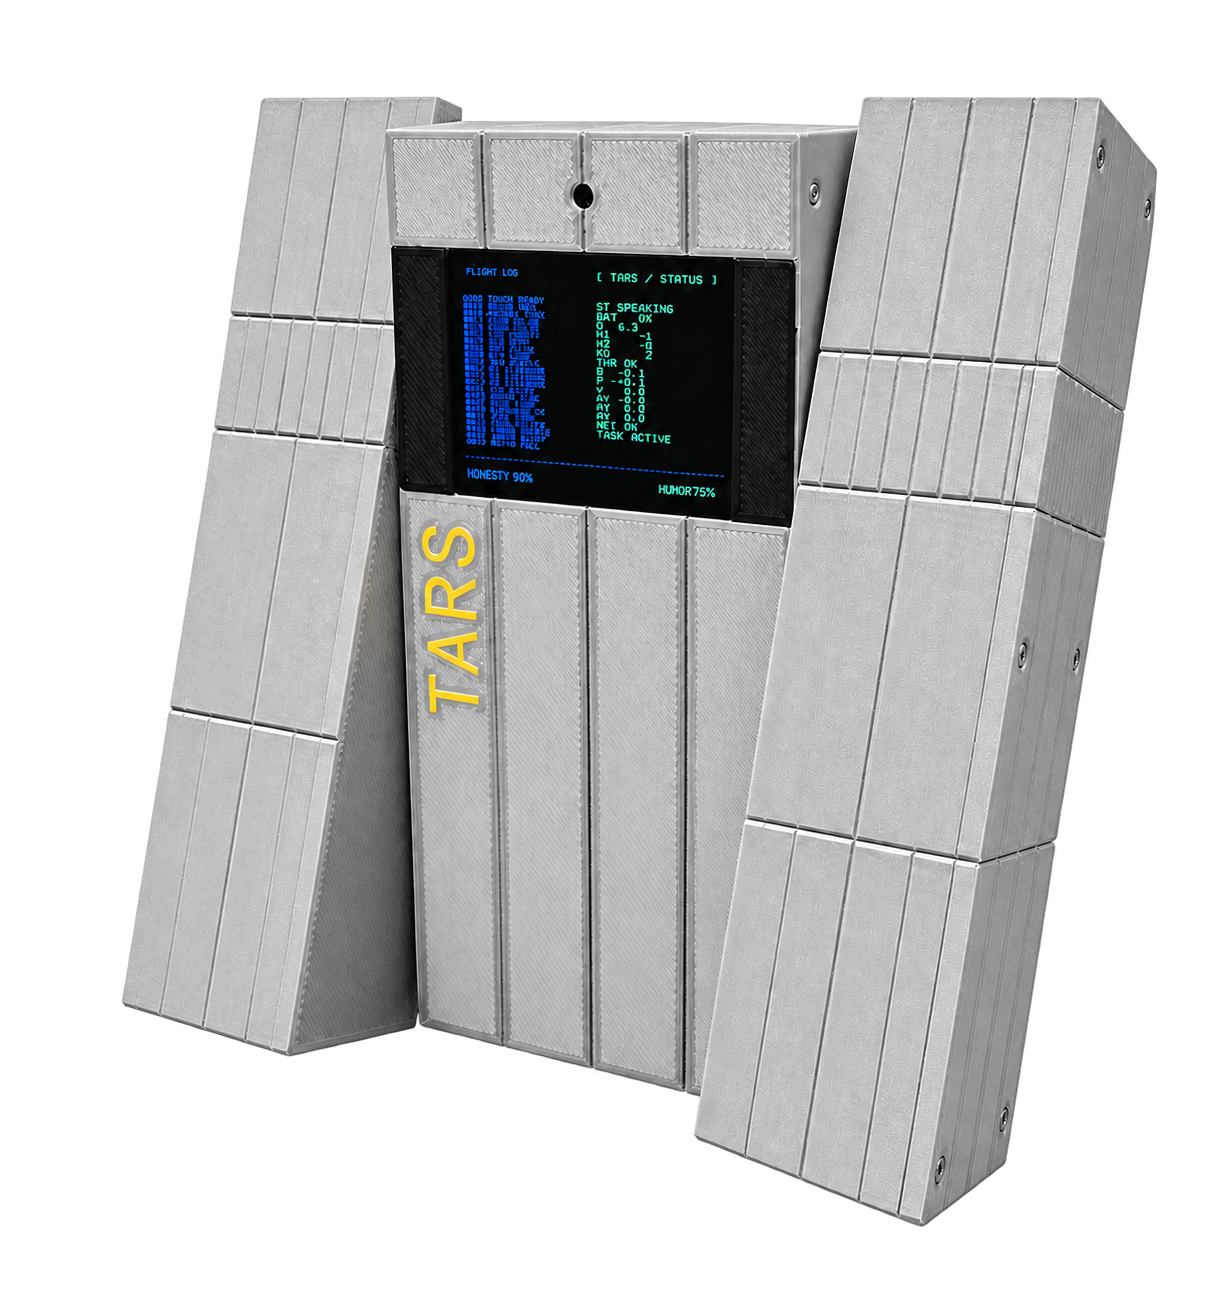
它有一副分段几何机身,走起路来一板一眼,又总能说出一句冷幽默的伙伴——曾在大银幕上打动过无数人。 我们不想只做一个静态复刻品。我们想让它真正活过来:能走、能看、能听、能聊,还能被你亲手再造。 于是,RIG-TARS 来了。一台从桌面走出来的科幻机器人。
全系列产品通用资源集合,含驱动工具包、接口协议、开发环境部署教程,支持跨产品跳转查阅。
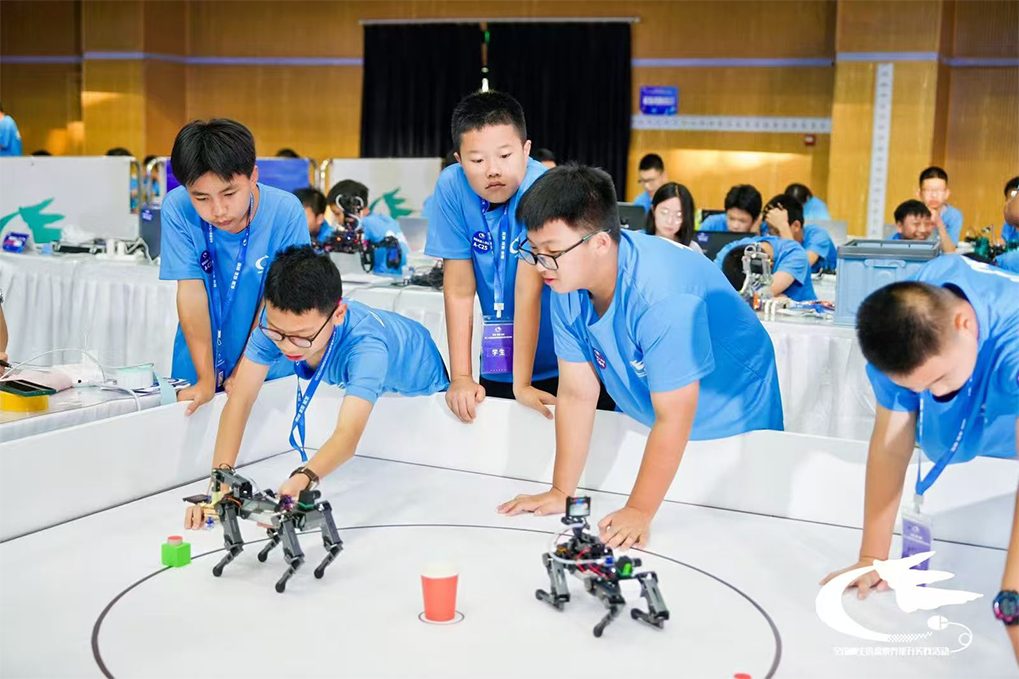
陆吾智能机器人赛事专用资料集合,含信息素养、机器人挑战赛等专项赛事的规则解读、器材调试、训练课程与参赛指导。