返回
Wiki
中文
/
EN
陆吾智能
目录
XGO-Duck
Wiki 首页
Wiki 首页
/
XGO-Duck
双足机器人 · 产品知识库
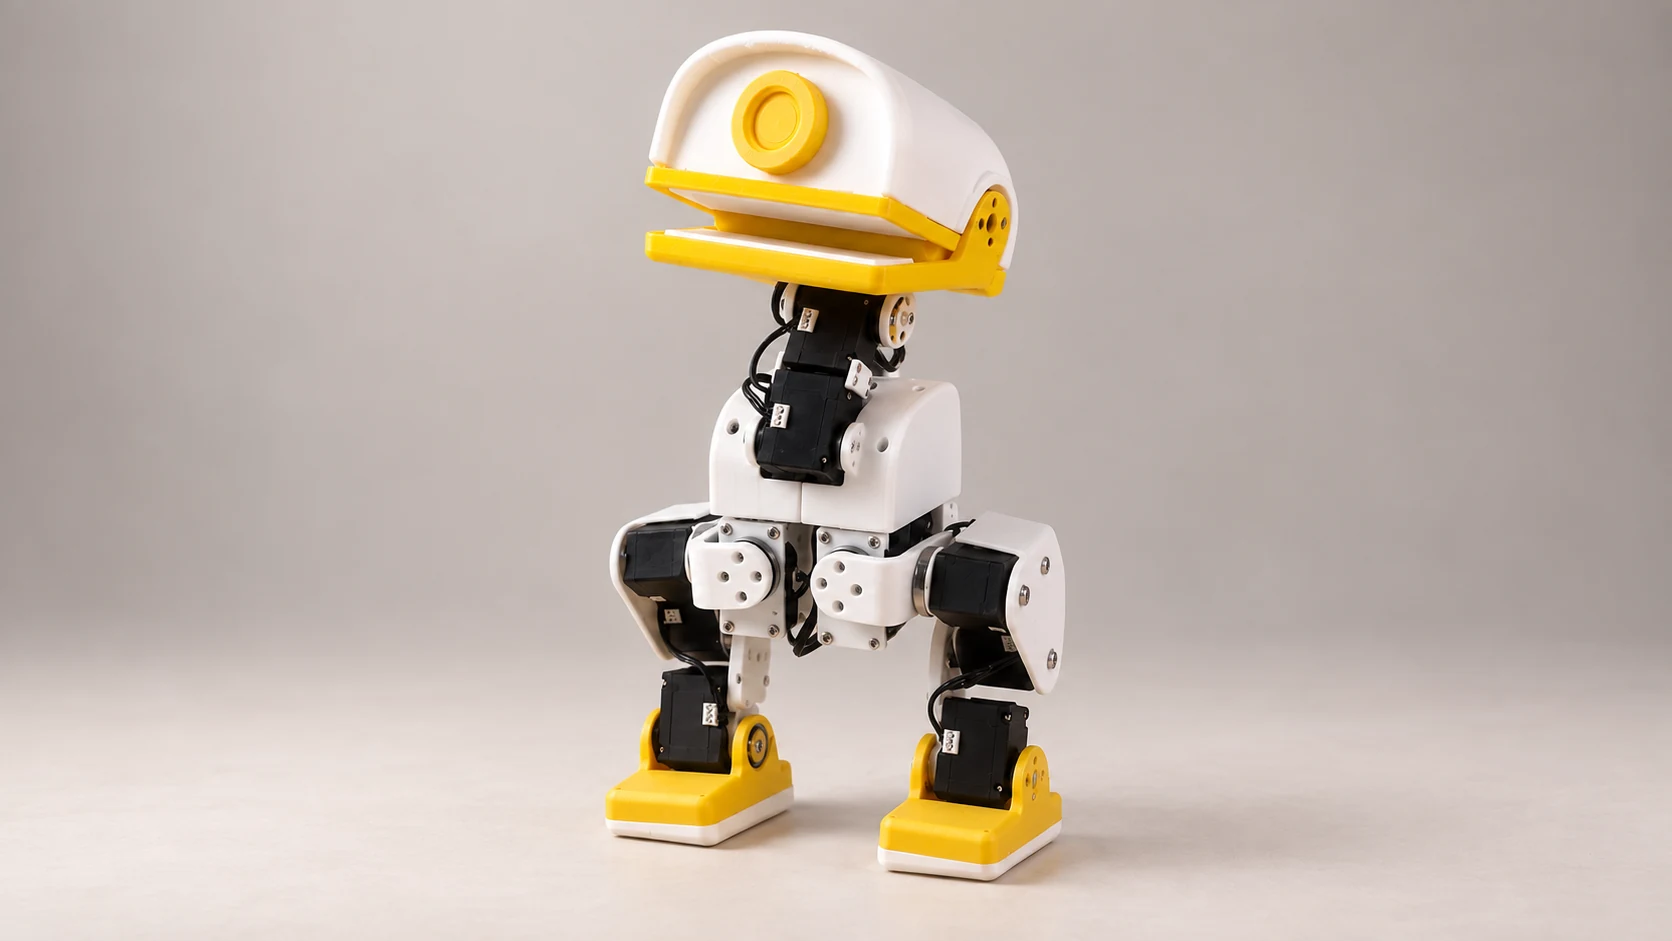
XGO-Duck
基于 Arduino UNO Q 的开源双足机器人,涵盖装配、控制与强化学习开发资料。
开始阅读
21 篇文档
双足 · 系列定位
双足步态与动态平衡
双足步态
开源装配
强化学习
与相近机型对比
快速开始
开发者图文指南
XGO Duck AI(音视频与测距)
进阶开发
下载与配套资源
文档目录
按目录阅读,也可从左侧直接打开文档
产品介绍
3
XGO-Duck 产品概览
整机规格与配置
套件版本与装箱清单
快速开始
2
首次运行与连接
浏览器控制与运动模式
开发者图文指南
7
第一步:设置开发板与连接 Wi-Fi
第二步:测试 LED 与查找 IP
第三步:导入运行时应用
第四步:终端配置与启动
第五步:舵机设置与编号
第六步:25 步图文装配
第七步:标定与行走控制
XGO Duck AI(音视频与测距)
6
XGO Duck AI 版本与安装
摄像头、ToF 与音频接线
AI 绑定与语音聊天
驾驶舱与音视频
AI 版手柄连接与控制
ToF 测距与前向限制
进阶开发
1
强化学习训练与模型导出
下载与配套资源
1
开源仓库与资料下载
常见问题与维护
1
常见问题与维护
相近产品,有什么不同?
从当前机型出发,比较另一种配置或运动形态。
查看全系列
四足
XGO-lite3
比较双足与四足的结构、运动方式和硬件配置。
对比差异
进入知识库
四足
XGO-mini2S
比较双足与四足的结构、运动方式和硬件配置。
对比差异
进入知识库
售后服务
AI 助手