
XGO-Duck 是基于 Arduino UNO Q 和 15 个串行总线舵机的鸭形双足机器人。它结合可打印的机械结构、机载运动策略与浏览器控制界面,可用于了解双足运动、进行装配实践和探索强化学习。
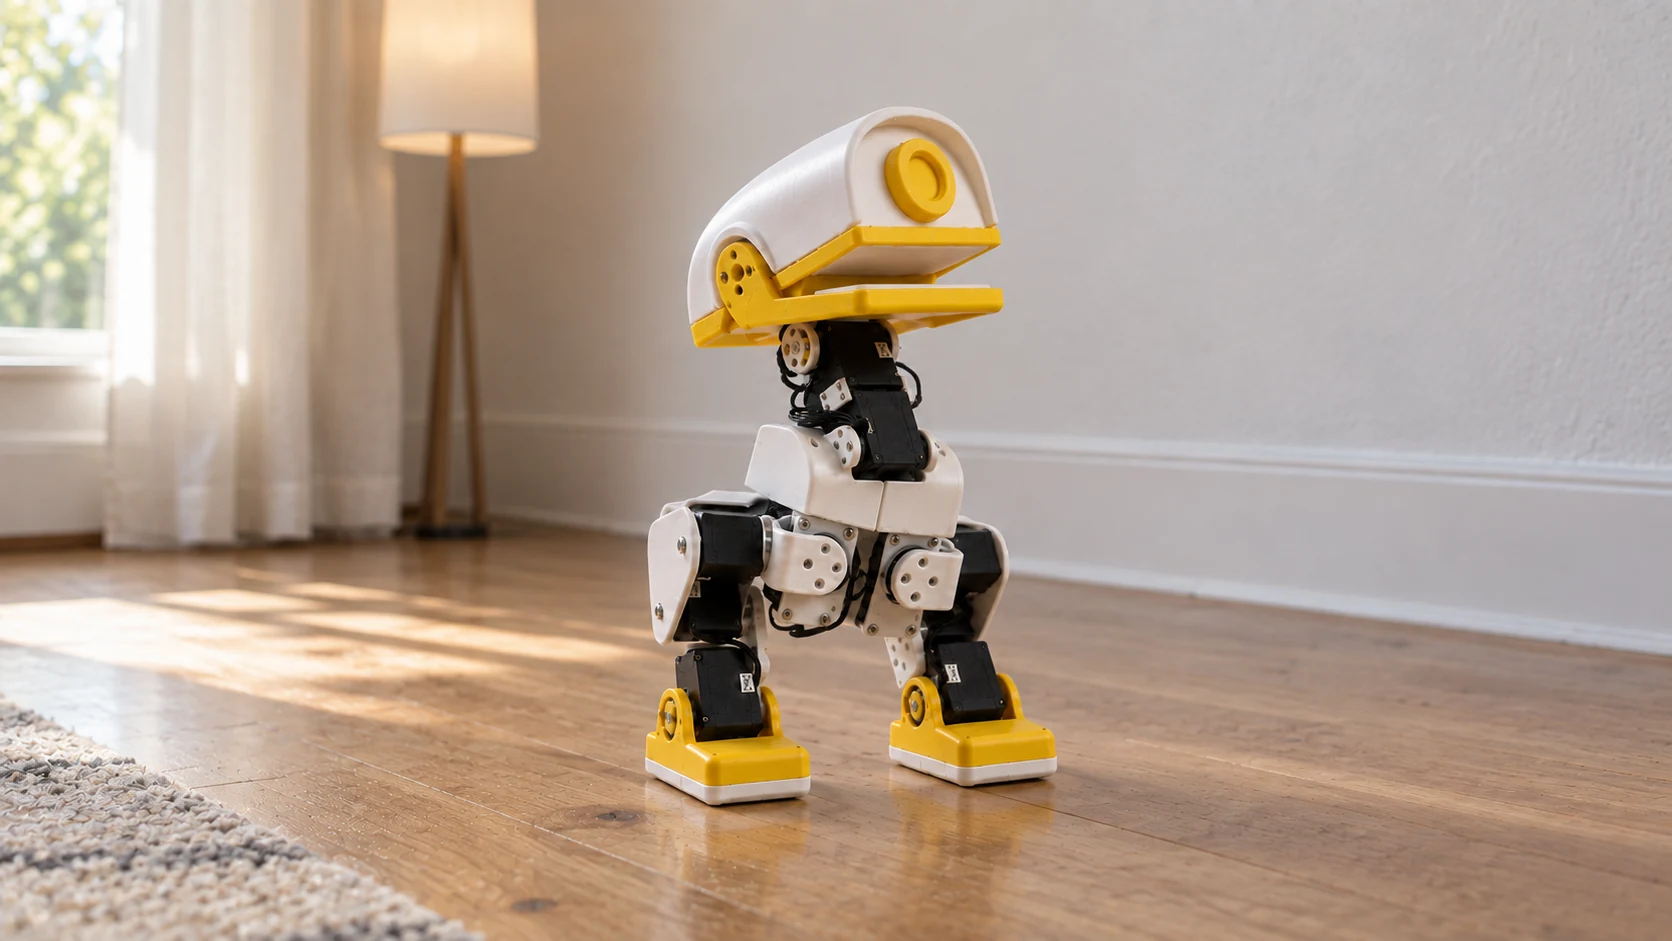
XGO-Duck 有整机套件和基础款套件。整机套件包含音视频与 ToF 模块,外壳和结构件需要自行打印;两款均需自行组装,基础款外壳也需自行打印。具体物料和购买信息见套件版本与装箱清单。
XGO-Duck 的硬件、运行时与训练资料分别在以下三个公开仓库维护:
硬件一览
| 部分 | 配置 |
|---|---|
| 控制器 | Arduino UNO Q,Linux 主机与 STM32 微控制器协同工作 |
| 执行器 | 15 个 Feetech 1910 串行总线舵机:两腿各 5 个、颈部与头部 4 个、嘴部 1 个 |
| 传感器 | 扩展板集成 QMI8658A 六轴 IMU |
| 结构 | 可打印的机身、腿部、颈部和头部;部分脚底与嘴部零件标注使用 TPU |
| 运动策略 | 普通行走、起身、拾取、翻滚、坐站、左右脚踢球和轮滑行走等策略 |
运动策略控制 14 个关节,嘴部舵机单独控制。轮滑模式需要配套轮滑结构,实际能力与硬件、软件版本和校准状态有关。
先从哪里开始
- 已有装配完成的机器人:从第一步:设置开发板与连接 Wi-Fi开始,再检查舵机设置与校准。
- 自行制作:从装配与物料开始,结合图解装配指南和相应版本的扩展板资料。
- 开发运动策略:阅读系统架构与开发和强化学习训练。
- 使用语音、摄像头和 ToF:阅读 XGO Duck AI 版本与安装,确认对应的软件和外设。
如果需要跟着截图一步步完成联网、应用导入、装配和标定,可从开发者图文指南第一步开始。
整机资料待补充
整机尺寸、重量、充电步骤及更多实物图片待补充。整机套件包含音视频和 ToF,基础款不含这些模块;器件参数见摄像头与 ToF,线束连接见摄像头和 ToF 接线。