
XGO App 会根据连接的产品显示相应的操作界面。本节介绍连接 XGO-Ranger 后的蓝牙遥控操作,包括运动模式切换、行驶与姿态调节、预设动作、RGB 灯、姿态自稳和初始位置标定。
1. 连接 Ranger
首次使用时,先通过 XGO App 下载 页面安装 App。蓝牙遥控无需先给 Ranger 连接 Wi-Fi。
- 将 Ranger 放在平坦、开阔的地面上,开机并等待初始化完成。
- 开启手机蓝牙,并按系统提示允许 App 使用蓝牙、附近设备等所需权限;如果系统提示需要定位权限,也请允许。
- 打开 XGO App,在首页选择蓝牙遥控,进入蓝牙设备列表。
- 点击对应的 Ranger 设备名称进行连接。下图中的设备名为
XGO-RA-7563,请以自己的设备名称为准。 - 连接成功后,App 进入 Ranger 的动作控制页面。
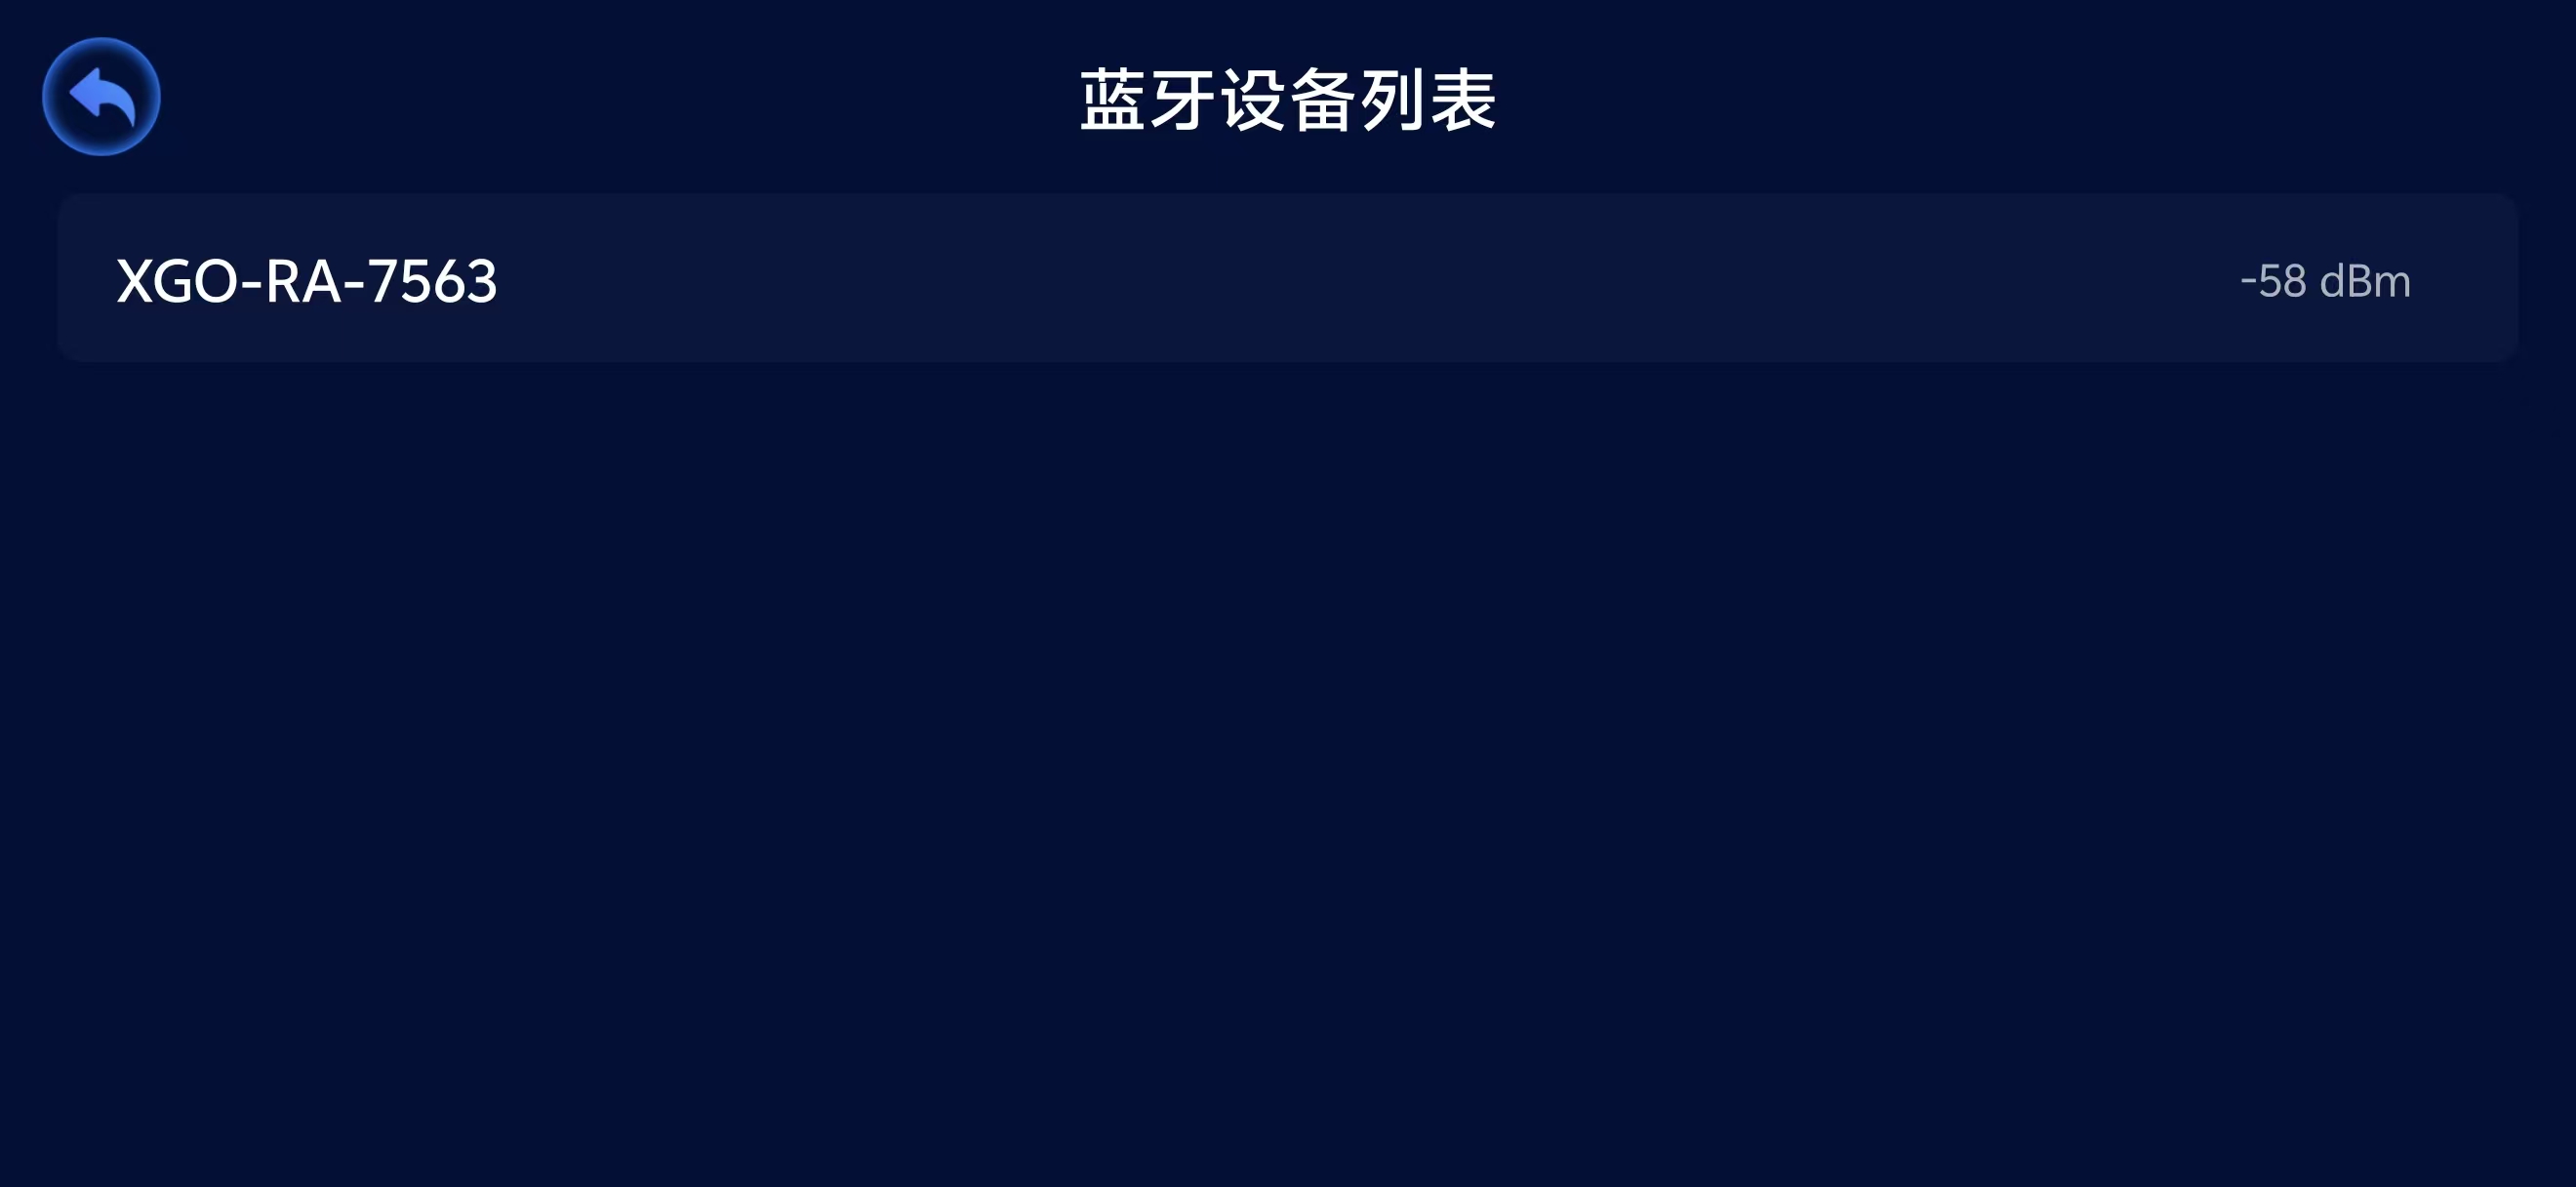
图 1:在蓝牙设备列表中选择 Ranger。设备名称右侧的 dBm 数值表示蓝牙信号强度。
如果列表中没有找到设备,先检查 Ranger 是否已开机、手机蓝牙和 App 权限是否已开启,再靠近机器人重新搜索;如果其他手机已连接这台 Ranger,请先断开原连接。
2. 动作控制与模式切换
动作控制页面左侧是方向摇杆,下方可切换轮足模式和小车模式;中间是预设动作和高度调节;右侧是姿态调节。
2.1 小车模式
点击摇杆下方的【小车模式】。该模式下,页面提供方向摇杆、高度调节和 Pitch 调节,右侧不显示 Roll 滑条。
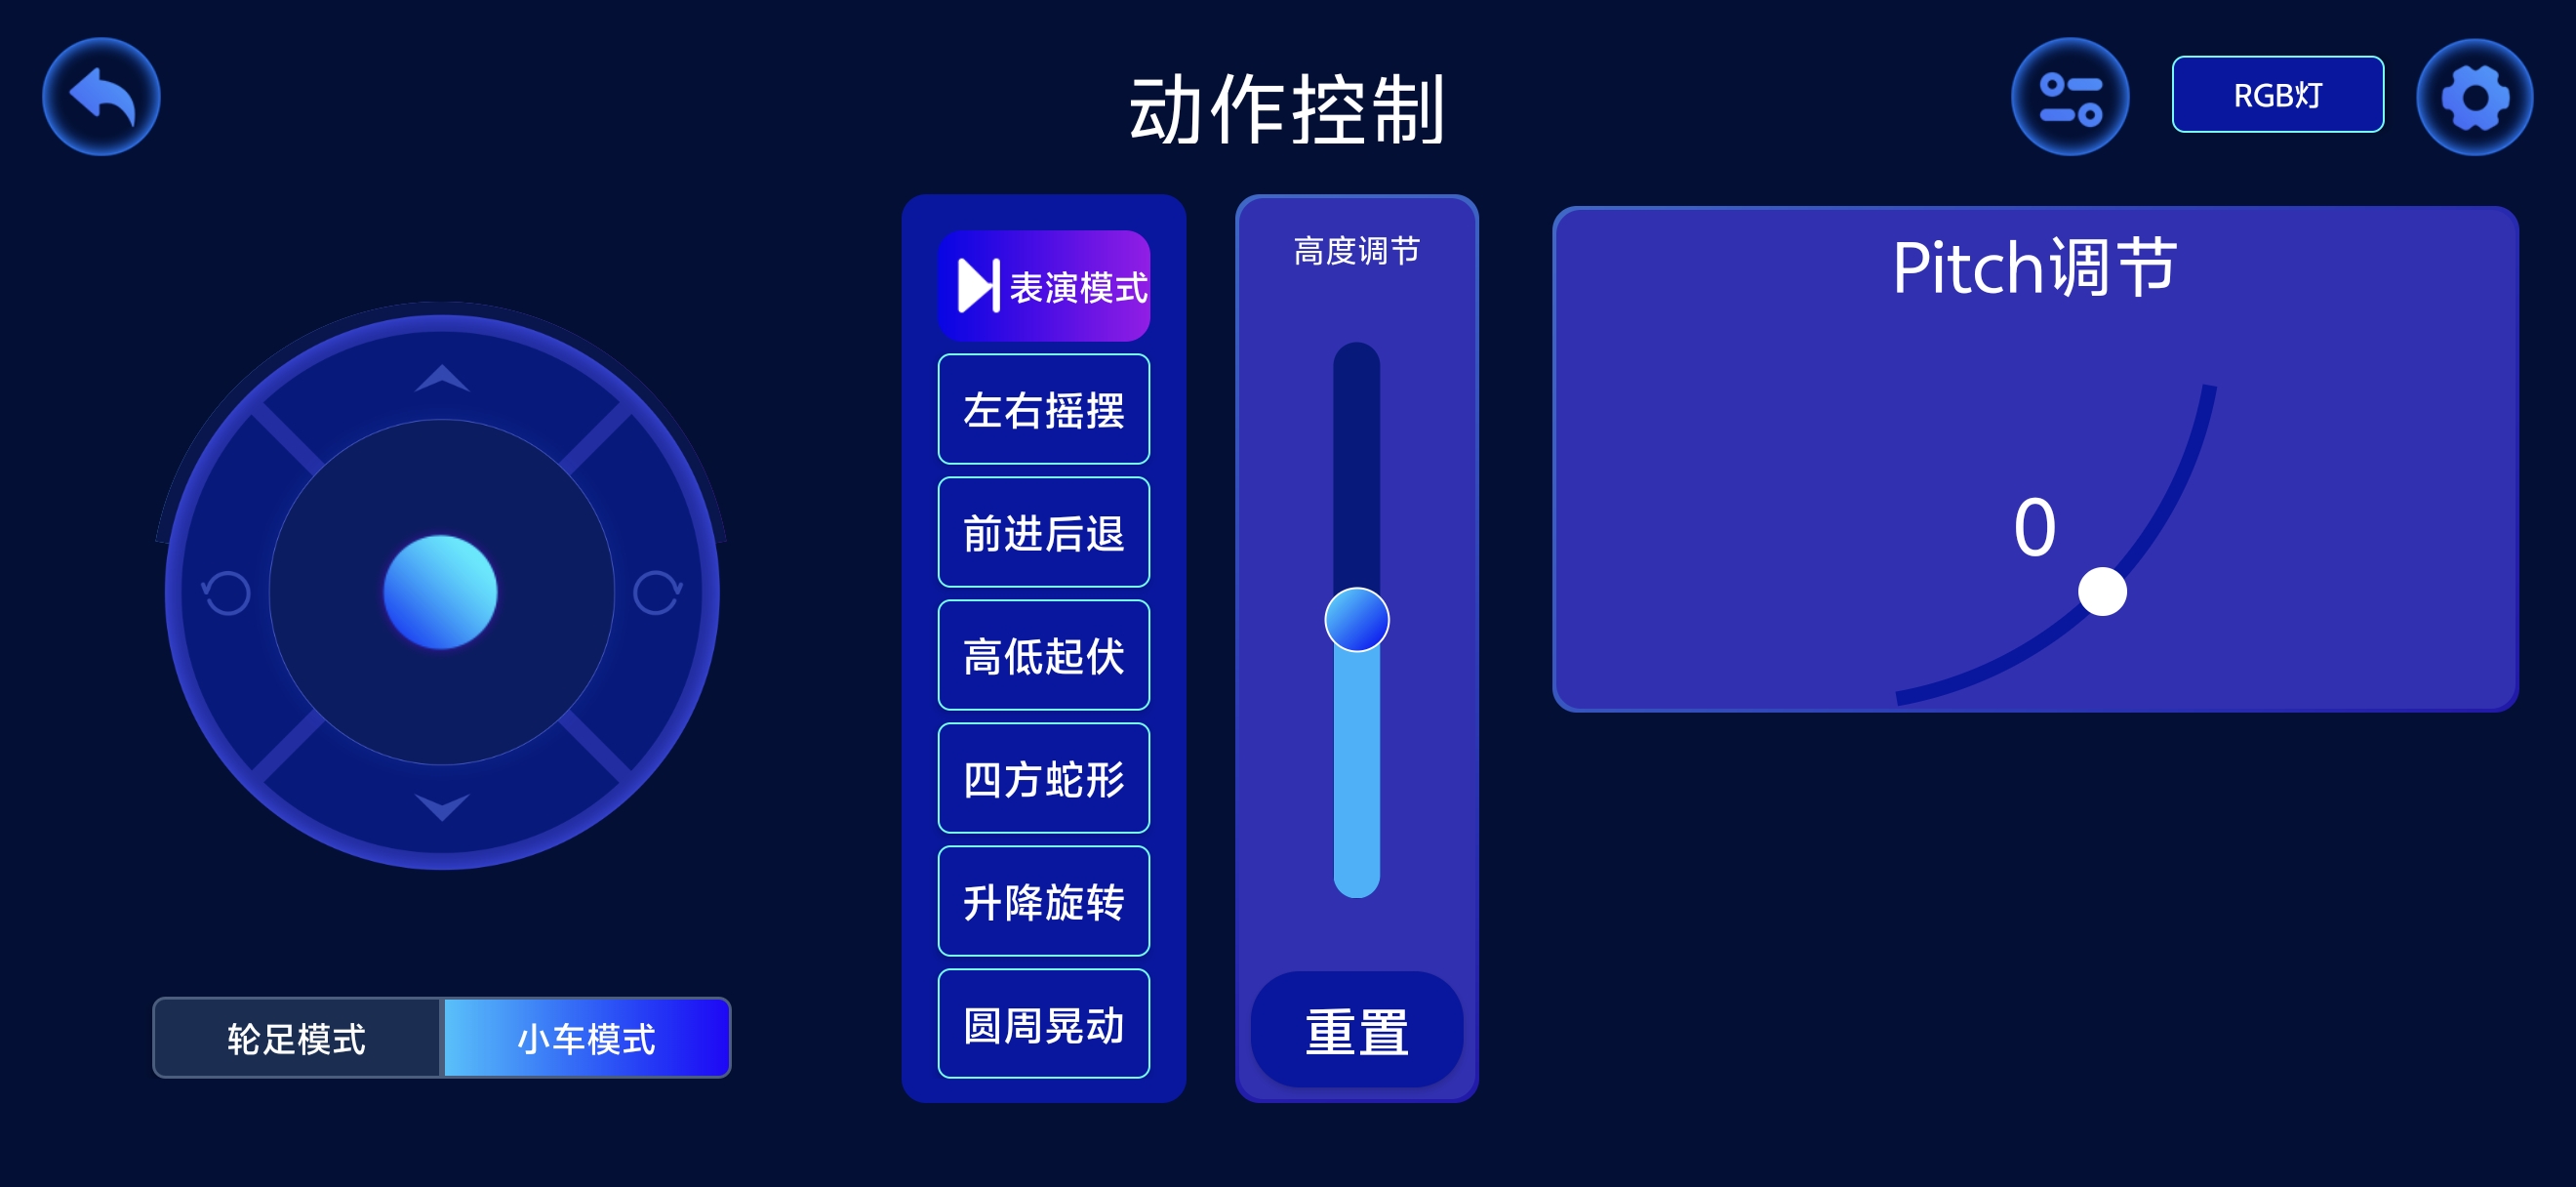
图 2:小车模式的动作控制页面。
2.2 轮足模式
点击【轮足模式】,右侧在 Pitch 调节下方增加 Roll 滑条,用于调整机身左右倾斜姿态。设置中的陀螺仪姿态自稳功能也仅在轮足模式下生效。
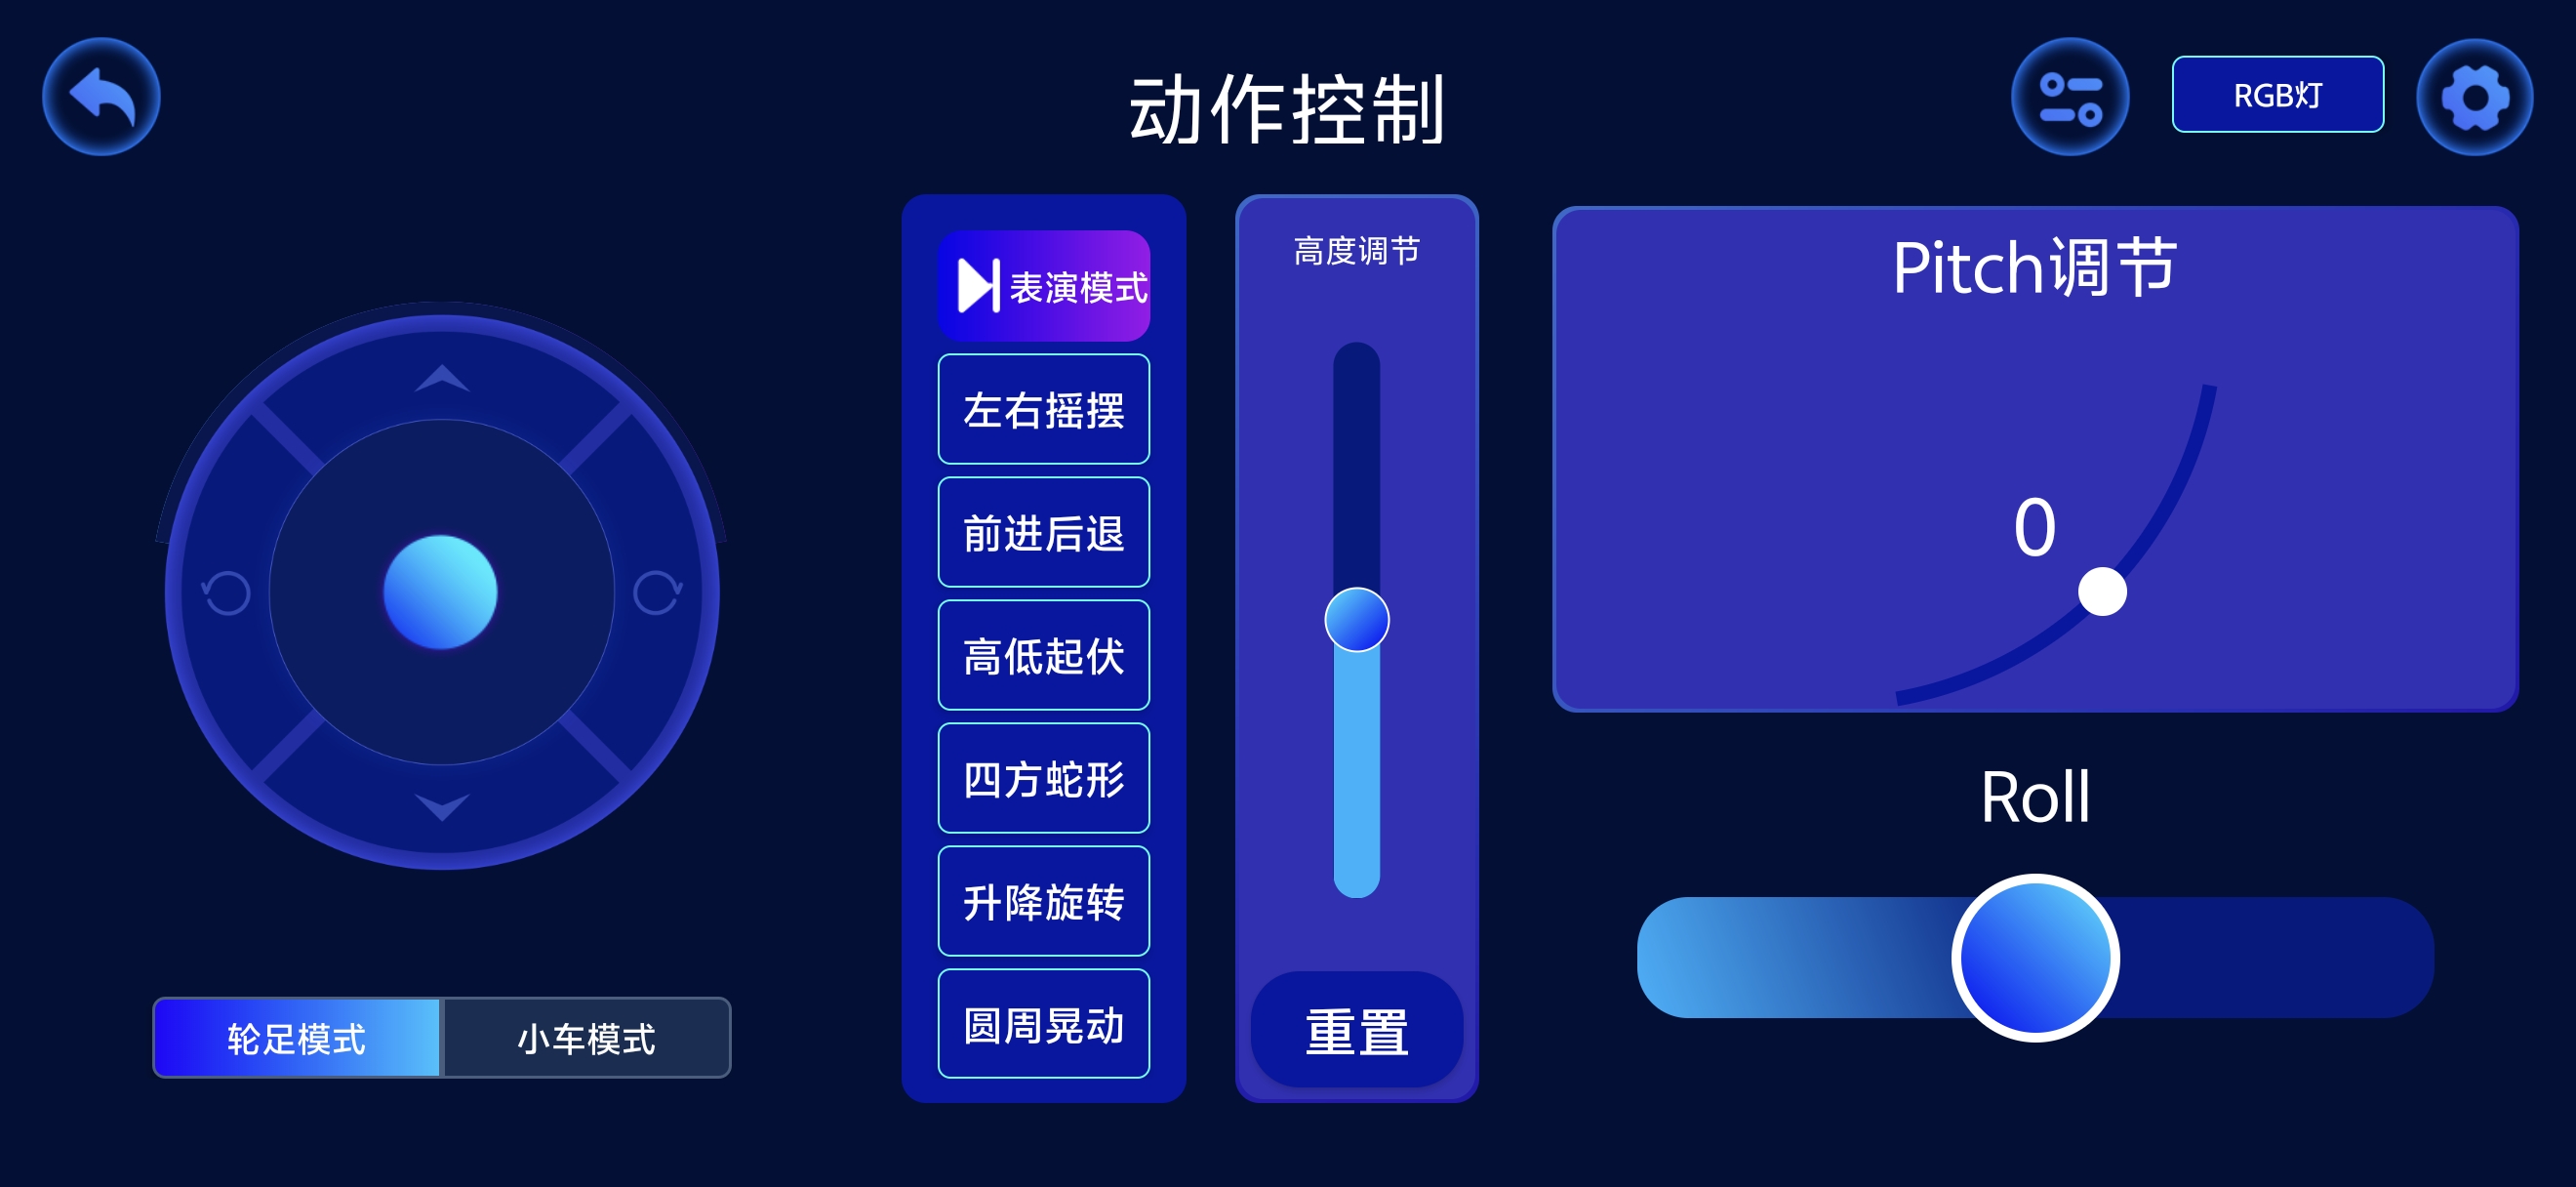
图 3:轮足模式的动作控制页面,右下方增加 Roll 调节。
2.3 摇杆与姿态调节
| 控件 | 操作与作用 |
|---|---|
| 方向摇杆 | 向上、向下推动摇杆控制前进、后退;向左、向右推动摇杆控制左转、右转。 |
| 高度调节 | 上下拖动中间的竖向滑条,调整机身高度。 |
| Pitch 调节 | 沿右侧弧线拖动白色控制点,调整机身的前后俯仰姿态。 |
| Roll | 左右拖动横向滑条,调整机身的左右倾斜姿态;仅在轮足模式下显示。 |
| 重置 | 点击高度滑条下方的【重置】,执行机器人复位。 |
初次操作时,先小幅推动摇杆确认前进、后退和转向,再逐项体验高度、Pitch 和 Roll 调节。
3. 预设动作与表演模式
页面中间的动作栏提供【表演模式】入口,下方从上到下排列六个预设动作按钮:
- 左右摇摆
- 前进后退
- 高低起伏
- 四方蛇形
- 升降旋转
- 圆周晃动
点击相应按钮,让 Ranger 执行对应的预设动作;点击【表演模式】使用内置表演功能。体验动作前,请为机器人留出足够的活动空间。
4. RGB 灯调节
点击动作控制页面右上方的【RGB灯】,打开灯光调节面板。分别拖动 R(红)、G(绿)、B(蓝)三个滑条,调整各颜色分量,组合出所需的灯光颜色。
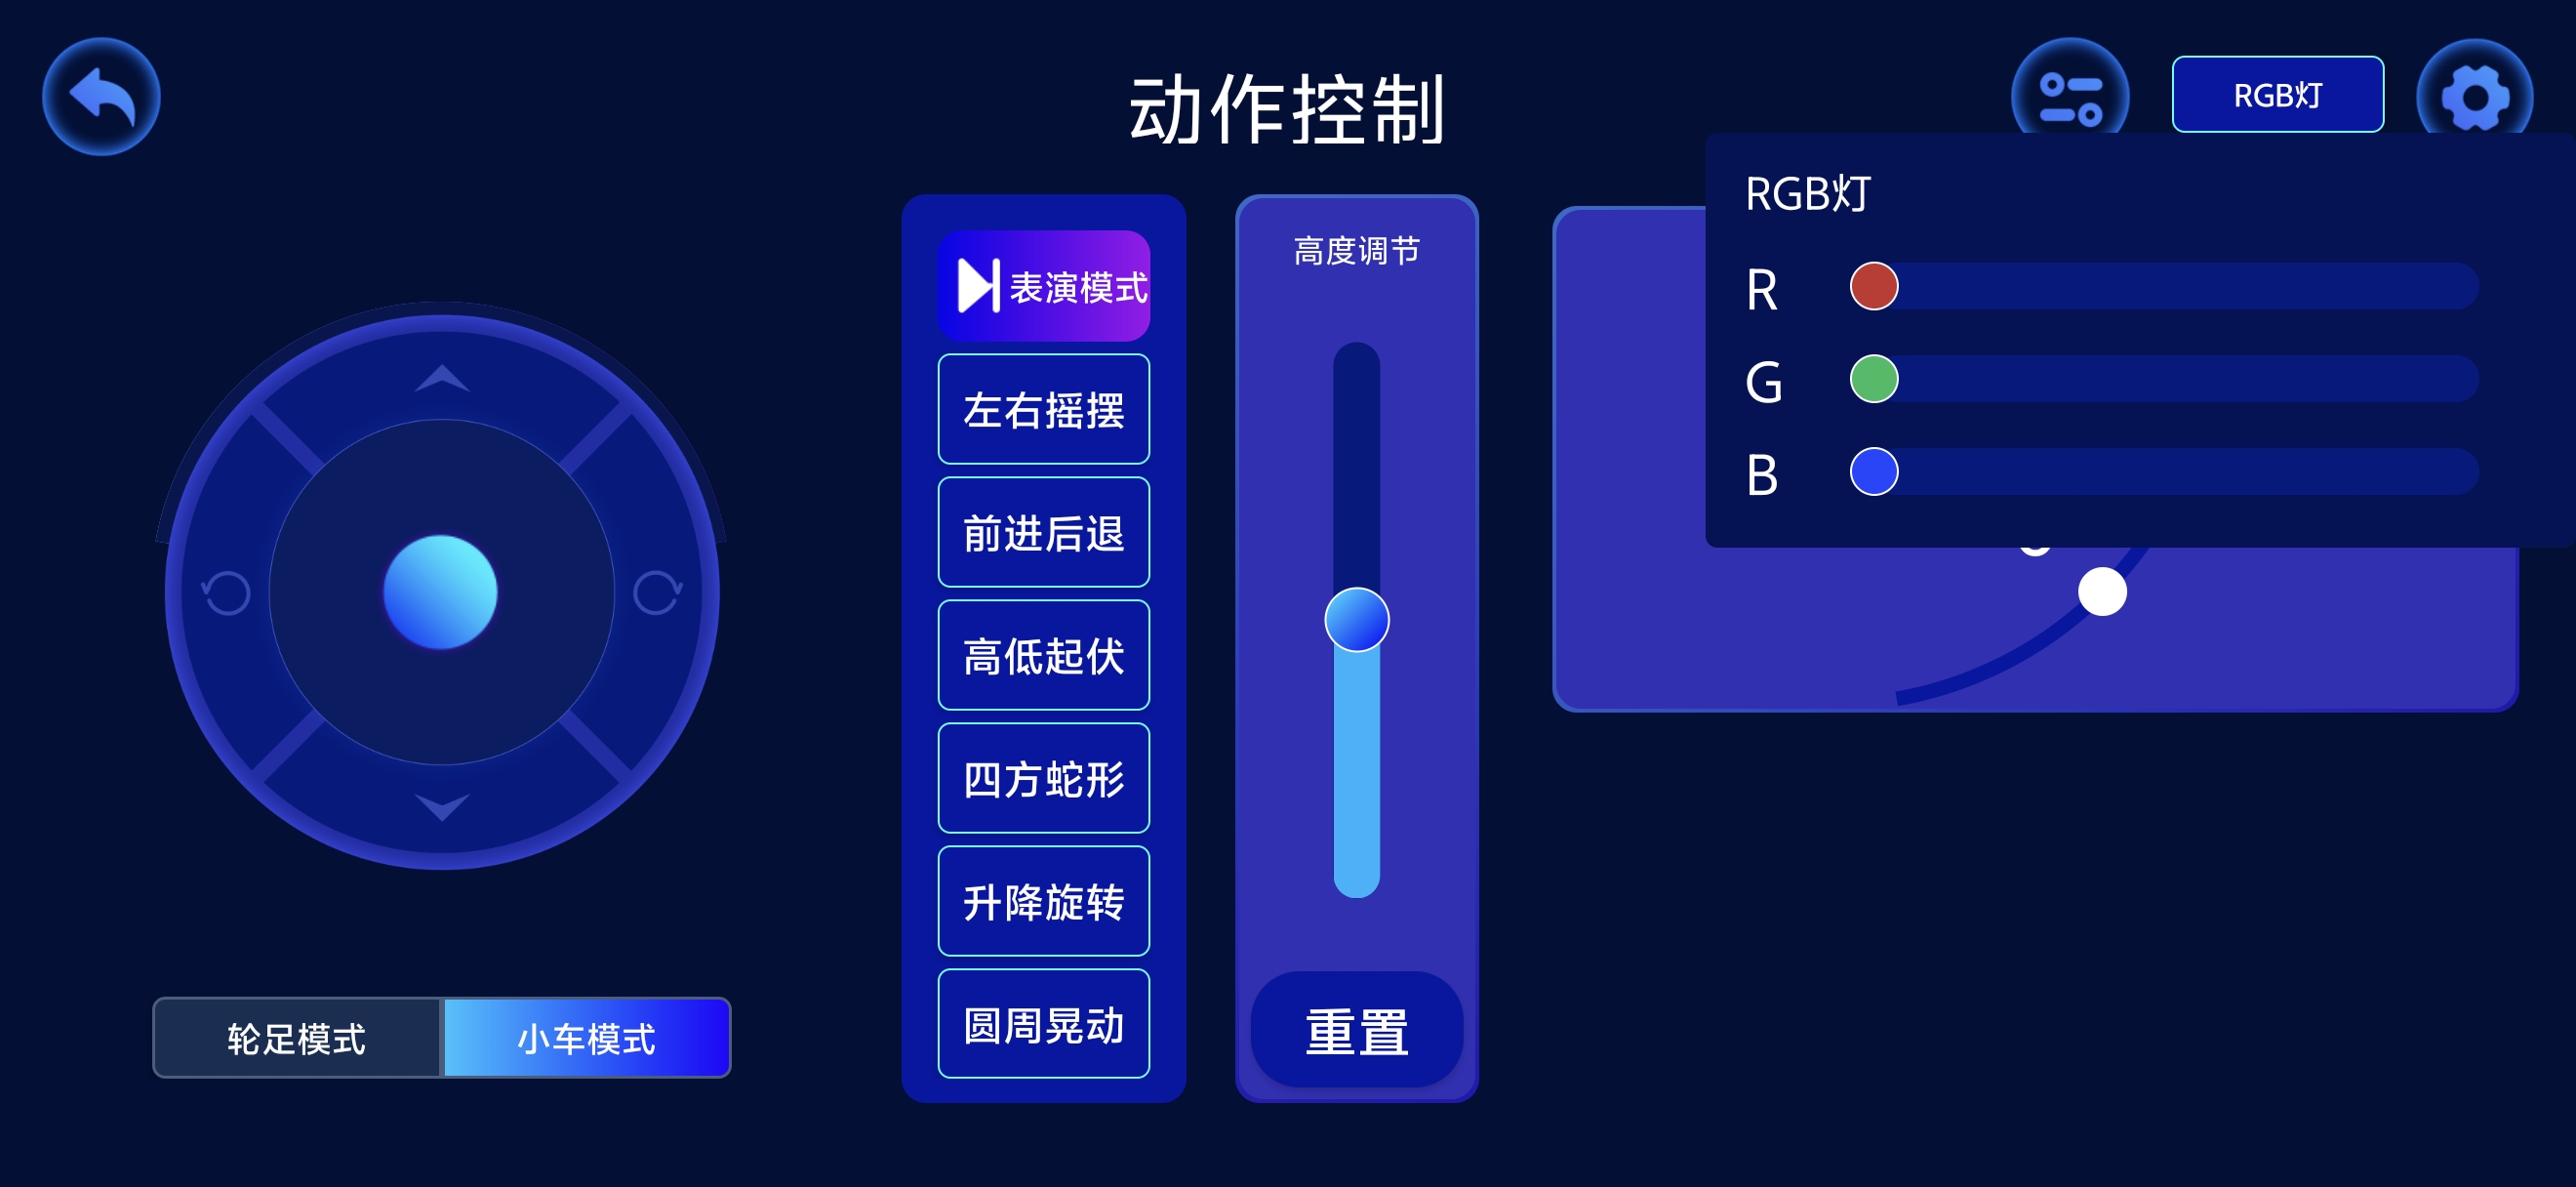
图 4:RGB 灯调节面板。
5. 陀螺仪与设备信息
点击右上角的齿轮图标,打开设置面板。
- 陀螺仪:用于开启或关闭机器人自身的姿态自稳。该功能只在轮足模式下生效,小车模式下不生效。
- 设备信息:面板下方显示当前连接的设备名称和版本信息。截图中的
XGO-RA-7563 | RA-0.0.3仅为示例,请以实际设备显示为准。
需要使用姿态自稳时,先在动作控制页面切换到【轮足模式】,再打开设置面板,开启【陀螺仪】。
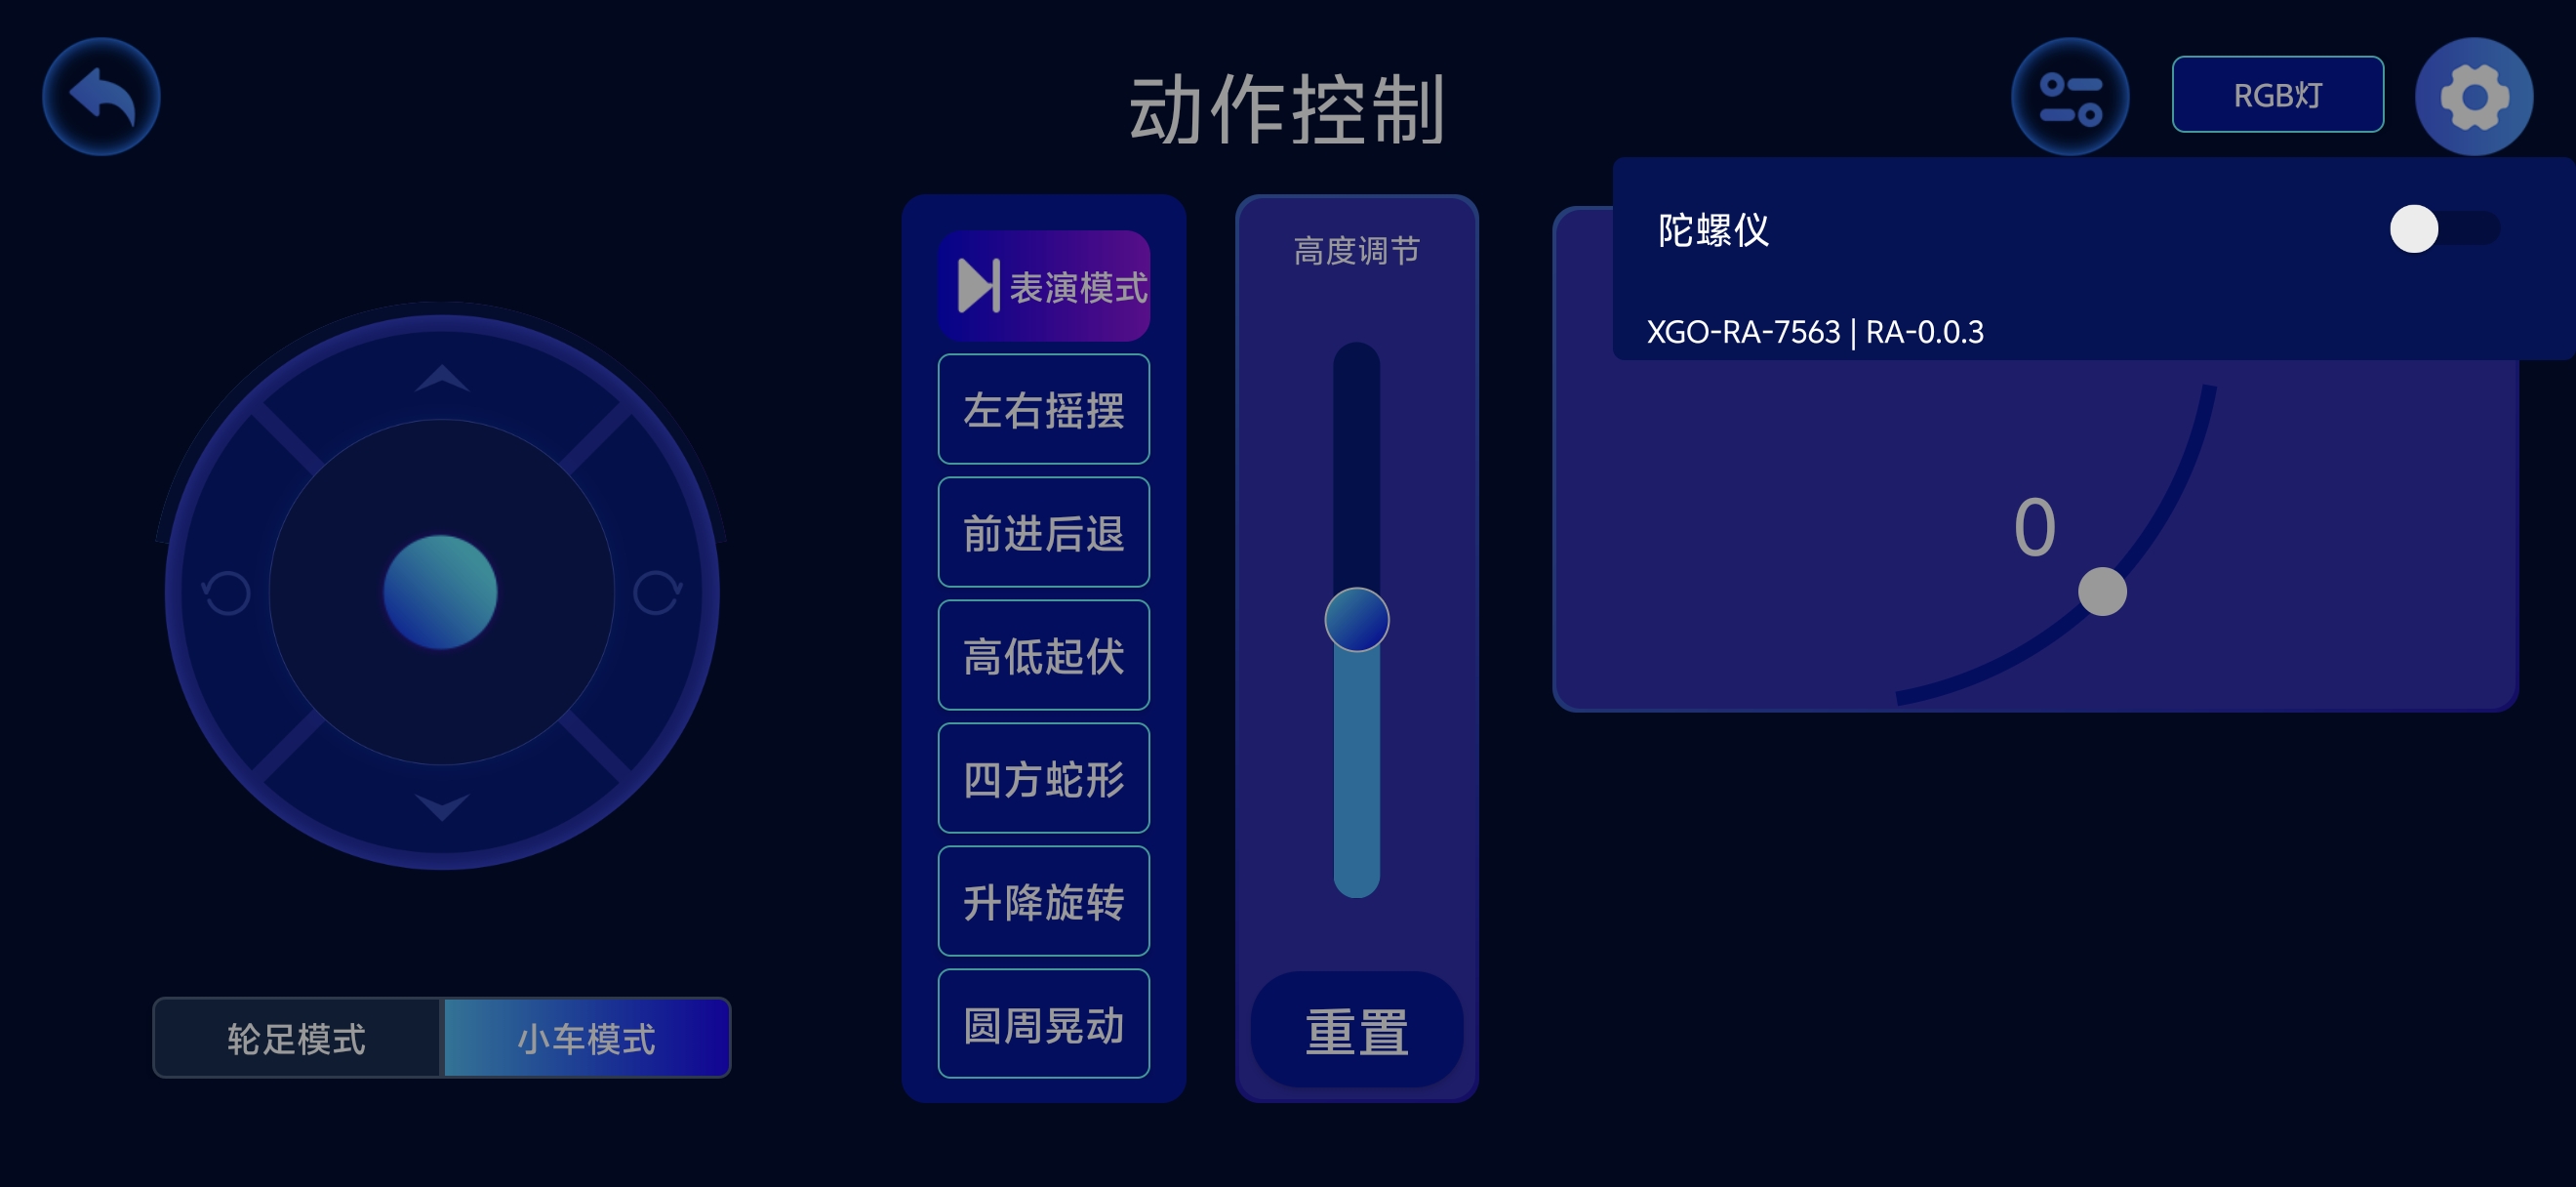
图 5:设置面板。陀螺仪开关用于轮足模式下的姿态自稳。
6. 标定初始位置
需要重新设置关节初始位置时,可使用标定初始位置功能。标定会记录当前关节位置,操作前应先看清标定姿态示意图。
6.1 进入标定页面
点击动作控制页面右上方、【RGB灯】左侧的调节图标,进入标定初始位置页面。阅读“标定模式”说明后,点击【我知道了】关闭提示。
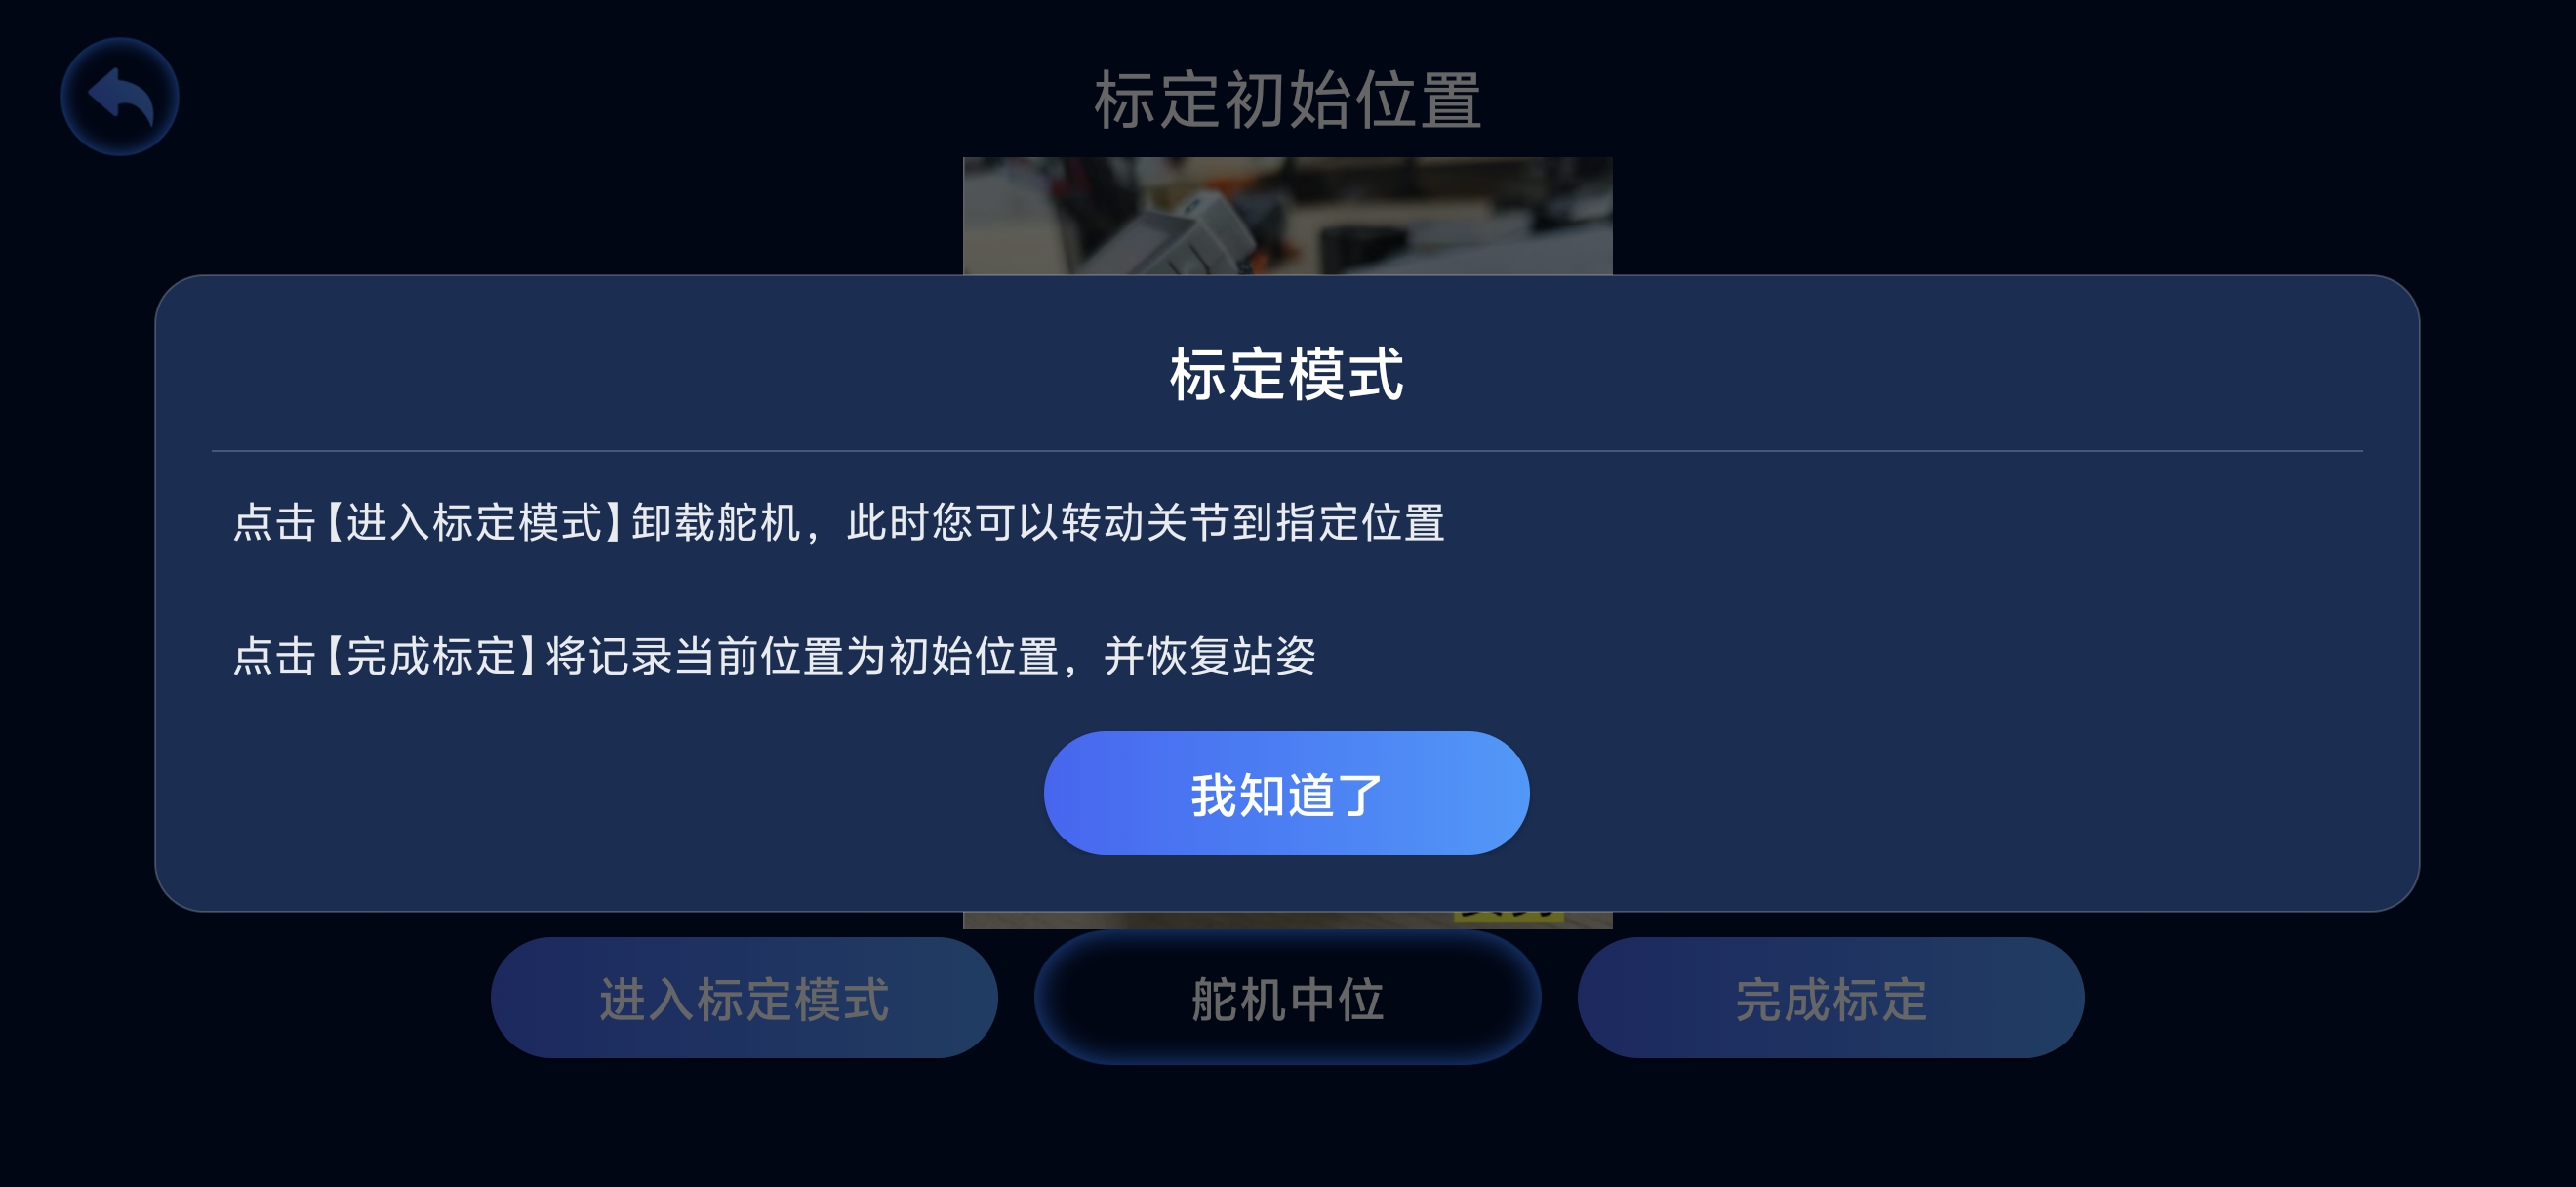
图 6:标定模式操作说明。
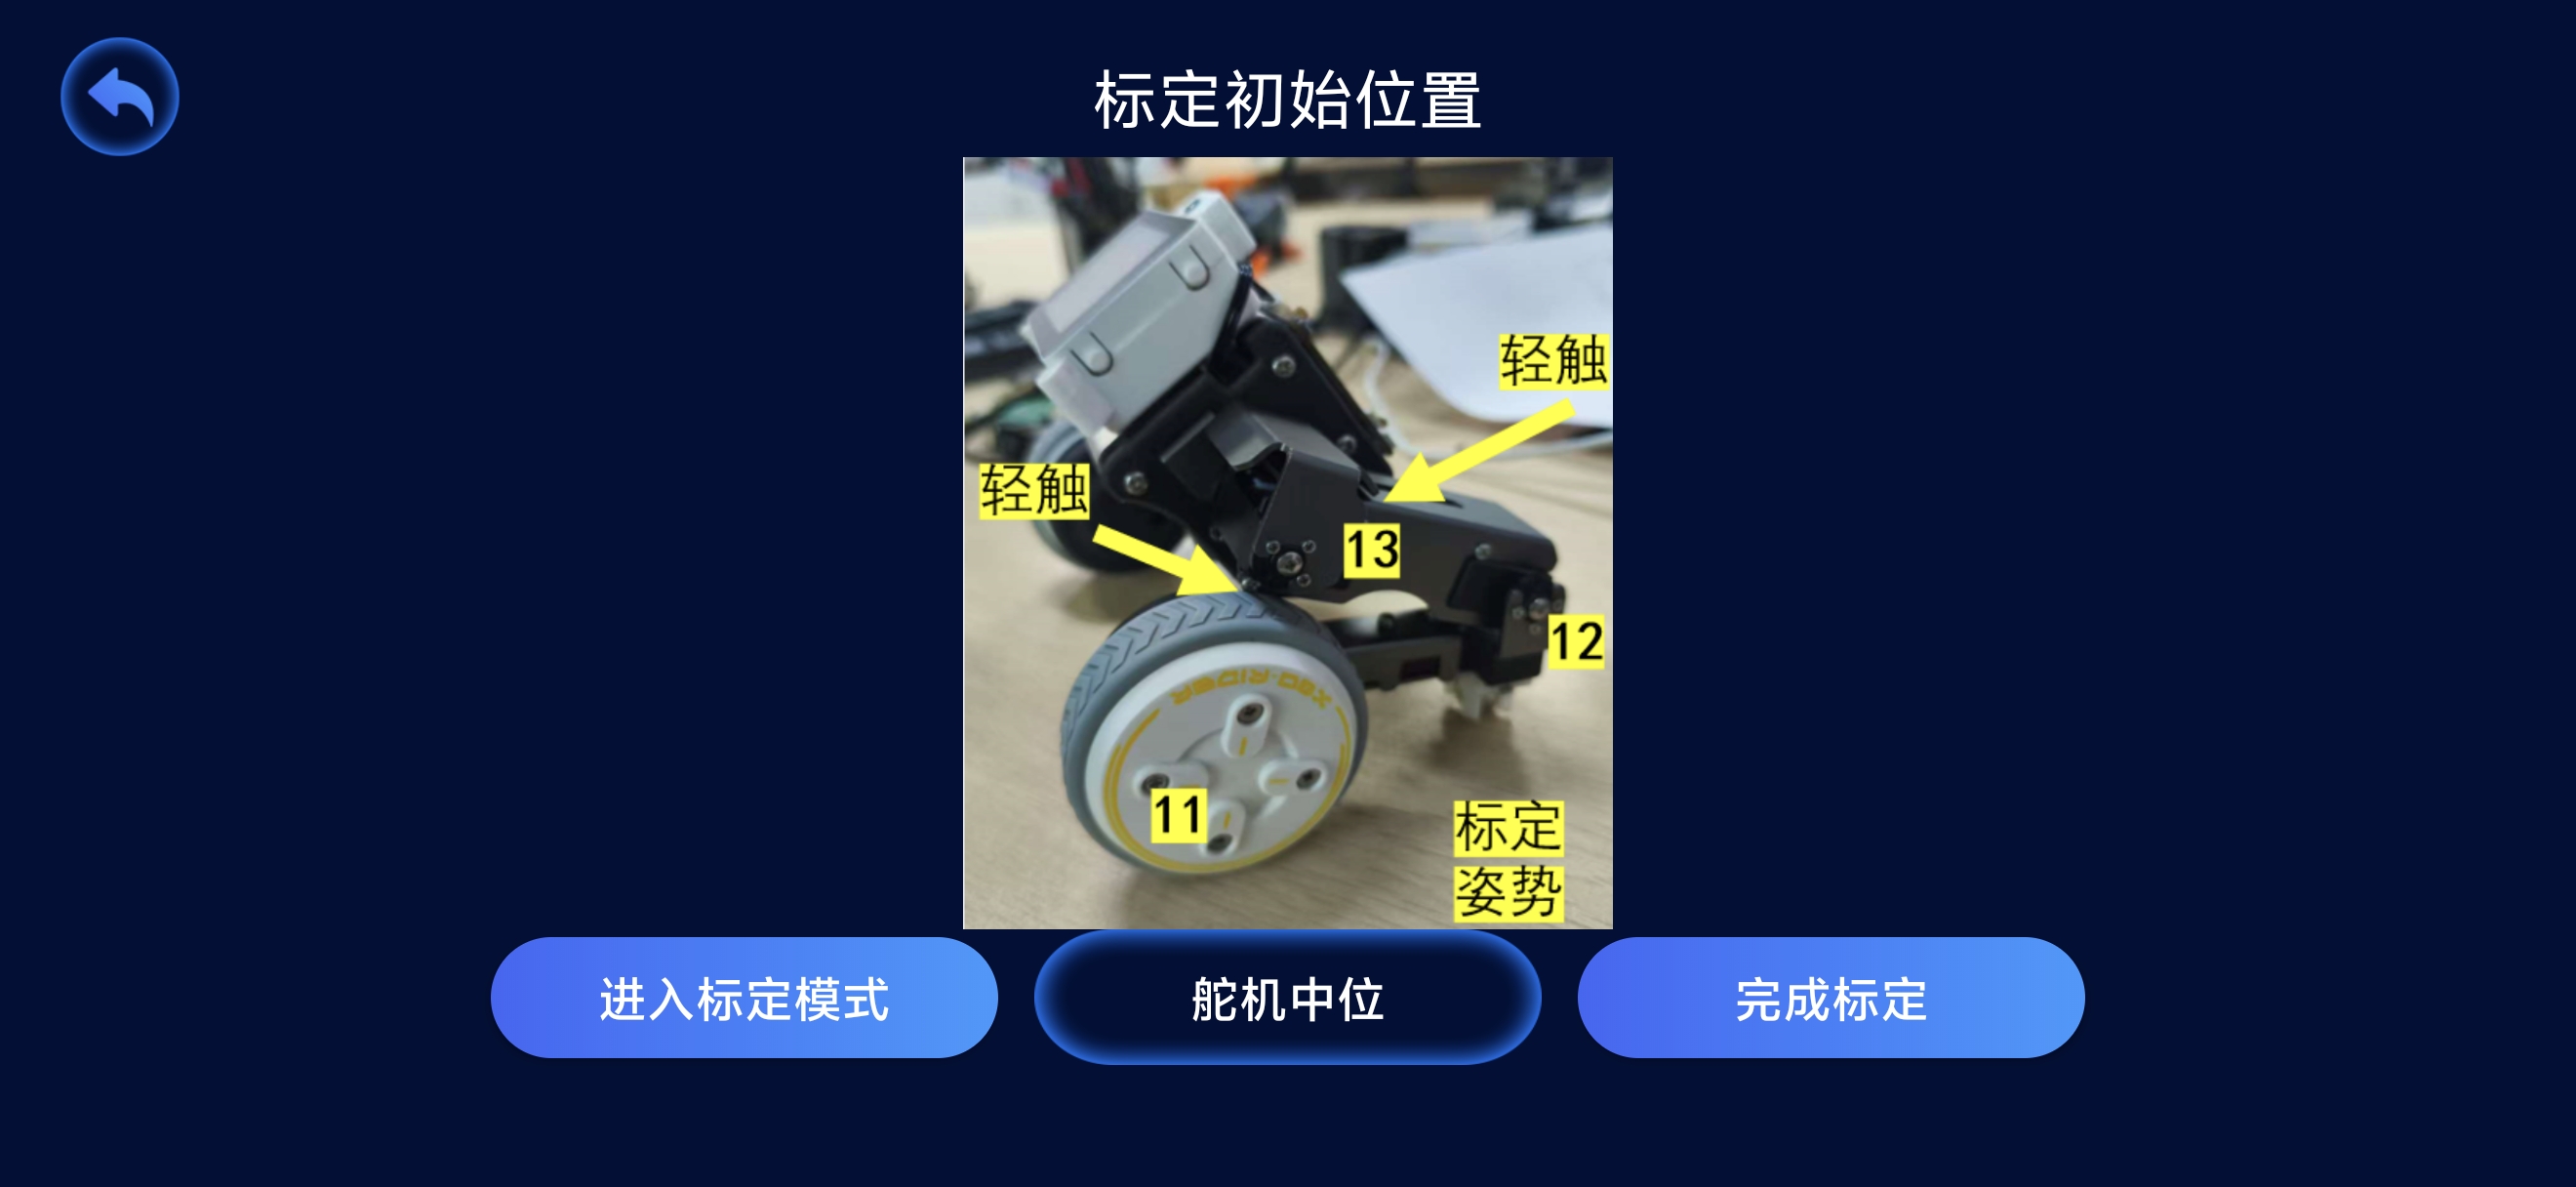
图 7:标定页面及三个操作按钮。
6.2 按示意图完成标定
- 进入标定模式。点击【进入标定模式】,舵机卸载后,才可以用手转动关节、调整位置。这里的“卸载”是解除舵机保持力,不需要拆下舵机。
- 摆放标定姿态。参照下图调整关节,使黄色箭头所指的位置达到轻触状态。图中的 11、12、13 用于对照相应部位;以示意图中的相对位置为准,轻触后不要继续用力挤压。
- 完成标定。确认姿态正确后,点击【完成标定】。机器人会将当前关节位置记录为初始位置,并恢复站姿;恢复站姿时请松开关节,为其运动留出空间。
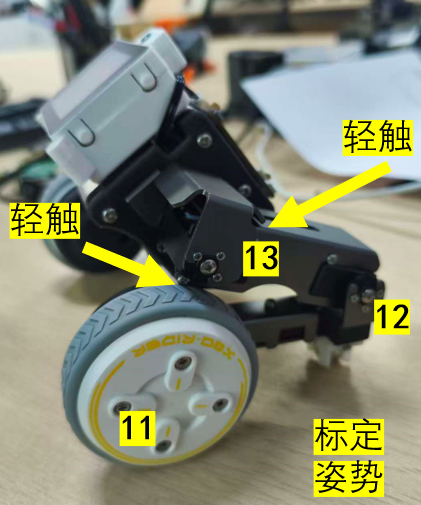
图 8:标定姿态参考图。两处黄色箭头标注的位置应轻触。
记录初始位置仍需按上述流程摆好标定姿态,再点击【完成标定】。