移动端遥控接口 (Mobile Teleoperation Interface)
XGO App 不仅是遥控终端,更是一个封装了复杂逆运动学 (Inverse Kinematics, IK) 解算与步态规划 (Gait Planning) 算法的高层人机交互界面 (HMI)。用户可以通过低功耗蓝牙 (BLE) 实现对机器人的全向运动控制及末端执行器的精细操作。
一、 蓝牙连接 (Bluetooth Connection)
为确保在复杂电磁环境(如多机协同的教室场景)下的连接稳定性,系统采用设备 ID 定向连接机制。
1. 环境依赖 (Prerequisites)
- iOS 用户:直接在苹果应用商店搜索并安装 "XGO"。
- Android 用户:在手机应用市场搜索"XGO"下载安装,如果没有请点击下载 XGO APP 安装。
- ⚠ 关键权限说明:Android 系统底层要求,进行 BLE 蓝牙扫描必须授予 “位置信息 (Location/GPS)” 权限,否则 App 将无法检索到周围设备。
2. 连接步骤 (Connection Sequence)
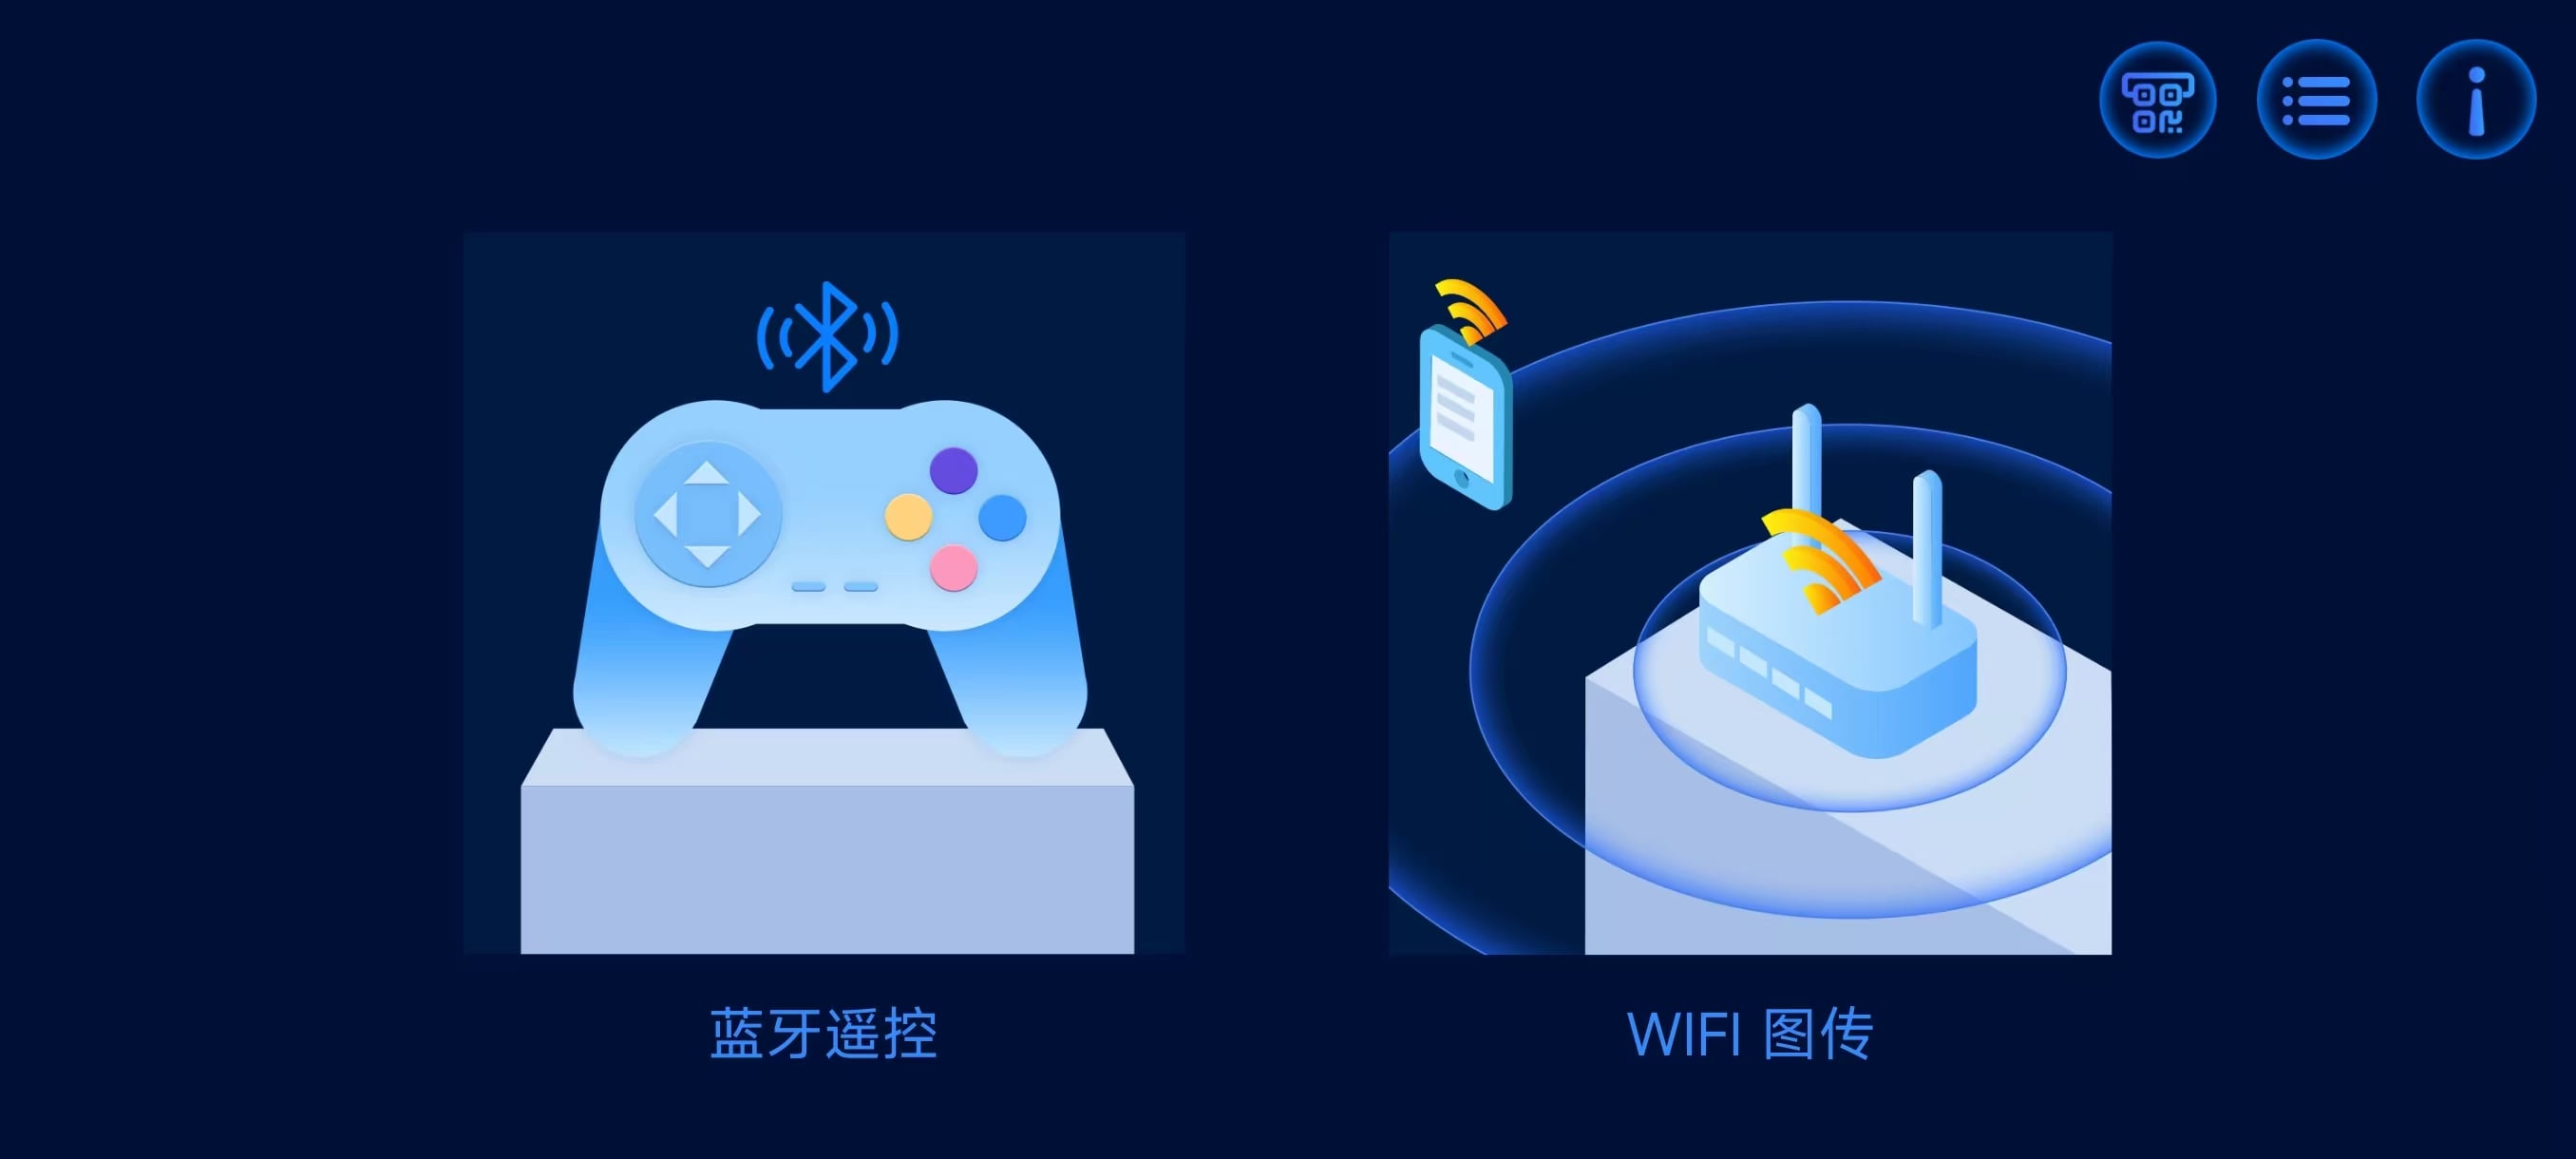
- 扫描 (Scan):启动 App,点击左蓝牙遥控发起扫描。
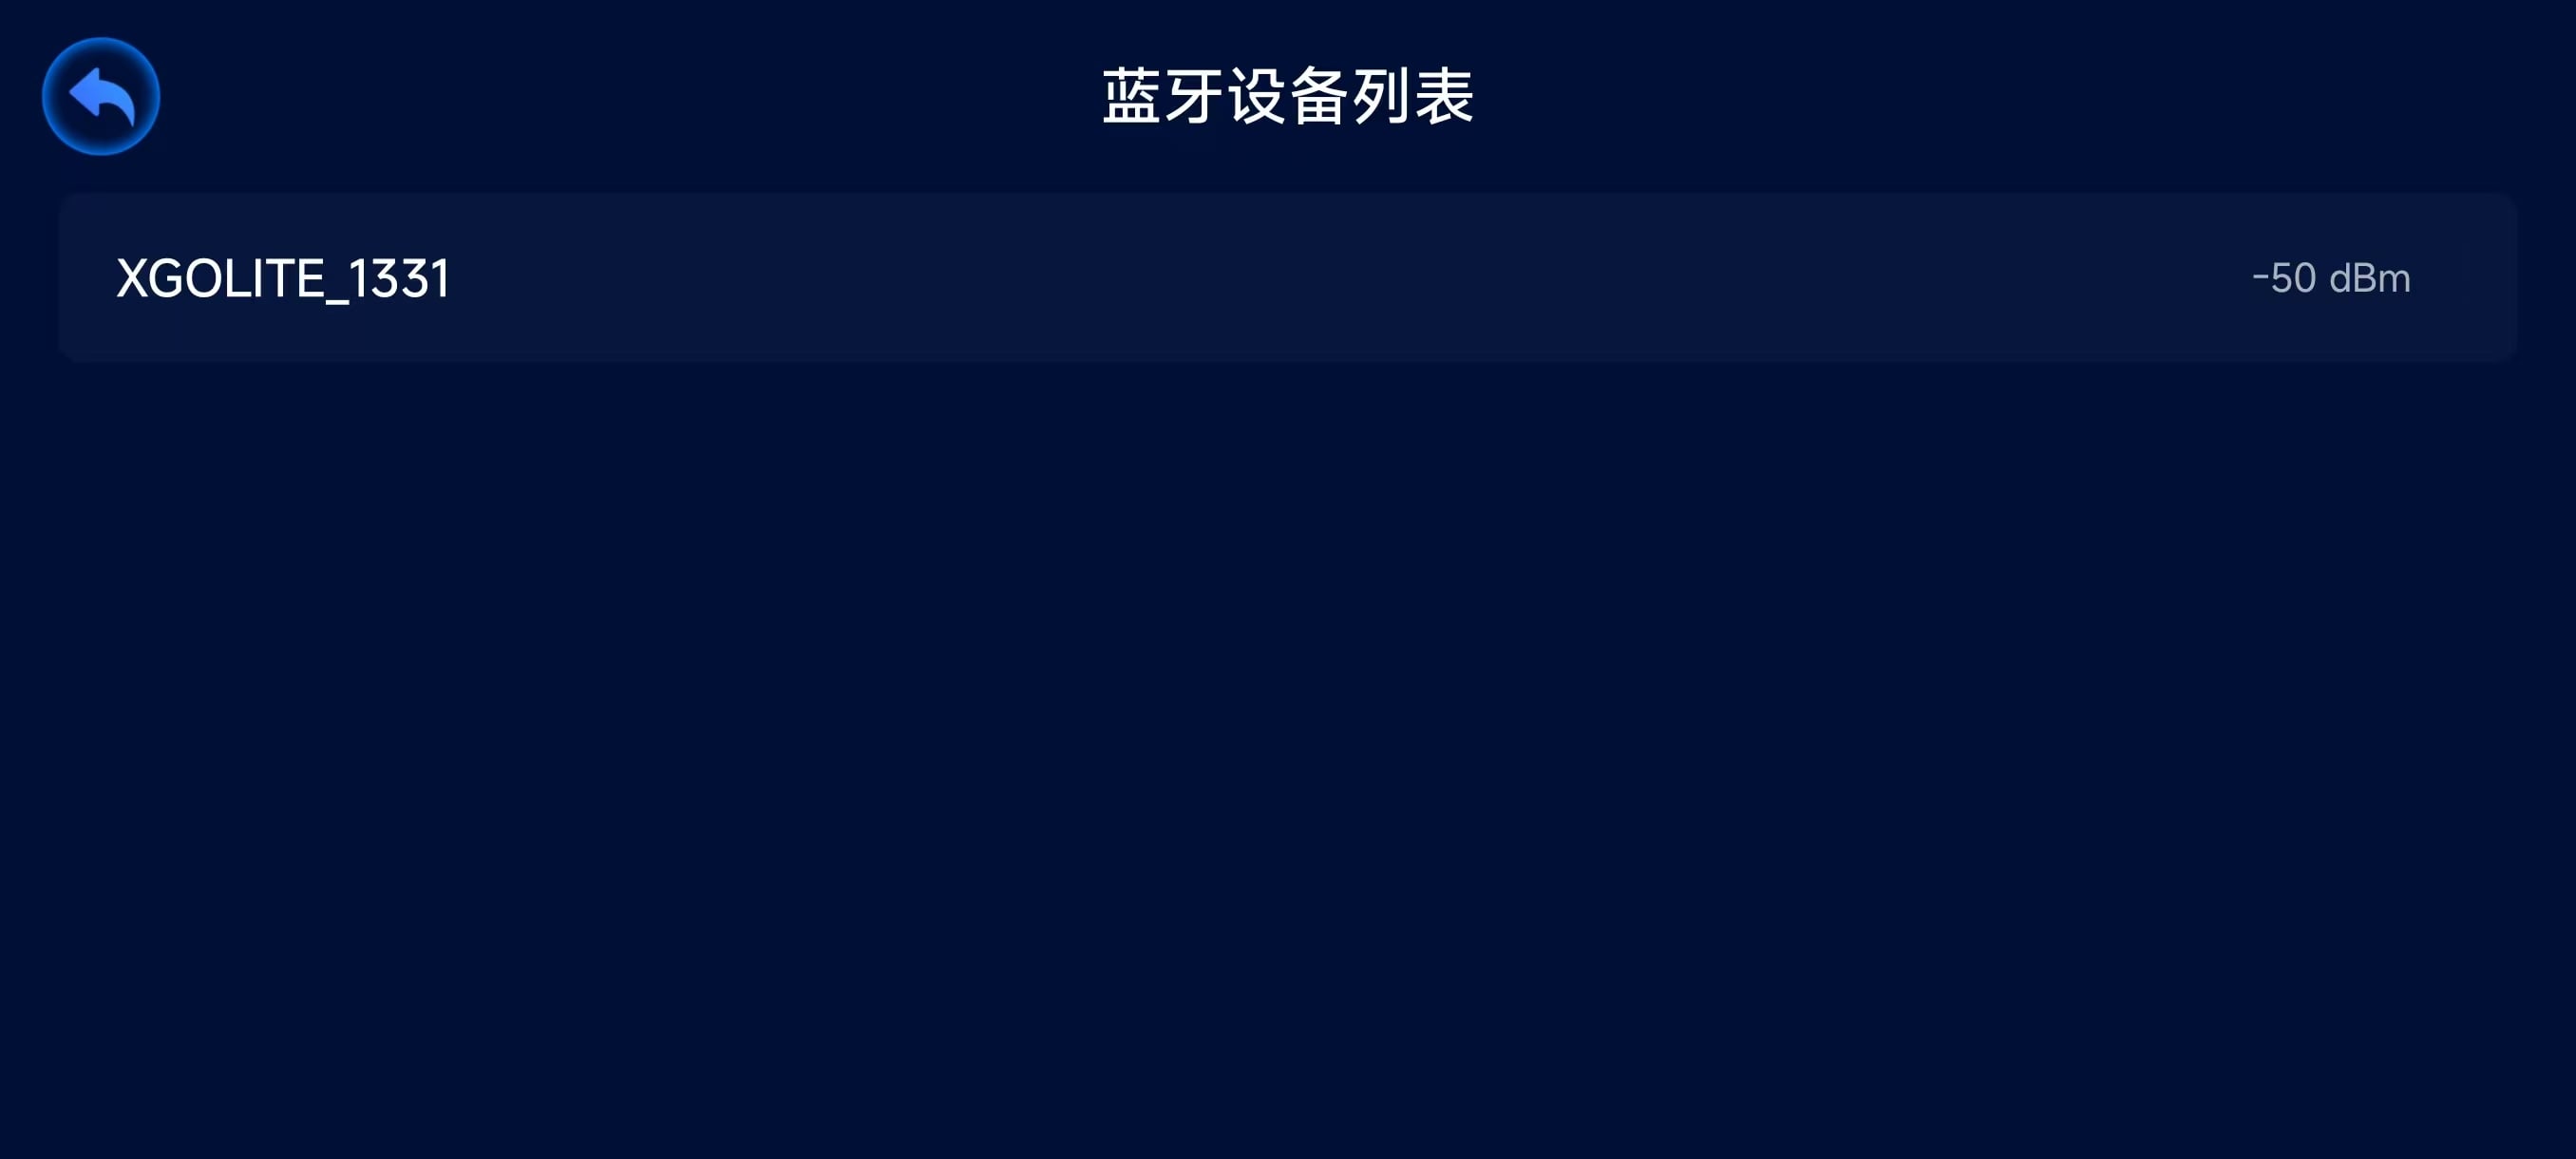
- 握手 (Select):在设备列表中选择对应的机器 ID(如
XGOLITE_xxxx或XGOMINI_xxxx)。 - 就绪 (Verify):连接成功后,图标转为蓝色,机器人自动切换至 “遥控模式 (Remote Mode)”,接管底层控制权。
二、 全向运动控制 (Omni-Directional Locomotion)
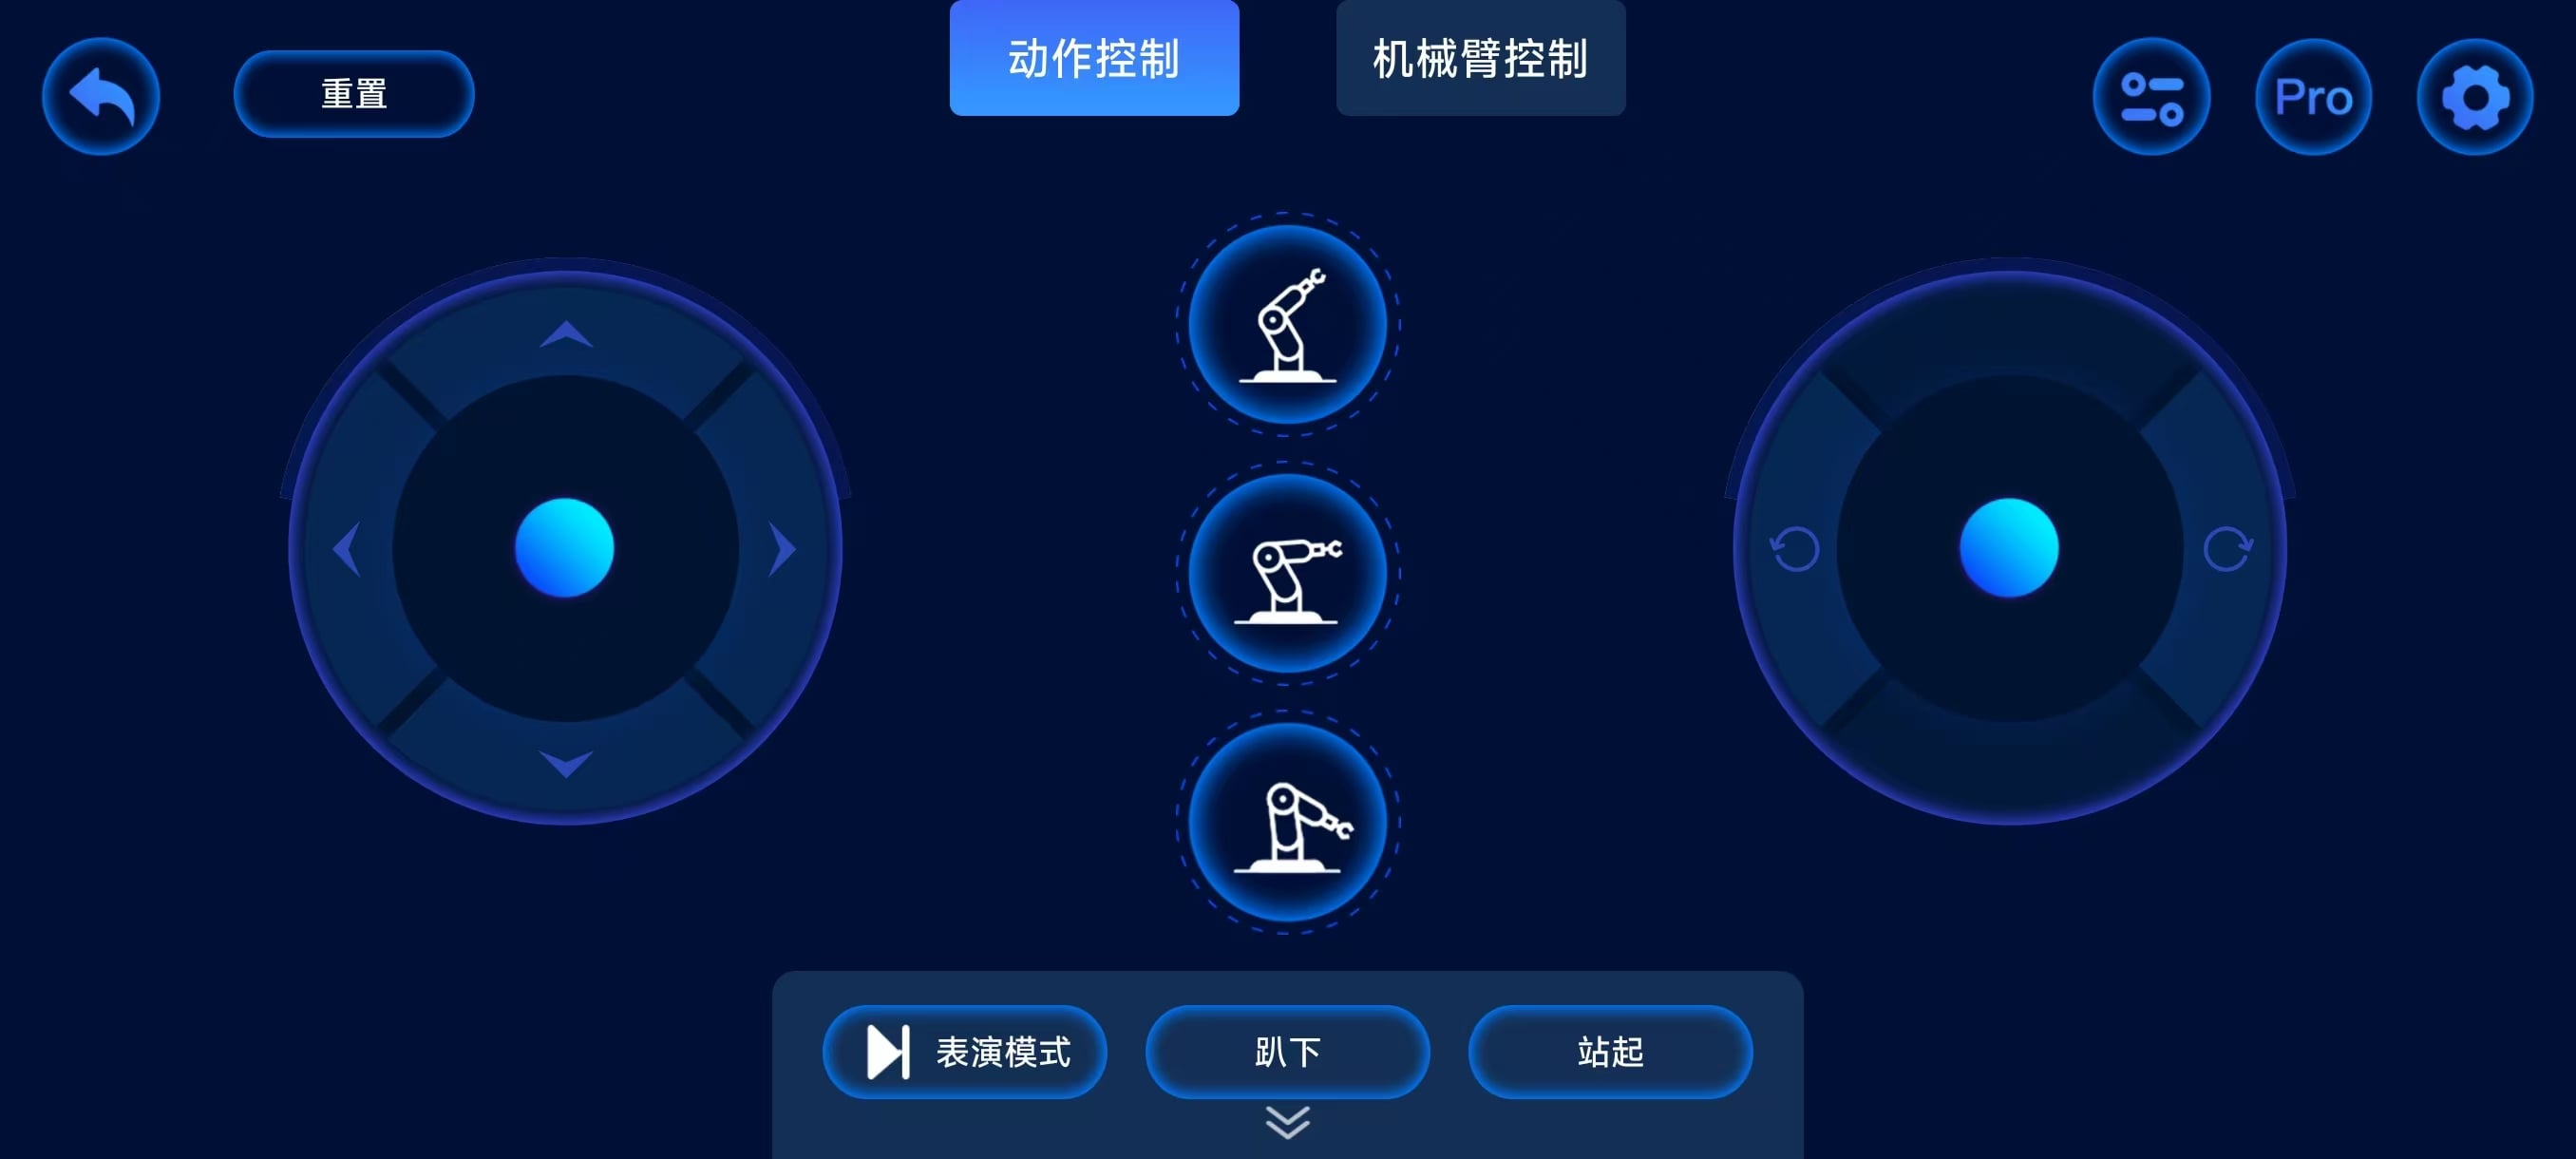
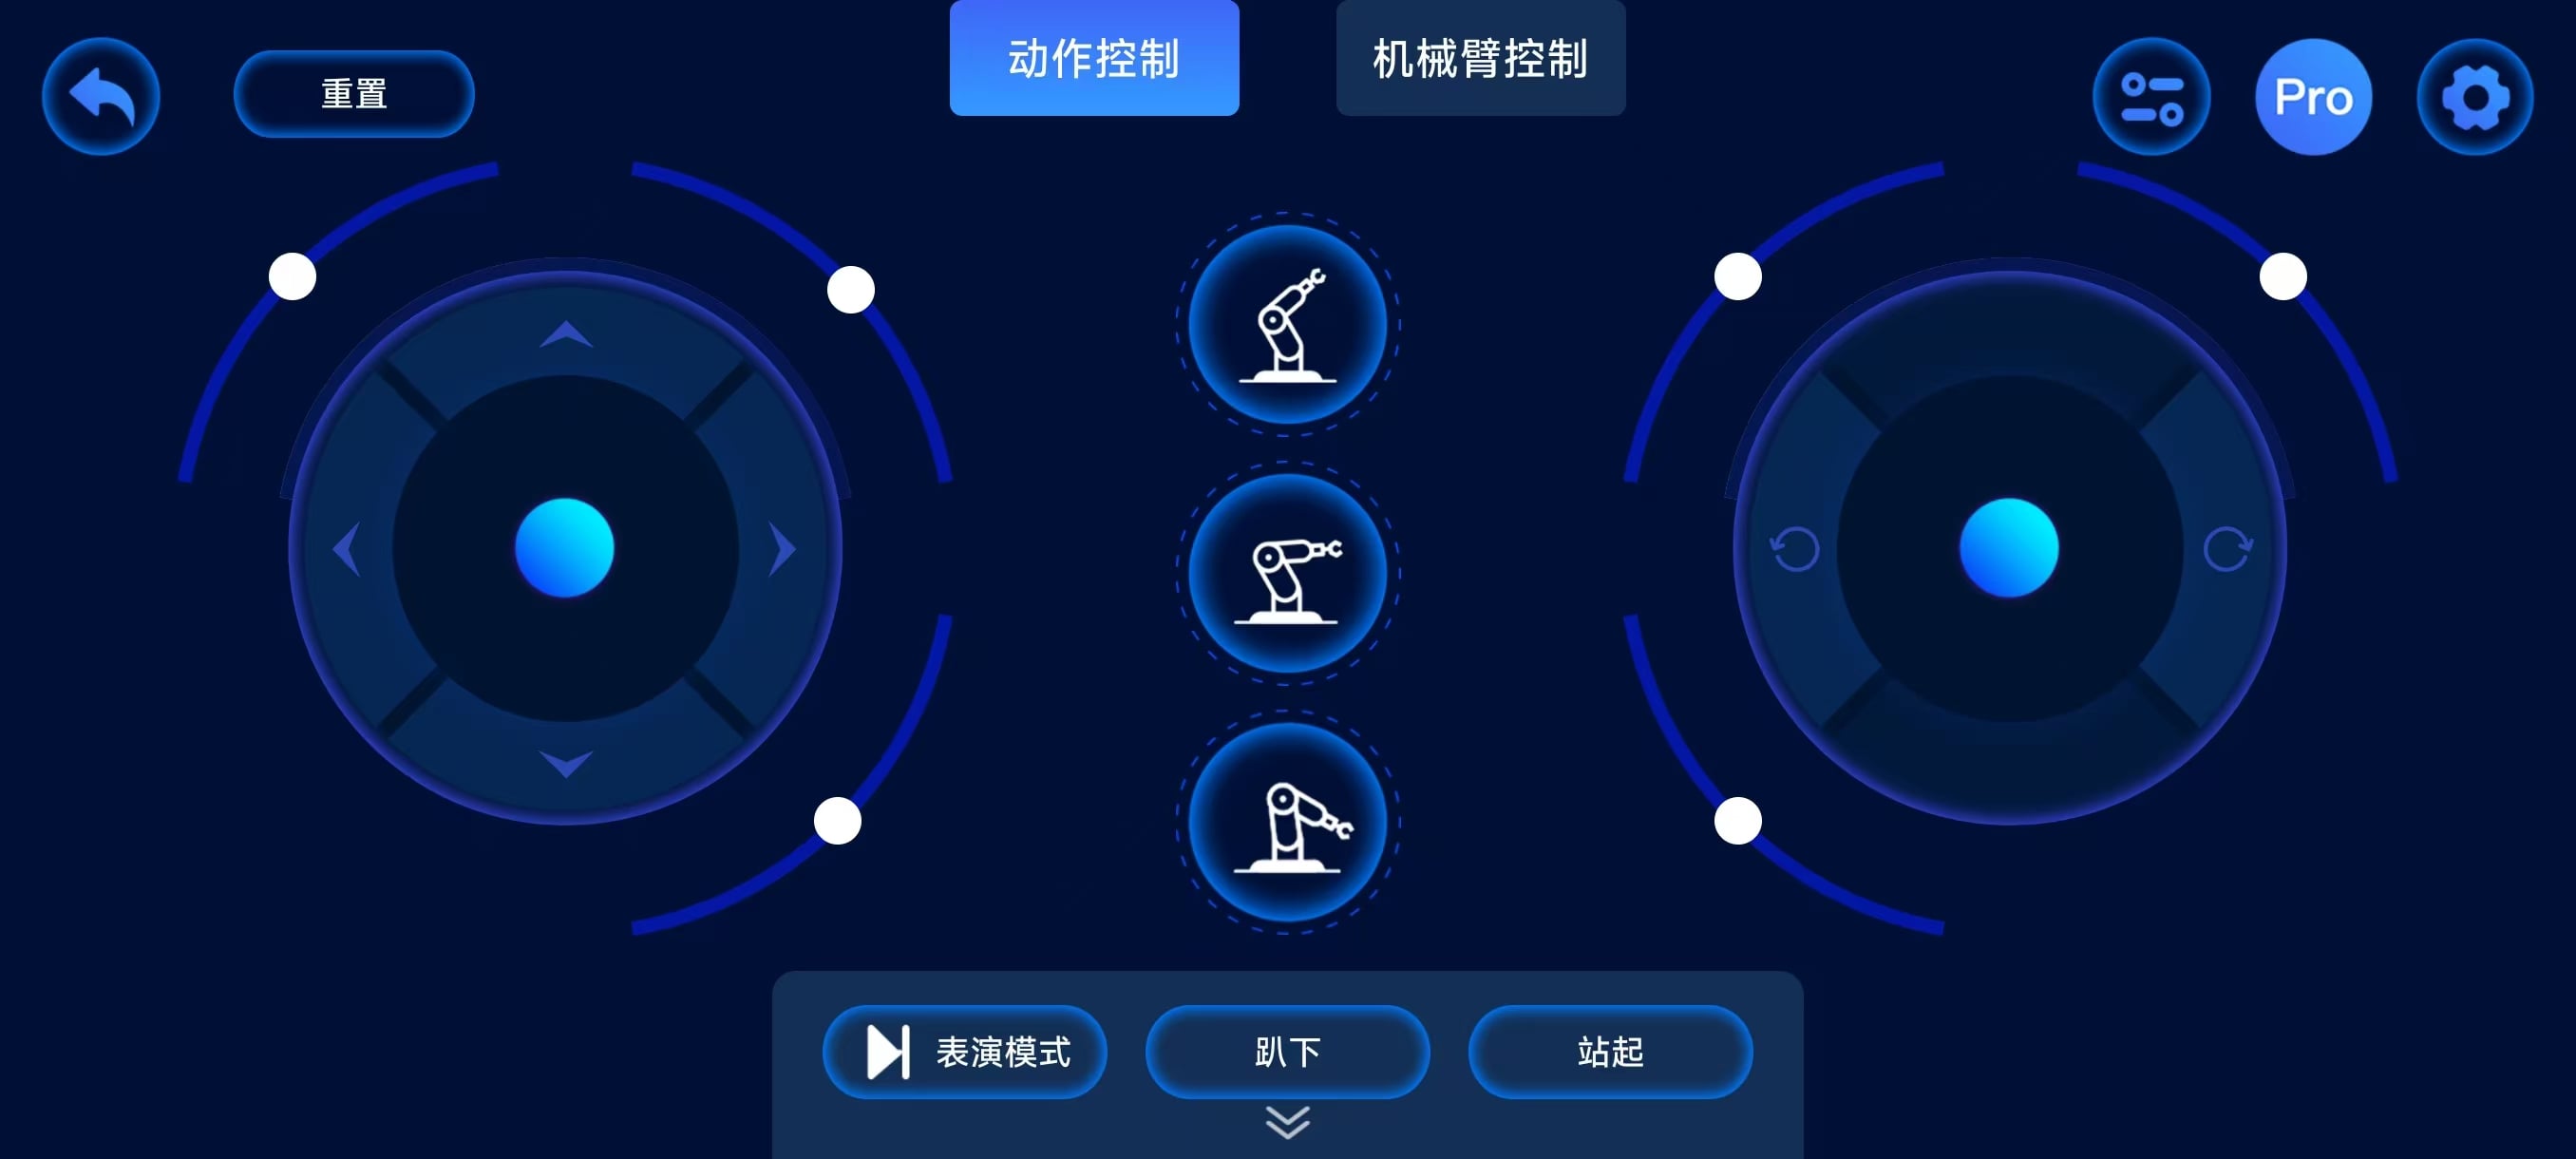
主界面采用双虚拟摇杆 (Dual-Joystick) 布局,对机器人的 6-DOF (六自由度) 运动进行解耦控制。
1. 运动矢量映射 (Kinematic Mapping)
- 左摇杆 - 平移矢量 (Translation Vector)
- 纵向 (Vertical axis):控制 X 轴进退速度 (Surge)。
- 横向 (Horizontal axis):控制 Y 轴平移速度 (Sway)。
- 无级变速:摇杆推量直接映射步态幅值 (Gait Amplitude),推量越大,步幅与速度越大。
- 右摇杆 - 姿态与旋转 (Attitude & Rotation)
- 横向 (Horizontal axis):控制 Z 轴偏航角速度 (Yaw),即原地转向。
- 纵向 (Vertical axis):调节机身俯仰角 (Pitch)。
- 旋钮动作:画圆操作可触发机身滚转 (Rolling) 姿态。
2. 高阶参数调优 (Pro Mode)
点击界面右上角 "Pro" 进入开发者参数页:
- IMU 反馈增益:开启/关闭陀螺仪辅助稳像。
- 步态激进率:微调“整机速度 (Whole Machine Speed)”与“步幅增益 (Step Amplitude)”,以适应不同摩擦系数的地面。
3. 预设指令宏 (Macros)
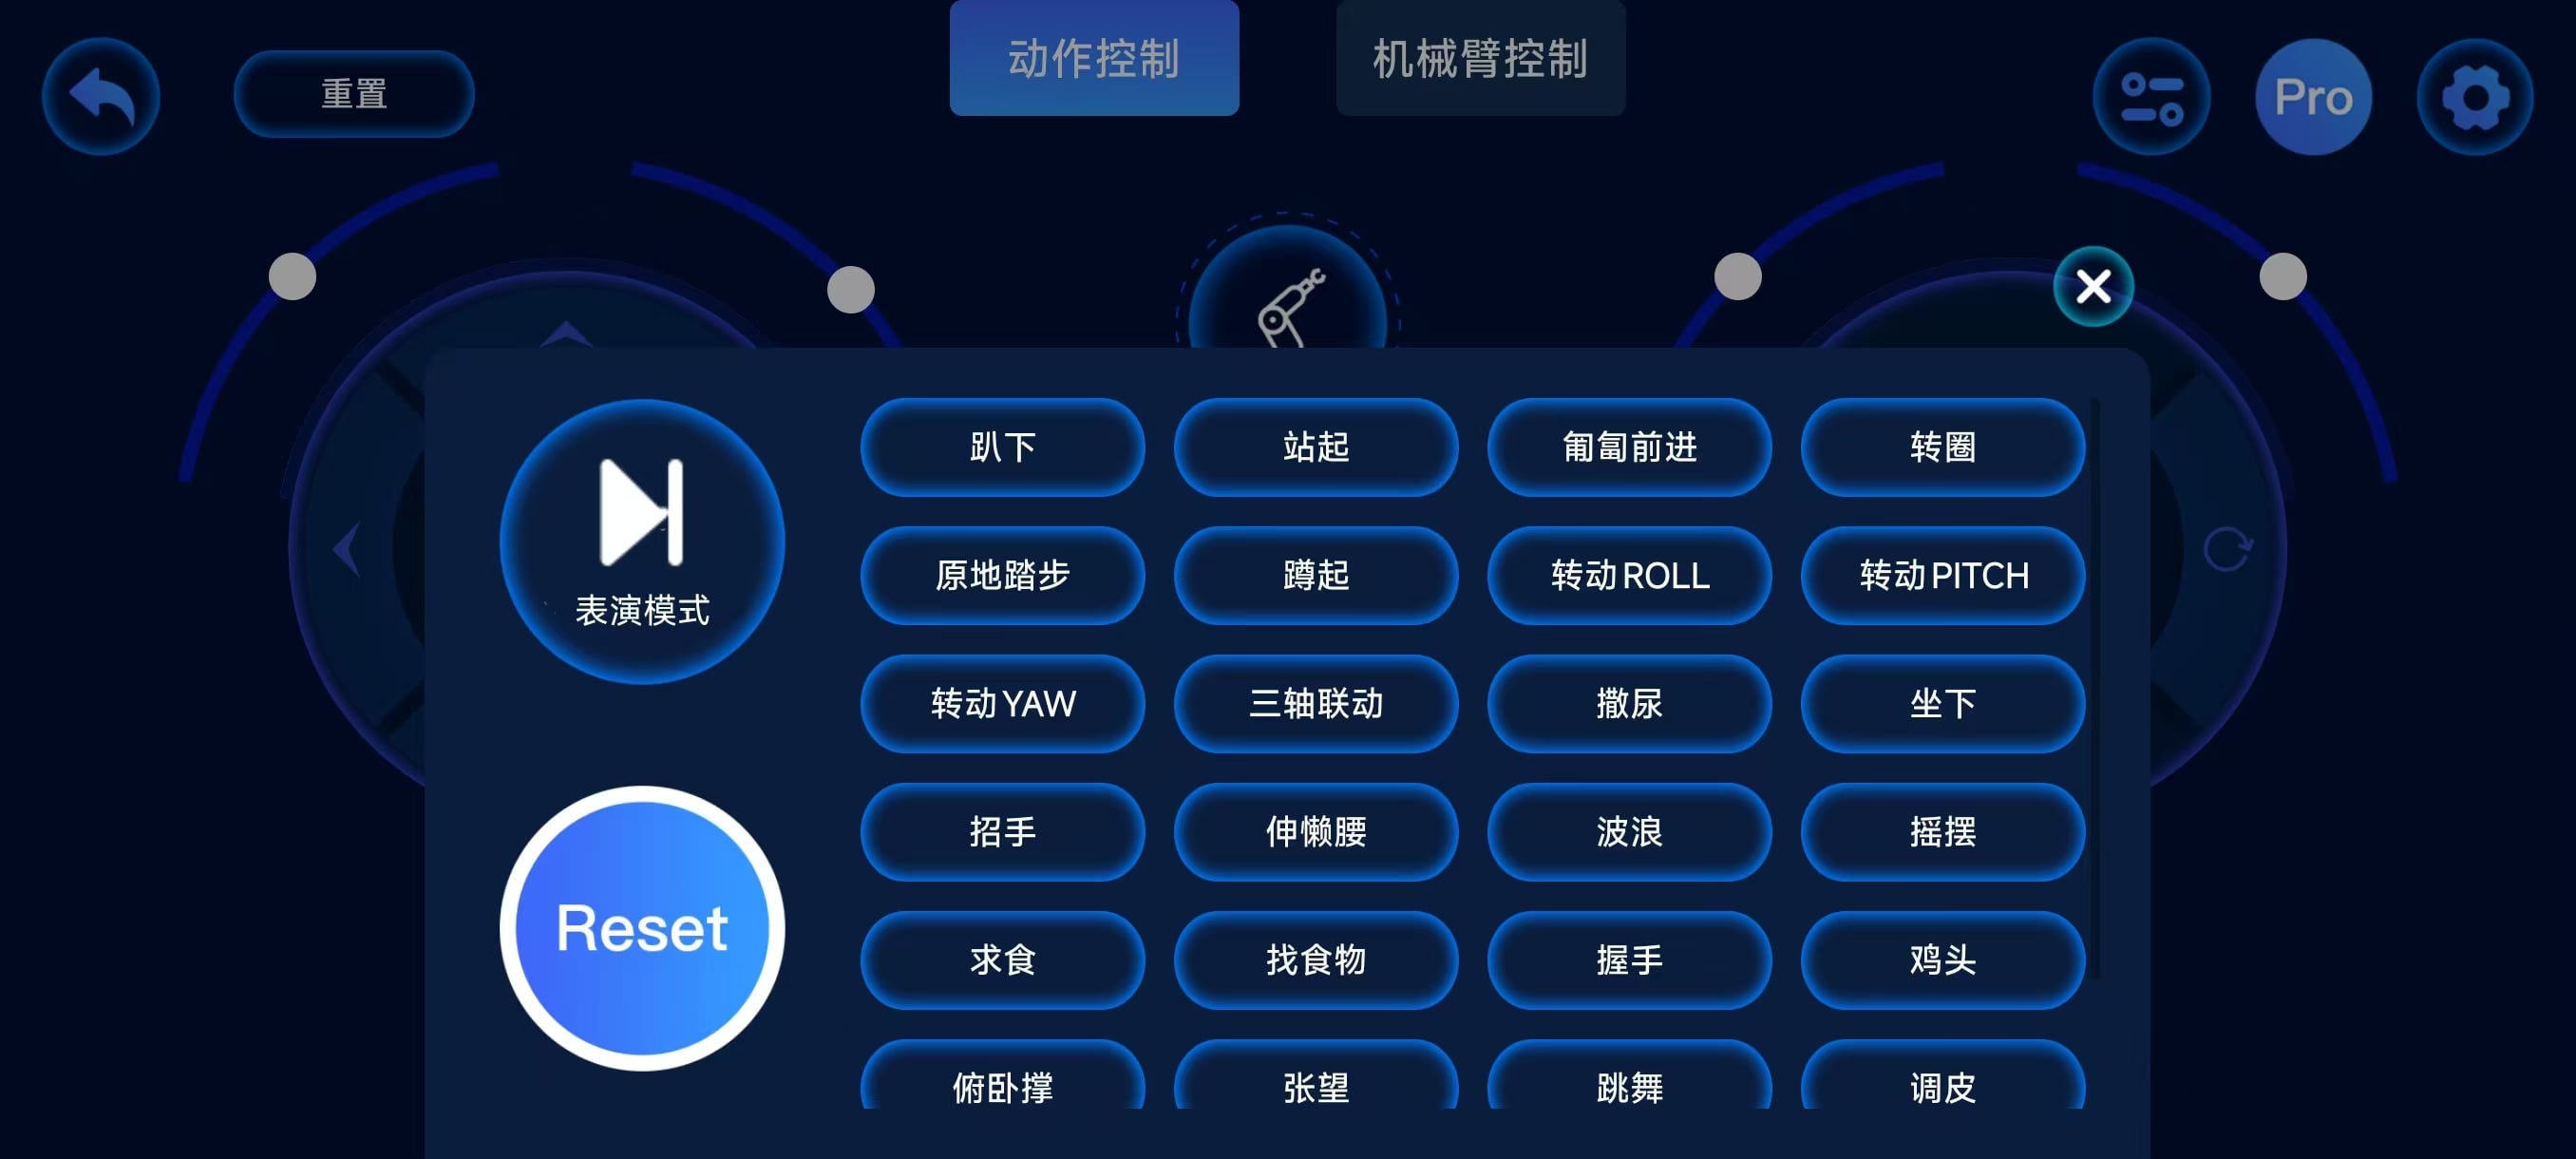
中控面板提供离散化的预编程动作指令:
- 运动模态:匍匐 (Crawl)、下蹲 (Squat)、原地转圈。
- 拟态交互:握手 (Handshake)、伸懒腰 (Stretch)、以及仿生排泄动作 (Pee)。
- 系统复位 (RESET):一键清除所有关节累积误差,强制回归零点状态。
三、 机械臂末端操控 (End-Effector Manipulation)
(仅适用于搭载机械臂的型号)
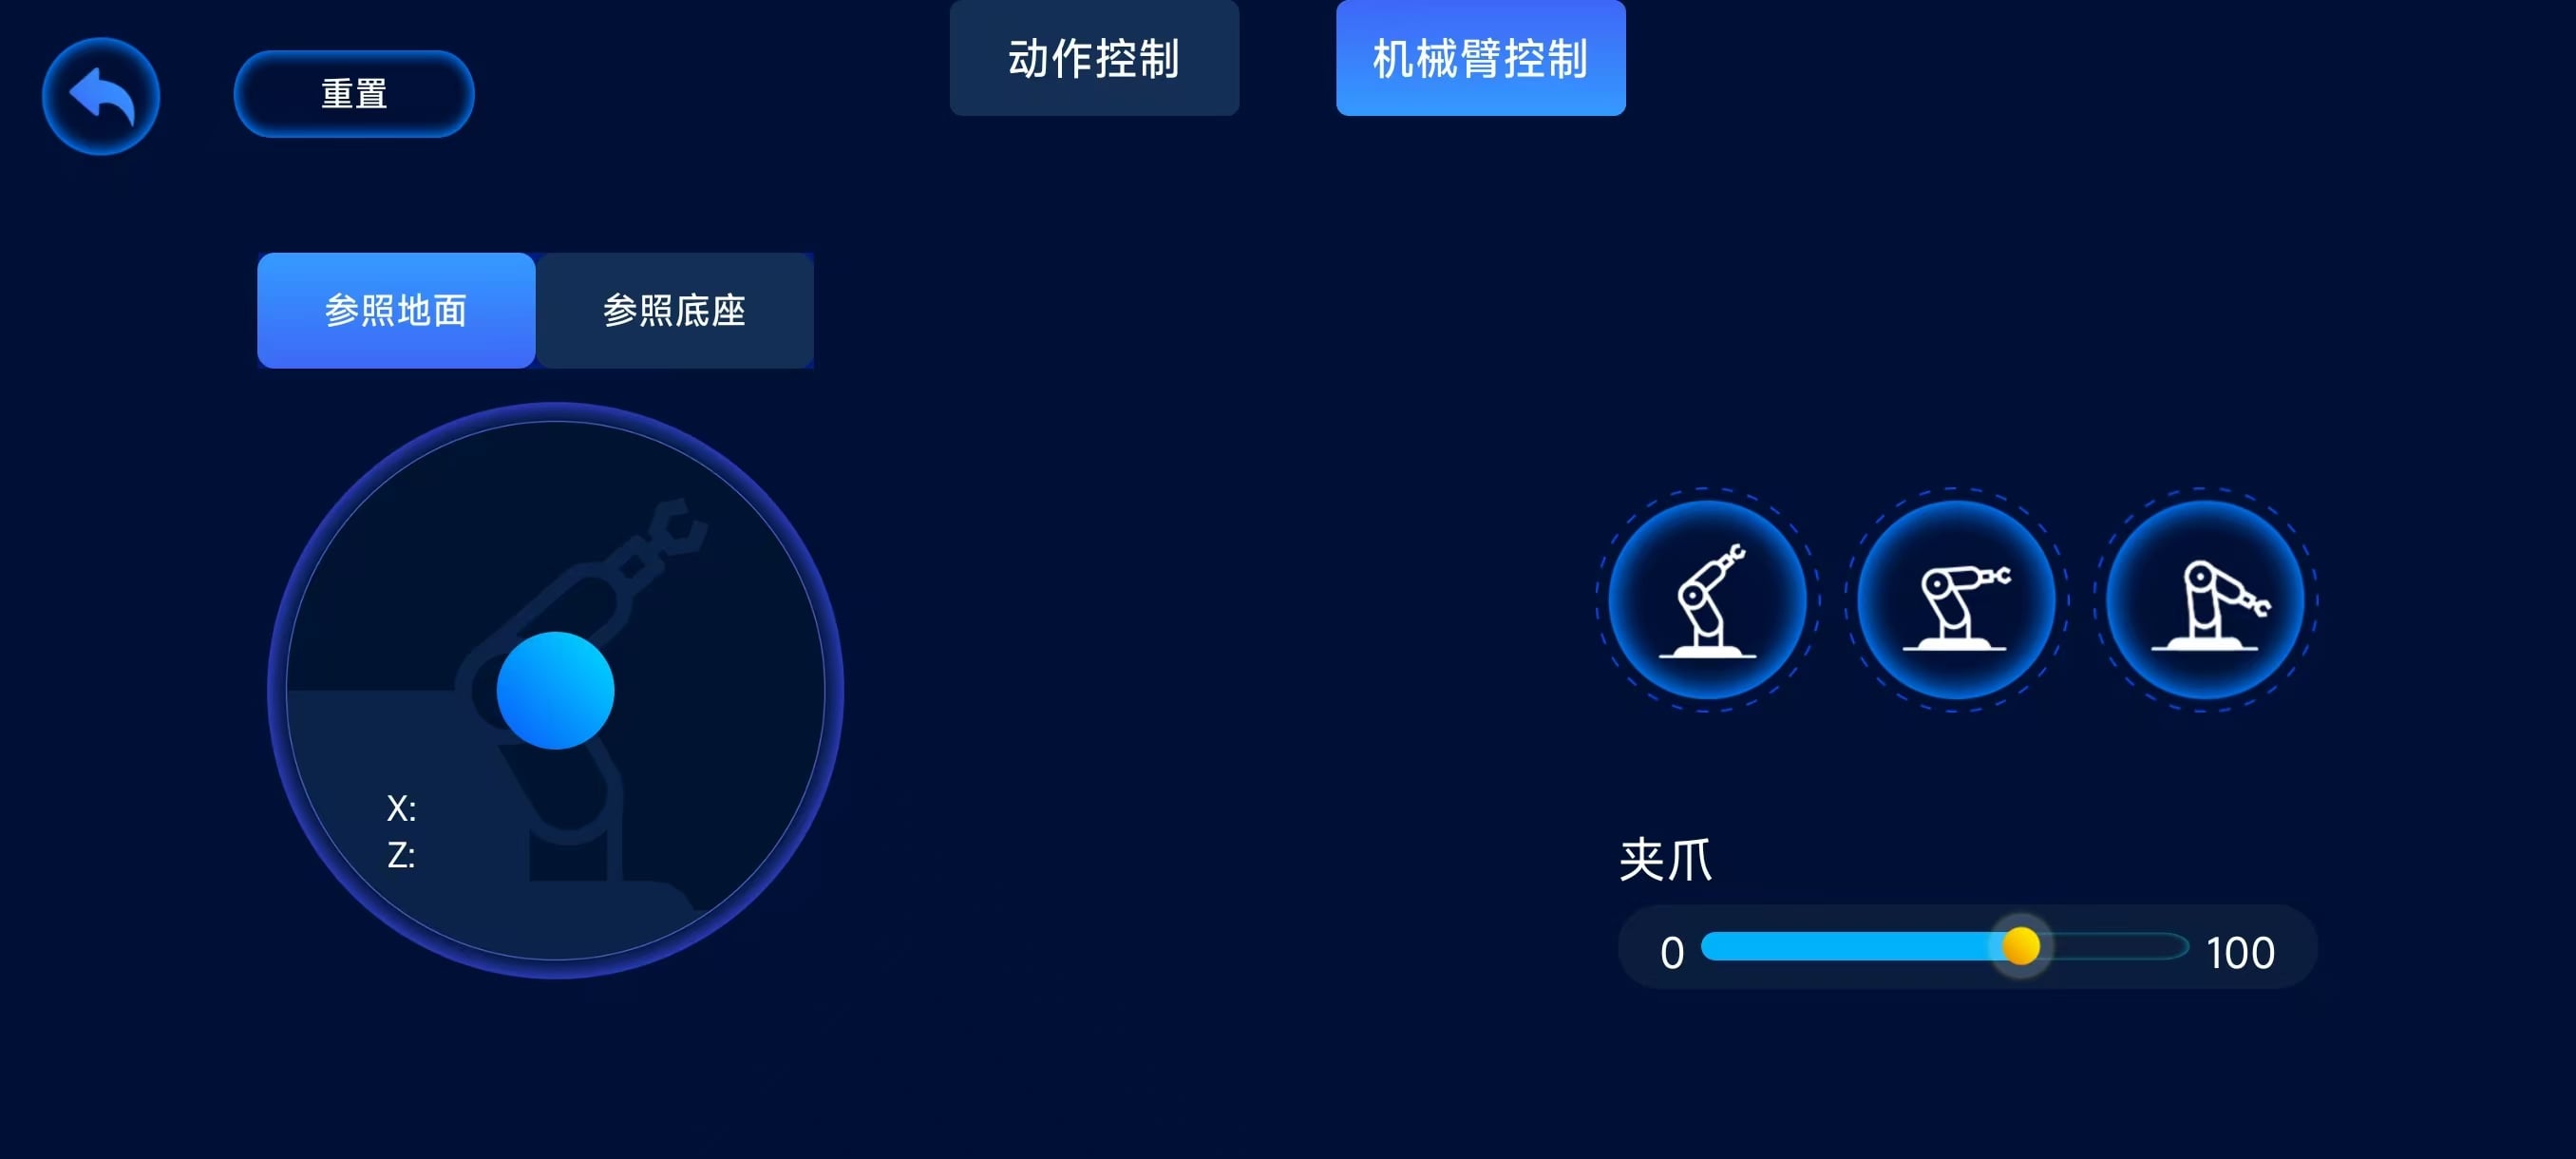
切换至 "Arm" 选项卡。控制逻辑摒弃了传统的单关节旋转,采用基于笛卡尔坐标系的空间规划。
1. 参考坐标系 (Coordinate Frames)
- 世界坐标系 (Reference Ground):
- 末端夹爪的高度相对于地面保持恒定。
- 应用场景:即使狗的身体倾斜或晃动,机械臂仍能保持端水杯平稳。
- 基座坐标系 (Reference Base):
- 末端运动相对于机器人躯干 (Torso) 锁定。
- 应用场景:机械臂随身体姿态同步摆动。
2. 操纵逻辑
- X-Z 平面控制:左侧滑块控制末端执行器在前后(Reach)与上下(Height)方向的位姿。
- 夹爪线性控制:通过 0-100 的线性滑块控制钳口开合度(0=全开,100=闭合)。