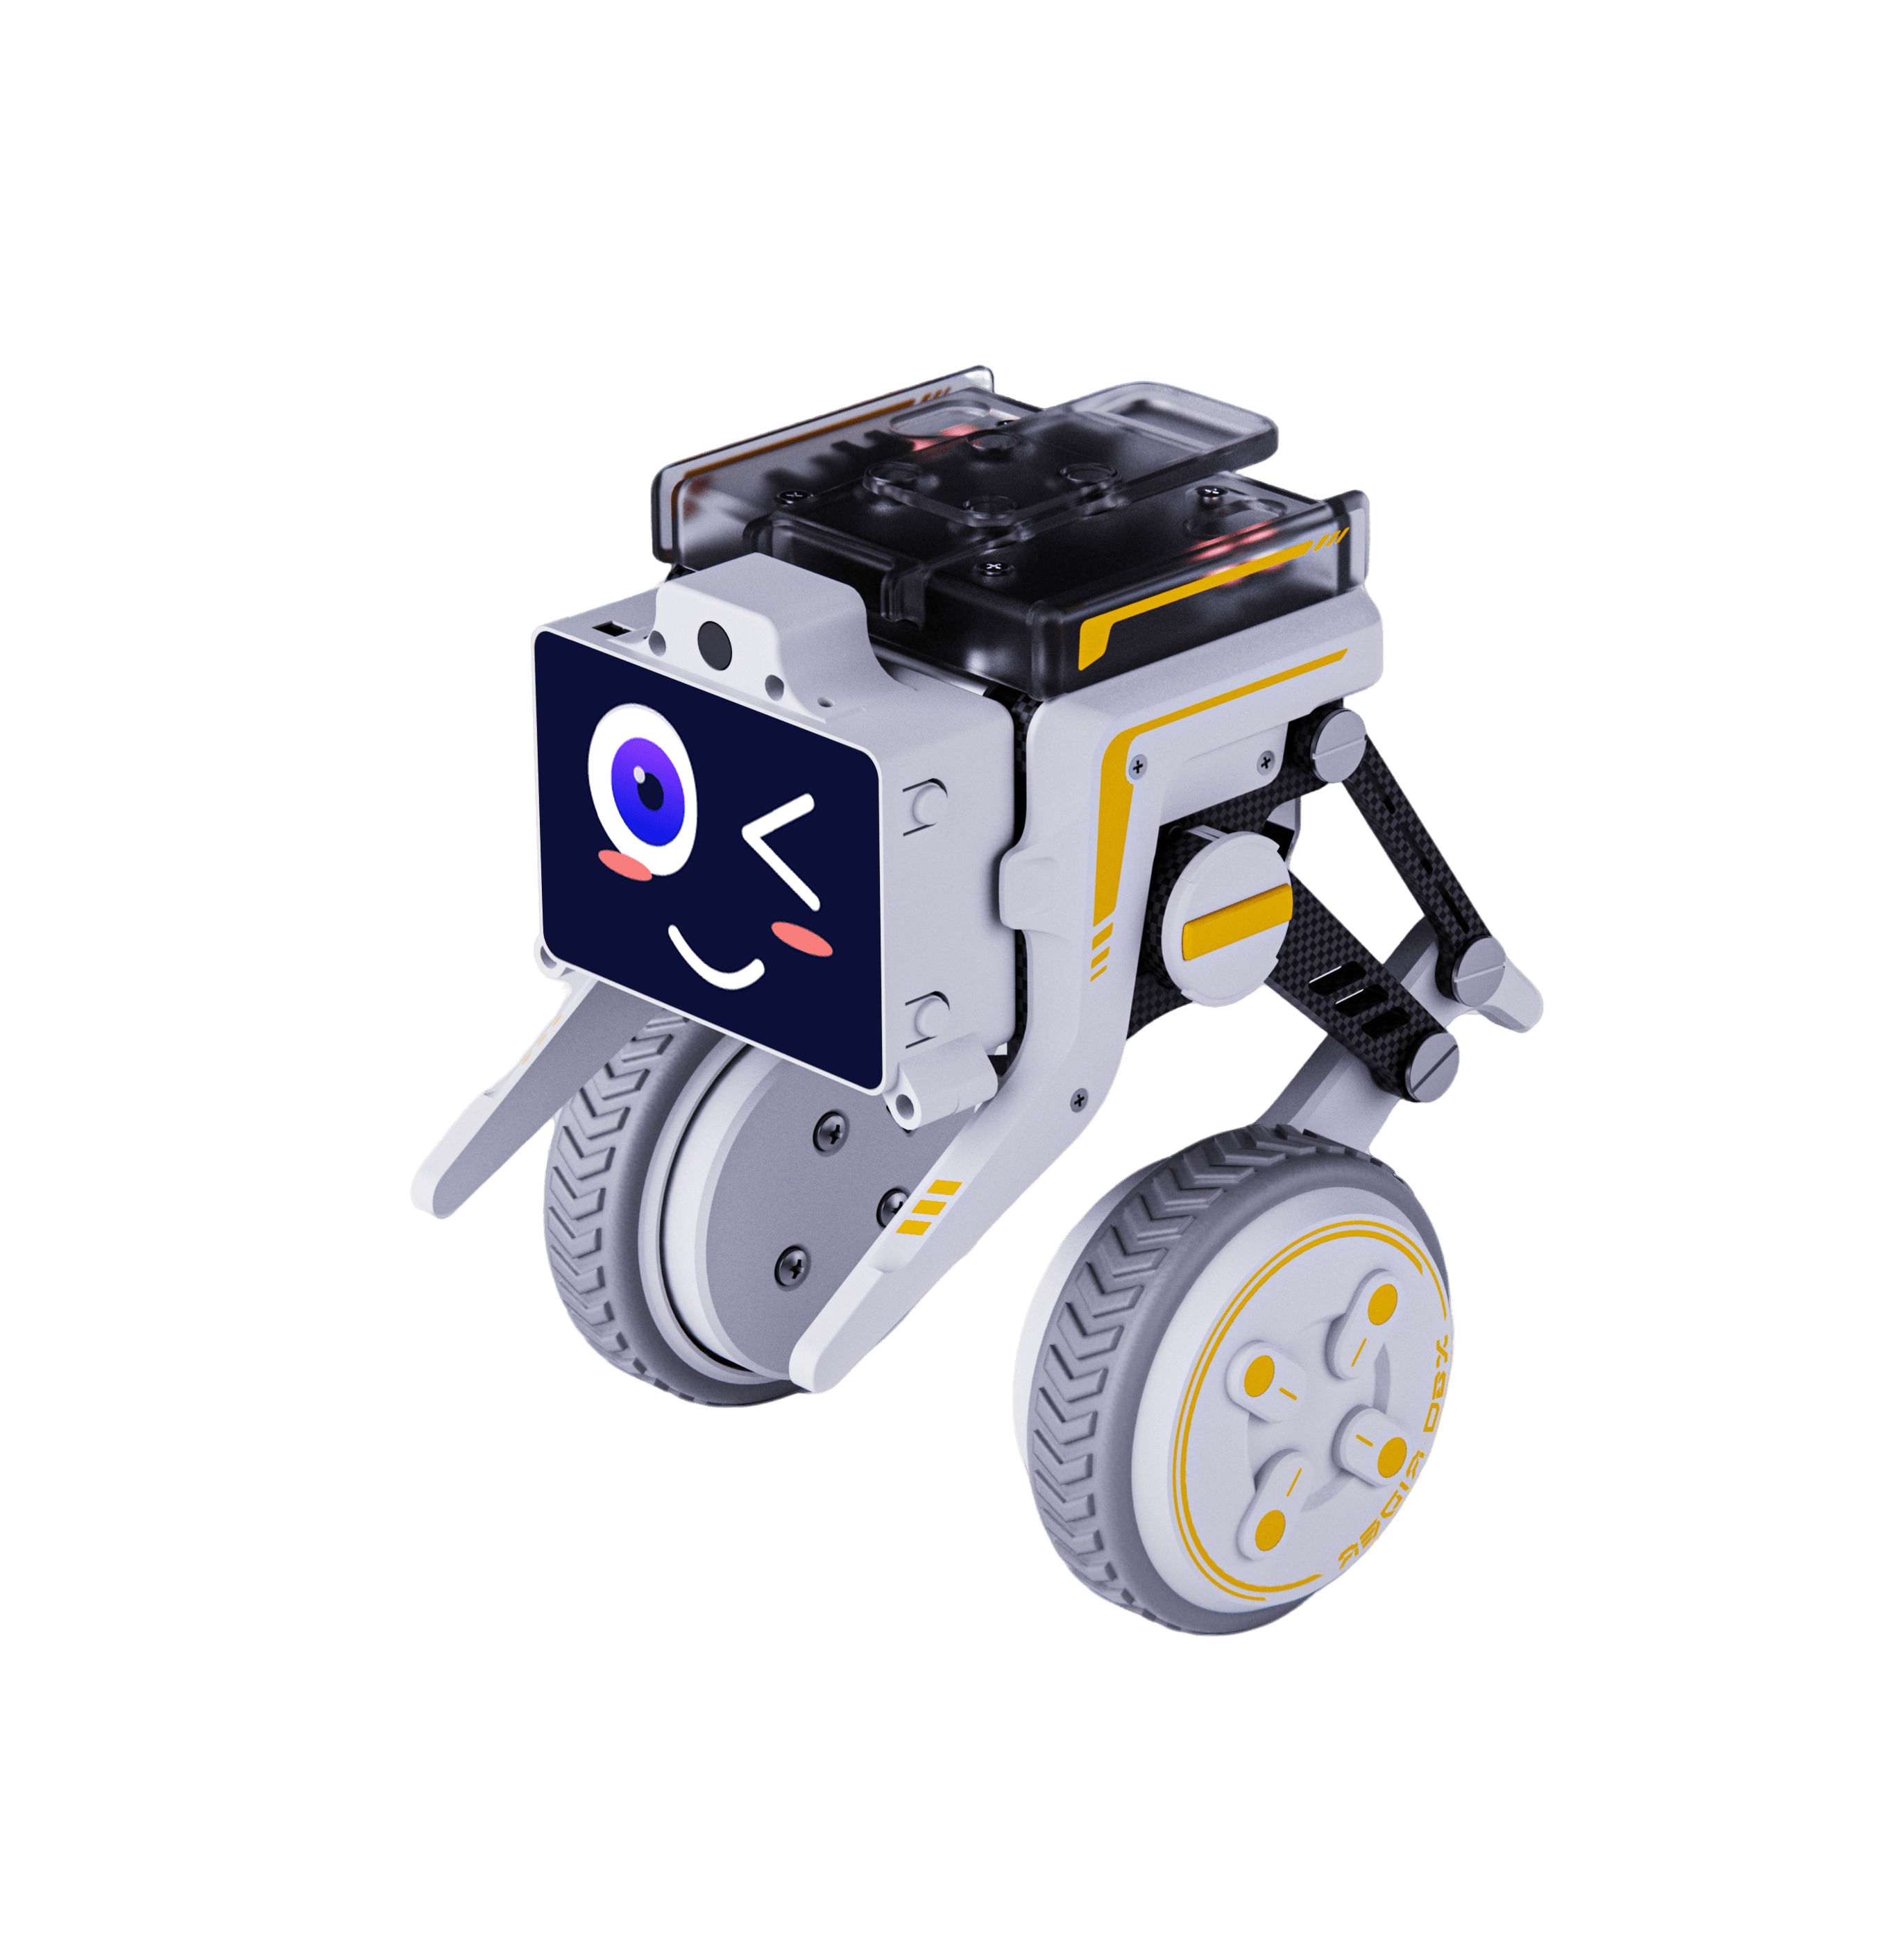
XGO-Rider2XGO-Rider2 双轮足机器人产品手册、开发指南与常见问题开始阅读 →📑 文档总览 40 篇产品概述与参数2XGO-Rider2 双轮足机器人XGO-Rider2快速上手4开机与充电手机APP遥控初次启动和配网XGO-OS交互指南硬件详解开发指南5大模型图形化编程(CM5)2图形化编程入门基于XGO的基础图形化课程轮足机器人控制开发9电机和舵机协议1. 初识运动功能库2. 倒立摆平衡控制原理3. PID:角度环4. PID:加入速度环5. BLE控制6. 可变高+滚转平衡7. 离地检测+启动平衡8. WiFi配网基于Python开发使用1机器狗控制库xgolib_dog5快速入门API 参考示例代码通信协议说明常见问题与故障排除双轮足开发平台基于C++开发使用4如何使用C++开发AI模组机器狗C++开发示例基于串口协议开发使用下一代嵌入式开发范式常见问题资源下载双轮足Python开发课程81.Python 与 XGO双轮足简介2.初识XGO双轮足的python库3.双轮足运动基础4.XGO双轮足LED灯控制5.XGO双轮足身高调节基础6.XGO双轮足姿态调整基础7.XGO双轮足动作控制与表演模式8.传感器数据读取与分析双轮足C++开发示例Luwu-OS用户手册1使用篇-设备端操作4第一章:开箱与基础操作第二章:网络连接第三章:遥控与图传第四章:AI对话AI模组+硬件形态1XGO AI模组