
XGO-Rider2:全球首款桌面级树莓派双轮足AI 机器人
XGO-Rider2 最初由众筹平台 Kickstarter 的支持者出资研发,现已从一款众筹成功的产品,发展成为桌面级控制理论研究的标准实验平台。
XGO-Rider, World’s First Desktop Wheel-Legged Robot with AI
一分钟快速入门XGO-Rider
系统架构
XGO-Rider2 采用上位机与下位机协同的控制架构:CM5 运行 Luwu-OS 和应用程序,ESP32 负责运动控制,二者通过 UART 交换控制指令与状态信息。
执行端由腿部舵机和两个动力轮组成,不配置机械臂。
图中展示功能与控制关系。接口定义及接线请参阅 AI 模组与接口;运动接口请参阅 xgolib 机器人控制。
1. 产品概述:形态的进化 (Product Overview)
XGO-Rider2 是由 Raspberry Pi CM5 驱动的桌面级轮足机器人。
传统机器人往往陷入“二选一”的困境:轮式机器人效率高但地形适应性差,足式机器人适应性强但移动缓慢。XGO-Rider2 通过创新的混合驱动系统 (Hybrid Drive System) 打破了这一僵局:
- 极速行进 (Wheels):集成 FOC (磁场定向控制) 轮毂电机,实现静音、高速且自平衡的移动能力。
- 动态悬挂 (Legs):采用高扭矩 (4.5kg.cm) 串行总线舵机作为可变悬挂系统。
这种独特的架构使其不仅能实现全向移动,还能动态调整机身高度与俯仰角度,以生物般的敏捷性穿越复杂地形。
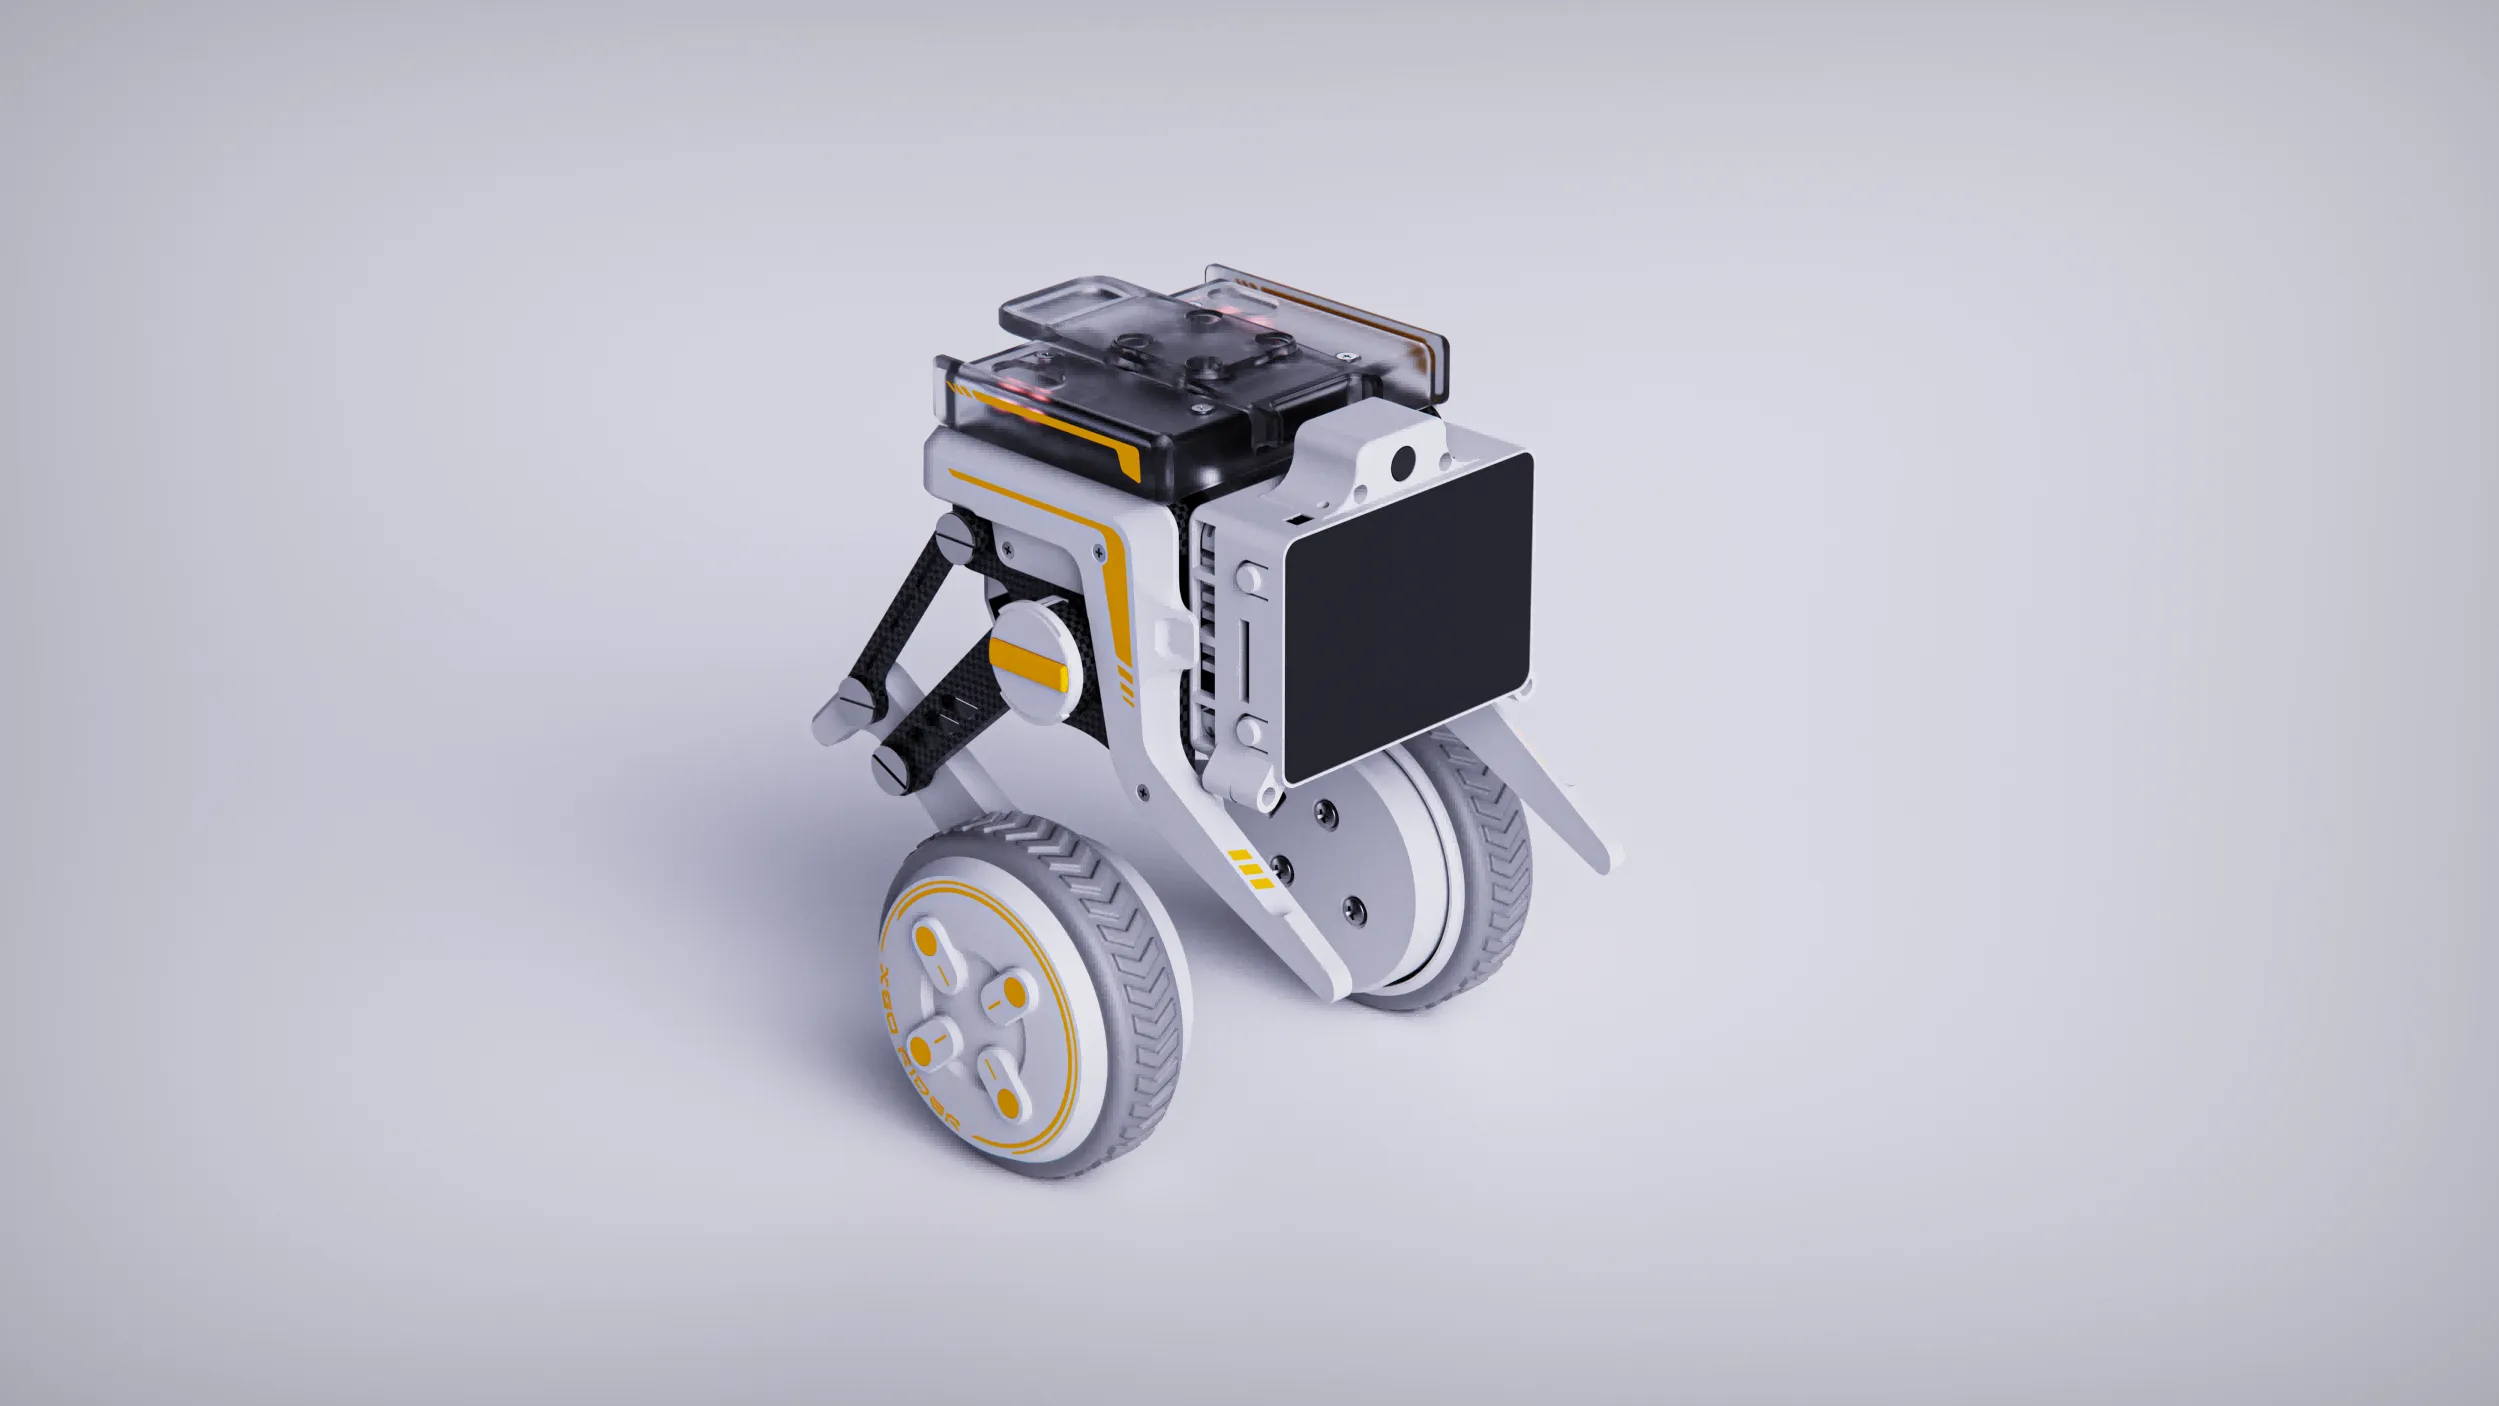
图一 XGO-Rider2机器人
2. 核心技术矩阵 (Core Technologies)
- 工业级自平衡算法 (Industrial-Grade Self-Balancing)
利用高精度 IMU 和闭环控制算法,XGO-Rider2 本质上是一个可编程的倒立摆 (Inverted Pendulum) 系统。即便在负载或通过不平整路面时,它也能保持如磐石般的稳定性。
- FOC 静音机动 (FOC Silent Maneuvering)
无刷轮毂电机采用 FOC 矢量控制技术驱动。这不仅提供了极高的扭矩密度,更实现了近乎“耳语级”的静音运行,使其成为教室和办公室环境的完美选择。
- 边缘 AI 计算 (Edge AI Computing)
内置的 Raspberry Pi CM5 赋予了它强大的机载算力,支持运行:
- **计算机视觉**:基于 500 万像素摄像头的人脸识别与手势交互。
- **大模型交互**:支持接入豆包等大语言模型进行语音对话。
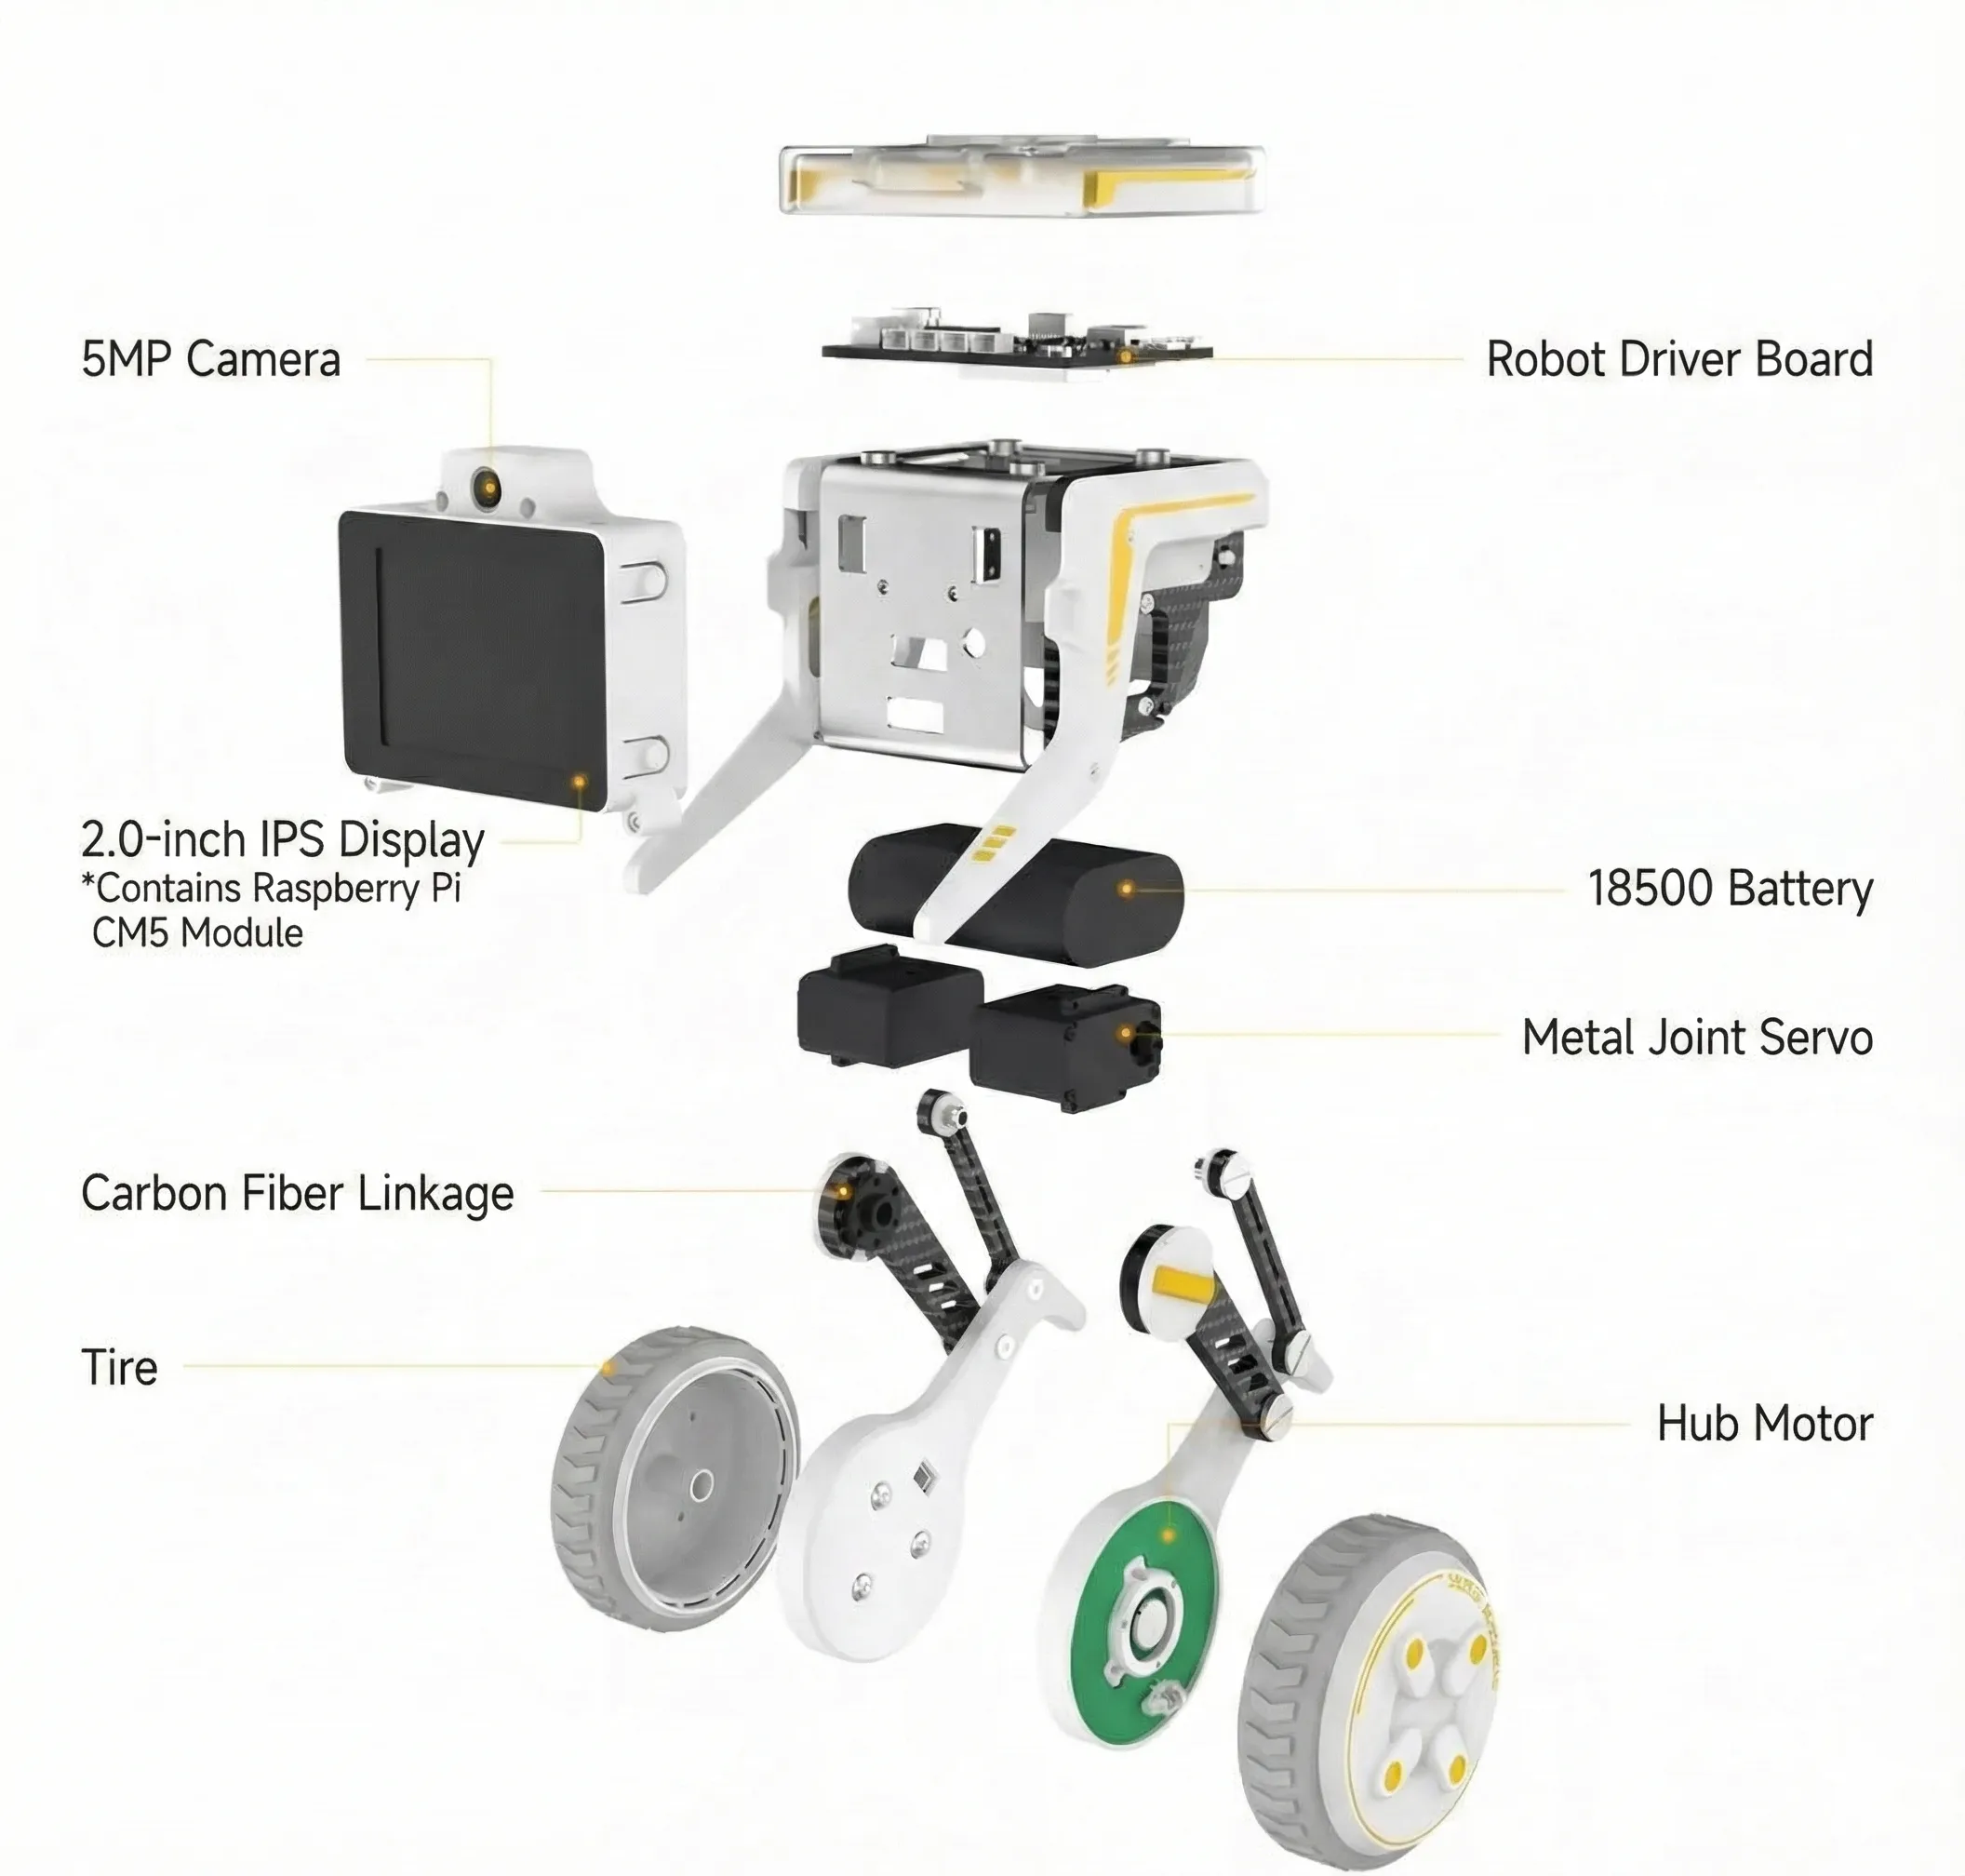
图二 XGO-Rider2机器人爆炸图
3. 科研与教育价值 (Developer & Research Value)
XGO-Rider2 已被广泛应用于高校的现代控制理论教学中,是理论连接实践的最佳载体:
- LQR 控制 (Linear-Quadratic Regulator):学生可以在 Python 环境中直接整定平衡参数,直观理解线性二次型调节器原理。
- 运动学解耦 (Kinematic Decoupling):深入研究如何将机身姿态(横滚)与轮式移动进行解耦控制。
- 二次开发:开放 ESP32 下位机SDK及结构 STP 文件,支持深度定制。
4. 硬件规格参数 (Specifications)
4.1 综合参数 (General Parameters)
XGO-Rider2 将高性能计算单元集成于轻量化的可变高度底盘之中。
| 参数项 | 规格详述 |
|---|---|
| 上位机 | 树莓派CM5 2GB |
| 整机尺寸 | 默认 135 × 118 × 116–158 mm |
| 整机重量 | 560g |
| 结构件 | 1mm钣金,ABS及碳纤维 |
| 显示屏 | 2.0 英寸 IPS 彩屏 (320*240) |
| 视觉传感器 | 500 万像素 OV5647 摄像头 |
| 音频系统 | 双 MEMS 麦克风阵列 + 扬声器 (8Ω 2W) |
| 电池规格 | 18500 2S 1400mAh |
| 编程环境 | Python&ROS |
| 腿和足端 | 硅胶+ABS |
| 下位机 | ESP32 |
| 充电器 | Type-C |
| 续航时间 | 约2个小时 |
| 机械臂 | 无 |
| 动力轮 | 2 个动力轮 |
| 腿部执行器数量 | 2 个腿部舵机 |
4.2 关节驱动系统 (Joint Actuation System)
腿部关节采用高性能伺服系统,确保动态悬挂的响应速度。
| 参数项 | 规格详述 |
|---|---|
| 类型 | 6V 4.5KG.CM金属壳钢齿360度磁编码双轴TTL串口舵机 |
| 齿轮材质 | 钢齿 |
| 输出扭矩 | 4.5 kg.cm |
| 响应速度 | 0.08s / 60° |
| 工作电压 | 6V |
4.3 轮式驱动系统 (Drive Actuation System)
动力核心采用直驱无刷方案,兼顾速度与控制精度。
| 参数项 | 规格详述 |
|---|---|
| 类型 | 4012 规格 FOC 无刷轮毂电机 |
| KV值 | 75 RPM/V (高扭矩优化版) |
| 额定扭矩 | 0.13 N.m |
| 空载转速 | 400 RPM |
| 额定电流 | 940mA |
5. 包装清单 (In the Box)
- XGO-Rider2 机器人主机
- 包装盒 (20×15×15cm)
- 用户使用手册
- Type-C 数据线 & USB Hub 扩展坞
- Micro-HDMI 视频线