
3.1 手机 App 遥控
本节介绍 XGO-Rider 的手机 App 蓝牙遥控,包括连接设备、行驶与姿态调节、预设动作、RGB 灯、设置和初始位置标定。连接 Rider 后,App 会显示下图所示的动作控制页面。
3.1.1 蓝牙连接
首次使用时,先通过 XGO App 下载 页面安装 App。蓝牙遥控无需先给 Rider 连接 Wi-Fi。
- 将 Rider 放在平坦、开阔的地面上,开机并等待初始化完成。
- 开启手机蓝牙,按系统提示允许 App 使用蓝牙、附近设备等所需权限;如系统提示需要定位权限,也请允许。
- 打开 XGO App,在首页选择【蓝牙遥控】,进入蓝牙设备列表。
- 找到自己的 Rider 并点击连接。截图中的 Rider 名称为
XGORider_6059,设备名称中的编号以实际显示为准。 - 连接成功后,进入 Rider 的动作控制页面。
| 选择 Rider 设备 |
|---|
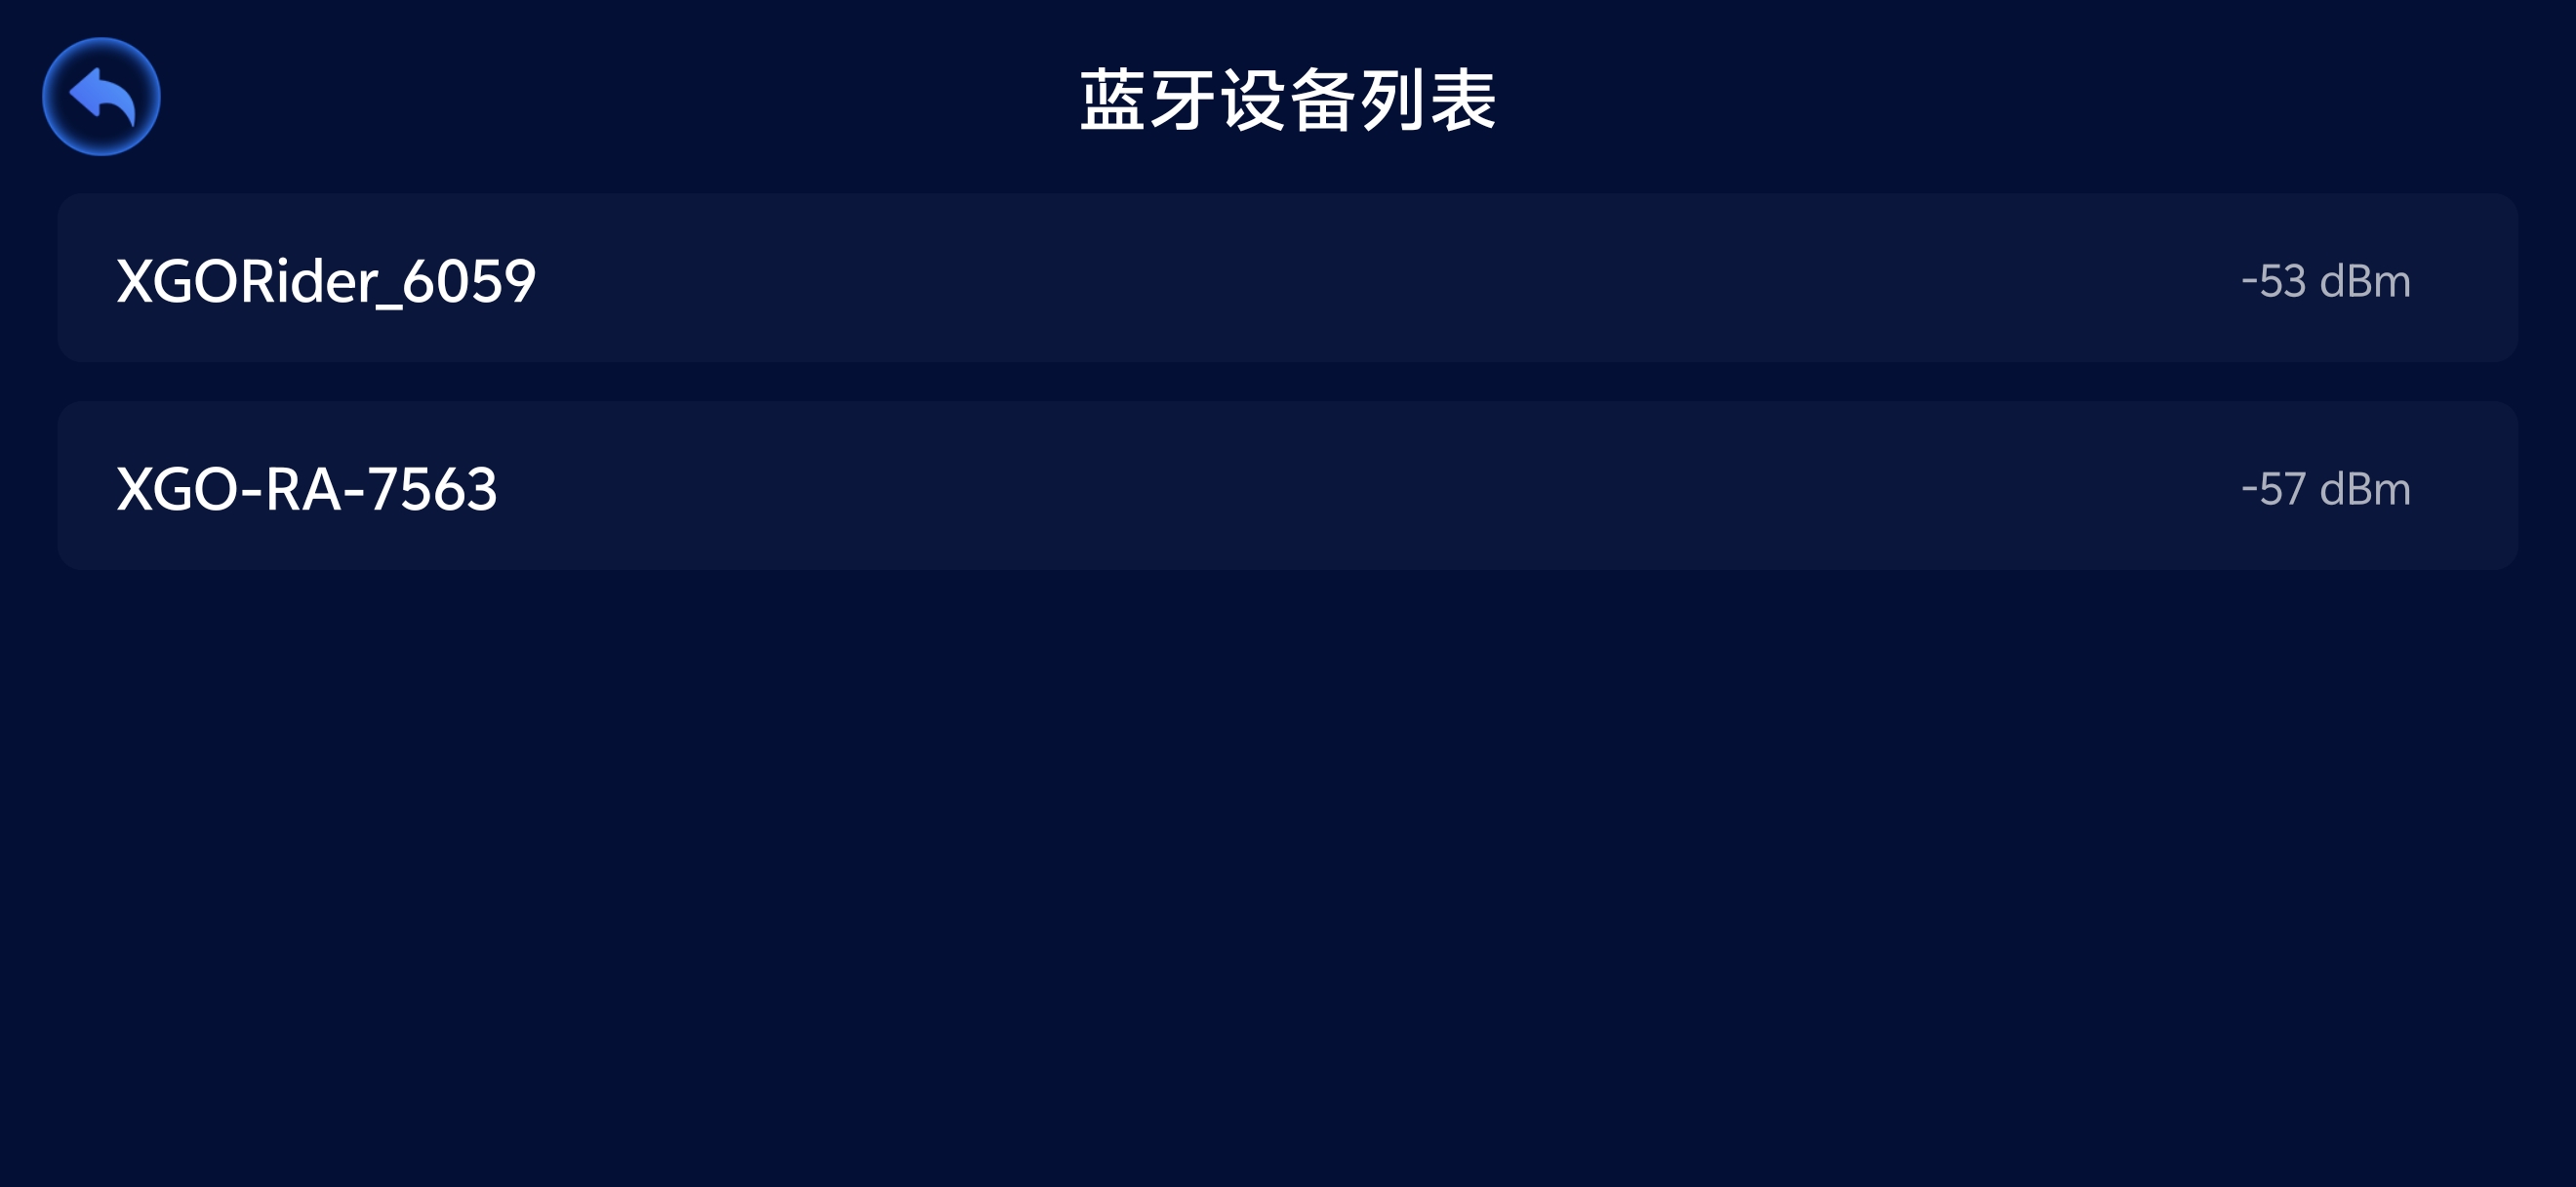 |
图 1:选择 XGORider_6059。同一列表也可能出现其他型号,图中的 XGO-RA-7563 是另一台设备。名称右侧的 dBm 数值表示蓝牙信号强度。 |
如果没有找到 Rider,请检查机器人是否已开机、手机蓝牙及 App 权限是否已开启,靠近机器人后重新搜索;如果其他手机已连接这台设备,请先断开原连接。
3.1.2 行驶与姿态调节
动作控制页面左侧是方向摇杆,中间是预设动作和高度调节,右上方为RGB 灯调节,右下方为Roll 调节。
| Rider 动作控制界面 |
|---|
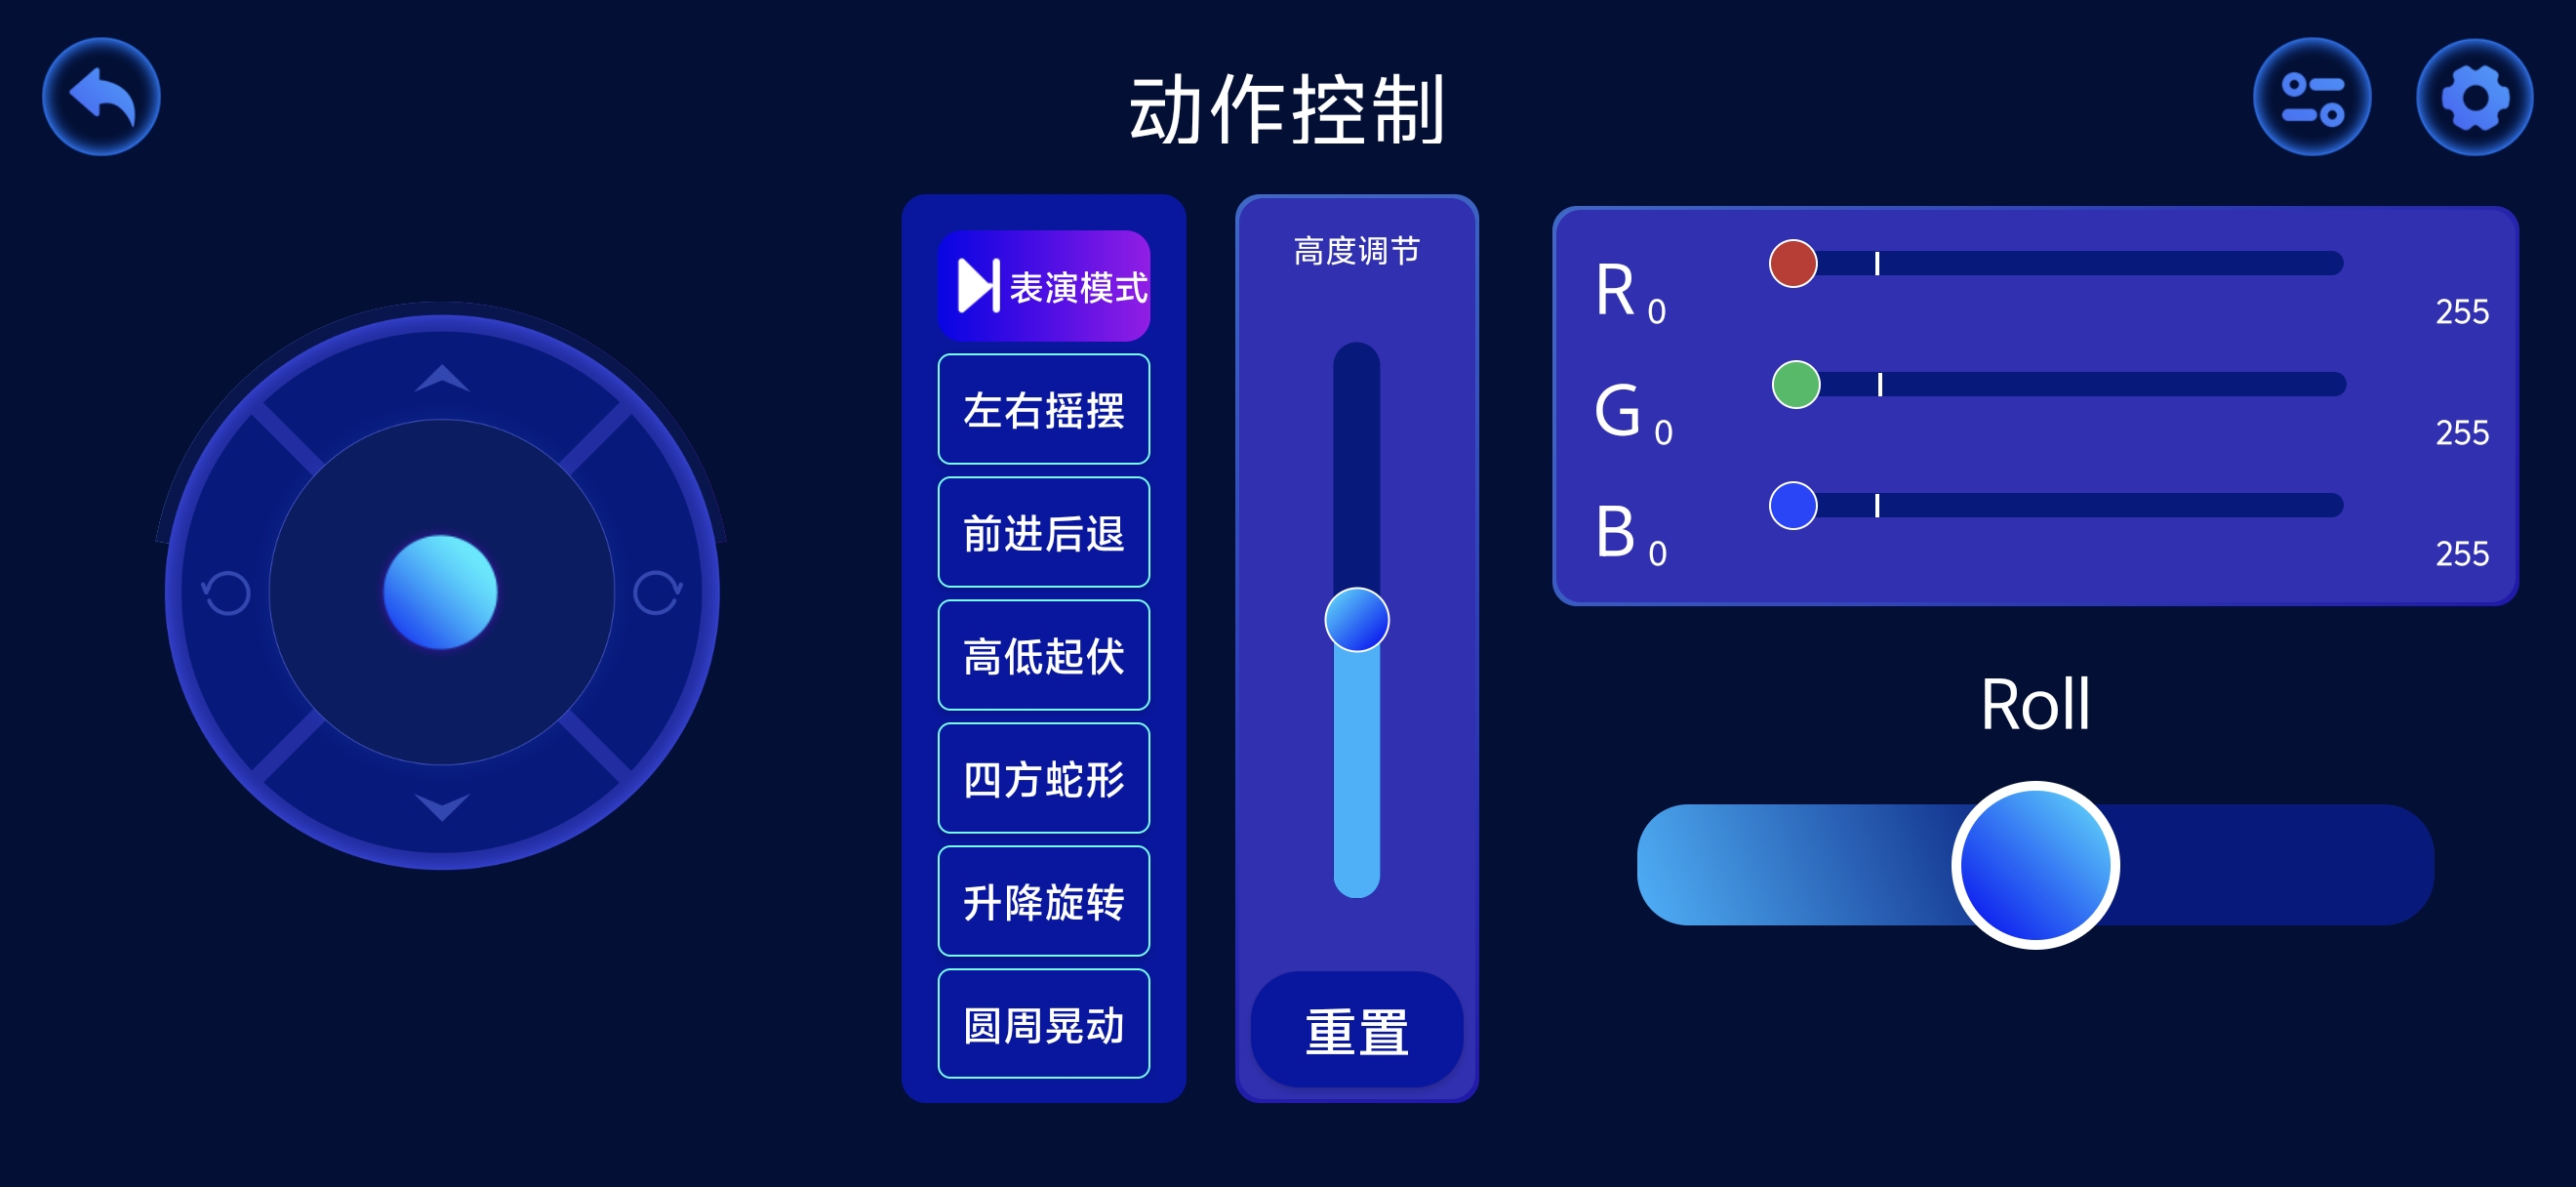 |
| 图 2:使用左侧摇杆控制前进、后退和转向,使用滑条调整机身高度、左右倾斜和灯光颜色。 |
| 控件 | 操作与作用 |
|---|---|
| 方向摇杆 | 向上、向下推动摇杆控制前进、后退;向左、向右推动摇杆控制左转、右转。 |
| 高度调节 | 上下拖动中间的竖向滑条,调整机身高度。 |
| Roll | 左右拖动右下方的横向滑条,调整机身左右倾斜的姿态。 |
| 重置 | 点击高度滑条下方的【重置】,执行机器人复位。 |
初次操作时,先小幅推动摇杆确认行驶方向,再逐项体验高度和 Roll 调节。
3.1.3 预设动作与表演模式
图 2 中间的动作栏顶部为【表演模式】,下方依次排列六个预设动作:
- 左右摇摆
- 前进后退
- 高低起伏
- 四方蛇形
- 升降旋转
- 圆周晃动
点击对应按钮执行预设动作;点击【表演模式】使用内置表演功能。体验动作时,请为 Rider 留出足够的活动空间。
3.1.4 RGB 灯调节
RGB 调节区直接显示在动作控制页面的右上方。分别拖动 R(红)、G(绿)、B(蓝)三个滑条,调整对应颜色分量;各滑条标示的范围均为 0–255,组合三个分量即可调节灯光颜色。
3.1.5 设置与设备信息
点击动作控制页面右上角的齿轮图标,打开设置面板。
| 设置面板 |
|---|
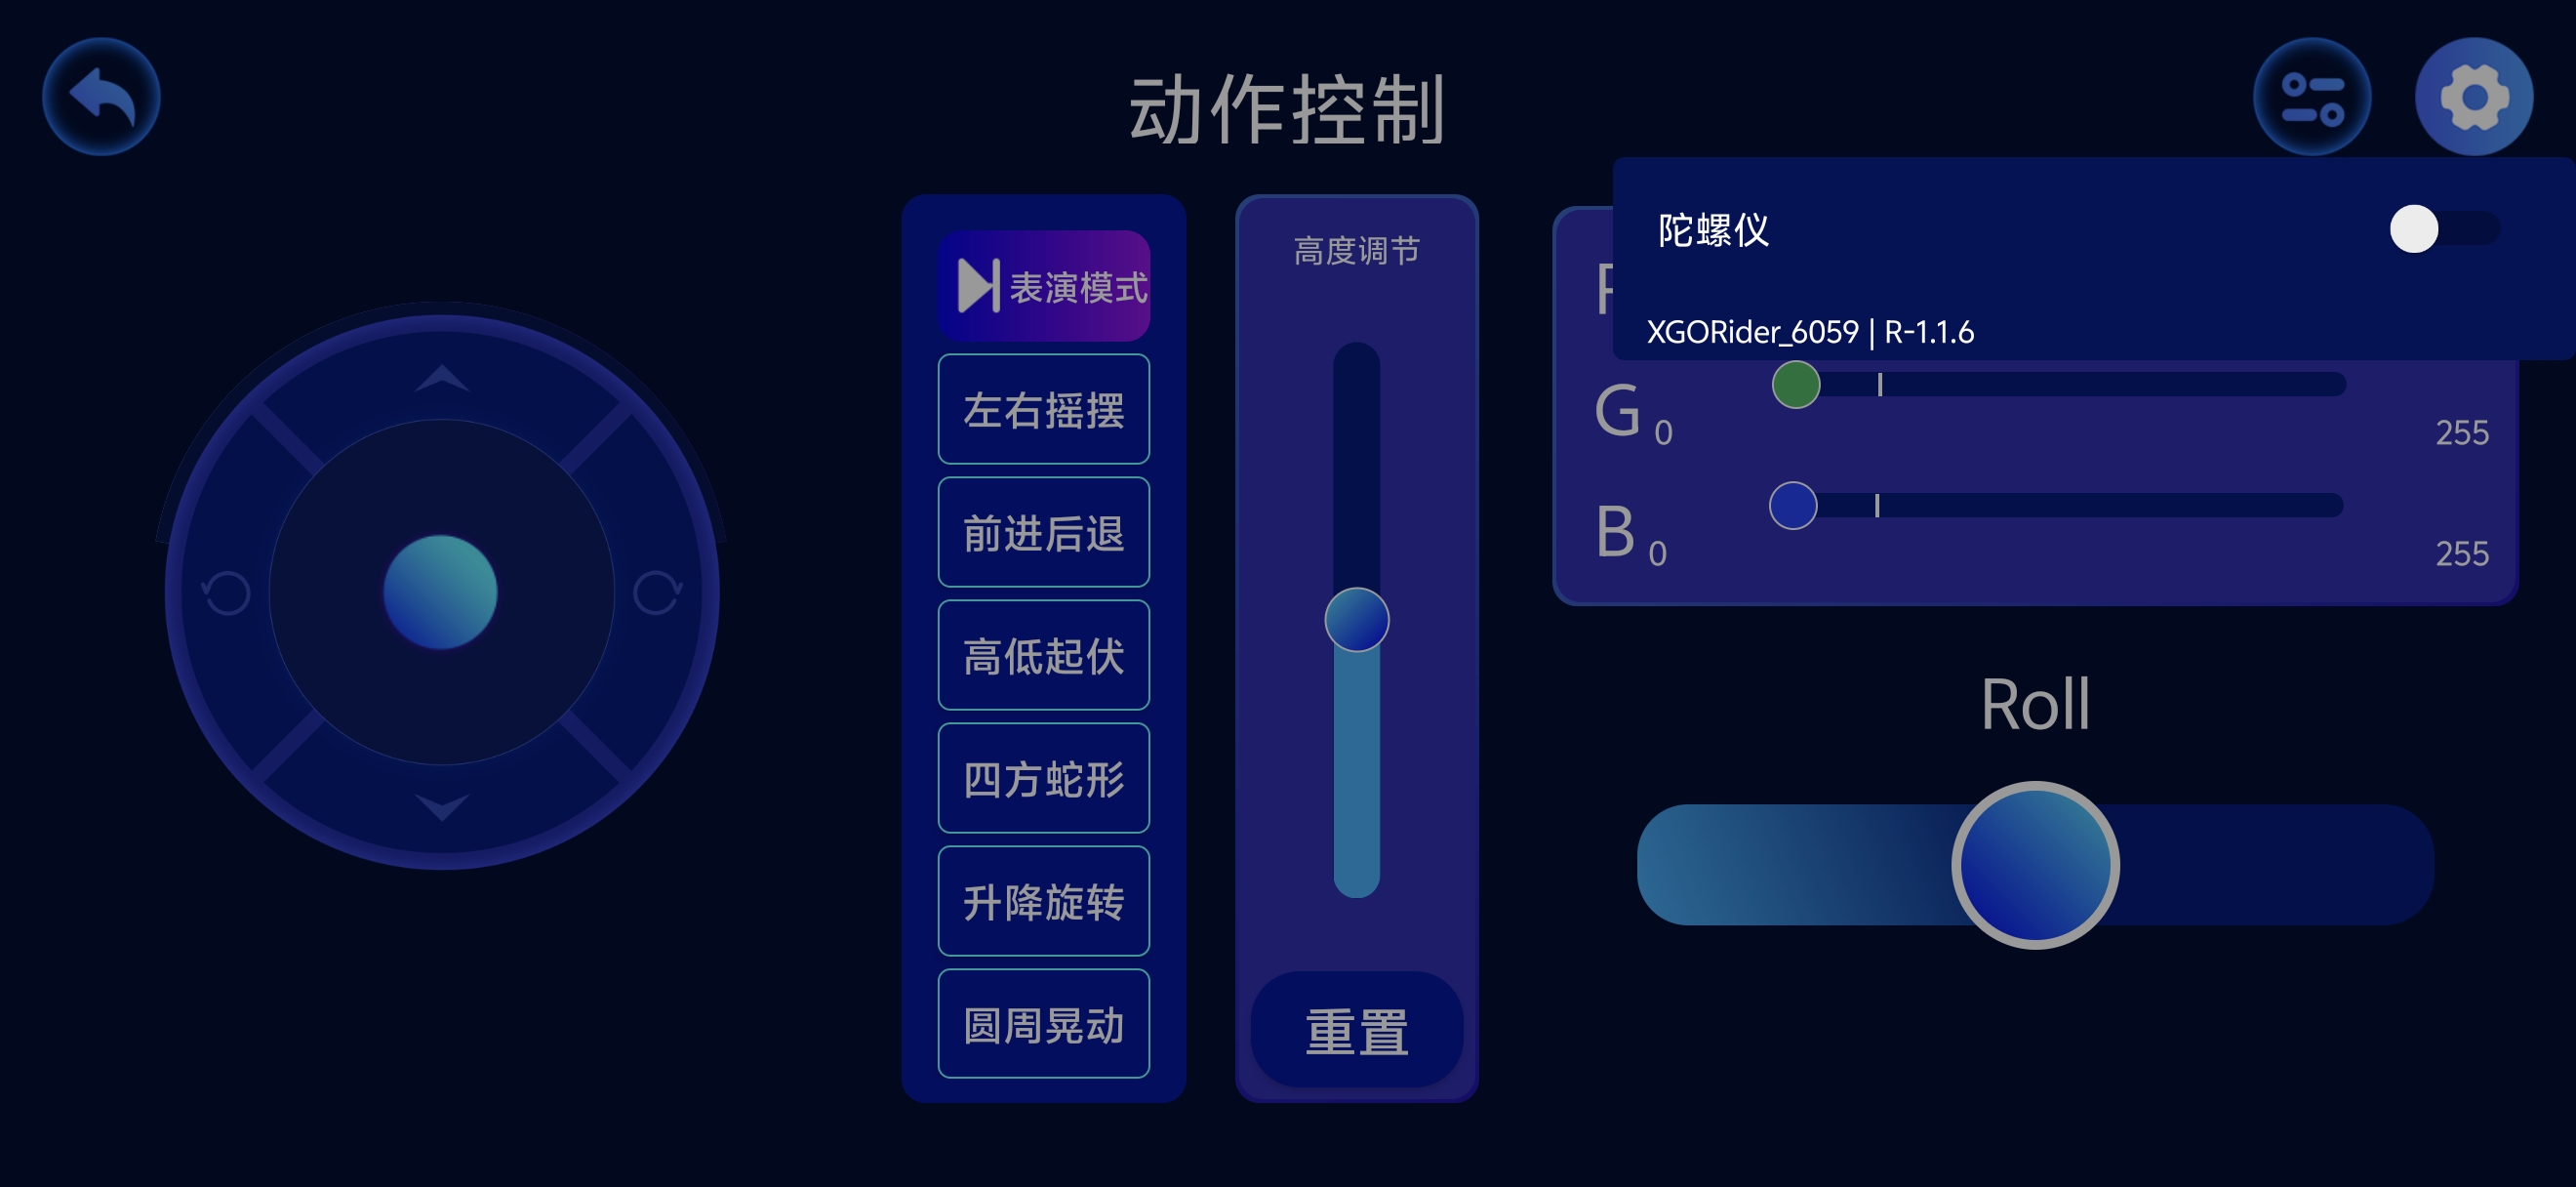 |
图 3:面板上方为【陀螺仪】开关,点击右侧开关可切换启用状态;下方显示当前连接的设备名称和版本信息。截图中的 XGORider_6059 | R-1.1.6 仅为示例,请以实际设备显示为准。 |
3.1.6 标定初始位置
需要重新设置关节初始位置时,可使用标定初始位置功能。标定会记录当前关节位置,请先阅读页面说明并对照 Rider 的姿态示意图。
3.1.6.1 打开标定页面
点击动作控制页面右上方、齿轮左侧的调节图标,进入标定初始位置页面。阅读“标定模式”提示后,点击【我知道了】。
| 标定模式说明 |
|---|
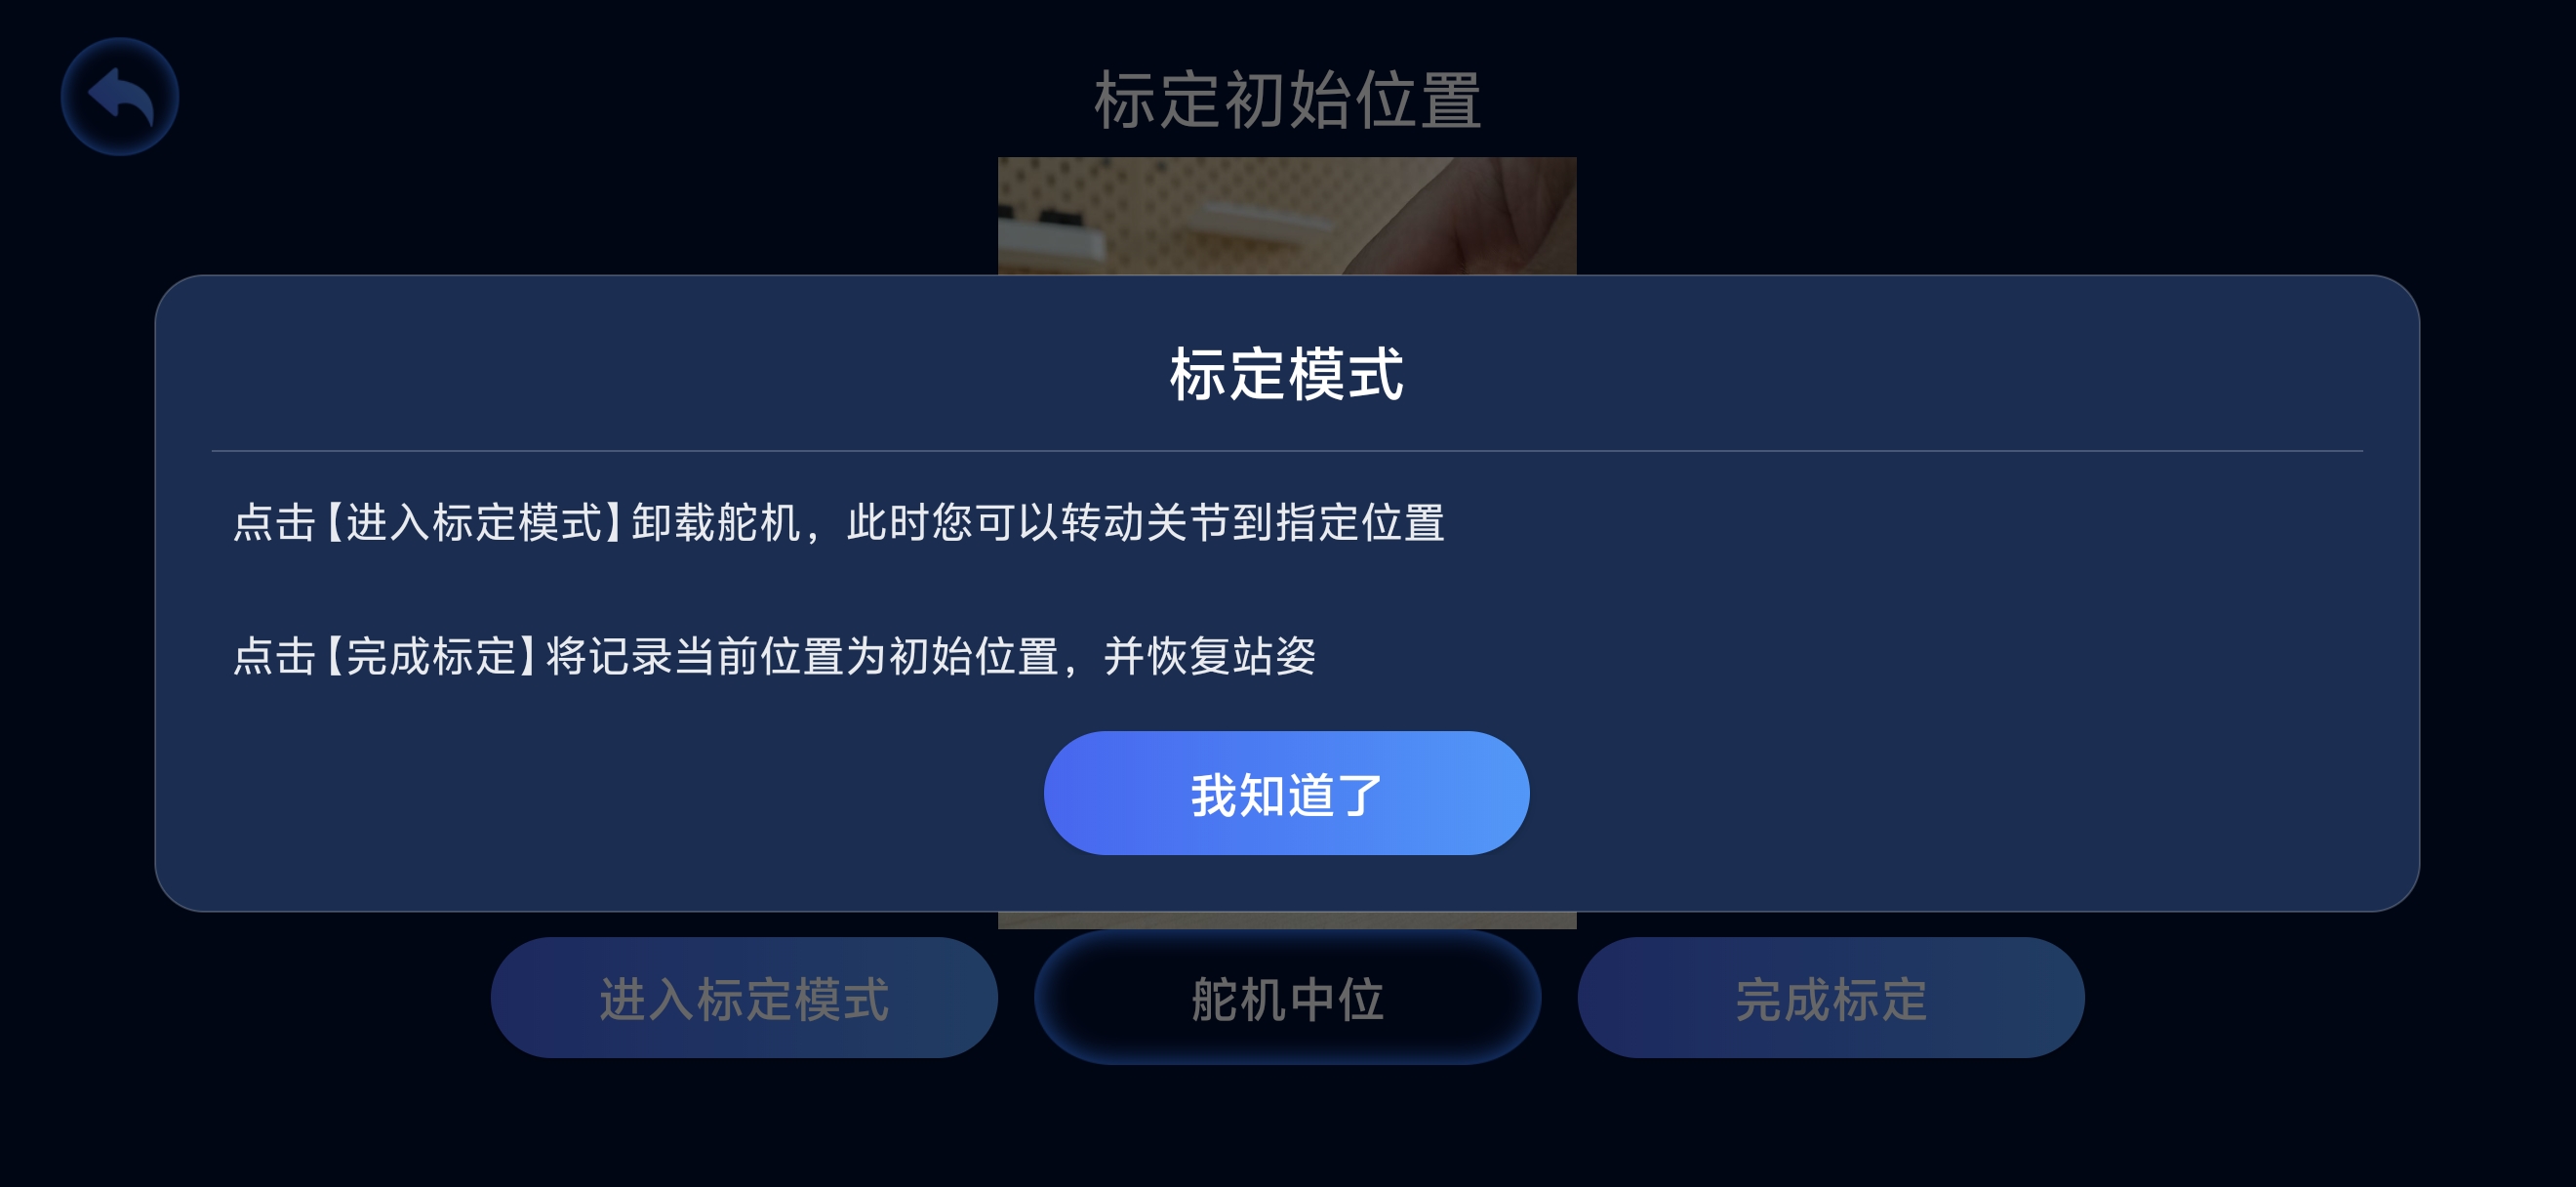 |
| 图 4:进入标定模式后卸载舵机,此时可以转动关节;完成标定后记录当前位置,并恢复站姿。 |
3.1.6.2 按示意图完成标定
- 进入标定模式。支撑好 Rider 机身,点击【进入标定模式】。舵机卸载后,再用手转动关节、调整位置。这里的“卸载”是解除舵机保持力,不需要拆下舵机。
- 摆放标定姿态。参照标定页面中央的 Rider 侧面示意图,调整机身与腿部关节的相对位置,确认姿态与示意图一致。
- 保存初始位置。点击【完成标定】,将当前关节位置记录为初始位置。机器人随后恢复站姿;恢复时松开关节,为其运动留出空间。
| Rider 标定姿态与操作按钮 |
|---|
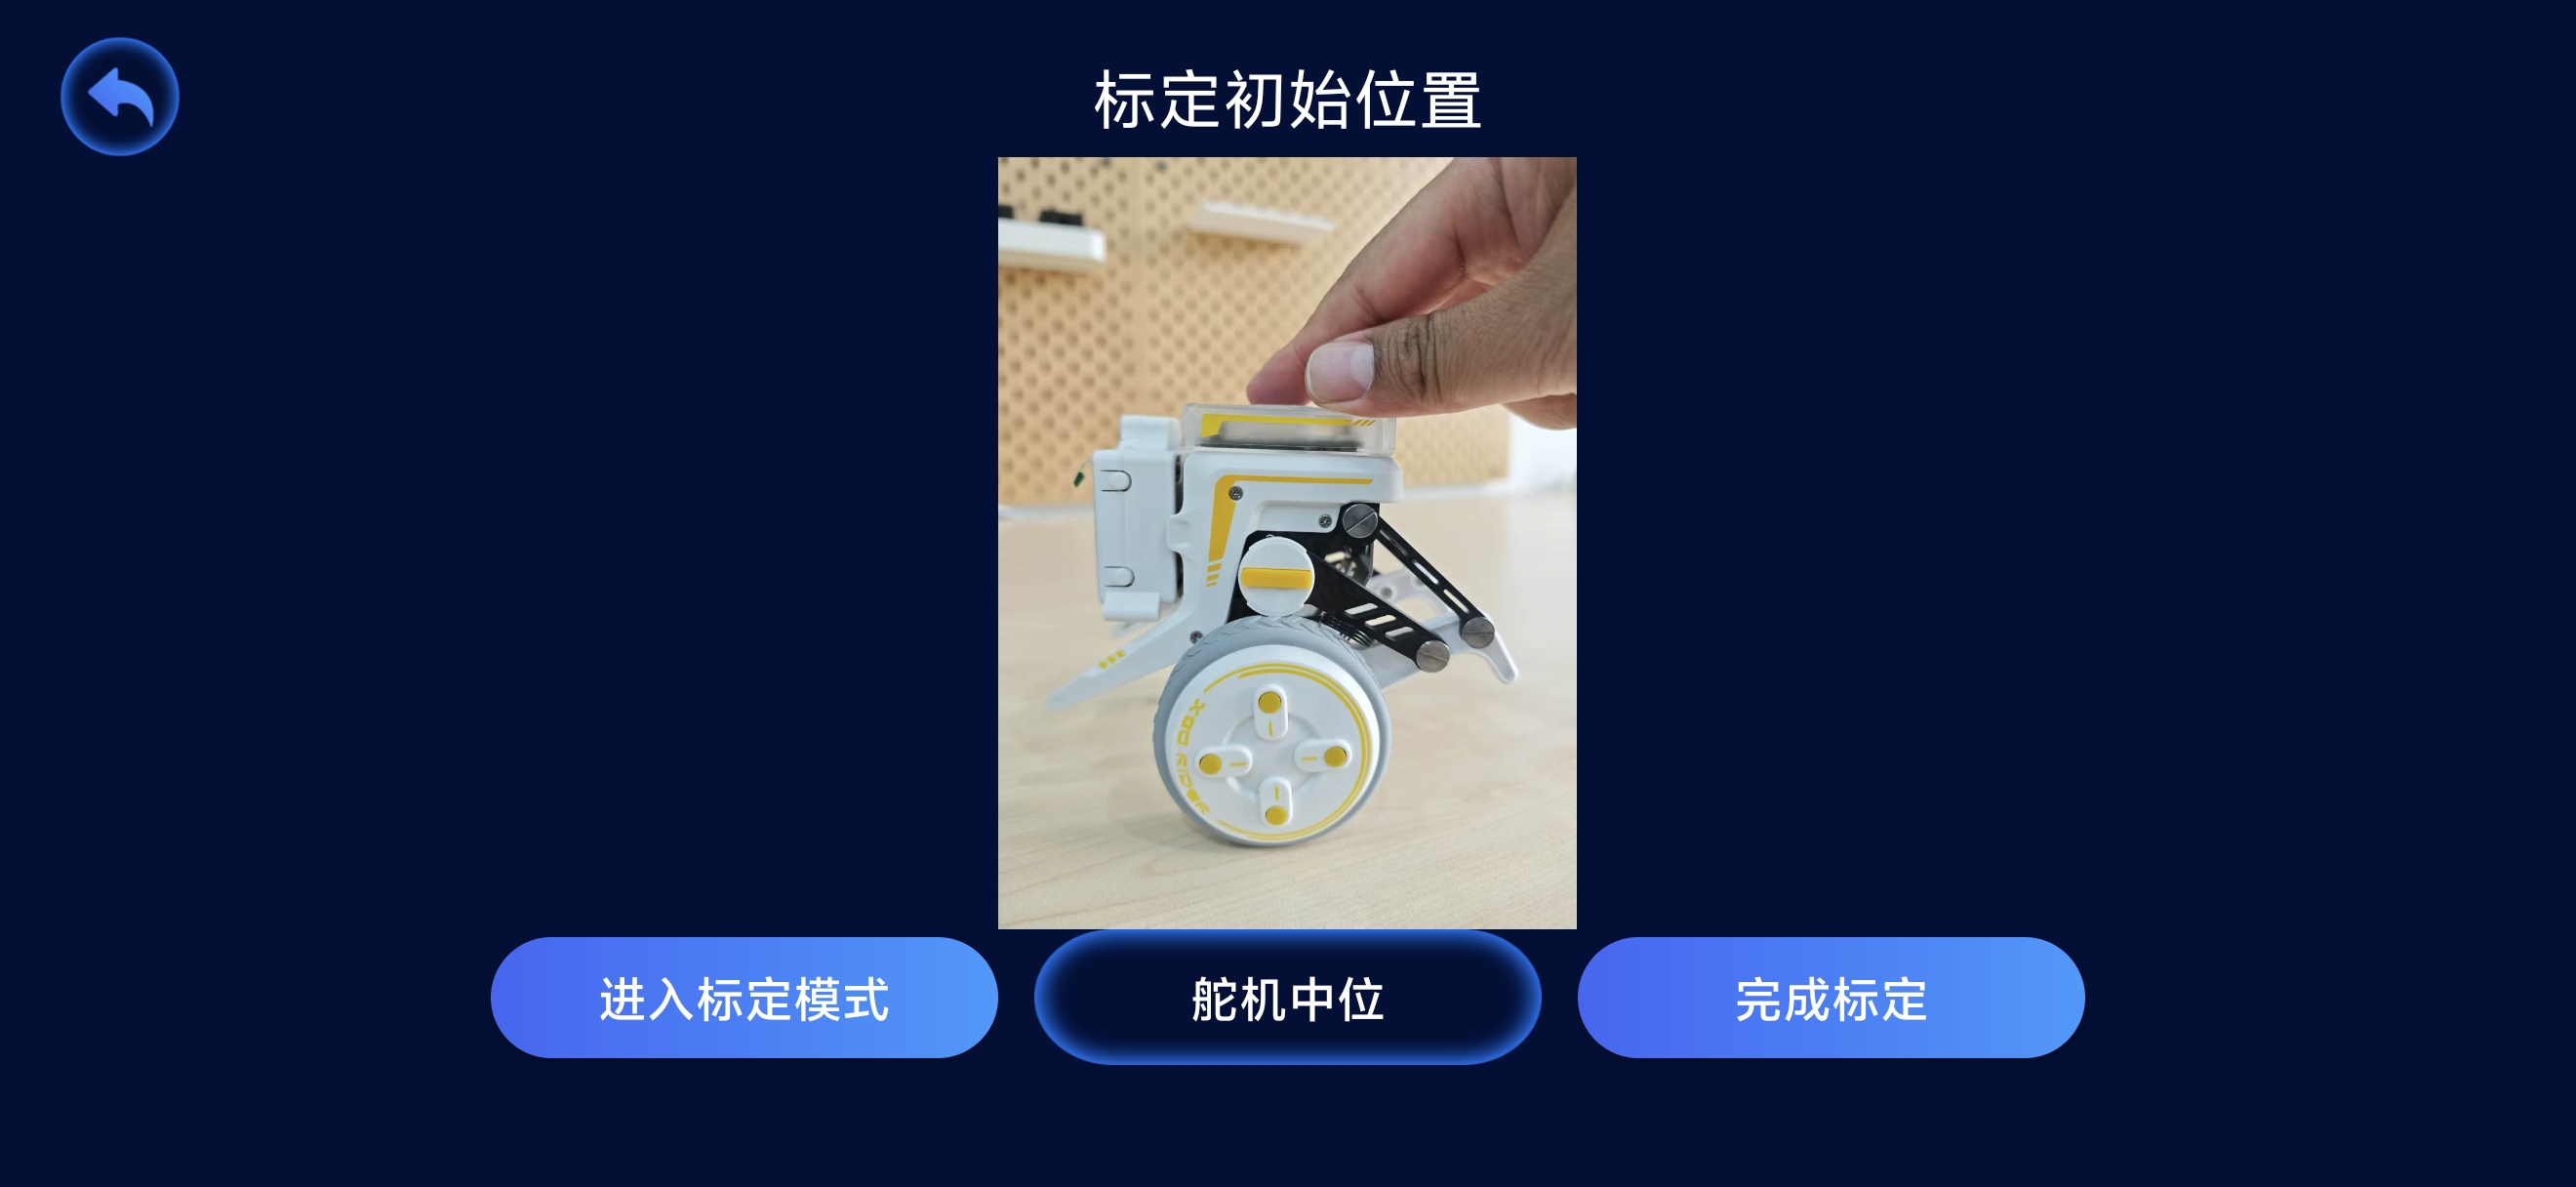 |
| 图 5:中央照片为 Rider 的标定姿态参考。页面底部从左到右为【进入标定模式】、【舵机中位】、【完成标定】;记录初始位置需按上述流程摆好姿态,再点击【完成标定】。 |
3.1.7 App 内 Wi-Fi 图传入口
需要在 App 中查看摄像头画面时,可使用首页的【WIFI 图传】入口。
3.2 图传模式
图传模式通过局域网将 Rider 的摄像头画面显示在浏览器中,并提供方向控制、预设动作、高度调节、平衡和复位功能。电脑或手机与 Rider 连接到同一网络后,即可通过设备屏幕上的地址访问。
3.2.1 在 Rider 上启动图传
- 先为 Rider 连接 Wi-Fi,操作方法见 网络连接。将电脑或手机连接到同一网络。
- 在 Rider 主界面使用 A / B 键切换到【示例程序】,按 D 键进入。
- 在示例程序中使用 A / B 键选中【图传模式】,按 D 键启动。
- 等待图传程序加载。设备屏幕显示访问地址和“等待连接…”提示。
| 图传模式入口 |
|---|
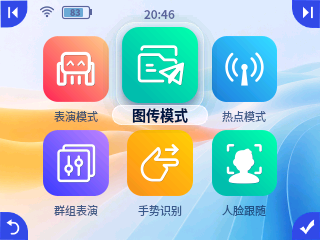 |
| 图 1:在 Rider 的示例程序中选中【图传模式】,按 D 键进入。 |
| 查看访问地址 |
|---|
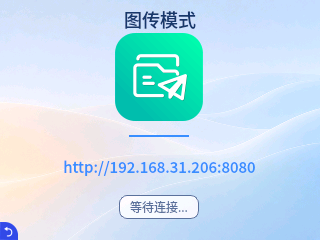 |
图 2:图传启动后显示设备的局域网地址。本例为 http://192.168.31.206:8080,请以自己的 Rider 屏幕显示为准。 |
3.2.2 在浏览器中连接
- 打开同一网络下电脑或手机的浏览器,在地址栏输入 Rider 屏幕显示的完整地址,包括
http://和端口:8080。 - 页面加载后,中间显示摄像头画面,下方显示 Rider 的遥控区域。
- 连接成功时,Rider 屏幕提示“已连接(1 客户端)”,数字随连接的客户端数量变化。
地址中的冒号请使用英文 :。图传端口为 8080;图形化编程页面使用的 8000 是另一个入口。
| 设备端连接状态 |
|---|
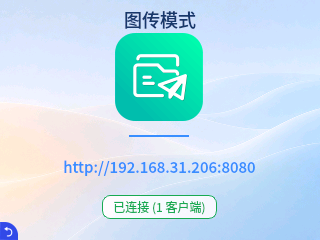 |
| 图 3:浏览器连接后,设备端显示绿色的“已连接”提示及客户端数量。 |
3.2.3 图传页面与遥控操作
下图为实际连接 Rider 后的浏览器界面。截图中的摄像头区域已作隐私遮挡,正常使用时该区域显示实时画面。点击截图可查看大图。
| 电脑浏览器中的 Rider 图传界面 |
|---|
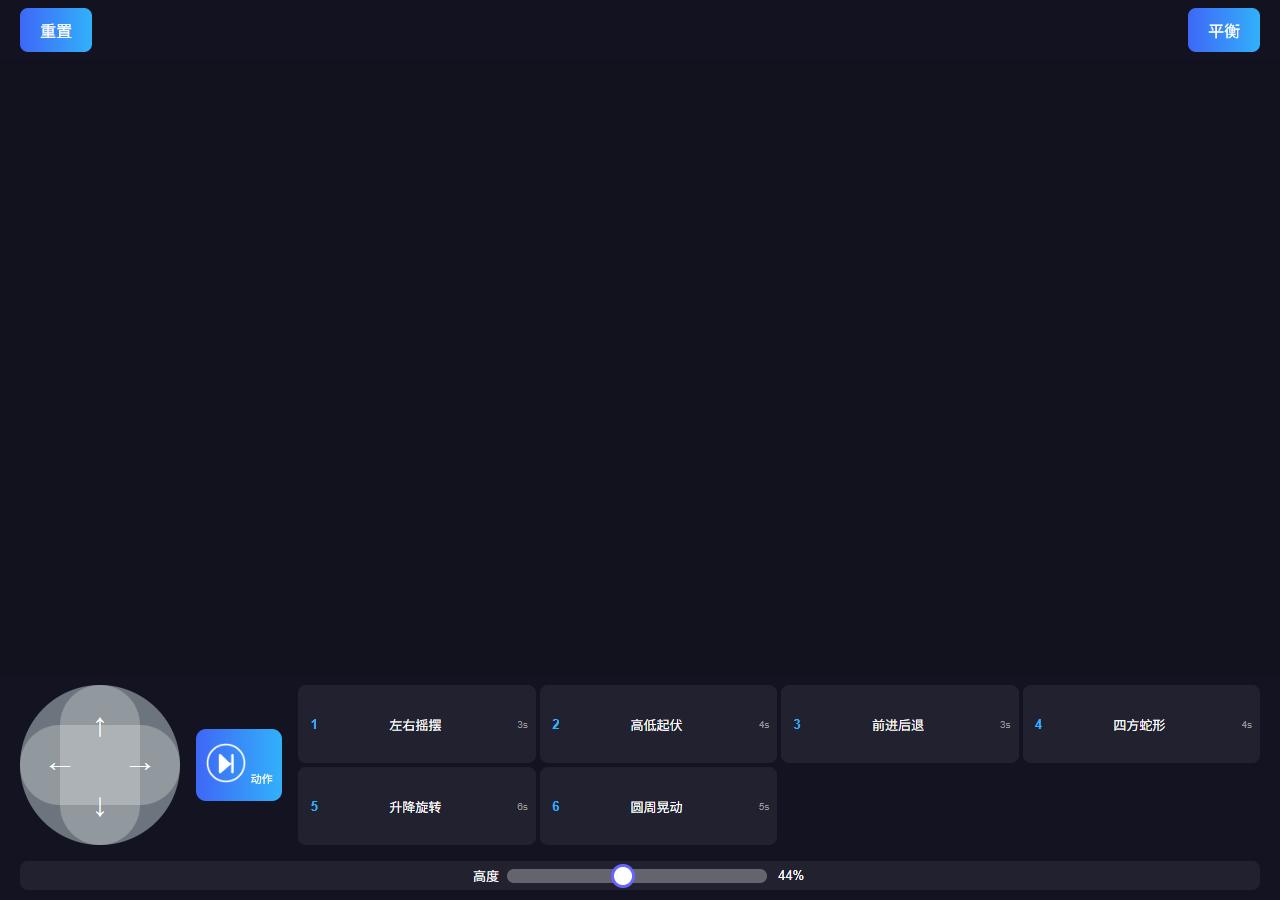 |
| 图 4:顶部为【重置】和【平衡】,下方为方向键、【动作】、六个预设动作及高度滑条。中间摄像头画面已遮挡。 |
| 控件 | 操作与作用 |
|---|---|
| ↑ / ↓ | 按住对应方向键控制前进或后退,松开后停止该方向的运动。 |
| ← / → | 按住对应方向键控制左转或右转,松开后停止转向。 |
| 动作 | 点击带播放图标的【动作】按钮,开启内置表演模式。 |
| 预设动作 | 直接点击相应动作卡片,执行对应动作;名称和页面标注时长见下表。 |
| 高度 | 拖动底部滑条调整机身高度,右侧以百分比显示调节值,页面范围为 0–100%。 |
| 平衡 | 点击右上角的【平衡】,启用机器人自稳定功能。 |
| 重置 | 点击左上角的【重置】,执行机器人复位,并同步更新页面上的高度滑条。 |
请在平坦、开阔的场地操作,先短按方向键确认运动方向。手机使用时,可横屏查看视频和遥控控件。
| 手机横屏界面 |
|---|
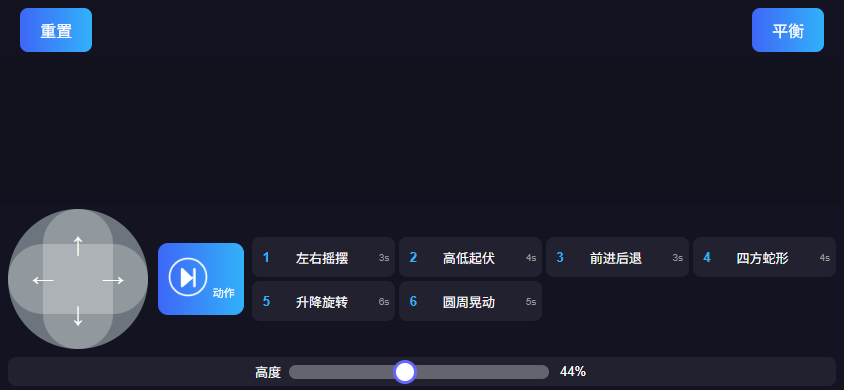 |
| 图 5:手机浏览器横屏显示 Rider 图传页面。摄像头区域已作隐私遮挡。 |
3.2.4 Rider 预设动作
图传页面根据设备型号显示动作列表。本次 Rider 页面提供以下六个动作;时长为页面标注值。
| 编号 | 动作 | 页面标注时长 |
|---|---|---|
| 1 | 左右摇摆 | 3 秒 |
| 2 | 高低起伏 | 4 秒 |
| 3 | 前进后退 | 3 秒 |
| 4 | 四方蛇形 | 4 秒 |
| 5 | 升降旋转 | 6 秒 |
| 6 | 圆周晃动 | 5 秒 |
3.2.5 退出与重新连接
在 Rider 上按 C 键可退出图传模式,返回示例程序列表。退出后,浏览器中的视频和遥控连接会断开;需要继续使用时,重新进入【图传模式】,再刷新浏览器页面。
当前设备上的图传程序设有启动约 5 分钟后自动退出的定时机制。若使用过程中页面断开,请先查看 Rider 屏幕;如果已经返回示例程序列表,重新进入图传模式即可。
3.2.6 连接问题排查
| 现象 | 检查方法 |
|---|---|
| 浏览器打不开页面 | 确认 Rider 已进入图传模式,手机或电脑与 Rider 连接到同一网络;重新核对设备屏幕上的 IP 地址和 :8080 端口。 |
| 上次能连接,这次地址打不开 | 重新查看 Rider 屏幕显示的地址。更换网络或重新联网后,IP 地址可能变化。 |
| 页面打开,但视频不更新 | 先检查 Rider 是否仍停留在图传模式;刷新浏览器页面,必要时退出并重新进入图传模式。 |
| 遥控没有响应 | 查看设备屏幕是否显示“已连接”,确认当前连接的是这台 Rider;重新进入图传模式后刷新页面。 |
3.3 手柄控制
支持 USB 无线手柄和蓝牙手柄两种连接方式。
USB 无线手柄:
先将手柄的 USB 无线接收器插入狗头上的 USB 口
再进入「示例程序」(翻卡片找到后按 D 键),在列表中找到「手柄控制」,按 D 键启动
系统自动检测到 USB 手柄,直接进入控制界面,手柄即可使用
蓝牙手柄:
手柄开机,确保手柄上的配对键是蓝色的
进入「示例程序」→「手柄控制」,如果没有检测到 USB 手柄,屏幕显示「蓝牙遥控」并自动开始扫描蓝牙手柄
按下手柄上的蓝色配对键,等待配对
配对成功后屏幕显示已连接的手柄名称,进入控制界面(如未扫描到,按 D 键重新扫描)
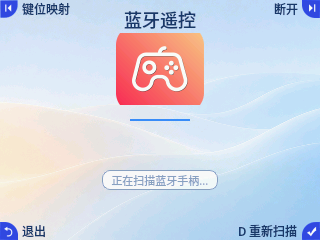
键位映射:手柄按键对应的动作不是固定的。进入手柄模式后,按左上角 A 键打开「键位映射」,有两种方式打开配置页面:
- 用手机扫描屏幕上的二维码
- 在浏览器中访问屏幕提供的网址——机器狗本机 IP 后加
:8088,
示例:http://192.168.31.81:8088(注意冒号要用英文标点 :,不能是中文冒号)
打开后即可查看和修改每个按键对应的动作(如 A 键=趴下、LB 左肩键=imu_on 等),并可按设备类型分别配置。
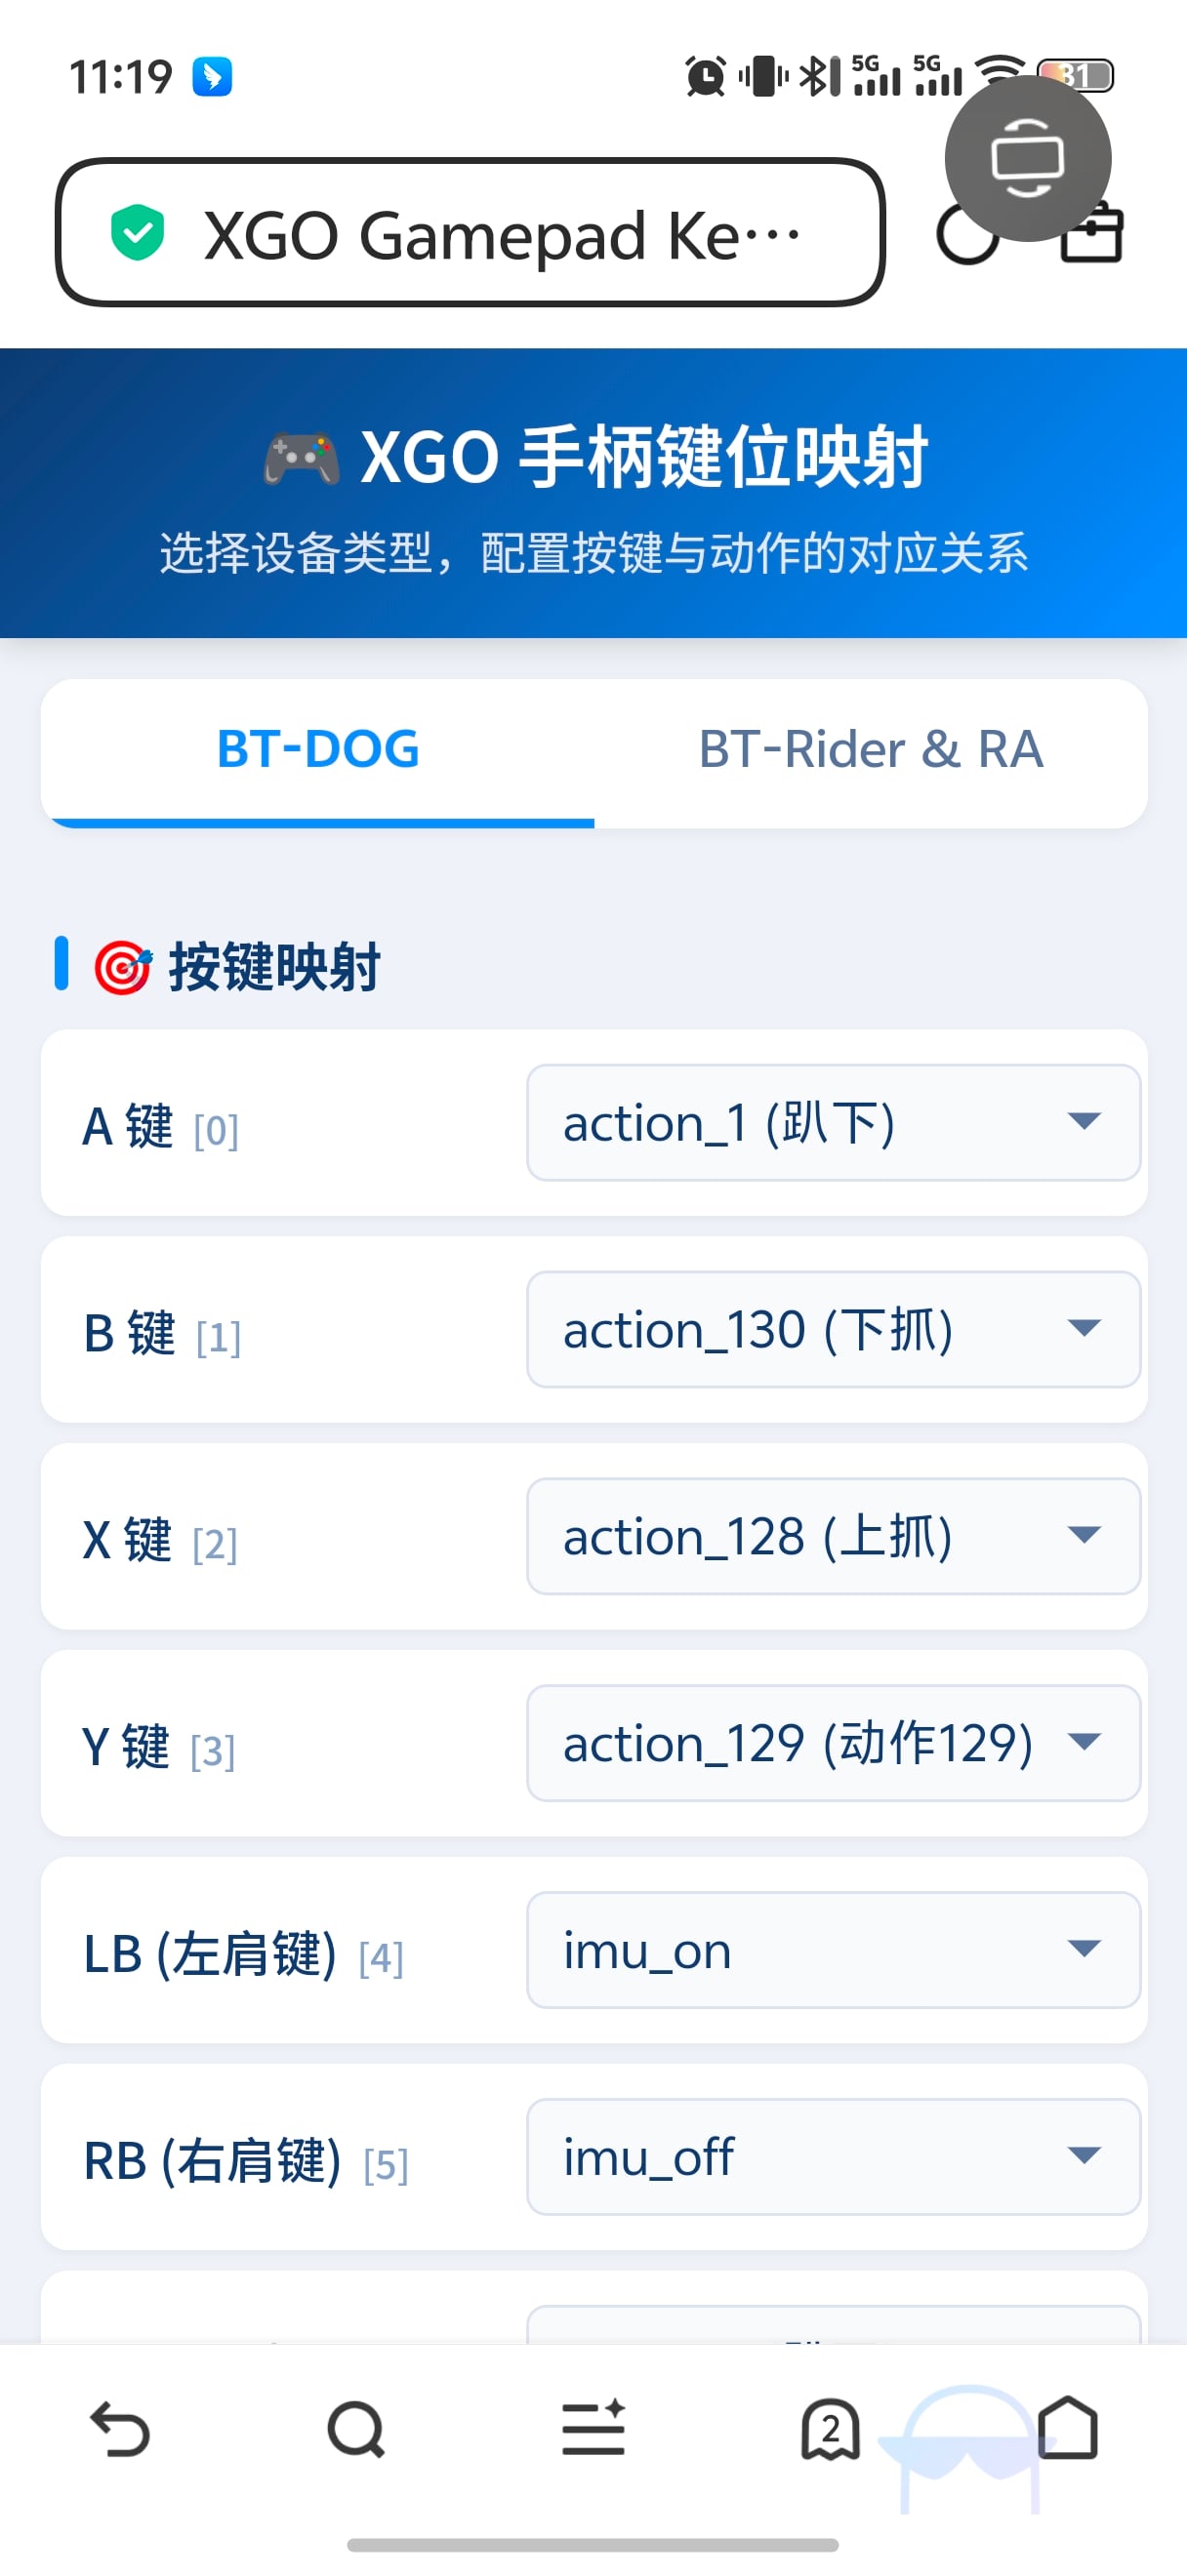
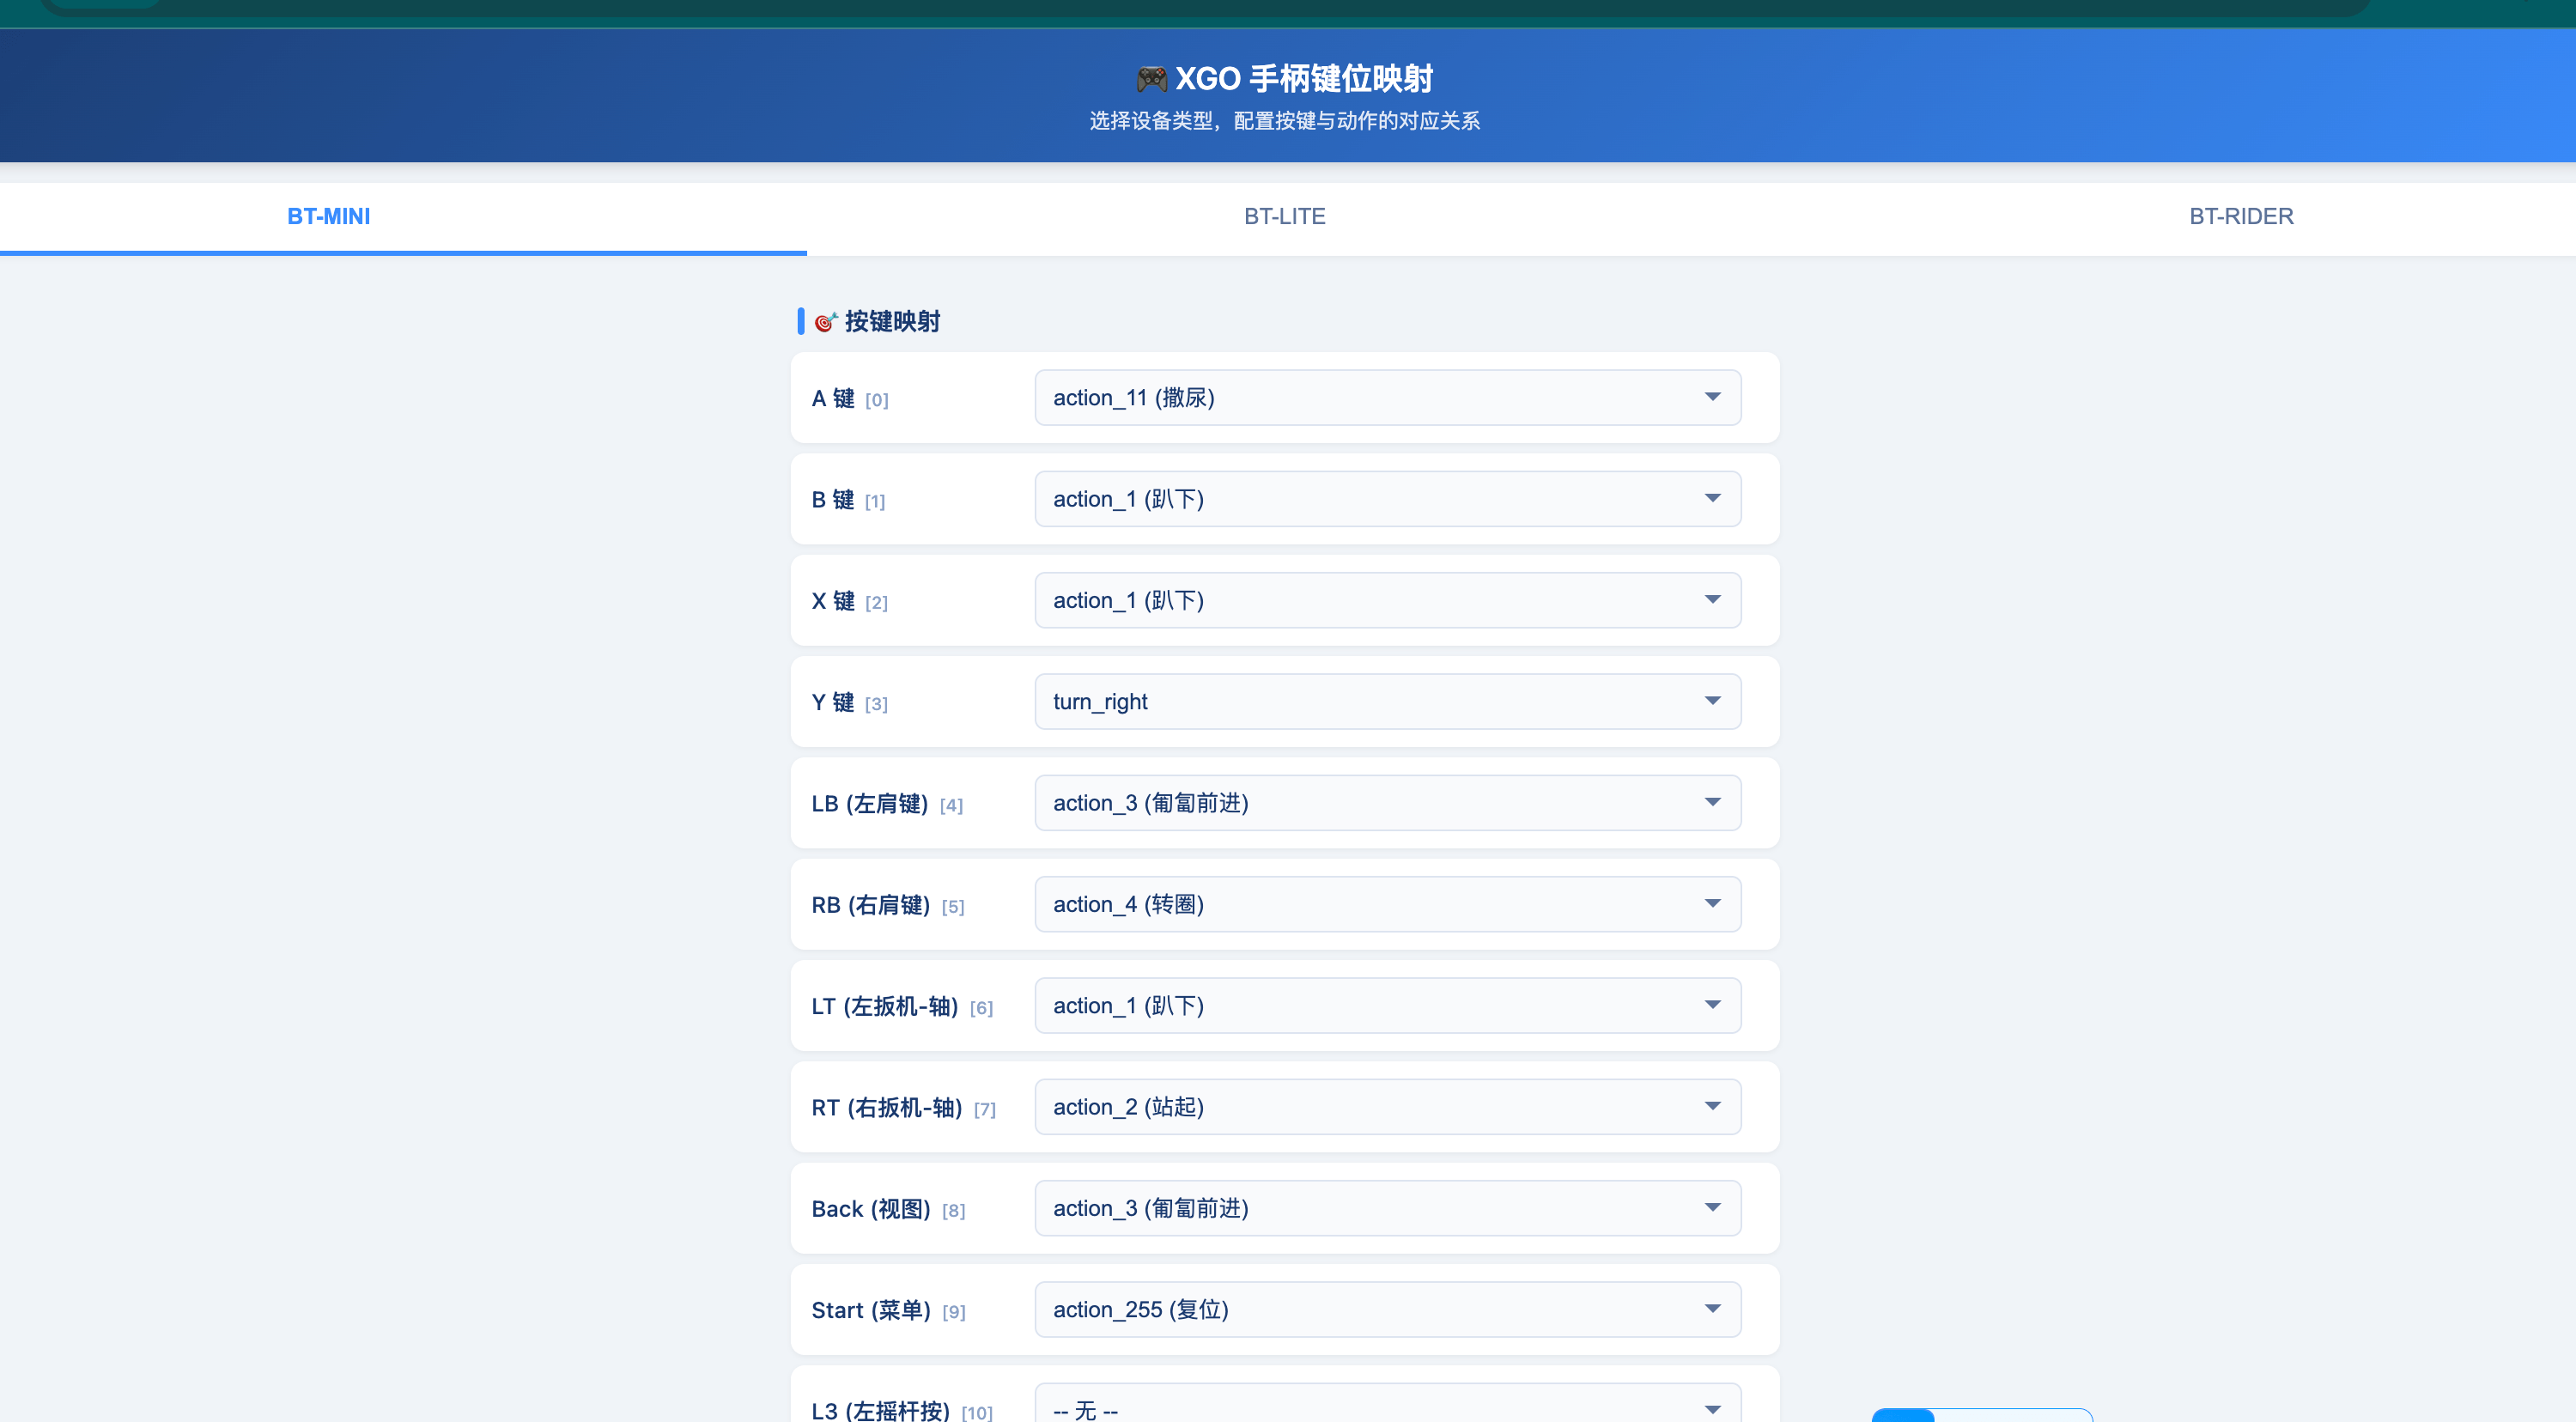
💡 首次使用蓝牙手柄可能需要校准。如果按键响应不正确,可在键位映射中检查按键对应的动作是否正确。