
轮足机器人结构说明
Xgo-Rider的整体结构如图4所示。正常站立时,整体尺寸为长x宽x高:115x128x150mm,重量约350g。
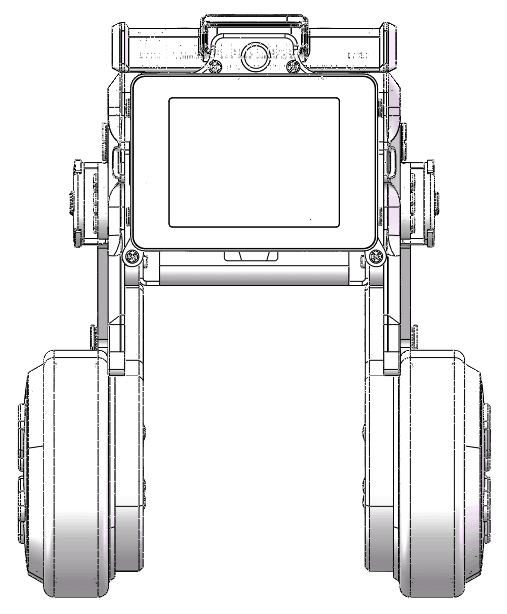
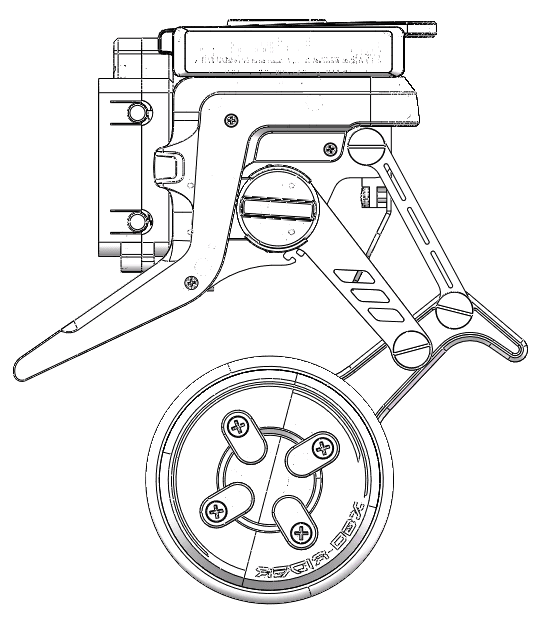
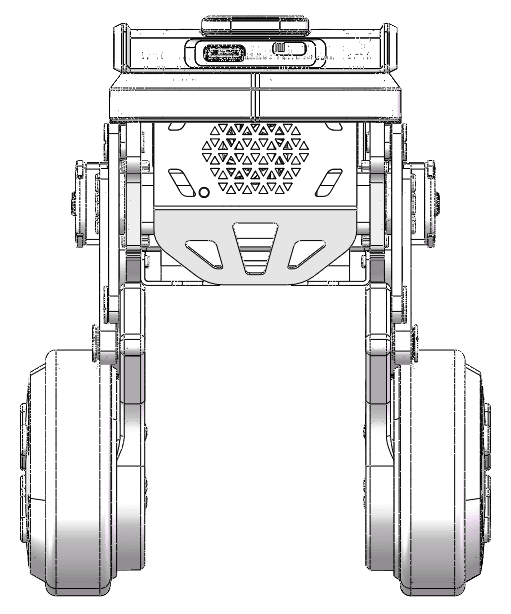
图4 XGO-Rider 前视图/左视图/后视图
机器人左右侧腿各一个伸缩自由度,伸缩行程30mm,由身体内的舵机驱动,通过四连杆机构将旋转运动转化为足端近似直线的运动,腿部连杆及关键尺寸参数如图5所示。腿部末端各一个轮子,直径60mm,由无刷电机驱动。机器人前方具有斜向下的支撑臂,使得机器人始终保持竖向一定的角度而不倾翻。
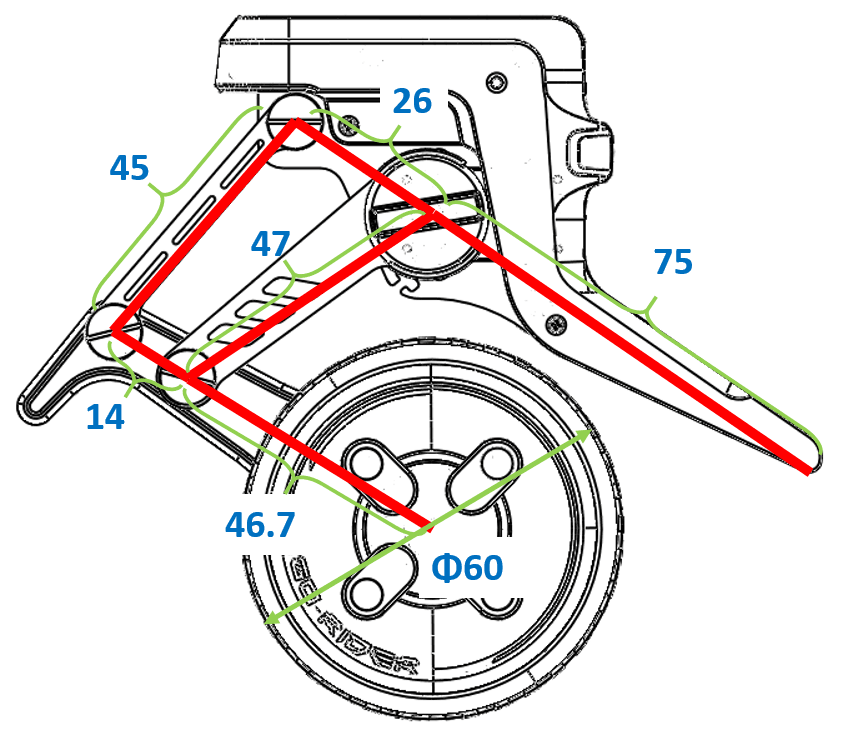
图5 腿部关键尺寸参数
机器人身体内部结构件及腿部部分连杆由碳纤维构成,身体结构件由钣金结构件构成,轮子表面套有柔性硅胶套,其余结构件材料为工程塑胶。腿部各旋转关节都搭配轴承和金属轴,保证转动顺滑性与强度。