
XGO采用模块化设计,主要由智能头部模组(Head Module)与四足机器人本体(Robot Body)两部分组成。头部模组负责交互与高层逻辑,本体负责运动控制与姿态解算。
1. 头部模组 (XGO ESP32 Head Module)
头部模组基于 ESP32 主控开发,集成了人机交互界面与丰富的扩展接口,支持 MicroBlocks 图形化编程,是机器人的“大脑”与“表情”中心。
1.1 核心处理器
- MCU 型号:ESP32
- 特性:支持 Wi-Fi 与蓝牙双模通信,负责处理显示驱动、按键输入、音频反馈及上层逻辑控制。
1.2 显示与交互系统
根据 PCB 布局与原理图设计,头部模组具备以下交互能力:
- 高清显示屏:板载显示屏接口 ,位于 PCB 正中央,用于显示机器人的“表情” (如眨眼、甚至显示文字)、系统状态或编程反馈。
- 可编程按键:
- 主功能键:正面设有 A、B 两个按键 ,通常用于模式切换、确认/取消或用户自定义功能。
- 辅助按键:侧边配有小型功能键(如 Reset 或 Boot),便于系统调试与复位。
- LED 灯光阵列:
- 板载 3 颗可编程 LED (标号 LED1, LED2, LED3),位于 A/B 按键之间,可用于电量指示、状态流水灯或呼吸灯效果。
- 具备电源指示灯 ,明确反馈供电状态。
- 音频反馈:板载蜂鸣器 ,可实现开机提示音、报警声或简单的音乐播放功能。
1.3 供电与接口布局
V3版本电路设计
- 电源管理:采用 5V 转 3.3V/1A 的稳压电路设计 ,确保 ESP32 及外设稳定运行。
- 通信接口:
- Type-C 接口:位于板卡左侧,用于供电及程序下载。
- UART / IIC 接口:PCB 左侧预留了 UART 和 I2C (IIC) 接口焊盘,方便高级用户扩展传感器或与其他主控通信。
详情请参考头部模组原理图。
XGON_V3.pdf
打开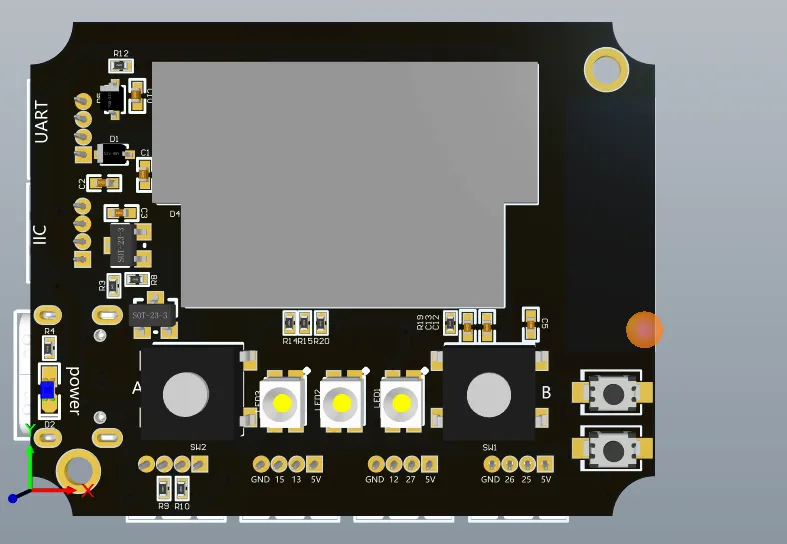
V4版本电路设计
- 通信接口:
- Type-C 接口:位于板卡左侧,用于供电及程序下载。
- UART / IIC 接口:PCB 左侧预留了 UART 和 I2C (IIC) 接口焊盘,方便高级用户扩展传感器或与其他主控通信。
详情请参考头部模组原理图。
XGON_V4.pdf
打开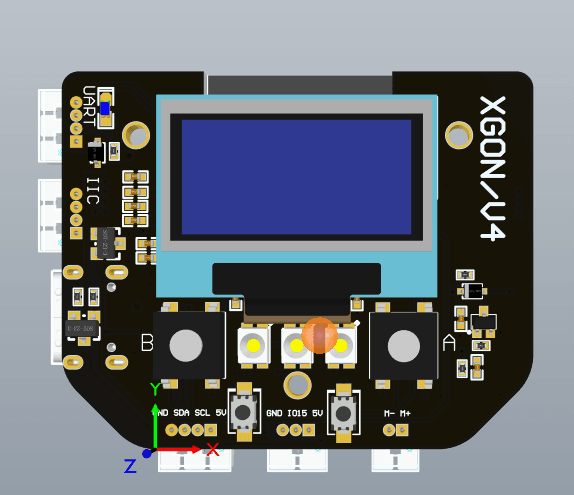
2. 扩展接口与电气特性 (MicroBlocks 编程)
头部模组对外预留了丰富的扩展能力,专为 MicroBlocks 编程环境优化,支持连接传感器、舵机或其他电子模块。
V3版本电路设计
2.1 外部 I/O 端口定义
PCB 底部引出了多组可编程引脚 ,丝印标识如下(从左至右):
- GND / IO 15 / IO 13 / 5V
- GND / IO 12 / IO 27 / 5V
- GND / IO 26 / IO 25 / 5V
这些接口被整合为 4 个主要的可编程 I/O 端口,用户可通过 MicroBlocks 直接对这些引脚进行积木式编程控制。
2.2 I/O 口电气极限(重要安全提示)
在使用扩展接口驱动外部设备(如 LED 模组、小电机等)时,请务必遵守以下电流限制,以防损坏主控芯片:
- 拉电流 (Source Current):40mA
- 定义:当 I/O 口作为输出高电平使用时,能够向外提供的最大电流。
- 灌电流 (Sink Current):28mA
- 定义:当 I/O 口作为输入或输出低电平(吸入电流)使用时,能够承受的最大电流。
⚠️ 开发者注意:如果外部负载超过上述电流限制,请务必使用驱动芯片或继电器,切勿直接连接 ESP32 引脚。
V4版本电路设计
2.1 外部 I/O 端口定义
PCB 底部引出了可编程引脚 和 5V DC直流小功率电机接口,丝印标识如下(从左至右):
- GND / SDA / SCL / 5V
- GND / IO 15 / 5V
- M- / M +
2.2 I/O 口电气极限(重要安全提示)
在使用扩展接口驱动外部设备(如 LED 模组、小电机等)时,请务必遵守以下电流限制,以防损坏主控芯片:
- 拉电流 (Source Current):40mA
- 定义:当 I/O 口作为输出高电平使用时,能够向外提供的最大电流。
- 灌电流 (Sink Current):28mA
- 定义:当 I/O 口作为输入或输出低电平(吸入电流)使用时,能够承受的最大电流。
⚠️ 开发者注意:如果外部负载超过上述电流限制,请务必使用驱动芯片或继电器,切勿直接连接 ESP32 引脚。
3. 机器狗本体 (Robot Body)
(注:本部分基于 XGO 系列通用架构描述,作为头部模组的承载平台)
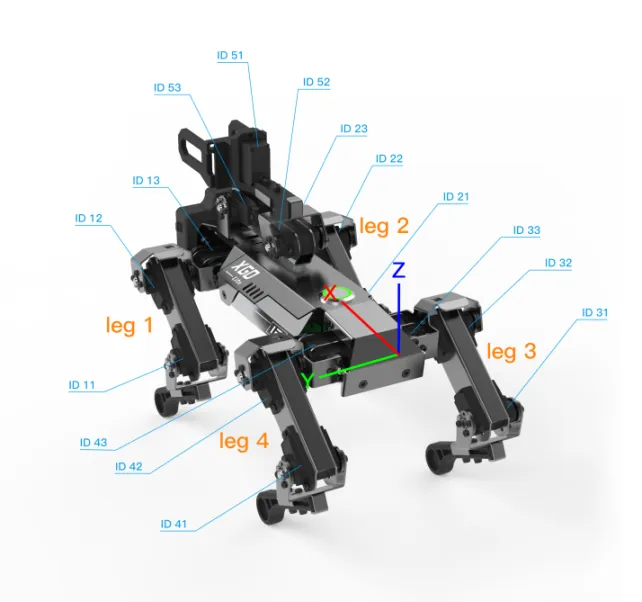
机器狗本体是 XGO 的运动执行单元,采用仿生四足结构设计,关机ID和坐标系XYZ轴如下图所示。
3.1 运动自由度 (DOF)
- 全向移动能力:整机包含 15个高性能舵机(每条腿 3 个自由度),分别控制大腿、小腿及侧摆运动。
- 动作表现:支持全向移动(前后左右平移)、原位旋转、甚至复杂的姿态控制(如匍匐、伸懒腰、握手)。
3.2 运动控制核心
- 本体通常内置独立的运动控制协处理器(与头部的 ESP32 通信)。
- IMU 姿态稳定:内置 IMU(惯性测量单元),实现闭环控制,使机器人即使在受到外力干扰或在不平整地面行走时,也能自动保持平衡。
3.3 机械结构
- 材质:通常采用铝合金,兼顾轻量化与结构强度。
- 舵机特性:XGO 系列舵机具备总线通信能力,支持位置反馈、温度反馈及电压反馈,确保运动精准且安全。