本页目录

XGO-lite赛事自定义积木库详解

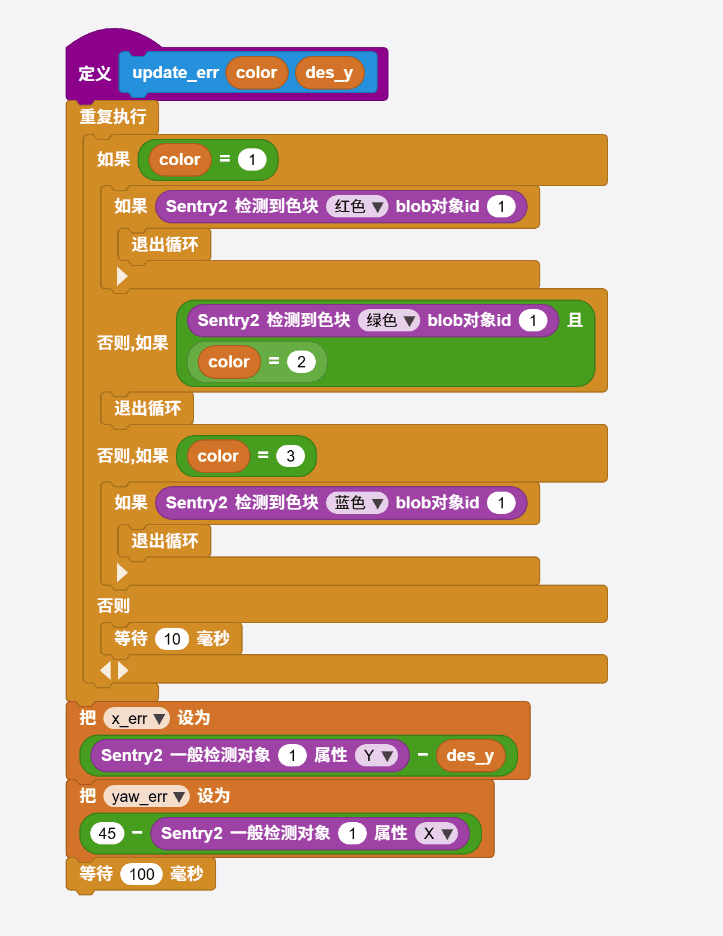
本篇中,color为颜色的变量,默认1=红色,2=绿色,3=蓝色,4=黄色(可以自行修改,需要改积木程序)。常用摄像头坐标系为百分比,X、Y的值均为0-100。

一、抓取的基础执行动作
1768129548842-7dd1946c-167a-42aa-b054-329066a05664.png

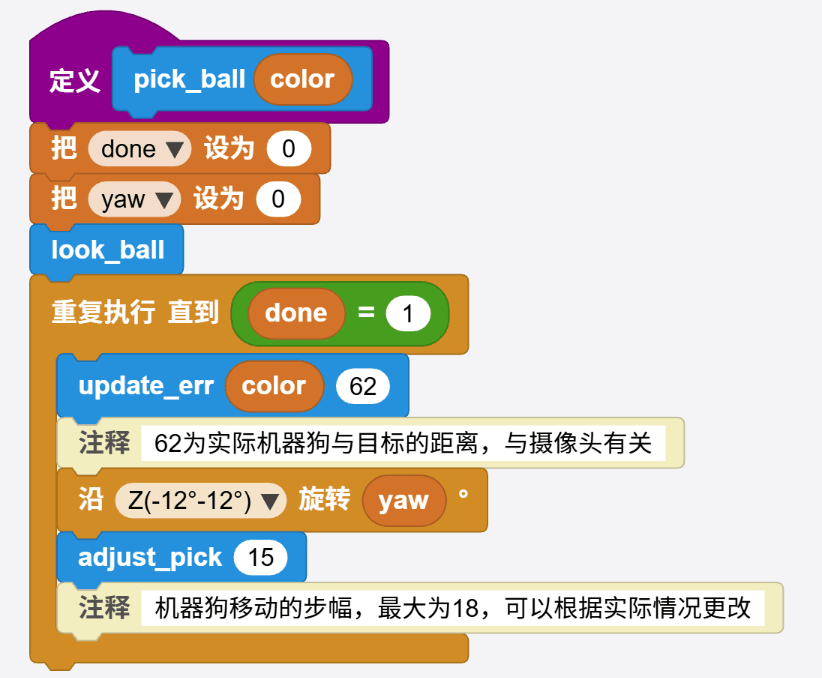
其中包含了look_ball、update_err、adjust_pick 还有pick 4个子程序。

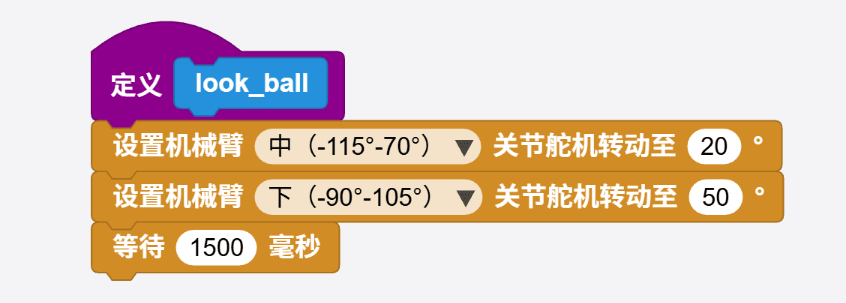
  1. look_ball

1768132518158-c1d2452d-5a5c-4613-98cb-ef3c8b513c57.png

调整机械臂的角度达到摄像头画面范围。

  1. update_err

1768132659044-04025d06-b647-4874-985b-381f5ee068a1.png

color和des_y 均为变量,这里则加入了1红、2绿、3蓝的基本识别规则。

x_err是‘摄像头识别物体后Y轴的值’减去‘设定的变量’。

yaw_err是 ‘45’减去‘摄像头识别物体后X轴的值’。

百分比坐标系,X轴Y轴均为0-100。

45可以手动更改。

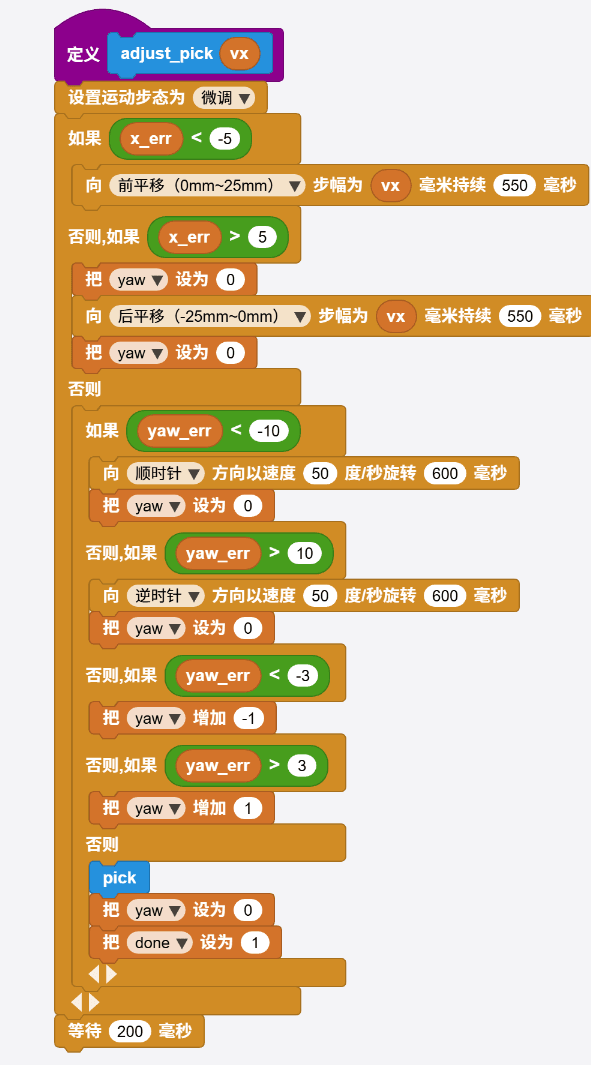
  1. adjust_pick(vx)

1768133082810-658d7215-4c4a-48b0-a32f-fb17f85cfd11.png

vx为变量,是调整距离时机器狗挪动的步幅,最大值18。

yaw为变量 ‘角度偏差’。

done为变量 ‘执行次数’。

根据update_err,此处我们需要将物体的值趋近于摄像头的正中间。

通过前进后退,顺逆时针旋转完成。

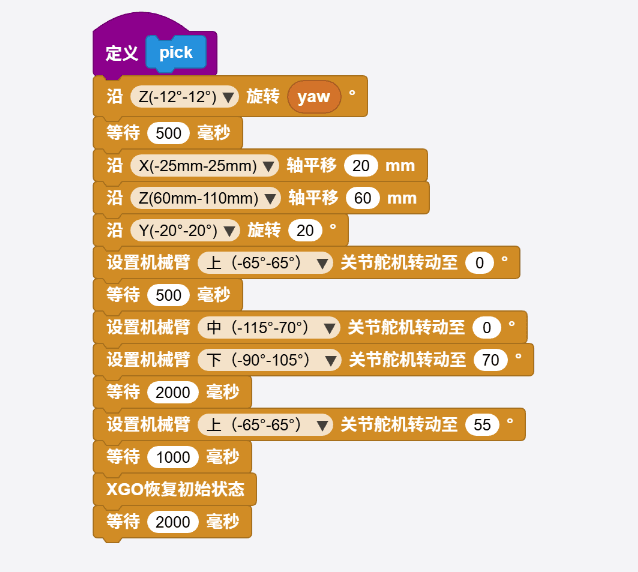
  1. pick

1768133308497-99986f43-1ce7-47b5-9c12-60dd50efeb9b.png

主要通过基础动作以及机械臂的调整去完成实际的目标

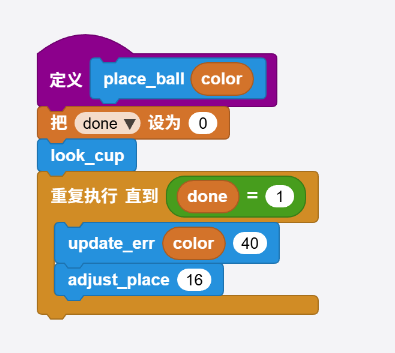
二、放置的基础执行动作

1768133852390-cb9be252-078d-4cc6-b7ce-ed5627ca285b.png

其中包含了look_cup、update_err、adjust_place 还有place 4个子程序。

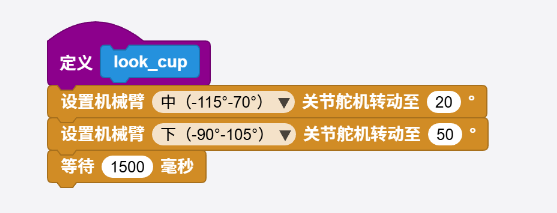
  1. look_cup

1768134017750-72c2a14f-5869-46fb-a6ab-8e1739b7539c.png

和之前look_ball同理。

  1. update_err

1768132659044-04025d06-b647-4874-985b-381f5ee068a1.png

与抓取共用同一个函数关系。

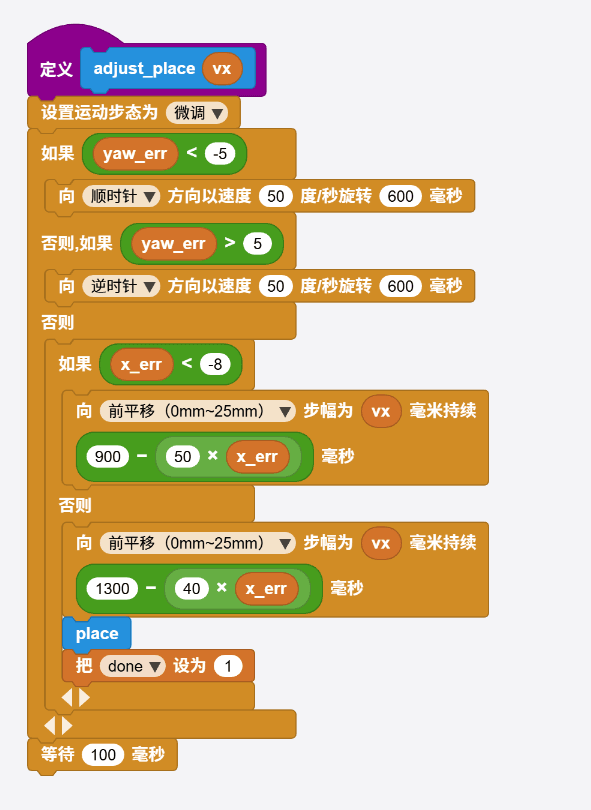
  1. adjust_place

1768134166793-c8155fea-4b7a-4ad9-80d0-c518a19b89f6.png

与adjust_pick 使用的是不同的函数关系。

变量:yaw_err 是相同的。

变量:x_err 计算方式不同,可以通过更改上述值的大小来调整距离。

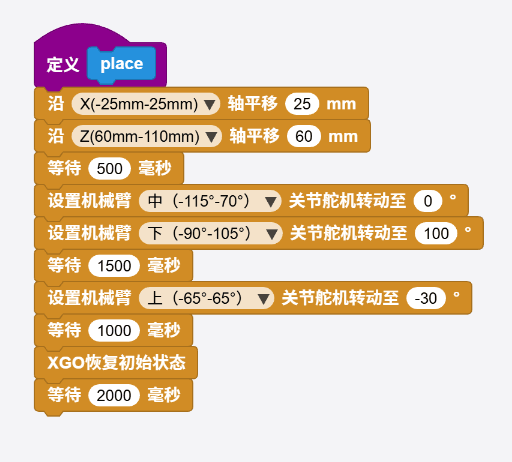
  1. place

1768134346012-c8c08db9-977a-4c43-a427-f87a6f2c7e2c.png

因为函数计算关系不同、摄像头角度不同、所以动作不同。根据不同的任务需求更改不同的动作来完成任务。

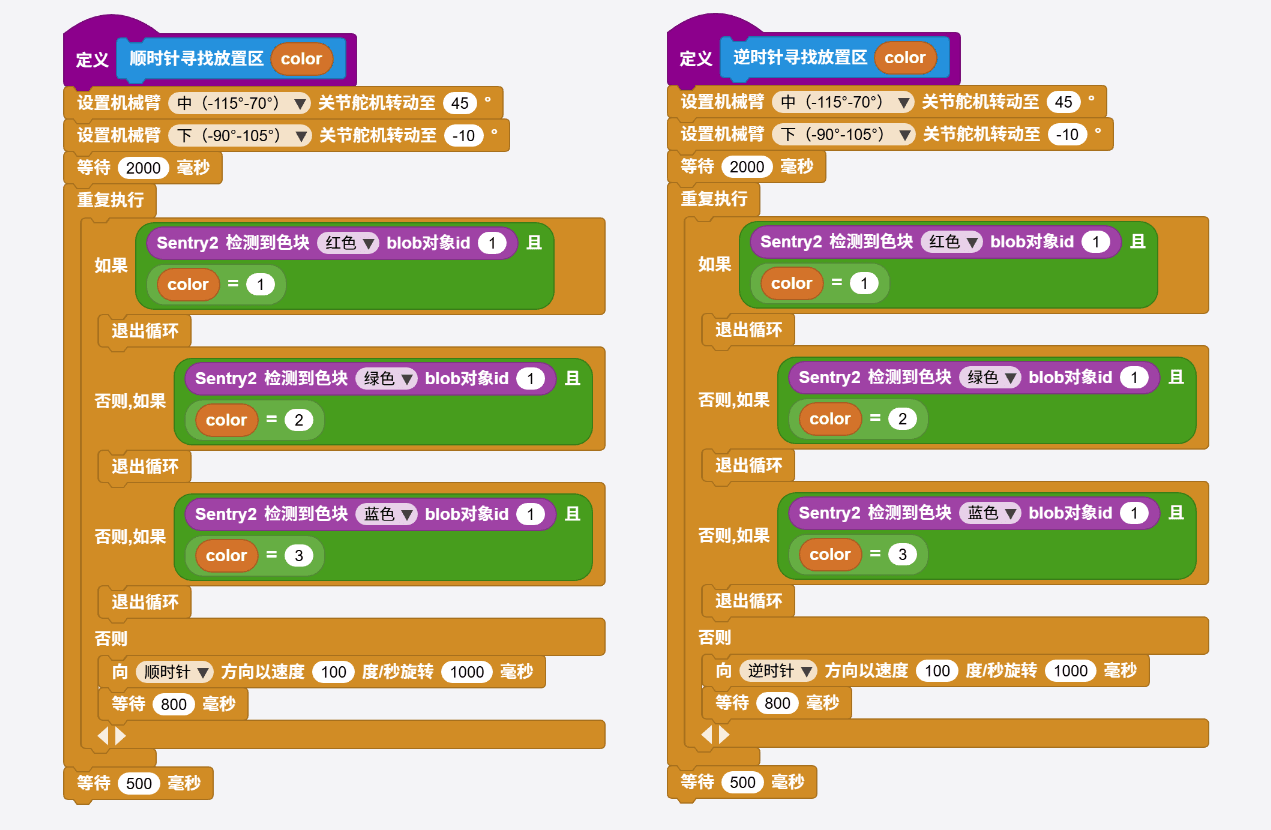
三、摄像头定位
1768134899889-d5aa8c46-f29f-4c33-8fae-bb0c8d670895.png1768134914369-ee43325d-a1c9-436d-874c-9151f7925fd7.png

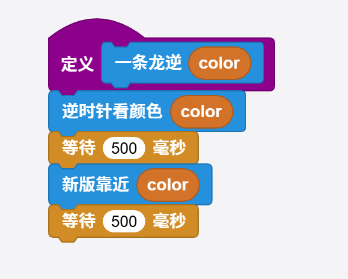
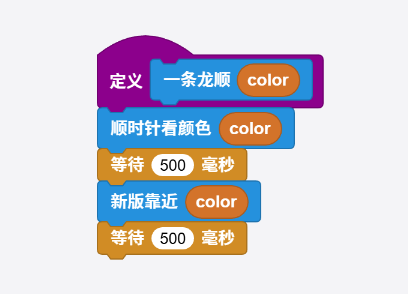
其中包含了顺、逆时针看颜色、新版靠近三个子程序。

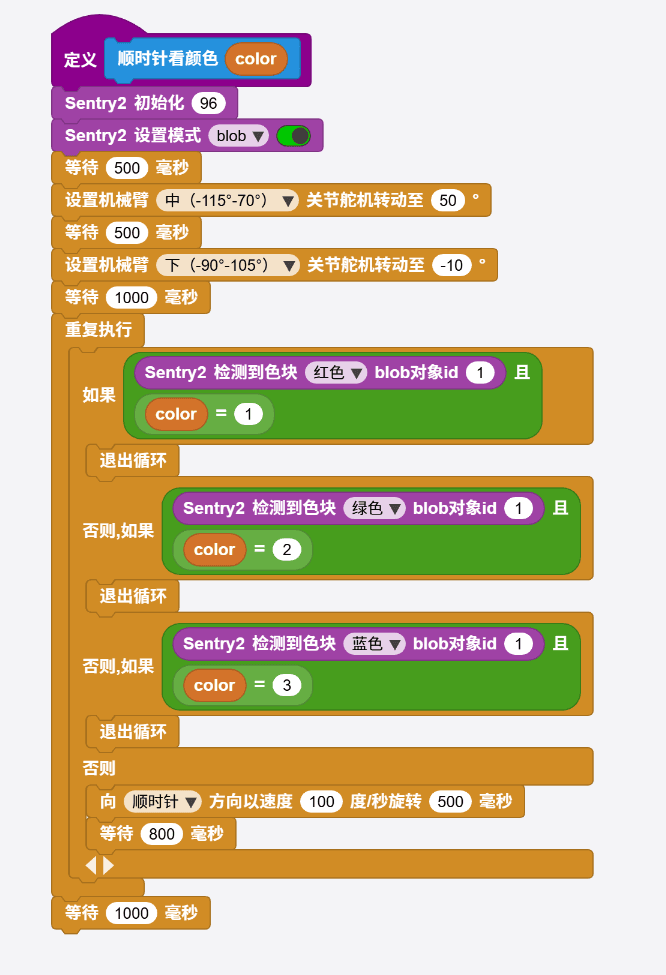
  1. 顺、逆时针看颜色。

1768135052386-eead5e57-6f76-4883-9604-5b7454119638.png

初始化摄像头、并打开色块模式。

调整机械臂,扩大或者缩小识别范围。

同样遵循1红、2绿、3蓝的识别规则。

重复执行顺、逆时针旋转,‘速率’以及‘时间’可以修改。

直到识别指定颜色。

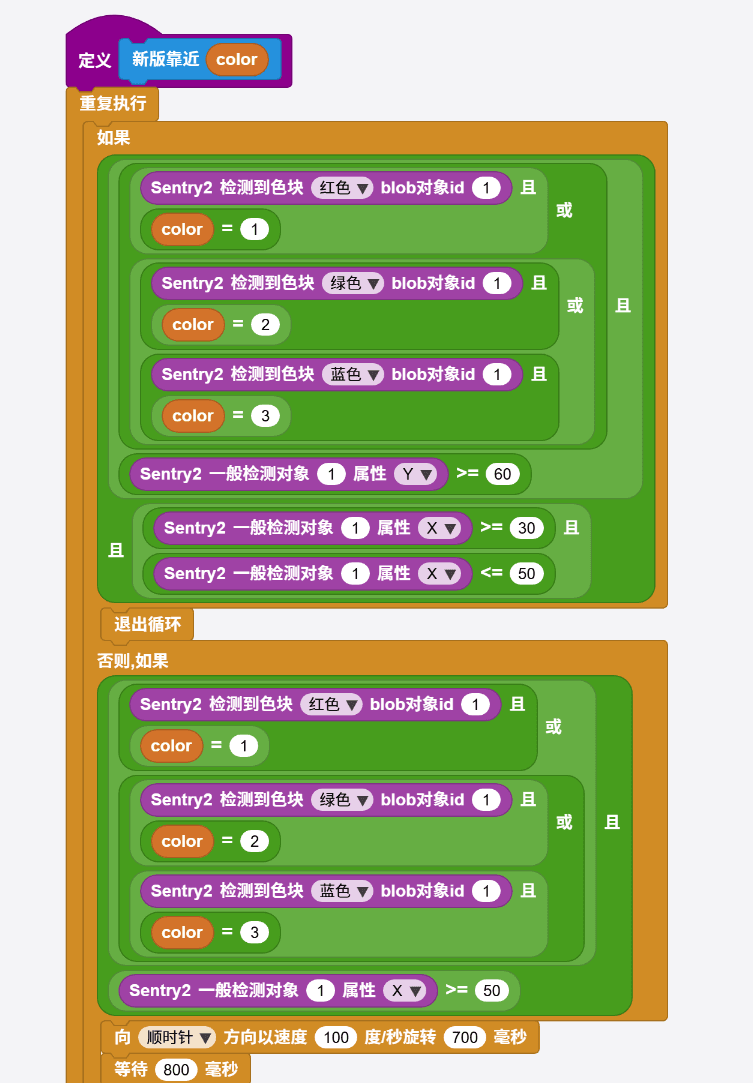
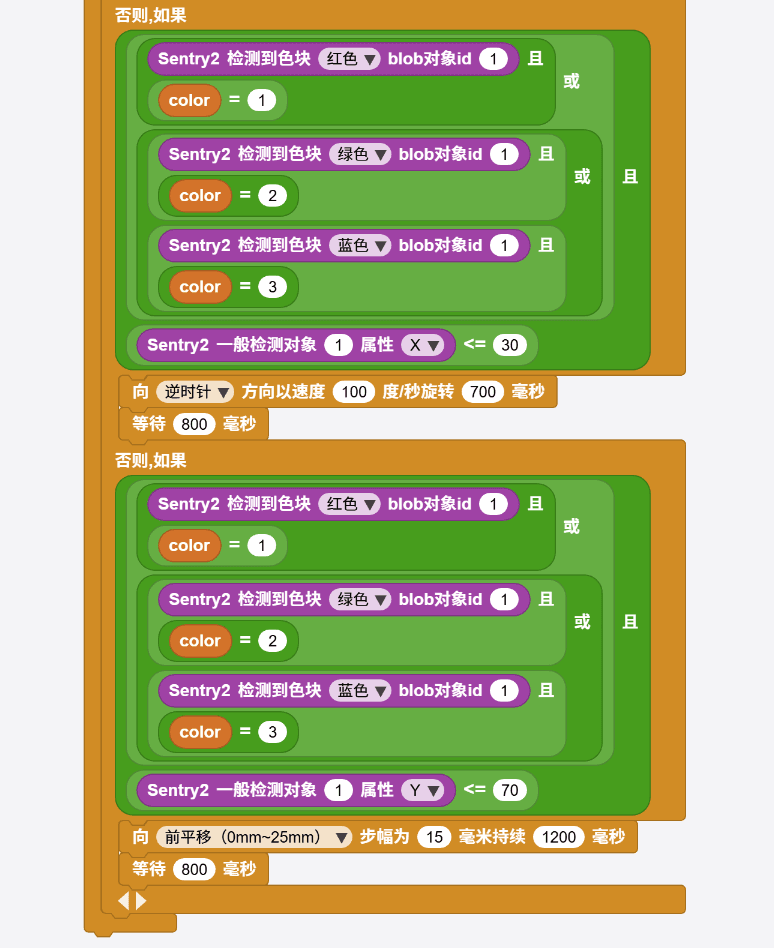
  1. 新版靠近

1768135851314-77b1b2a5-2523-4d1d-93f8-852f724c4413.png1768135874285-e4cdcc43-badd-4d1f-83bc-0a152df78169.png

判定需要的颜色,1红2绿3蓝。

通过计算物体所在的X、Y轴的坐标值,完成靠近目标的目的。

先计算横向X轴,再计算垂直方向Y轴。

根据实际需求可以改变‘移动步幅’和‘坐标位置’。

PS:近大远小。

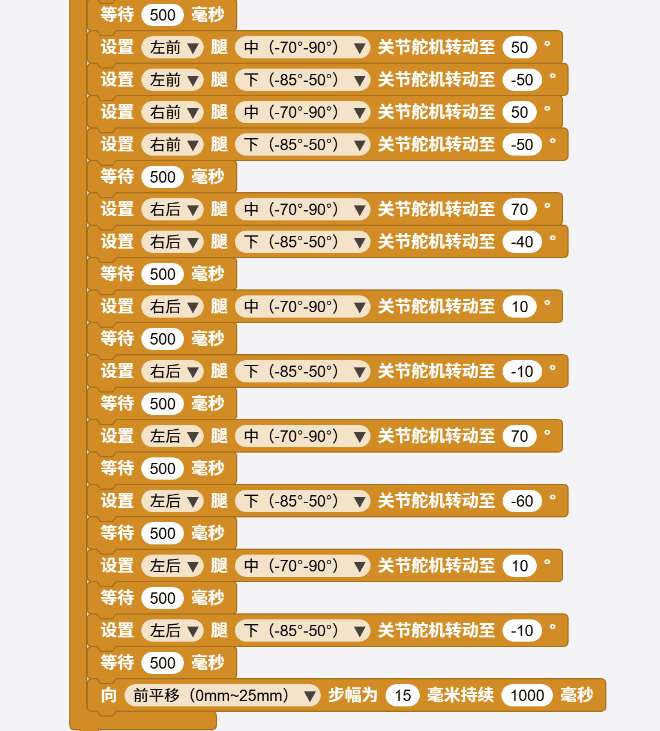
四、爬楼梯基础动作
1768145481977-34c3e553-207f-42c8-b40e-93608b904b1a.png

1768145512896-c3b82f51-0bff-4d55-9bdc-0d16a66505cc.png

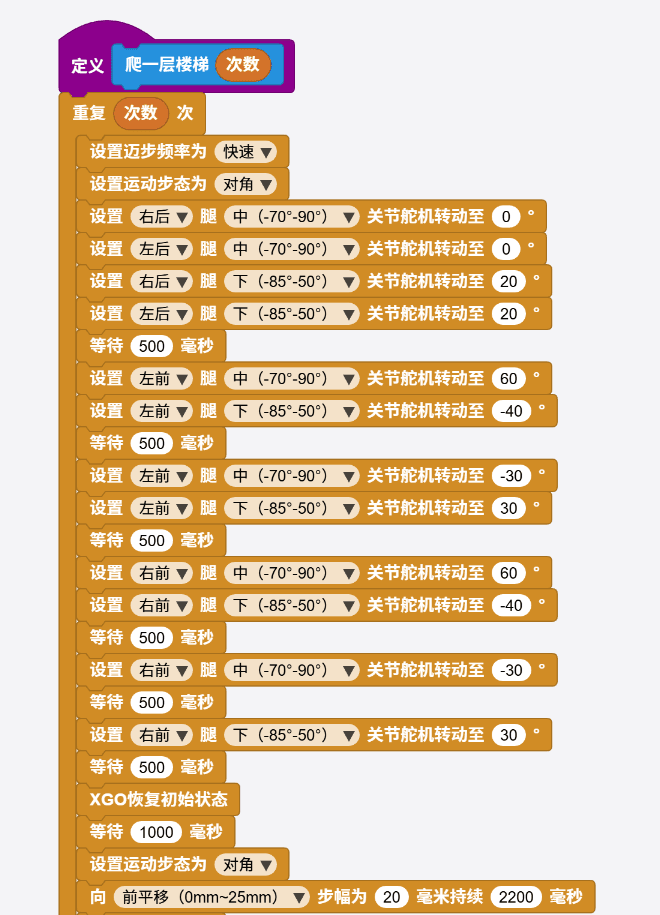
通过调节舵机角度,结合运动,完成爬台阶任务。也可以根据自身需求更改角度。

五、不同任务需求更改的部分积木

  1. 基础任务区

1768137340163-f91b1bb3-30ff-4642-93a2-9440414f8cf1.png

无法精准走到收纳区时,可以通过该程序协助。

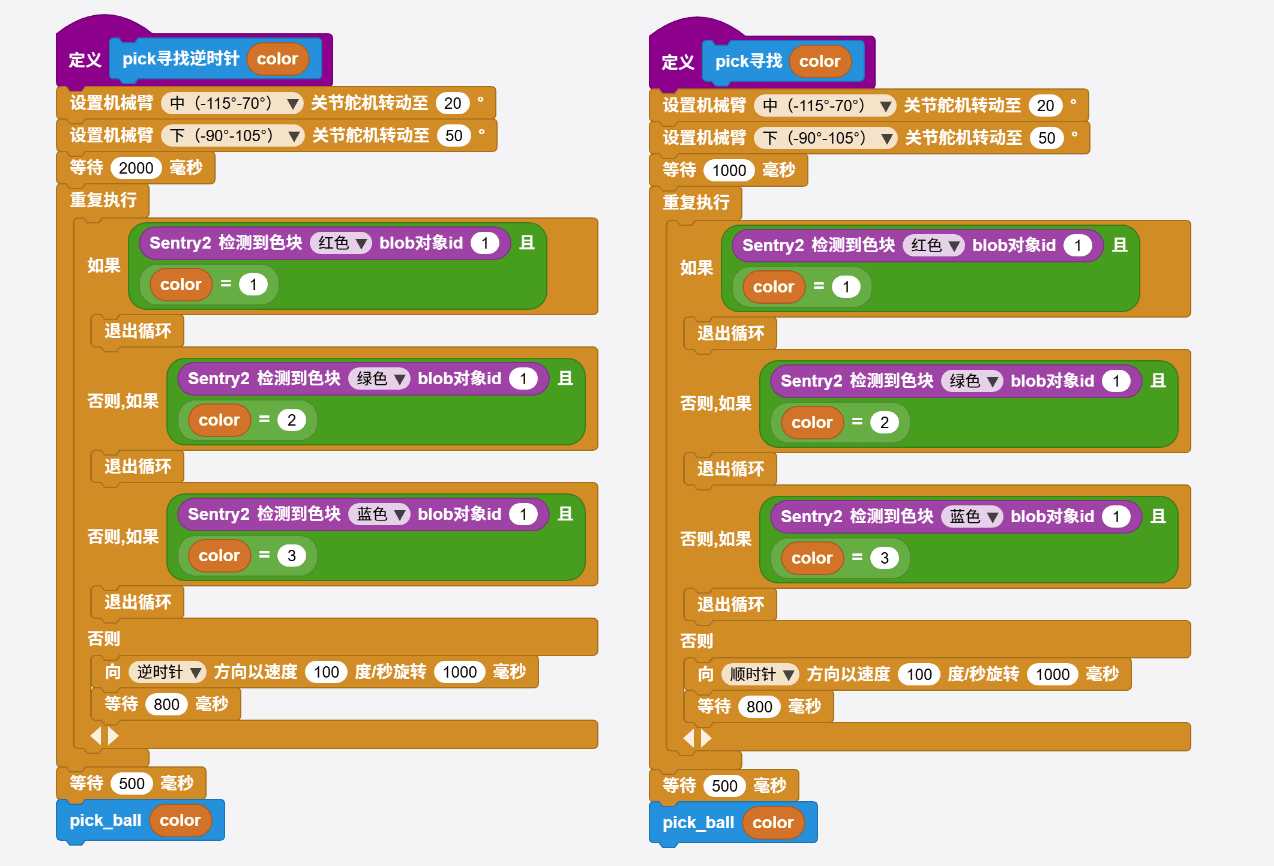
  1. 挑战任务区

1768137477707-372d4497-387c-4566-9e28-f05d49b2bcbe.png

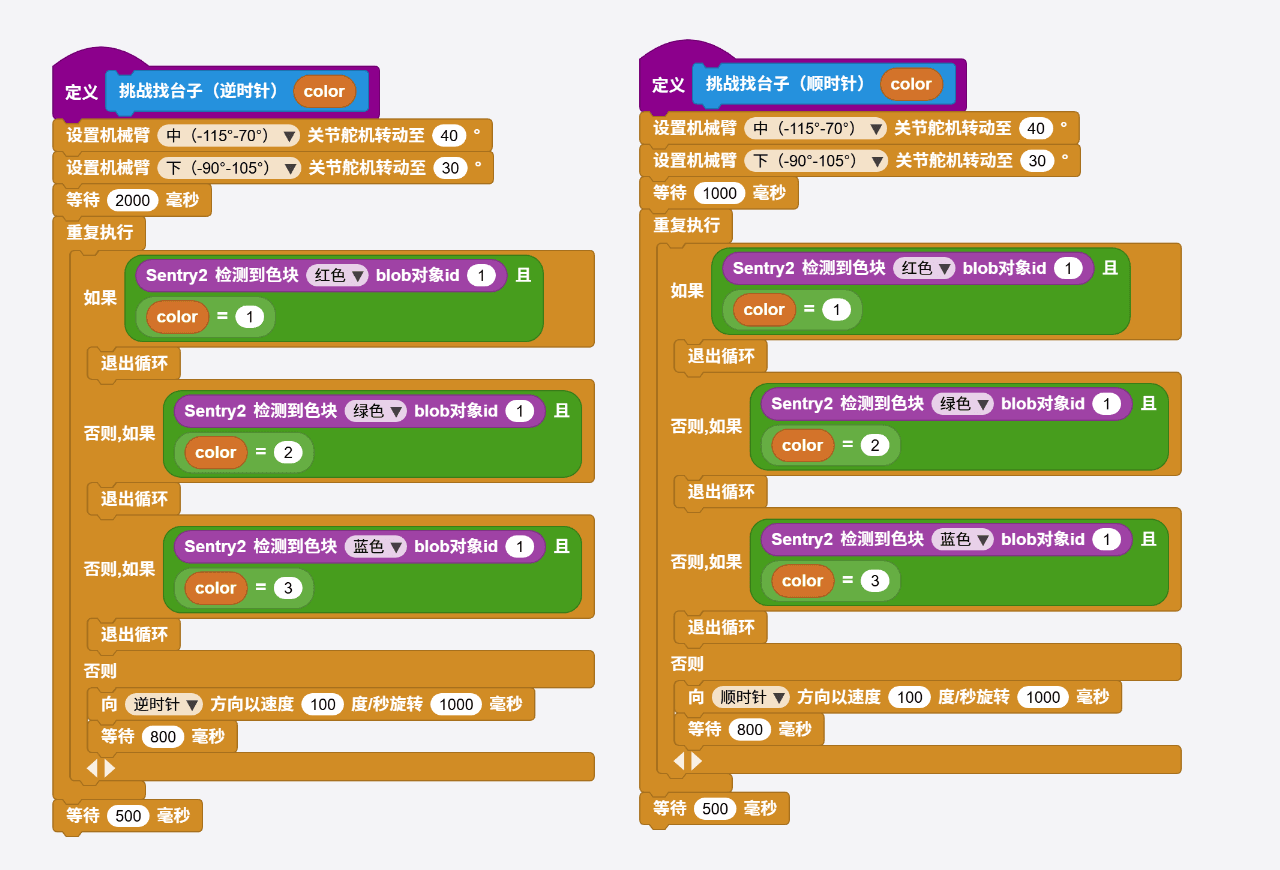
机械臂将摄像头位置角度调整较低,可以有效找到近距离的目标颜色三棱锥,并完成抓取。
1768145756097-8d3c215d-a167-4fd8-8359-d5f922d7892c.png

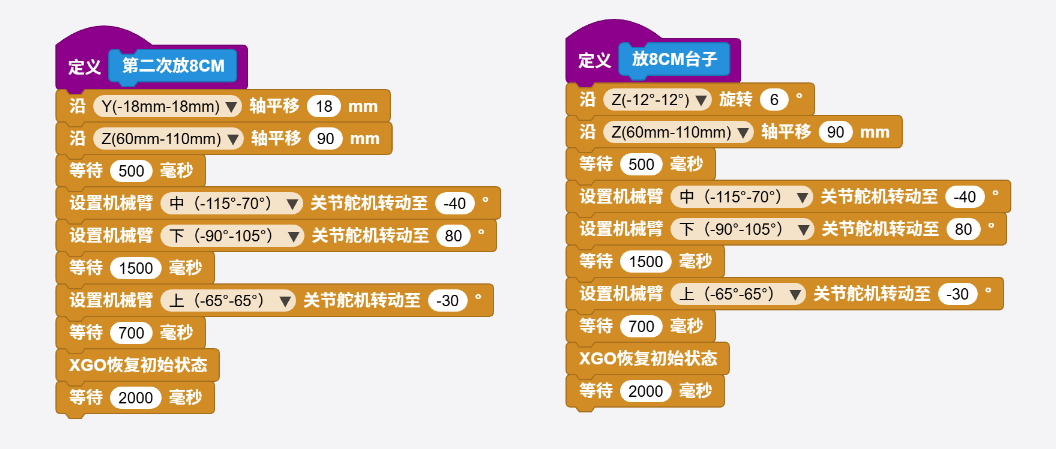
底层逻辑相同,挑战任务收纳台高度不同,需要不同视角去识别。

1768145847574-e07d4e00-47ca-4dbc-ac87-455698e3a471.png

定位到收纳台,根据高度调整机械臂角度。为避免放同一个地方导致三棱锥掉落,可以添加侧身等动作。

六、常见问题汇总

降低机器狗重心前进可以更稳定一些

七、方案