
课程概述
本课程围绕人工智能机器狗展开,全面涵盖了多个关键领域的丰富知识与实用技能,旨在为学生开启一扇通往智能机器人世界的大门。
在运动基础方面,深入讲解机器狗在 XYZ 轴坐标系中的平移与旋转运动机制,让学生明晰其如何灵活改变位置与朝向。同时,详细教授步幅、步态、步频等运动参数的调整技巧,使学生理解这些因素对机器狗运动性能的重要影响。借助机身搭载的陀螺仪,学生将掌握机器狗实时获取自身位姿状态的原理与应用,进而明白其如何凭借此功能在各种复杂地形上保持稳定与平衡,为后续深入学习机器人运动控制奠定坚实基础。
编程基础部分,引领学生踏入图形化编程的世界。通过一系列趣味盎然的项目,如经典的“hello,world”程序,让学生快速熟悉编程环境与基本语法规则。“化妆舞会”“换脸术”等项目则进一步激发学生的创造力,使其学会利用编程操作机器狗的显示与交互功能,实现独特的视觉效果与互动体验。“动态图形”“数据列表”“自定义函数”等内容逐步提升学生的编程能力,使其能够高效处理数据、构建复杂功能模块,从而实现与机器狗的多样化硬件交互,充分发挥机器狗的潜力。
高级控制领域,聚焦于机器狗单腿足尖的运动规划与周期变换这一核心技术。学生将在此深入学习运用图形化编程或 Python 语言编写高级运动步态的方法与技巧,例如精心设计 Walk 步态、Trot 步态等,深刻理解四足机器人运动控制算法的内在逻辑与实现路径,极大地提升在机器人运动控制方面的专业素养与实践能力,为解决复杂的机器人运动问题提供有力支持。
在人工智能板块,以 XGO - nano 所搭载的先进 Sentry2 视觉传感器为核心,全面介绍传感器的工作原理、功能特点及使用方法。进而深入开展多项视觉识别技术的教学,包括色块识别、颜色识别、标签识别、线条检测、深度学习、卡片识别、人脸识别以及 20 类物体识别等。学生通过学习这些技术,将赋予机器狗敏锐的视觉感知能力,使其能够智能地识别周围环境中的各类物体与信息,极大地拓展机器狗的应用场景与功能边界,为实现智能化任务奠定基础。
通过本课程的系统学习,学生不仅能够全面掌握人工智能机器狗的相关知识与技能,更能在学习过程中有效锻炼逻辑思维、创新思维与问题解决能力,为未来在机器人研发、人工智能应用等前沿科技领域的职业发展或学术深造做好充分准备,在智能科技的浪潮中抢占先机。
机器狗运动基础
通过机器人学设计出来的机器狗拥有出色的运动能力,机器狗可以沿着XYZ轴坐标系的平移和旋转,同时可以调整步幅,步态,步频等运动参数。搭载在机身上的陀螺仪可以让机器狗时刻知道自己的位姿状态,并适应各种地形。通过这部分内容的学习可以让学生掌握四足机器人基本知识。
 1. 你好,XGO |  2. 关节介绍 |  3. 结构介绍 |
|---|---|---|
 4. 基础运动一 |  5. 基础运动二 |  6. 位姿运动 |
 7. 机器人坐标系 |  8.陀螺仪 |
轮足机器人运动基础
 1. 你好,Rider |  2. 基础运动 |  3. LED灯控制 |
|---|---|---|
 4. 身高和速度 |  5. Roll角控制 |  6. 动态平衡 |
 7. 状态读取 |  8.综合实践 |
编程基础
用户可以使用按钮,屏幕和扬声器和扬声器等硬件通过编程跟狗狗进行互动,学习基础的图形化编程逻辑。
 1.hello,world |  2.化妆舞会 |  3.换脸术 |
|---|---|---|
 4.动态图形 |  5.数据列表 |  6.自定义函数 |
机器狗高级控制
学生能够借助机器狗机器人开展学习活动,利用图形化编程工具编写与运动学相关的程序,从而深入理解四足机器人的运动控制算法。
 1.机器人坐标系 |  2.机器人正运动学 |  3.机器人逆运动学 |
|---|---|---|
 4.Trot步态 |  5.Walk步态 |  6.PID控制算法 |
人工智能
XGO搭载Sentry2视觉传感器,学生可以通过图形化编程迅速学习AI视觉相关知识。
具体的积木使用方法如下。
https://flowus.cn/share/3e41451a-86b3-4ed9-9fbc-48cbd7bcef3c
 1. 传感器介绍 |  2. 色块识别 |  3. 颜色识别 |
|---|---|---|
 4. 标签识别 | 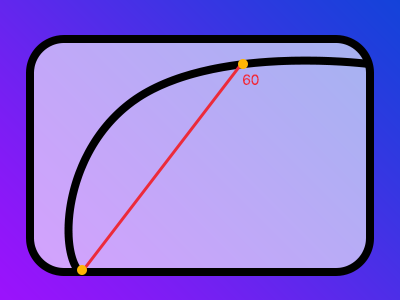 5. 线条检测 | 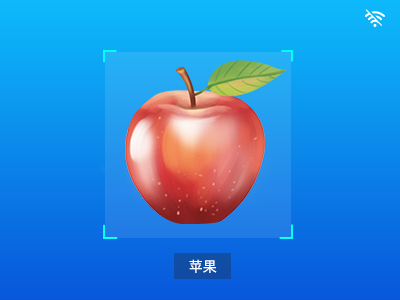 6. 深度学习 |
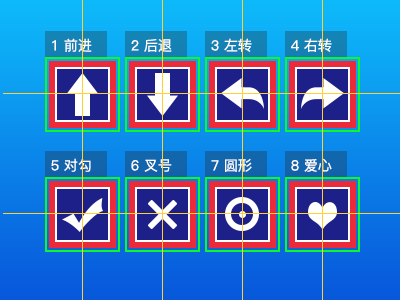 7. 卡片识别 | 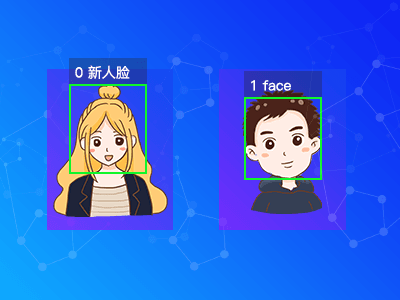 8.人脸识别 |  9.20类物体 |
 10.抓小球实践 |  11.套小球实验 |  12.机器人协同 |
课用