
常见问题与故障排除 (FAQ) - 竞赛器材版
本页汇总了在比赛训练及现场调试中高频出现的问题及其解决方案。
1. 硬件保护与电源管理
⚠️ 机械臂舵机保护(重要)
- 防烧毁警告:在调试机械臂时,请务必小心,切勿让舵机长期处于“堵转”状态(即电机受阻无法转动但持续通电)。堵转会导致电流激增,极易烧毁关节舵机 。
电池与充电
- Type-C 接口版本:充电约 2 小时,续航约 2-3 小时 。
- DC 接口版本:充电约 1.5 小时,续航约 1 小时 。
2. 蓝牙连接与环境配置
💻 电脑与系统兼容性
MicroBlocks 的蓝牙功能对硬件环境有一定要求:
- 推荐系统:Windows 10(需确认蓝牙已开启且未连接其他设备)。
- 推荐浏览器:Microsoft Edge 或 Google Chrome(不支持其他浏览器)。
- 不兼容警告:尽量避免使用 Windows 11,目前已知存在兼容性问题,容易导致程序崩溃或搜不到蓝牙信号。
- 替代方案:若电脑蓝牙硬件不兼容,建议使用 USB 有线连接进行编程,或更换电脑 。
比赛现场防干扰设置(关闭 BLE)
在比赛现场,为防止其他选手的设备误连您的机器人,建议关闭蓝牙功能,改用有线编程:
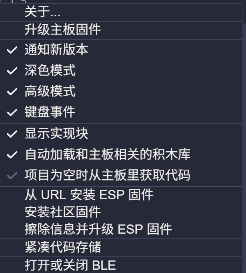
连接 USB 线,在 MicroBlocks 中点击“设置” -> “打开或关闭 BLE” 。
3. 运动控制与姿态校准
🤖 正确的开机姿态
- 操作规范:请将机器人按卧姿平放于地面,避免关节卡死,然后开机 。
- 初始化禁忌:切勿拿在手中开机,也不要在开机灯光闪烁期间晃动机器人。程序启动前务必给 6-8秒 的延迟时间,期间不可运动,否则会影响陀螺仪初始化,导致后期运动异常 。
机器人走不直/漂移
- 正常误差:机器人向前行走 1 米,出现 5cm-8cm 左右的偏移属于正常现象 。
- 修正方法:
- 尝试使用微调步态指令调整步幅 。
- 在足尖粘贴摩擦力较大的魔术贴防滑 。
- 若偏差严重,需重新进行机器人标定 。
- 旋转偏差:由于陀螺仪存在漂移,若转动角度严重偏差,请务必根据实际情况调整机器人运动。
4. 视觉传感器 (Sentry2/Sentry3) 使用
参考官方文档
https://aitosee.yuque.com/mgsggt/visionsensor_cn/wog9egvd7892kqas
4.1 如何更新sentry3固件
4.2 sentry3摄像头安装
5. 编程报错与程序管理
❌ 常见报错代码解析
当编辑器弹出红色错误提示框时:
Error: A ByteArray can only store integer values between 0 and 255:- 原因:数字输入范围错误,超出了字节数组的存储限制 。
Error: Insufficient stack space:- 原因:通常是程序中存在死循环,或递归调用过深 。
Error: List or string index out of range:- 原因:列表未初始化、类型转换错误,或索引值不存在(如返回了 -1)。
💾 程序上传与清理
- 脚本过大:若提示“脚本太大,无法发送至主板”,请将长程序封装成函数,或使用广播 (Broadcast) 机制来拆分程序 。
- 如何清空程序:
- 连接 MicroBlocks。
- 新建一个空白程序,仅放入一个
Say [123]积木并运行。 - 再次打开并连接您的主程序,即可覆盖旧程序 。
6. 头部固件升级与“救砖”
常规升级
- 如果提示版本不匹配,连接 USB 线后,点击“设置” -> “擦除信息并升级 ESP 固件”,按提示操作即可 。
- 左上角齿轮——高级模式——“擦除信息并升级 ESP 固件“,选择ESP32,等待完成,重新链接即可。
进阶:蓝牙搜不到/固件刷死恢复
如果常规升级后依然搜不到蓝牙,需使用乐鑫官方工具进行底层擦除 :
- 下载并打开
flash_download_tool软件 。 - 参数设置:
ChipType: ESP32,WorkMode: Develop,LoadMode: UART。 - 选择对应的 COM 口,点击 ERASE 按钮擦除全片 。
- 擦除完成后,回到 MicroBlocks 官网/客户端重新刷入固件即可恢复 。
7.光线问题、无法识别颜色
7.1可以通过设置识别大小、数量和补光灯等方式解决问题。
sentry3和sentry2更改设置基本逻辑相同。
Sentry2常用设置讲解.pptx
打开7.2江西挑战任务2,深度学习识别
8.如何组装26年竞赛机械臂
新批次机器,在背部舵机的线会有打胶已经插入舵机口。可以先开机,再从后安装机械臂,避免前后装反,导致损坏。
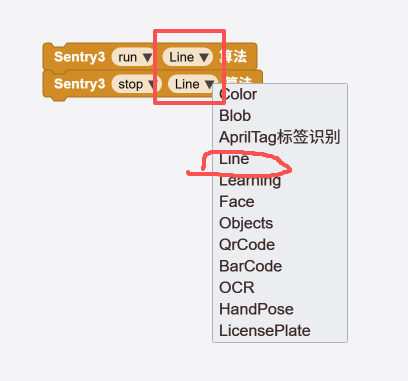
9.巡线程序报错如图:Line -1 Error:not found!
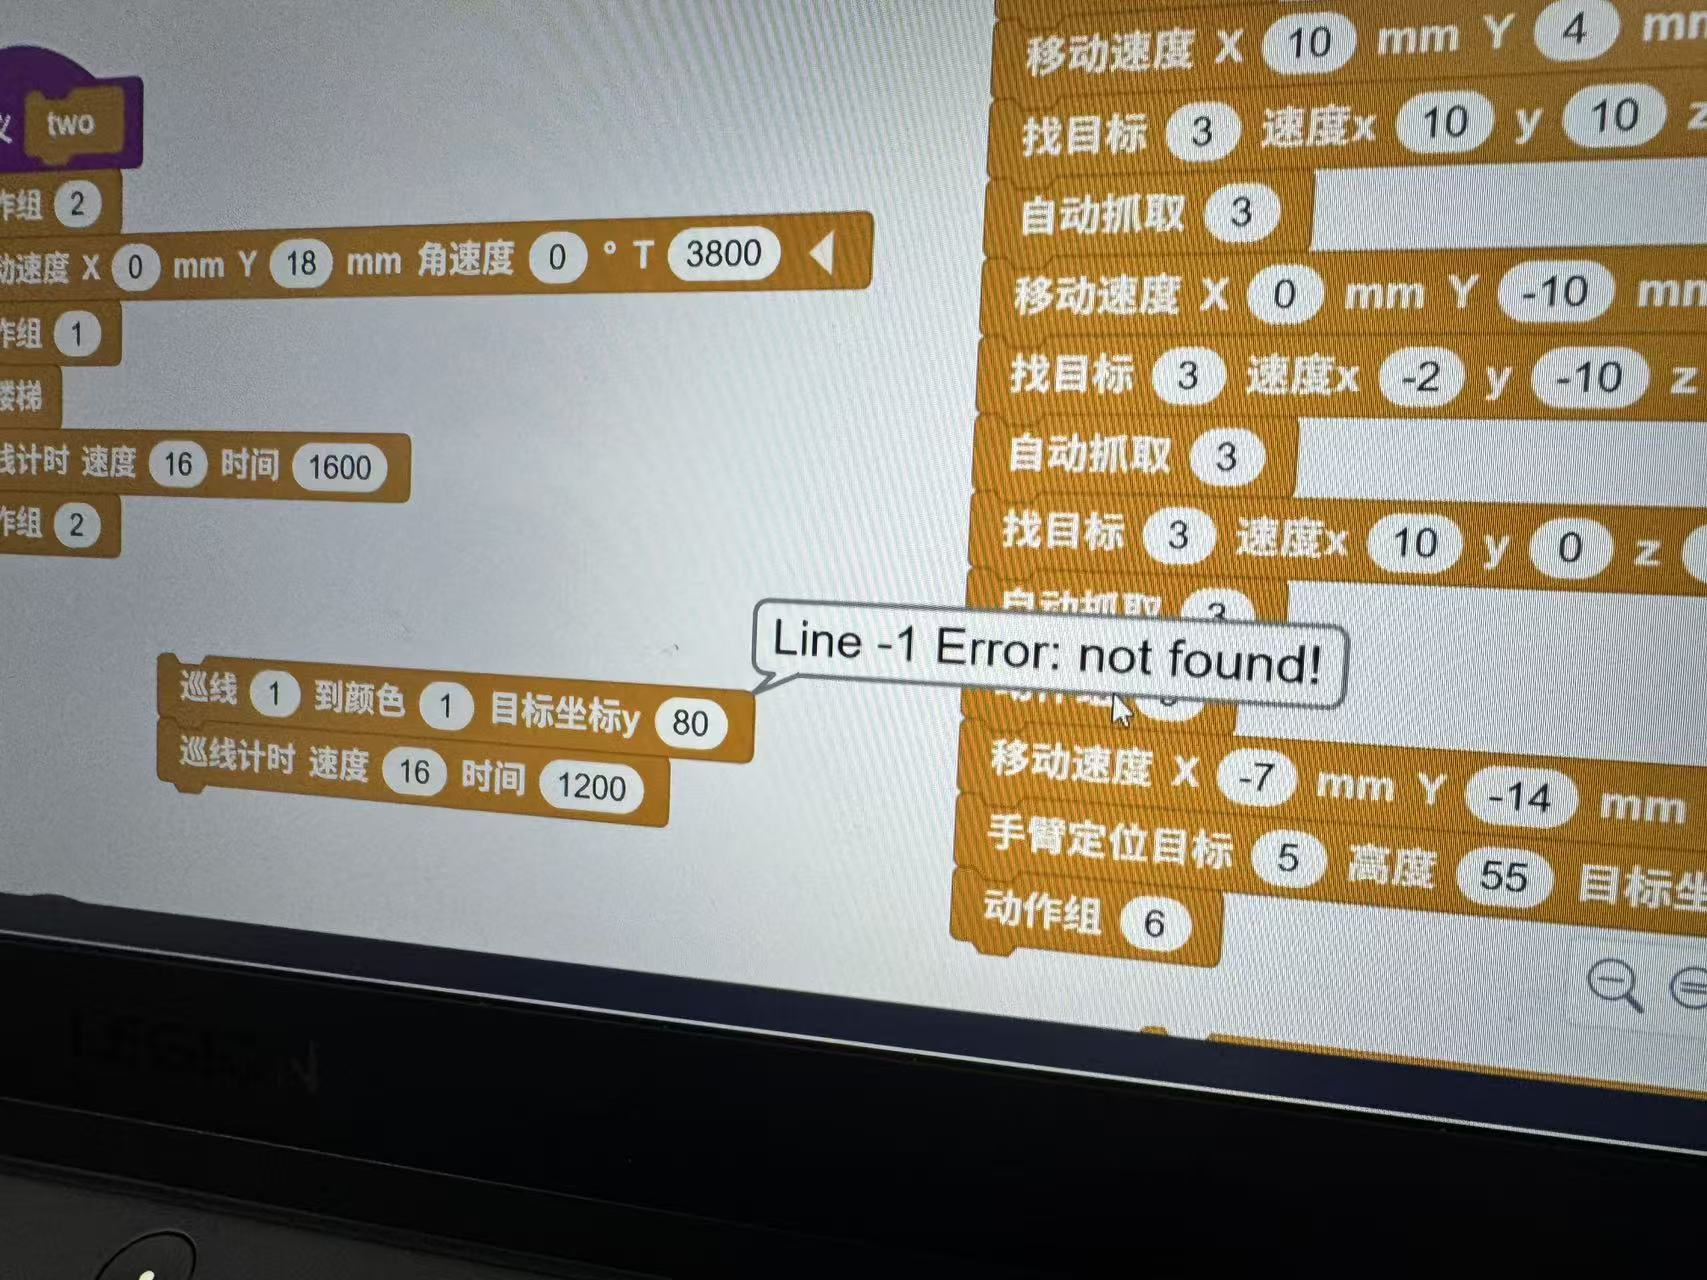
右键巡线程序,选择显示积木定义,找到并如图下所示,重新选择一次即可。
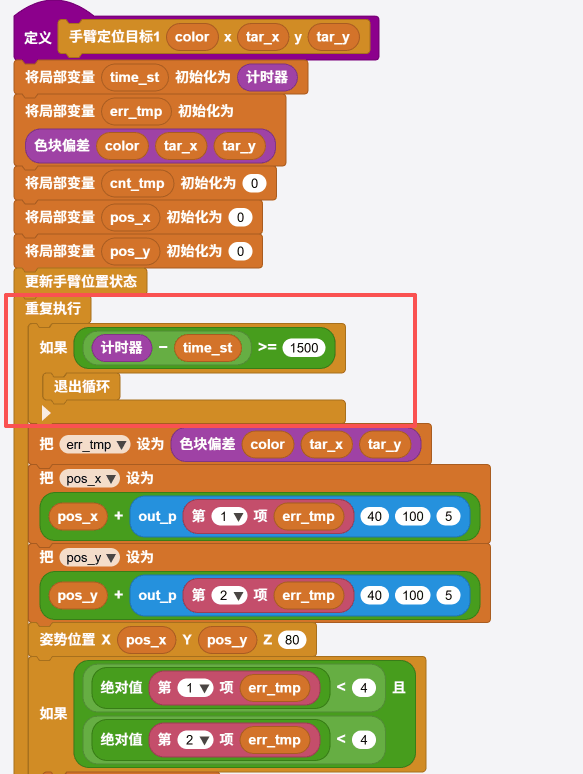
10.0 在使用lite机器狗进行抓取任务时,已经调整好姿势,但是无法下爪子,一动不动时。
找到动作组3模块,右键显示定义手臂定位目标1模块,添加循环,如图所示。
11.头部外壳碎裂,3D打印文件
后盖新版9.6.zip
打开前盖新版10.10.zip
打开