
XGO-Ranger: 桌面级双轮足自平衡机器人
1. 概述:极致的极简双轮足形态 (The Minimalist Bipedal Hybrid)
XGO-Ranger 是 XGO 家族在轮腿混合动力探索上的又一里程碑。它打破了传统四轮足的固有形态,通过将架构精简为双轮足(自平衡轮腿)形态,带来了更纯粹的动态控制与更具未来感的视觉冲击。
Ranger 继承了 XGO 系列标志性的轮腿融合基因,它不仅具备极高的数据计算与姿态响应速度,还能在双轮形态下展现出动态自平衡(Self-Balancing)、俯仰调节、形态切换以及原地360°极速炫技自转。这是专为极客、高校科研、机器人开发者打造的桌面级轮腿控制终极教具。
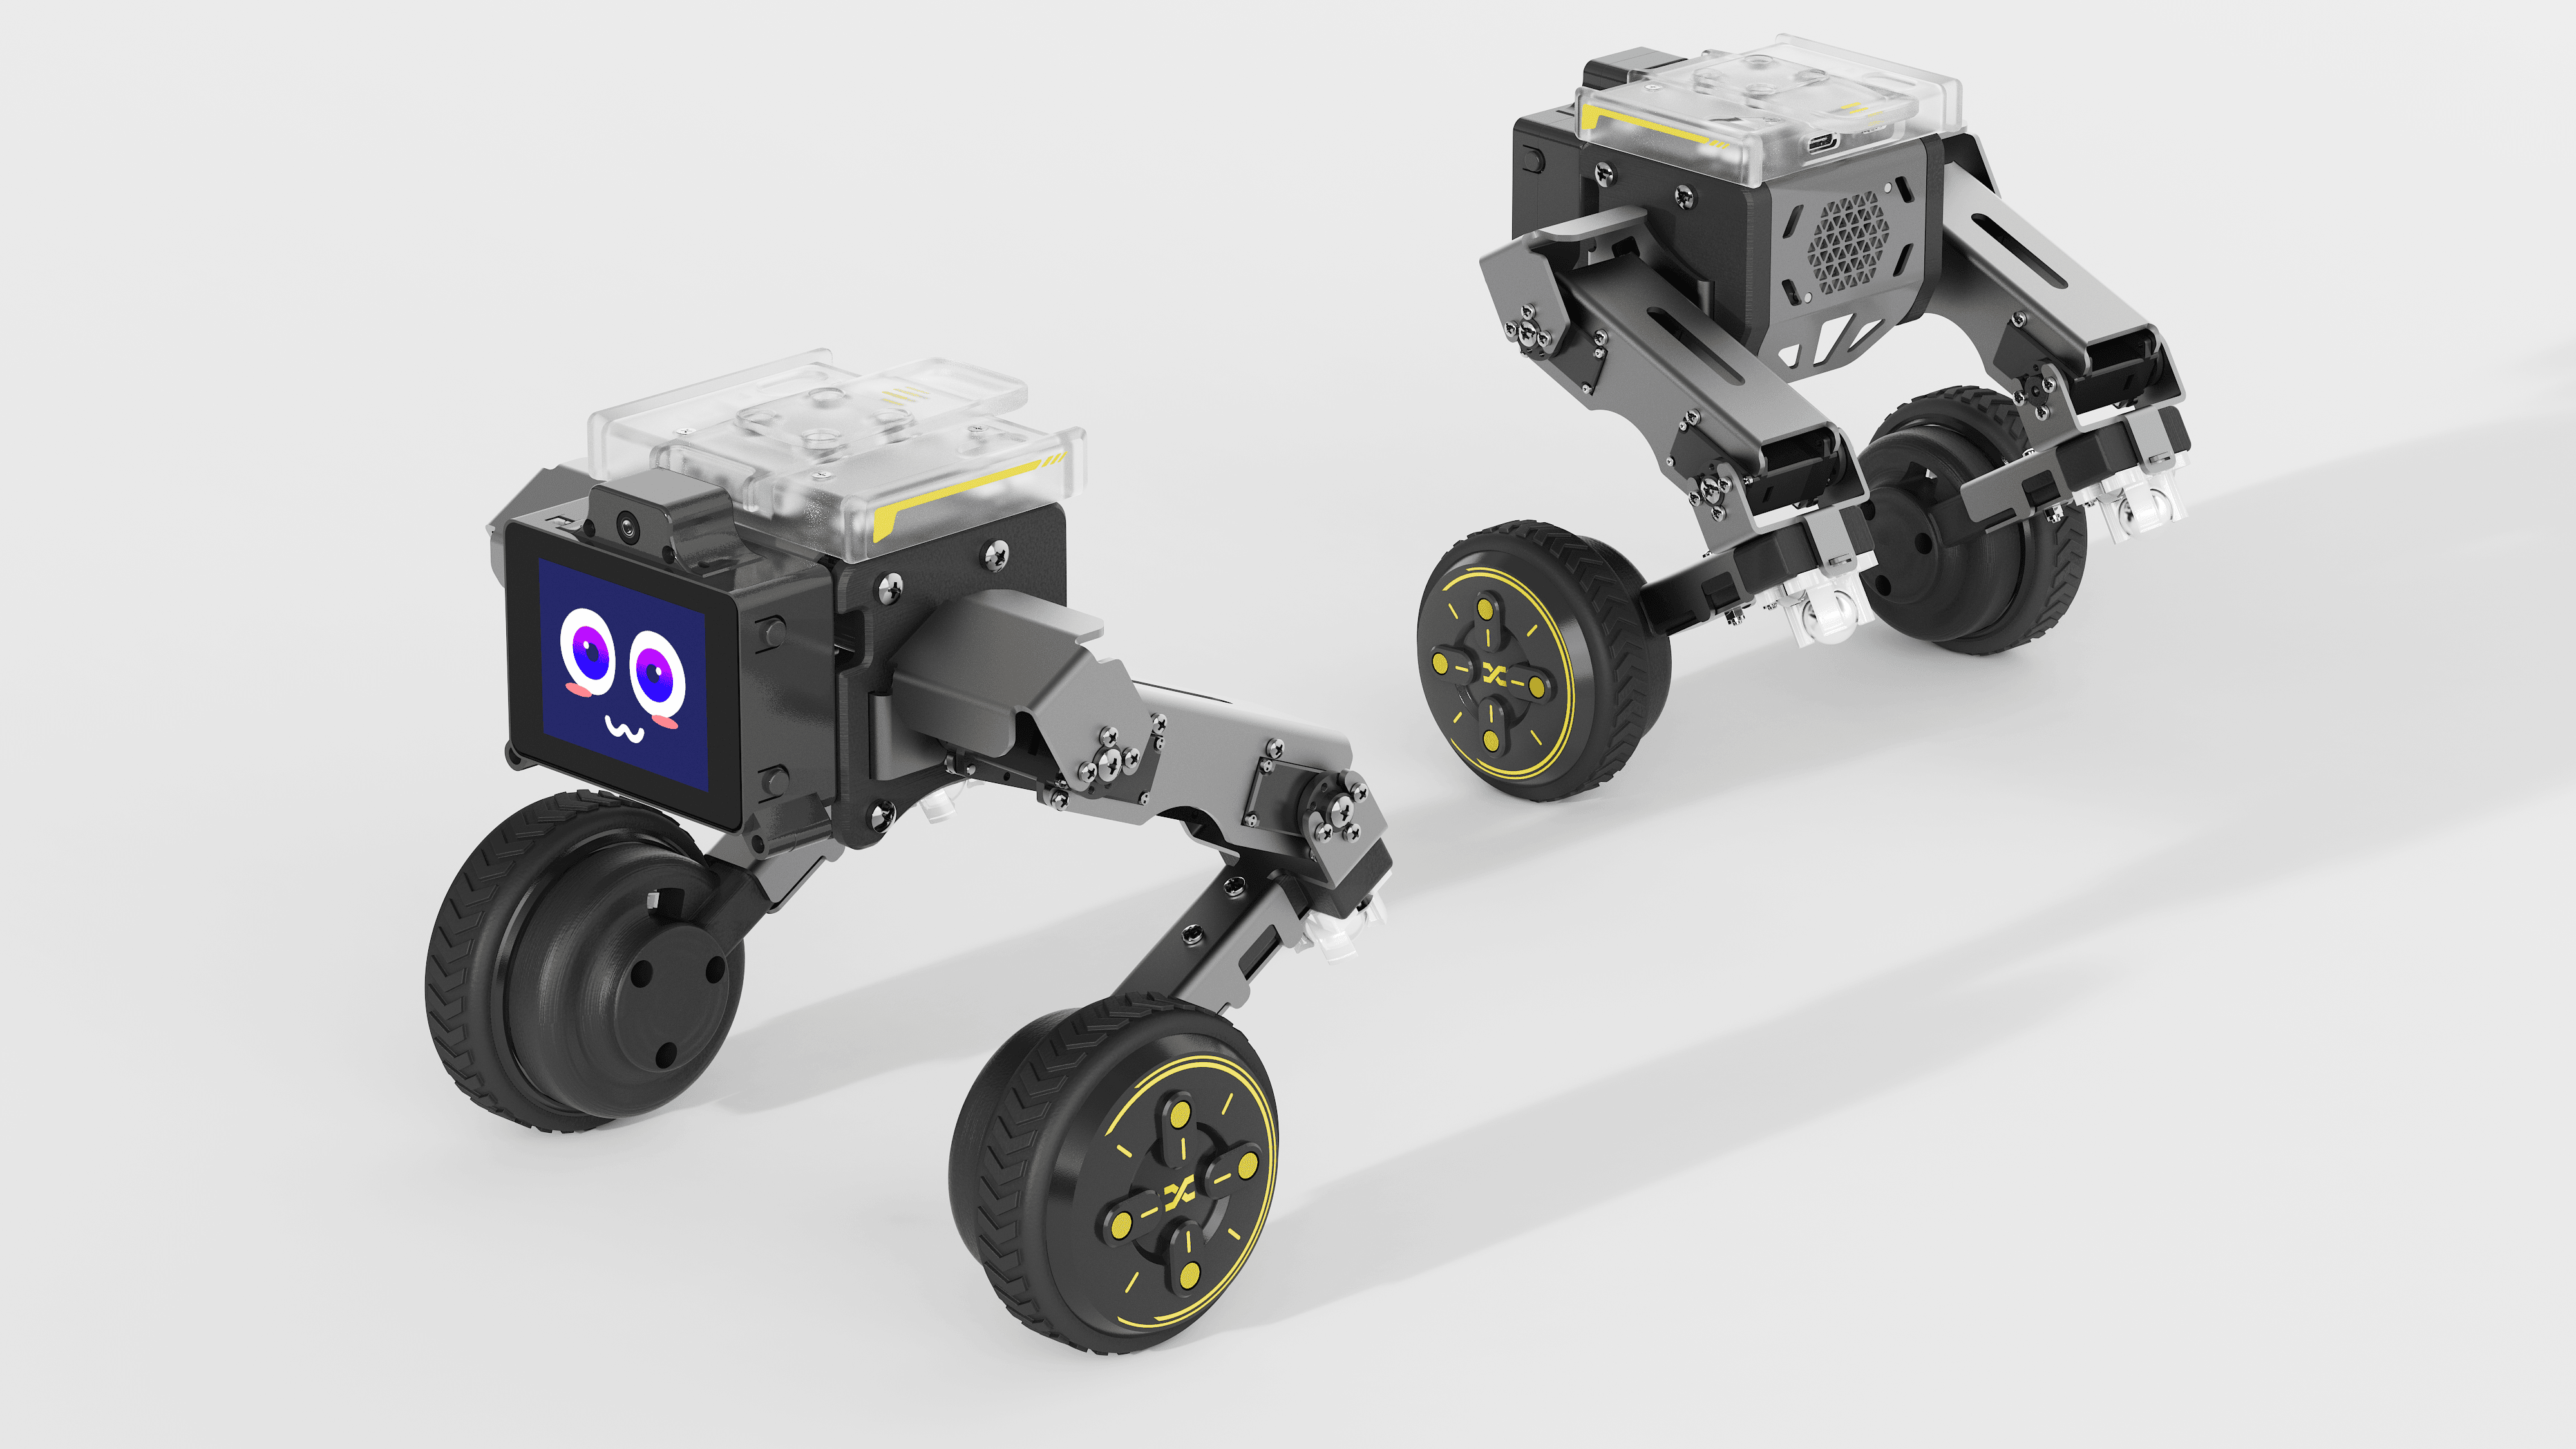
2. 核心创新 (Key Innovations)
- 双轮自平衡与动态姿态控制 (Bipedal Self-Balancing & Dynamic Attitude Control)
不同于四轮足的静态稳定,XGO-Ranger 采用双轮轮腿架构。依靠高精度 IMU(惯性测量单元)与 FOC 电机的毫秒级响应,机器人在静止、高速移动或受到外力冲击时,均能展现出极强的自平衡抗干扰能力。
- 多维轮腿融合运动 (Multi-Dimensional Wheeled-Legged Locomotion)
- 姿态高度自由调节:依靠两侧腿部的多自由度总线舵机,Ranger 可以在移动中自由降低机身(降低重心进行高速巡航)或抬高机身(扩大视野/越障)。
- 全向炫技运动:支持原地 360° 零半径自转、前后快速俯仰(Pitch)动作和运动形态切换
3. 技术规格与参数对比 (Technical Specifications)
| 特性 (Feature) | XGO-Ranger 规格详述 |
|---|---|
| 形态定位 | 桌面级双轮足自平衡机器人 |
| 核心处理器 | Raspberry Pi CM5 |
| 总自由度 (Total DOF) | 6个 (4 腿部舵机 + 2 轮毂电机) |
| 腿部执行器 | 4.5kg.cm 磁编码总线舵机 |
| 轮式驱动器 | 4012 规格 FOC 无刷轮毂电机 |
| 驱动模式 | FOC 矢量直驱 (Direct Drive) |
| 运动与平衡模式 | 双轮自平衡模式、动态高度/倾角调节、四轮模式 |
| 电源系统 | 5V Type-C充电 |
| 主要应用场景 | 倒立摆控制、轮腿平衡算法研发、桌面边缘AI |