陆吾智能Wiki
/
陆吾智能
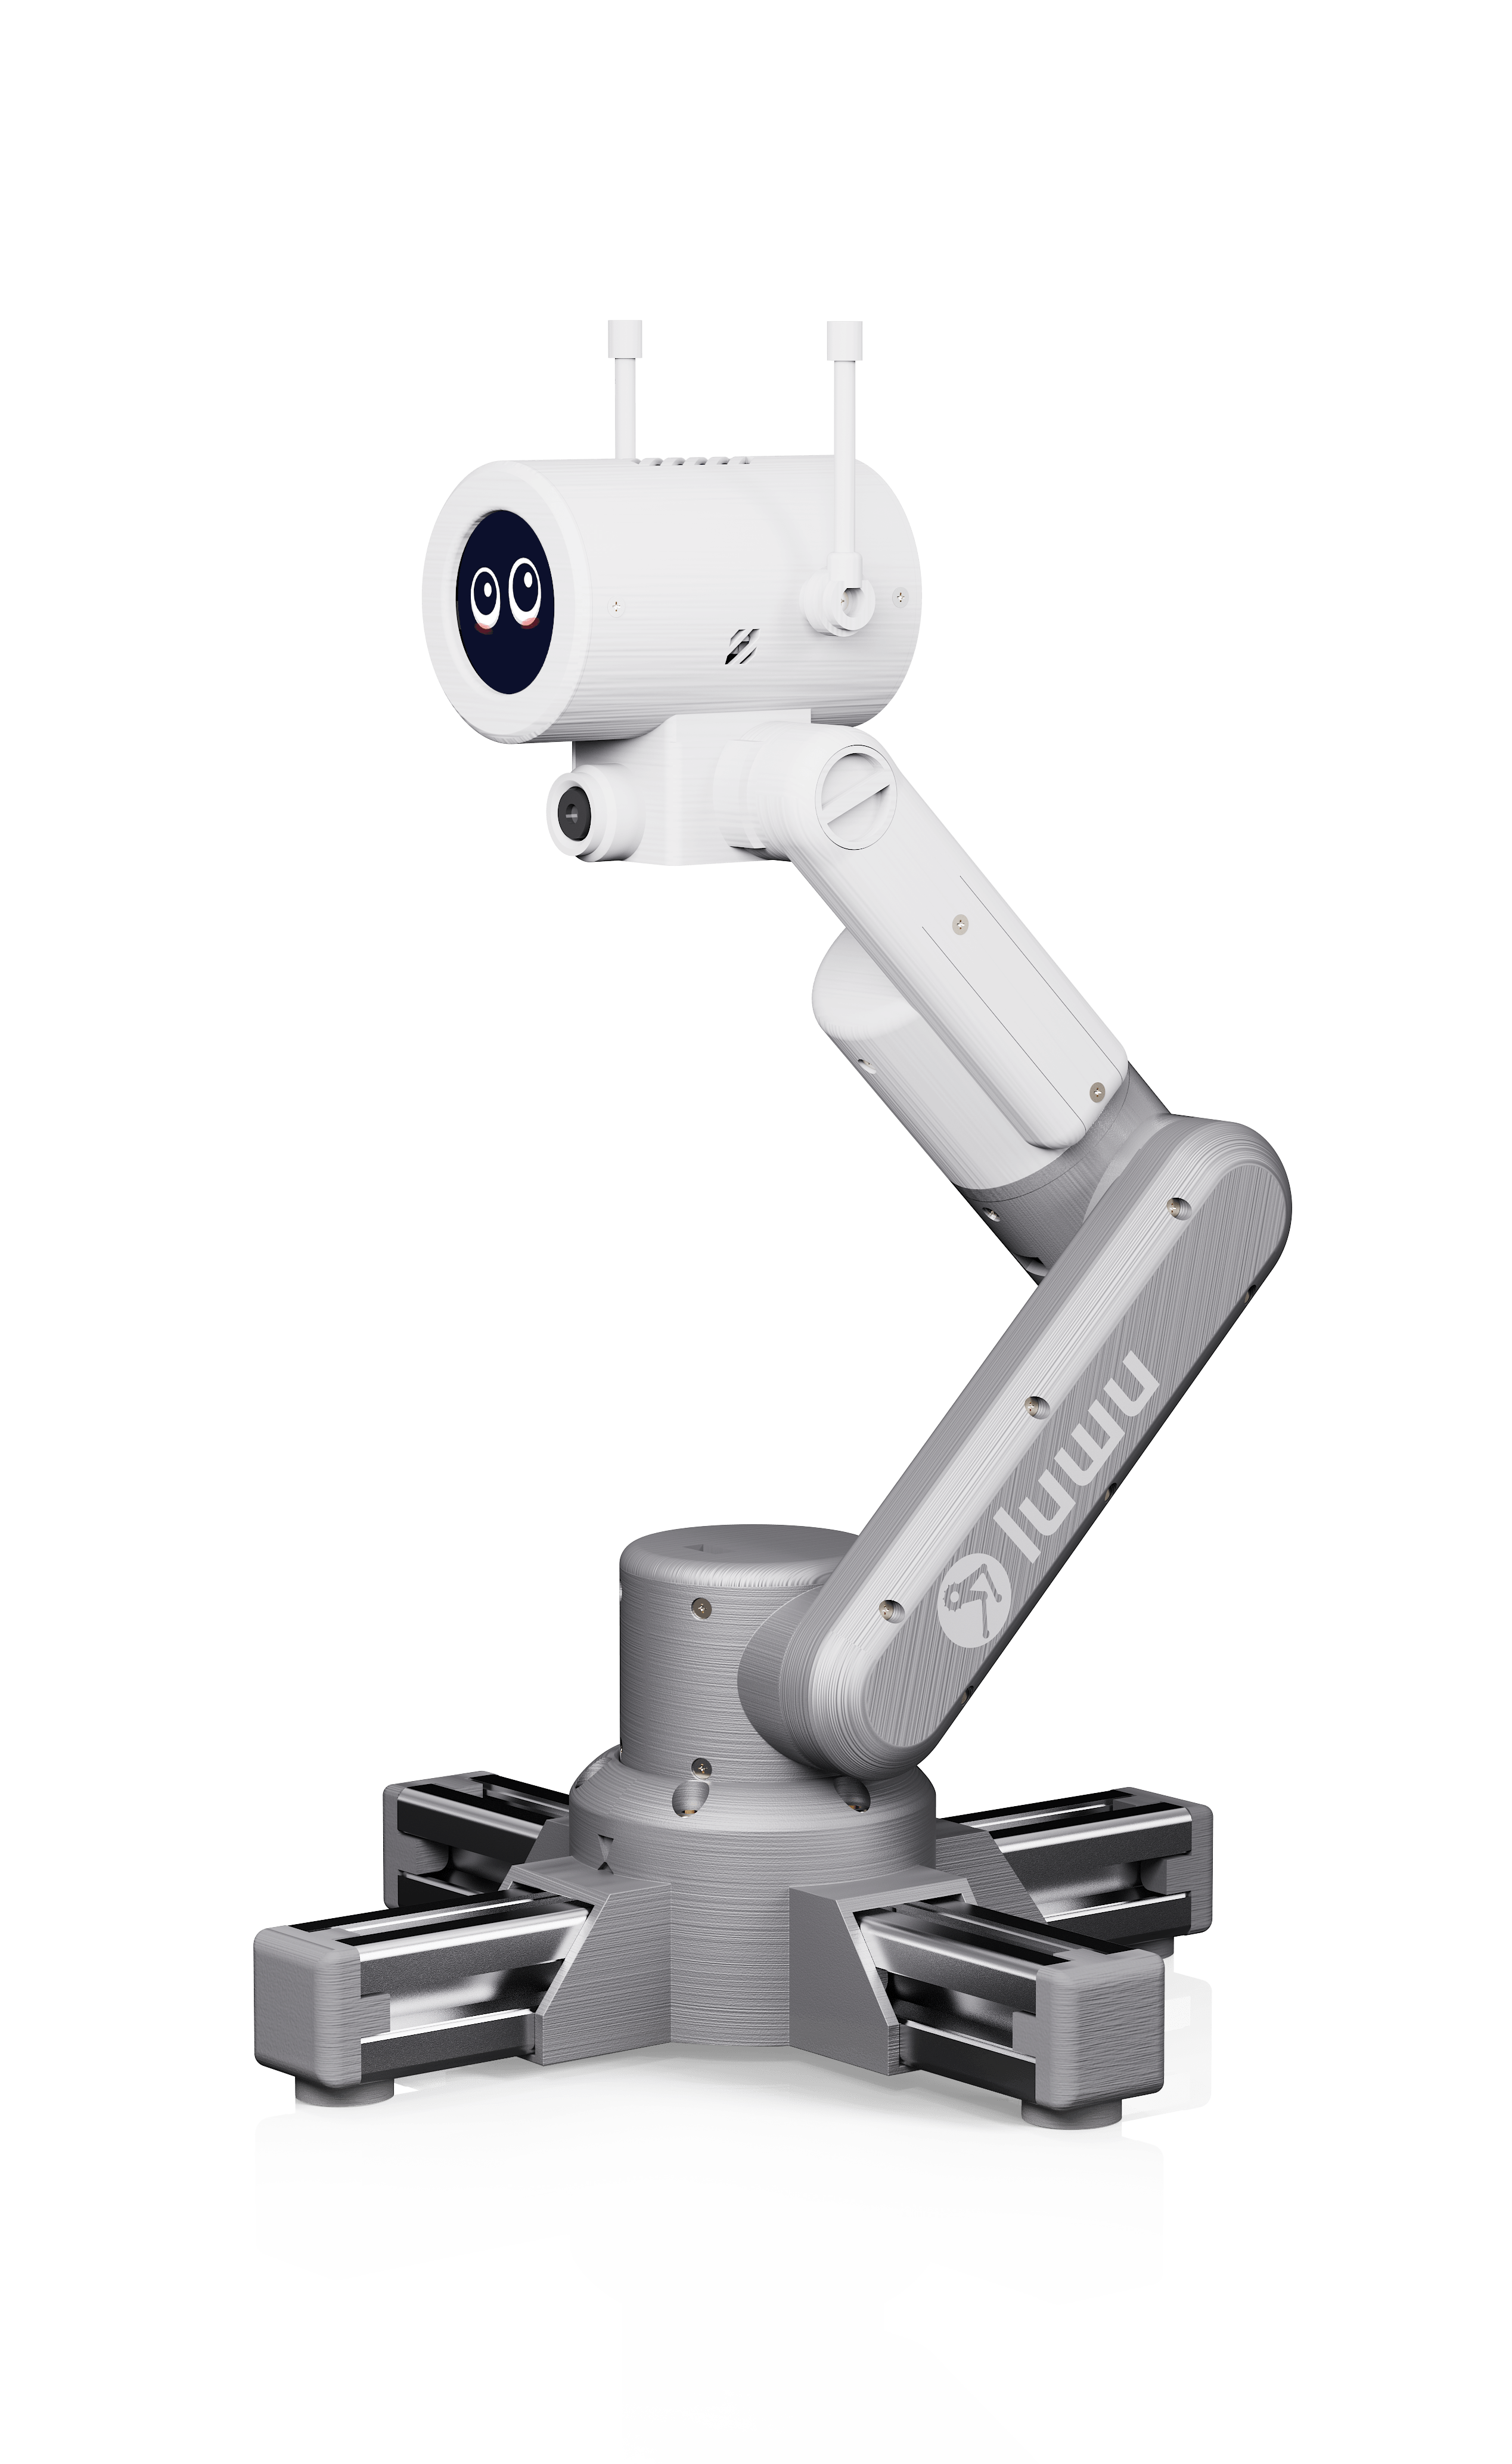
RIG-Arm 卡卡
  • ▾📁 产品概述
    • 产品概述
  • ▾📁 快速上手
    • 1. 硬件初探与检查
    • 2. 上电与初始化
    • 3. 蓝牙配网与连接
    • 4. 体验动作
  • ▾📁 复刻指南
    • 第一阶段:硬件物料采购(BOM)
    • 第二阶段:结构件制造(3D 打印)
    • 第三阶段:固件烧录(注入灵魂)
    • 第四阶段:总装与配置
  • ▾📁 二次开发
    • 二次开发
  • ▾📁 软件部分
    • 桌面端网站
    • 微信小程序
  • RIG-Arm 常见问题
目录
RIG-Arm 卡卡

RIG-Arm 卡卡

RIG-Arm 开源机械臂桌面机器人——复刻指南与二次开发

开始阅读 →

📑 文档总览 13 篇

    产品概述1
    产品概述
    快速上手4
    1. 硬件初探与检查2. 上电与初始化3. 蓝牙配网与连接4. 体验动作
    复刻指南4
    第一阶段:硬件物料采购(BOM)第二阶段:结构件制造(3D 打印)第三阶段:固件烧录(注入灵魂)第四阶段:总装与配置
    二次开发1
    二次开发
    软件部分2
    桌面端网站微信小程序
    RIG-Arm 常见问题
© 2026 陆吾智能(XGoRobot)保留所有权利
官网联系我们