
1. 产品概述
RIG-Arm 是 RIG 系列生态系统中的核心成员,也是该系列首款专为桌面级具身智能(Desktop Embodied AI)设计的智能机械臂终端。作为一款高性能、紧凑型的机器人产品,RIG-Arm 不仅仅是一个桌面宠物,更是连接数字智能与物理世界的关键桥梁。它集成了先进的大模型交互与5自由度物理运动控制,旨在为开发者、教育者及极客玩家提供一个标准化的具身智能交互平台。
1.1 设计语言与工业美学
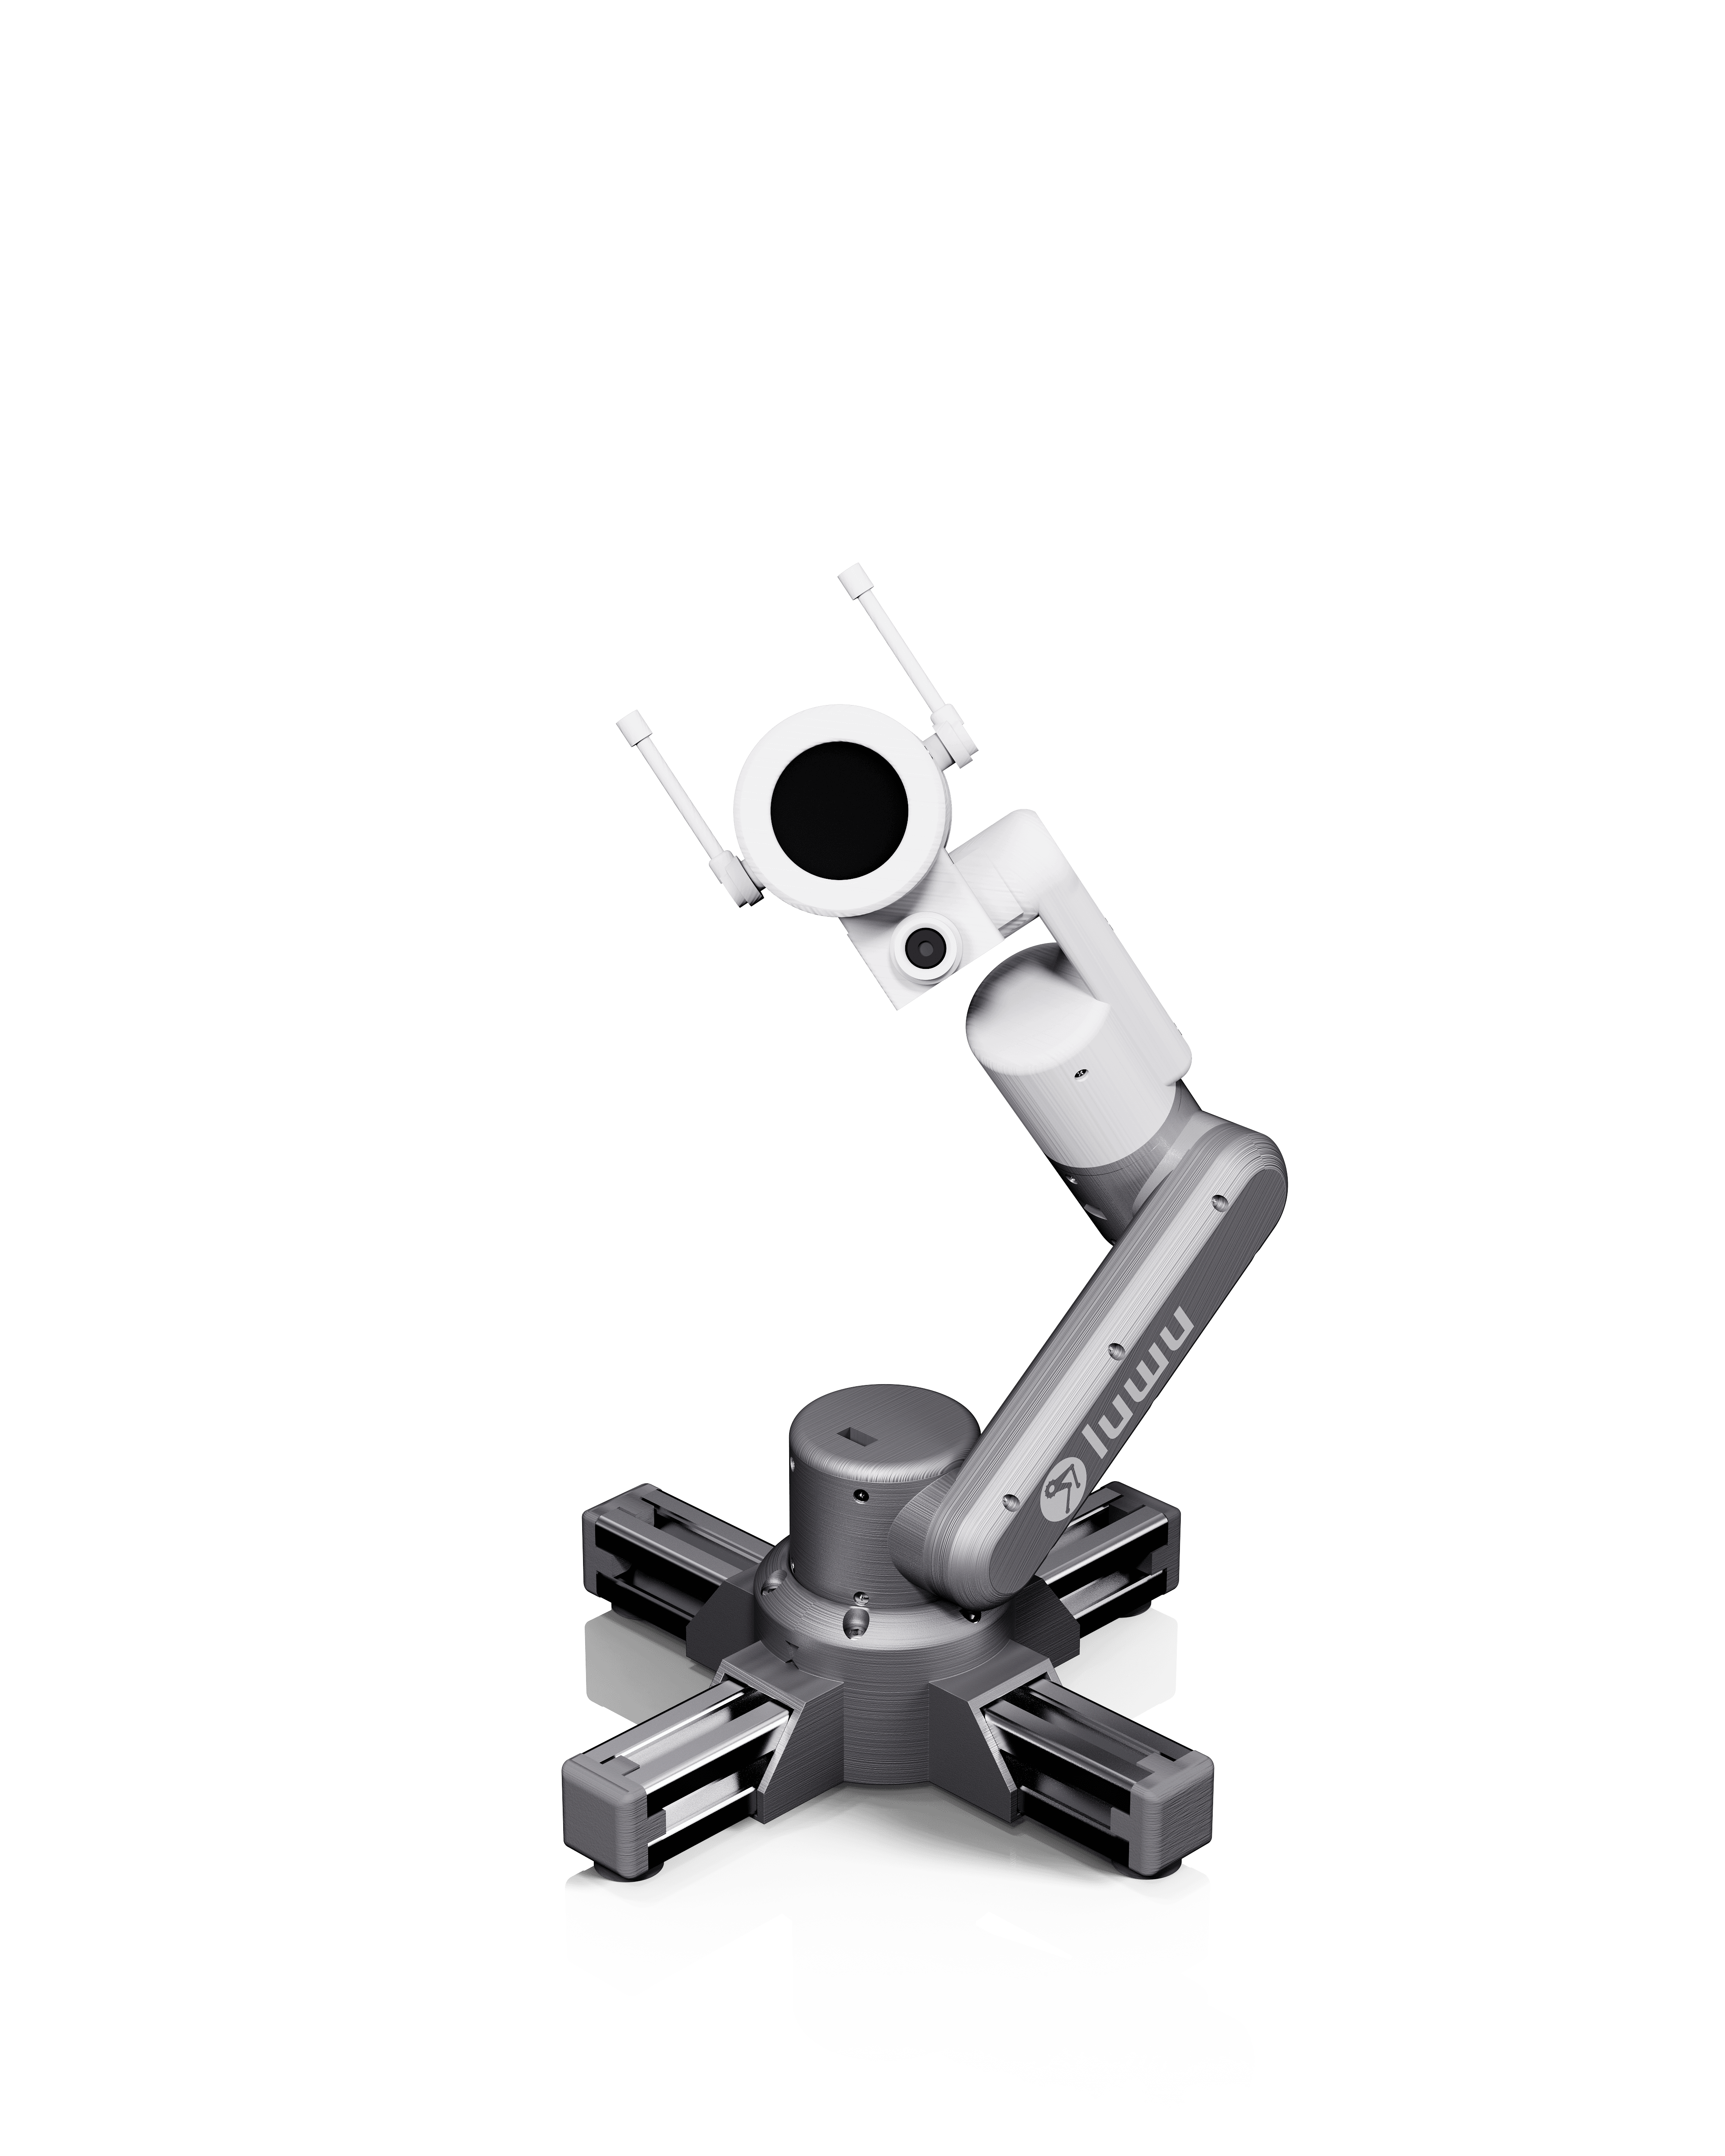
在视觉呈现上,RIG-Arm 深度贯彻了 “有机未来感 (Organic Futurism)” 的工业设计准则。其外观采用高纯度白色的轻量化工程材料,线条圆润且具有流线感,展现出一种极简且富有科技感的视觉张力。
- 交互式头部设计:产品顶端采用了标志性的圆形交互终端,内置高清摄像头模组与多功能显示屏。这种设计不仅赋予了机器人“视觉”与“表情”,更通过这种拟人化的交互界面,显著增强了人机协作过程中的情感连接。
- 模块化稳定底座:为了确保机械臂在执行高精度动作时的稳定性,RIG-Arm 配备了独特的四向铝型材加固底座。这种工业级的连接方式不仅提供了极佳的物理刚性,更预留了丰富的扩展空间,允许用户根据具体应用场景(如桌面工作站、移动底盘等)进行快速加固或二次改装。
1.2 核心技术架构
RIG-Arm 的核心竞争力在于其高度统一的系统平台化能力。它在底层逻辑上与同系列的 RIG-Puppy(四足)和 RIG-Hover(双轮足)保持了严格的一致性:
- 通用控制方案:RIG-Arm 采用了与系列产品相同的硬件方案与主板架构,这意味着开发者在其他 RIG 设备上积累的开发经验、驱动代码以及算法模型可以无缝迁移至机械臂平台,极大地降低了学习曲线。
- LUWU OS 全栈支持:产品原生搭载了 LUWU OS 操作系统。作为一套自研的机器人底层系统,实现了对底层硬件的极致优化,为具身智能应用提供了更稳定的实时任务调度与资源管理。
1.3 具身智能与教育生态
作为陆吾愿景下的重要组成部分,RIG-Arm 承载了将大语言模型与物理实体相结合的使命。
- AI 深度融合:RIG-Arm 不仅仅执行预设的轨迹,更能够通过板载的传感器与 AI 能力,实现对图生文功能以及基于语义指令的复杂控制逻辑。
- STEAM 教育赋能:该产品是 K-12 及高等机器人教育的载体。通过配套的资源,用户可以从零开始学习运动学逆解(IK)、路径规划以及具身智能的基本原理,实现从虚拟仿真到物理实体的闭环学习体验。
1.4 应用愿景
RIG-Arm 的诞生标志着 RIG 系列完成了从移动平台(足式、轮式)到操纵平台(臂式)的闭环覆盖。无论是作为科研实验室的具身智能验证原型,还是作为桌面极客的智能助手,RIG-Arm 都以其卓越的工业设计、强大的软件生态和灵活的扩展能力,定义了新一代桌面机器人机械臂。
1.5 技术参数
- 主控模组: ESP32-S3-WROOM-1-N16R8(Xtensa双核32位处理器,主频240MHz),支持 2.4 GHz Wi-Fi + 蓝牙5模组 。
- 运动关节: 5自由度,双串口双轴总线舵机
- 屏幕: 1.09 英寸 TFT SPI 圆形全彩屏幕(分辨率 240*240),展示文字与表情 。
- 视觉感知: GC0308 摄像头 。
- 听觉感知: MEMS 麦克风(灵敏度 -26dB±3dB),支持环境噪声抑制 。
- 声音输出: 8Ω 2W 全频扬声器(频响 200Hz-20kHz)。
- 电池电源: 500毫安时聚合物电池,Type-C 5V1A 充电 。