
四阶段阅读:第一阶段:采购 · 第二阶段:3D 打印 · 第三阶段:固件烧录 · 第四阶段:总装与配置
文档版本: V1.0
适用对象: 拥有 3D 打印设备与电子制作基础,渴望挑战“窄间距平衡算法”与“多模态交互”构型的爱好者。
RIG-Hover(中文名:文文)是陆吾智能 RIG 系列的进阶力作 。不同于四足形态的噜噜,它采用极致收窄的双轮平衡构型,配合头部 EM3 总线舵机的水平转向,实现了灵动滑行、视觉反馈与极具拟人化的摇头交互。
核心电子套件
推荐方案: 为保证控制算法的精准适配与系统兼容性,建议直接购买官方整合的智能桌宠 RIG-Hover 电子套件。
名称 | 型号/规格 | 数量 | 备注 |
|---|---|---|---|
主控板 | RIG-Hover 主控板 | 1 | 集成 ESP32-S3 及高频 IMU 感知单元 |
头部舵机 | EM3 总线舵机 | 1 | 用于头部水平转向,支持 UART 指令集 |
驱动电机 | 高性能无刷FOC轮毂电机 | 2 | 带高分辨率编码器,实现平衡动力 |
电池 | 2S 7.4V 500mAh | 1 | 高倍率锂电池,带保护板 |
屏幕 | GC9A01 1.09TFT | 1 | 240*240 圆形全彩屏 |
摄像头 | GC0308 | 1 | 用于机器人视觉 |
喇叭 | 8Ω 2W 微型扬声器 | 1 | 播放提示音与语音 |
紧固件 | 螺丝包及轴承 | 1套 | 包含机身与电机支架固定螺丝 |
动力系统说明
⚠️ 避坑预警:严禁使用普通减速电机!本项目依赖高频 LQR 平衡算法,必须使用带反馈的高精度无刷动力系统。
舵机:需 1 个 EM3 总线舵机用于头部控制。
完整物料清单(BOM)
电子与动力核心 (Core Electronics & Motion)
序号 | 名称 | 规格/描述 | 数量 | 备注 |
|---|---|---|---|---|
1.1 | 主控板 | Hover 专用电路板 (基于 ESP32-S3) | 1 | 核心控制单元 |
1.2 | 轮毂电机 | 4012 FOC 轮毂电机 | 2 | 动力系统 |
1.3 | 舵机 | EM3 串口舵机 | 1 | 头部运动控制 |
1.4 | 屏幕 | 1.09 英寸 TFT 圆形屏 (SPI, 240*240) | 1 | 视觉交互 |
1.5 | 摄像头 | GC0308 图像传感器 | 1 | 环境感知 |
1.6 | 扬声器 | 微型全频扬声器 (8Ω 2W) | 1 | 音频输出 |
1.7 | 电池 | 500mAh 锂电池 | 1 | 支持 Type-C 充电 |
1.8 | 触摸传感器 | 1 |
结构件 (Structural Parts)
序号 | 名称 | 数量 | 备注 | |
|---|---|---|---|---|
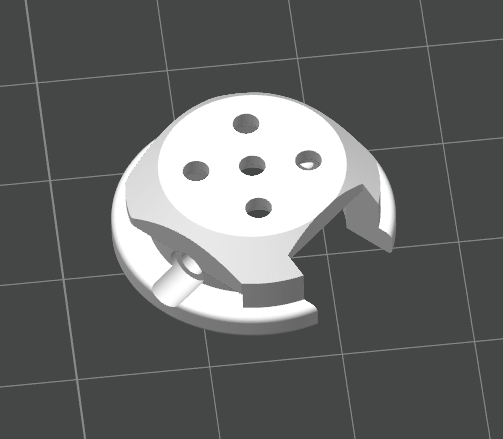
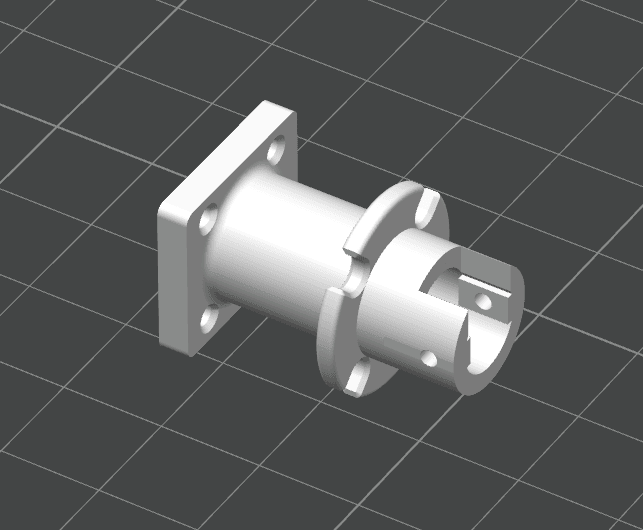
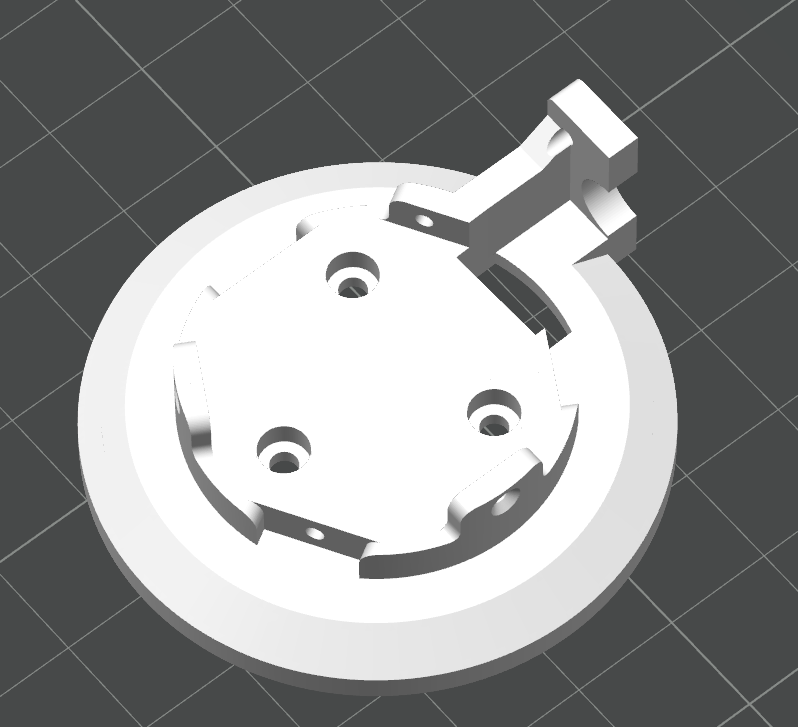
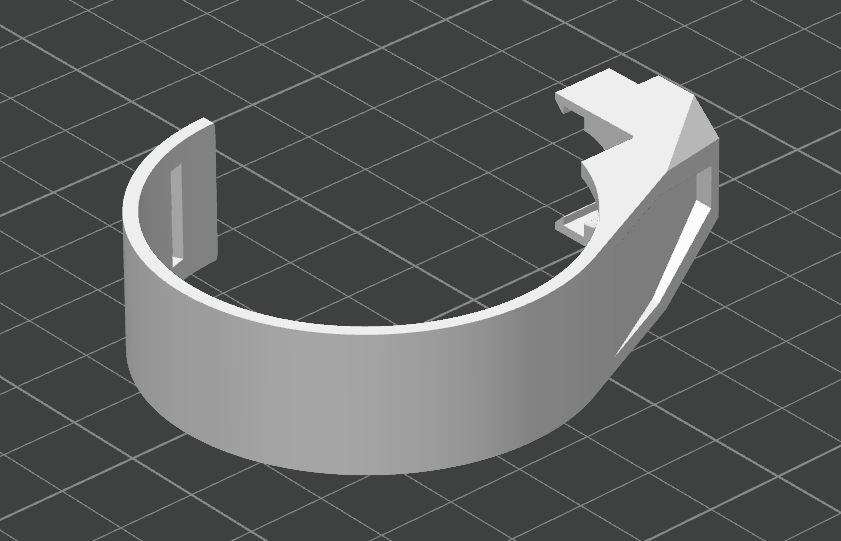
2.1 |
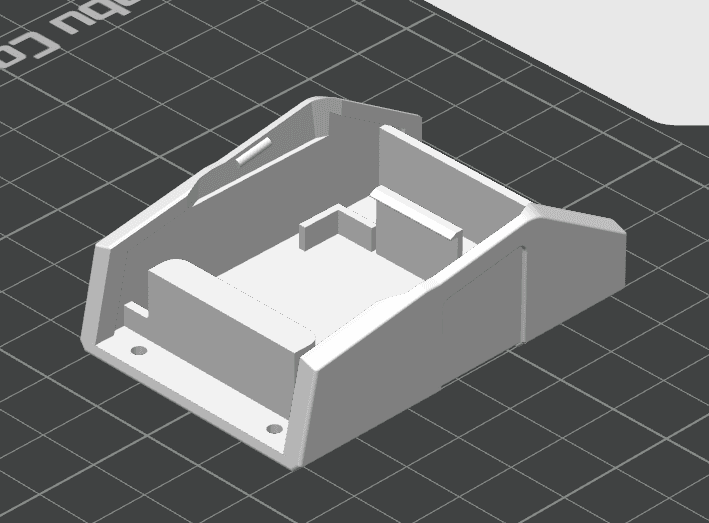
| 前壳 | 1 | 主体外壳 |
2.2 |
| 电池壳 | 1 | 电池固定与保护 |
2.3 |
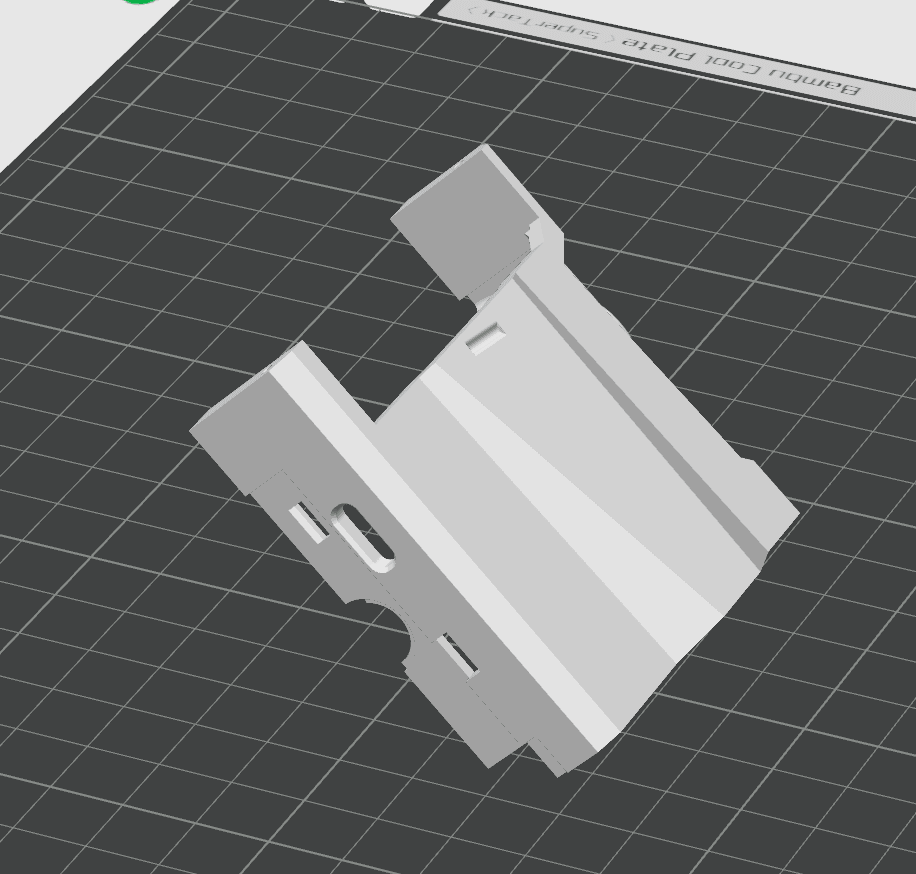
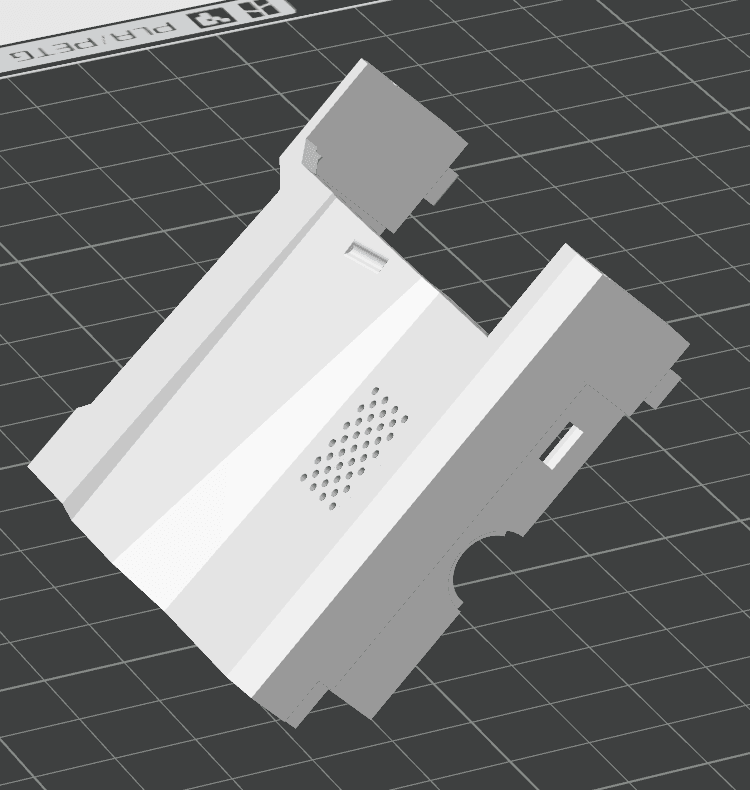
| 开关侧板 | 1 | 侧边功能开口 |
2.4 |
| 扬声器侧板 | 1 | 出音孔结构 |
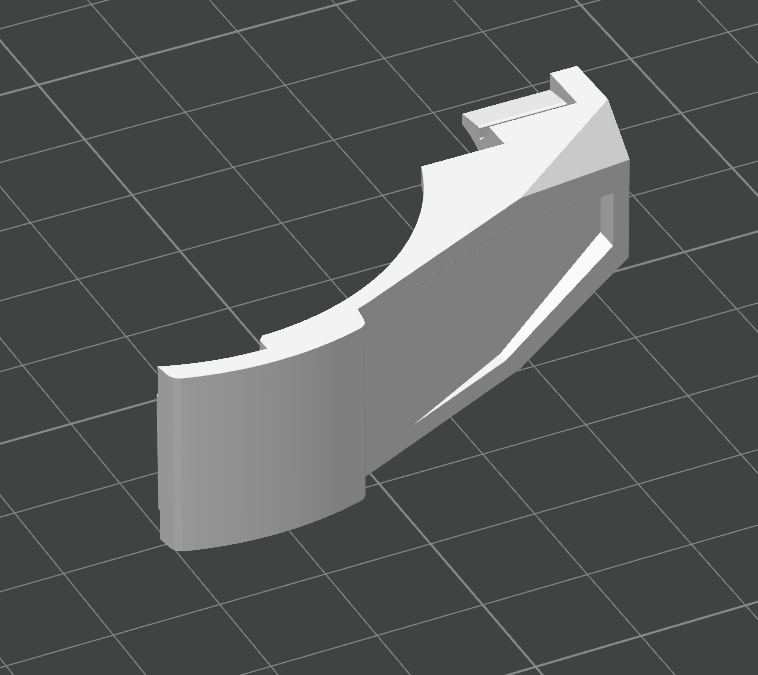
2.5 |
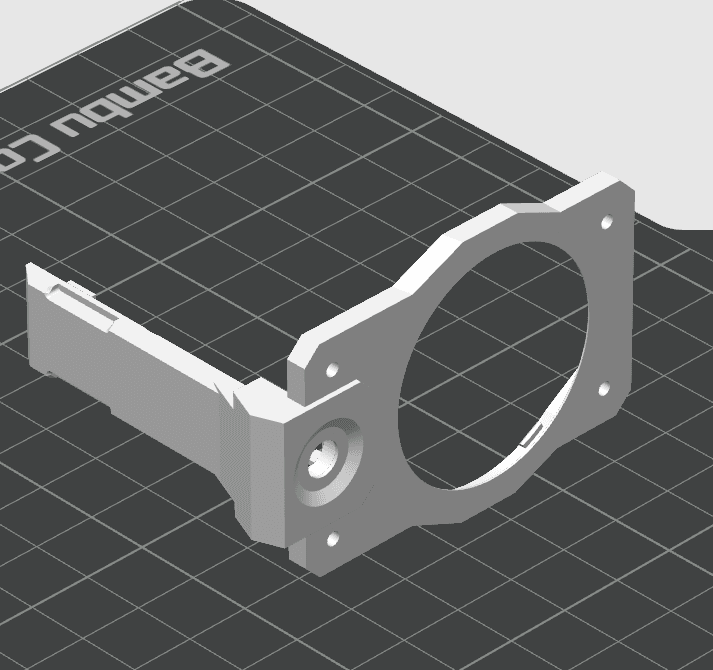
| 限位连接件 | 1 | 运动范围限制 |
2.6 |
| 主体连接轴 | 1 | 核心支撑轴 |
2.7 |
| 电机连接件 | 2 | 连接电机与机身 |
2.8 |
| U型装饰环长 | 1 | 装饰+结构固定 |
2.9 |
| U型装饰环短 | 1 | 装饰+结构固定 |
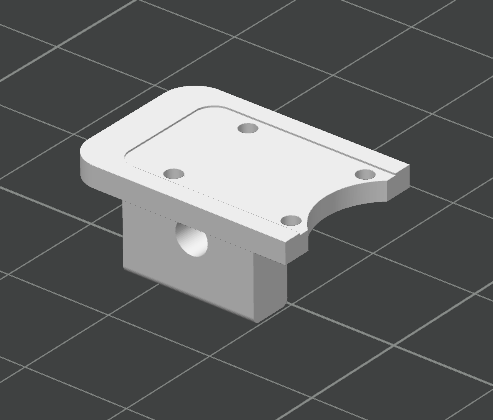
2.10 |
| 舵机固定件 | 1 | 头部驱动支撑 |
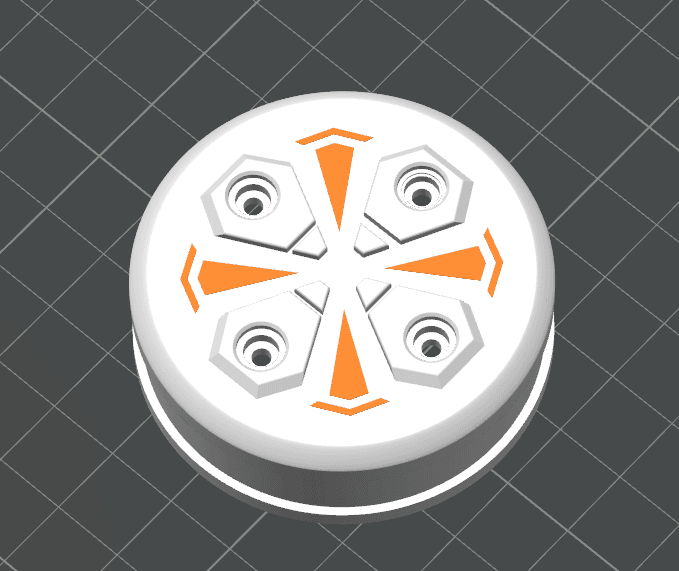
2.11 |
| 轮毂外壳 | 2 | 轮部保护/外观 |
辅助材料与紧固件 (Hardware & Accessories)
序号 | 类别 | 规格 | 数量 | 备注 |
|---|---|---|---|---|
3.1 | 自攻螺丝 | 沉头 M2*6 | 20 | 含 3 颗冗余 |
3.2 | 自攻螺丝 | 沉头 M2*4 | 5 | |
3.3 | 自攻螺丝 | 沉头 M1.6*4 | 4 | |
3.4 | 机丝螺丝 | 平头 M2.545 | 8 | 务必使用该规格螺丝,螺丝过长可能导致电机损坏 |
3.5 | 机丝螺丝 | 圆头 M2.554 | 6 | |
3.6 | 机丝螺丝 | 圆头 M384 | 1 | |
3.7 | 连接线 | 舵机专用连接线 | 4 | |
3.8 | 防护/防滑 | 黄色背胶硅胶垫 | 8 | 螺丝孔装饰 |
3.9 | 法兰轴承 | F6701z轴承 | 1 | 用于保护舵机 |