
RIG-Hover 开源文档与开发教程
本文面向希望快速熟悉、二次开发和调试 RIG-Hover 的嵌入式开发者。项目来源为 LuwuDynamics/rig_omni,RIG-Hover 是该仓库中基于 ESP32-S3 的双轮自平衡机器人形态。
1. 项目定位
RIG-Omni 是一套统一的 ESP32-S3 机器人固件框架,用同一套应用层支持不同机器人形态。当前代码中主要包含:
- RIG-Puppy:5 舵机机器狗
- RIG-Hover:1 个头部舵机 + 2 个串口 FOC 轮电机的双轮自平衡机器人
RIG-Hover 的价值不只是"能跑起来",而是把语音交互、表情显示、Wi-Fi 配网、MCP 远程控制、IMU 姿态采集、双轮平衡控制和 Web 调参放在同一个 ESP32-S3 固件工程里。对开发者来说,它是一个很好的"智能机器人固件骨架"。
2. 系统架构
RIG-Hover 采用高度集成的单芯片架构,所有感知、控制与 AI 逻辑均由一颗 ESP32-S3 独立完成,无需额外的协处理器。这种设计在保证高性能的同时,极大地降低了硬件成本与开发复杂度。
本项目开源了原理图、3D模型、固件代码及固件,组装教程等,适合用于学习机器人运动控制、大模型、多模态,物联网通信等技术。
2.1 硬件抽象层
系统硬件通过标准总线协议与主控通信,实现了模块化解耦:
- 主控核心:ESP32-S3-WROOM-1-N16R8 (双核 240MHz, 2.4G Wi-Fi + BLE 5.0)
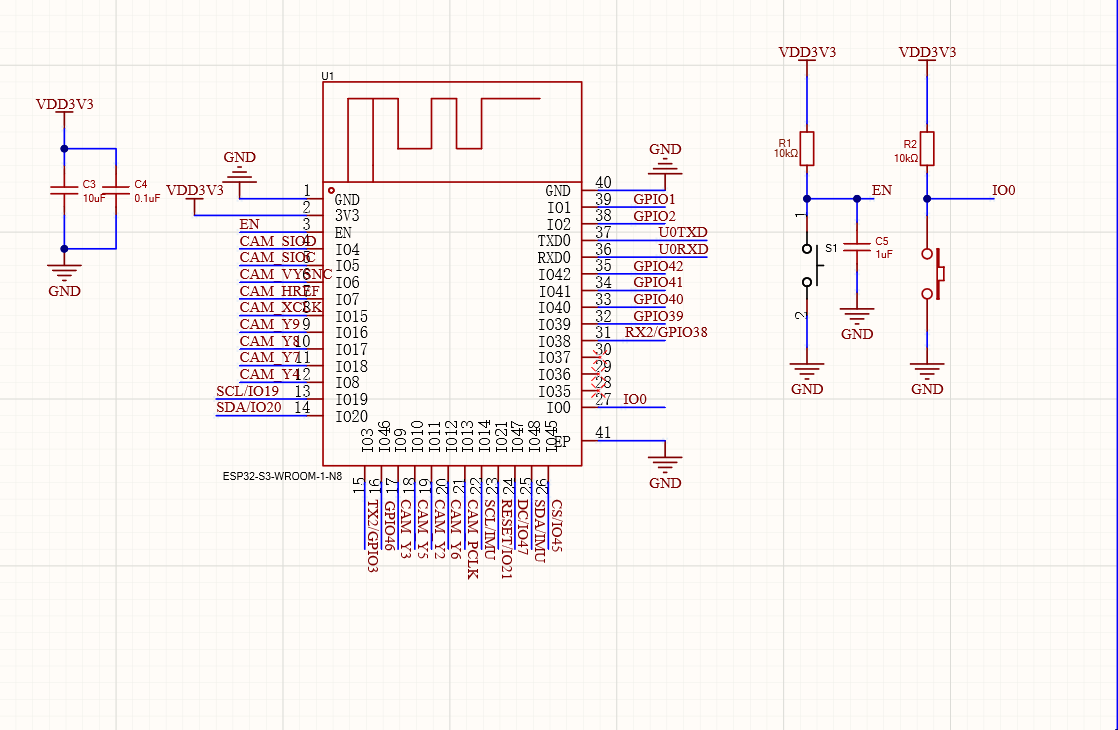
- 运动总线 (UART):采用 TX/RX 串行总线控制 1 个头部舵机(XGO 串口协议)与 2 个串口 FOC 轮电机,支持 ID 寻址与状态回读,实现差速驱动与自平衡。
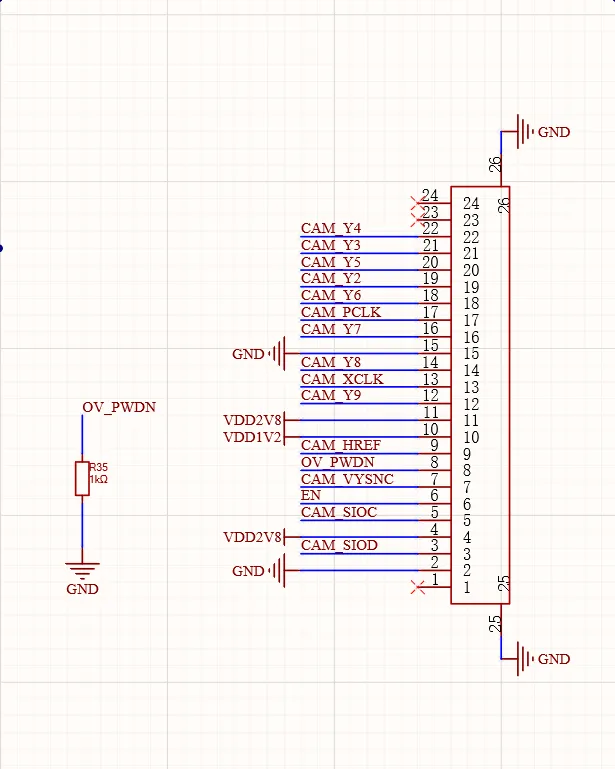
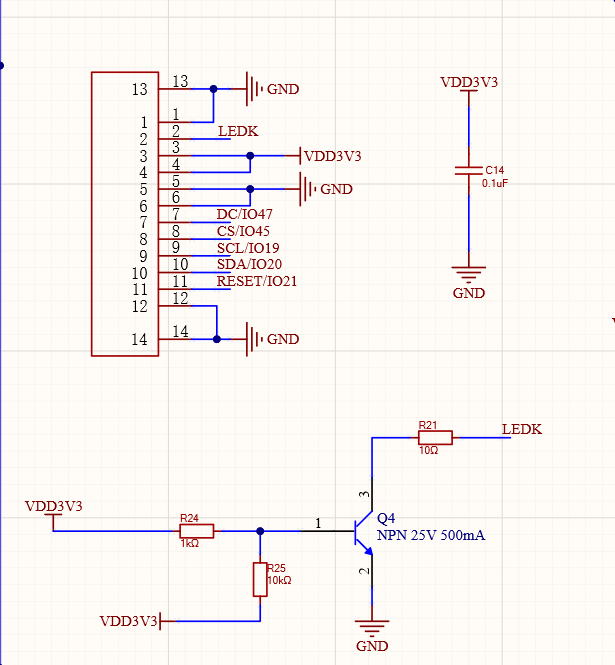
- 视觉链路 (DVP/SPI):GC9A01 240×240 圆屏通过 SPI 接口实时刷新表情,GC0308 摄像头通过 DVP 接口采集图像。
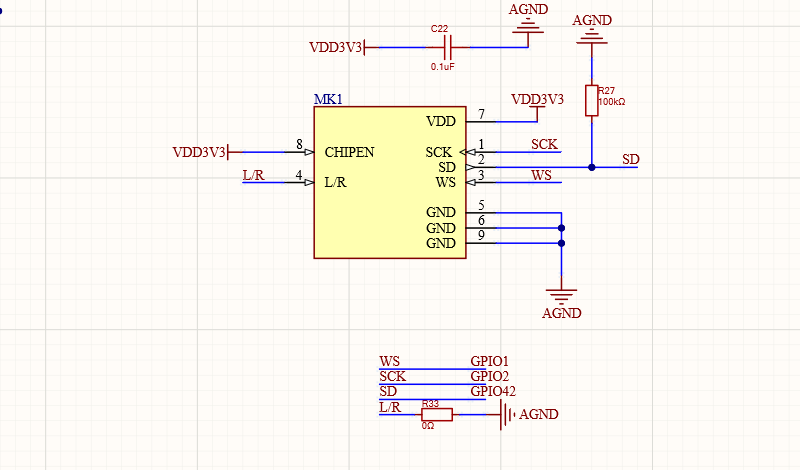
- 音频系统 (I²S):
- 输入:INMP441 MEMS 数字麦克风(高灵敏度拾音)。
- 输出:MAX98357A 功放驱动 8Ω 2W 扬声器。
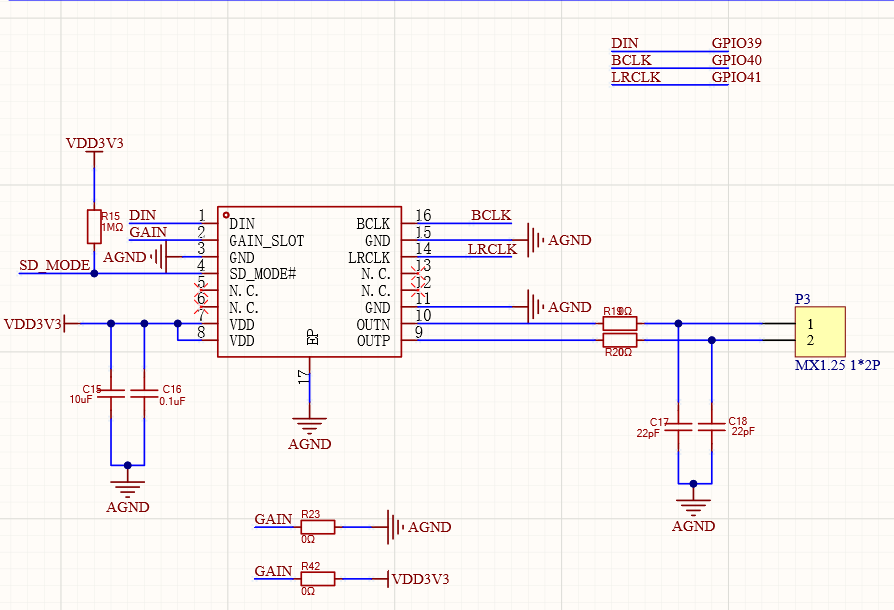
- 姿态感知 (I²C):板载 6 轴 IMU (QMI8658C) 用于实时姿态解算与自平衡控制。
3. RIG-Hover 硬件组成
| 模块 | 代码入口 | 说明 |
|---|---|---|
| 主控 | ESP32-S3 | 运行 ESP-IDF、FreeRTOS、Wi-Fi、音频、显示和运动控制 |
| 屏幕 | GC9A01 240x240 圆屏 | 使用 SPI + LVGL + EAF 表情动画 |
| 姿态传感器 | QMI8658C IMU | I2C 读取 roll、pitch、yaw,用于平衡控制 |
| 头部舵机 | XGO 串口协议,ID 3 | 控制头部左右转动 |
| 左右轮电机 | 串口 FOC 电机,ID 1/2 | 差速驱动与自平衡力矩输出 |
| 音频 | I2S Mic/Speaker | 语音唤醒、ASR/TTS、提示音 |
| 摄像头 | ESP32 camera DVP | 可选拍照工具 |
| 按键/触摸 | Boot GPIO0 + Touch GPIO3 | 配网、聊天开关、长按清除 NVS |
RIG-Hover 专属引脚集中在 main/boards/hover/board_config.h:
#define XGO_UART_TX_PIN GPIO_NUM_46
#define XGO_UART_RX_PIN GPIO_NUM_38
#define TOUCH_BUTTON_GPIO GPIO_NUM_3
#define IMU_I2C_SDA GPIO_NUM_14
#define IMU_I2C_SCL GPIO_NUM_48
4. 代码结构速览
重点目录如下:
rig_omni/
├── main/
│   ├── application.cc/.h              # 应用生命周期、状态机、音频和协议调度
│   ├── mcp_server.cc/.h               # MCP 远程工具框架
│   ├── ota.cc/.h                      # OTA 更新
│   ├── audio/                         # 音频、唤醒词、降噪处理
│   ├── display/                       # LVGL、LCD、EAF 表情显示
│   └── boards/
│       ├── common/                    # 通用板级能力:Wi-Fi、按钮、IMU、摄像头等
│       ├── puppy/                     # RIG-Puppy 专属实现
│       └── hover/                     # RIG-Hover 专属实现
│           ├── hover_board.cc         # Hover 板级总入口
│           ├── xgo.cc/.h              # 舵机/轮电机协议、平衡控制、BLE 协议入口
│           ├── hover_debug_server.cc  # Web 调参服务器
│           ├── board_config.h         # Hover 引脚与板级配置
│           ├── emoji/                 # EAF 表情资源
│           ├── 240_240/               # 表情布局与资源配置
│           └── wakenet/               # Hover 专属唤醒词模型
├── tools/                             # 资源打包、固件包生成脚本
├── partitions/16m.csv                 # 16MB Flash 分区表
└── sdkconfig.defaults*                # 默认构建配置
最值得先读的 4 个文件:
main/boards/hover/hover_board.ccmain/boards/hover/xgo.ccmain/boards/hover/hover_debug_server.ccmain/Kconfig.projbuild
5. 构建和烧录
准备环境:
- ESP-IDF v5.5.3 或更高版本
- Python 3.8+
- ESP32-S3 开发环境
- 建议使用 16MB Flash + PSRAM 的 ESP32-S3 模组
拉取代码:
git clone https://github.com/LuwuDynamics/rig_omni.git
cd rig_omni
加载 ESP-IDF:
source ~/esp/esp-idf/export.sh
设置目标芯片:
idf.py set-target esp32s3
选择 RIG-Hover:
idf.py menuconfig
进入:
RIG-Omni -> Board Type -> RIG-Hover
也可以直接在 sdkconfig 中确认:
CONFIG_BOARD_TYPE_HOVER=y
构建、烧录和串口监视:
idf.py build
idf.py -p /dev/ttyUSB0 flash monitor
Windows 下端口通常类似:
idf.py -p COM5 flash monitor
生成发布固件包:
python tools/gen_bin_package.py
RIG-Hover 的输出固件名由 main/CMakeLists.txt 设置为:
rig-hover
6. RIG-Hover 启动链路
RIG-Hover 的板级类是 HoverBoard,定义在 hover_board.cc,最后通过:
DECLARE_BOARD(HoverBoard);
注册给通用 Board 框架。
构造函数中的初始化顺序大致是:
InitializeSpi()
InitializeLcdDisplay()
InitializeButtons()
InitializeTools()
InitializeCamera()
InitializeUart()
InitializeController()
InitializeBootButton()
imu_init()
创建 xgo_control 任务
创建 xgo_rx 任务
创建 imu_read_once 任务
这里有三个核心 FreeRTOS 任务:
| 任务 | 所在线程逻辑 | 作用 |
|---|---|---|
xgo_task | 循环调用 xgo_control() | 计算平衡控制量并发送轮电机/头部舵机指令 |
xgo_rx_task | 循环调用 xgo_rx() | 接收电机反馈,更新轮速、位置、舵机角度 |
imu_task | 循环调用 imu_read_once() | 更新 roll、pitch、yaw、角速度等姿态变量 |
开发时建议先把启动日志跑通,确认这些日志能看到:
Initialize UART
XGO control tasks created
IMU control tasks created
Initialization complete
Debug server started at http://<device-ip>
7. 运动控制核心
RIG-Hover 的运动控制主要在 main/boards/hover/xgo.cc。
7.1 关键全局变量
| 变量 | 含义 |
|---|---|
vx | 目标前进速度 |
vyaw | 目标转向速度,目前主控制中主要使用 stable_yaw 和 yaw_u |
target_head_pos | 头部舵机目标角度,单位近似为度 |
wheel1_vel / wheel2_vel | 左右轮反馈速度 |
wheel1_x / wheel2_x | 左右轮累计位置 |
wheel_x | 机器人前后位置估计 |
wheek_vx | 平均轮速,变量名里有拼写遗留 |
pitch / roll / yaw | IMU 姿态反馈,来自 imu.h |
dq | pitch 角速度反馈 |
stable_pos | 站稳时的目标位置 |
stable_yaw | 站稳时的目标航向 |
imu_zero | 平衡零点角度补偿 |
robot_state | 0 表示停止输出力矩,1 表示允许平衡控制 |
lqr_k[4] | LQR 全状态反馈参数 |
7.2 控制器初始化
InitializeController() 设置默认参数:
pid_pos.fpKp = 60.0;
pid_vel.fpKp = 0.15;
pid_vel.fpKi = 0.01;
pid_pit.fpKp = 21.0;

kd_pit = 2.3;
imu_zero = -5.0;

lqr_k[0] = 1400.0f;
lqr_k[1] = 6.8f;
lqr_k[2] = 32.0f;
lqr_k[3] = 1.6f;
当前主控制逻辑已经从传统串级 PID 迁移到离散 LQR。文件里保留了位置、速度、俯仰 PID 的旧逻辑注释,适合学习对比。
7.3 状态更新
update_state() 做几件事:
- 根据左右轮累计位置计算
wheel_x - 根据左右轮速度计算平均速度
wheek_vx - 判断机器人是否已经稳定站立
- 姿态超过安全范围时关闭力矩输出
- 轮速过高时判断为被拿起或异常状态
关键保护条件:
pitch >= 60 deg 或 roll >= 40 deg 持续 500 ms -> robot_state = 0
pitch < 7 deg 且 roll < 7 deg 持续 1500 ms -> robot_state = 1
轮速绝对值 > 350 持续多次 -> robot_state = 0
这部分是二次开发必须保留的安全边界。调参时建议先让保护逻辑稳定工作,再提高控制输出。
7.4 LQR 控制流程
xgo_control() 的核心状态量:
pitch_ref = imu_zero * cosf(q_head * PI / 180.0f);
lqr_x  = wheel_x - stable_pos;
lqr_vx = wheek_vx - vx;
lqr_q  = pitch - pitch_ref;
lqr_dq = dq;

temp_u = -(lqr_k[0] * lqr_x
        + lqr_k[1] * lqr_vx
        + lqr_k[2] * lqr_q
        + lqr_k[3] * lqr_dq);
随后做输出限制:
temp_u = Clip(temp_u, -pid_pit.fpUMax, pid_pit.fpUMax);
航向控制:
yaw_u = k_yaw * (yaw - q_head - stable_yaw);
yaw_u = Clip(yaw_u, -80, 80);
左右轮力矩输出:
tor1 = -temp_u + yaw_u;
tor2 =  temp_u + yaw_u;
如果 robot_state == 0,左右轮力矩直接清零。
7.5 舵机和轮电机协议
Hover 使用 UART2,波特率 1 Mbps:
uart_driver_install(UART_NUM_2, 1024, 1024, 0, NULL, 0);
uart_param_config(UART_NUM_2, &uart_cfg);
uart_set_pin(UART_NUM_2, XGO_UART_TX_PIN, XGO_UART_RX_PIN, ...);
头部舵机控制:
WriteByte_P_V(3, short(1500.0 - target_head_pos * 10.0), 1300);
轮电机力矩通过 sendWheelTor() 下发,电机 ID 为 1 和 2:
torque[1] = tor1;
torque[2] = tor2;
8. MCP 远程控制接口
RIG-Hover 在 hover_board.cc 中注册了三个机器人控制工具:
| MCP 工具名 | 参数 | 功能 |
|---|---|---|
self.robot.head_angle | angle: -45~45 | 设置头部舵机角度 |
self.robot.move | distance: -20~20 | 修改 stable_pos,实现前进/后退 |
self.robot.rotate | angle: -180~180 | 修改 stable_yaw,实现原地转向 |
示例逻辑:
target_head_pos = angle;
stable_pos = stable_pos + distance;
stable_yaw = stable_yaw + angle;
开发建议:
- 新增动作时优先注册 MCP 工具,而不是写死在控制循环中。
- 工具回调中只修改目标量,不要做长时间阻塞。
- 运动幅度先限制小范围,确认平衡稳定后再放宽。
9. Web 调试服务器
RIG-Hover 有专属调试服务器:hover_debug_server.cc。
启动条件:
- 设备 Wi-Fi 已连接
OnInitializationComplete()或OnWifiConfigEnd()中调用hover_debug_server_start()
浏览器访问:
http://<RIG-Hover-IP>/
页面功能:
- 实时查看 IMU 的 roll、pitch、yaw
- 通过
/api/set在线调整控制参数 - 每 500 ms 自动刷新姿态数据
接口:
GET /api/data
GET /api/set?i=<index>&v=<value>
调试变量映射:
| index | 页面标签 | 对应变量 | 建议用途 |
|---|---|---|---|
| 0 | head | target_head_pos = value | 测试头部舵机 |
| 1 | delta_pos | stable_pos += value | 小步前进/后退 |
| 2 | POS_kp | pid_pos.fpKp = value | 旧 PID 参数,当前主控不直接使用 |
| 3 | POS_kd | pid_pos.fpKd = value | 旧 PID 参数 |
| 4 | VEL_kp | pid_vel.fpKp = value | 旧 PID 参数 |
| 5 | VEL_ki | pid_vel.fpKi = value | 旧 PID 参数 |
| 6 | PIT_kp | pid_pit.fpKp = value | 当前主要用于输出上限结构体字段,保留调试意义 |
| 7 | PIT_kd | kd_pit = value | 旧 PID 微分项 |
| 8 | YAW_kp | 实际代码映射为 imu_zero = value | 页面标签与代码含义不一致,调试时要注意 |
| 9 | delta_yaw | stable_yaw += value | 小角度转向 |
| 10 | LQR_k0 | lqr_k[0] = value | 位置误差反馈 |
| 11 | LQR_k1 | lqr_k[1] = value | 速度误差反馈 |
| 12 | LQR_k2 | lqr_k[2] = value | 俯仰角误差反馈 |
| 13 | LQR_k3 | lqr_k[3] = value | 俯仰角速度反馈 |
注意:页面显示 YAW_kp,但代码里 index 8 设置的是 imu_zero;真正的 k_yaw 当前没有被 Web 页面修改。这个地方建议后续修正文案或增加单独的 k_yaw 调参入口。
10. 推荐学习路线
第 1 天:跑通工程
目标:固件能编译、烧录、串口有日志。
阅读:
README.mdREADME_CN.mdmain/Kconfig.projbuildmain/CMakeLists.txt中CONFIG_BOARD_TYPE_HOVER分支
实验:
idf.py set-target esp32s3
idf.py menuconfig
idf.py build
idf.py -p <PORT> flash monitor
检查点:
- 串口能看到
HOVER标签日志 - LCD 能播放启动表情
- 按键/触摸能触发配网或聊天开关
第 2 天:理解板级初始化
目标:知道每个外设在哪里初始化。
阅读:
hover_board.ccboard_config.hboards/common/wifi_board.ccboards/common/button.ccboards/common/imu.*
实验:
- 修改启动表情:
display_->SetEmotion("launch") - 修改长按 NVS 清除时间:
kLongPressResetMs - 打印 IMU 姿态到日志
第 3 天:理解串口电机协议
目标:知道如何给舵机和轮电机发命令,如何读取反馈。
阅读:
xgo.hxgo.cc中SendMotorCommand()ReadWheelState()ReadMotorState()WriteByte_P_V()xgo_rx()
实验顺序:
- 只测试头部舵机 ID 3。
- 读取轮电机 ID 1/2 的速度和位置。
- 小力矩输出,观察左右轮方向是否一致。
第 4 天:理解平衡控制
目标:知道 Hover 为什么能站住。
阅读:
InitializeController()update_state()xgo_control()
理解状态量:
位置误差: wheel_x - stable_pos
速度误差: wheek_vx - vx
角度误差: pitch - pitch_ref
角速度误差: dq
实验:
- 在 Web 页面观察 pitch、roll、yaw
- 小幅调整
imu_zero - 小幅调整
LQR_k2和LQR_k3
建议先不要改 LQR_k0,位置反馈过大容易让车体出现往返冲击。
第 5 天:开发新动作
目标:通过 MCP 或 Web API 增加一个简单动作。
示例:新增“点头/转头”动作。
在 InitializeTools() 中添加:
mcp_server.AddTool("self.robot.look_left",
    "让 RIG-Hover 向左看",
    PropertyList(),
    [this](const PropertyList& properties) -> ReturnValue {
        target_head_pos = 30;
        return true;
    });
更好的方式是做成带参数工具:
mcp_server.AddTool("self.robot.set_motion_target",
    "设置 RIG-Hover 的移动和转向目标",
    PropertyList({
        Property("distance", kPropertyTypeInteger, -20, 20),
        Property("yaw", kPropertyTypeInteger, -90, 90),
    }),
    [this](const PropertyList& properties) -> ReturnValue {
        stable_pos += properties["distance"].value<int>();
        stable_yaw += properties["yaw"].value<int>();
        return true;
    });
11. 调参建议
调 RIG-Hover 时,要先确认机械、电机方向和 IMU 坐标系,再调参数。
11.1 调试前检查
- 轮子悬空时,左右轮反馈速度方向是否符合预期。
- 机身前倾时,
pitch的正负方向是否与控制器预期一致。 target_head_pos = 0时,头部是否居中。imu_zero是否让机器人在自然直立姿态附近平衡。- 摔倒保护是否能快速切断力矩。
11.2 参数顺序
推荐顺序:
imu_zeroLQR_k2LQR_k3LQR_k1LQR_k0k_yaw
含义:
imu_zero决定平衡参考角。LQR_k2决定对俯仰角偏差的恢复力度。LQR_k3决定阻尼,太小会摆,太大反应迟钝。LQR_k1抑制速度偏差。LQR_k0把机器人拉回目标位置。k_yaw控制航向保持力度。
11.3 安全范围
建议每次只小幅调整:
imu_zero: 每次 0.5 deg
LQR_k2: 每次 1~3
LQR_k3: 每次 0.1~0.3
LQR_k1: 每次 0.5~1
LQR_k0: 每次 50~100
如果出现高频抖动,优先降低 LQR_k2 或提高一点 LQR_k3。如果出现慢速来回游走,检查 imu_zero、轮速反馈和 LQR_k0。
12. 常见开发任务
12.1 修改 Hover 引脚
改:
main/boards/hover/board_config.h
重点检查:
- UART TX/RX 是否与电机总线一致
- IMU I2C 是否和摄像头 SCCB 分开
- Touch GPIO 是否被其他外设复用
12.2 新增表情
放入:
main/boards/hover/emoji/
然后在需要的地方调用:
display_->SetEmotion("your_emotion_name");
如果是新的 EAF 资源,还要检查:
main/boards/hover/240_240/emote.json
12.3 修改唤醒词模型
RIG-Hover 当前模型路径:
main/boards/hover/wakenet/wn9_xiaolutongxue
构建系统中对应:
set(WAKENET_MODEL "wn9_xiaolutongxue")
set(WAKENET_SRC "${CMAKE_CURRENT_SOURCE_DIR}/boards/${BOARD_DIR}/wakenet/${WAKENET_MODEL}")
12.4 Web 调试变量
改:
main/boards/hover/hover_debug_server.cc
需要同步修改:
VAR_LABELSset_handler()中的switch(index)- 必要时增加
/api/data返回字段
建议把 index 8 的标签从 YAW_kp 改成 imu_zero,或者把代码改成真正控制 k_yaw。
12.5 增加新的运动模式
推荐做法:
- 在
xgo.cc中新增目标变量,比如motion_mode。 - 在 MCP 工具里只设置目标变量。
- 在
xgo_control()中根据motion_mode改变stable_pos、stable_yaw或vx。 - 保留
robot_state == 0清零力矩逻辑。
不要在 MCP 回调里长时间 vTaskDelay(),否则会影响应用响应。
13. 代码阅读地图
flowchart TD
    A["app_main / Application"] --> B["Board::GetInstance"]
    B --> C["HoverBoard"]
    C --> D["InitializeSpi + LCD + EmoteDisplay"]
    C --> E["InitializeButtons"]
    C --> F["InitializeTools / MCP"]
    C --> G["InitializeUart"]
    C --> H["InitializeController"]
    C --> I["imu_init"]
    C --> J["xgo_control task"]
    C --> K["xgo_rx task"]
    C --> L["imu_read_once task"]
    J --> M["update_state"]
    M --> N["LQR balance control"]
    N --> O["sendWheelTor"]
    K --> P["ReadWheelState / ReadMotorState feedback"]
    F --> Q["self.robot.move / rotate / head_angle"]
    C --> R["hover_debug_server_start"]
14. 二次开发注意事项
- RIG-Hover 是自平衡机器人,任何电机方向、IMU 方向、零点角度错误都会导致倒车或剧烈抖动。
- 先做悬空测试,再做手扶测试,最后才放地独立站立。
- 不要一开始就大幅提高 LQR 参数。
- Web 调参服务器默认端口 80,只适合局域网开发调试,不建议直接暴露公网。
hover_debug_server.cc中部分中文注释出现编码异常,不影响编译,但建议统一保存为 UTF-8。- 旧 PID 代码被注释保留,学习时很有价值;实际运行主路径以 LQR 为准。
xgo_control()是实时控制路径,避免加入日志刷屏、动态内存分配或耗时网络操作。- 运动目标应通过
stable_pos、stable_yaw、vx等目标量间接影响控制,而不是绕过平衡控制直接写轮电机力矩。
15. 建议补充到仓库的文档
可以新增以下文件:
docs/content/RIG-Hover Developer Guide.md
docs/content/RIG-Hover Tuning Guide.md
docs/content/RIG-Hover Hardware Bring-up.md
也可以在 README_CN.md 中增加一节:
## RIG-Hover 快速开发入口

- 板级入口:`main/boards/hover/hover_board.cc`
- 平衡控制:`main/boards/hover/xgo.cc`
- Web 调参:`main/boards/hover/hover_debug_server.cc`
- 引脚配置:`main/boards/hover/board_config.h`
- 构建选择:`idf.py menuconfig -> RIG-Omni -> Board Type -> RIG-Hover`
16. 参考链接
- 项目仓库:LuwuDynamics/rig_omni
- Hover 板级入口:main/boards/hover/hover_board.cc
- Hover 控制代码:main/boards/hover/xgo.cc
- Hover 调试服务器:main/boards/hover/hover_debug_server.cc
- Hover 引脚配置:main/boards/hover/board_config.h
- 构建配置:main/Kconfig.projbuild
- ESP-IDF 文档:Espressif ESP-IDF Programming Guide
17. 项目信息
- Hover代码仓库 (GitHub): https://github.com/LuwuDynamics/rig_omni
- 陆吾智能代码仓库 (GitHub): https://github.com/luwudynamics
- 文档知识库 (语雀): https://www.yuque.com/luwudynamics/pet
- 包含:详细 API 文档、进阶开发教程。
- 3D 模型 (MakerWorld): https://makerworld.com.cn/zh/@LuwuDynamics
- 包含:全套结构件 STL/3MF 文件,适配拓竹打印配置。
现在就开始打造属于你的 AI 机器人吧!\ 只需一台3D打印机,就能拥有一个会听、会动、有“灵魂”的伙伴。
技术支持:如有深度开发需求,欢迎加入官方开发者微信群
