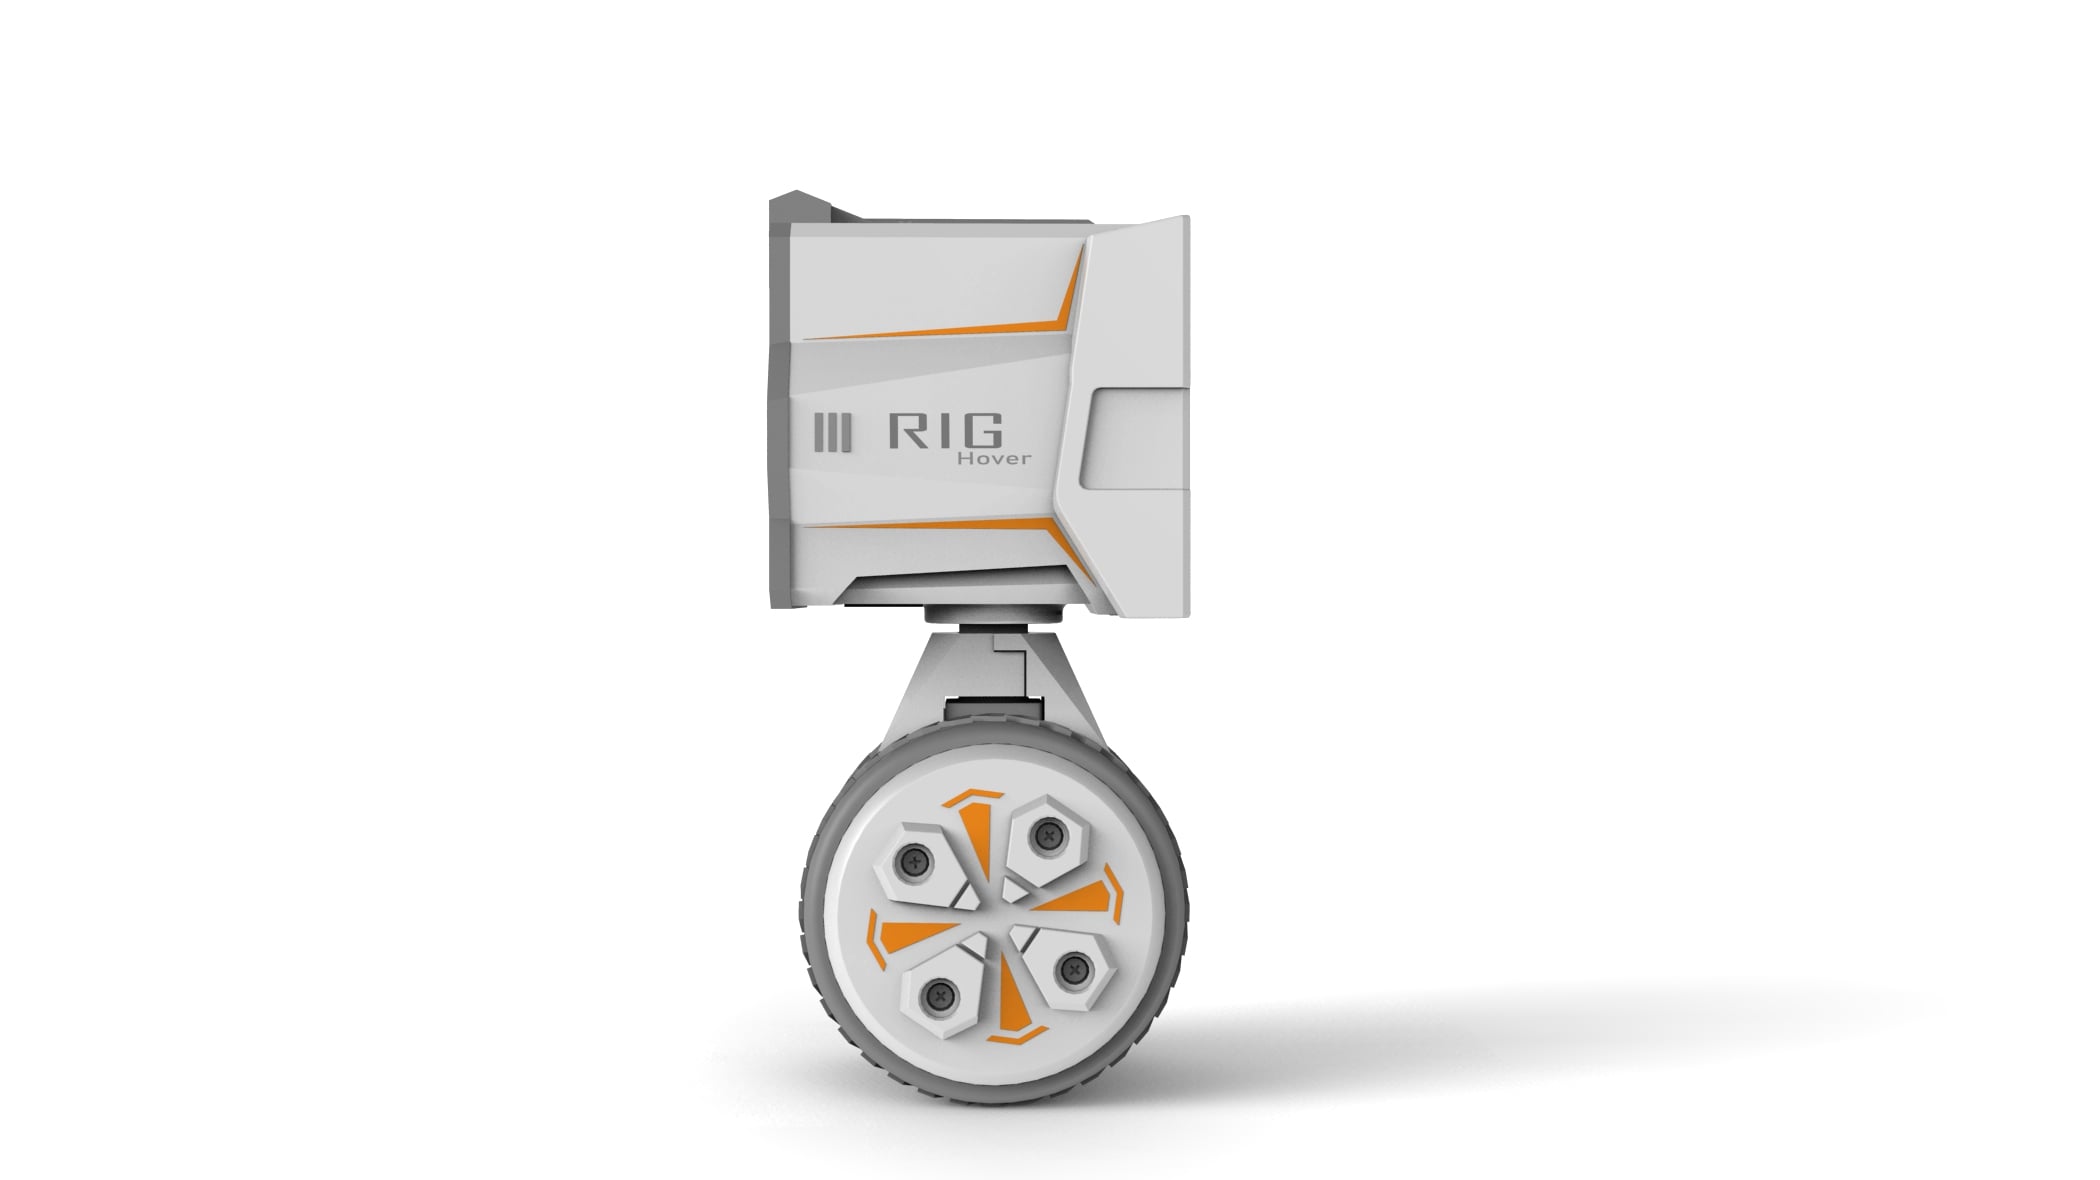
智能桌宠 RIG-Hover(文文):平衡大师与灵动之眼
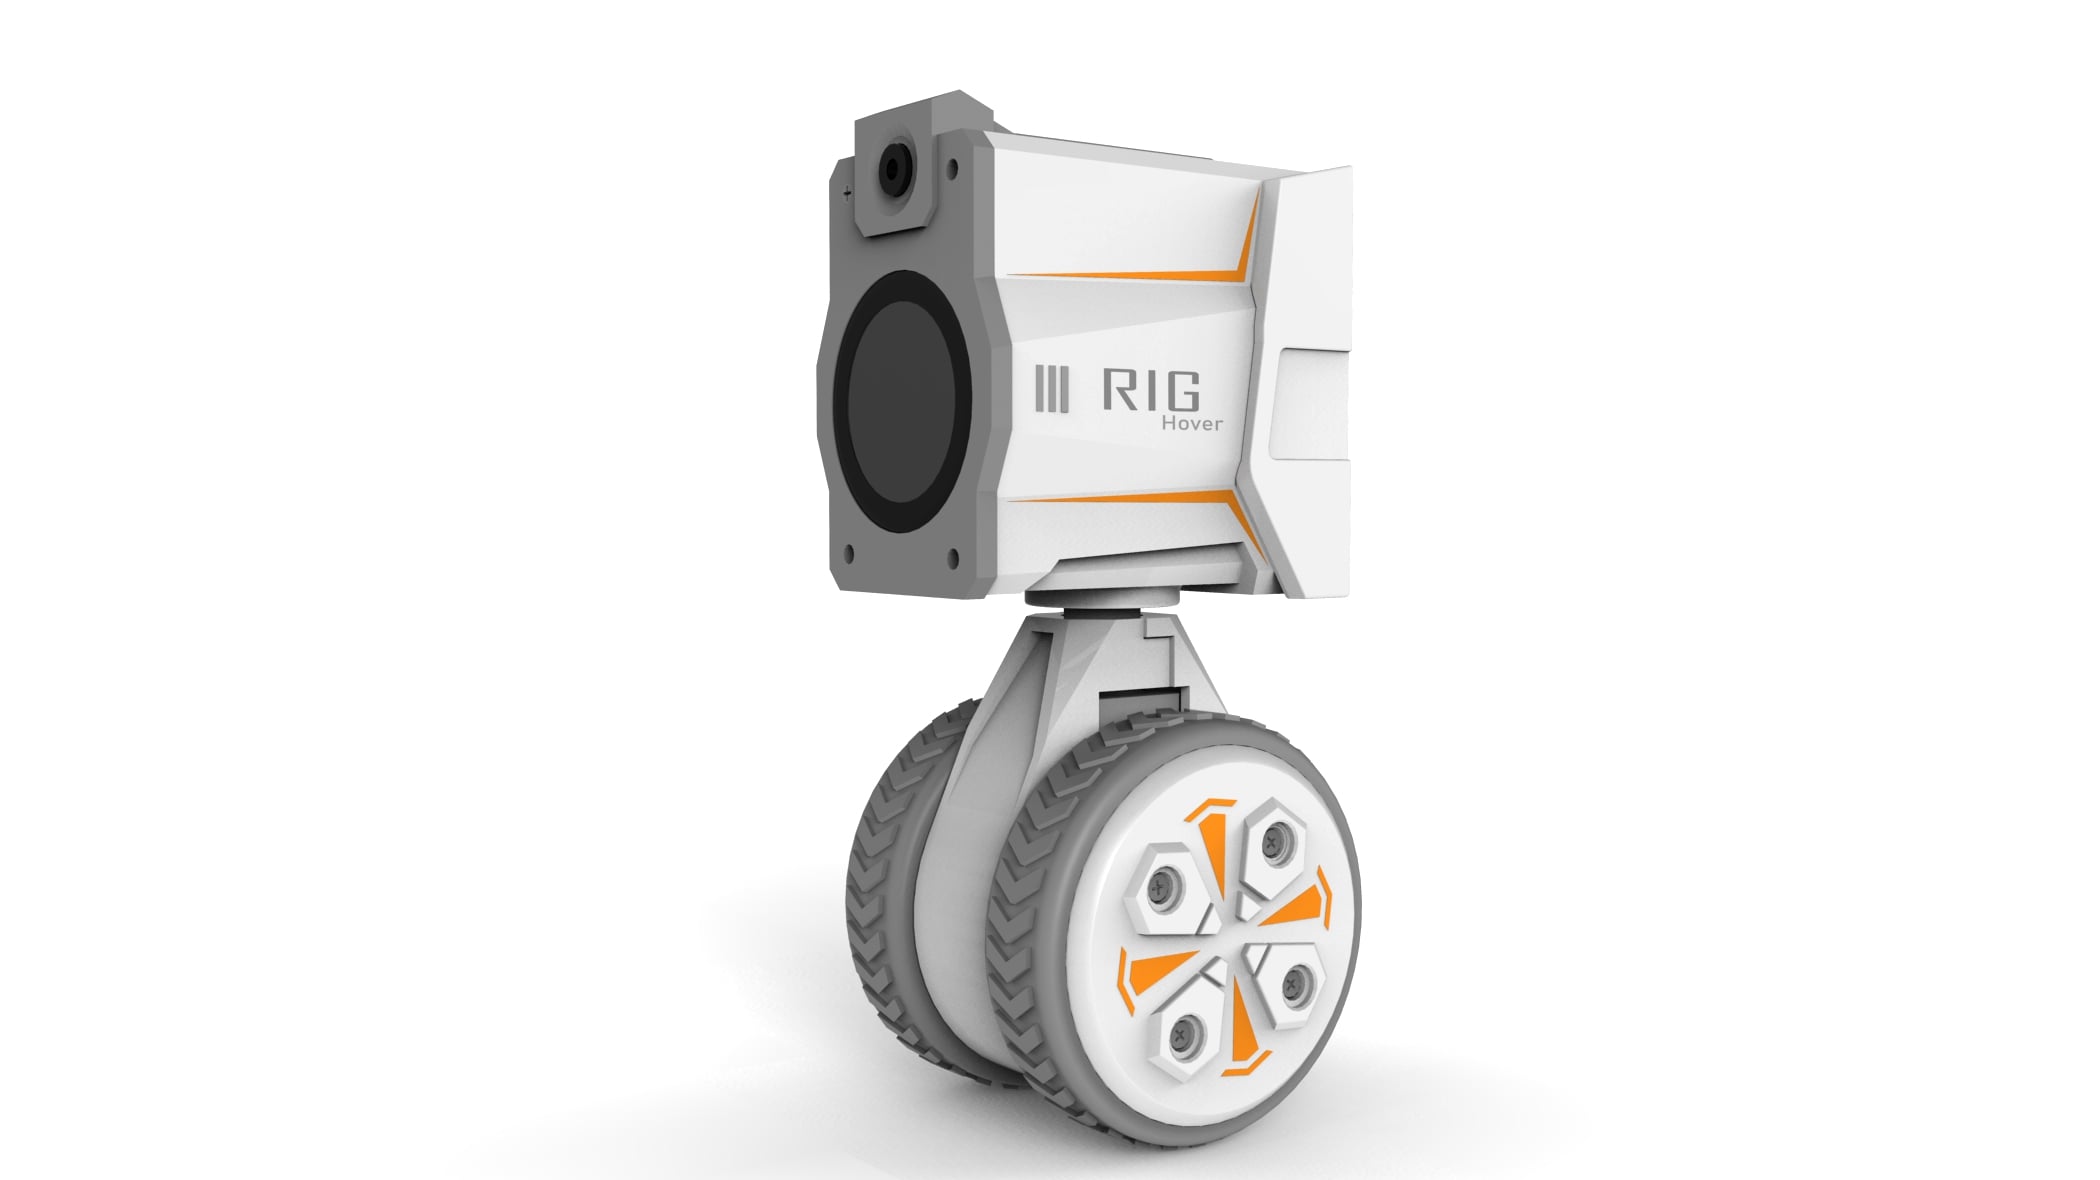
作为陆吾智能 RIG 系列的第二款具身里程碑,智能桌宠 RIG-Hover(中文昵称“文文”)完美平衡了极客硬核控制与桌面陪伴美学。它打破了传统平衡车“宽轮距、高重心”的设计范式,创新性地采用低重心、极窄双轮平衡构型。这种“极致身法”配合头部独立 EM3 交互舵机,让文文在桌面上展现出一种前所未有的赛博生命感。
- 极窄平衡,挑战物理边界。 不同于市面上常见的平衡车,文文将双轮间距收窄至极限,在视觉上呈现出迷人的“独轮”姿态。这种结构极大地压缩了桌面占用空间,让文文能在杂乱的办公区穿梭自如。
- 低重心设计,稳如赛博不倒翁。 传统平衡车往往重心偏高导致摆动幅度大,而文文通过极致的堆叠设计将电池、主控等重物压在轮轴上方。低重心配合 LUWU OS 的高频控制算法,赋予了文文极佳的动态鲁棒性,即使在高速滑行或受到轻微触碰时,也能迅速恢复平衡。
- 多维具身表达,头身联动交互。 头部内置的高精度 EM3 总线舵机让文文拥有了“左右张望”的能力。当它在桌面上滑行时,可以实现极其复杂的组合动作:一边侧头观察主人,一边平稳滑行。这种物理上的多维灵动,让交互不再局限于屏幕。
- 端云一体,深度感知灵魂。 文文直连陆吾云端,深度接入 Qwen/DeepSeek 等大语言模型。它能听懂指令并做出极具“性格”的反馈——夸奖它时,它会开心地左右摇头并原地旋转;提问时,它会调整头部角度,做出专注倾听的姿态。
1. 核心亮点 (Core Highlights)
“极窄”带来的独轮级灵活性
文文的轮距仅为传统方案的几分之一,这赋予了它原地 360° 无极转向的能力。在狭小的桌面空间内,它能像独轮车一样灵敏旋转,每一寸位移都丝滑精准,将“具身智能”的动态美发挥到极致。
“低重心”带来的硬核稳定性
得益于紧凑的内部布局,文文的重心极度贴近地面。相比高重心构型,这种设计让文文在加减速时俯仰角更小,视觉上更加稳健,且在面对桌面细小障碍(如数据线)时拥有更强的跨越与自恢复能力。
首创头身解耦的拟人化动态
通过头部 EM3 舵机的横向摆动,文文实现了视觉感知与运动方向的完全解耦。它可以身体向左滑行,头部始终向右注视用户。这种极具生命感的动作,重塑了桌宠交互的沉浸感。
基于物理维度的交互语言
文文的情绪表达不再冷冰冰。除了屏幕表情,它会利用低重心带来的“不倒翁”特质传达情感:思考时会微微晃动寻找平衡,好奇时会配合摇头动作向前倾斜。这种物理反馈让它更像一个活生生的“桌面小精灵”。
2. 硬件配置 (Hardware Specifications)
- 控制大脑: ESP32-S3-WROOM-1(240MHz 双核,高频 IMU 姿态感知)。
- 交互枢纽:头部单自由度 EM3 总线舵机(支持 ±70° 水平旋转)。
- 动力架构: 双无刷直流驱动电机 + 高分辨率编码器,实现毫米级运动控制。
- 视觉感知: GC0308 高清摄像头,支持拍照识别。
- 低重心布局: 500mAh 高倍率电池。
- 多模态交互: 1.09 寸全彩圆形 TFT 屏 + MEMS 麦克风 + 2W 全频扬声器。
3. 物理与运动参数 (Physical & Motion Parameters)
- 机身特征:极窄轮距 + 低重心垂直堆叠结构。
- 尺寸与重量: 长61mm 宽61mm 高139mm,重量约 375g。
- 自由度 (DOF): 3 个(双轮差速 + 头部水平旋转)。
- 运动表现:
- 最大滑行速度: 10cm/s。
- 动态响应: 1ms 控制周期(LUWU OS 硬核驱动)。
- 续航能力:
- 自平衡待机: ≥1.5 小时。
- 头身联动交互: ≥1 小时。