
RIG-TARS(塔斯)桌面机器人 | 全链路复刻指南
文档版本:V1.0
适用对象:拥有 3D 打印设备与电子制作基础,希望体验“从 0 到 1”制造全过程的极客开发者
资料来源:tars.SLDASM / tars.STEP 总装配体 · tarsV3.3mf 切片打印工程
RIG-TARS(中文名:塔斯)是陆吾智能 RIG 系列的全新开源桌面机器人。本指南基于结构设计源文件整理,涵盖全部结构件名称与数量、3D 打印参数、电子装配与总装资料。全机共 17 件打印结构件(13 类,另有开关按钮等增补件)、3 台 SCS009 总线舵机、4 盘打印任务与成套的 M2/M3 规格螺丝五金(详见五金清单)。按照「物资采购 → 结构件制造 → 电子装配 → 总装与配置」四个阶段执行,即可完成一台属于你的塔斯。
第一阶段:硬核物资采购 (BOM)
下表数量依据 tars.STEP 总装配体 与 tarsV3.3mf 切片工程 统计整理。未包含在结构模型文件夹中的电气件(如电池、线材等)请按电气 BOM 补充。
核心电子套件
名称 | 型号/规格 | 数量 | 备注 |
|---|---|---|---|
主控板 | RIG-Board0722 | 1 | RIG 系列主控板 |
屏幕 | 屏幕ST7789P3 | 1 | ST7789P3 驱动 TFT 屏幕 |
摄像头 | 摄像头新 | 1 | 配套 摄像头盖板 安装 |
扬声器 | 3514 腔体喇叭 | 1 | 腔体式喇叭 |
Type-C 转接延长线 | 200mm延长线 | 1 | 充电 / 通信口 |
触摸传感器 | 1 | 提供自定义触控功能 | |
配重块 | 20g铁 | 2 | 稳定重心 |
开关线 | 双线共200mm | 1 | 组成开关断路控制 |
SCS009舵机 | 3 | 提供动力 | |
舵盘 | 原装舵盘 | 3 | 固定舵机提供齿轮咬合 |
电子泡棉 | tars电子泡棉 | 1 | 缓冲、绝缘垫(按模型裁剪) |
动力系统
总线舵机:SCS009(SCS009-20201118-D)× 3 台,与 舵盘 × 3 一一对应。
五金与耗材
螺丝五金清单(摘自官方 BOM「LuwuDynamics Products BOM V1.0 · TARS 工作表」辅助材料区):
名称 | 规格 | 数量 | 用途 / 备注 |
|---|---|---|---|
沉头十字自攻螺丝 | M2×6 | 60 | BOM 名称标注 52 个 |
沉头十字自攻螺丝 | M2×4 | 2 | Type-c口固定 |
内六角杯头点胶螺丝 | M2×4 | 3 | 舵机固定 |
六角对锁螺丝组(含 M2×4 六角螺丝) | M2×10 | 2 | 连杆固定 |
圆头十字螺丝 | M3×10 | 2 | 硬件平台固定 |
防松螺母 | M3 | 2 | 硬件平台固定 |
螺丝规格与供应商链接以官方 BOM 原表为准;紧固件建议冗余多备。
打印耗材:PLA BASIC(银色 10102),用量以本机实际切片为准。
第二阶段:结构件制造 (3D 打印)
打印参数建议
以下参数提取自 tarsV3.3mf 切片工程(Bambu Studio 02.07.01.57),可直接复用工程文件打印,也可参照下列参数用自己的切片方案复现。
切片软件:Bambu Studio(工程版本 02.07.01.57)。
打印机 / 喷嘴:Bambu Lab P1S · 0.4mm 喷嘴 · Cool Plate。
层高:0.2mm(首层 0.2mm)。
墙层 / 顶底面:2 圈墙;顶面 5 层 / 底面 3 层。
填充:10% · 蜂窝(honeycomb)。
支撑:树形自动支撑(tree auto)。
附着:仅边角 brim(brim ears · 5mm)。
材料:PLA(工程内另含 PA6-CF 备选耗材位)。
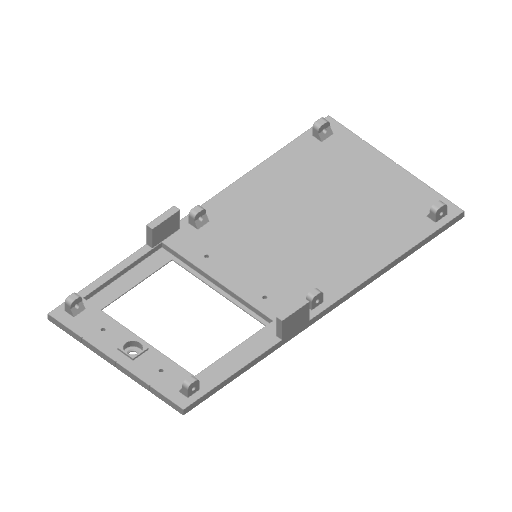
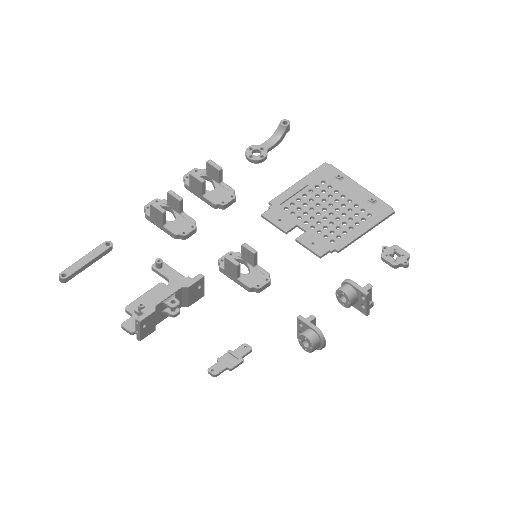
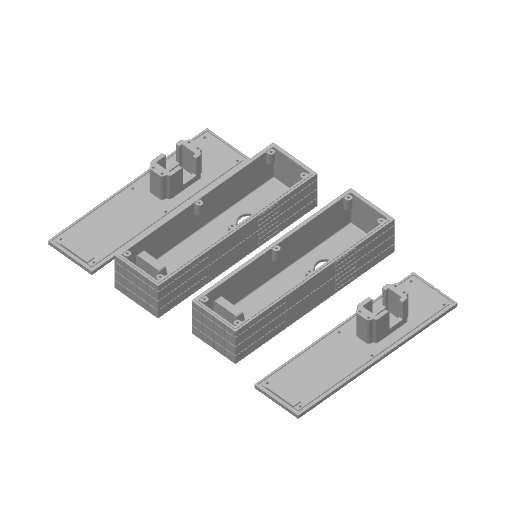
打印盘:共 4 盘(布局见下方参考)。
打印件清单
请确保打印以下全套组件,打印完成后建议用锉刀修整孔位与配合面,确保舵机与螺丝安装顺畅。
部件名称(A-Z) | 所需数量 | |
|---|---|---|
肩部外壳(Shoulder Outer Shell) |
| 2 |
肩部内壳(Shoulder Inner Shell) |
| 2 |
屏幕外壳(Screen Shell) |
| 1 |
摄像头盖板(Camera Cover) |
| 1 |
摇杆(Joystick) |
| 1 |
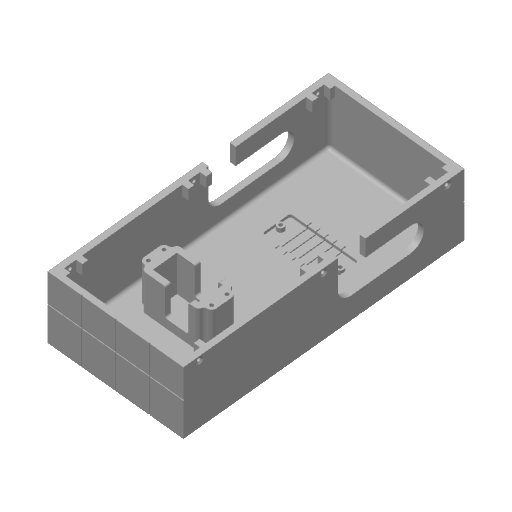
主体(Main Body) |
| 1 |
电池支架(Battery Bracket) |
| 1 |
舵机支臂支架R(Servo Arm Bracket R) |
| 1 |
舵机支臂支架L(Servo Arm Bracket L) |
| 1 |
屏幕贴胶底壳(Screen Adhesive Bottom Shell) |
| 1 |
舵臂(Servo Arm) |
| 1 |
舵机盖(Servo Cover) |
| 3 |
开关盖(Switch Cover) |
| 1 |
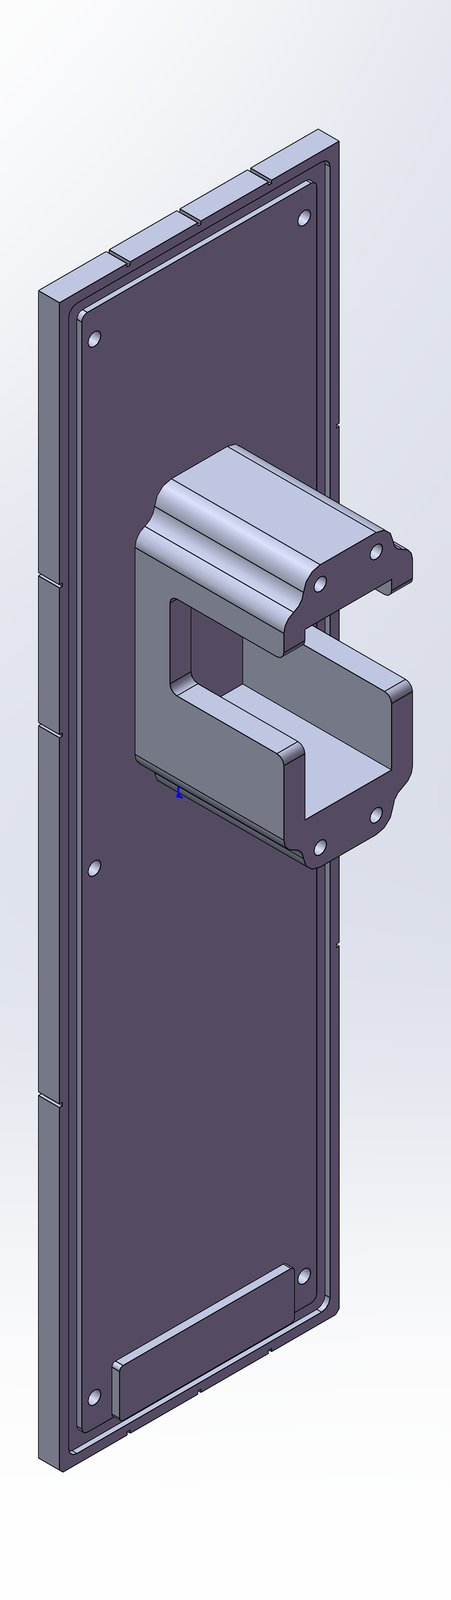
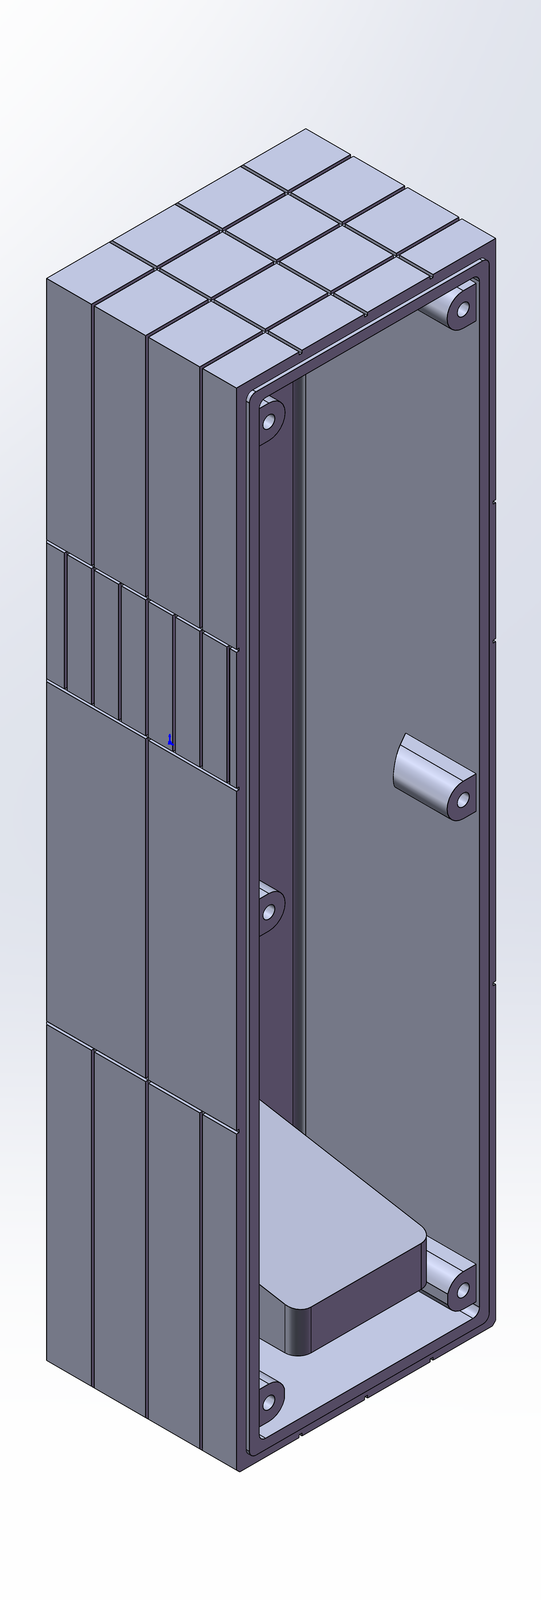
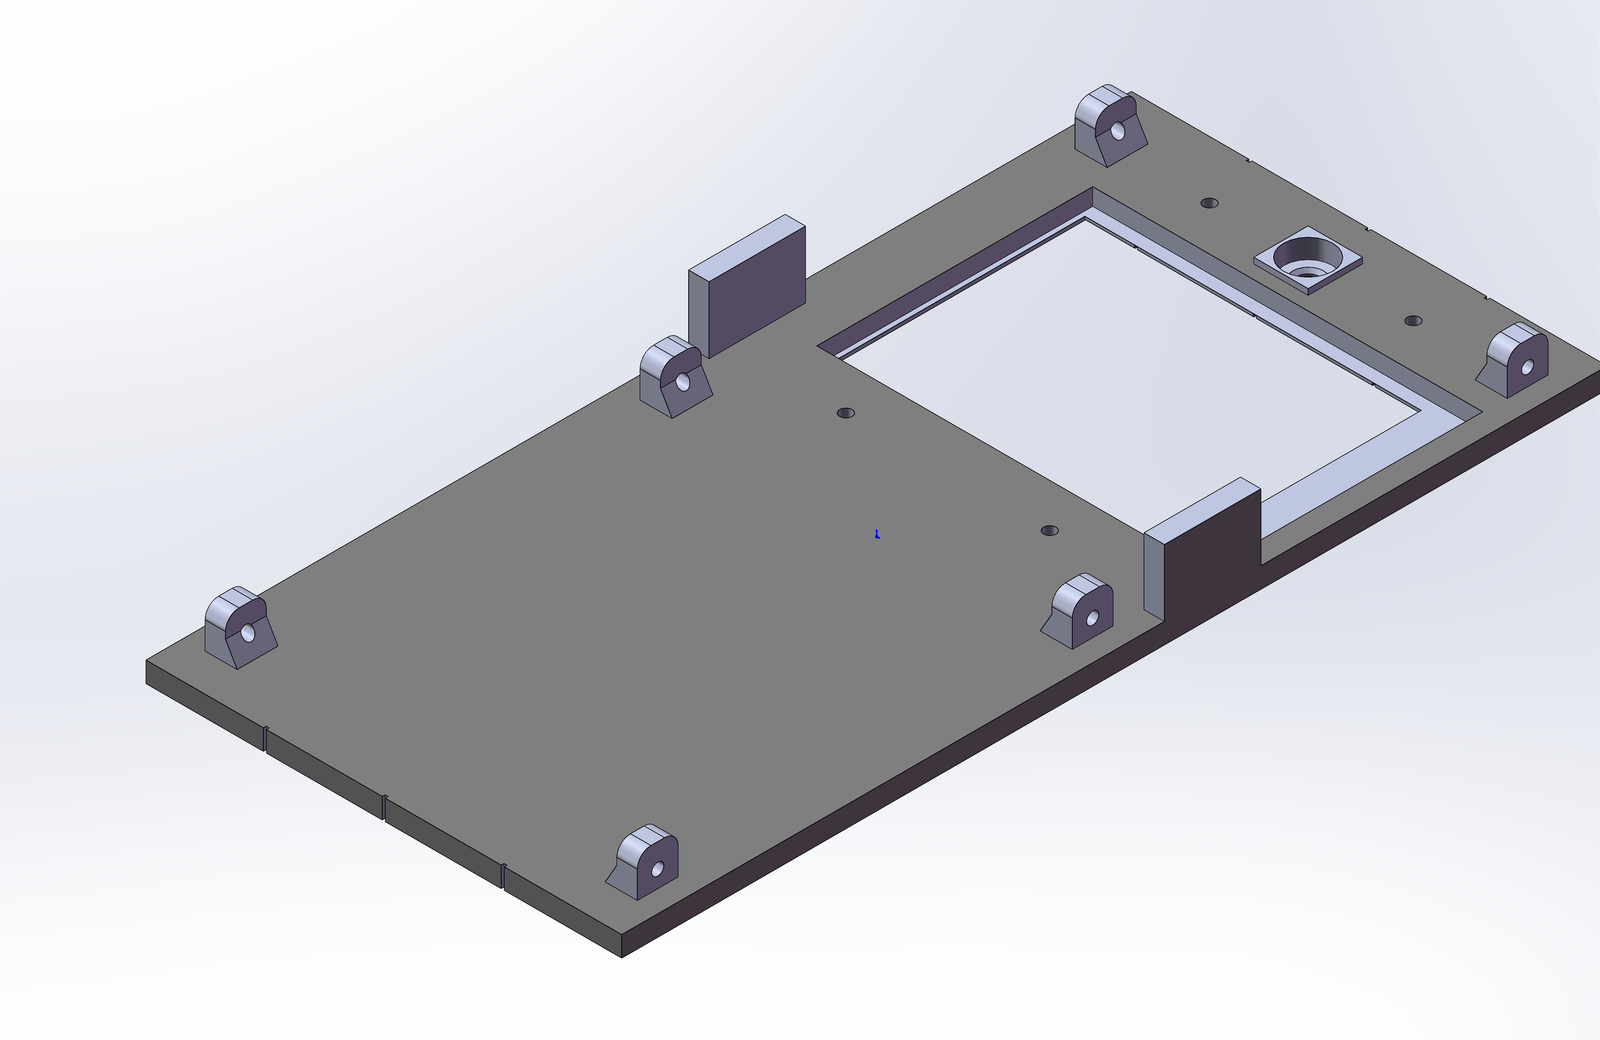
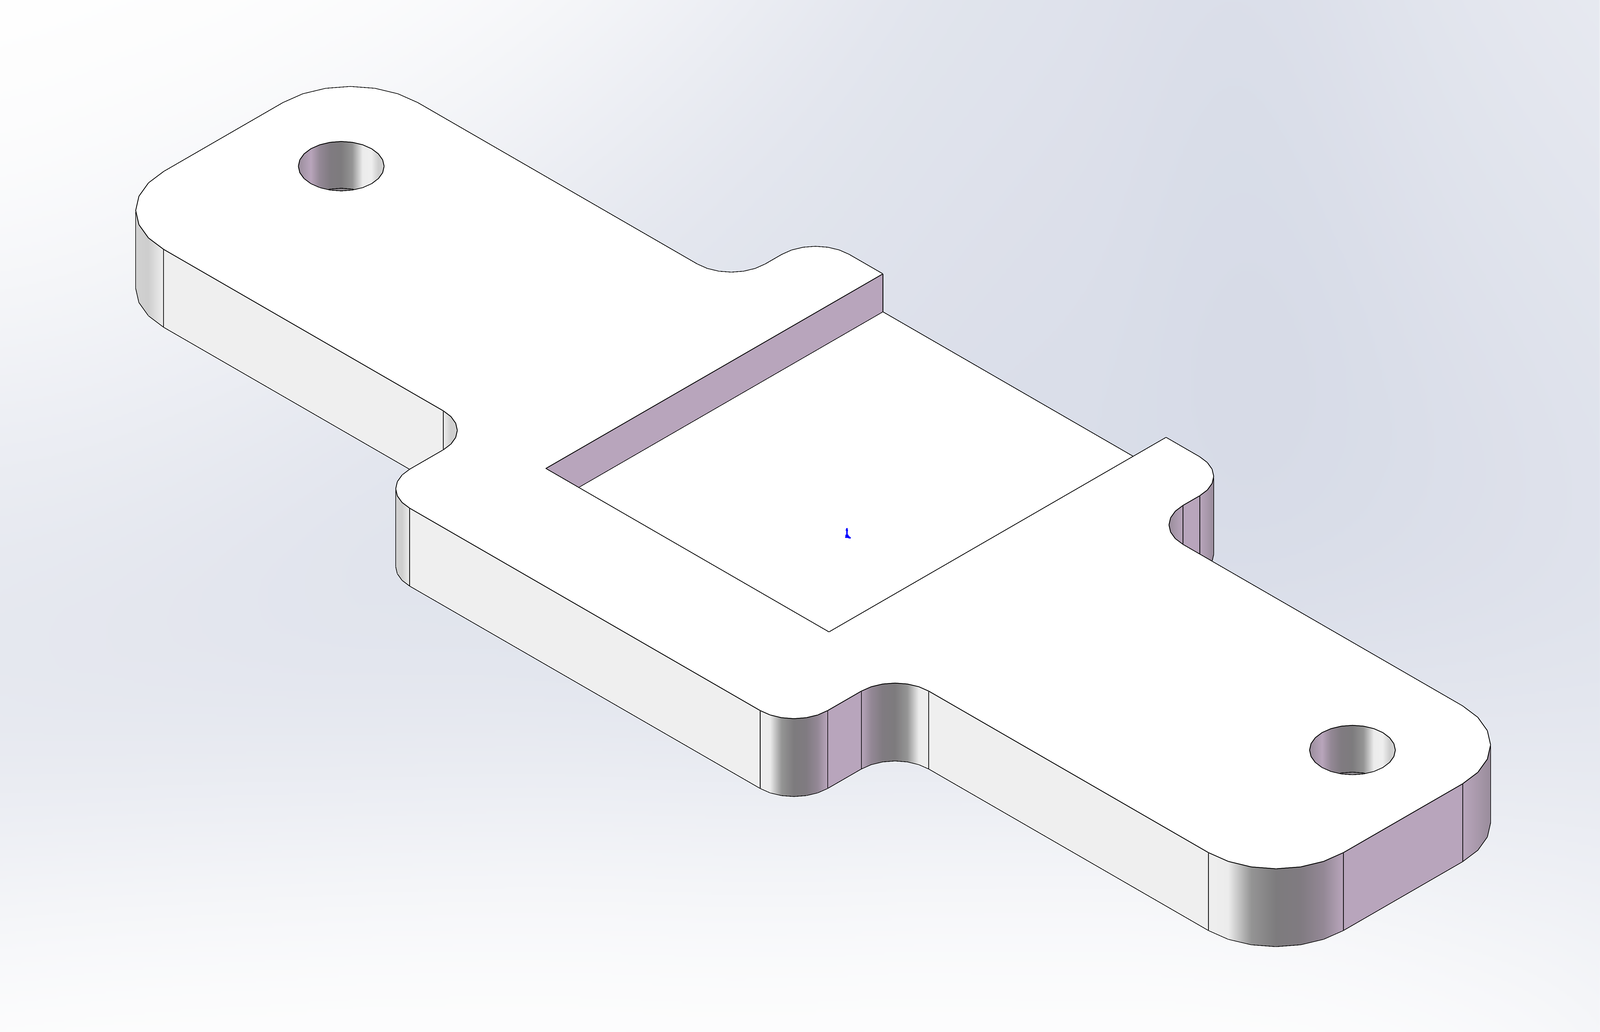
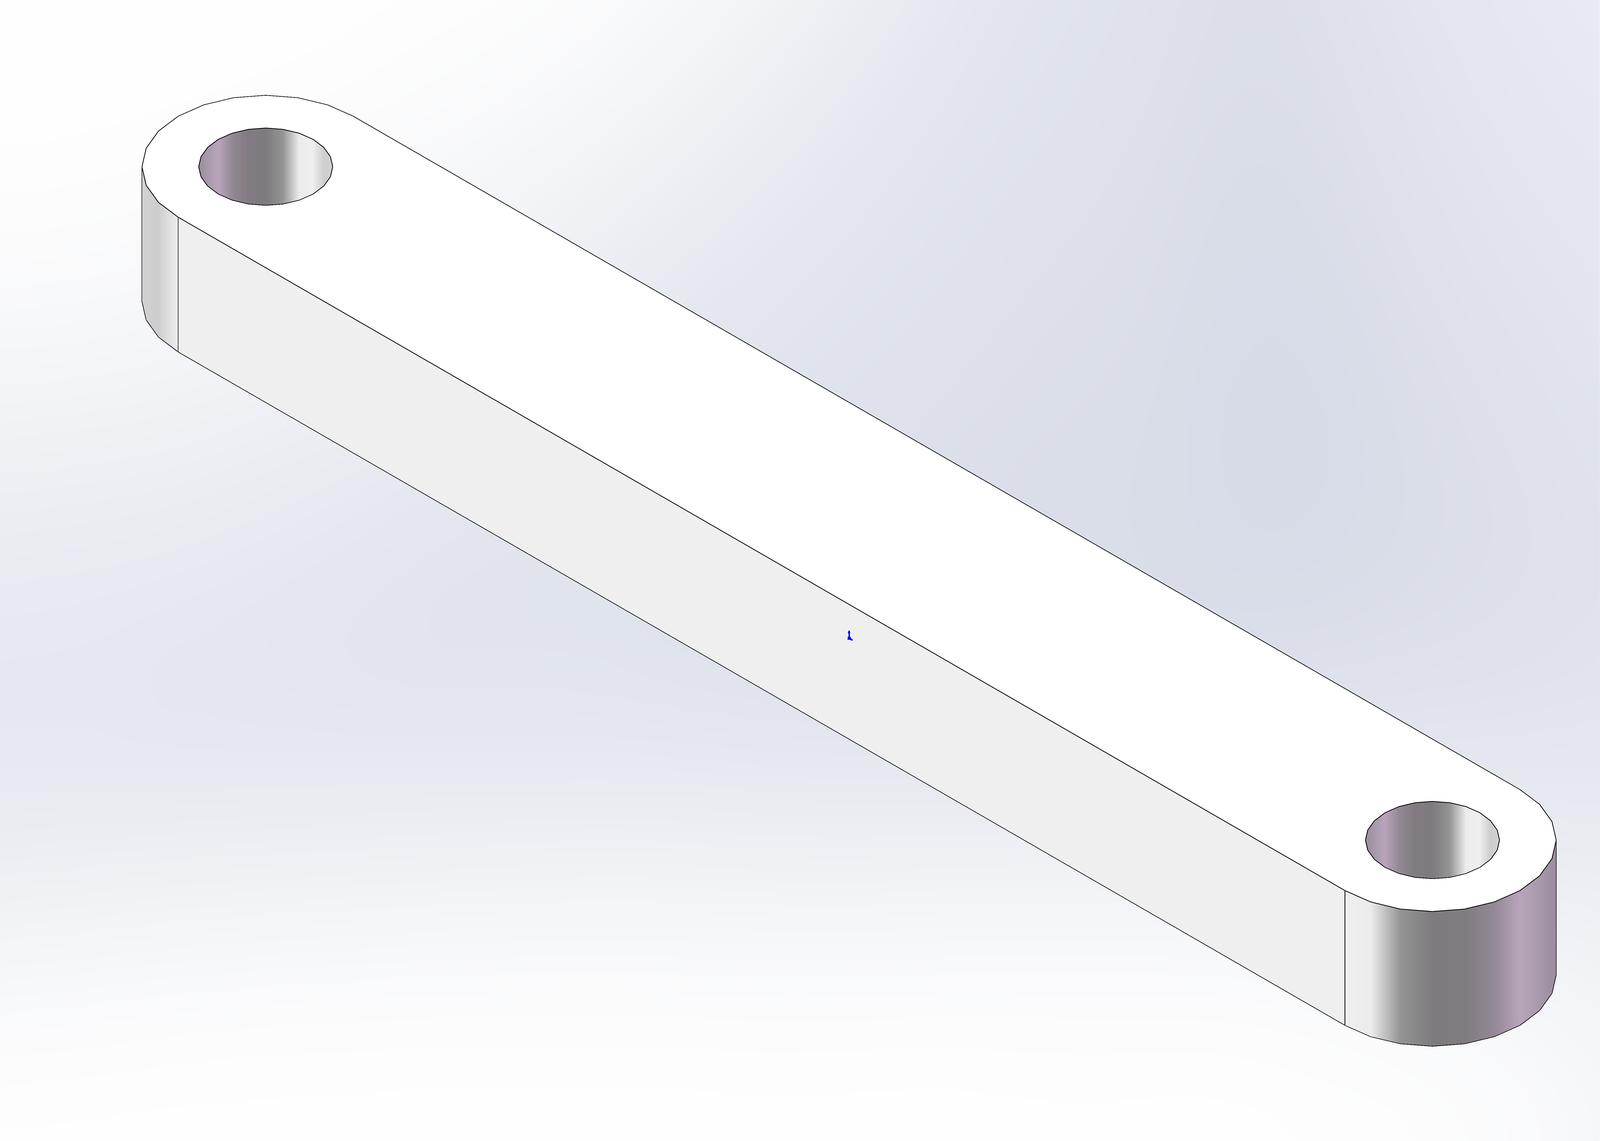
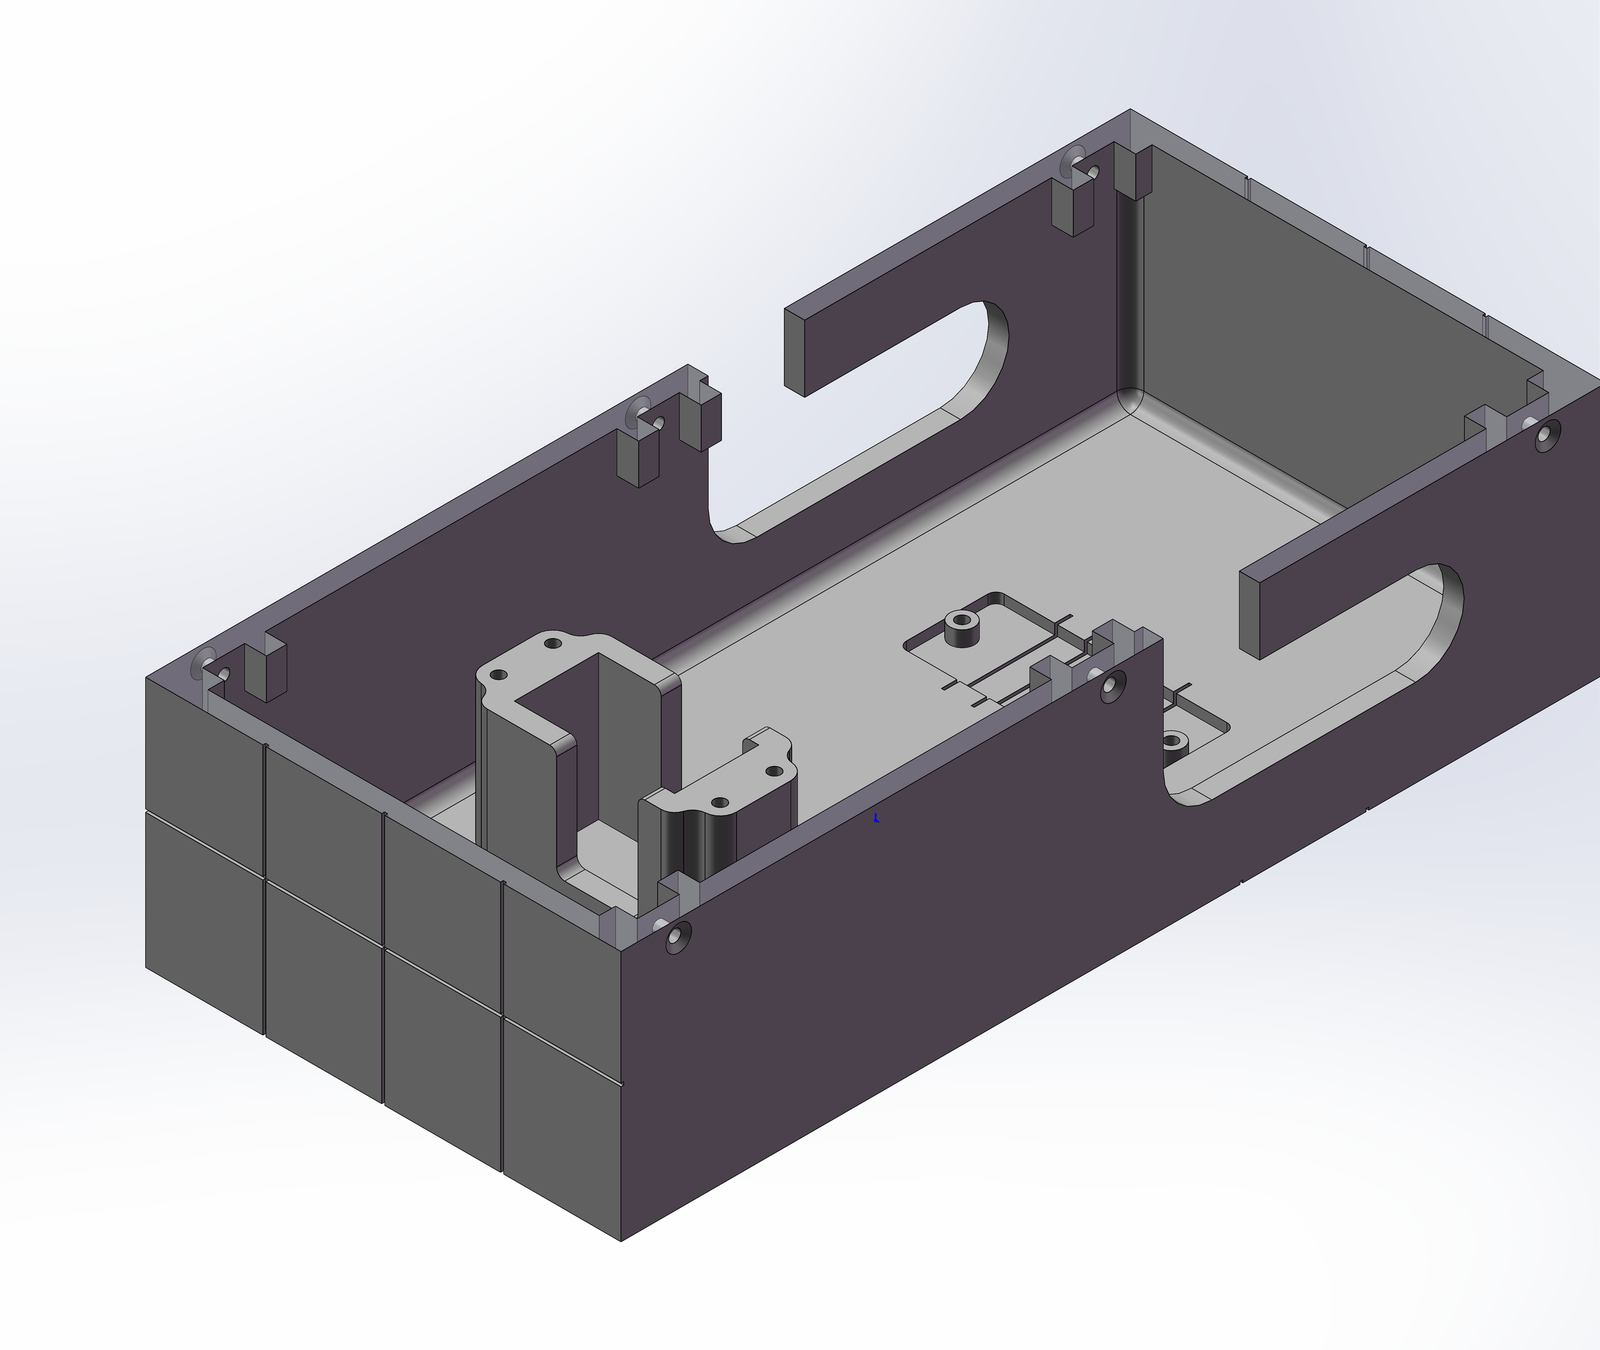
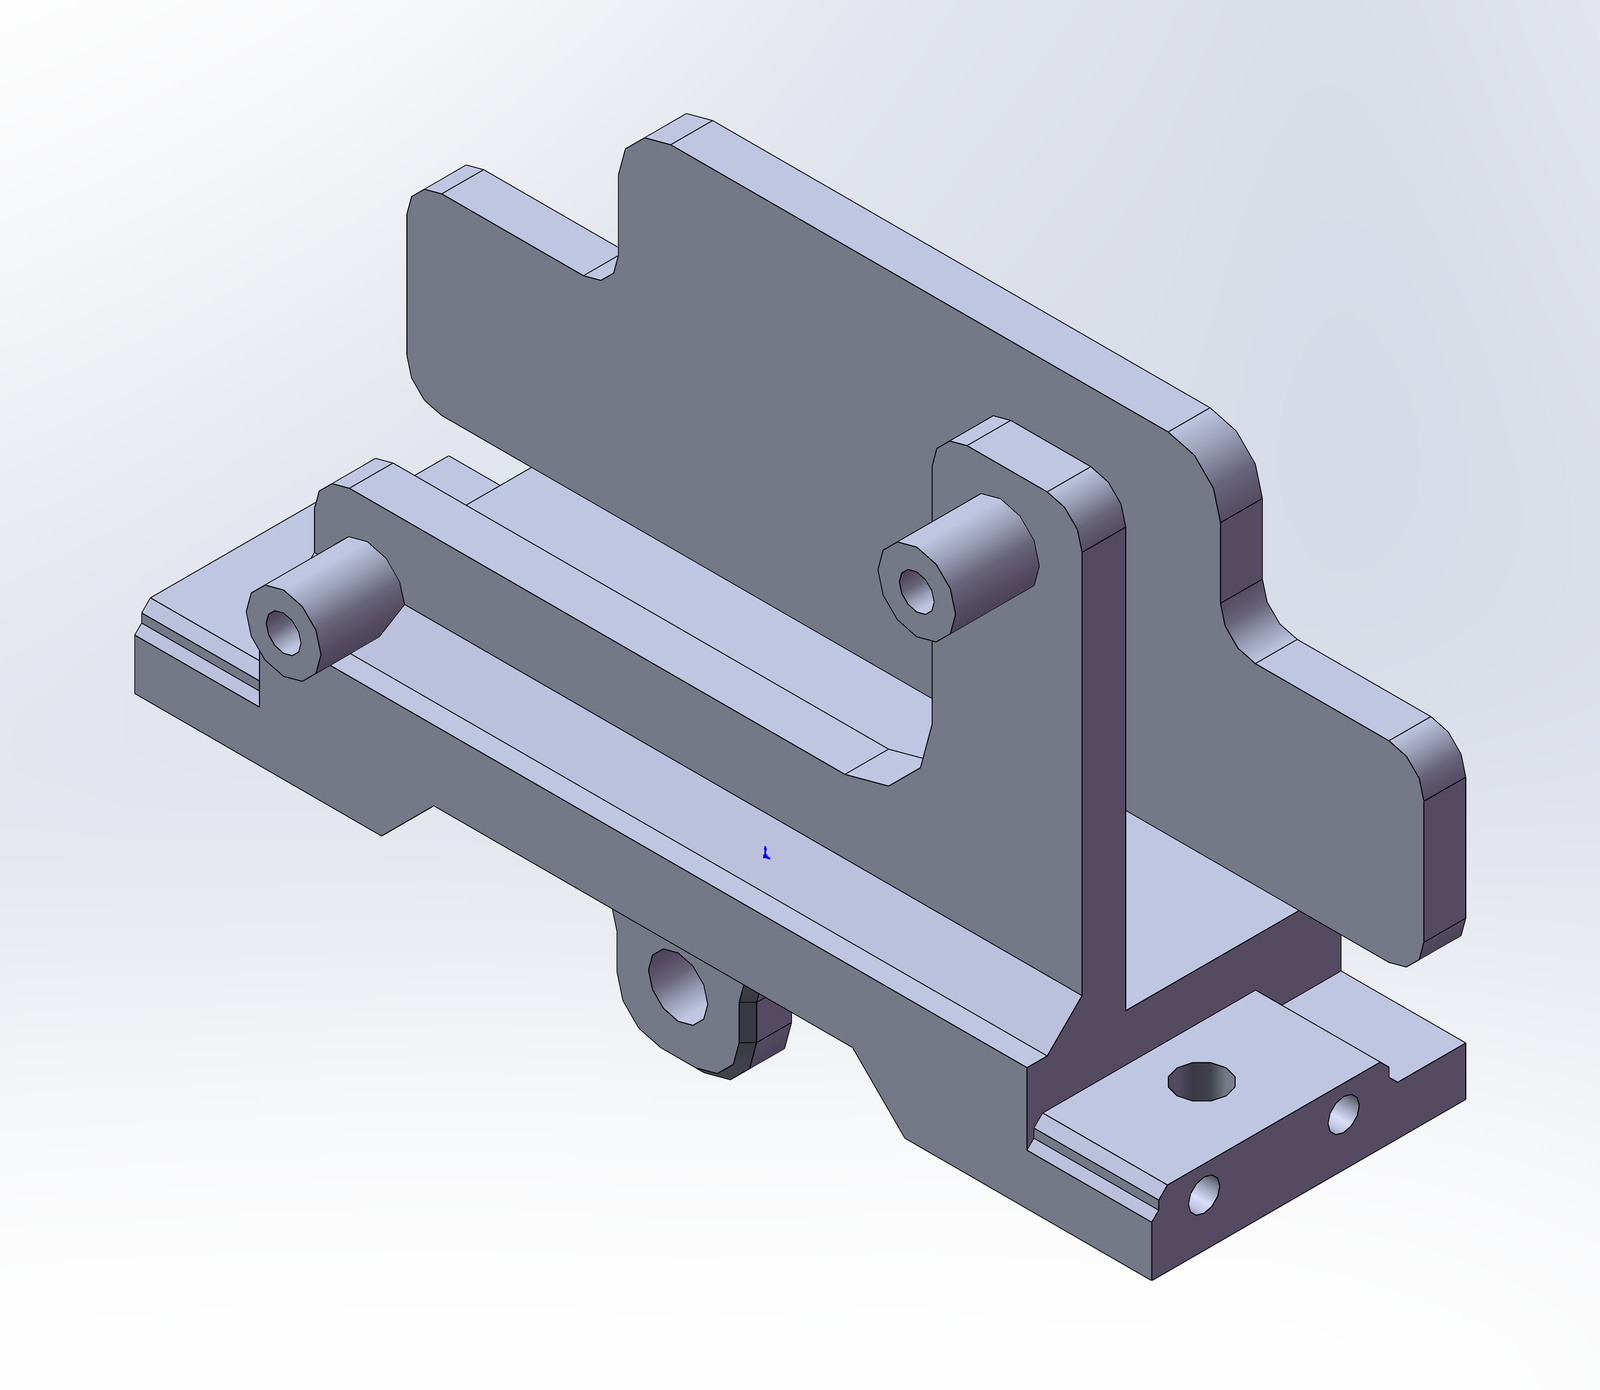
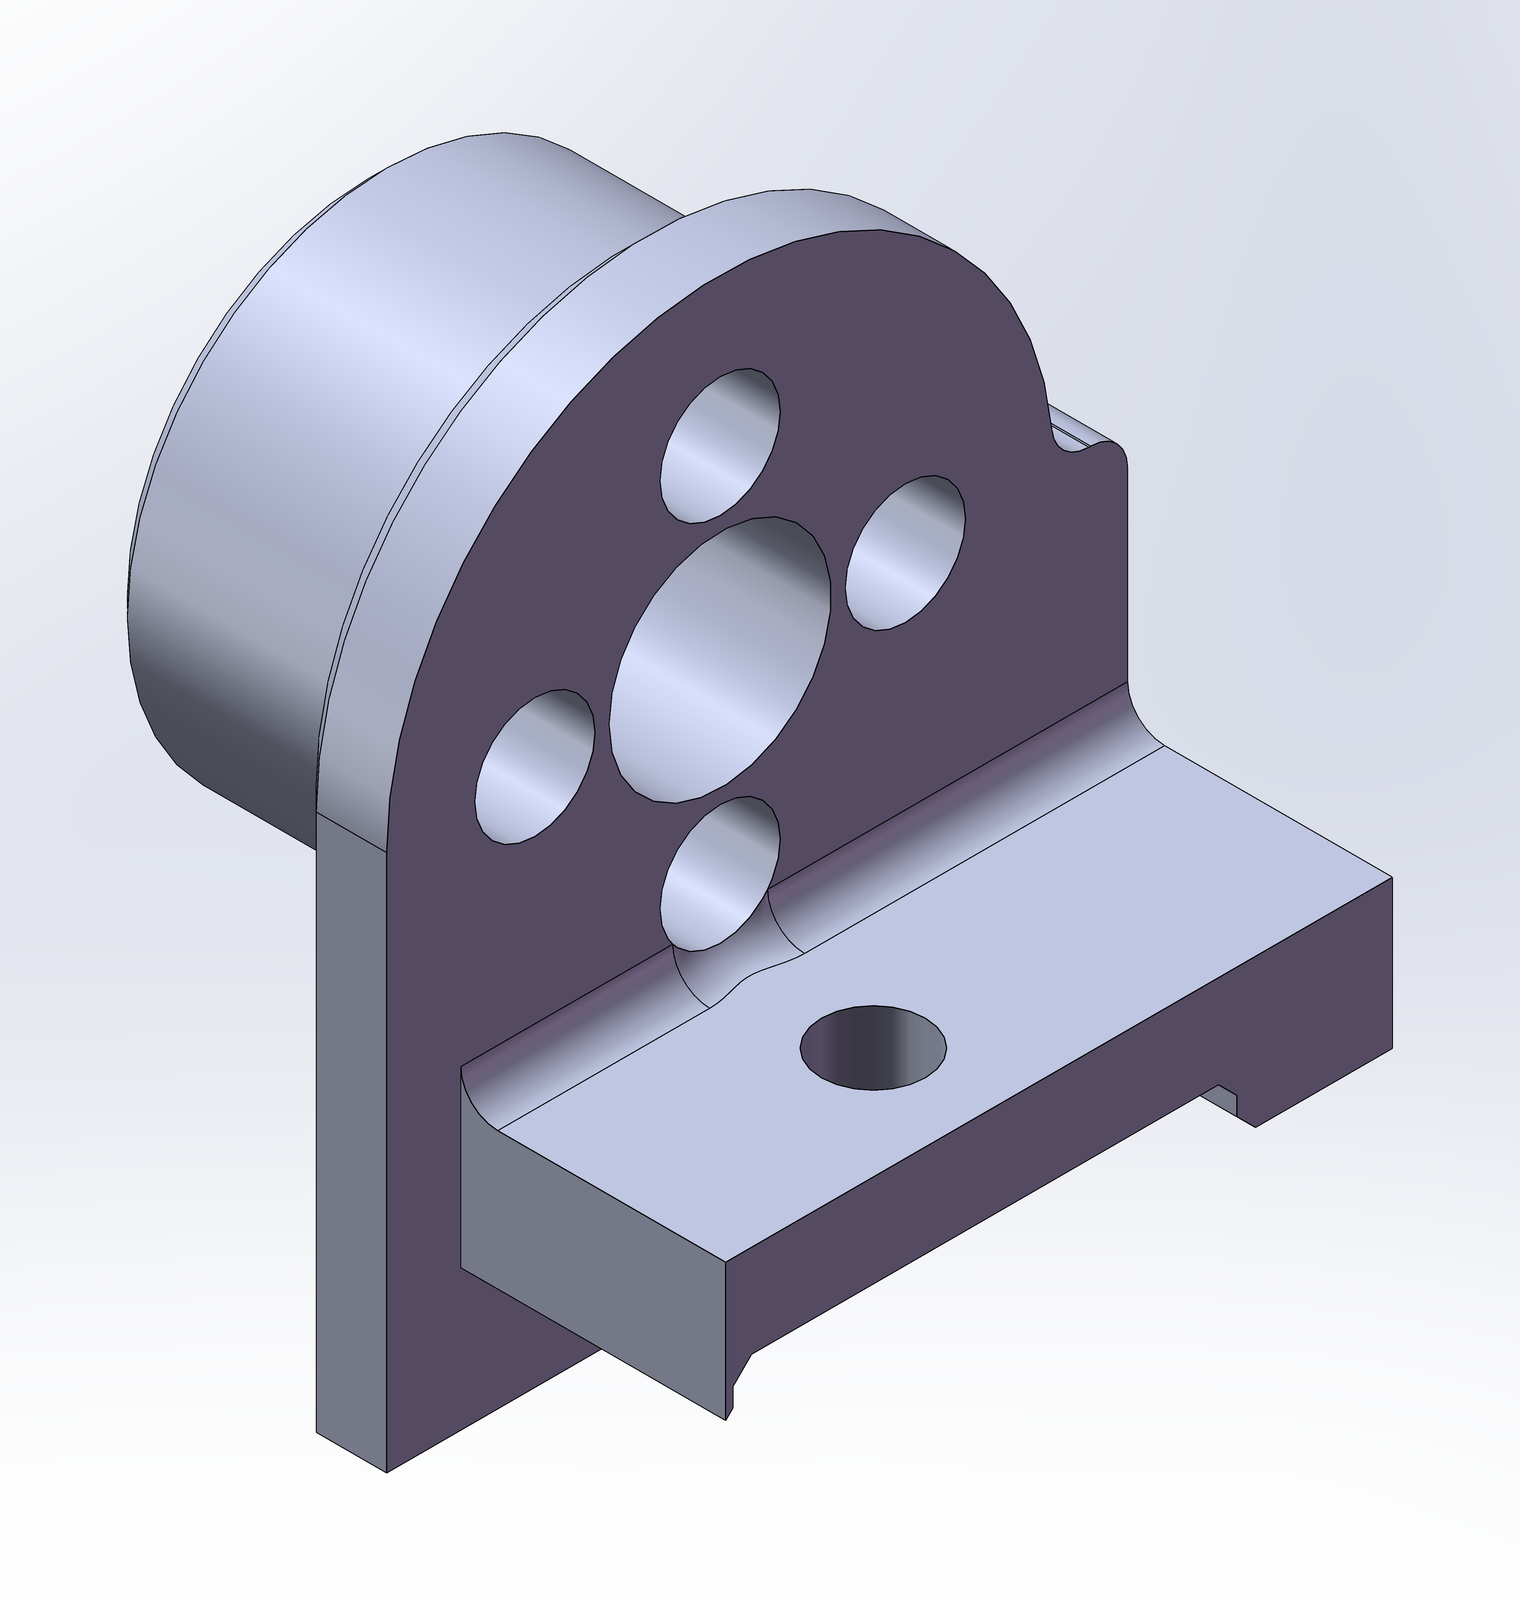
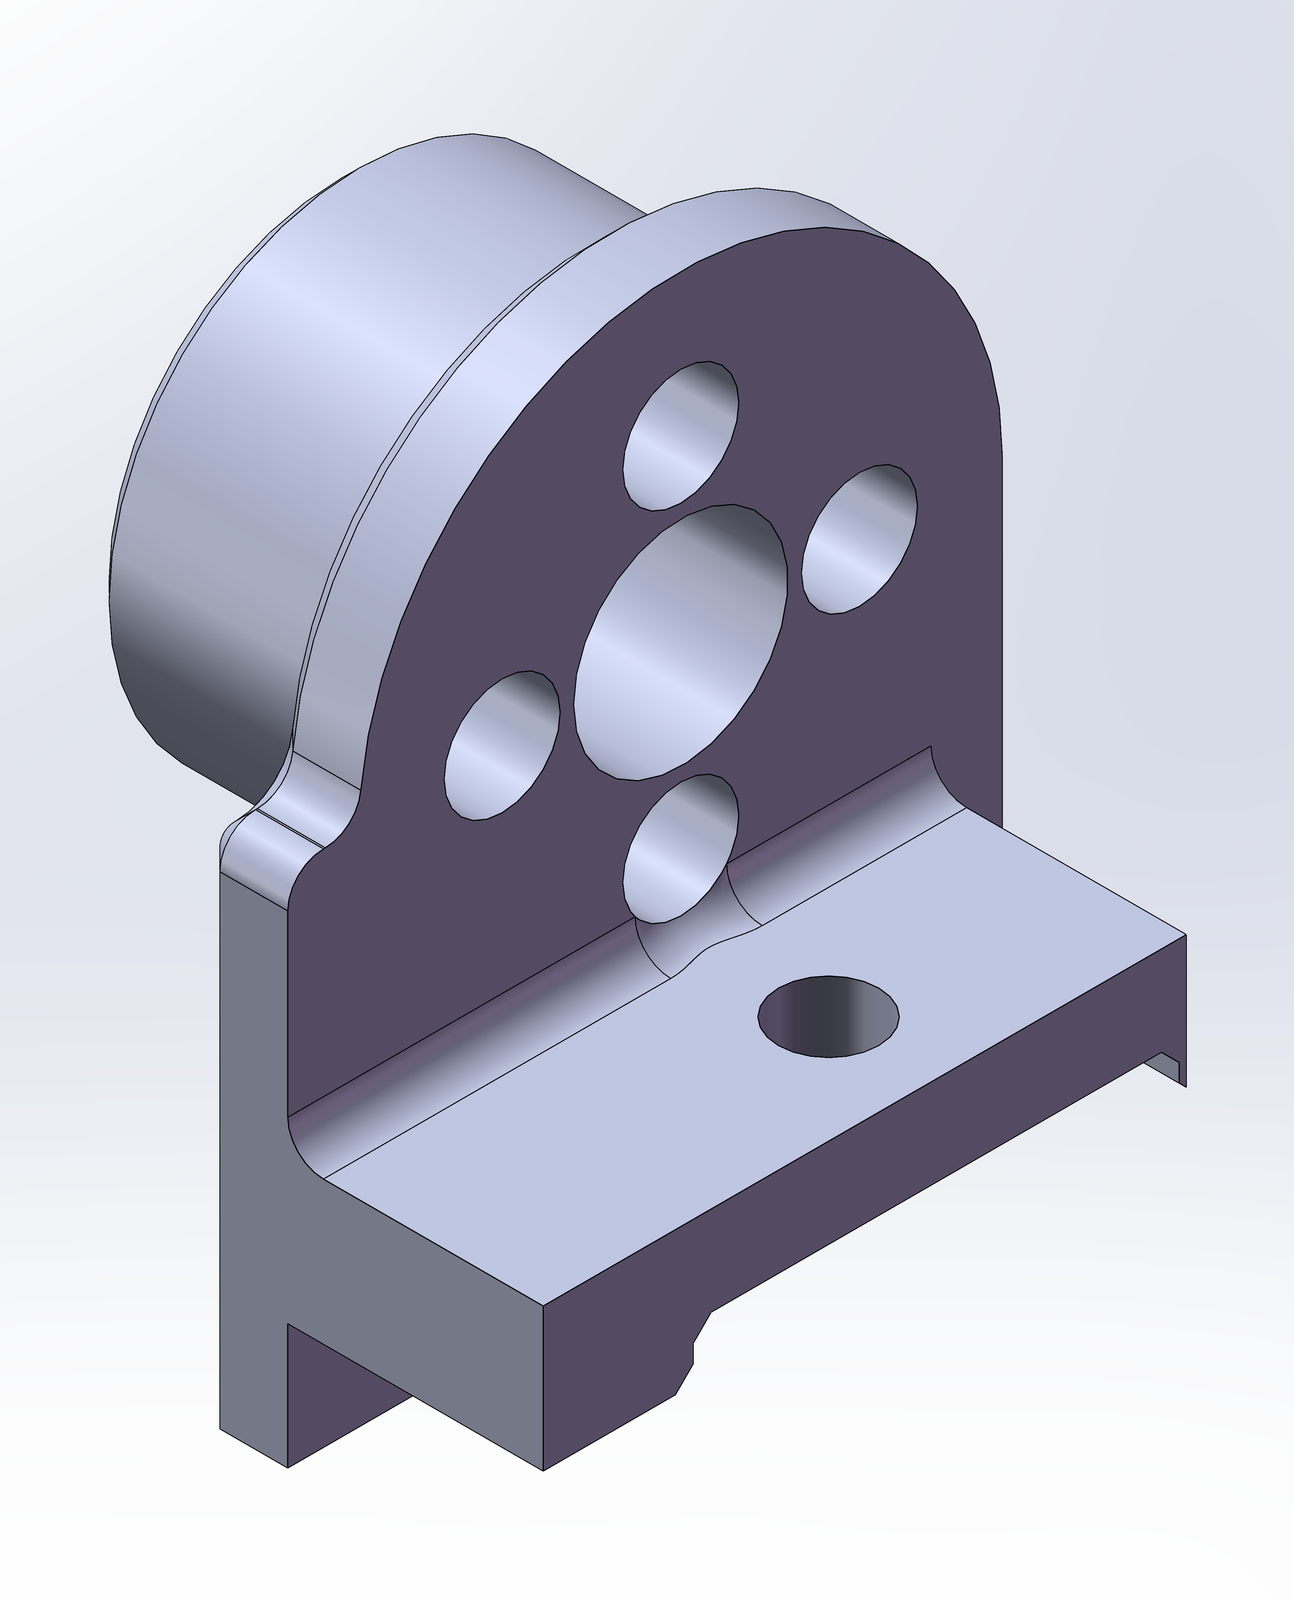
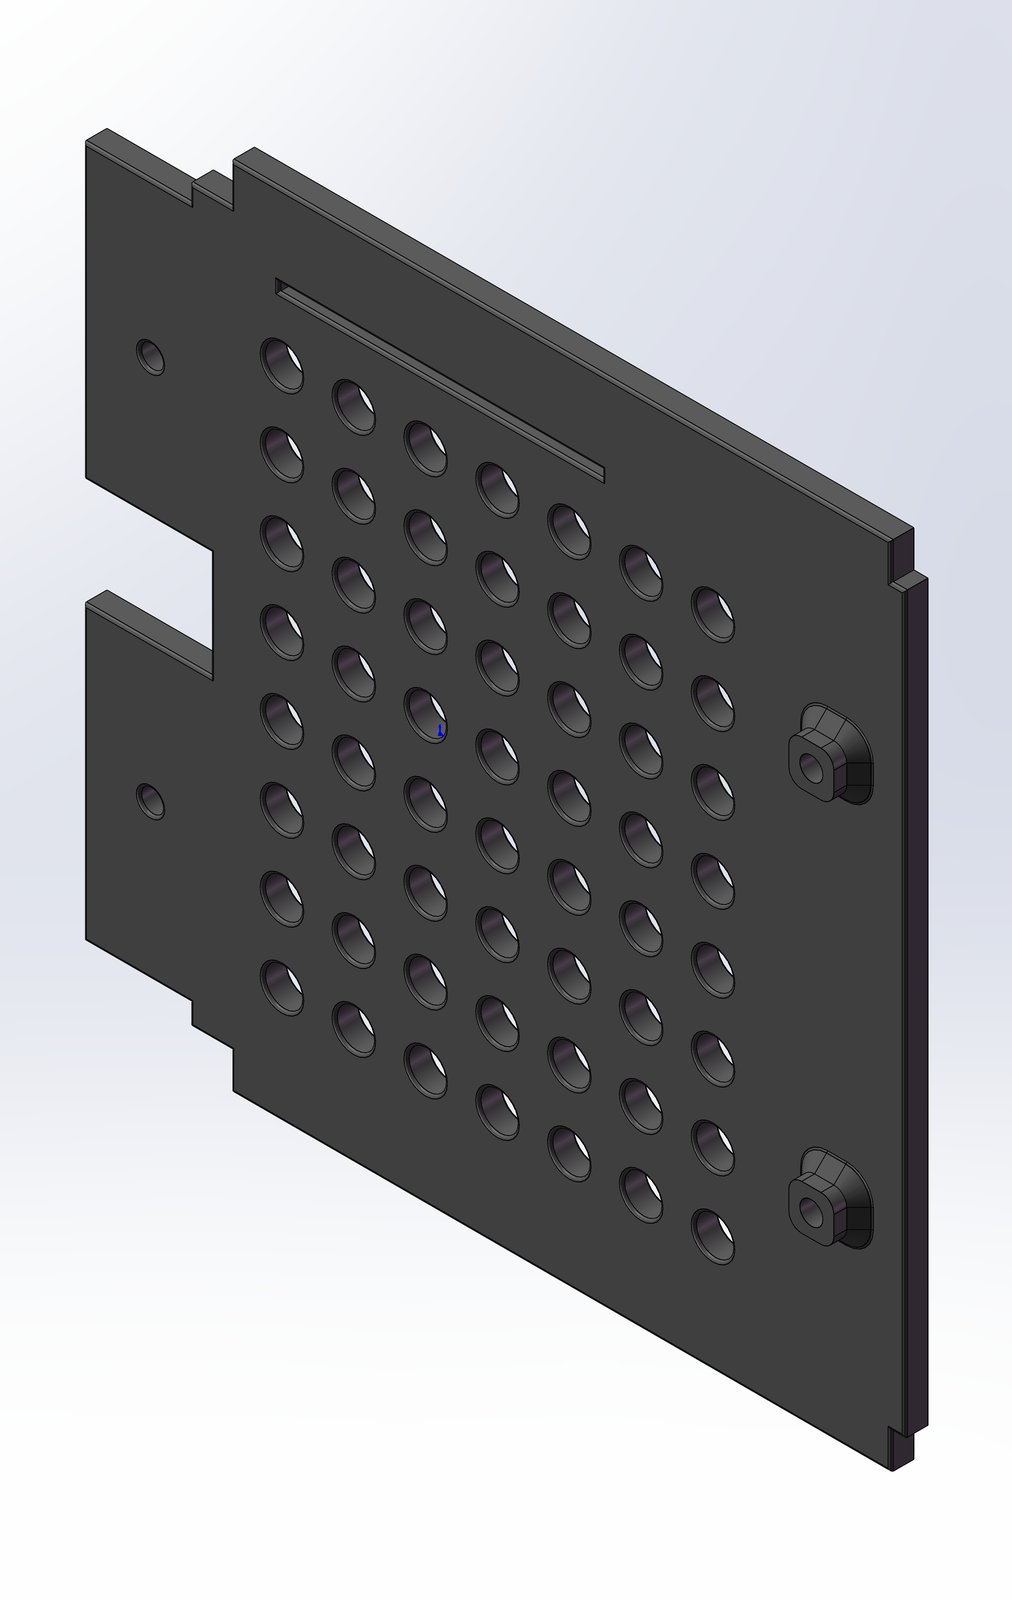
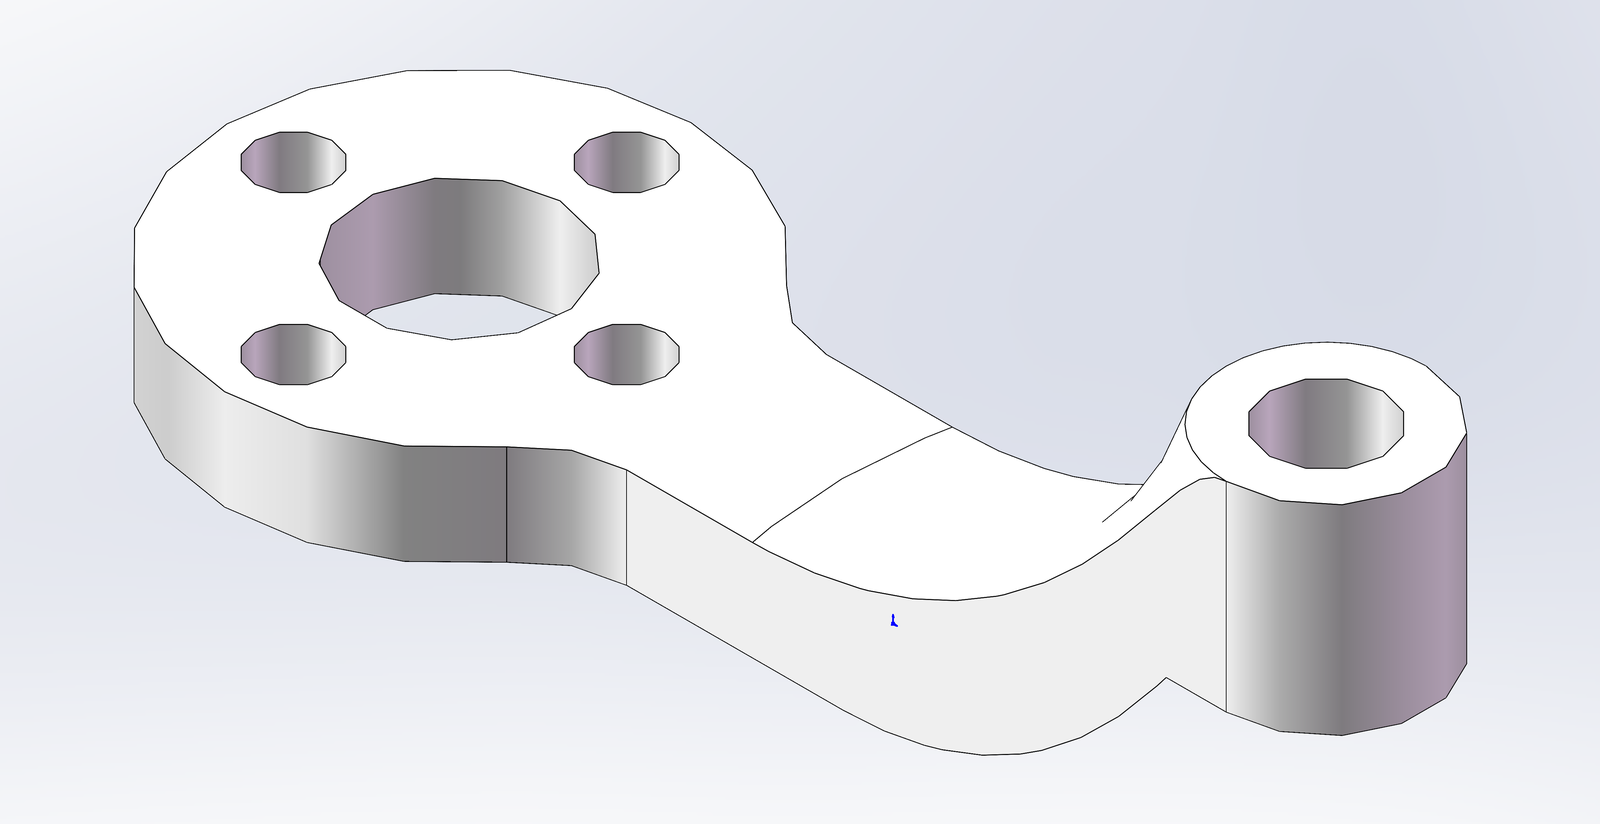
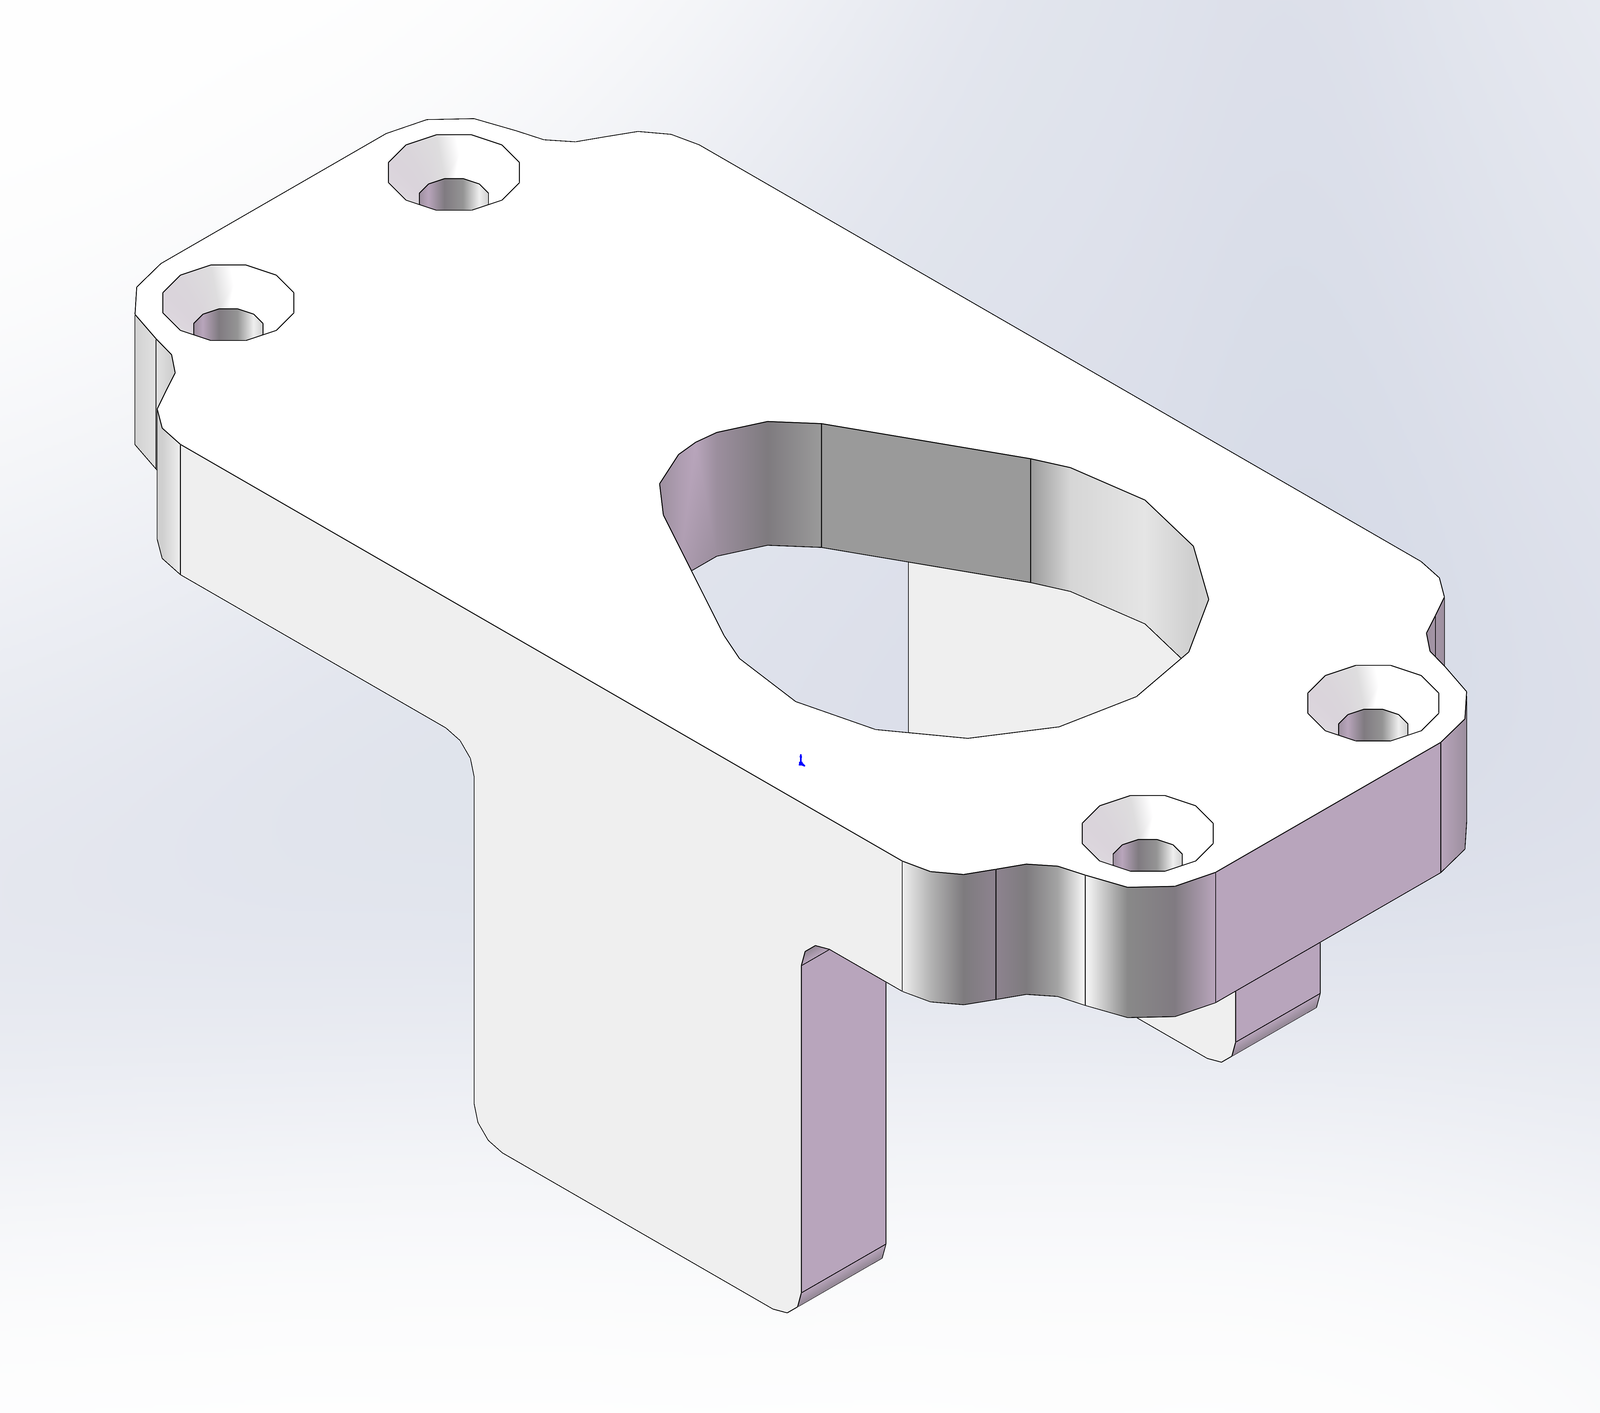
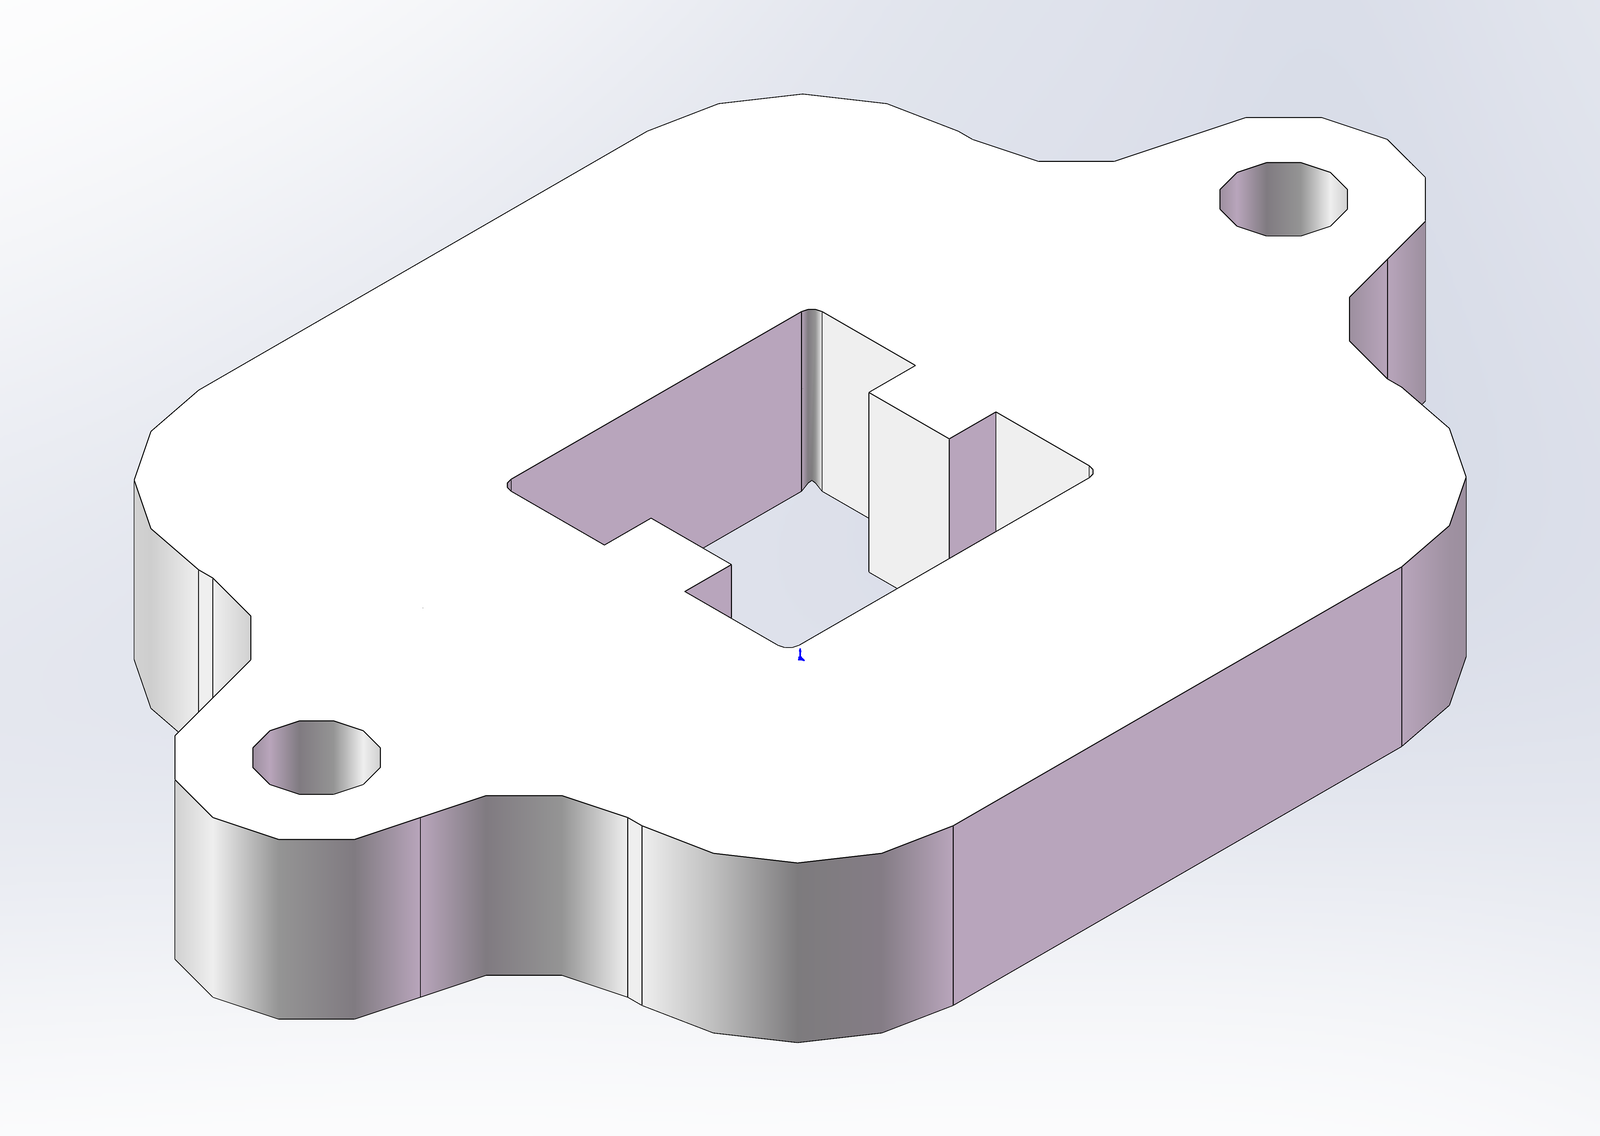
注:零件命名以结构源文件为准;英文名供对照参考;渲染图为模型文件等轴测预览。
打印盘布局参考
以下为 tarsV3.3mf 的切片预览(Bambu Studio 导出),灰色为切片渲染,与实物颜色无关。
盘 1 · AMS多色面板
盘 2 · 小件合集(电路板支架、摇杆、舵臂等)
盘 3 · 臂 / 壳体类长条零件
盘 4 · 主体
第三阶段:电子装配与预调
电子部分结构文件:tars电子装配体1.SLDASM。建议在总装前完成电子件的预装与走线检查,避免返工拆壳。
电子件预装:将主控板、Type-C 板固定到 舵机支臂支架R / 舵机支臂支架L 上。
屏幕组件:屏幕模块与 屏幕贴胶底壳 贴胶固定,注意预留排线空间。
摄像头与喇叭:摄像头模组装入 摄像头盖板;3514 腔体喇叭装入主体腔位。
舵机预调:3 台 SCS009 上电,逐一设置 ID 与中位(校准流程待补充,建议先标记舵机初始角度)。
ℹ️ 待补充说明:本节详细步骤、线序与固件烧录流程将在后续版本补充;完善时请结合 tars电子装配体1.SLDASM 与实物核对。
第四阶段:总装与配置
总装以 tars.SLDASM 为准,打印件与全套螺丝五金(M2/M3 系列)按装配关系逐一对应。通用装配参考顺序如下:
壳体合装:主体 + 机身外壳 + 支架,用自攻螺丝固定。
臂部装配:臂 + 臂壳 + SCS009 舵机 + 舵机盖(全套 ×3)。
外观件收尾:开关盖、开关按钮、摇杆、摄像头盖板、屏幕组件。
配置联调:固件烧录与上电调试(流程待补充)。
装配参考文件:
文件 | 说明 |
|---|---|
tars.SLDASM | 总装配体(全局参照) |
tars电子装配体1.SLDASM | 电子件装配(预装参照) |
塔斯装配体1.SLDASM | 整机子装配 |
支架.SLDASM / 舵机盖.SLDASM | 局部子装配 |
TypeC(1).SLDASM / RIG-Board0722.SLDASM | Type-C 板 / 主控板模型 |
常见问题
Q1:需要打印多少件?
答:共 13 类 17 件(tarsV3.3mf),详见打印件清单。
Q2:螺丝用什么规格?
答:以 M2×6 沉头十字自攻螺丝为主(60 枚),另含 M2×4 沉头自攻、M2×4 内六角杯头点胶、M2×10 六角对锁螺丝组、M3×10 圆头十字螺丝与 M3 防松螺母,详见「五金与耗材」清单。
Q3:舵机盖为什么是 3 个?
答:与 3 台 SCS009 总线舵机一一对应。
现在就开始打造属于你的塔斯吧!
只需一台 3D 打印机与一套电子件,就能组装出属于你的桌面机器人。
技术支持:如有深度开发需求,欢迎联系陆吾智能官方团队。