RIG-Puppy (噜噜) 桌面 AI 机器狗 | 全链路复刻指南
文档版本:V1.1
适用对象:拥有 3D 打印设备与电子制作基础,渴望体验“从 0 到 1”制造全过程的极客开发者
RIG-Puppy(中文名:噜噜)是陆吾智能 RIG 系列的代表作。不同于其他桌面四足机器人,它引入了腰部关节(第 5 自由度),配合 EM3 总线舵机,实现了拟人化的撒娇、扭动和多模态交互 。
第一阶段:硬核物资采购 (BOM)
核心电子套件
推荐方案:为保证兼容性,建议直接购买官方整合的智能桌宠 RIG-puppy 电子套件。
名称 | 型号/规格 | 数量 | 备注 |
|---|---|---|---|
主控板 | RIG-puppy主控板 | 1 | ESP32-S3 |
串口舵机 | EM3(支持UART指令集) | 5 | 离合保护 |
电池 | 2S 7.4V 500mAh | 1 | 带保护板 |
屏幕 | 1.09 TFT | 1 | 240*240 |
摄像头 | GC0308 | 1 | 30万像素 |
麦克风 | INMP441 数字麦克风(I²S接口) | 1 | 用于拾取唤醒词,主板自带 |
喇叭 | 8Ω 2W微型扬声器 | 1 | 播放语音 |
自攻螺丝 | 沉头M2*6 | 40 | 冗余备用 |
自攻螺丝 | 沉头M1.6*4 | 12 | 冗余备用 |
自攻螺丝 | 沉头M1.6*6 | 6 | 冗余备用 |
激光剑 | M2.5*10 | 1 | 流水灯 |
舵机连接线 | MX1.25端子双头异向 | 6 | 标准电子配件 |
动力系统
⚠️ 避坑预警:严禁使用 SG90 或 MG90S 舵机! 本项目基于 UART 总线协议开发,普通 PWM 舵机无法兼容。请务必使用 EM3 总线串口舵机(2.3Kg 扭力+离合保护)。
舵机:EM3 总线串口舵机 × 5 个(支持 ID 寻址,3 线接口)。
电池:2S 7.4V 软包锂电池 (500mAh),带保护板 。
灵魂配件
激光剑:70mm 长 3V 流星雨流水灯模组(通电即亮,具动态效果)。
第二阶段:结构件制造 (3D 打印)
打印参数建议
推荐材料:PLA 或 PETG 。
切片设置(以拓竹 A1 为例):
层高:0.2mm(Standard) 。
填充率:15%。
填充类型:网格 。
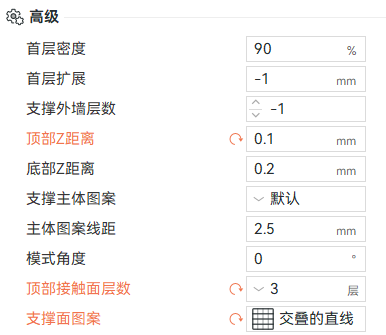
支撑设置:顶部Z距离0.1mm、顶部接触面层数3层、支撑面图案交替的直线。
打印件清单
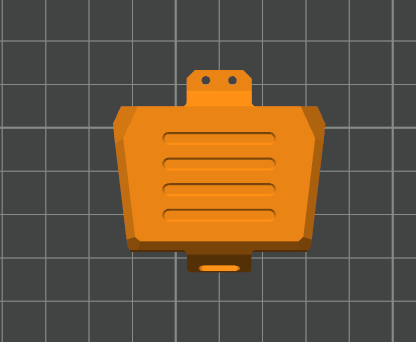
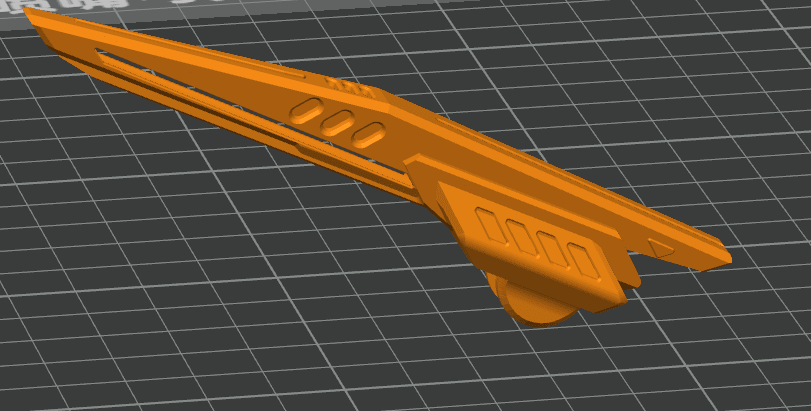
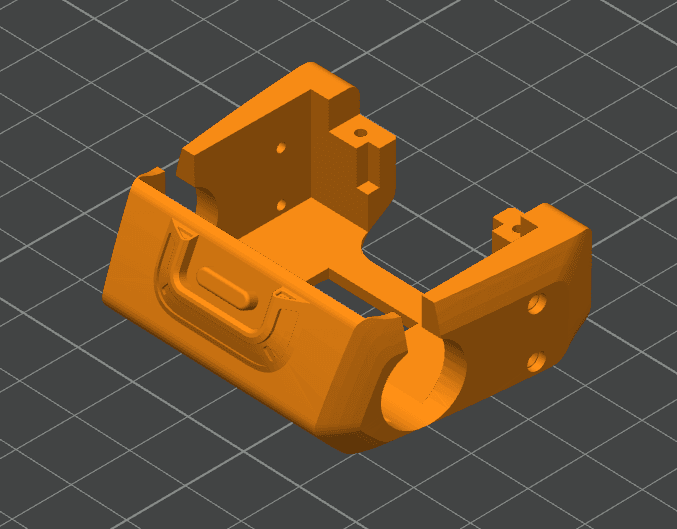
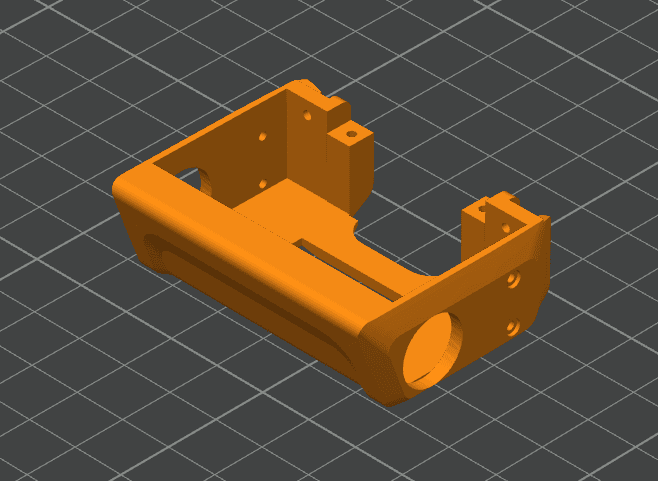
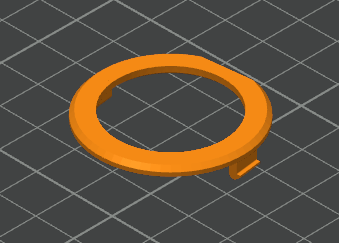
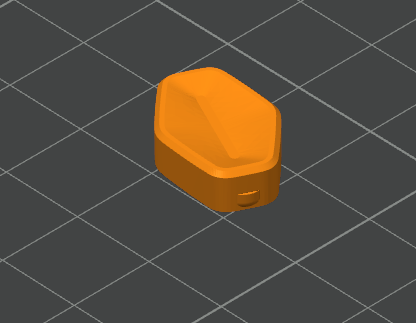
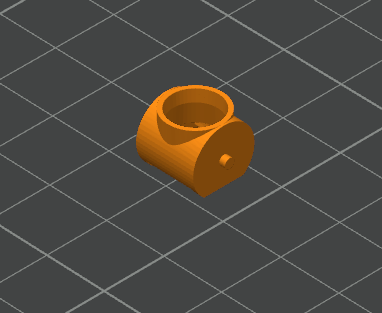
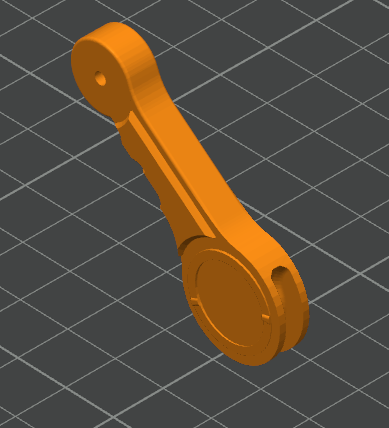
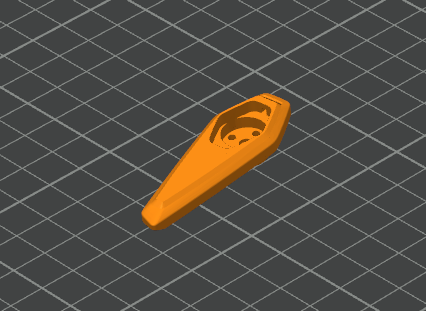
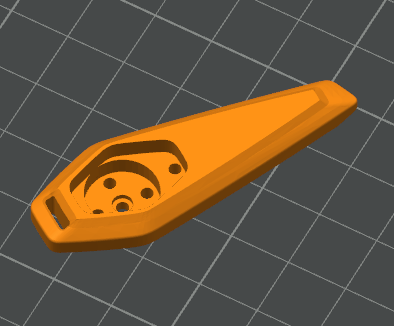
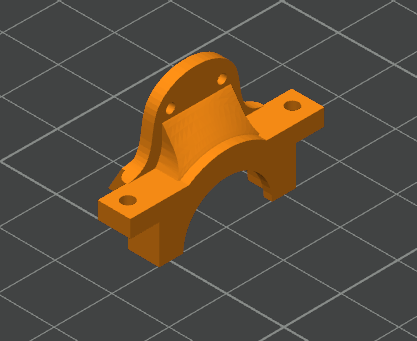
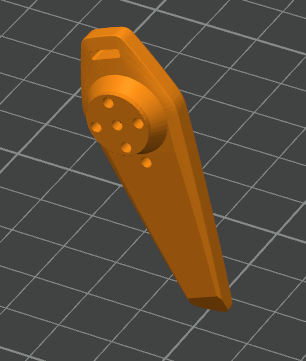
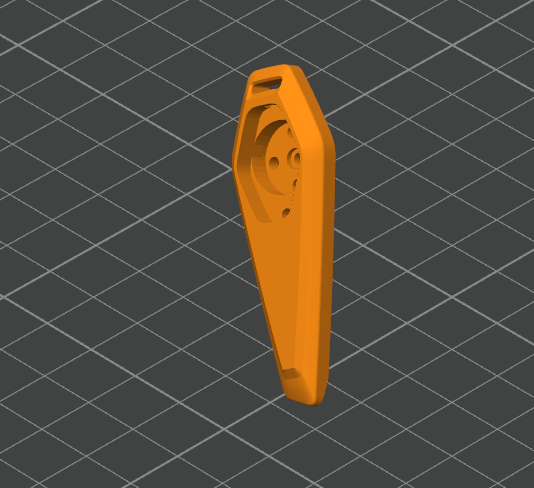
请确保打印以下全套组件,打印完成后请用锉刀修整孔位,确保舵机安装顺畅 。
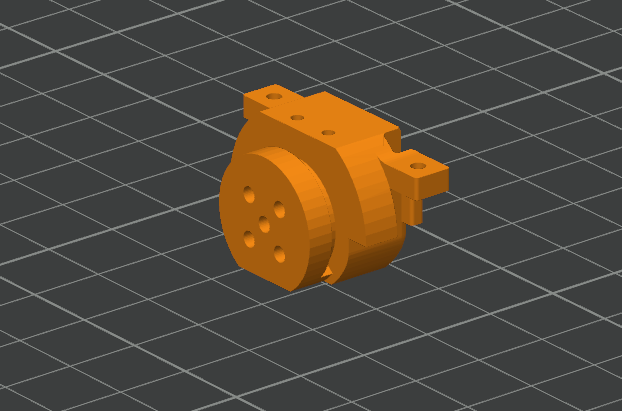
机身类:主体 、前壳、前底壳、后底壳、电池盖 。
四肢类:左前腿、右前腿、左后腿、右后腿 。
传动与装饰:腰部旋转轴、屏幕盖、摄像头外壳、激光剑、腿部装饰件 (x4)、轴紧固件 。
部件名称(A-Z) | 所需数量 | |
|---|---|---|
电池盖 |
| 1 |
激光剑 |
| 1 |
腰部旋转轴 |
| 1 |
后底壳 |
| 1 |
前壳 |
| 1 |
前底壳 |
| 1 |
屏幕盖 |
| 1 |
腿部装饰件 |
| 4 |
上壳 |
| 1 |
摄像头外壳 |
| 1 |
激光剑支架 |
| 1 |
右前腿 |
| 1 |
右后腿 |
| 1 |
轴紧固件 |
| 1 |
左前腿 |
| 1 |
左后腿 |
| 1 |
耳朵装饰件 |
| 1 |
第三阶段:固件烧录 (注入灵魂)
操作提示:组装前请先将所有零配件接至主板,验证整机功能正常后,再打印结构件组装。烧录时主板需连接电池并开启开关。
ℹ️ 出厂固件说明:本套件(散件)出厂时未预装固件,需组装后自行烧录方可开机使用(整机已预烧录固件,开箱即用)。请按本节完成烧录后进入下一阶段。本节内容仅作为后续固件升级或系统重置时的参考指南。
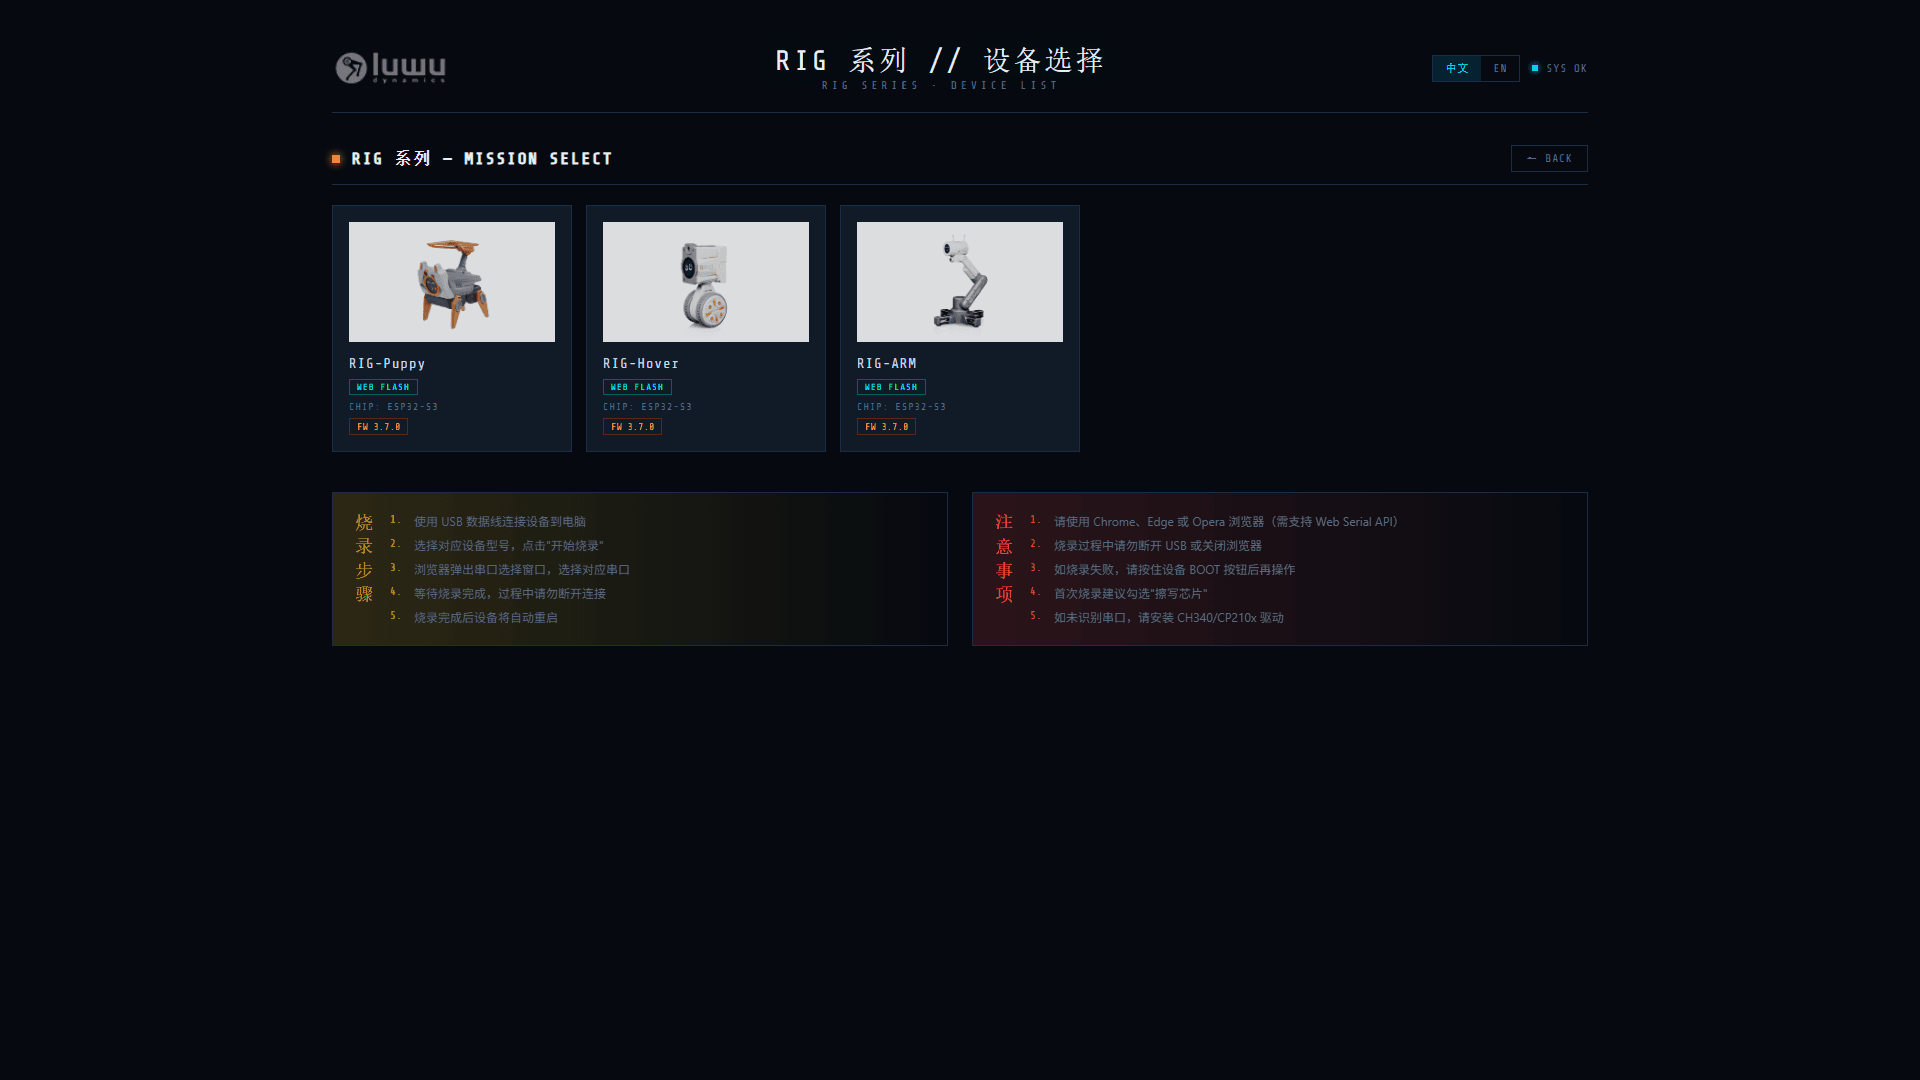
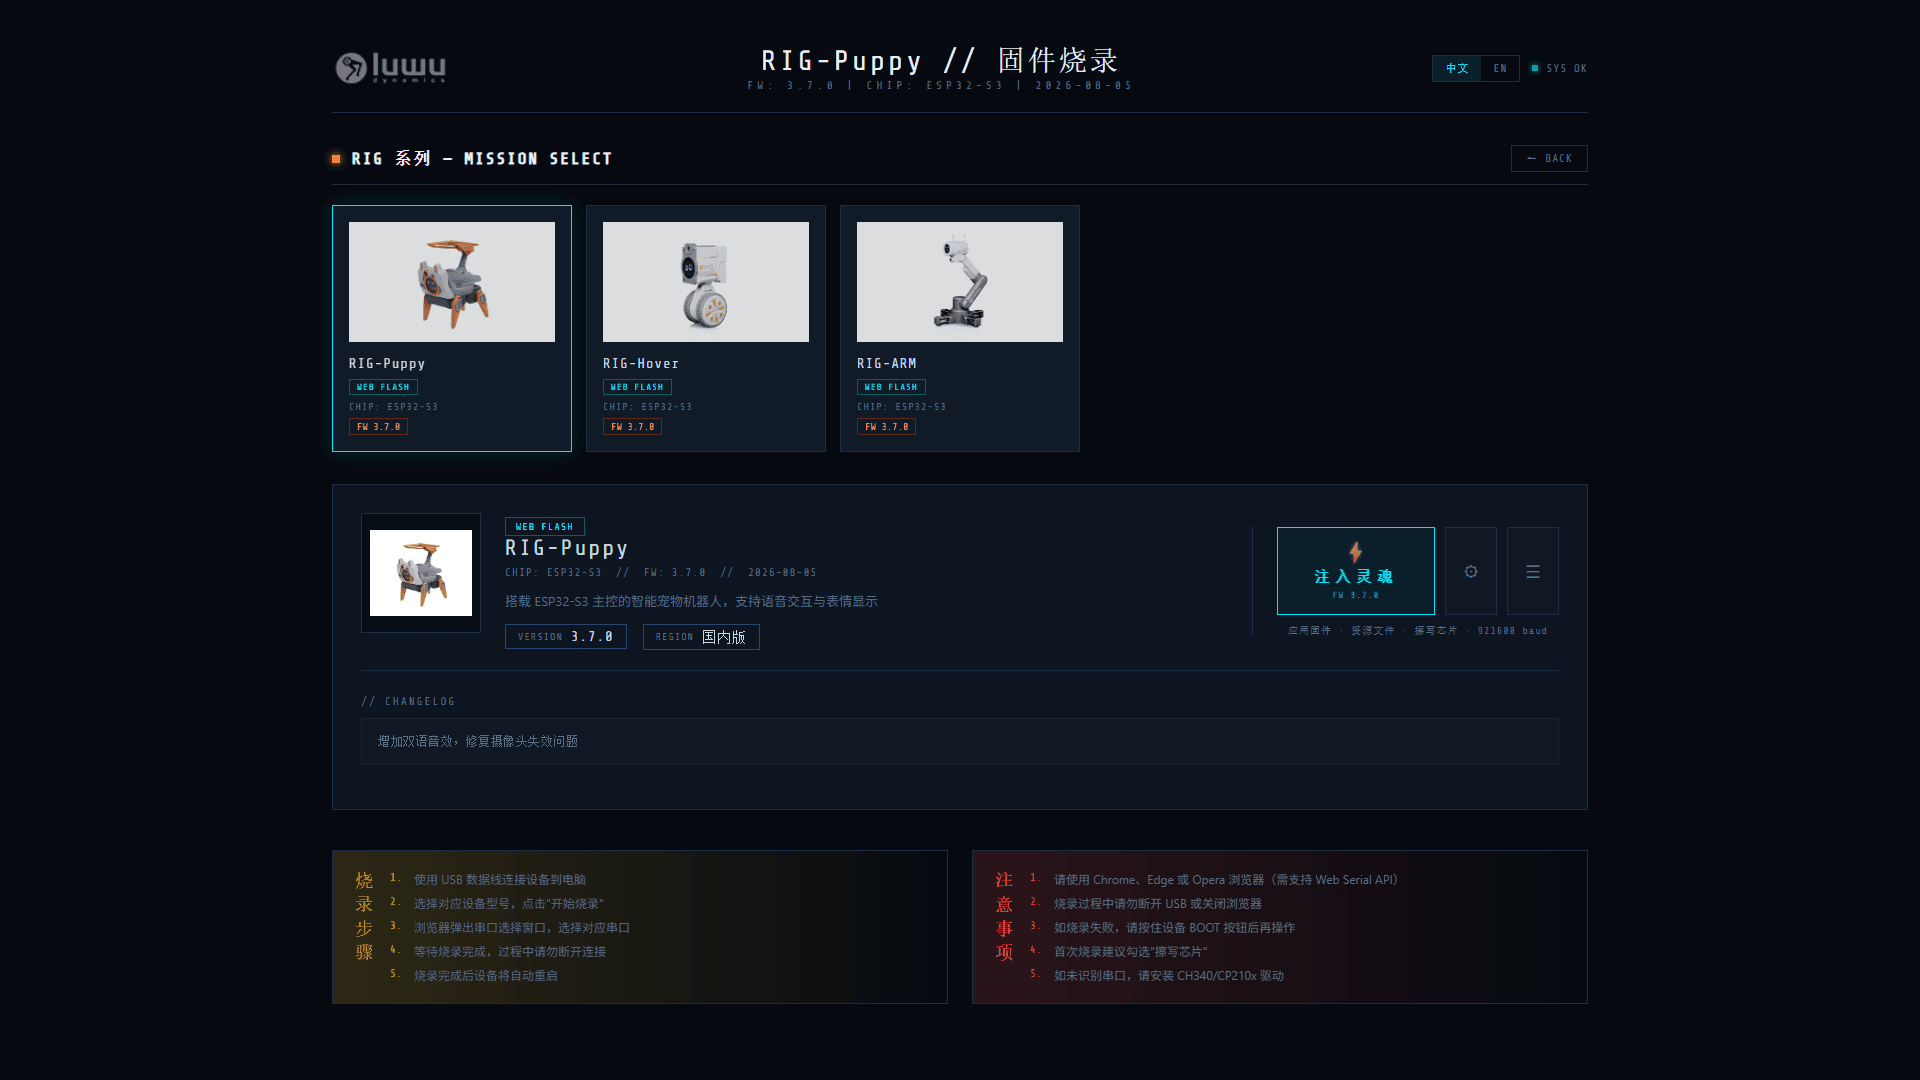
烧录步骤(访问 https://tools.luwudynamics.ai,推荐使用支持 Web Serial 的 Chrome / Edge / Opera 浏览器):
连接设备:使用 USB 数据线将主板连接到电脑,并连接电池、开启开关。
选择系列:进入平台首页,点击 RIG 系列 卡片。
选择型号:在设备列表中点选 RIG-Puppy,进入固件烧录详情页。
开始烧录:点击「⚡ 注入灵魂 FW 3.7.0」按钮。
选择串口:在浏览器弹出的串口选择窗口中选择对应的串口。
等待完成:等待烧录进度完成(可点「☰ 查看日志」查看),过程中切勿断开连接;如需彻底清除旧配置,可在「⚙ 烧录参数」中勾选「擦写芯片」。
自动重启:烧录完成后设备将自动重启,即可进入下一阶段。
注意事项:
请使用 Chrome、Edge 或 Opera 浏览器(需支持 Web Serial API)。
烧录过程中请勿断开 USB 连接或关闭页面。
如烧录失败,请按住设备 BOOT 按钮后再操作。
首次烧录建议勾选「擦写芯片」;如未识别串口,请安装 CH340/CP210x 串口驱动。
第四阶段:总装与配置
舵机 ID 确认
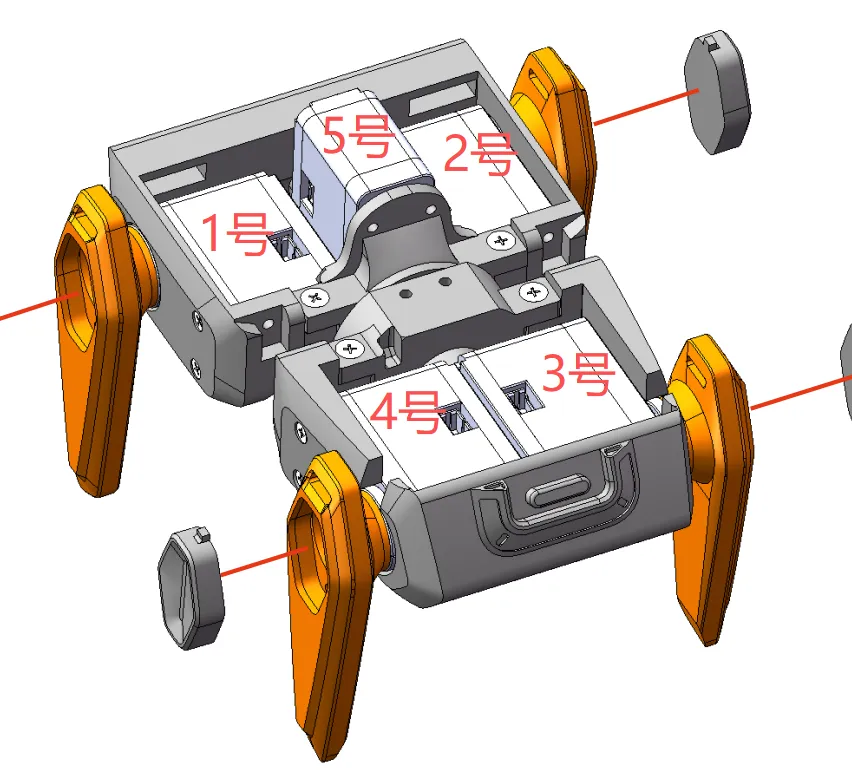
EM3 为总线舵机,安装前需确认 ID(出厂通常已标好)。
ID 映射表:
ID 1: 左前腿
ID 2: 右前腿
ID 3: 右后腿
ID 4: 左后腿
ID 5: 腰部关节(核心灵魂部件)
请严格按图片编号及方向装配,避免上电后造成舵机及结构损伤
详细组装视频
5.2 机械组装注意事项
请参考以上视频进行组装,重点注意:
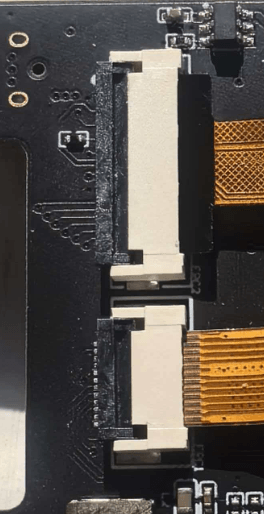
排线连接:FPC 排线座子连接屏幕和摄像头时请轻开轻合,插接方向请参考图片,避免烧坏器件。
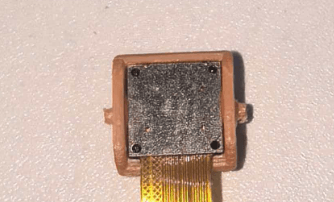
摄像头方向:GC0308 容易装反,请仔细核对金手指接触面方向 。
激光剑安装:线材沿预留槽位走线,避免弯折拉扯;注意流星灯有输入输出方向性,接反不亮 。
由于3D打印精度不同,注意BOOT按键不要被上壳卡住。
5.3 舵机标定归中 (关键步骤)
⛔ 警告:收到舵机时为默认中位,千万不要手动转动舵机后直接安装,否则会导致找不到中位 。
烧录固件并组装好电子部分后,舵机处于卸力状态 。
完成配网后,如主板未进行标定,则直接进入标定模式。图像为标定动画。
待舵机转动到标准中位后,再安装四肢和腰部结构,确保姿态正确。
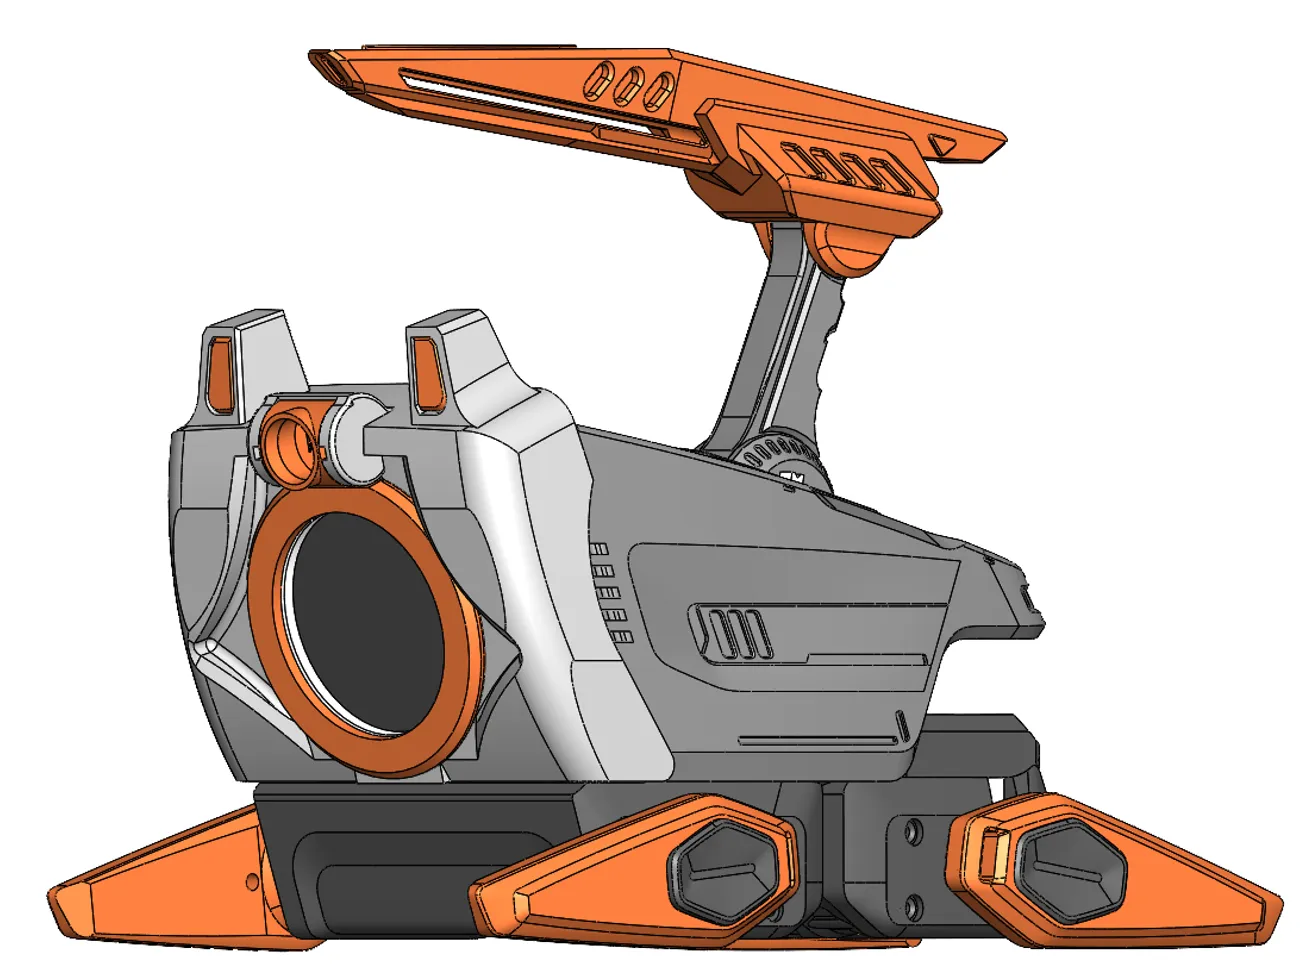
将机器人按下图摆放姿势后,三连击顶部按钮,机器人即退出标定模式,正常站立 。
如后续仍要进行重新标定,可以在待机状态三连击顶部按钮,即可进入标定模式。
6. 功能使用与交互
👉 请移步至《快速上手》文档,完成机器人联网和AI智能体配置。
7. 电池维护
Q1: 如何保养电池?
建议:长期不使用请将电量充至 50% 存放,避免过充或过放损坏电芯 。
8. 常见问题
Q1:屏幕不亮?
原因:排线插反
处理:排线金手指面朝上,垂直插紧卡槽,勿歪斜
Q2:摄像头图像反转?
原因:摄像头装反
处理: 重新安装,排线朝下固定
Q3:舵机不通电?
原因:电池亏电 / 舵机线插反
处理:充满电(主板绿灯满电);线材凸起端对准舵机接口小孔插接
Q4: 开机舵机姿态错位 ?
原因:舵机装配基准错误
处理:对照组装视频核对安装顺序;进入标定模式,如果腰部舵机水平、脚尖垂直向下为正常状态,进行标定操作
Q5: 语音交互延迟卡顿 ?
原因:服务器负载高 / 网络波动
处理:小程序后台切换智能体,检查网络状态
Q6: 喊“前进”后机器人断电重启?
原因:电池电流不足或电量过低。
处理:请充电
Q7: 激光剑不亮?
原因:流星灯有方向性或电压不匹配。
处理:检查正负极及信号输入方向(电压需为 3V,接 5V 会烧毁)。
Q8: 舵机抽搐或无反应?
原因:总线通信故障。
处理:EM3 是串联结构,请检查第舵机连接线。
现在就开始打造属于你的 AI 机器狗吧!
只需一台3D打印机,就能拥有一个会听、会动、有“灵魂”的伙伴。
技术支持:如有深度开发需求,欢迎加入官方开发者微信群