
桌面级 AI 仿生机器人矩阵
XGO 系列不仅是一款开源的桌面机器人平台,更是一次打破“教育玩具”与“工业科研机器人”界限的尝试 。与传统消费级机器人封闭的“黑盒”系统不同,XGO 建立在“统一智能,多态共生”的核心哲学之上 。我们坚信,无论是四足机器狗、轮足机器人,还是机械臂,都应由同一个强大的智能“大脑”驱动 。这种统一性意味着,您的代码和 AI 算法可以在整个 XGO 生态系统中无缝迁移,真正实现“一次编写,处处运行” 。
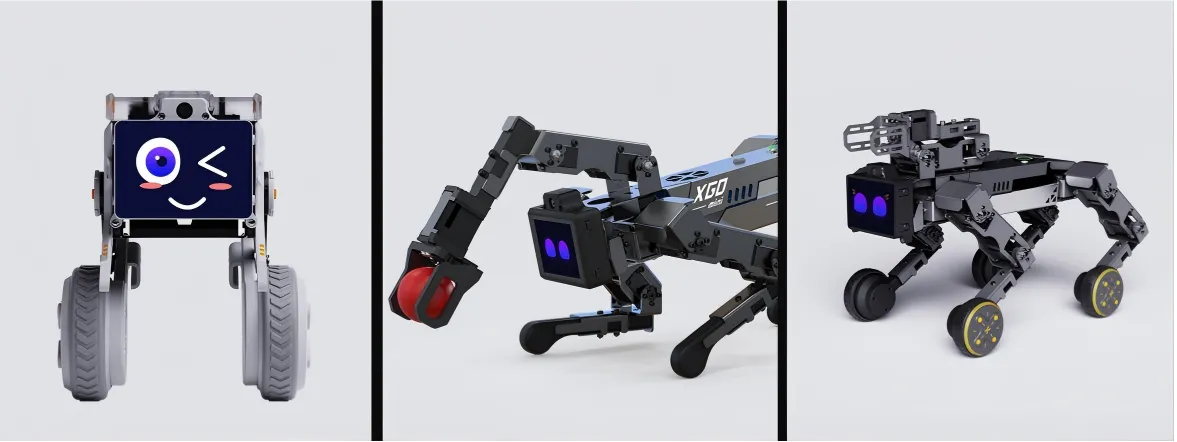
图一 XGO机器人家族
1. “单脑”架构:软硬件的深度融合 (The "One Head" Architecture)
XGO 系列共享同一个智能核心——树莓派计算模块 5 (CM5)。通过这一标准化的“大脑”,我们确保了生态内的代码、AI 模型及应用程序具有完美的可移植性 。
硬件:全感知阵列 (A Complete Sensory Array),XGO-CM5 模组不仅是处理器,更是一个专为边缘 AI 打造的全功能人机交互(HMI)终端 :
- 视觉中枢:前置 500 万像素 OV5647 摄像头,作为机器人的“双眼”,专为高帧率计算机视觉任务进行了优化 。
- 交互视窗:配备 2.0 英寸 IPS 显示屏 (320*240),提供实时数据反馈 。告别“盲操”,您可以直接在设备上进行调试、查看 IP 地址或切换模式 。
- 听觉系统:集成双 MEMS 麦克风阵列与扬声器,支持降噪与远场语音识别,实现自然流畅的人机对话 。
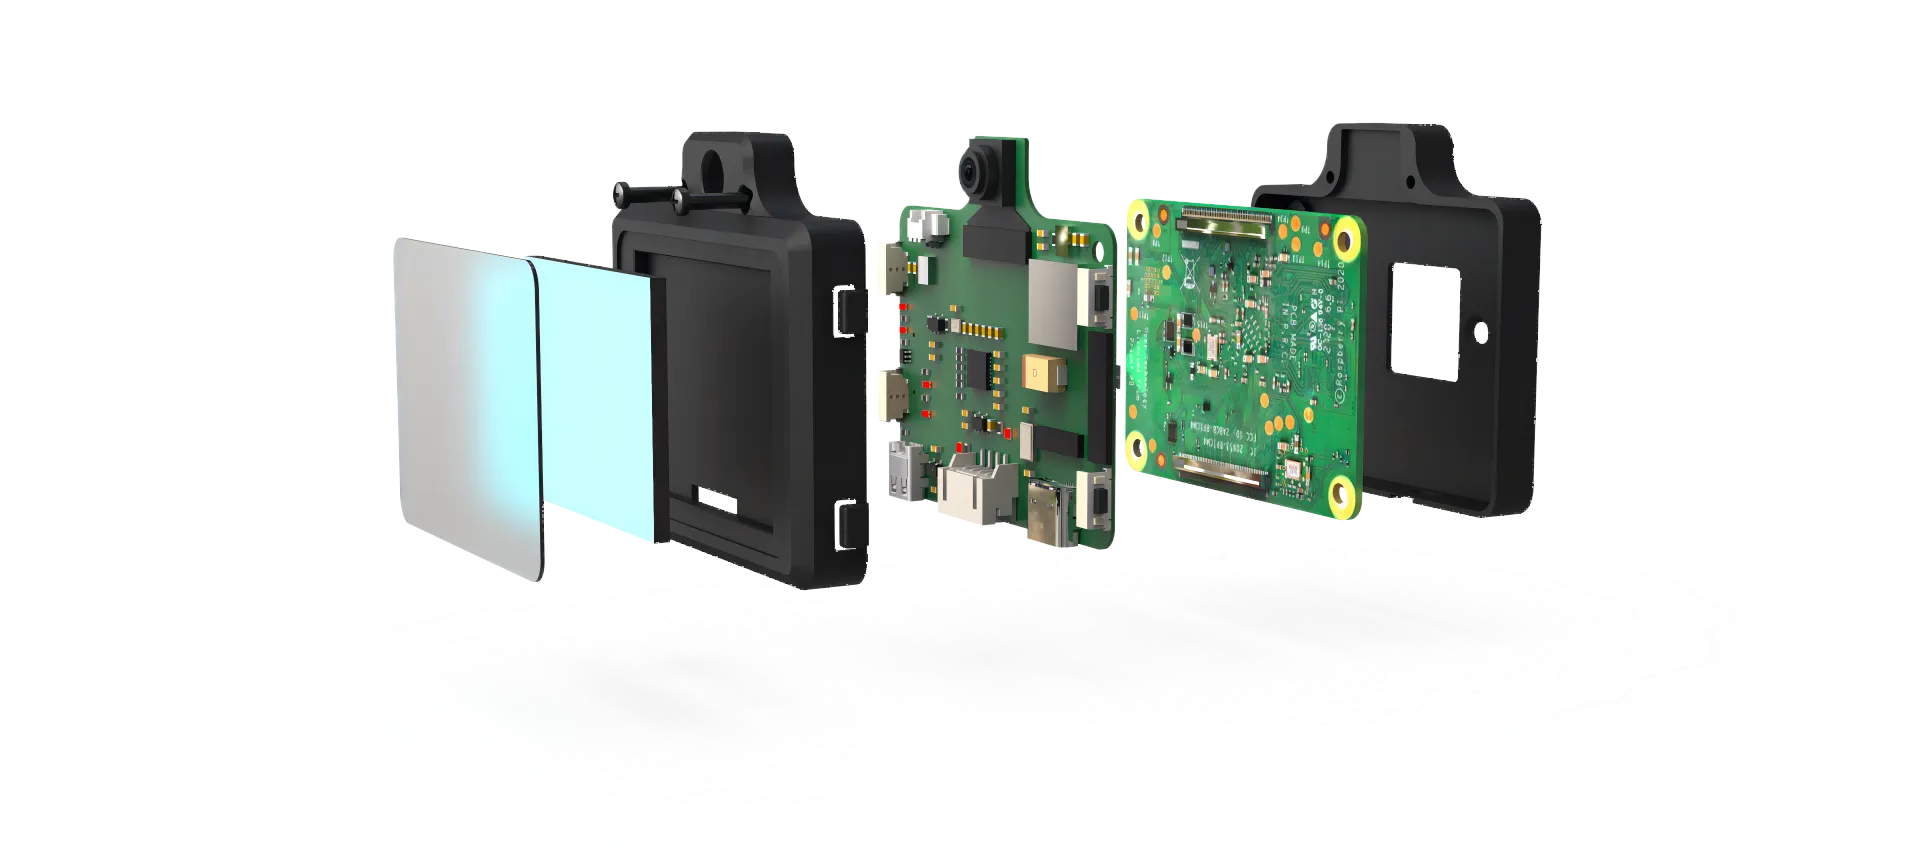
图二 XGO-CM5核心模组
2.软件:XGO-OS 与“开箱即用”生态 (XGO-OS & "开箱即用")
为了充分释放硬件潜能,我们基于 Raspberry Pi OS 深度定制了 XGO-OS。这套系统遵循“开箱即用” (Battery Included)的理念,旨在将开发者的准备时间从几天缩短至几分钟 :
- 底层驱动就绪:定制的设备树覆盖 (DTOs) 确保屏幕、摄像头及音频模块在首次开机时即可完美运行,无需繁琐配置 。
- 开发环境完备:预装官方
XGO-Python-Lib库,无论是新手还是科研人员,都能直接调用行业标准的控制接口 。 - 内置 AI 能力:依托 CM5 的四核算力,系统自带人脸检测、手势追踪以及基于大语言模型(如小智,豆包等)的语音交互 Demo 。
无论您是偏好 Blockly 可视化编程的初学者,还是习惯通过 SSH 编写 Python 脚本的高阶玩家,XGO-OS 都能为您提供稳健且自由的创作基石 。
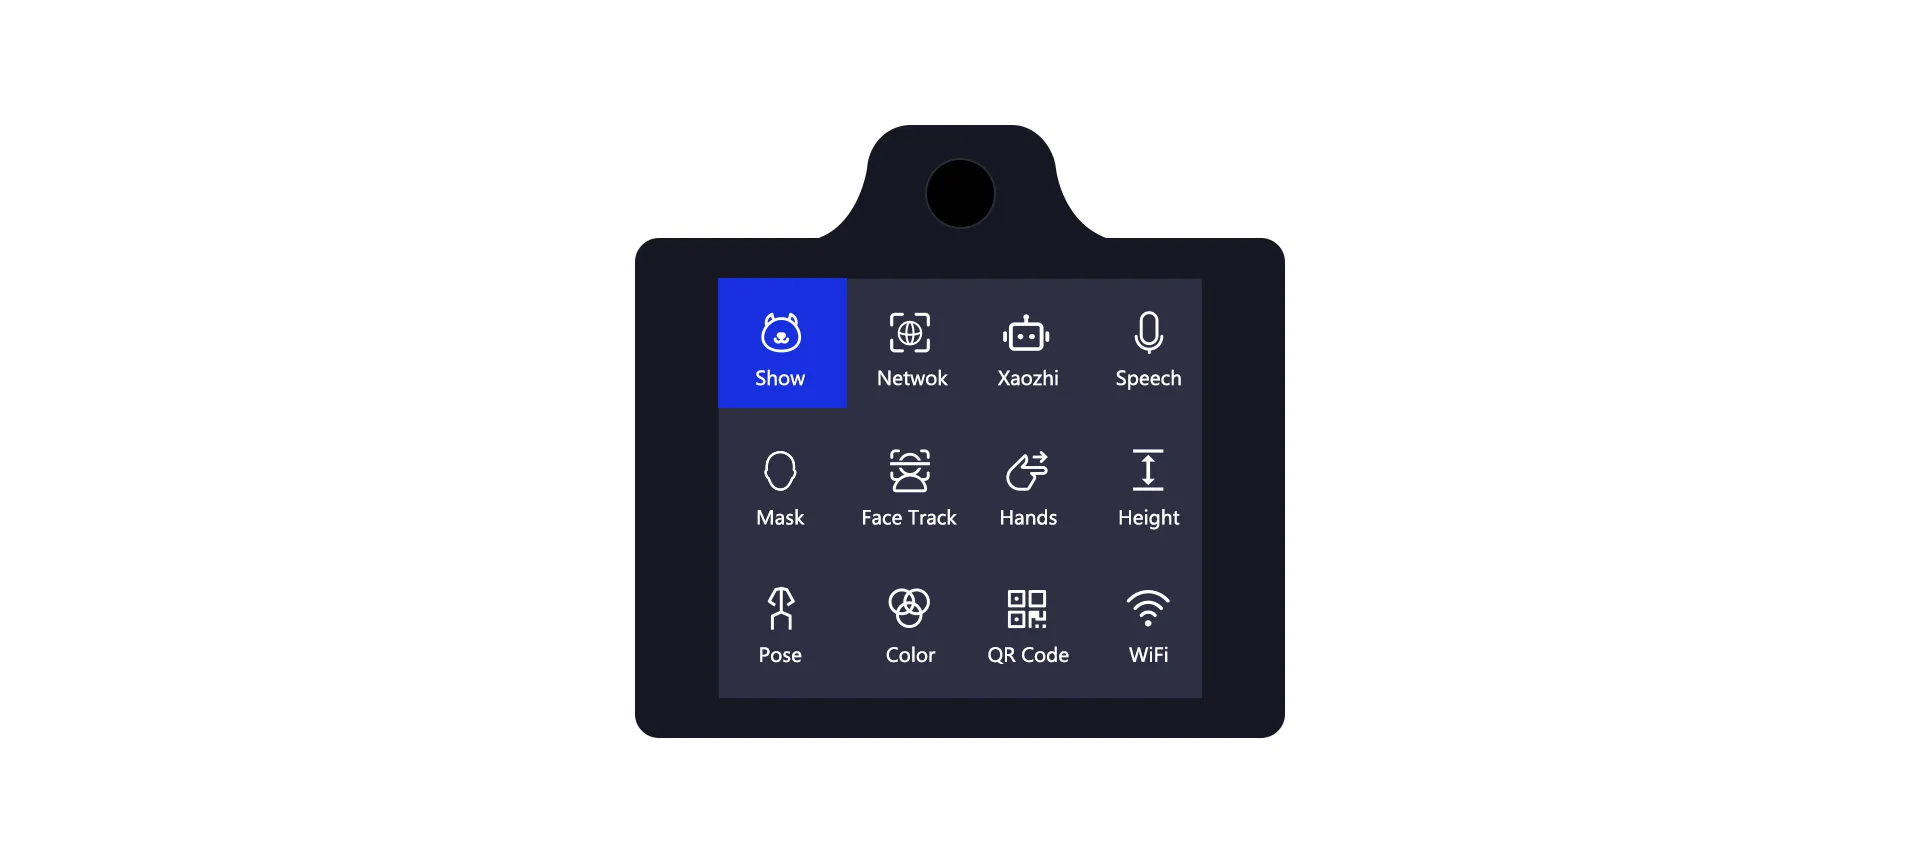
图三 XGO-OS 系统画面
3. 仿生运动控制:独立的“运动小脑” (Biomimetic Motion Control - The Cerebellum)
硬核的机器人技术离不开扎实的控制理论 。XGO 采用“双层架构”设计,将运动控制剥离给独立的 ESP32“下位机”。这种“各司其职”的策略,确保了即便上位机 AI 正在处理高负载运算,机器人依然能保持极致的平衡与稳定 。
- 四足形态 (Lite3/Mini2s):通过 15 个带磁编码器的高扭矩总线舵机,结合逆运动学 (Inverse Kinematics) 算法,实现全向移动步态 。系统支持对关节位置、温度实时监控 。
- 双轮足形态 (Rider2):引入 FOC (磁场定向控制) 轮毂电机,实现工业级的自平衡控制与静音行驶,并配合舵机完成高度的灵活调节 。
- 四轮足形态 (mini3W):融合 4 个 FOC 轮毂电机与 15 个精密总线舵机,兼具轮式的速度与四足的越障能力 。系统可在全向轮式机动与四足行走之间自适应切换步态,全方位监控各执行器状态 。
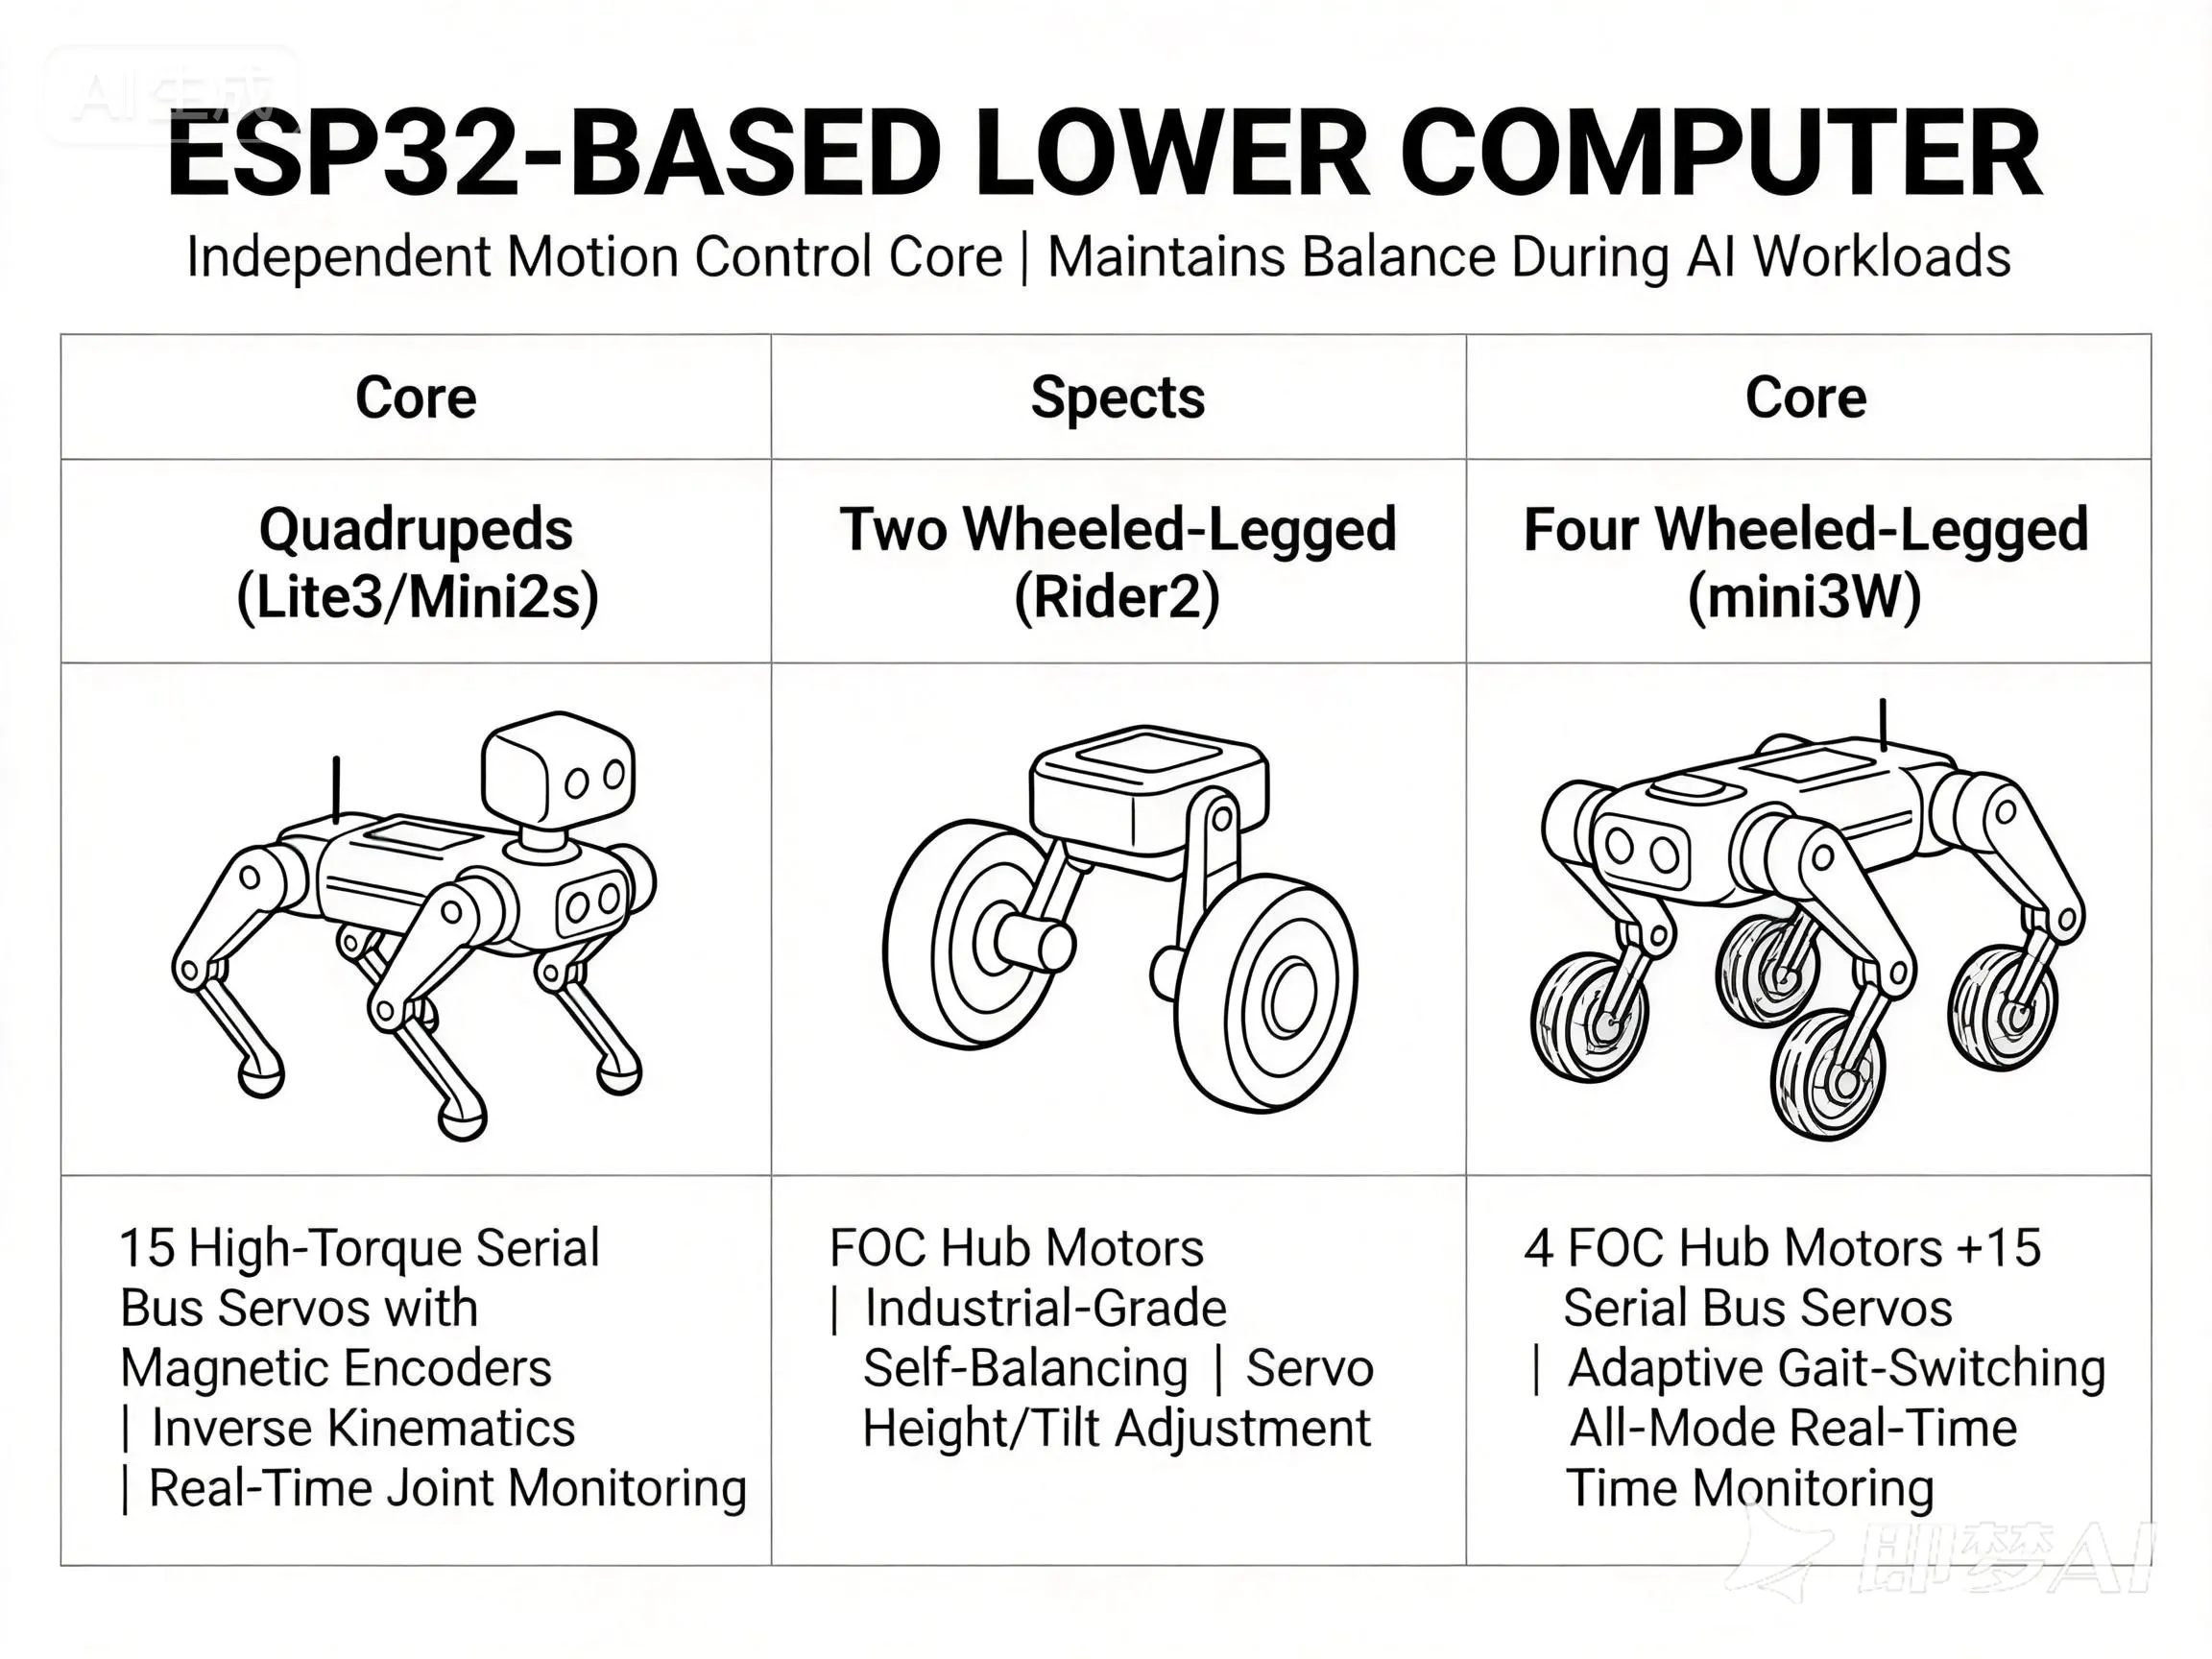
图四 XGO系列下位机
4. 极客精神:为创客与科研而生 (Built for Makers & Researchers)
我们向用户开放全栈的软硬件权限 :
- 硬件开源:提供驱动板的原理图以及用于结构二次开发的 STP 文件 ,URDF文件等。
- 软件开放:从图形化的 Blockly 到专业的 Python 接口,全面覆盖不同阶段的学习需求 。
我们始终坚信:学习机器人技术的最佳路径,就是亲手拆解它、重写代码,并赋予它新的生命。
5. 核心执行器:高品质总线舵机与电机 (Actuator)
XGO-mini2s 模块化关节mini2s 的舵机关节集成了空心杯电机、金属减速组、12位磁编码器及驱动电路 。它内置闭环控制算法,支持高速总线通信与 360° 无限位旋转 。
- 智能反馈:实时回传速度、位置、电流与温度数据 。
- 高阶控制:支持 PID 参数整定与阻抗控制(柔顺控制)。结合步态规划与重心(CoG)分析,可响应高层指令进行实时姿态调整 。
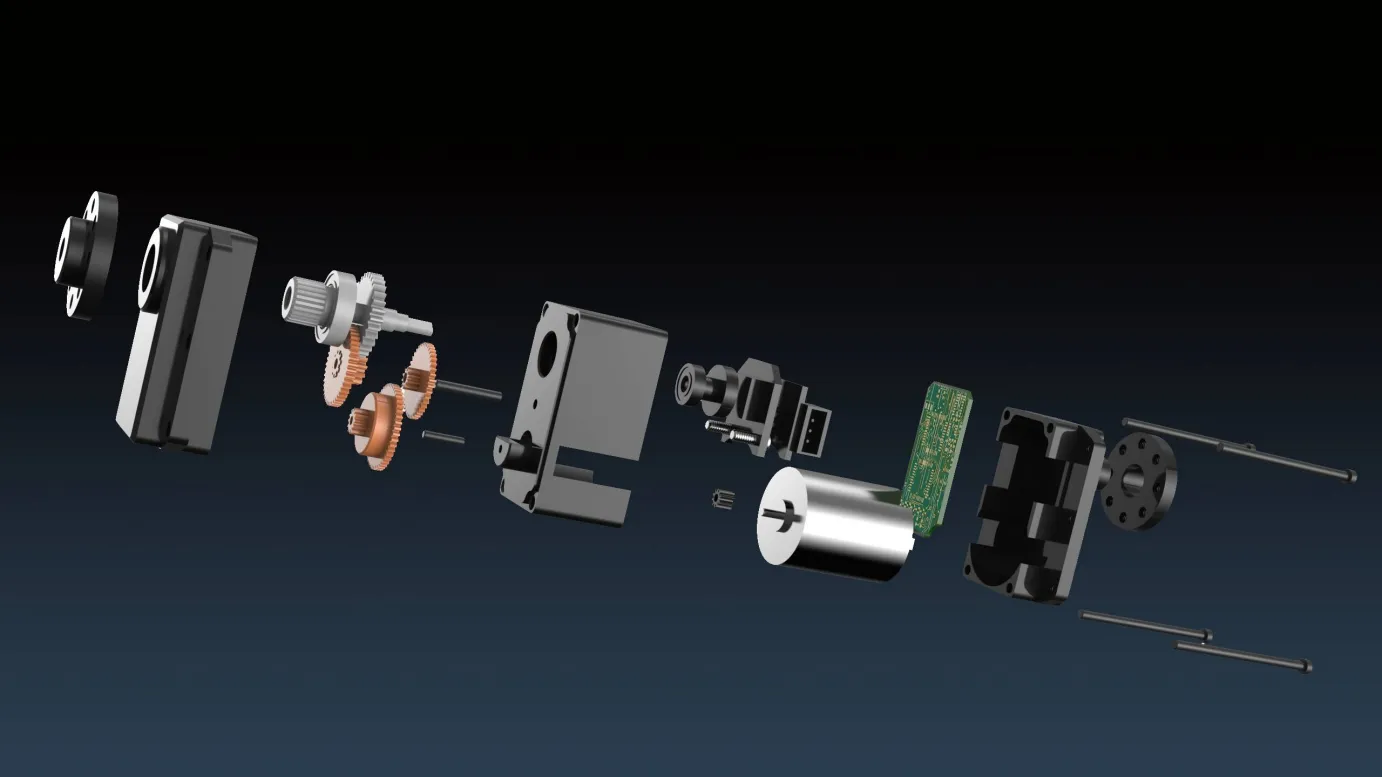
XGO-Rider2 动力单元
- 精密舵机:采用全闭环设计,具备 $0.088^{\circ}$ 的超高角分辨率与 360°可控范围 。内置的梯形加减速规划(启停规划),让机器人的每一个动作都流畅自然,尽显仿生韵律 。
- FOC 轮毂电机:内置驱动电路的无刷电机,峰值扭矩高达 2 kg.cm,开环速度可超 100cm/s。
- 精准操控:14 位高精度磁编码器配合先进的 PID 算法,实现 360°精准角度控制与毫秒级响应 。
- 多重保护:内置过流与堵转保护,确保持续高强度作业下的系统可靠性 。