
系统架构:仿生双层智能 (System Architecture: The Bi-Level Intelligence)
1. 概述:异构计算架构 (Overview: Heterogeneous Computing)
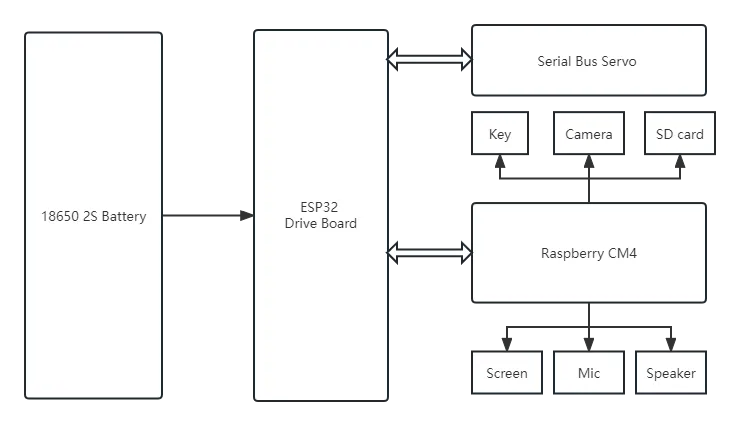
XGO 采用了一种模仿生物神经系统的异构双层架构 (Heterogeneous Bi-Level Architecture)。正如人类依靠大脑进行逻辑推理、依靠小脑控制运动协调一样,我们将高层的 AI 处理任务与底层的实时运动执行任务进行了彻底的解耦 (Decoupling)。
这种架构设计定义了两个核心计算单元:
- 上位机 (大脑):负责处理高带宽、软实时 (Soft Real-time) 的任务(如视觉感知、大模型推理)。
- 下位机 (小脑):负责处理低延迟、确定性 (Deterministic) 的任务(如步态生成、姿态平衡)。
核心优势:这种物理层面的隔离确保了系统的极致安全与稳定性——即使树莓派上的 AI 负载过重或操作系统卡死,负责底层的 MCU 依然能独立运行平衡控制环路,确保机器人不会失控摔倒 。
2. 第一层:认知层 / 上位机 (Layer 1: The Cognitive Layer)
- 硬件核心:Raspberry Pi Compute Module 5 (CM5) 。
- 核心职能:作为机器人的决策中心。它专注于处理复杂的计算任务,包括 AI 计算机视觉分析和大语言模型 (LLM) 交互 。
- 架构思考:为何分离?因为 AI 进程通常具有可变的执行时间(非确定性)。将其隔离在 CM5 上,可以确保视频处理中的瞬间卡顿绝不会波及机器人的物理平衡控制 。
3. 第二层:控制层 / 下位机 (Layer 2: The Control Layer)
- 硬件核心:ESP32-WROVER (双核 240MHz) 。
- 操作系统:FreeRTOS 。
- 核心职能:作为机器人的执行中心。它接收来自上位机的“运动意图”,并实时解算逆运动学 (IK) 或动力学模型 (LQR),从而精确计算出每个执行器的目标角度 。
- 控制周期:严格的确定性时序,运动控制环路运行在 200Hz - 1000Hz。
- 传感器融合:深度集成内部 6轴 IMU (ICM-42670) 或者9轴IMU(ICM-20948)数据与舵机实时反馈(位置/电流),确保机器人在非平整地面上依然保持卓越的稳定性 。
4. 神经桥梁:通信协议 (The Neural Bridge: Communication Protocol)
上下位机之间通过一条高速 UART (串行通信) 链路建立连接,这构成了 XGO 机器人的“中枢神经”。为了在非实时操作系统(Linux)与实时控制系统(RTOS)之间实现高可靠的数据传输,我们设计了一套私有通信协议。
协议帧结构:安全至上 (Protocol Safety & Frame Structure)
为了防止数据在高速传输中出现错位或丢失,每一帧数据都经过严格封装,包含以下核心字段:
- 帧头 (Header):用于数据流的同步与对齐,确保下位机能从连续的比特流中精准识别出数据包的起始位置 。
- 指令 ID (Command ID):定义了当前数据包的业务类型(如:
0x01代表位置控制,0x12代表状态查询),实现业务逻辑的分层处理 。 - 数据载荷 (Payload):承载具体的控制参数(如目标关节角度、线速度向量)或传感器反馈数据 。
- 数据长度 (Length):定义载荷的字节数,支持变长指令传输 。
- 校验和 (Checksum):采用高效校验算法对整帧数据进行完整性验证。一旦发现数据位翻转或噪声干扰,下位机会立即丢弃该帧,绝不执行错误指令,从源头杜绝“抽搐”或失控风险 。
通信机制:全双工闭环 (Full-Duplex Closed Loop)
- 下行链路 (Command):上位机以高频率发送运动指令(Motion Intentions)。
- 上行链路 (Telemetry):下位机实时回传机器人状态(IMU 姿态、关节电流、电池电压),为上层 AI 提供决策依据,形成完整的感知-决策-执行闭环。