
XGO-mini2SW:桌面级四轮足机器人
(XGO-mini2SW: Desktop Quadruped-Wheeled Robot)
XGO-mini2SW 是全球首款成功将 FOC 轮毂电机集成到量产级四足平台中的桌面机器人 。它成功跨越了“足式机器人的灵巧性”与“轮式机器人的高速度”之间的技术鸿沟,定义了桌面机器人的新物种。
系统架构
XGO-mini2SW 采用上位机与下位机协同的控制架构:CM5 运行 Luwu-OS 和应用程序,ESP32 负责运动控制,二者通过 UART 交换控制指令与状态信息。
执行端同时包含腿部舵机、机械臂和动力轮,分别承担步态、抓取和轮式移动。
图中展示功能与控制关系。接口定义及接线请参阅 AI 模组与接口;运动接口请参阅 xgolib 机器人控制。
1. 概述:终极混合形态 (The Ultimate Hybrid Form)
XGO-mini2SW 代表了 XGO 桌面机器人系列的巅峰之作 (Pinnacle) 。
它建立在 XGO 系列久经考验的 16自由度架构之上,但引入了革命性的轮足混合动力总成 (Wheeled-Legged Powertrain) 。
通过将传统的静态足端替换为一体化 FOC 轮毂电机,彻底消除了速度与地形适应性之间的妥协 。它既能在平地上像跑车一样静音巡航,又能瞬间锁定轮组,像机器狗一样跨越障碍——同时利用集成的机械臂执行复杂的抓取任务 。
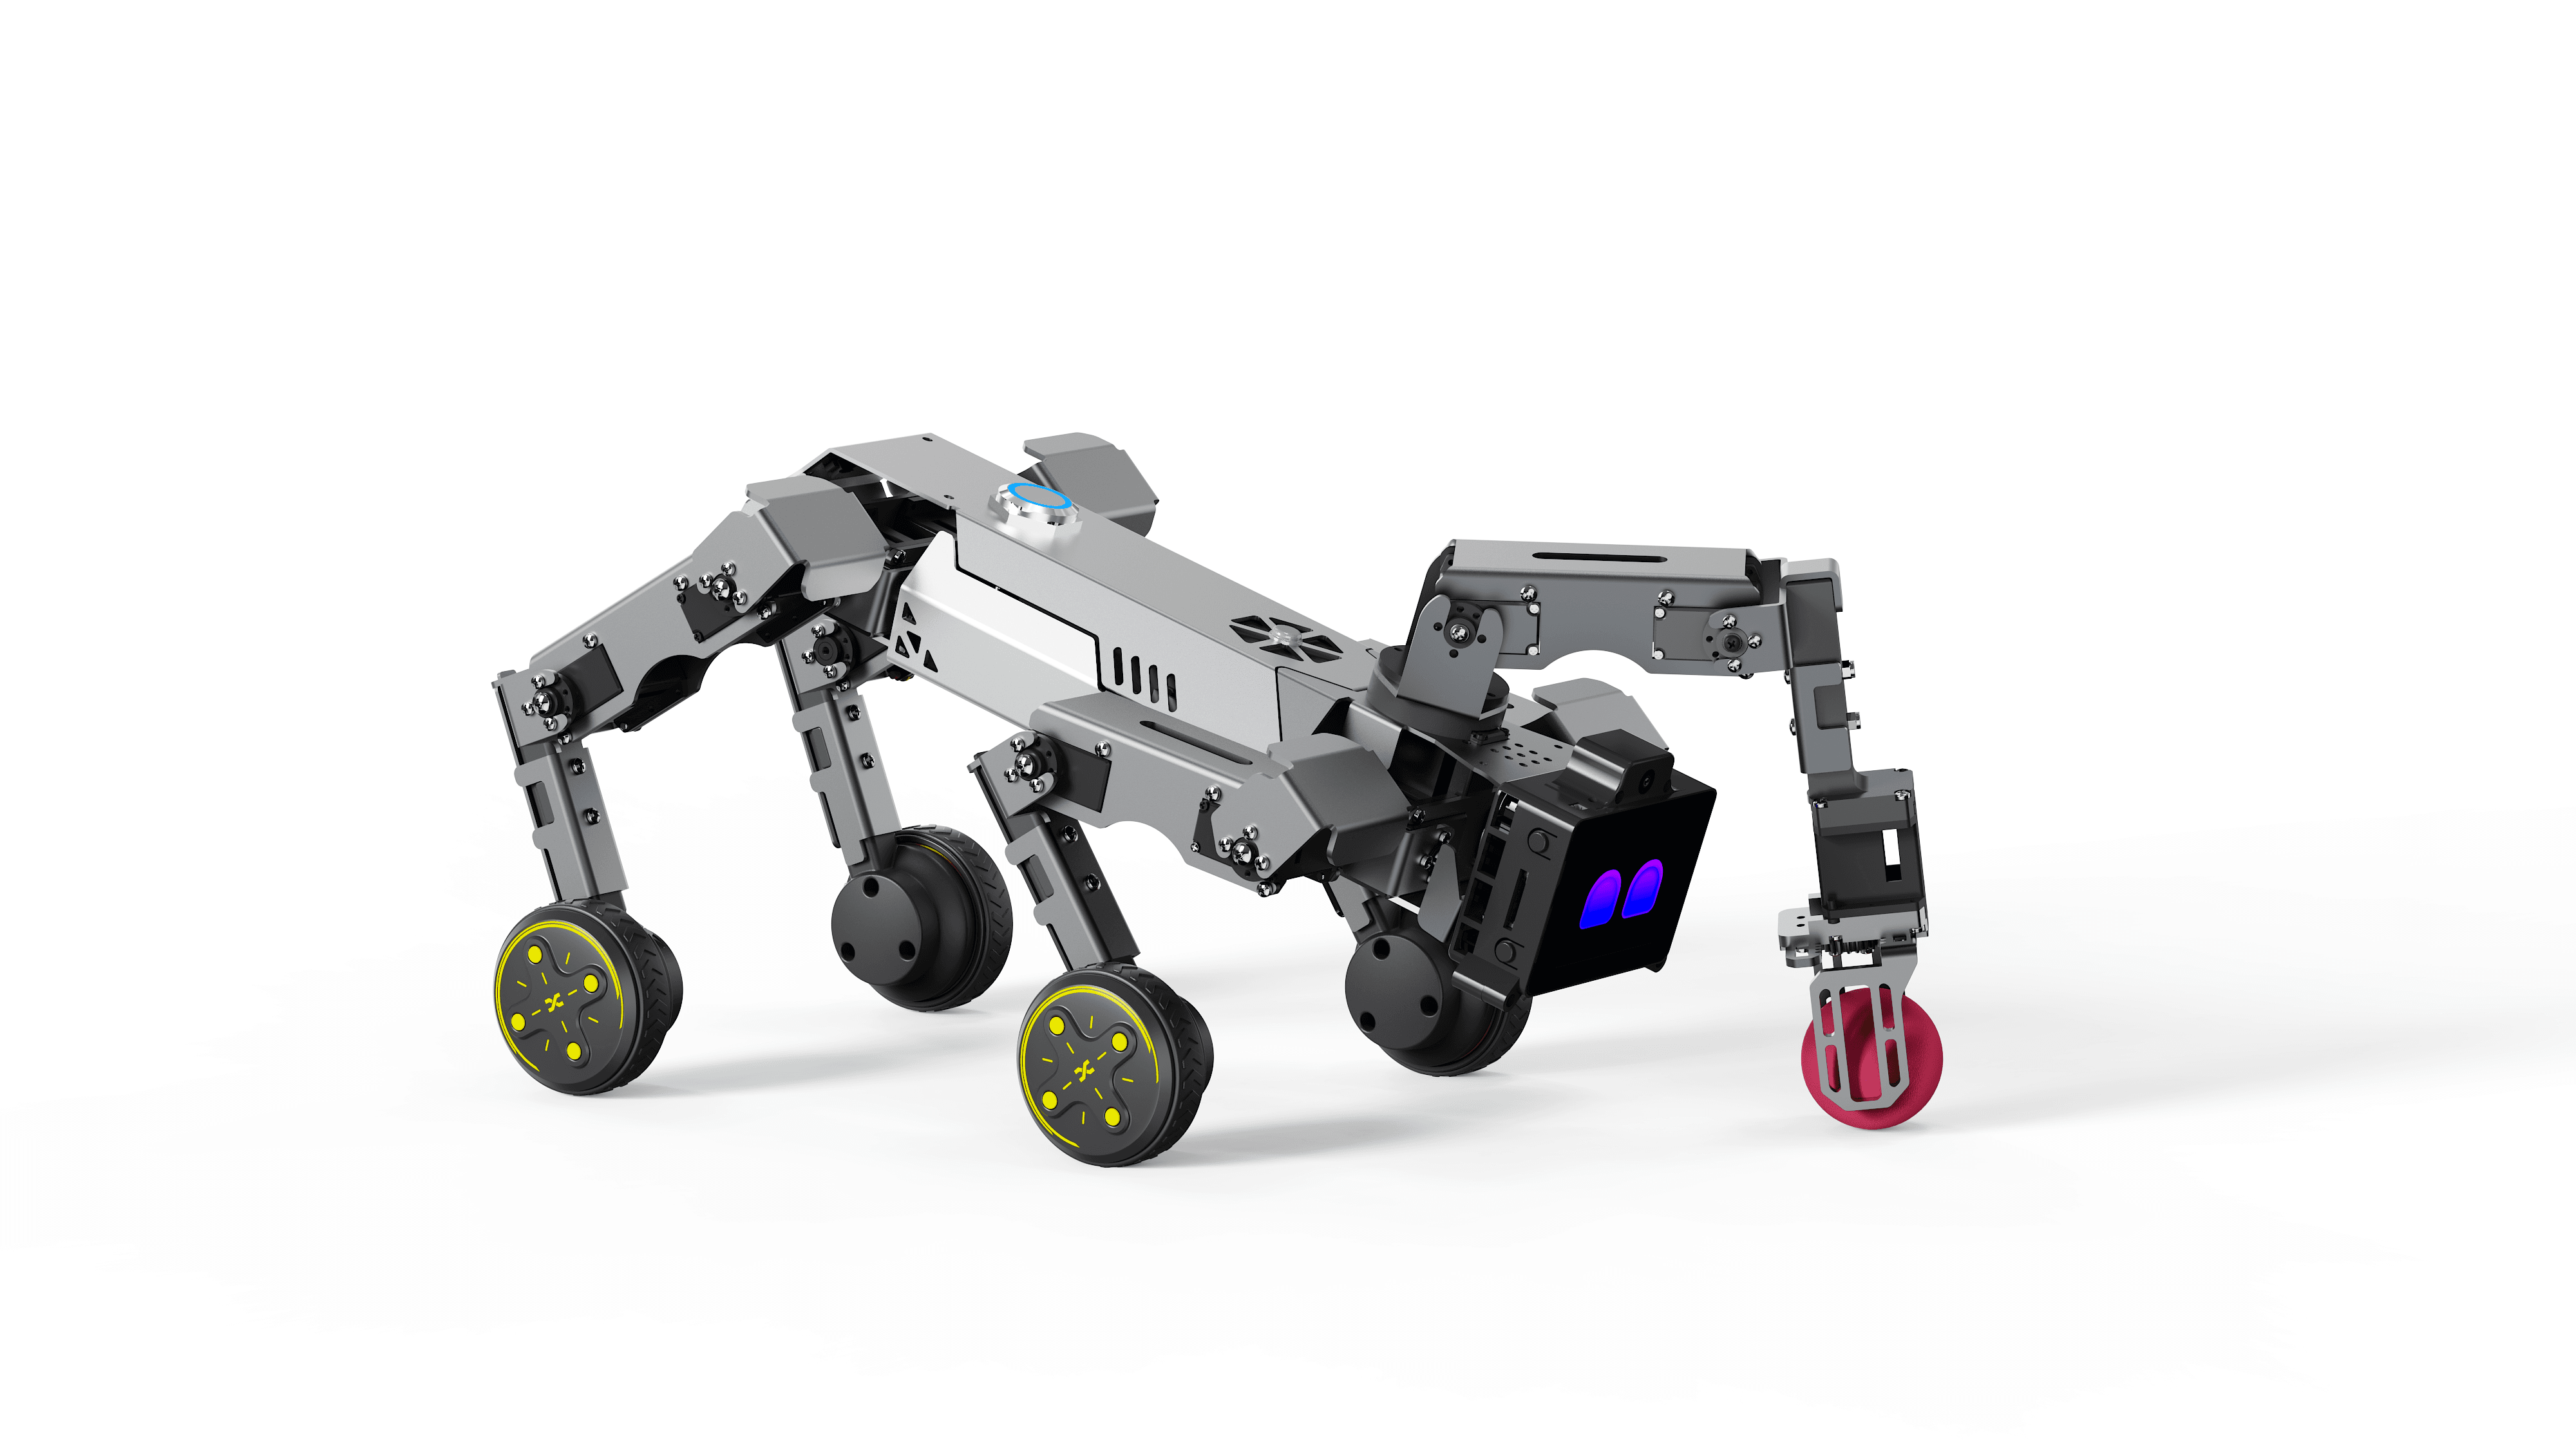
图一 XGO-mini2SW四轮足机器人
2. 核心创新 (Key Innovations)
混合运动策略 (Hybrid Locomotion Strategy)
- 高速滚动 (High-Speed Rolling):在平坦地面上,机器人利用 4 个动力轮高效移动,实现了传统足式机器人无法比拟的速度与静音效果 。
- 地形适应 (Terrain Adaptation):遇到障碍或崎岖路面时,机器人激活 12 个腿部关节,通过踏步、攀爬以及调整机身高度/倾角来从容应对 。
- 滑冰模式 (Skating Mode):一种独特的融合模式——机器人利用腿部运动学进行“蹬地”加速或姿态调整,在滚动中实现类似冰样滑行的“漂移”效果 。
一体化 FOC 轮毂电机 (Integrated FOC Hub Motor)
区别于笨重的外挂式轮组,mini2SW 采用了定制设计的微型 FOC 轮毂电机,直接集成于足端:
- 极简传动:采用直驱 (Direct Drive) 设计,无齿轮组,实现了零虚位 (Zero Backlash) 与静音运行 。
- 极速响应:空心杯结构设计确立了极低的转动惯量,支持毫秒级的急启急停控制 。
优化的全能架构 (Optimized Architecture)
- 强劲关节:腿部采用 全金属4.5kg.cm 磁编码总线舵机,提供从蹲伏状态快速起立所需的爆发扭矩 。
- 移动抓取:标配 4 自由度机械臂,使其成为一个全功能的移动抓取平台 (Mobile Manipulator)。
3. 技术规格 (Technical Specifications)
| 特性 (Feature) | 规格详述 (Specification) |
|---|---|
| 型号 | XGO-mini2SW |
| 上位机 | 树莓派CM5 4GB |
| 总自由度 (Total DOF) | 20个执行器 (12 腿部舵机 + 4 机械臂舵机 + 4 动力轮) |
| 腿部驱动 | 6V 4.5KG.CM钢齿360度磁编码双轴TTL串口舵机 |
| 轮式驱动 | 8.4V BLDC FOC 电机 |
| 运动模式 | 全向滚动 + 步态 |
| 机械臂 | 4 自由度机械臂 |
| 充电器 | DC圆孔 |
| 整机重量 | 1150g |
| 电池规格 | 18650 2S 3800mAh |
| 编程环境 | Python&ROS |
| 结构件 | 1.5mm铝合金 |
| 整机尺寸 | 默认站姿 280 × 150 × 180 mm |
| 腿和足端 | 硅胶+ABS |
| 下位机 | ESP32 |
| 续航时间 | 约2个小时 |