
7.1 雷达扫描
通过连接 YDLidar 激光雷达,机器狗可以扫描周围环境并实时显示在屏幕上。
所需配件:YDLidar 激光雷达(需另购),通过 C 口连接。
操作步骤: 1. 将雷达的 C 口连接到机器狗头部下方的 C 口 2. 先连接蓝牙,再进入「示例程序」→「雷达扫描」
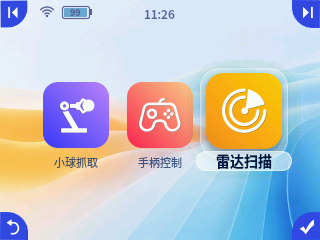
稍等几秒,雷达开始旋转,屏幕显示雷达扫描界面
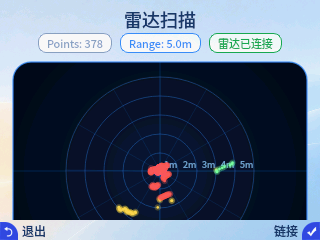
界面说明: - 顶部状态栏显示:点数(Points)、量程(Range: 5.0m)和连接状态(雷达已连接) - 屏幕中央为机器狗当前位置 - 同心环状刻度表示距离标尺(1m-5m) - 十字准线表示方位参考 - 旋转的射线表示雷达当前扫描角度 - 点云(每个扫描点的投影)实时绘制在屏幕上 - 底部提供「退出」和「链接」两个按钮
距离颜色映射: - 红色:近距离物体(约 0-1 米) - 黄色:中等距离物体(约 1-3 米) - 绿色:远距离物体(约 3 米以上)
雷达具备 360° 全方位扫描能力,有效测距范围约 0.05 米至 5 米
C 键退出回到示例程序
💡 雷达需要旋转几圈后才能看到完整的环境轮廓,初次使用请耐心等待。