
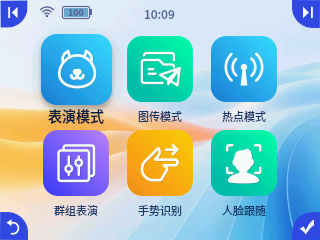
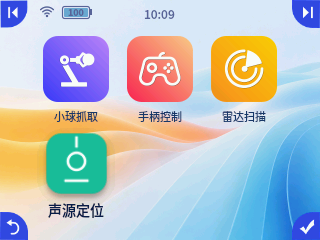
视觉功能位于「示例程序」菜单中,包含人脸跟随、手势识别和小球抓取三个子功能。示例程序菜单共两页,第一页包含人脸跟随、手势识别等,第二页包含小球抓取等。
5.1 人脸跟随
机器狗检测到人脸后自动转动身体,始终保持摄像头正对检测到的人脸。
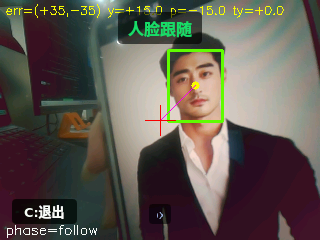
进入「示例程序」→「人脸跟随」
站在机器狗前方 1-2 米处,确保面部正对摄像头
机器狗自动检测人脸位置
检测到人脸后,机器狗自动调整身体姿态,始终面向人脸方向
左右移动,观察机器狗是否跟随转动
按 C 键退出回到示例程序
💡 使用建议:光线充足、面部朝向摄像头、距离 1-2 米效果最佳。戴墨镜或口罩可能影响识别。
5.2 手势识别
对着摄像头做出不同的手势,机器狗识别后执行对应的动作,同时播放音效。
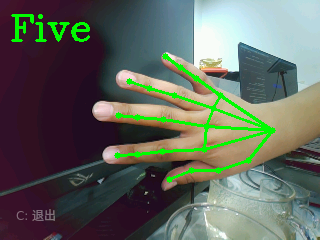
支持的手势与对应动作:
手势 | 机器狗动作 |
|---|---|
👍 大拇指 | 招手 |
☝️ 食指 | 左右摇摆 |
✌️ 剪刀手 | 波浪舞 |
🤟 三根手指(拇指、食指、小指伸出) | 乞讨姿势 |
🖖 四根手指(拇指收起) | 低头找食物 |
🖐 张开五指 | 招手打招呼 |
✊ 握拳头 | 俯卧撑 |
👌 OK 手势(拇指与食指捏成圈) | 伸出爪子握手 |
🤘 摇滚手势(食指+小指伸出) | 原地晃脑袋 |
操作步骤: 1. 进入「示例程序」→「手势识别」 2. 将手举到摄像头前方,保持手势姿势 2-3 秒不动 3. 屏幕显示识别到的手势图标 4. 识别确认后(连续多帧识别成功),机器狗执行对应动作 5. 动作执行期间屏幕显示动作名称
💡 使用建议: - 手势保持稳定,避免快速变换手势 - 手掌距离摄像头约 30-50 厘米效果较好 - 每次动作执行后有冷却时间(最短 5 秒),冷却期间更换手势不会触发新动作 - 背景杂乱可能影响识别准确度,建议在纯色背景下使用
5.3 小球抓取
机器狗自动寻找彩色小球,追踪靠近后俯身用爪子抓取。
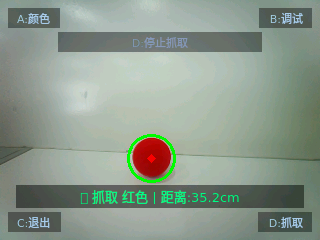
操作步骤: 1. 将纯色小球(红、绿或蓝色)放在机器狗前方 30-50 厘米的地面上 2. 进入「示例程序」→「小球抓取」 3. 按 A 键切换目标颜色(红 → 绿 → 蓝 → 回到红色) 4. 按 B 键调节抓取距离 5. 屏幕顶部显示当前选中的目标颜色和距离 6. 确认设置正确后,按 D 键开始 7. 机器狗自动执行以下流程: - 图像识别:寻找目标颜色小球 - 转向对准:转动身体面向小球 - 步态靠近:以步态模式走向小球 - 近距微调:靠近后进行精细姿态调整 - 俯身夹取:降低身体高度,伸出爪子夹球 - 恢复站立:夹起小球后恢复站立姿态
按键操作:
按键 | 功能 |
|---|---|
A 键 | 切换目标颜色 |
B 键 | 调节抓取距离 |
C 键 | 退出回到示例程序 |
D 键 | 开始抓取 / 停止抓取 |
💡 使用建议: - 使用纯色小球(红、绿、蓝),杂色或有花纹的球识别效果差 - 避免强光直射小球表面,可能造成反光影响识别 - 小球放在平整地面上,周围没有同色干扰物 - 仅带机械臂的机型支持抓取功能