概述:原生图形化界面
XGO-OS 是原生运行于 CM5 算力模组之上的嵌入式图形化操作系统。它赋予了机器人完全脱机独立运行的能力——无需依赖外部电脑或移动设备,您即可直接调用强大的 AI 演示库、深度配置系统参数,并与机器人进行实时交互。
1. 交互界面介绍
视觉仪表盘
机身搭载的 2.0 英寸 IPS 高清屏幕构成了机器人的“数字仪表盘”。
- 状态栏:实时显示核心运行参数,包括 IP 地址、电池电量及 Wi-Fi 连接图标。
- 应用层:以菜单形式直观呈现各类 AI 应用与系统工具。
物理按键控制 (A/B/C/D)
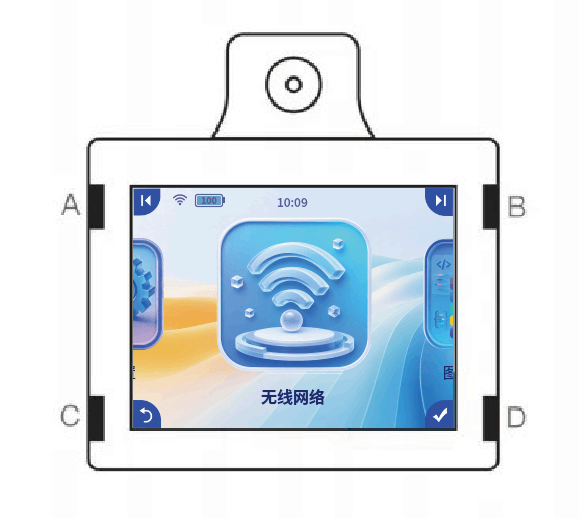
为确保操作的精准反馈,系统通过屏幕模组两侧的 4 个物理微动按键进行人机交互:
- 按键 A (左上键):
- 导航:向左移动光标。
- 按键 B (右上键):
- 导航:向右移动光标。
- 按键 C (退出键):
- 操作:返回上一级菜单 / 终止当前运行的应用程序。
- 按键 D (确认键):
- 操作:启动选中应用 / 确认当前参数设置。
2. 主要功能介绍
无线联网
打开这个程序后,让机器人扫描安卓wifi分享或者"XGO"APP上生成的包含WIFI的SSID和密码的二维码,提示成功后,即可让机器人连接到指定的WIFI上。
AI图形编程
联网状态使用,电脑或手机与机器人在同一局域网下,机器人打开示例程序-AI图形编程,界面显示192.168.xxx.xxx网址,浏览器进入这个地址,即可进行AI图形化编程(注意:机器人要保持在AI图形编程界面)
AI交互
联网状态下,用唤醒词"小陆同学"唤醒机器人,也可通过右下键按钮手动唤醒,随后可以自由对话,同时支持动作控制,包括前进,后退,左转,右转等,也可以进行俯卧撑,跳舞等动作。
示例程序
示例程序内包含表演模式,图传模式,热点模式,群组表演,手势识别,人脸识别,小球抓取,手柄控制,雷达扫描等常见演示示例。
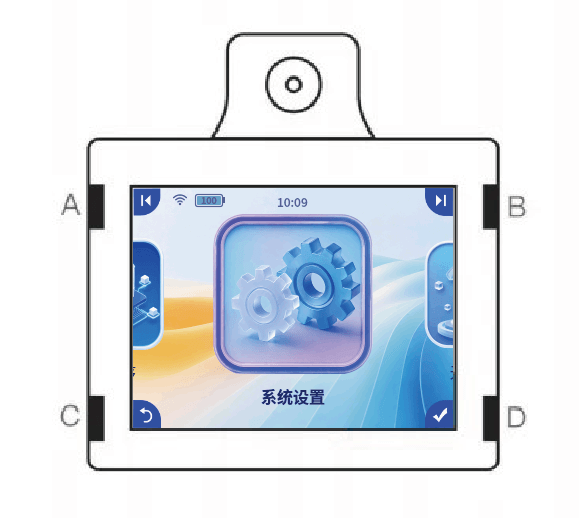
系统设置
系统设置用于查看机器系统版本,sn码,音量设置,语言切换等功能。
3. 详细功能介绍
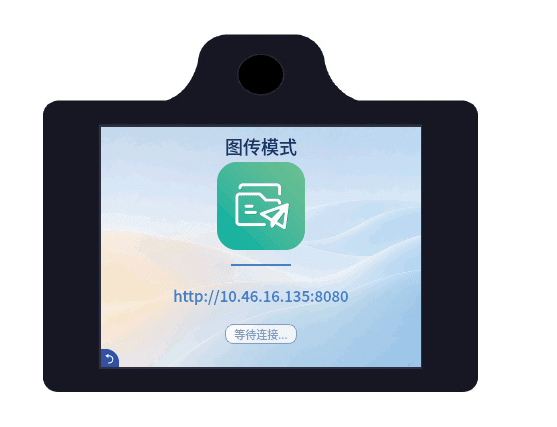
无线图传
机器人联网后,在相同局域网内访问192.168.XX.XXX:8080这个地址,会出现控制界面,即可进行远程控制。
热点模式
此功能开启后,机器人会自动开启一个WIFI热点,用户可以使用WIFI直连的方式控制机器人
表演模式
机器人循环执行所有内置动作组并唱歌。
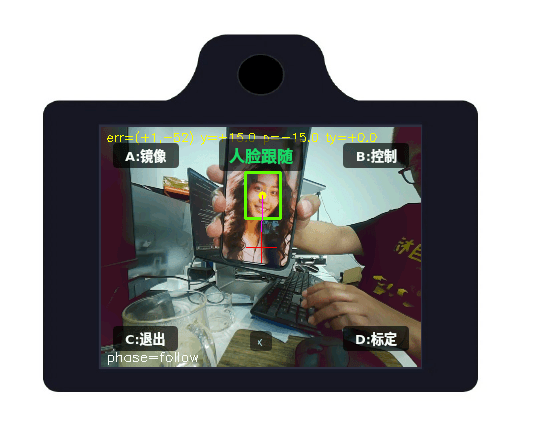
人脸跟踪
机器人检测出人脸并实时跟踪
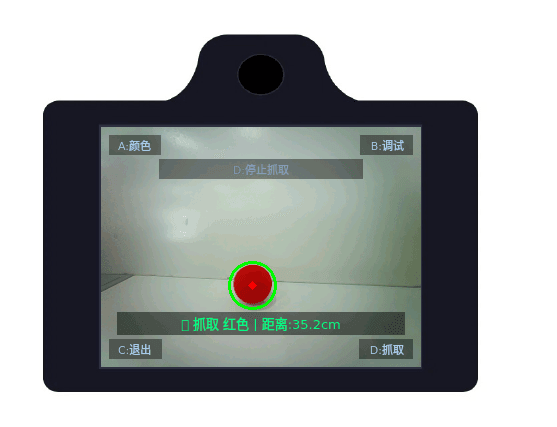
小球抓取
自动识别抓取三色小球,支持调试模式校准。
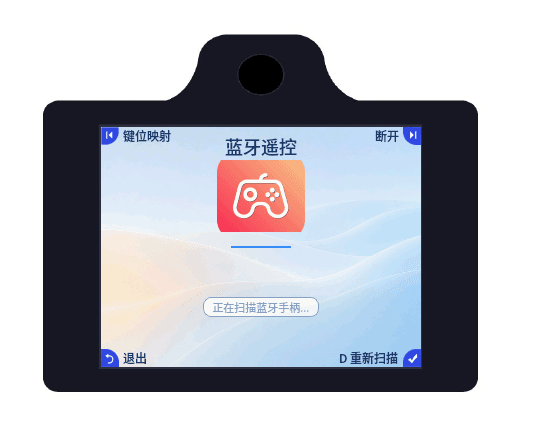
手柄控制
外接手柄操控系统。
群组表演
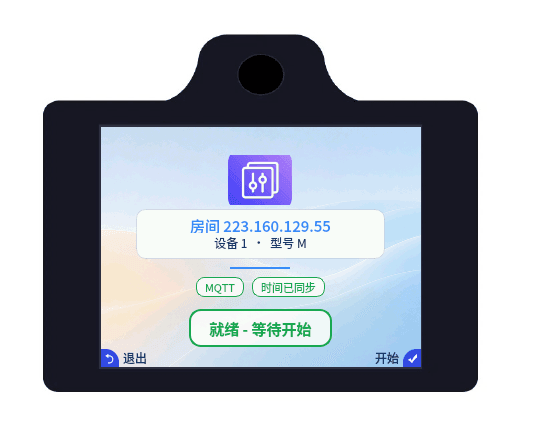
启动群组表演程序后,按任意一只狗D键执行群控启动。
手势识别
识别1,2,3,4,5,6,good ,拳头等手势动作,注意需要等机器人执行完上一个动作后再次进行识别。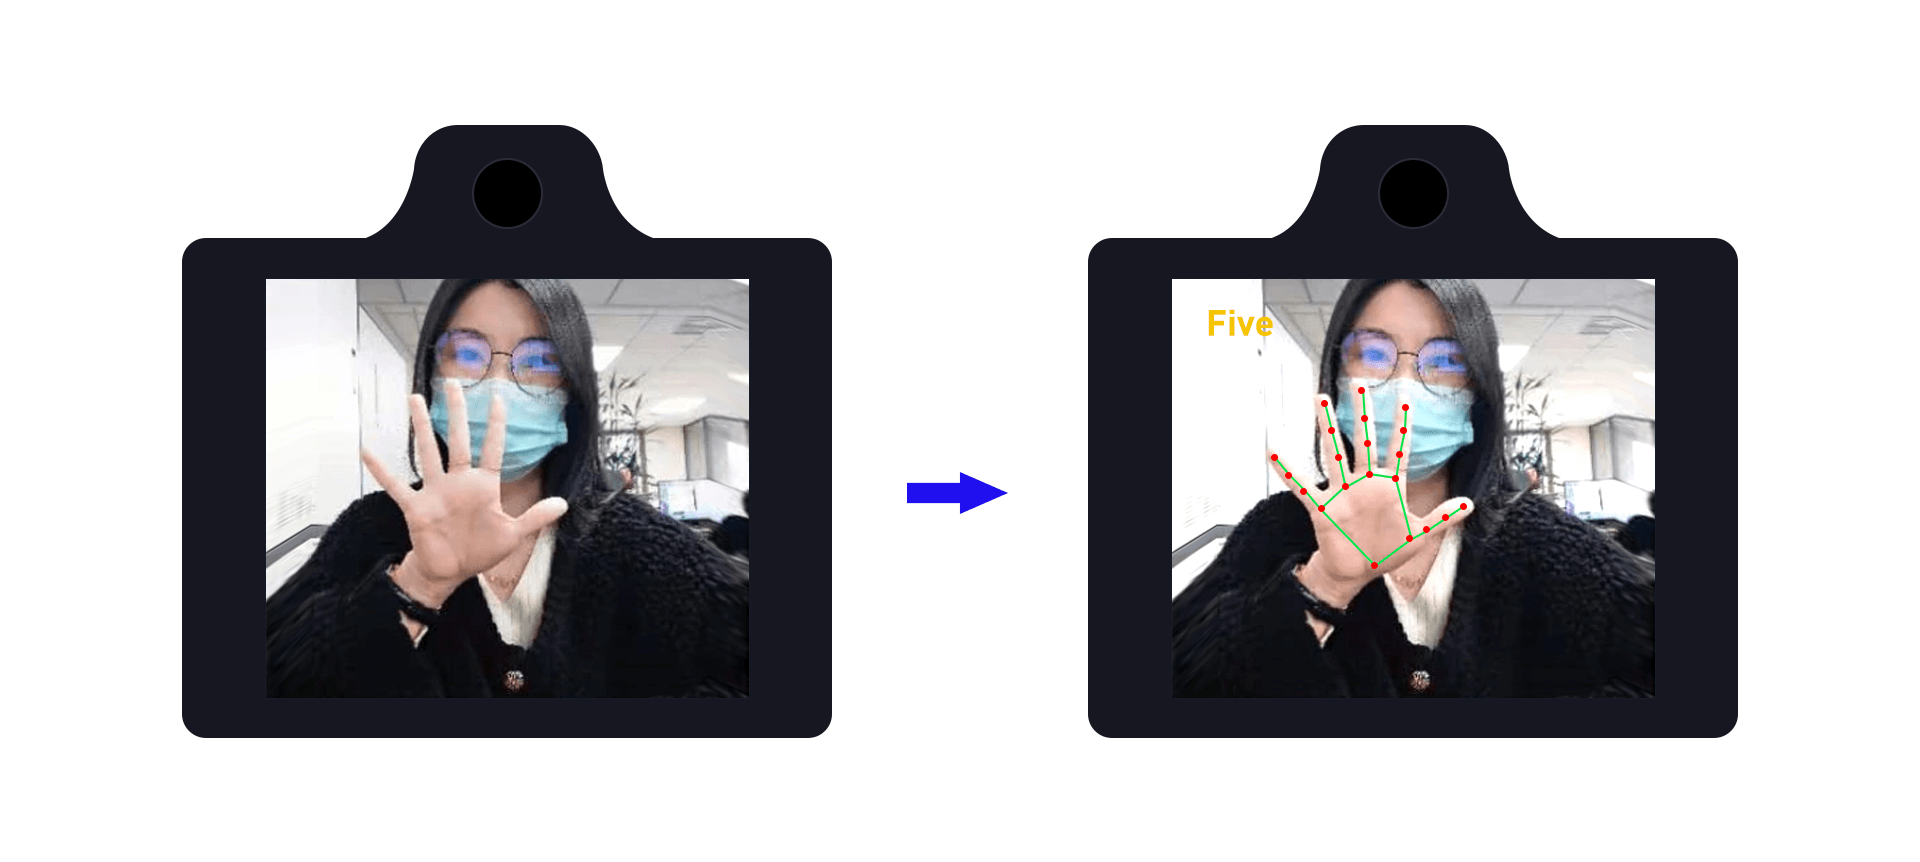
音量设置
按A、B键调节喇叭声音的大小,D键确认-设置成功。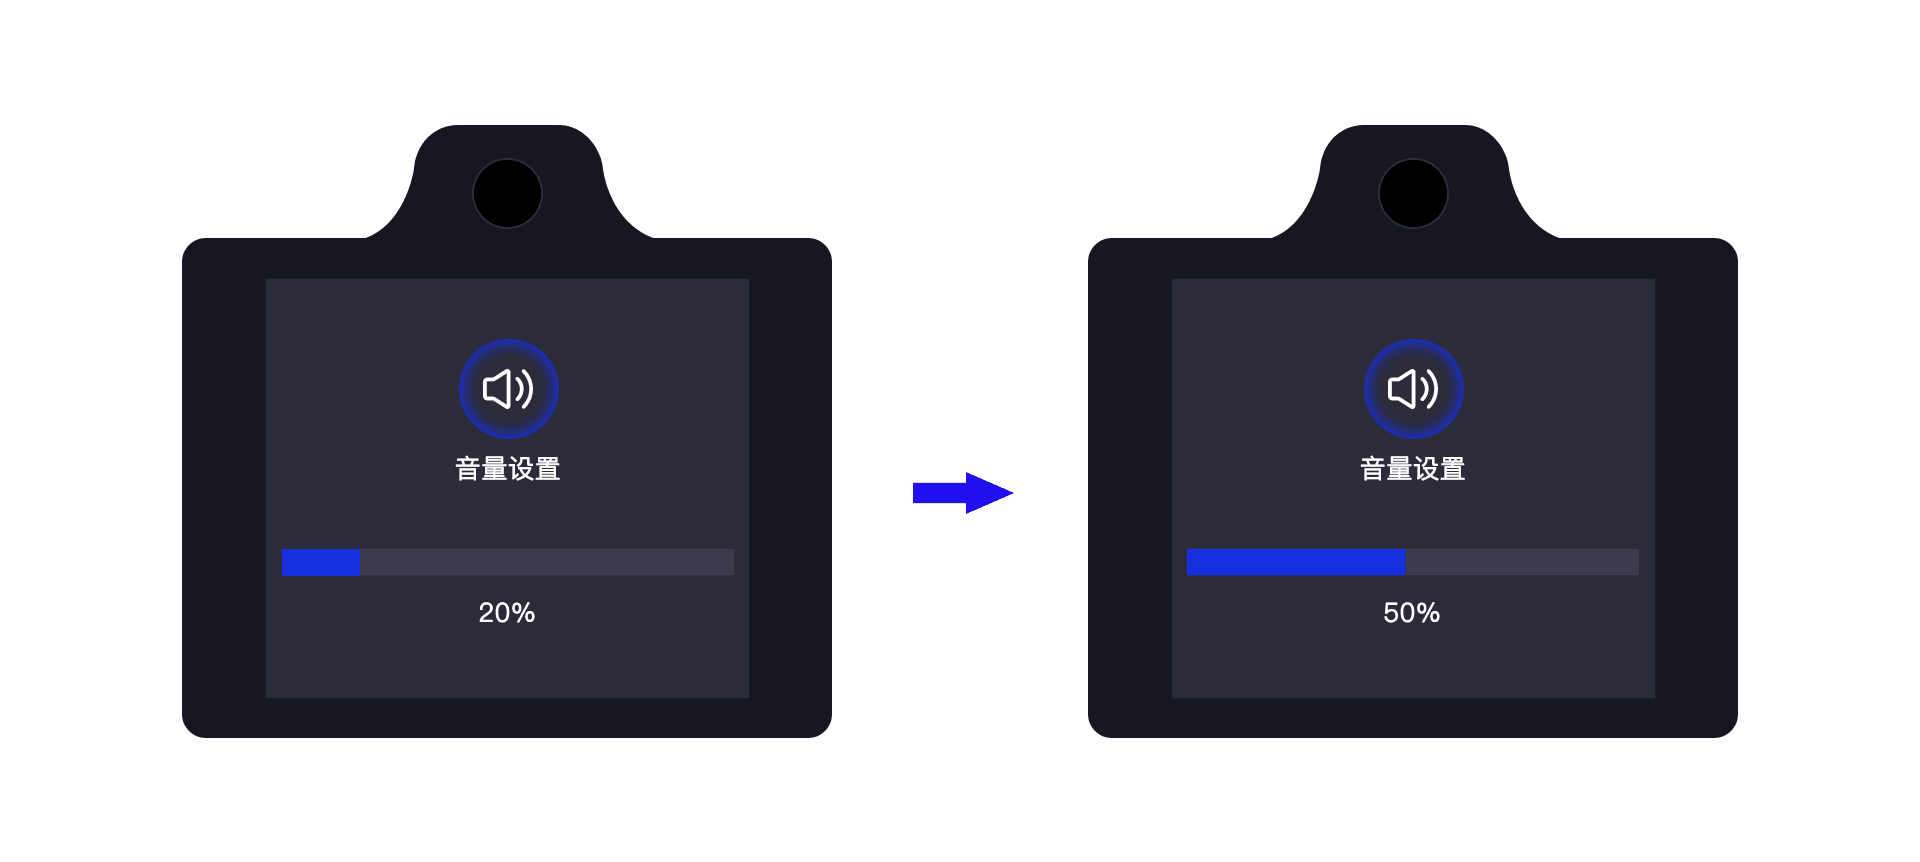
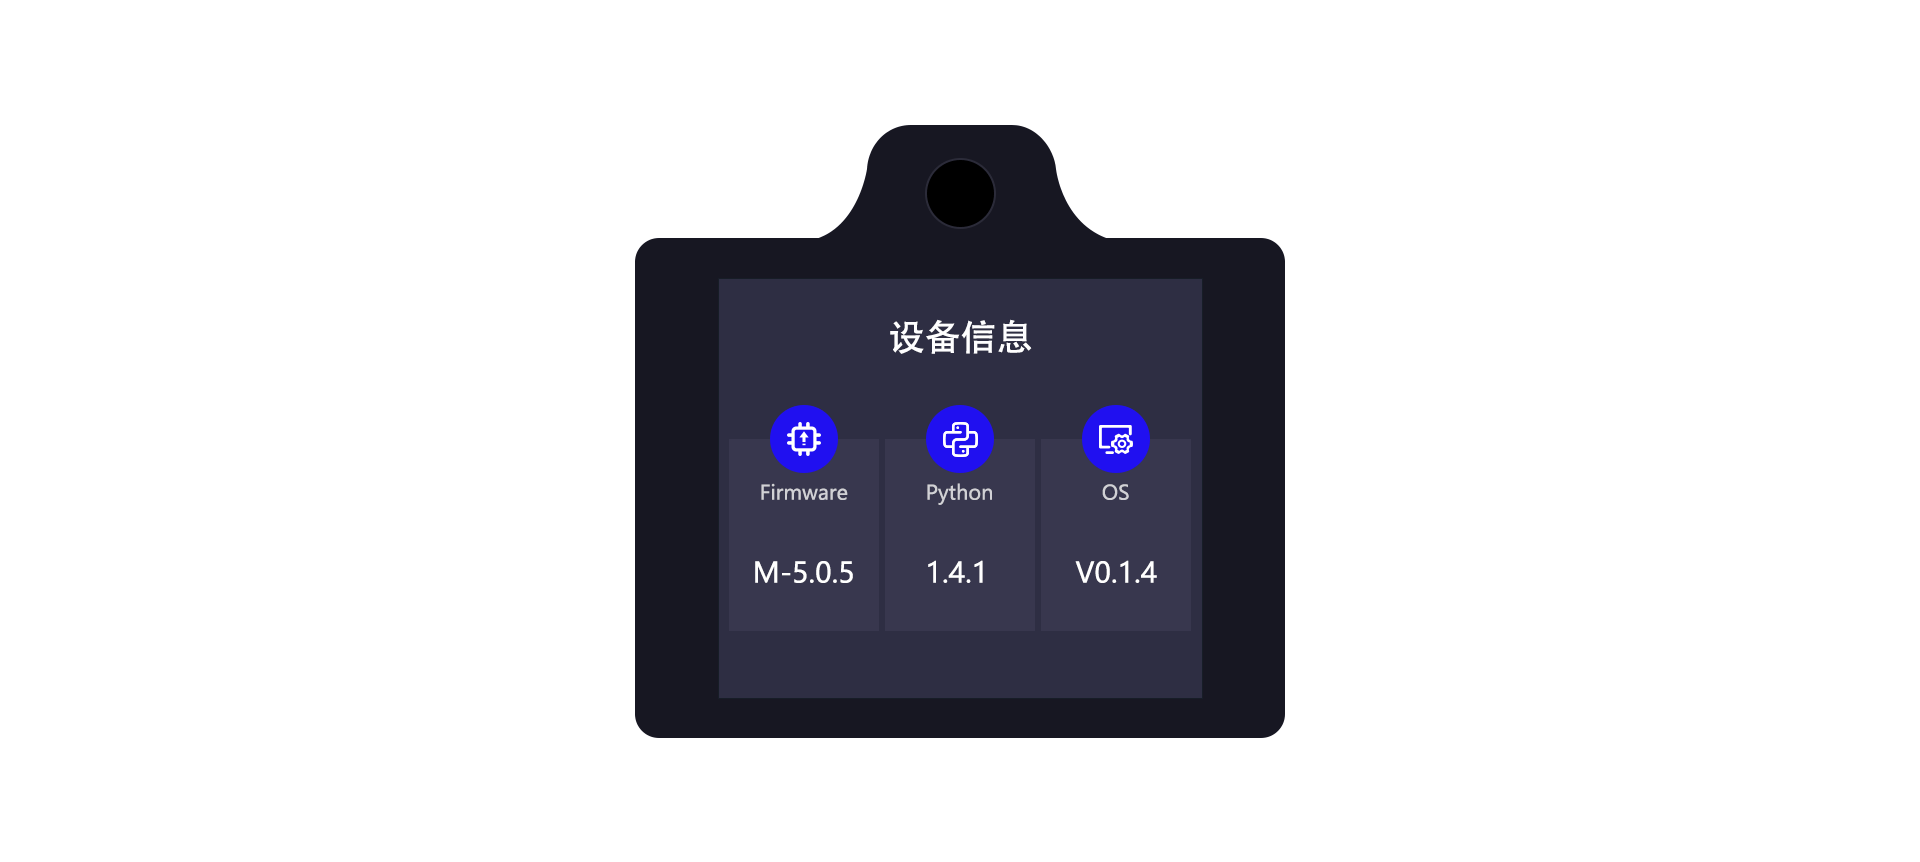
设备信息
显示下位机固件版本,运动库版本和树莓派镜像版本。