
启动与初始化指南 (Power On & Initialization)
本章节详细说明 XGO 系列机器人的标准启动流程。为确保内部传感器校准准确及设备安全,请严格遵循以下操作规范。
⚠ 核心安全警示 (Critical Safety Protocol)
禁止手持开机。
机器人在启动过程中,内部惯性测量单元(IMU)需进行零偏自动校准 。
- 风险说明:在启动阶段手持或晃动机器人会导致IMU校准数据漂移,进而引发姿态解算错误,导致电机输出异常震荡或不可控动作 。
- 操作规范:开机前,必须确保机器人放置于平坦、稳固的表面 。
一、 四足机器人启动流程
适用型号:XGO-lite3 / XGO-mini2s / XGO-mini2SW
系统上电包含“静态自检”与“动态复位”两个阶段,请按以下步骤操作:
1. 初始体位摆放 (Placement)
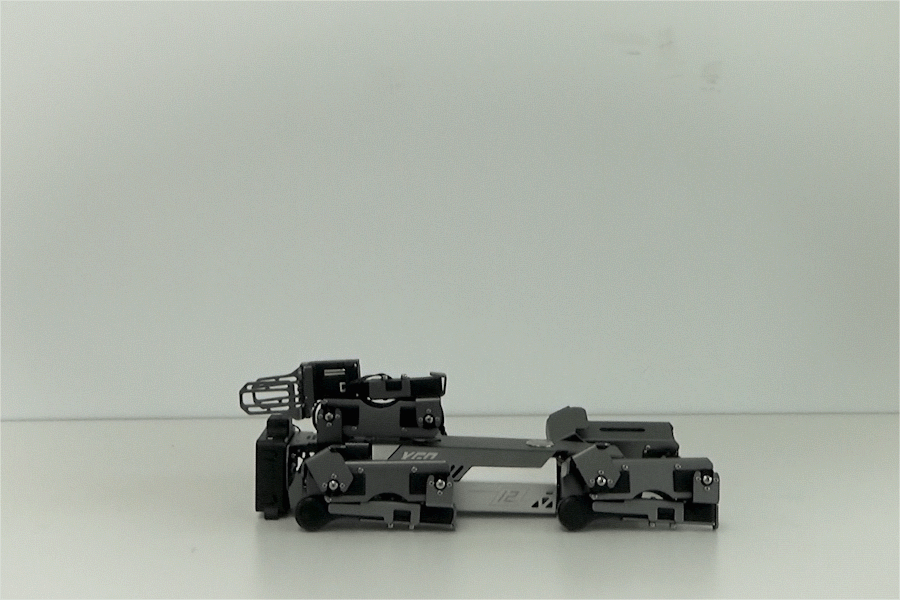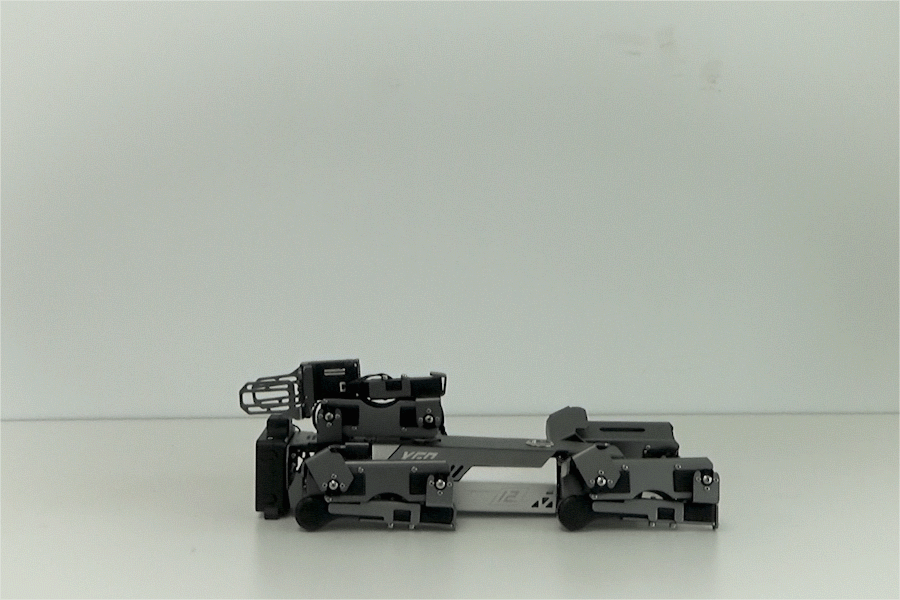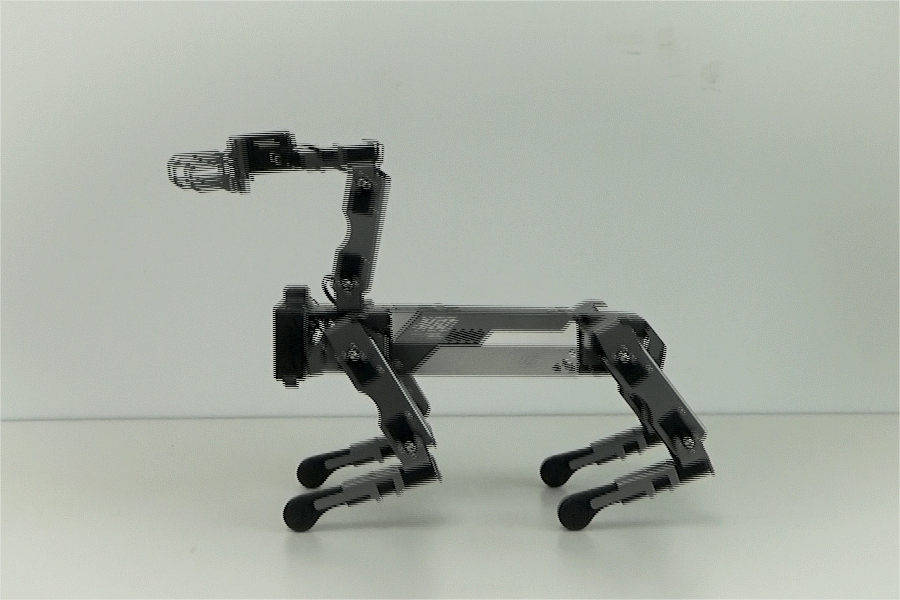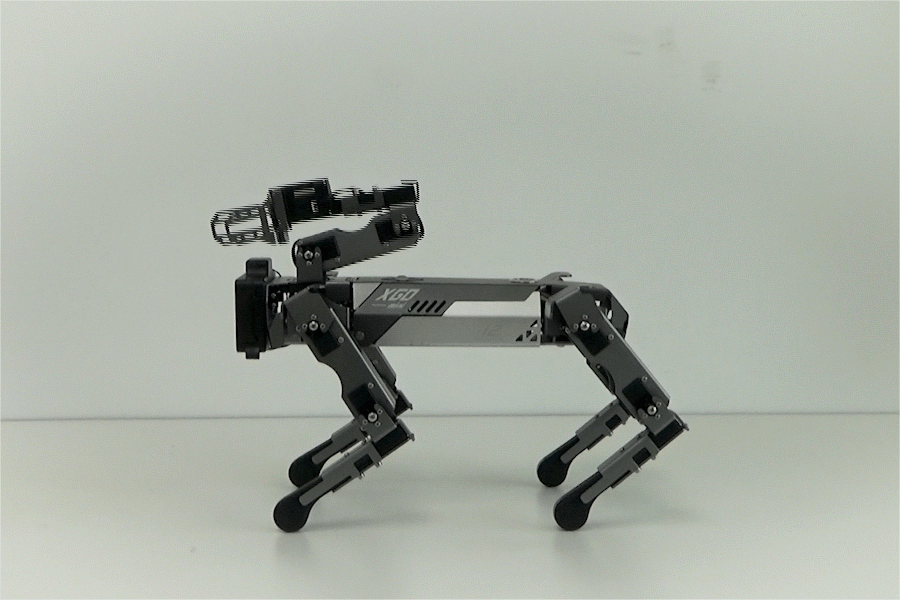
将机器人保持俯卧姿态(腹部着地)置于平坦地面 。
- 检查点:确认四肢关节自然折叠,无物理干涉或卡滞现象 。
2. 系统上电 (Power On)
短按位于机器人背部的电源键。
- 状态指示:电源键周围的环形LED将快速闪烁,随后转为常亮状态,表明底层电路已接通 。
3. 运动控制单元初始化 (The "Wake Up" Sequence)
机器人将自动执行自检复位序列 :
- 站立复位:机身缓慢抬升至默认站立高度 。
- 机械臂自检:机械臂自动执行伸出(Deploy)与收回(Retract)动作,验证关节伺服状态 。
- 初始化完成:当机械臂完全收回且机身保持静止站立时,表示运动控制系统启动完毕 。
4. 操作系统就绪
当屏幕点亮并显示 LUWU-OS 用户界面 时,机器人进入完全就绪状态 。
注意:在初始化序列执行期间,请勿强制关机或中断电源 。
二、 轮足机器人启动流程
适用型号:XGO-Rider2
XGO-Rider2 采用自平衡控制算法,其启动逻辑分为“姿态平衡”与“系统加载”两个独立阶段。
1. 静态支撑位 (Placement)
将机器人置于平坦地面或桌面 。
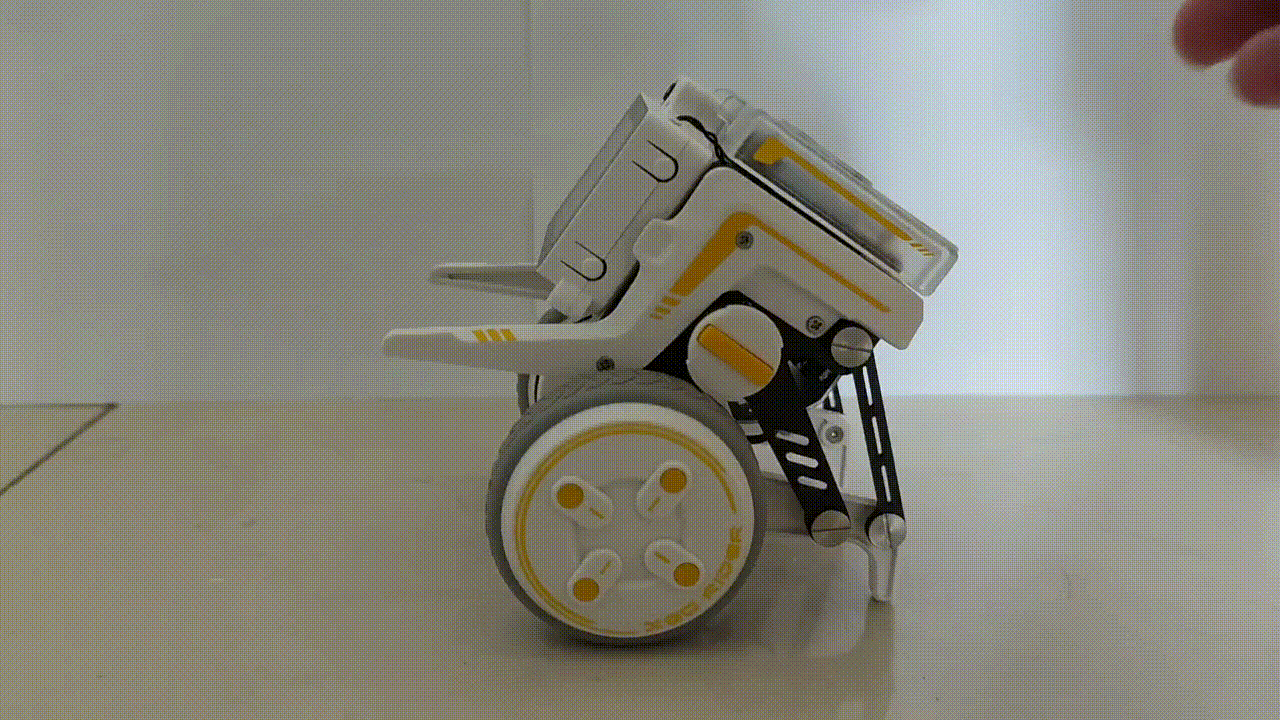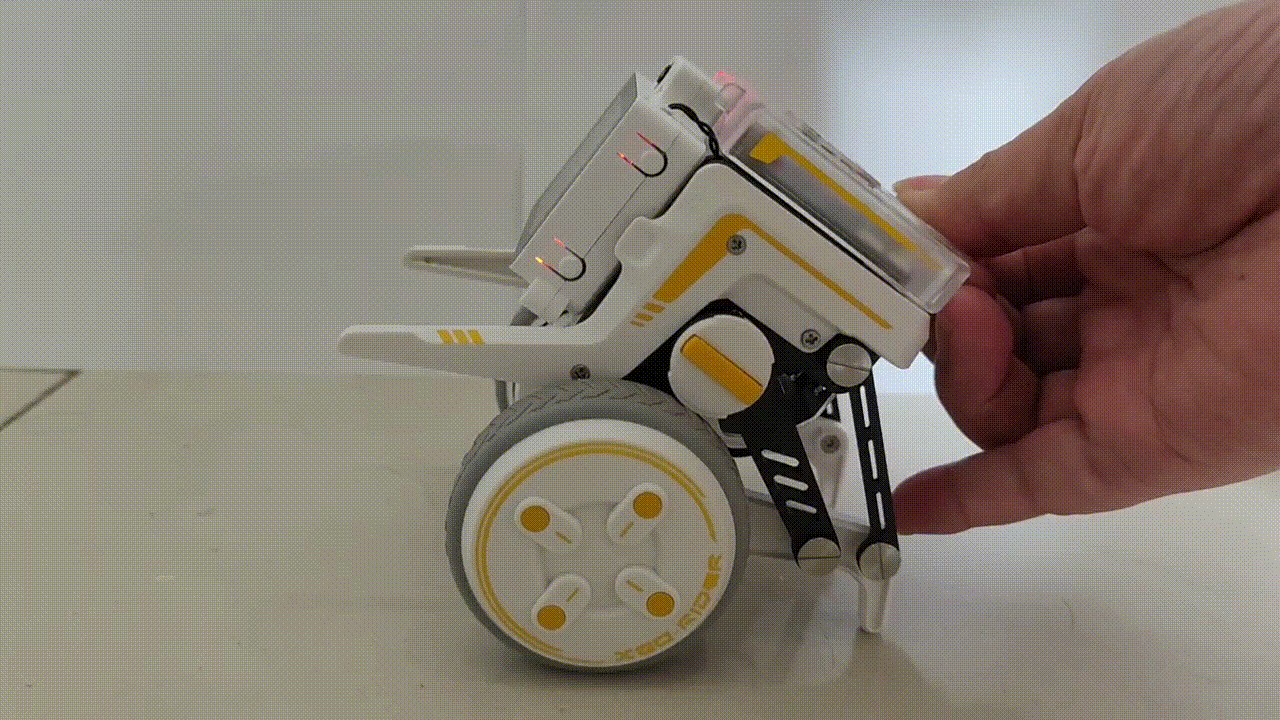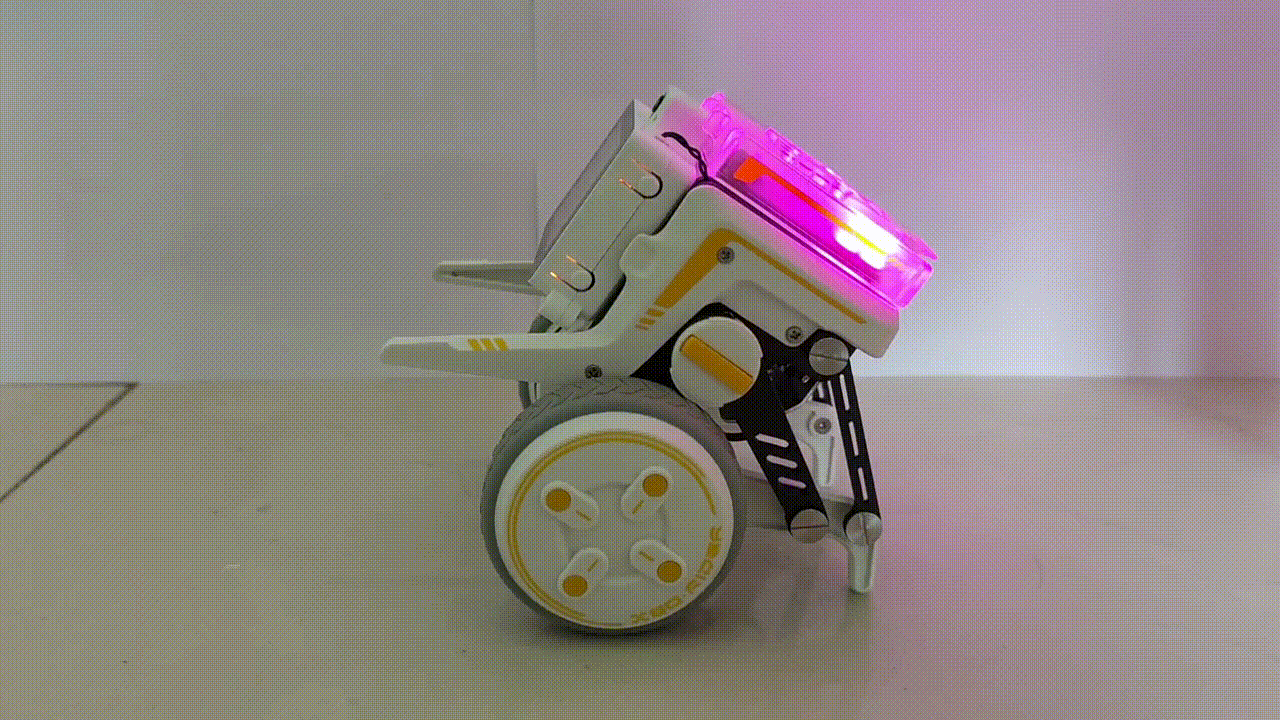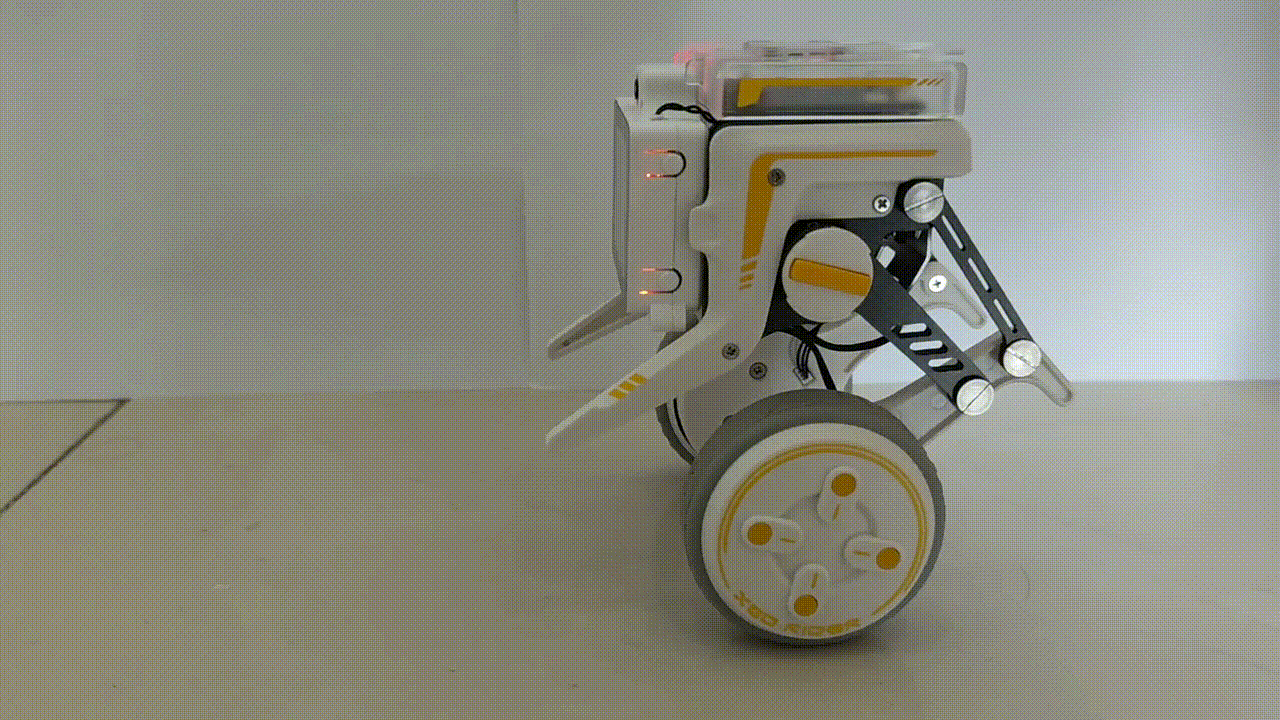
- 三角支撑结构:向后倾斜机器人,使其依靠后部辅助支撑架 (Rear Support Bracket) 与两个轮子形成稳态三角结构 。
2. 激活电源
拨动电源开关,机身顶盖的彩色LED灯带将点亮 。
3. 自动平衡建立 (Auto-Balance Sequence)
底层运动控制器率先启动 :
- 力矩建立:轮毂电机输出扭矩,将机身自动拉起至垂直平衡姿态 。
- 重心寻优:机器人将自动向前微幅行驶约 2cm,以寻找并锁定重心的动态平衡点 。
- 运动就绪:当机器人保持垂直静止时,表示运动控制初始化完成 。
4. 等待上位机加载 (System Load)
重要提示:XGO-Rider2 的平衡控制系统(下位机)启动速度远快于操作系统(上位机) 。
- 现象:在机器人站立并保持平衡后,屏幕可能会保持黑屏约 30秒,这属于正常现象 。
- 最终就绪:待屏幕点亮并显示 XGO-OS 界面后,方可进行应用层操作 。
充电与电源管理 (Charging & Power Management)
为确保机器人的动力系统寿命及操作安全,请严格遵循以下充电规范与电池保养指南。
⚠ 电池安全警示 (Battery Safety Protocol)
- 原厂配件:XGO-mini2s和XGO-mini3W请务必使用随附的 XGO 原厂电源适配器 进行充电。非标充电器可能因电压/电流不匹配导致电池损坏甚至引发火灾。
- 有人值守:充电过程中建议保持有人值守,严禁在易燃物(如地毯、纸箱)附近长时间充电。
- 禁止开机充电:除非开发调试需要(并连接了外部电源),否则建议在关机状态 (Power OFF) 下进行充电,以缩短充电时间并保护电池化学活性。
一、 充电操作流程 (Charging Procedure)
1. 端口连接 (Connection)
- 定位充电口:
- XGO-mini2s和XGO-mini3w(Quadruped):充电口通常位于机器狗腹部,为DC圆孔
- XGO-lite3:充电口位于机器狗腹部,Type-C口
- 轮足系列 (Rider2):充电口位于机器人后面,Type-C口
2. 状态指示 (Status Indicators)
观察电源适配器上的 LED 指示灯以确认充电状态:
- 🔴 红灯常亮 (Solid Red):正在充电 (Charging)。此时电池正在恒流/恒压输入电能。
- 🟢 绿灯常亮 (Solid Green):充电完成 (Fully Charged)。电池已充满,请断开电源。
注意:部分型号在电量极低时,插入充电器后可能需要等待 1-2 分钟,指示灯才会转为红色充电状态。
3. 充电时长 (Duration)
- 完整充电周期通常需要 1.5 - 2 小时(具体取决于剩余电量及电池型号)。
- 严禁超过 12 小时过度充电。
二、 电池长期维护 (Long-term Maintenance)
锂聚合物电池(Li-Po)对电压极为敏感,不当的存放方式会导致电池鼓包或不可逆的容量衰减。
1. 深度放电保护 (Over-discharge Protection)
- 低电量报警:当机器人发出低电量警报或运动显得“无力”时,请立即停止使用并进行充电。
- 严禁耗尽存放:切勿将电池电量完全耗尽后长期闲置,这会导致电压过低而锁死保护板,使电池报废。
2. 长期存储建议 (Storage Mode)
如果您计划超过 4 周 不使用机器人:
- 定期补电:建议每隔 2-3 个月 对机器人进行一次充放电循环,以维持锂离子的活性。