
四足机器狗结构说明
Xgo-lite的整体结构如图1所示,结构爆炸图如图2所示。正常站立且机械臂收起时,整体尺寸为长x宽x高:240x143x168mm,重量约575g。 机器人整体具有15个自由度。
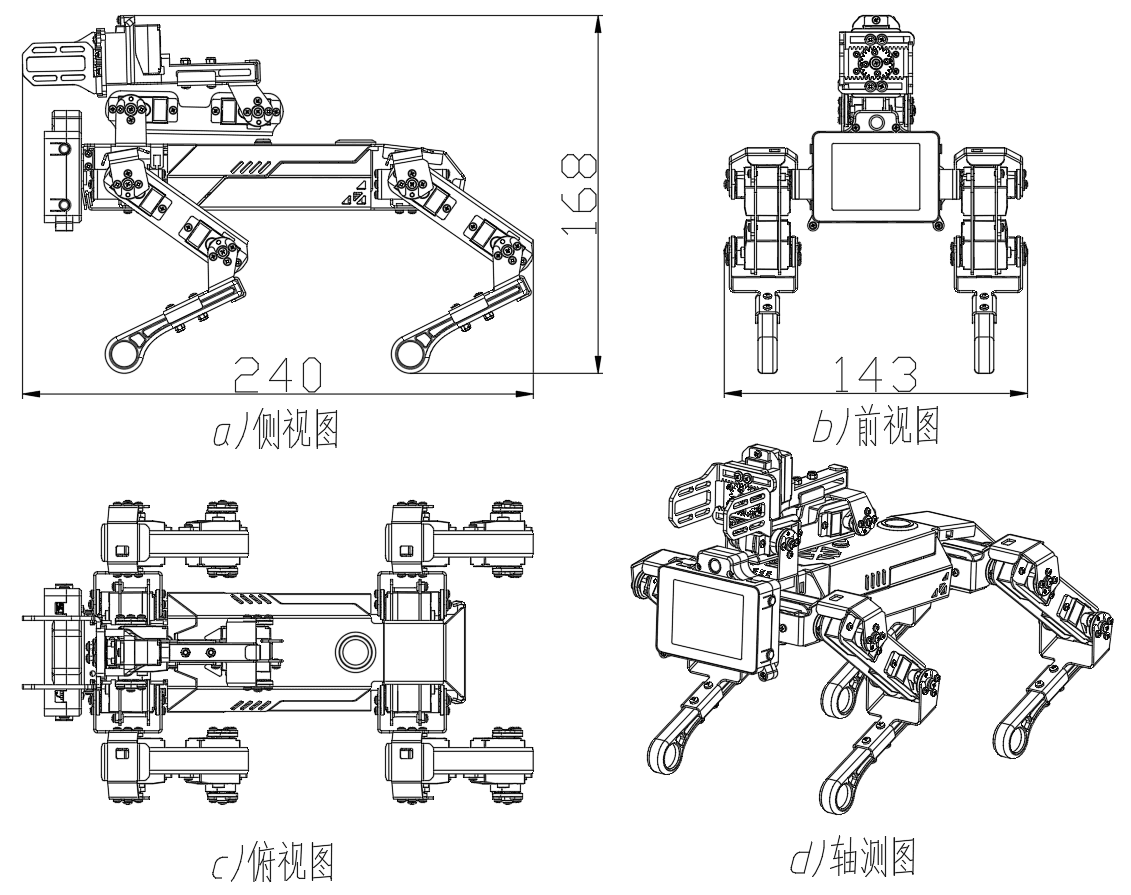
图1 Xgo-lite整体结构图
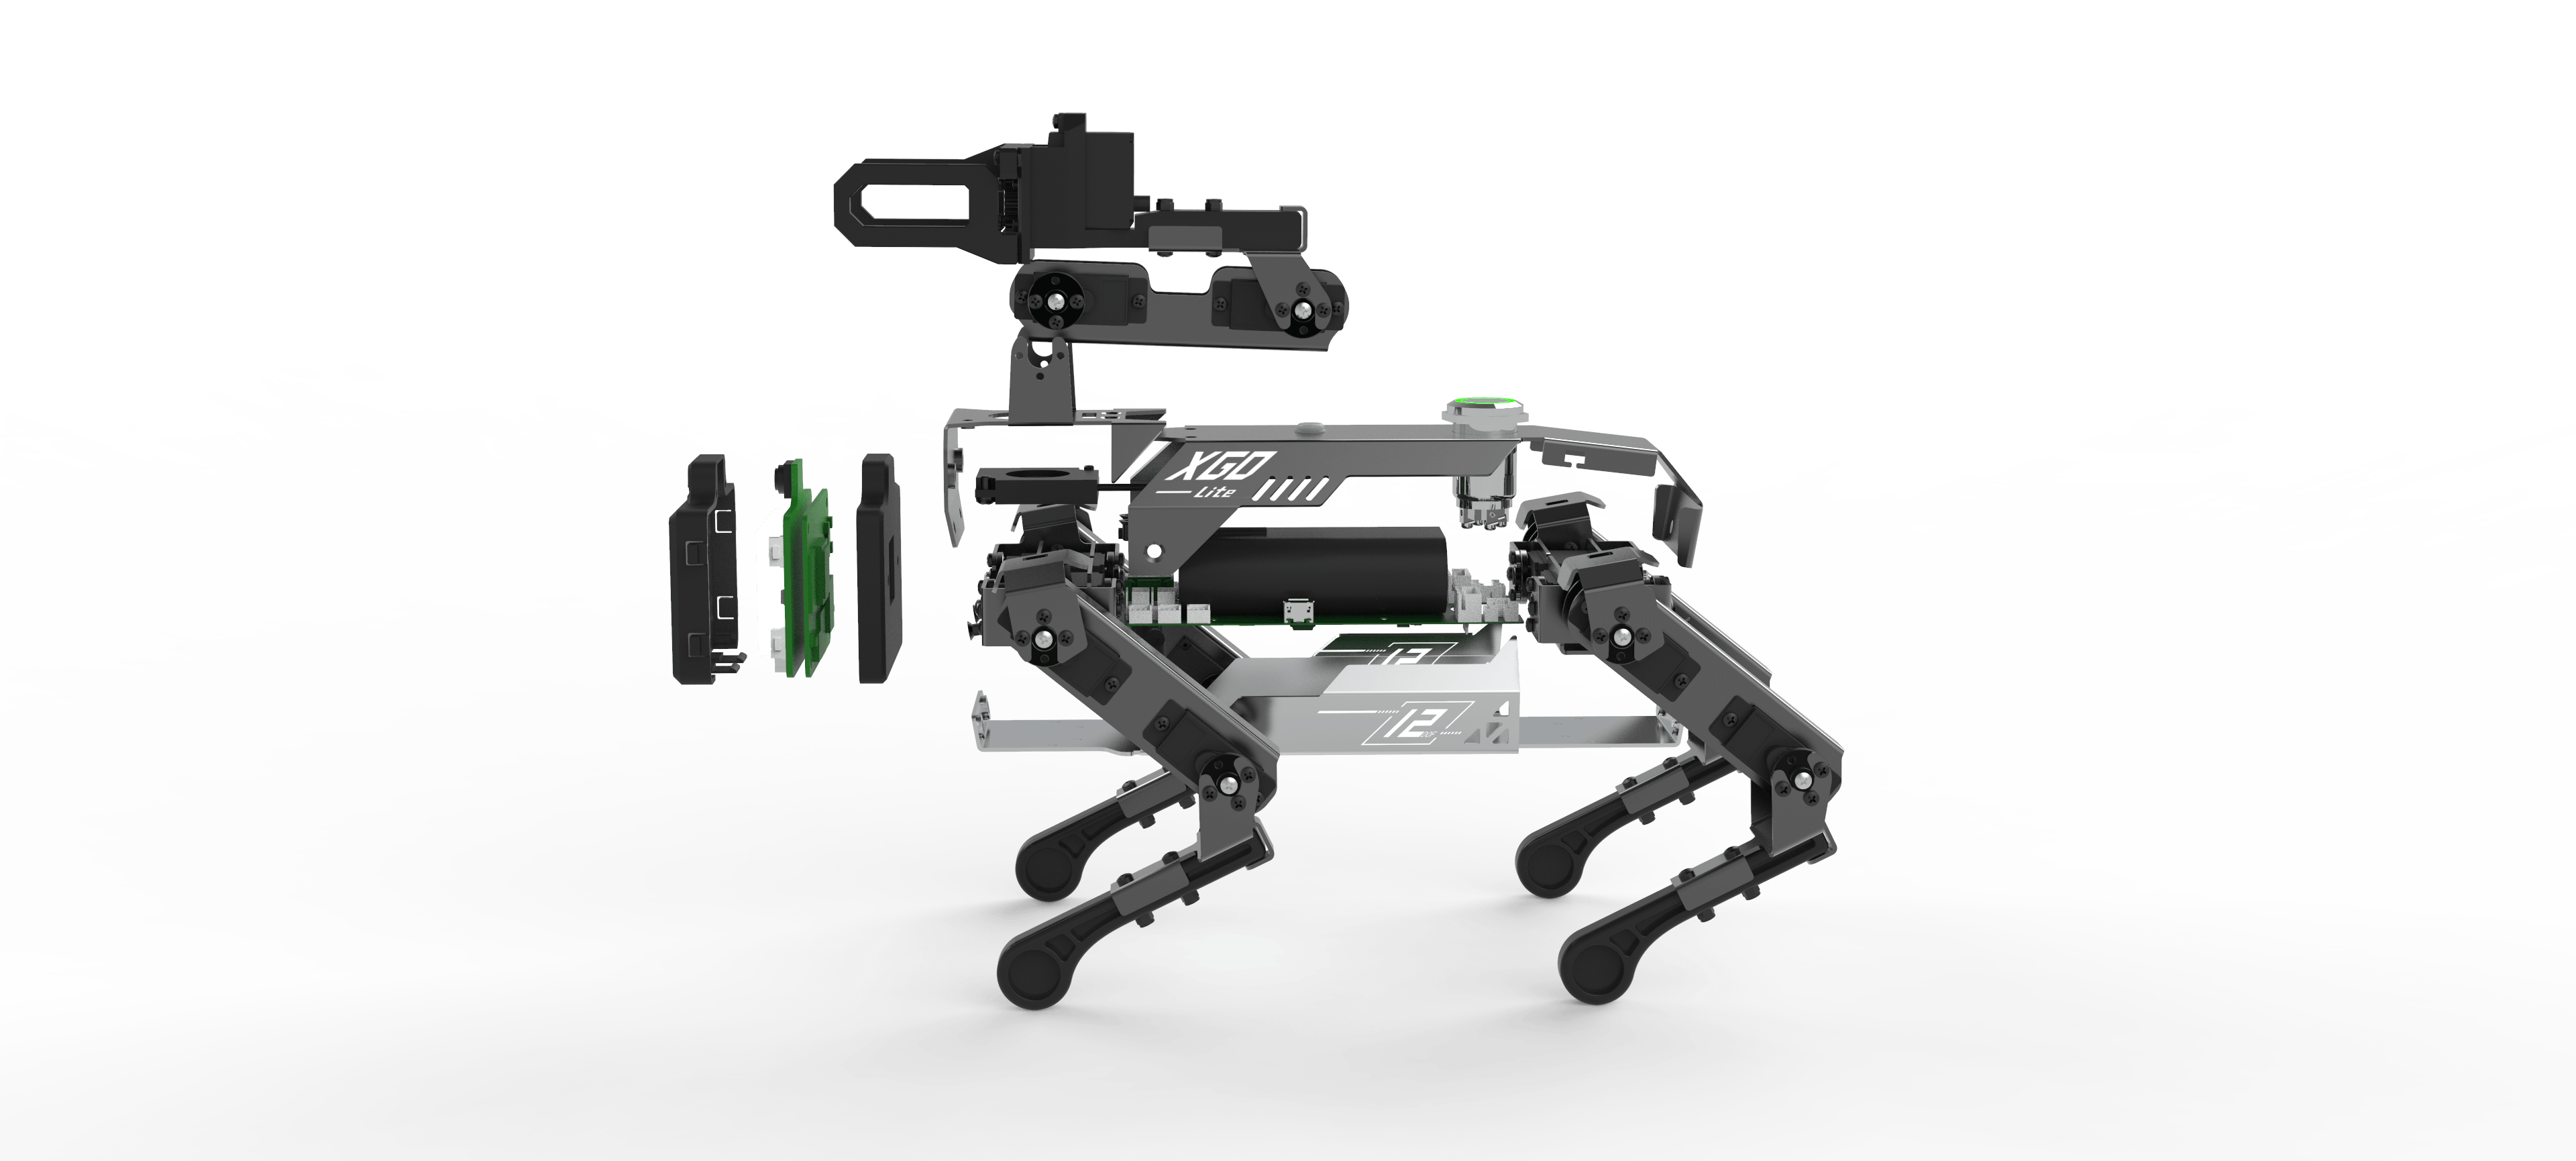
图2 Xgo-lite结构爆炸图
Xgo-lite结构上由躯体、头部、腿部和机械臂组成。
- 躯体主要由上部外壳、下部外壳、头部外壳、主控制板、开关、电池以及连接螺钉组成,作为机架连接头部、腿部和机械臂。
- 头部为基于树莓派CM4的AI模块,由树莓派CM4、拓展板、前侧外壳、后侧外壳以及连接螺钉组成,结构上通过后侧外壳上的凸台和螺钉与躯体的头部外壳相连。
- Xgo-lite具有四条肘式腿部,每条腿具有三个自由度(肩关节、髋关节、肘关节)。每个关节均由舵机直接驱动,腿部各杆件的尺寸定义和参数如图3和表1所示。
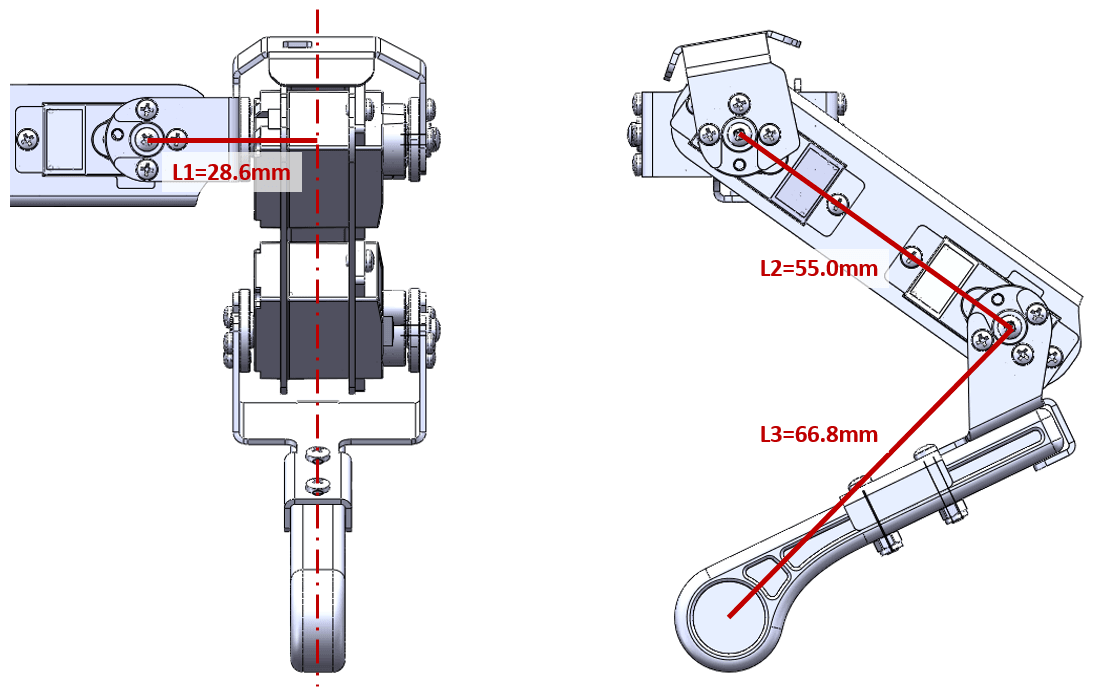
表1 腿部杆件参数
| 参数名称 | 数值 |
|---|---|
| 肩部杆长L1 | 28.6 |
| 大腿杆长L2 | 55.0 |
| 小腿杆长L3 | 66.8 |
如图3所示,腿部由<u>胸部支架、肩关节舵机、肩部支架、髋关节舵机、大腿支架、肘关节舵机、小腿支架、小腿杆件以及螺栓紧固件</u>组成。肩部舵机固定在胸部支架上并与躯体连接;髋关节舵机与肘关节舵机固定在大腿支架上,构成机器人的大腿;小腿支架与小腿杆件连接组成机器人的小腿;在此基础上,肩部舵机通过肩部支架与髋关节舵机相连,肘关节舵机与小腿支架相连。