
XGO-lite3 / XGO-mini2S:全球首款搭载机械臂的树莓派机器狗
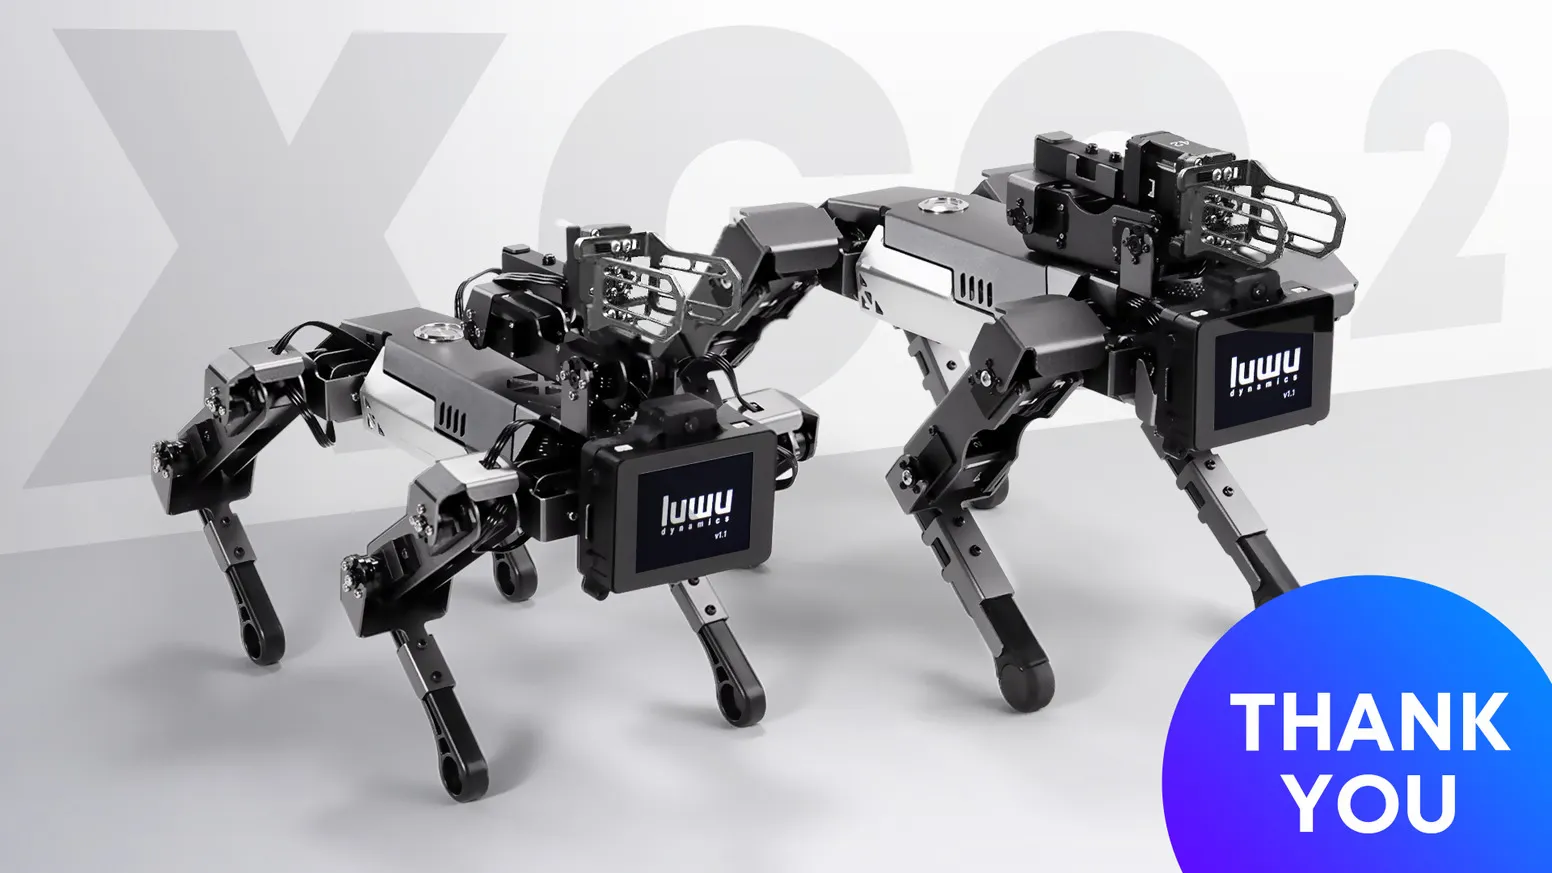
XGO四足系列(lite3 与 mini2S)不仅仅是机器狗,它们定义了一个全新的品类——桌面级移动抓取平台 (Desktop Mobile Manipulator)。
依托于统一的树莓派 CM5 智能大脑,XGO-lite3 与 XGO-mini2S 均采用 12 自由度移动底盘,并搭载机械臂:
- 12 自由度移动底盘:赋予机器人全向移动、6D 姿态控制及地形自适应能力。
- 机械臂:XGO-lite3 为 3 自由度,XGO-mini2S 为 4 自由度;集成的机械爪(Arm)可执行抓取、搬运及环境交互任务。
系统架构
XGO-lite3 采用上位机与下位机协同的控制架构:CM5 运行 Luwu-OS 和应用程序,ESP32 负责运动控制,二者通过 UART 交换控制指令与状态信息。
执行端包含腿部舵机与机械臂,不配置动力轮。
图中展示功能与控制关系。接口定义及接线请参阅 AI 模组与接口;运动接口请参阅 xgolib 机器人控制。
1. 选型指南:教育 vs 科研 (Selection Matrix)
虽然共享代码库与控制架构,但为了适配不同的开发阶段,我们在执行器技术上做了严格的区分:
| 特性 | XGO-lite3 (教育版) | XGO-mini2S(科研版) | XGO-mini2SW (科研轮足) |
|---|---|---|---|
| 定位 | 敏捷的课堂伙伴 | 高性能足式实验平台 | 高性能轮足实验平台 |
| 舵机扭矩 | 2.3 KG.CM | 4.5 KG.CM | 4.5 KG.CM |
| 电机技术 | 铁芯电机 (电位器反馈) | 空心杯电机 (磁编码器反馈) | 空心杯电机 (磁编码器反馈) FOC轮毂电机 |
| 舵机范围 | 0-300° | 0-360° | 0-360° |
| 控制精度 | 标准精度 | 0.01° 工业级精度 | 0.01° 工业级精度 |
| 结构件 | 1mm铝合金 | 1.5mm铝合金 | 1.5mm铝合金 |
| 整机重量 | 610g | 915g | 1150g |
| 电池规格 | 18650 2S 2500mAh | 18650 2S 3800mAh | 18650 2S 3800mAh |
| 上位机 | 树莓派CM5 2GB | 树莓派CM5 4GB | 树莓派CM5 4GB |
| 编程环境 | Python&ROS | Python&ROS | Python&ROS |
| 整机尺寸 | 默认站姿 250 × 145 × 170 mm | 默认站姿 270 × 150 × 180 mm | 默认站姿 280 × 150 × 180 mm |
| 腿部驱动 | 6V 2.3KG.塑料壳金属齿300度双轴TTL串口舵机 | 6V 4.5KG.CM金属壳钢齿360度磁编码双轴TTL串口舵机 | 6V 4.5KG.CM钢齿360度磁编码双轴TTL串口舵机 |
| 轮式驱动 | 无 | 无 | 8.4V BLDC FOC 电机 |
| 腿和足端 | ABS | 硅胶+ABS | 硅胶+ABS |
| 下位机 | ESP32 | ESP32 | ESP32 |
| 充电器 | Type-C | DC圆孔 | DC圆孔 |
| 续航时间 | 约2个小时 | 约2个小时 | 约2个小时 |
| 动力轮 | 无 | 无 | 4 个动力轮 |
| 机械臂 | 3 自由度机械臂 | 4 自由度机械臂 | 4 自由度机械臂 |
⚡ 电源系统严正警告 (CRITICAL POWER WARNING)
- XGO-lite3:设计注重便捷性,支持通用 5V USB Type-C 接口充电。
- XGO-mini2s:由于搭载高性能电机,必须使用包装内附带的 8.4V 4A DC 适配器进行充电,严禁混用。
以下型号已经停产:
基于k210为主控,型号名称为XGO-lite和XGO-mini
基于树莓派CM4为主控,型号名称为XGO-lite2和XGO-mini2
2. 产品详解 (Detailed Specifications)
2.1 XGO-lite3:敏捷的课堂伙伴 (The Agile Classroom Companion)
这是一个轻量级、开箱即用的教育平台,专为 Python 和 Blockly 教学设计。
- 静音设计:优化的齿轮组使其运行极为安静,完美适配教室环境。
- 手扳示教 (Move & Record):支持拖拽示教功能,学生可以通过手动引导机械臂或腿部动作来“教会”机器人运动,直观理解运动逻辑。
- 标准套件:包含防护箱、Type-C 扩展坞、HDMI 线缆及用于视觉识别的色块教具。
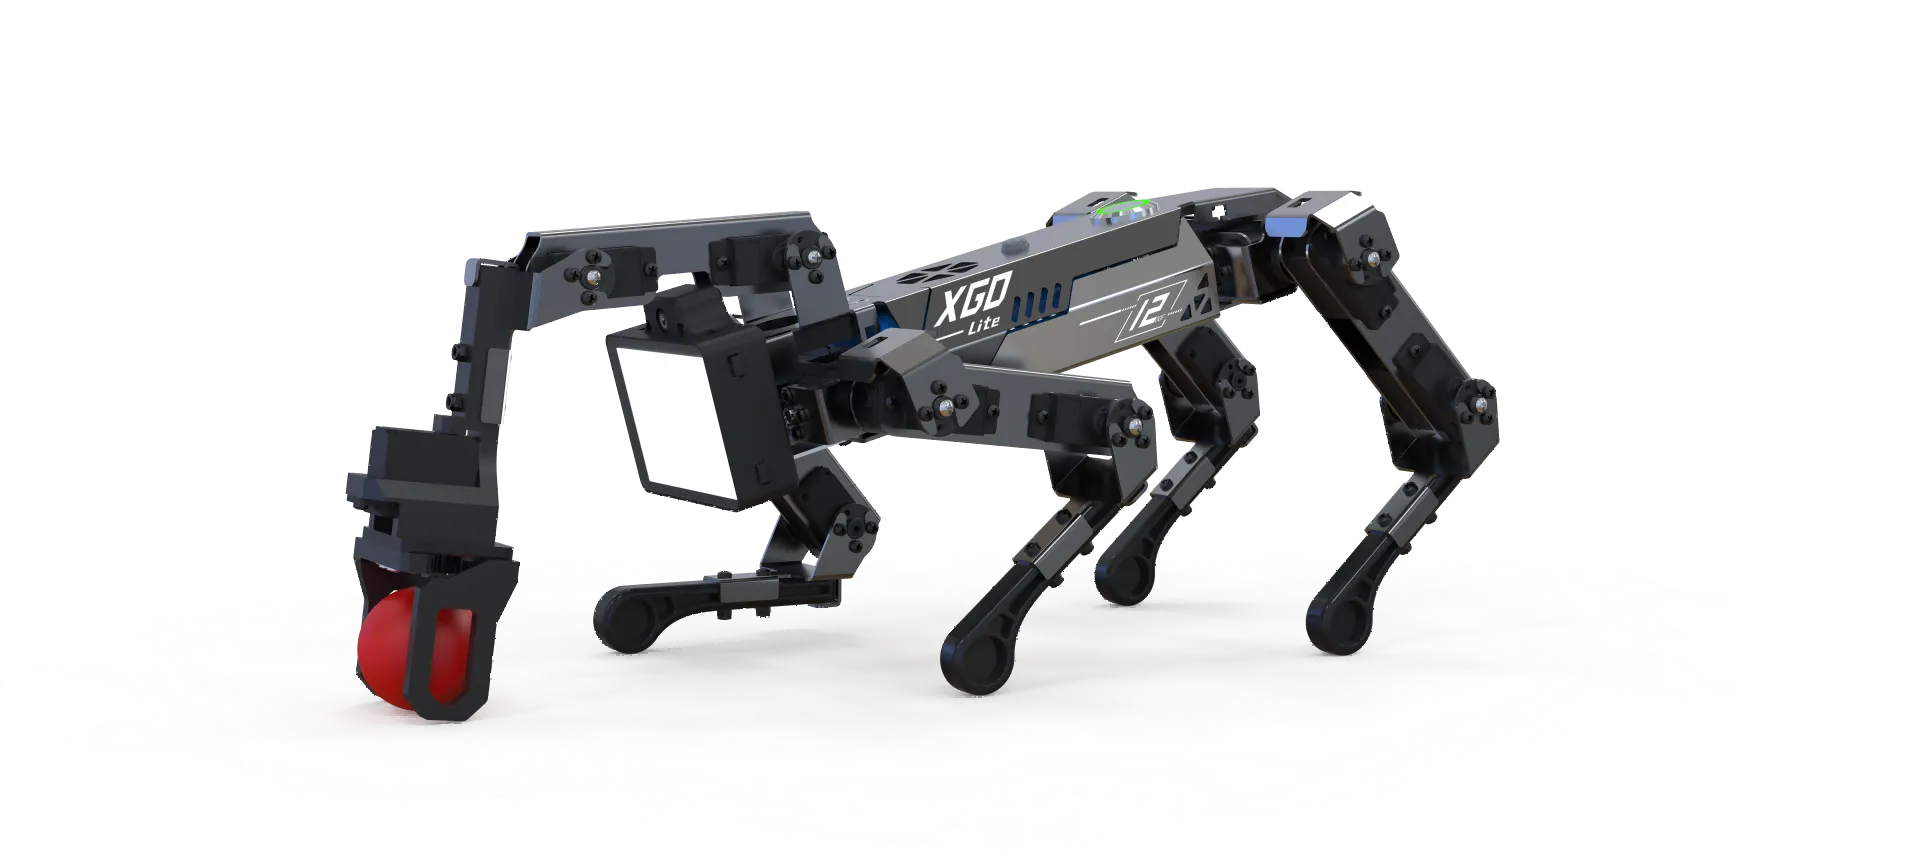
图一 XGO-lite3机器狗
2.2 XGO-mini2S:高性能实验平台 (The High-Performance Lab Platform)
专为高级算法验证和二次开发打造的科研利器。
- 空心杯电机技术:采用空心杯(Coreless)电机,具备极低的转动惯量和极高的响应速度;配合磁编码器,实现 0.01° 的超高控制精度。
- 全向运动:解耦的运动学算法支持机器人同时进行横移、自旋和姿态调整。
- 高负载能力:强大的扭矩使其能够承载更重的激光雷达或深度相机等传感器负载。
- 专业套件:包含铝合金航空箱、8.4V 4A 快充适配器、Type-C 扩展坞及色块教具。
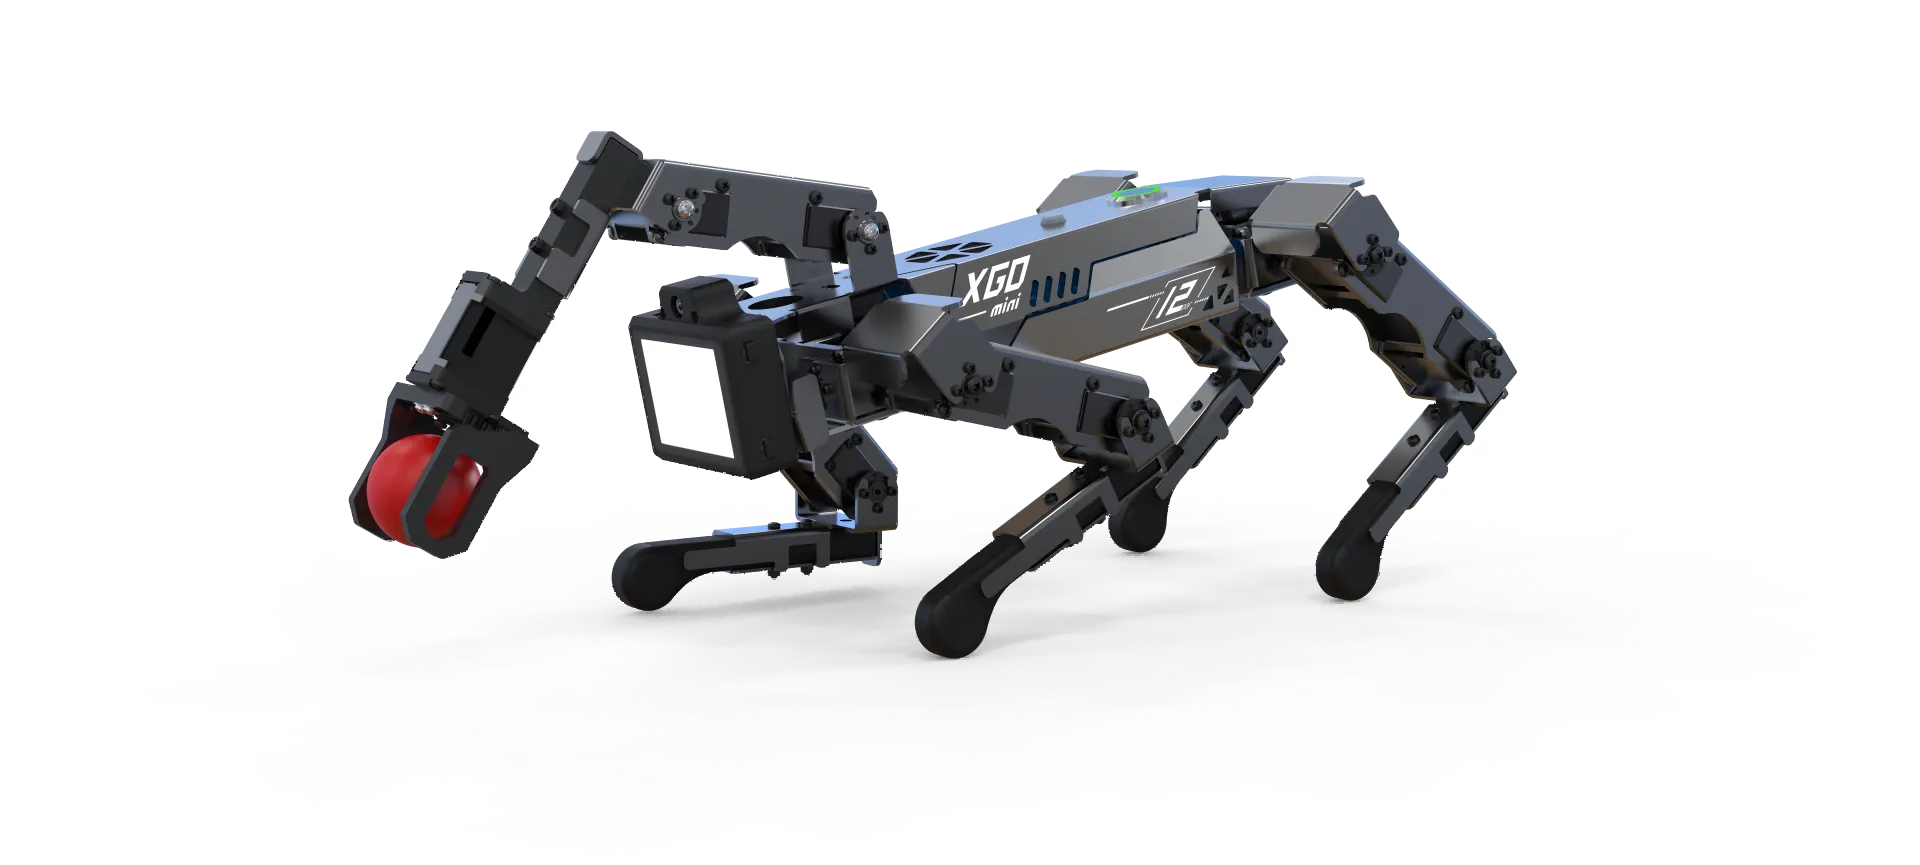
图二 XGO-mini2s机器狗
3. 核心技术栈 (Core Technologies)
尽管机械性能不同,两款机器人均由陆吾智能的核心控制栈驱动:
- IMU 自稳系统 (IMU Self-Stabilization):基于闭环姿态控制算法,即使在移动表面或坡道上,也能实时锁定机身水平。
- 6自由度姿态控制 (6-DOF Posture Control):支持在足端固定的情况下,独立调整机身的 Pitch (俯仰)、Roll (横滚)、Yaw (偏航) 以及 XYZ 三轴位移。
- Sim2Real 工作流:全面兼容 ROS / Rviz / Gazebo,支持从仿真环境到真机的无缝算法迁移。
- AI 生态系统:原生支持机器视觉(人脸/手势识别)、语音交互,并提供开放的串口协议供深度二次开发。
- 强化学习框架: