
3.1 手机 App 遥控
通过 XGO 手机 App 遥控机器狗。打开 App 后,首页提供两种遥控方式:蓝牙遥控(无需网络,开机即连)和 WIFI 图传(需要机器狗联网,可实时查看摄像头画面)。
下载安装:
| 平台 | 下载方式 |
|---|---|
| Android | Google Play 搜索「XGO」下载,或进入机器狗「设置」→「应用下载」扫描二维码下载 APK |
| iOS | App Store 搜索「XGO」下载安装 |
蓝牙连接步骤:
机器狗开机,确保电量充足
手机开启蓝牙和定位服务(Android 需要在系统设置中授权 App 定位权限,否则无法搜索到设备)
打开 XGO App,在首页选择「蓝牙遥控」
App 自动搜索附近的机器狗,搜索结果显示在蓝牙设备列表中(设备名以 XGO 开头,右侧数值为信号强度,越接近 0 信号越好)
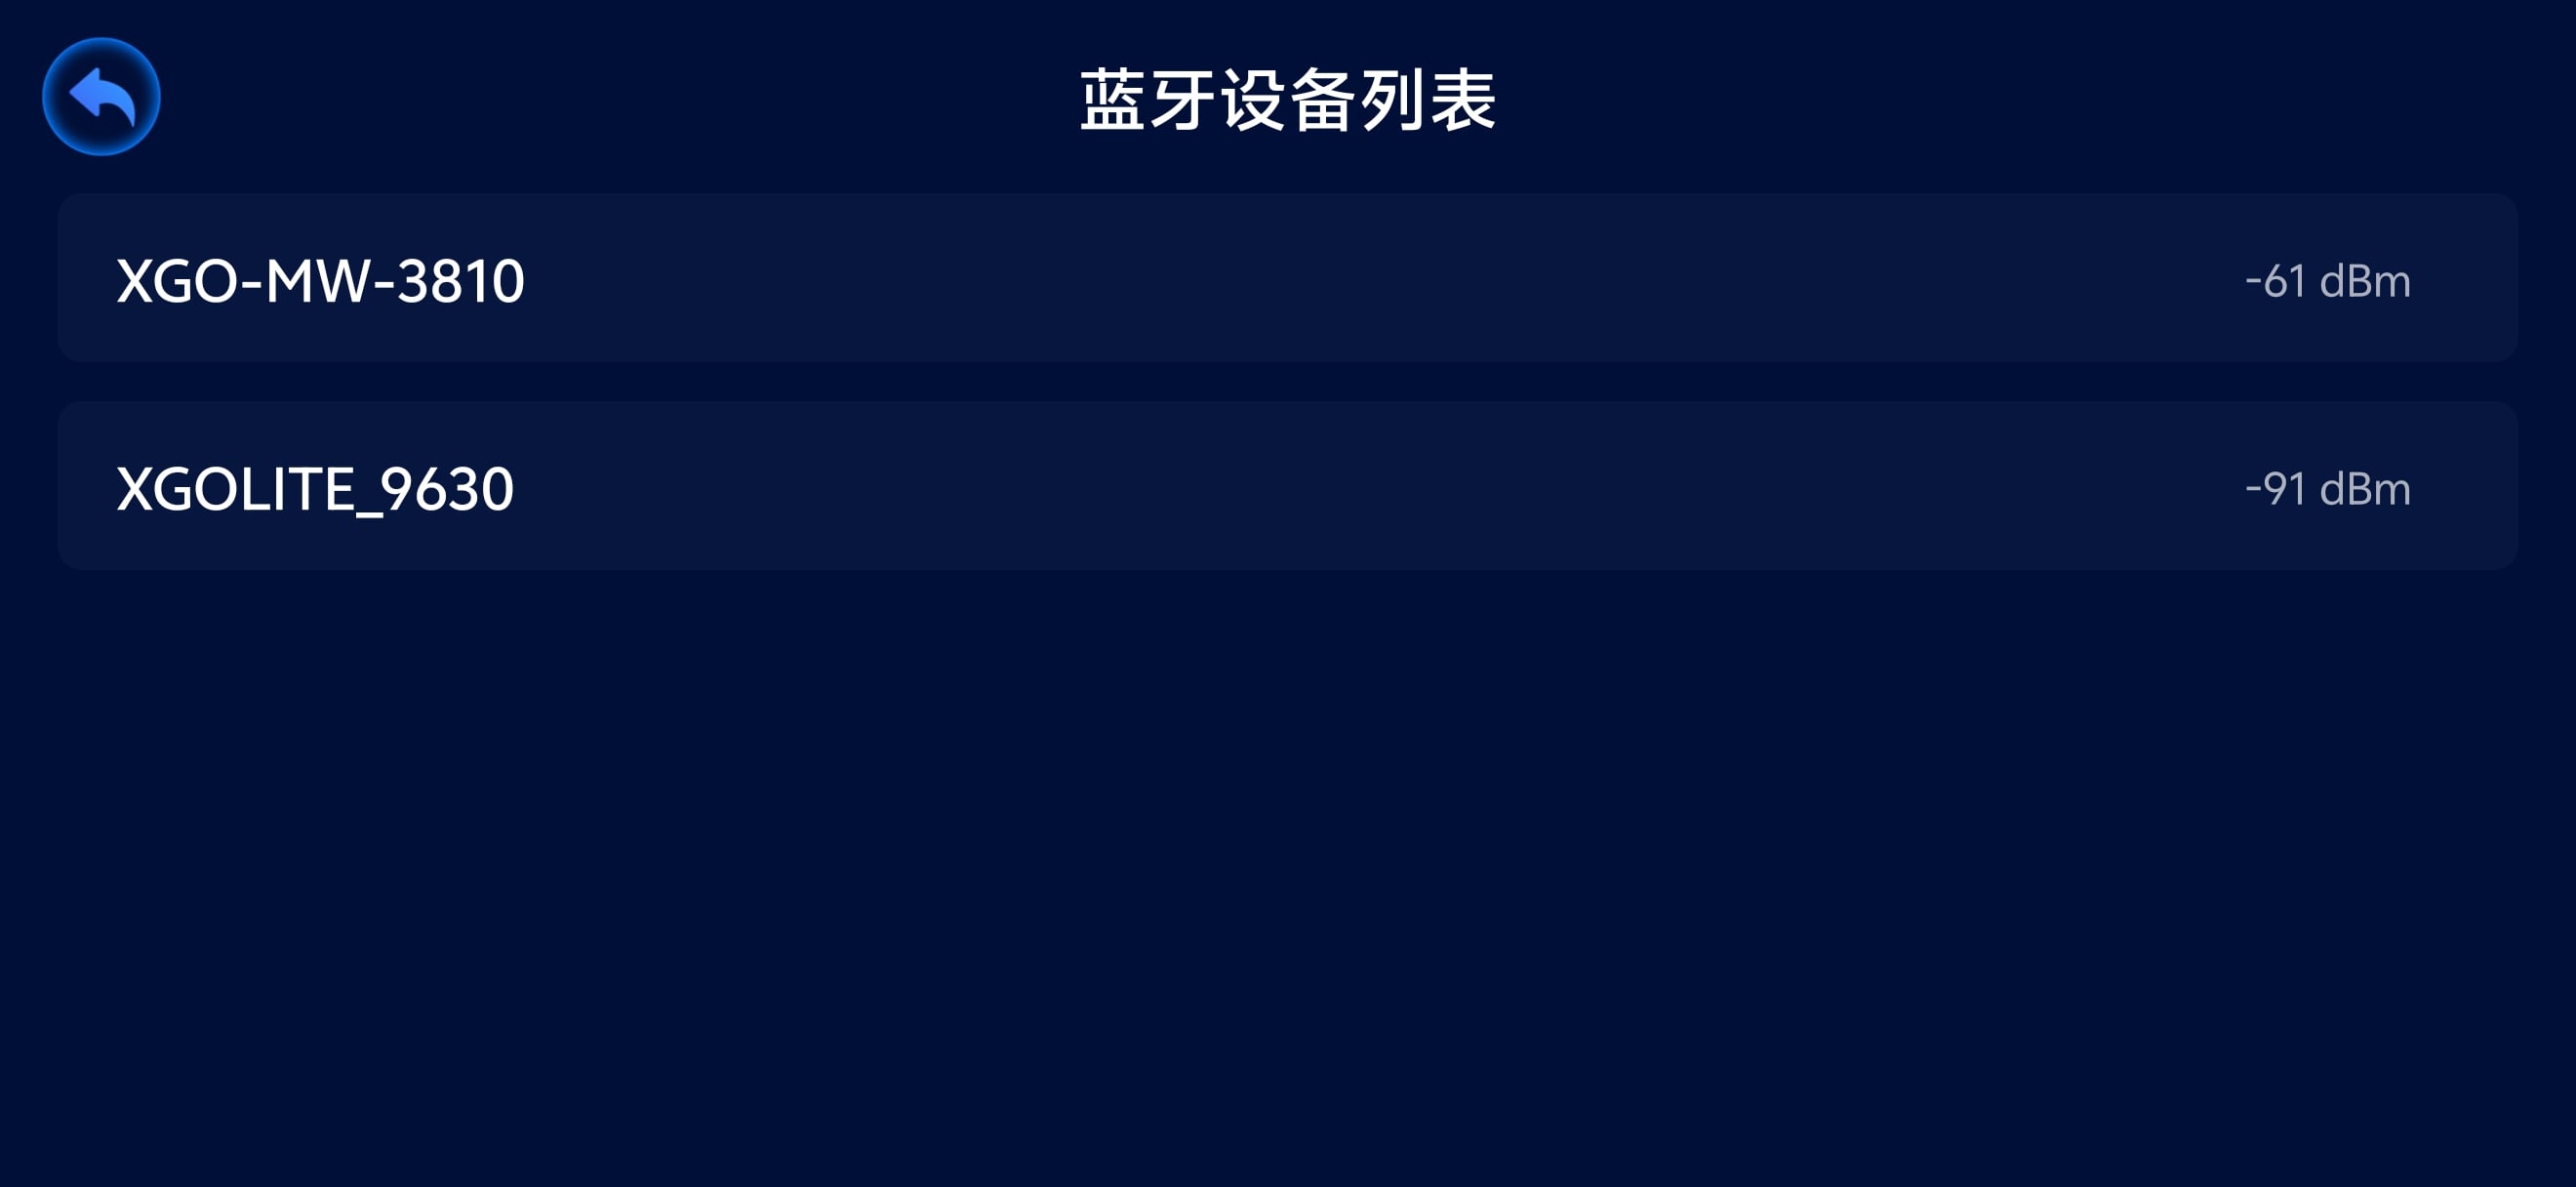
点击你的设备名称进行连接,连接成功后进入控制主界面
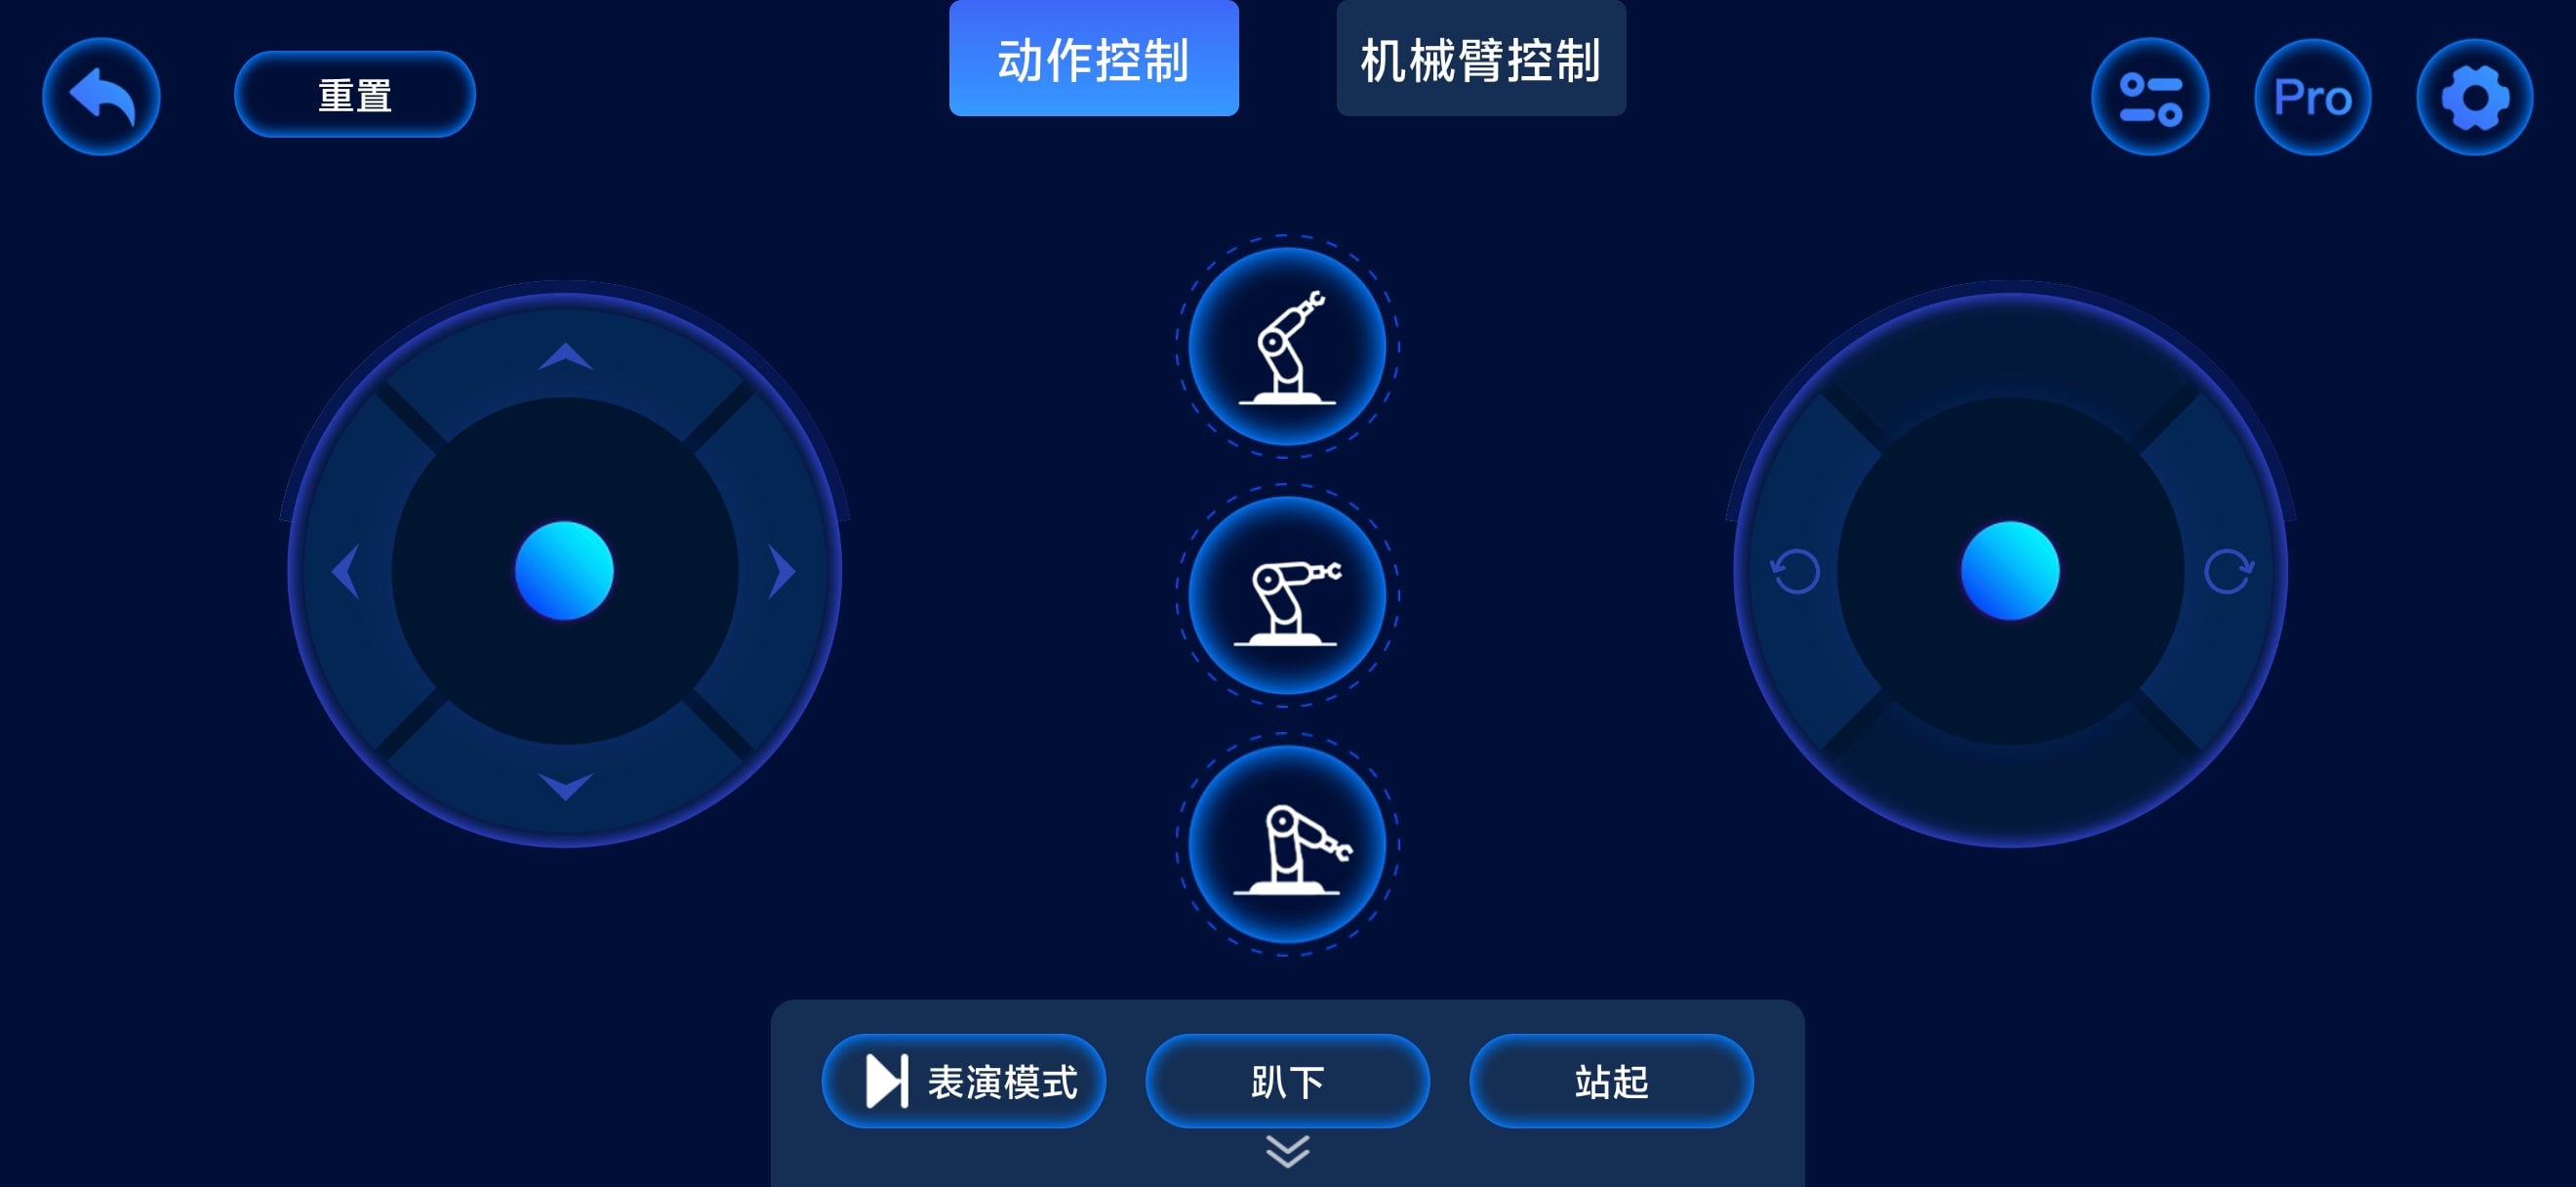
主界面出现双摇杆和控制按钮,表示连接成功
💡 连接失败时的排查顺序:
确认手机蓝牙已开启
确认定位权限已授权(Android 常见原因)
确认机器狗在手机 10 米范围内
尝试关闭 App 重新打开
确认没有其他手机已经连接了这台机器狗
App 控制功能:
| 功能 | 操作方式 | 说明 |
|---|---|---|
| 摇杆行走 | 左摇杆控制前进/后退/左右移动,右摇杆控制转向 | 前进、后退、左转、右转,支持所有机型 |
| 动作按钮 | 点击底部「表演模式」「趴下」「站起」等按钮 | 一键触发内置动作 |
| 机械臂控制 | 顶部切换到「机械臂控制」页签 | 控制夹爪张合和机械臂角度(仅带机械臂的机型) |
| 姿态调节 | 开启 Pro 模式后操作 | 微调俯仰角、偏航角和翻滚角度 |
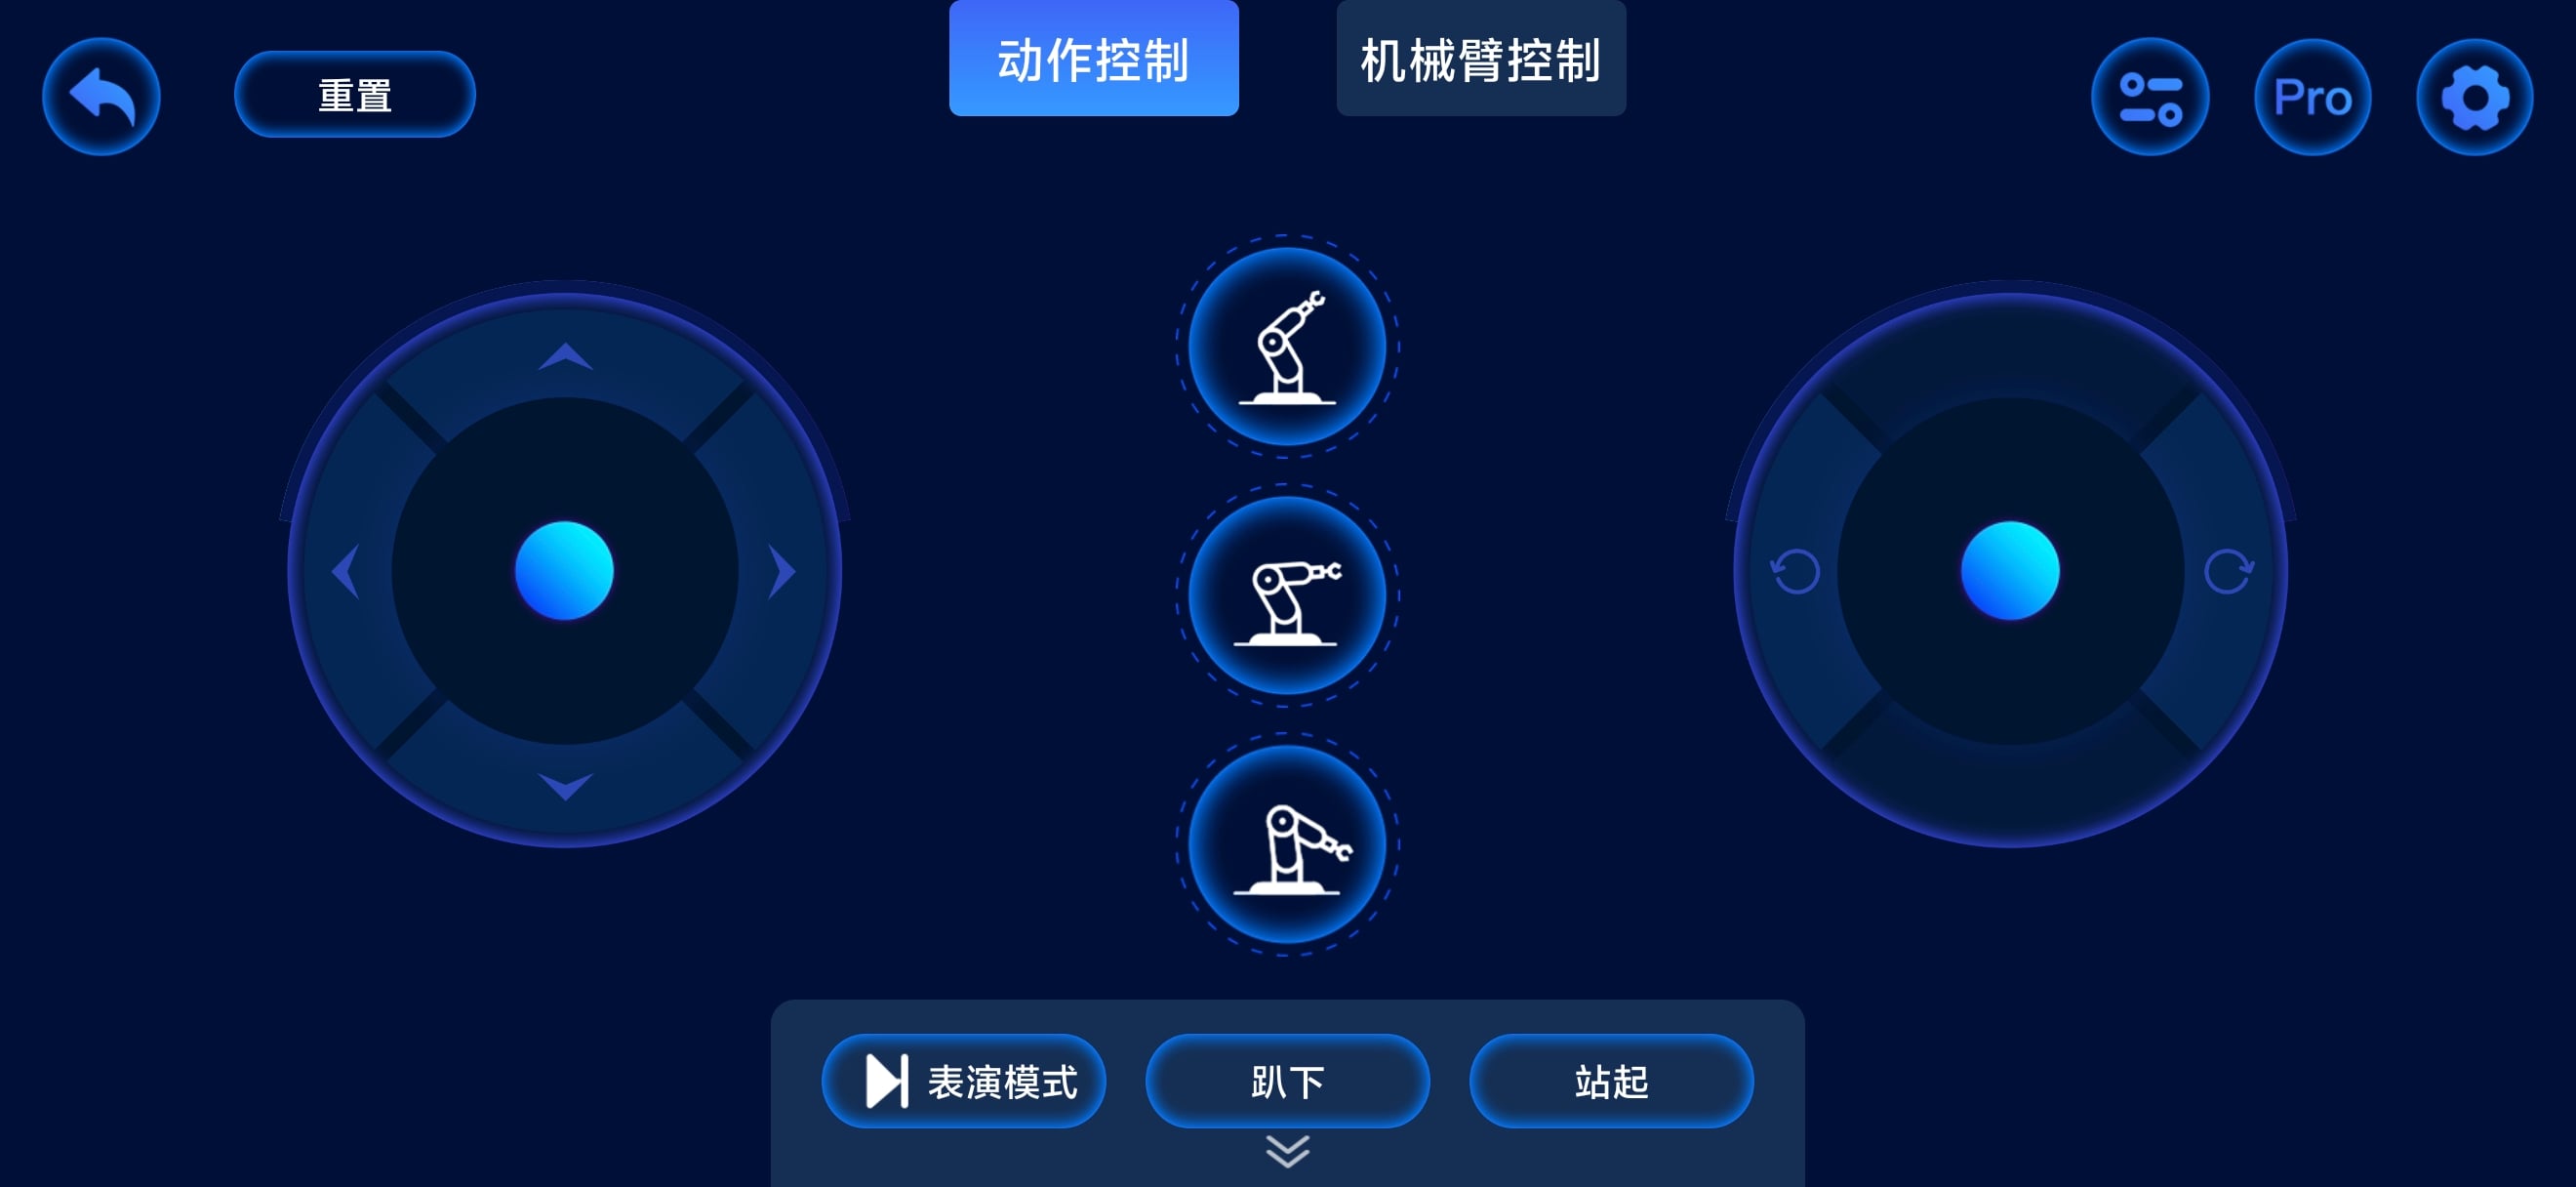
动作控制界面:左摇杆负责平移行走,右摇杆负责转向,中间三个快捷图标可一键切换机械臂姿态,底部为常用动作按钮。点击设置按钮可展开设置面板,调整步态模式(混合/轮式/足式)、运动速度、身体高度和步幅。
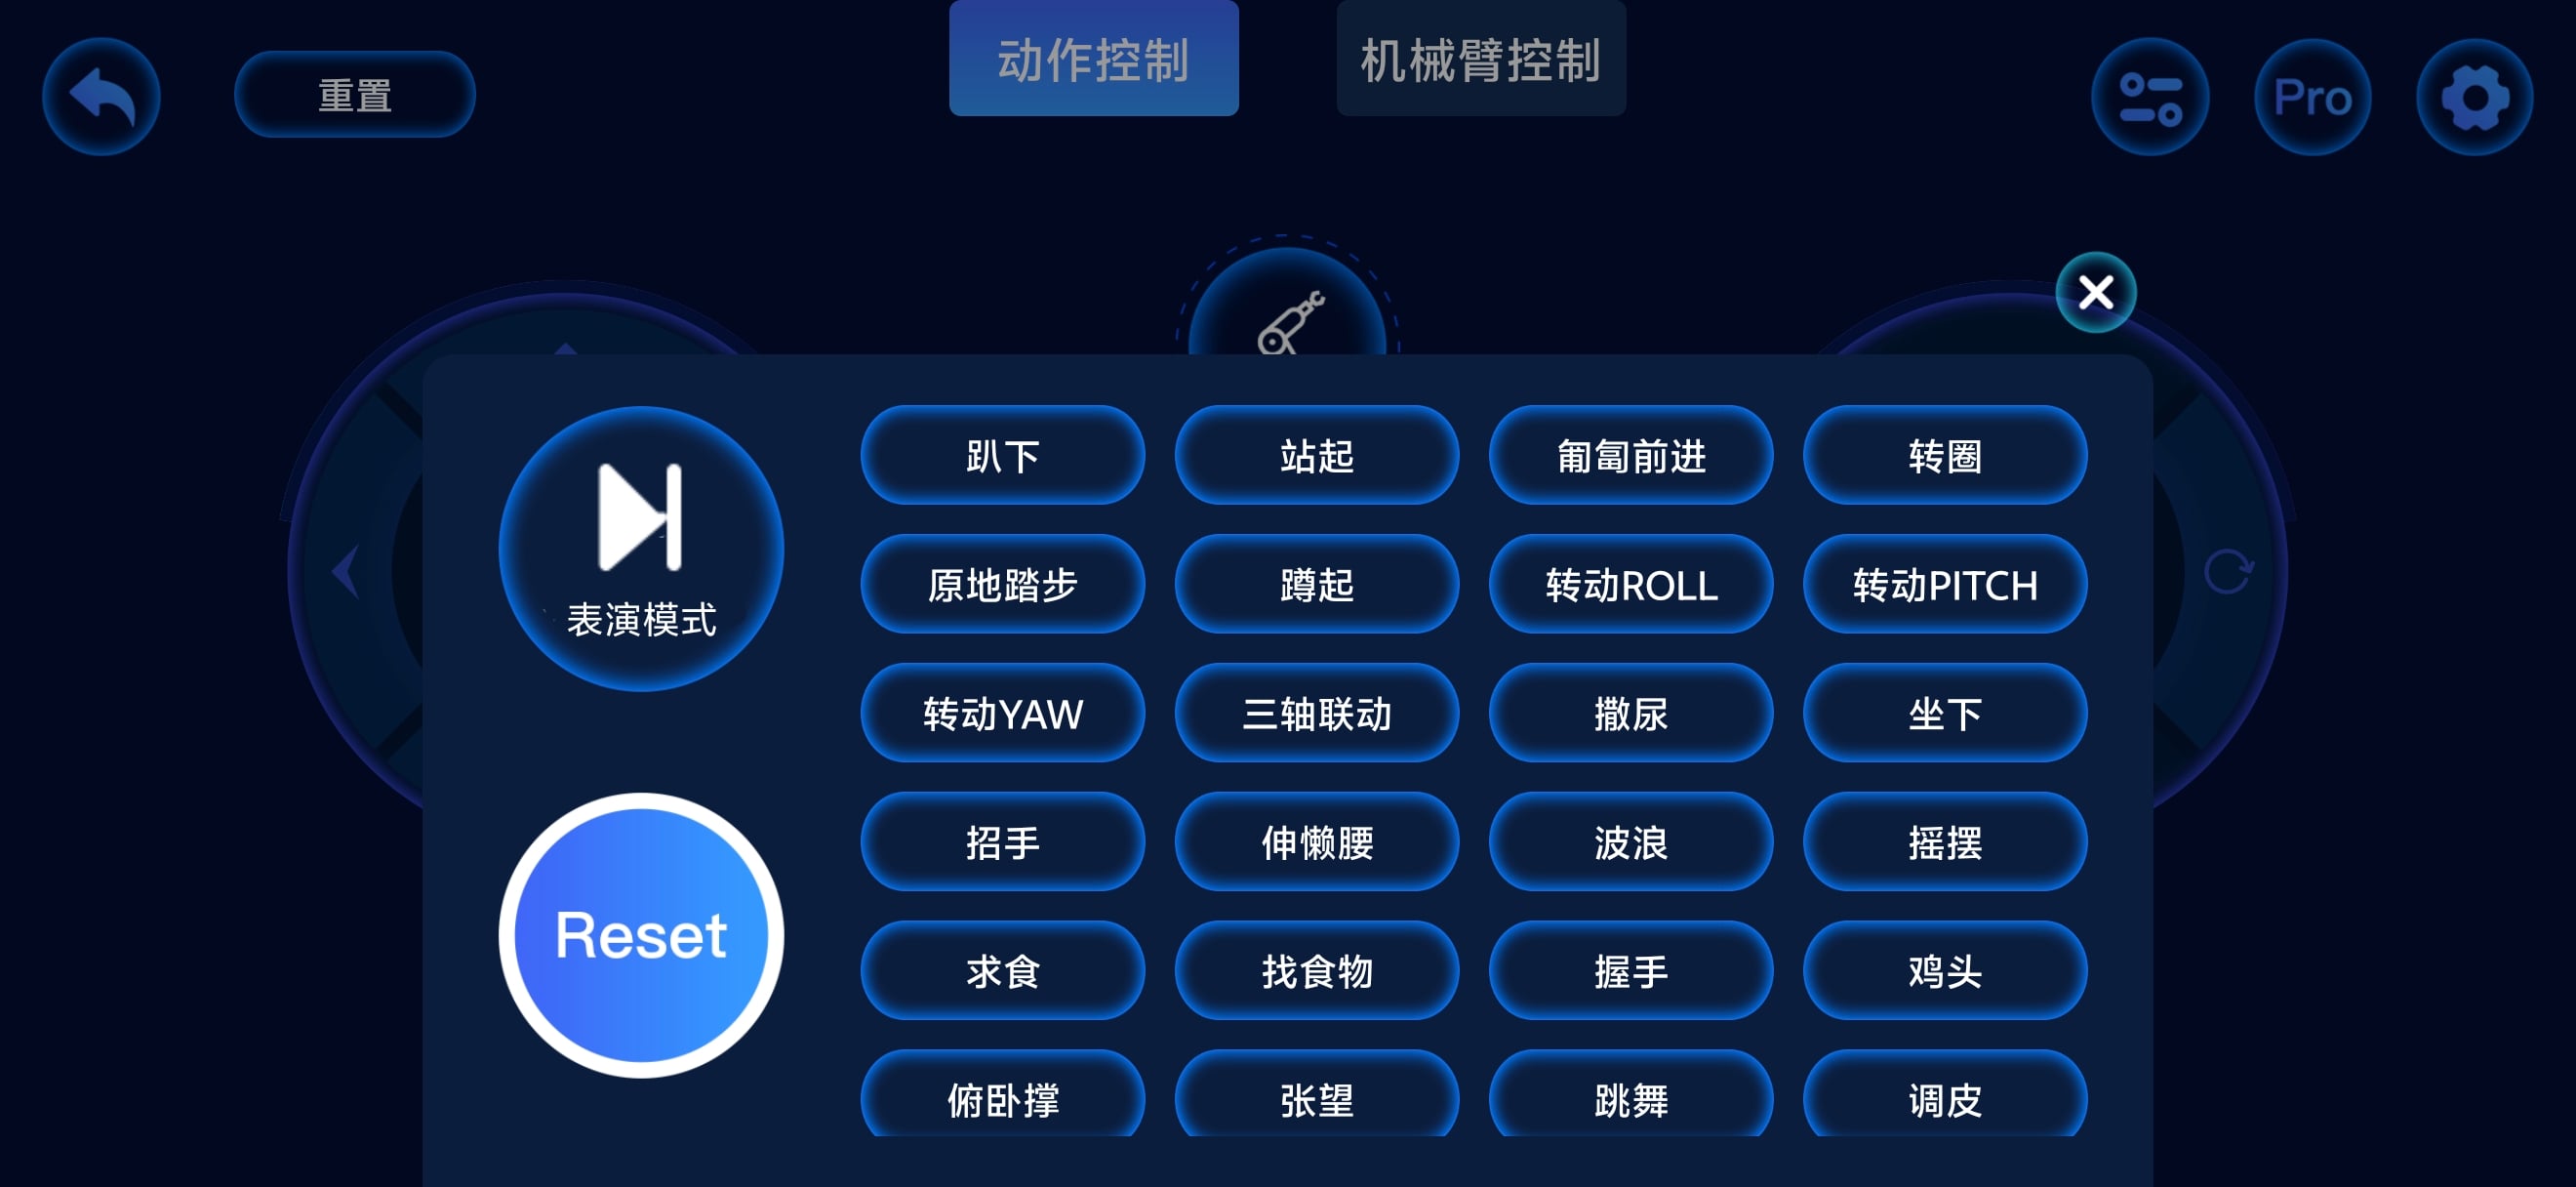
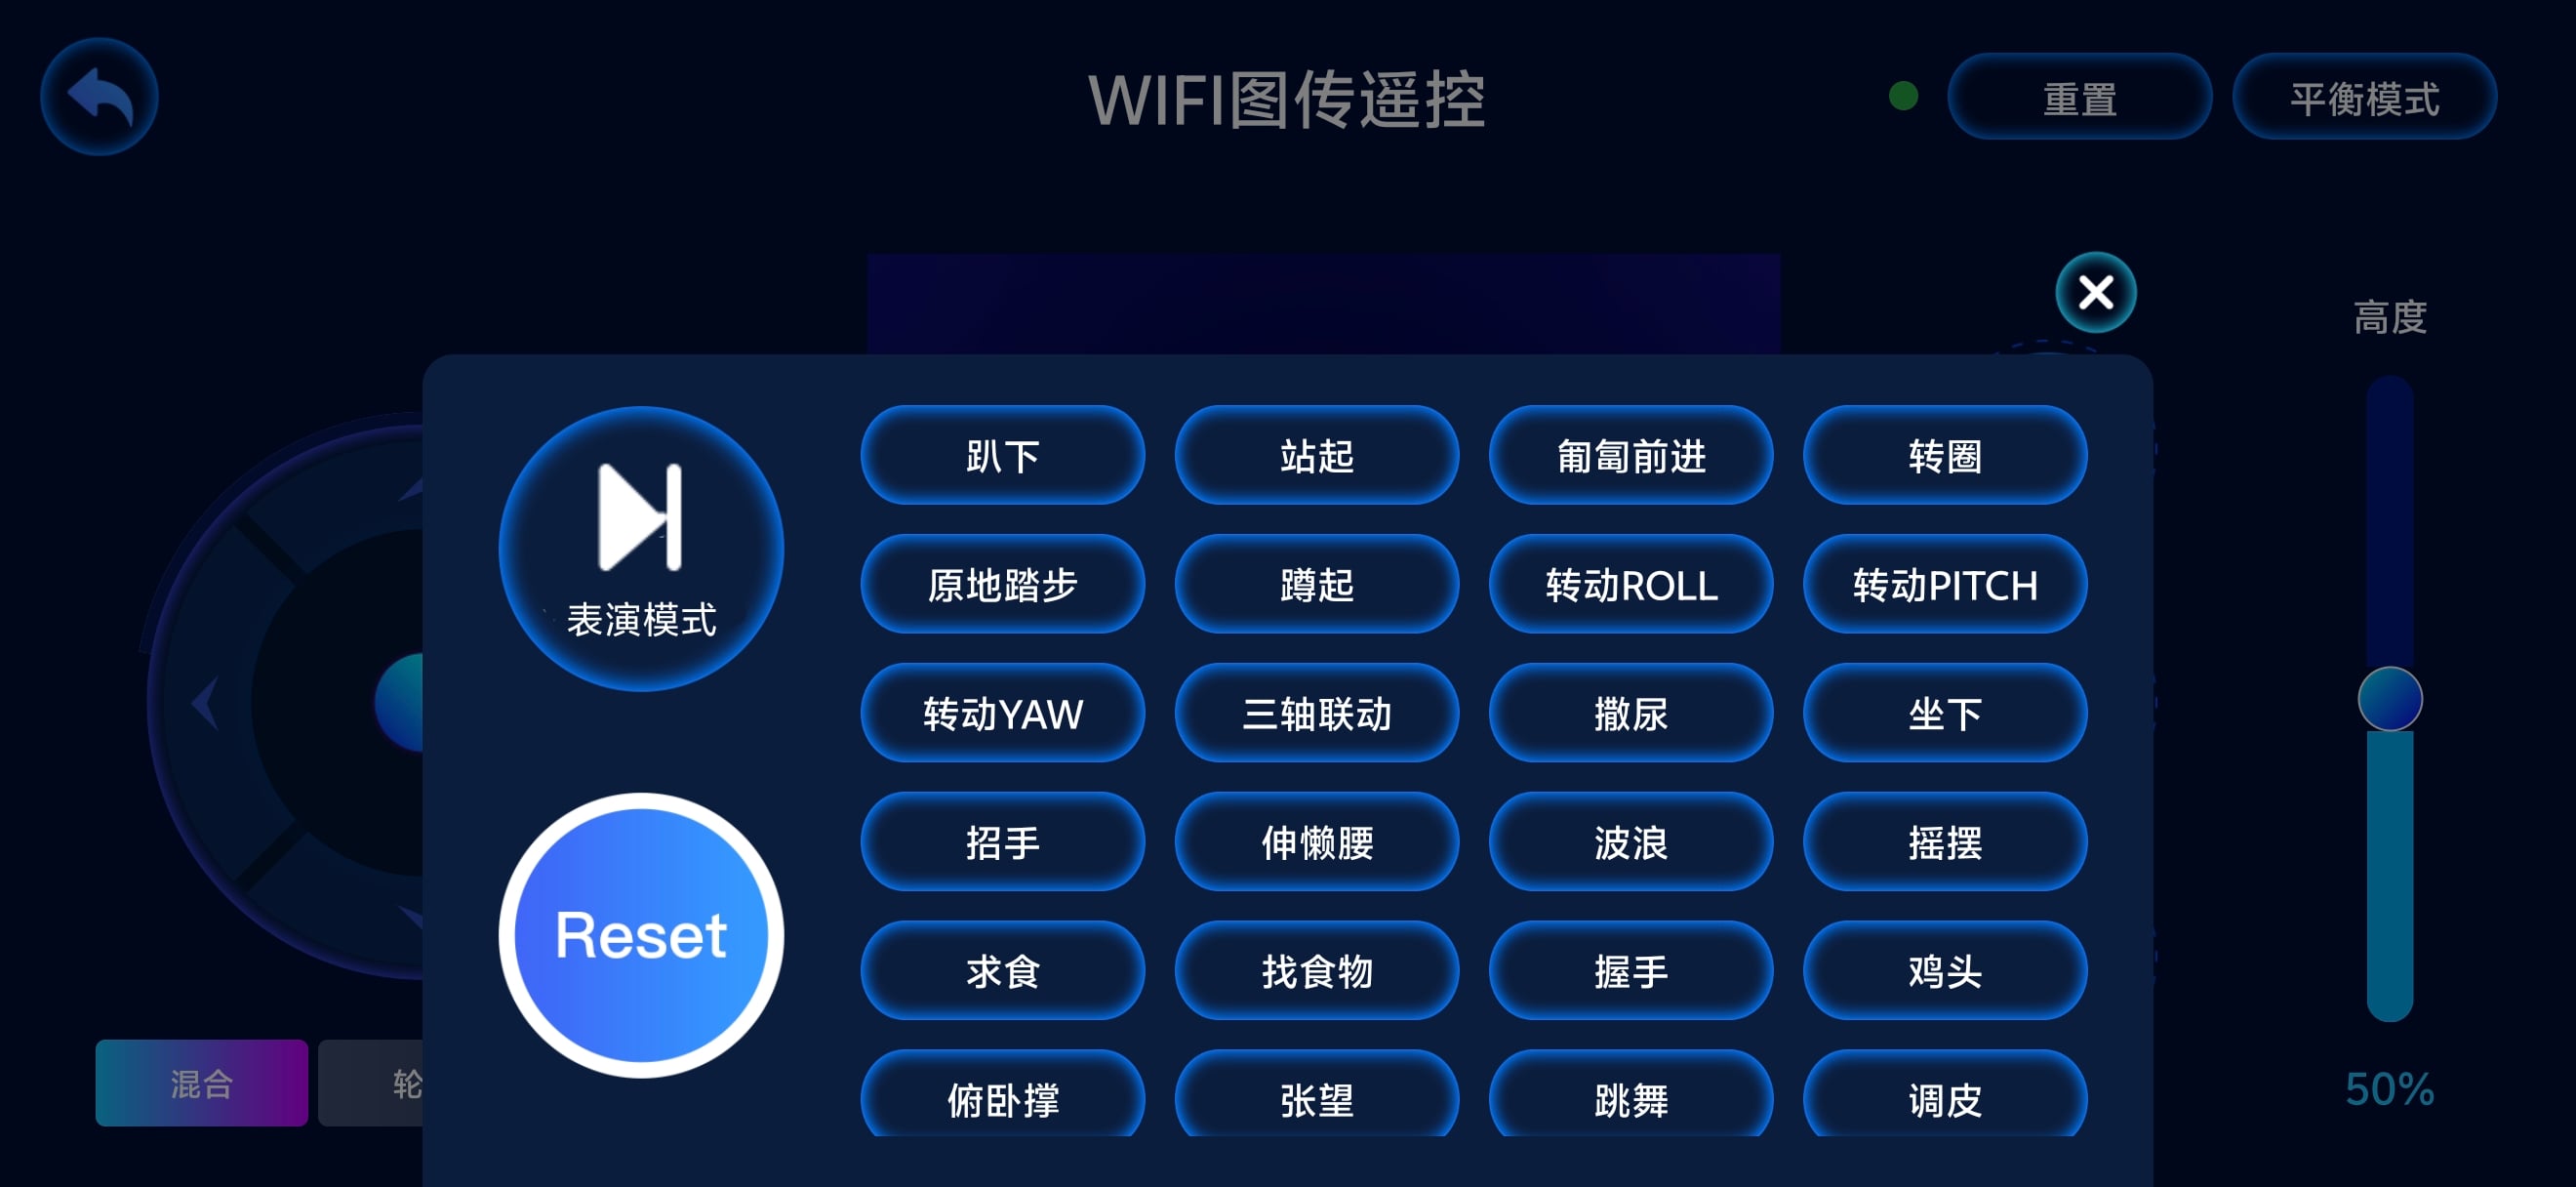
表演模式:点击底部,弹出完整动作列表,包含趴下、站起、匍匐前进、转圈、原地踏步、蹲起、转动 ROLL/PITCH/YAW、三轴联动、撒尿、坐下、招手、伸懒腰、波浪、摇摆、求食、找食物、握手、鸡头、俯卧撑、张望、跳舞、调皮等动作,点击 Reset 可复位。
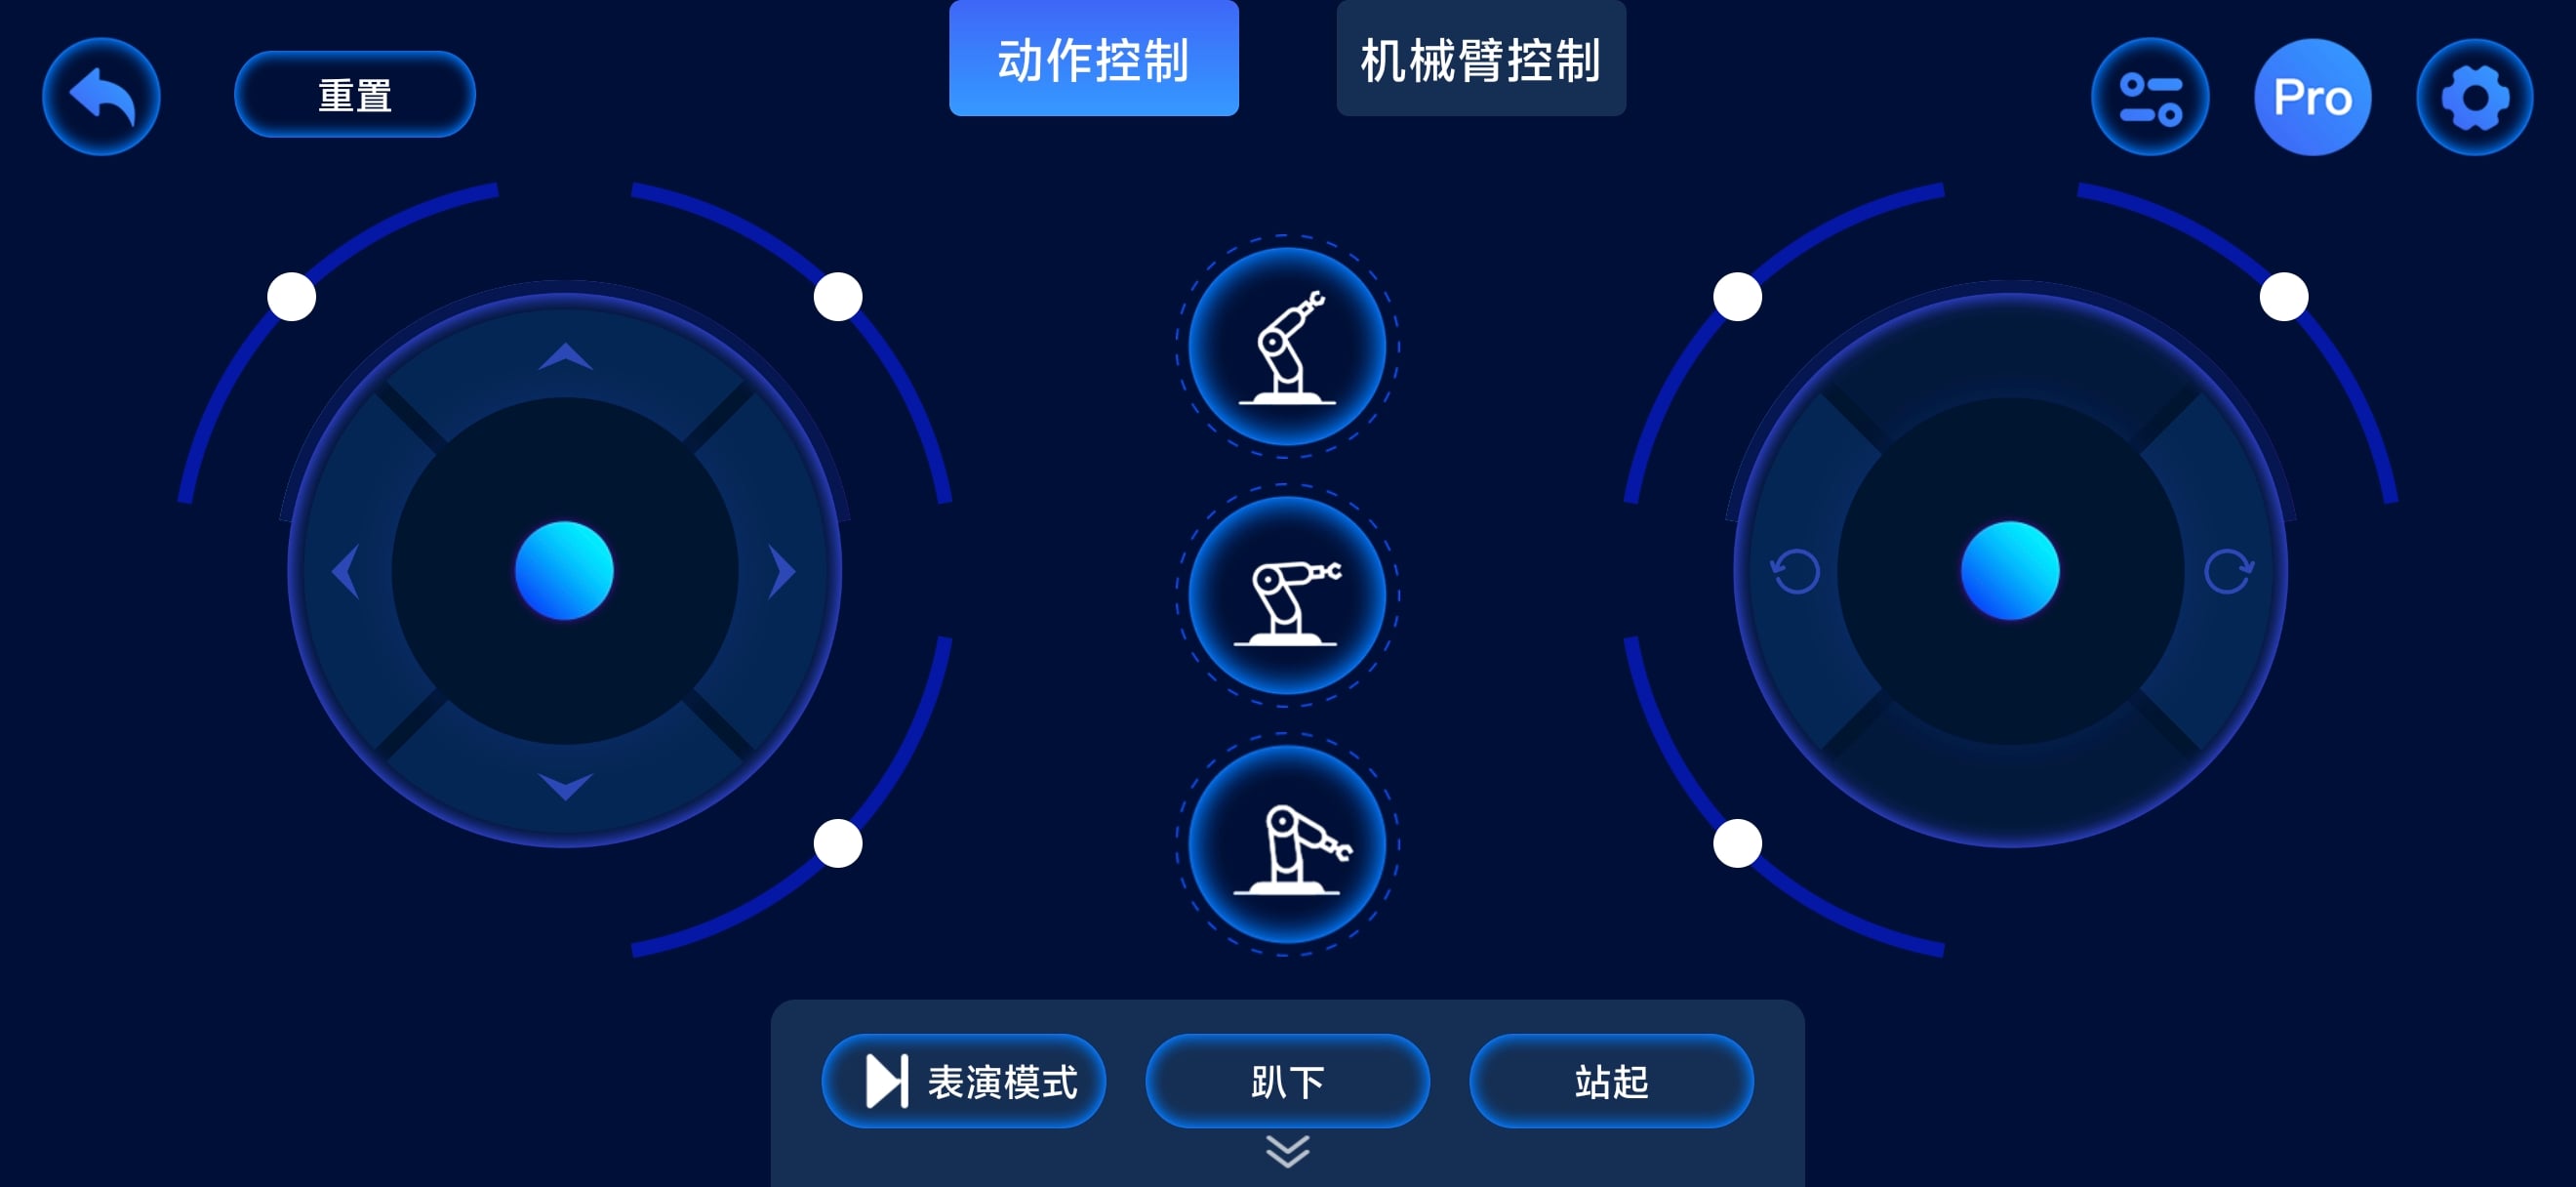
Pro 模式:点击右上角「Pro」按钮开启专业模式,摇杆外圈会出现额外的弧形滑条控制点,可对身体姿态(俯仰、偏航、翻滚)进行更精细的调节。
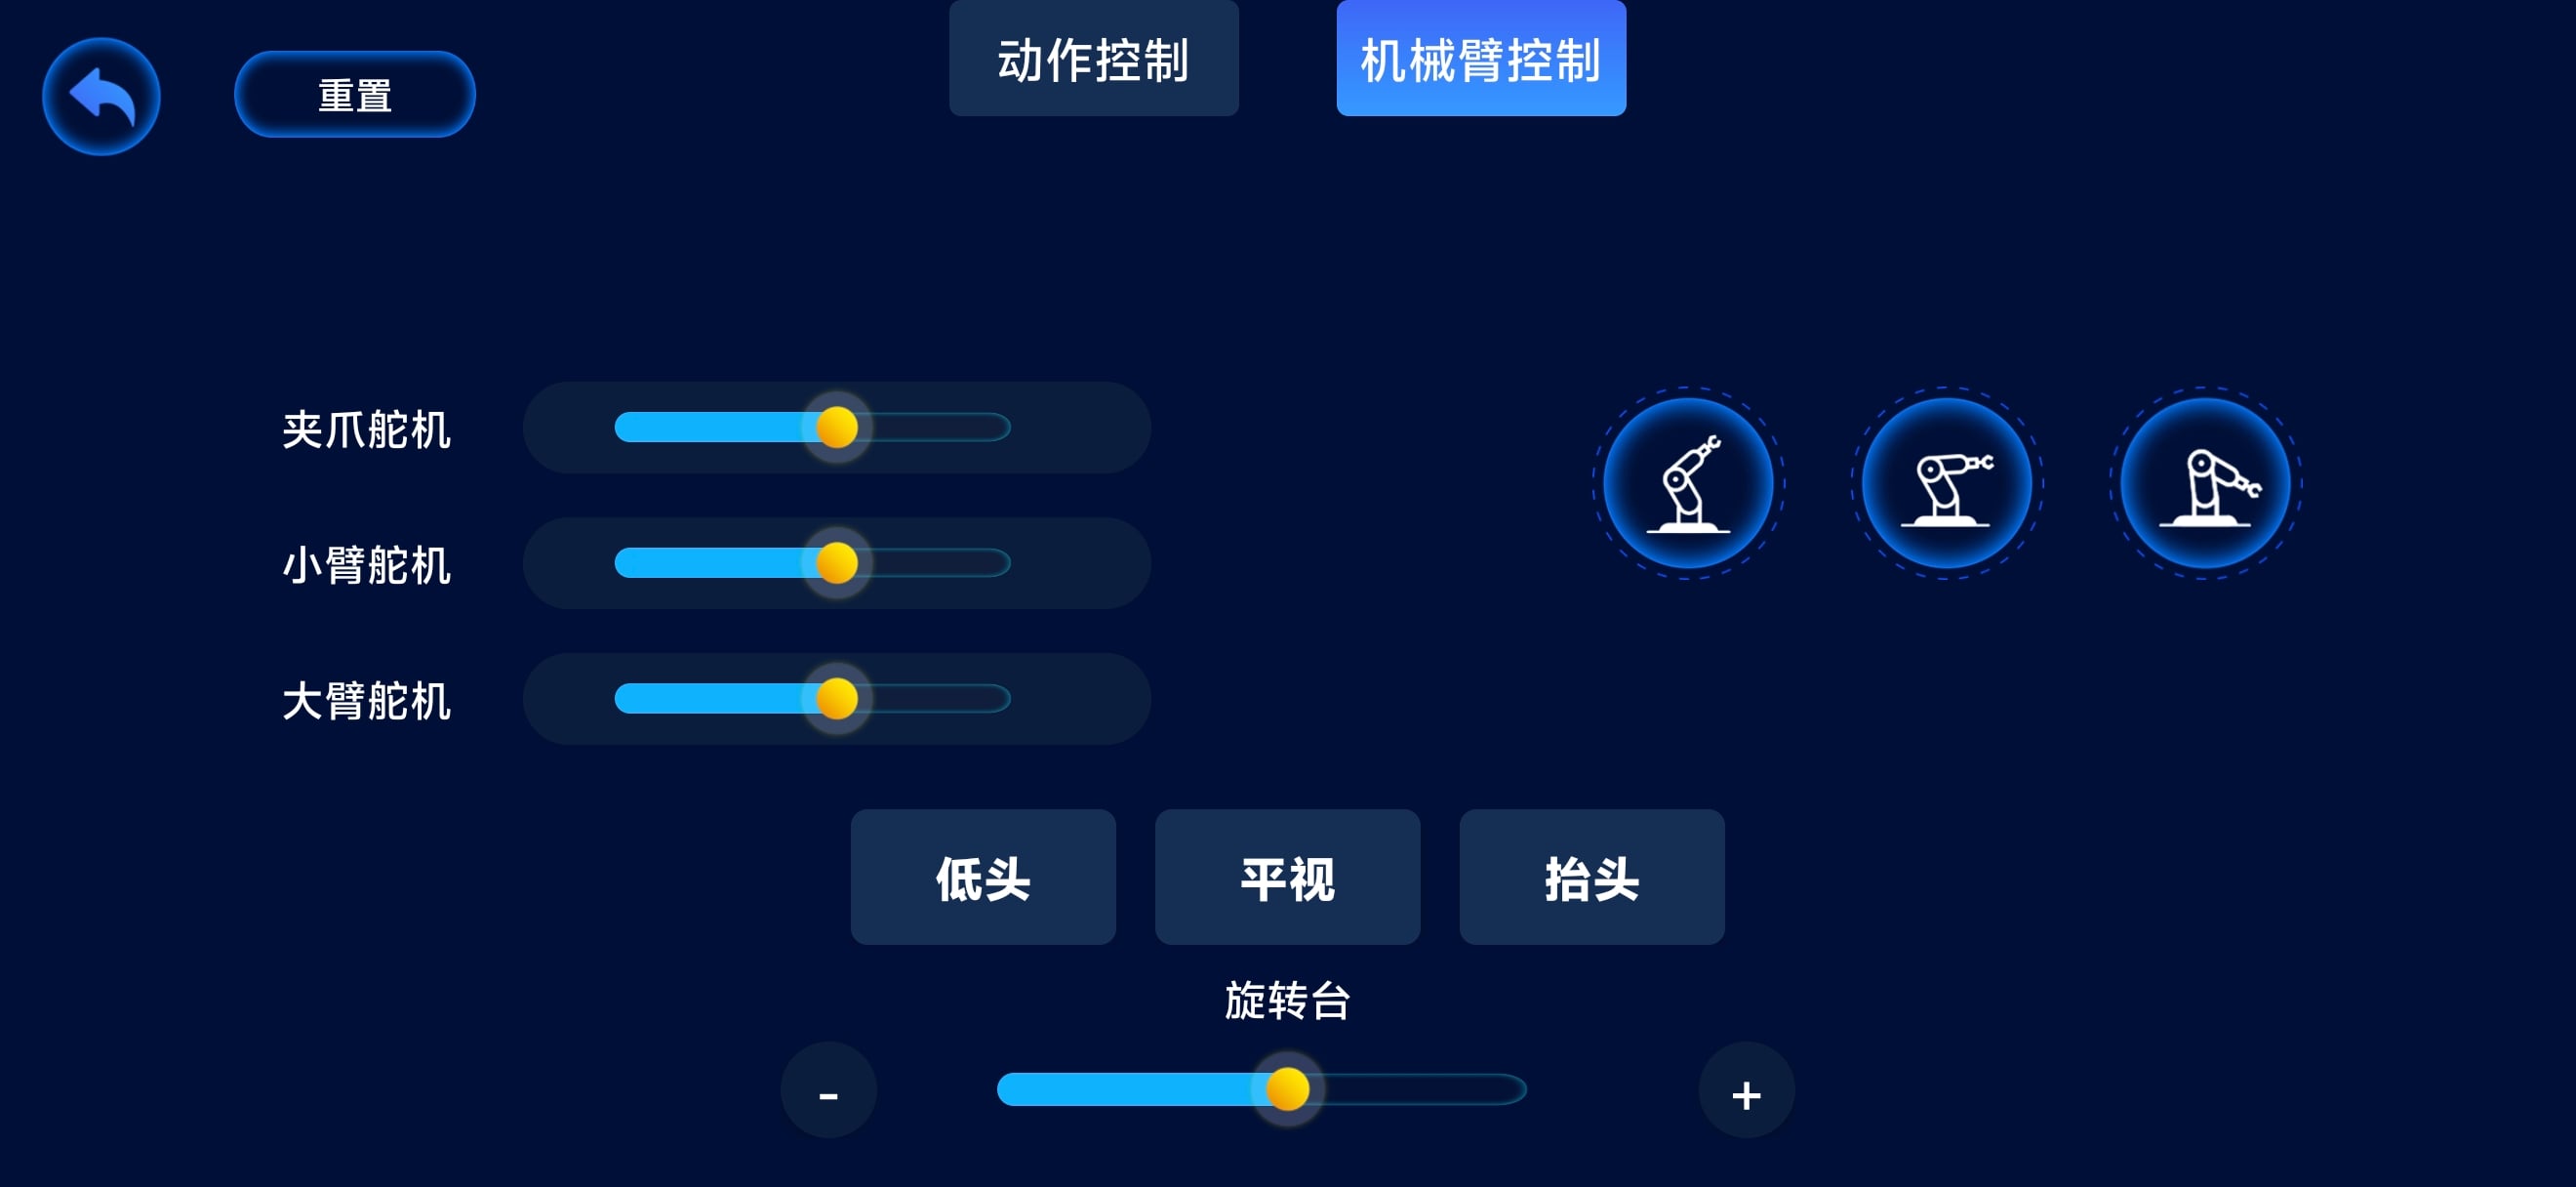
机械臂控制(仅带机械臂的机型):顶部切换到「机械臂控制」页签,可分别拖动夹爪舵机、小臂舵机、大臂舵机三个滑条精确控制各关节角度;右侧三个图标为预设机械臂姿态;下方提供「低头 / 平视 / 抬头」快捷抓取按钮和「旋转台」角度滑条。
⚠️ 蓝牙连接不需要 WiFi。
同一时间一台机器狗只能连接一部手机,如需切换设备,请先断开当前手机的蓝牙连接。
App 内 WIFI 图传遥控:
在 App 首页选择「WIFI 图传」,可以在遥控的同时实时查看机器狗摄像头画面。使用前需要满足两个条件:
- 机器狗已联网——如果还没有配网,请先参照"第二章:网络连接"完成配网
- 机器狗已开启图传模式——在「示例程序」中启动,具体方法见下文 3.2
进入后 App 显示设备选择页面,自动扫描同一网络下的机器狗。如未找到设备,请按以下步骤排查:
- 打开机器并开启图传模式(开启方法见 3.2),稍等几秒钟,点击右上角刷新按钮扫描设备
- 如设备未联网,点击右上角配网按钮给设备配置 WIFI(配网方法参见"第二章:网络连接")
- 配置成功并重启后,开启图传模式
- 点击右上角刷新按钮即可显示机器
💡 也可以点击右上角「指定 IP」手动输入机器狗的 IP 地址直接连接。
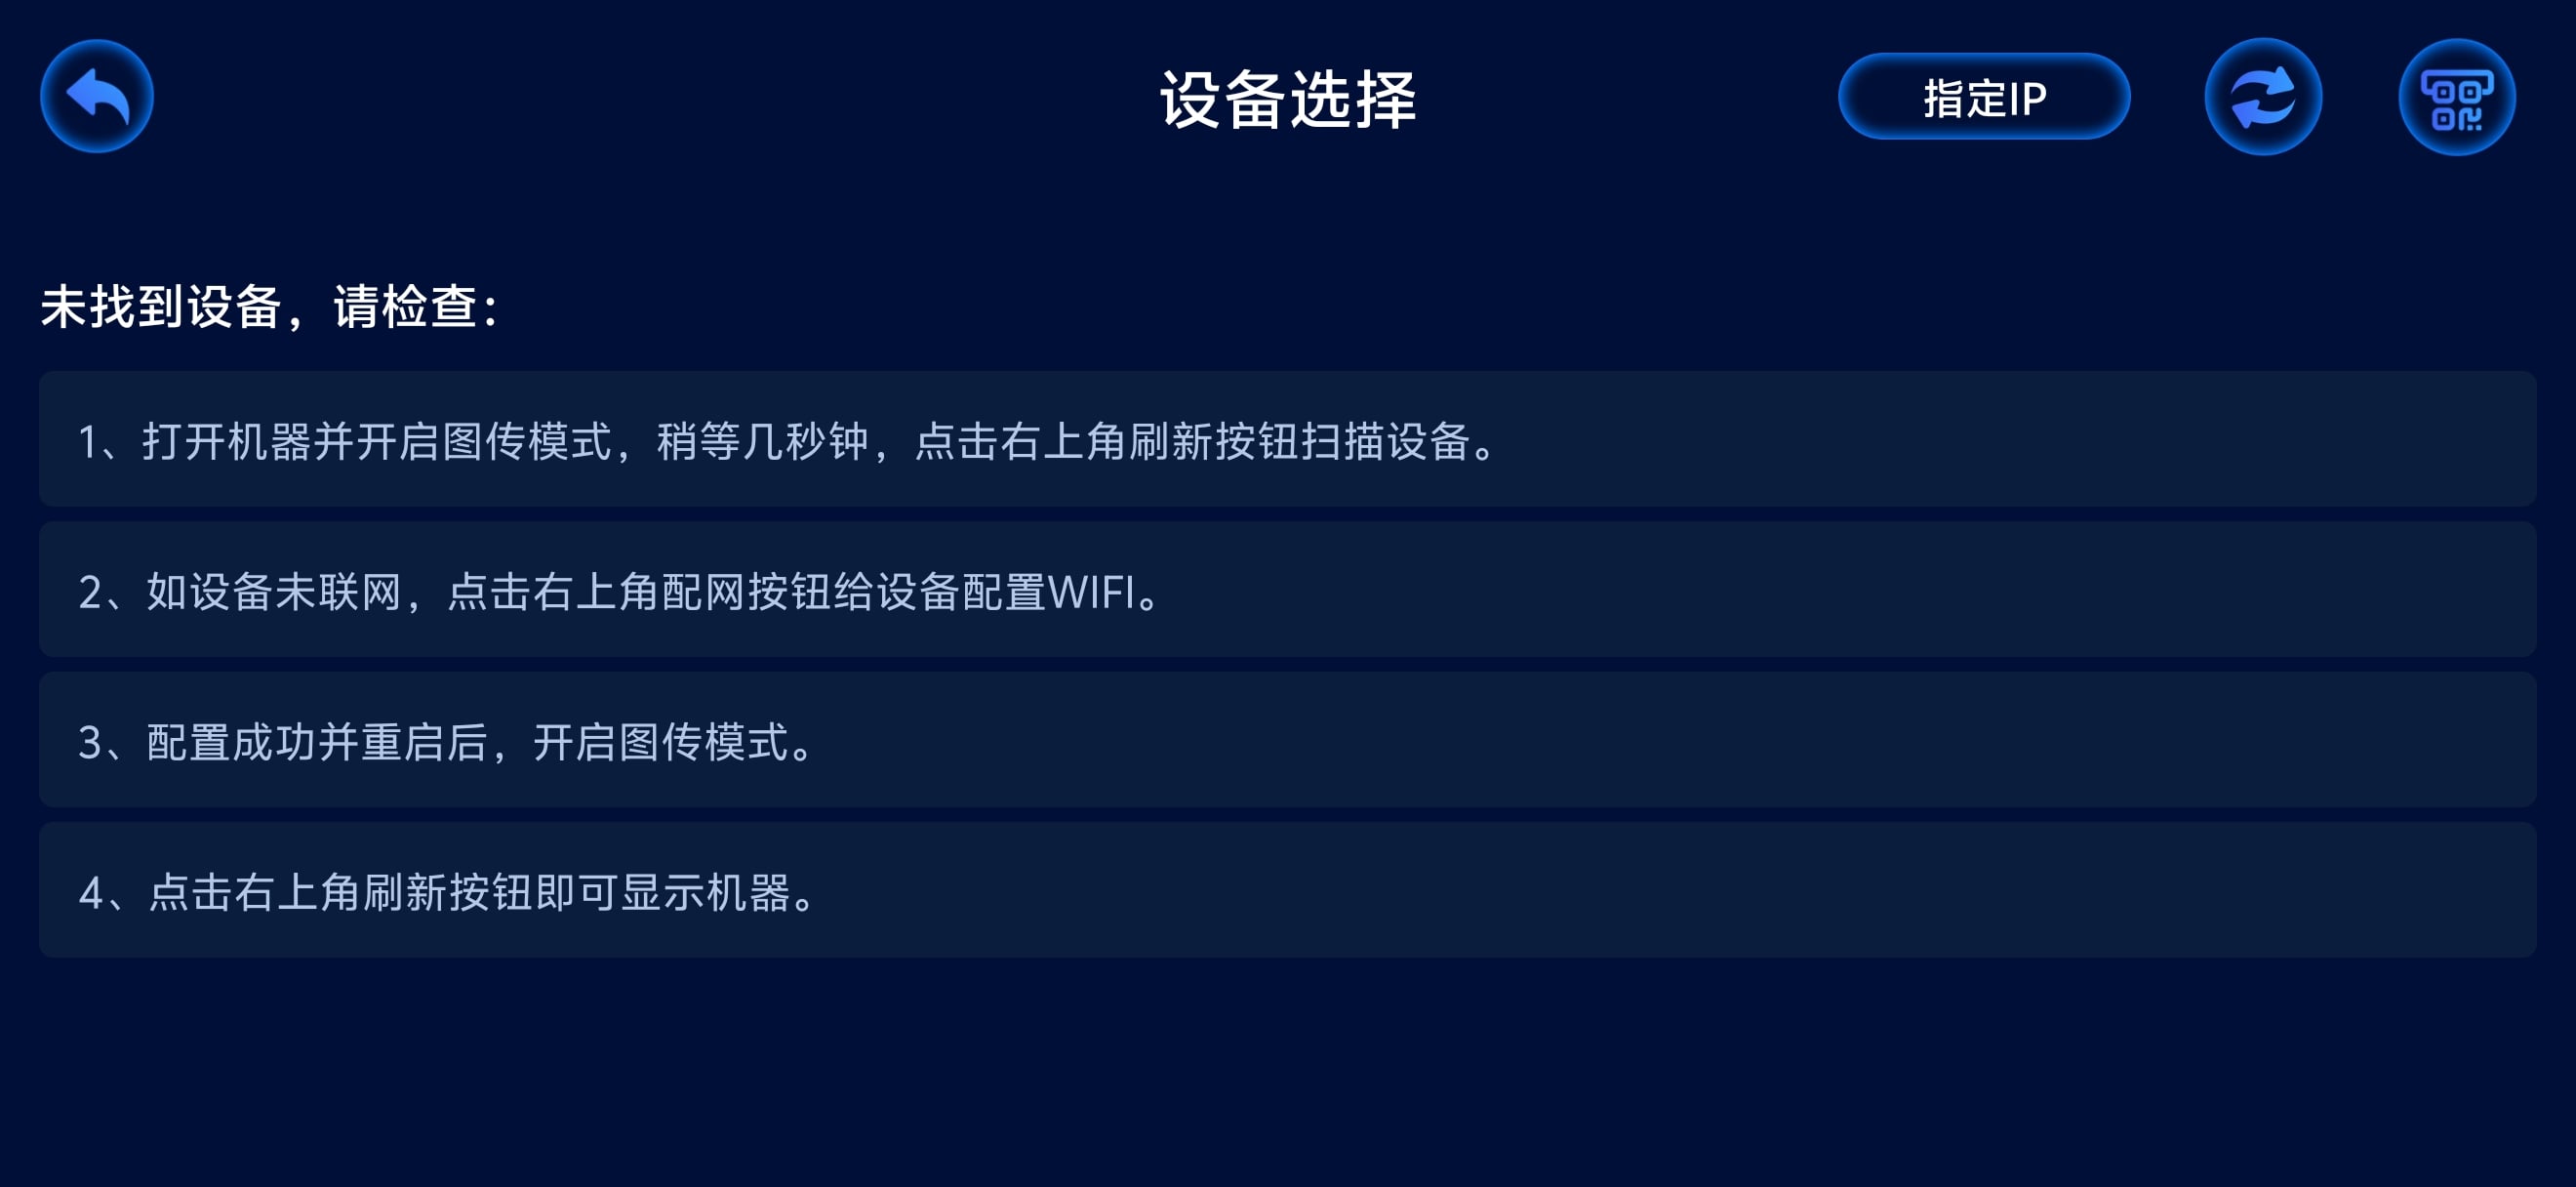
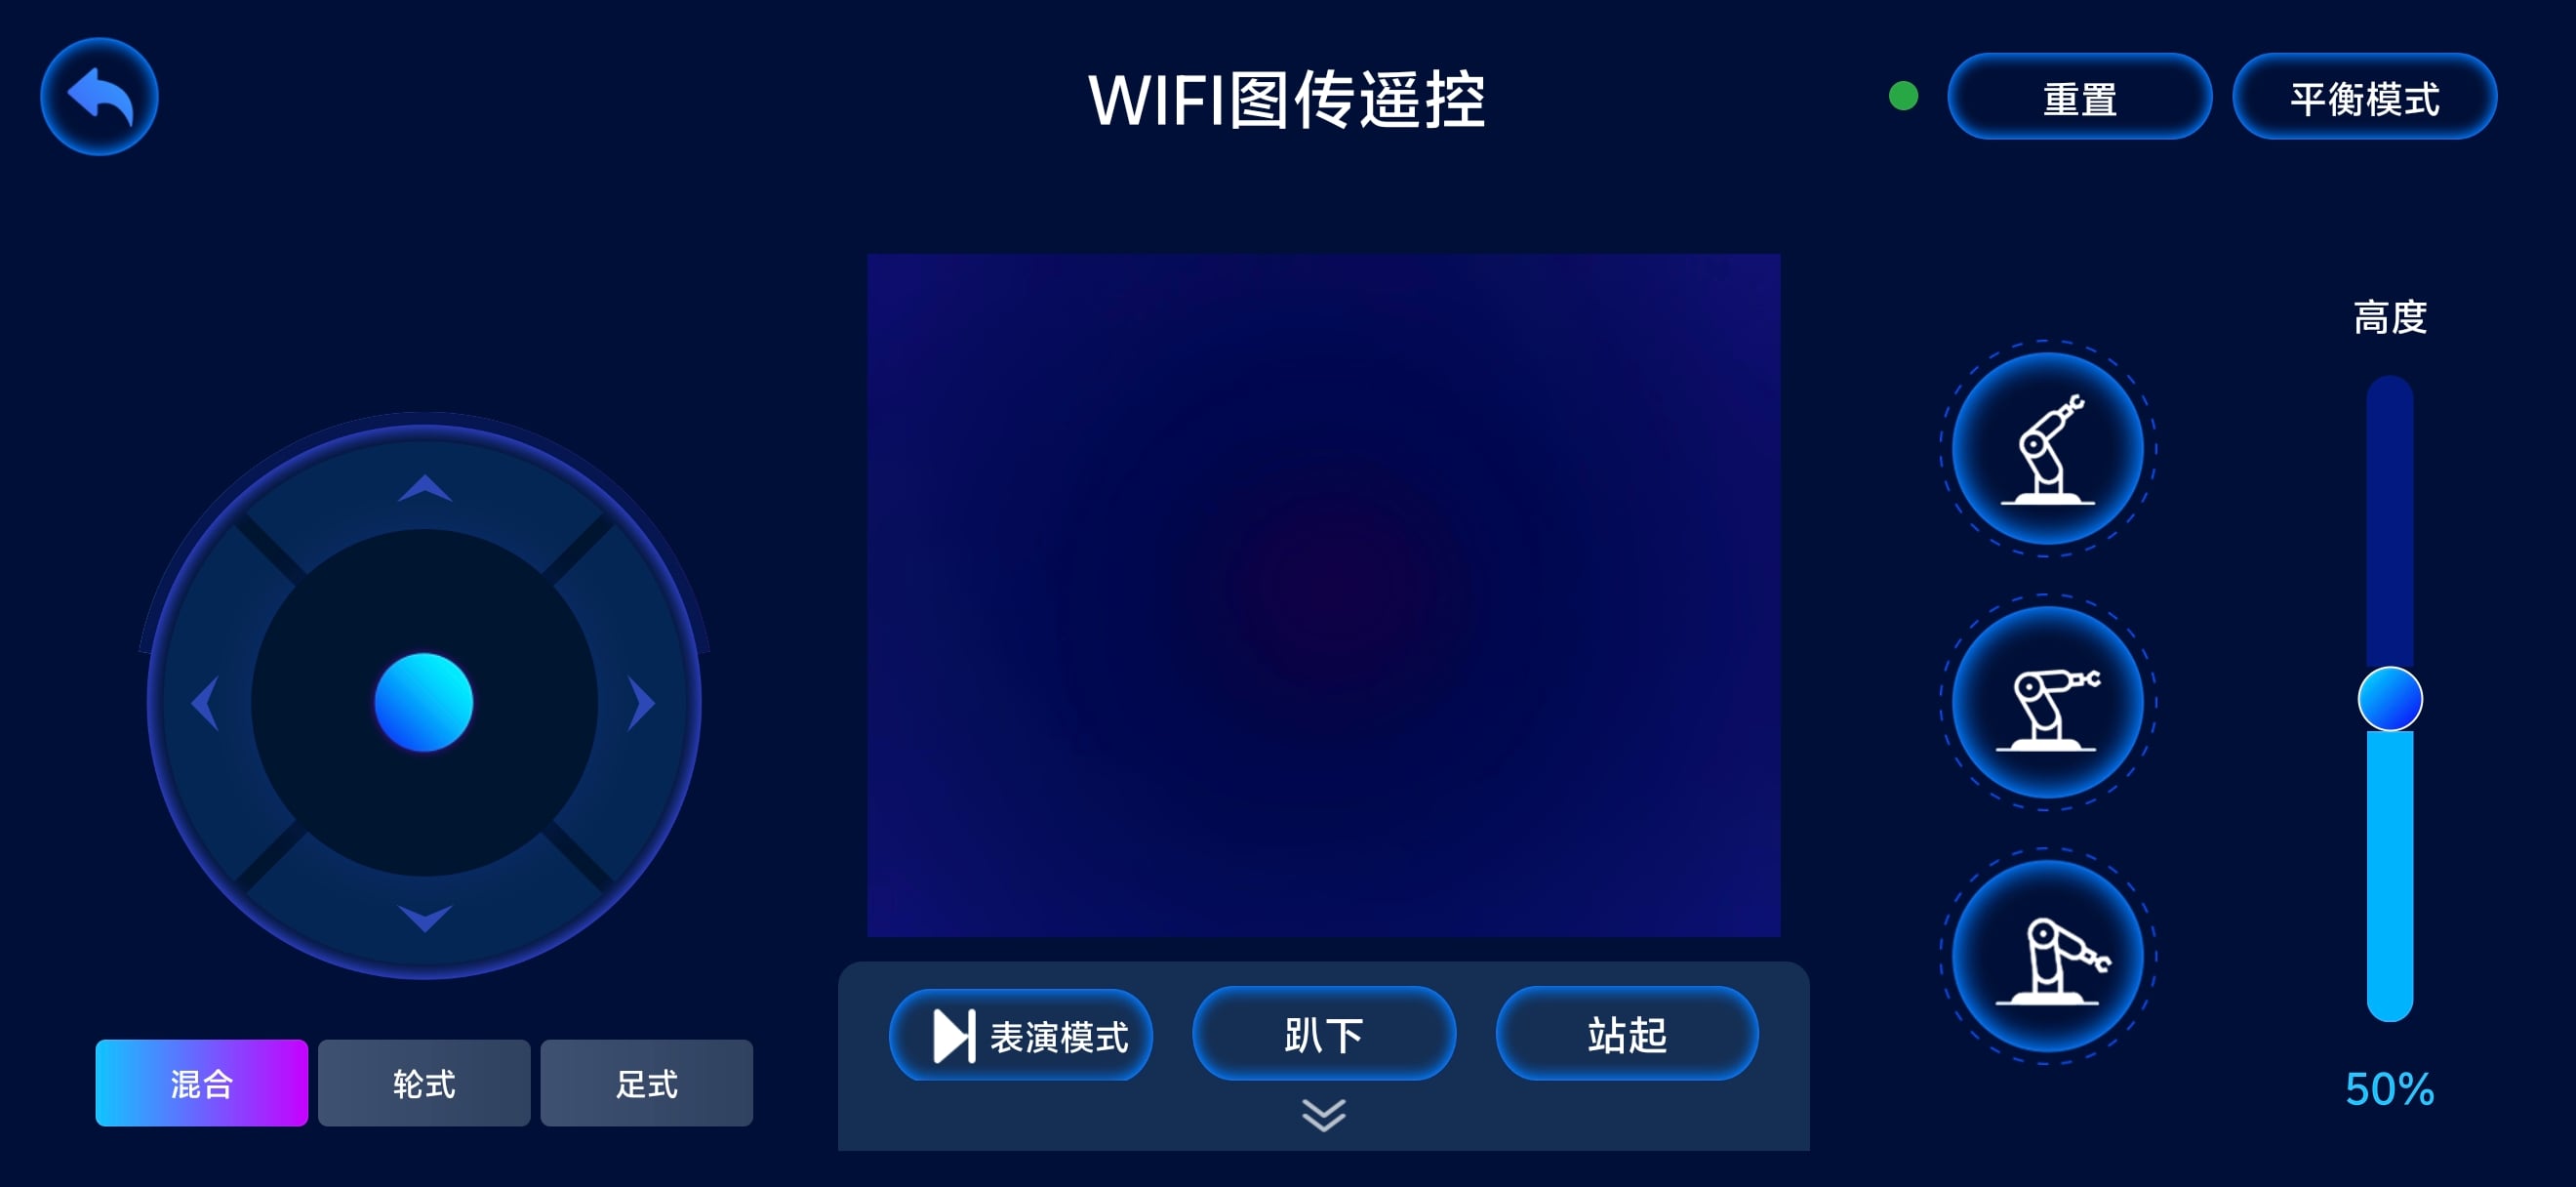
连接成功后进入 WIFI 图传遥控界面:
- 中间:摄像头实时视频画面
- 左侧:方向摇杆,下方可切换「混合 / 轮式 / 足式」运动模式(轮足机型)
- 右侧:机械臂预设姿态按钮和「高度」滑条(百分比显示)
- 底部:表演模式、趴下、站起等快捷动作按钮
- 右上角:重置按钮和「平衡模式」开关,绿点表示连接状态正常
WIFI 图传模式下同样支持完整的表演模式动作列表:
基础设置与舵机标定:
在起始主界面点击右上角设置按钮 进入基础设置,可切换界面语言(跟随系统 / 中文 / English),并可开启开发选项(以开发者身份运行此项目)。
当您发现您的机器狗姿态不正常时,如站立姿态时,某条腿严重偏离导致四条腿无法同时着地,很有可能是由于螺丝松动或舵机滑齿导致初始位置偏离预设值。此时您可以进行初始位置标定,以重新校准机器狗初始位置预设值。
打开XGO APP,点击  按钮,以开发者身份运行后返回蓝牙遥控页面,通过蓝牙连接上机器人后,点击
 进入标定页面,点击“进入标定模式”,此时机器狗的舵机将不再输出力矩,允许您转动所有关节。
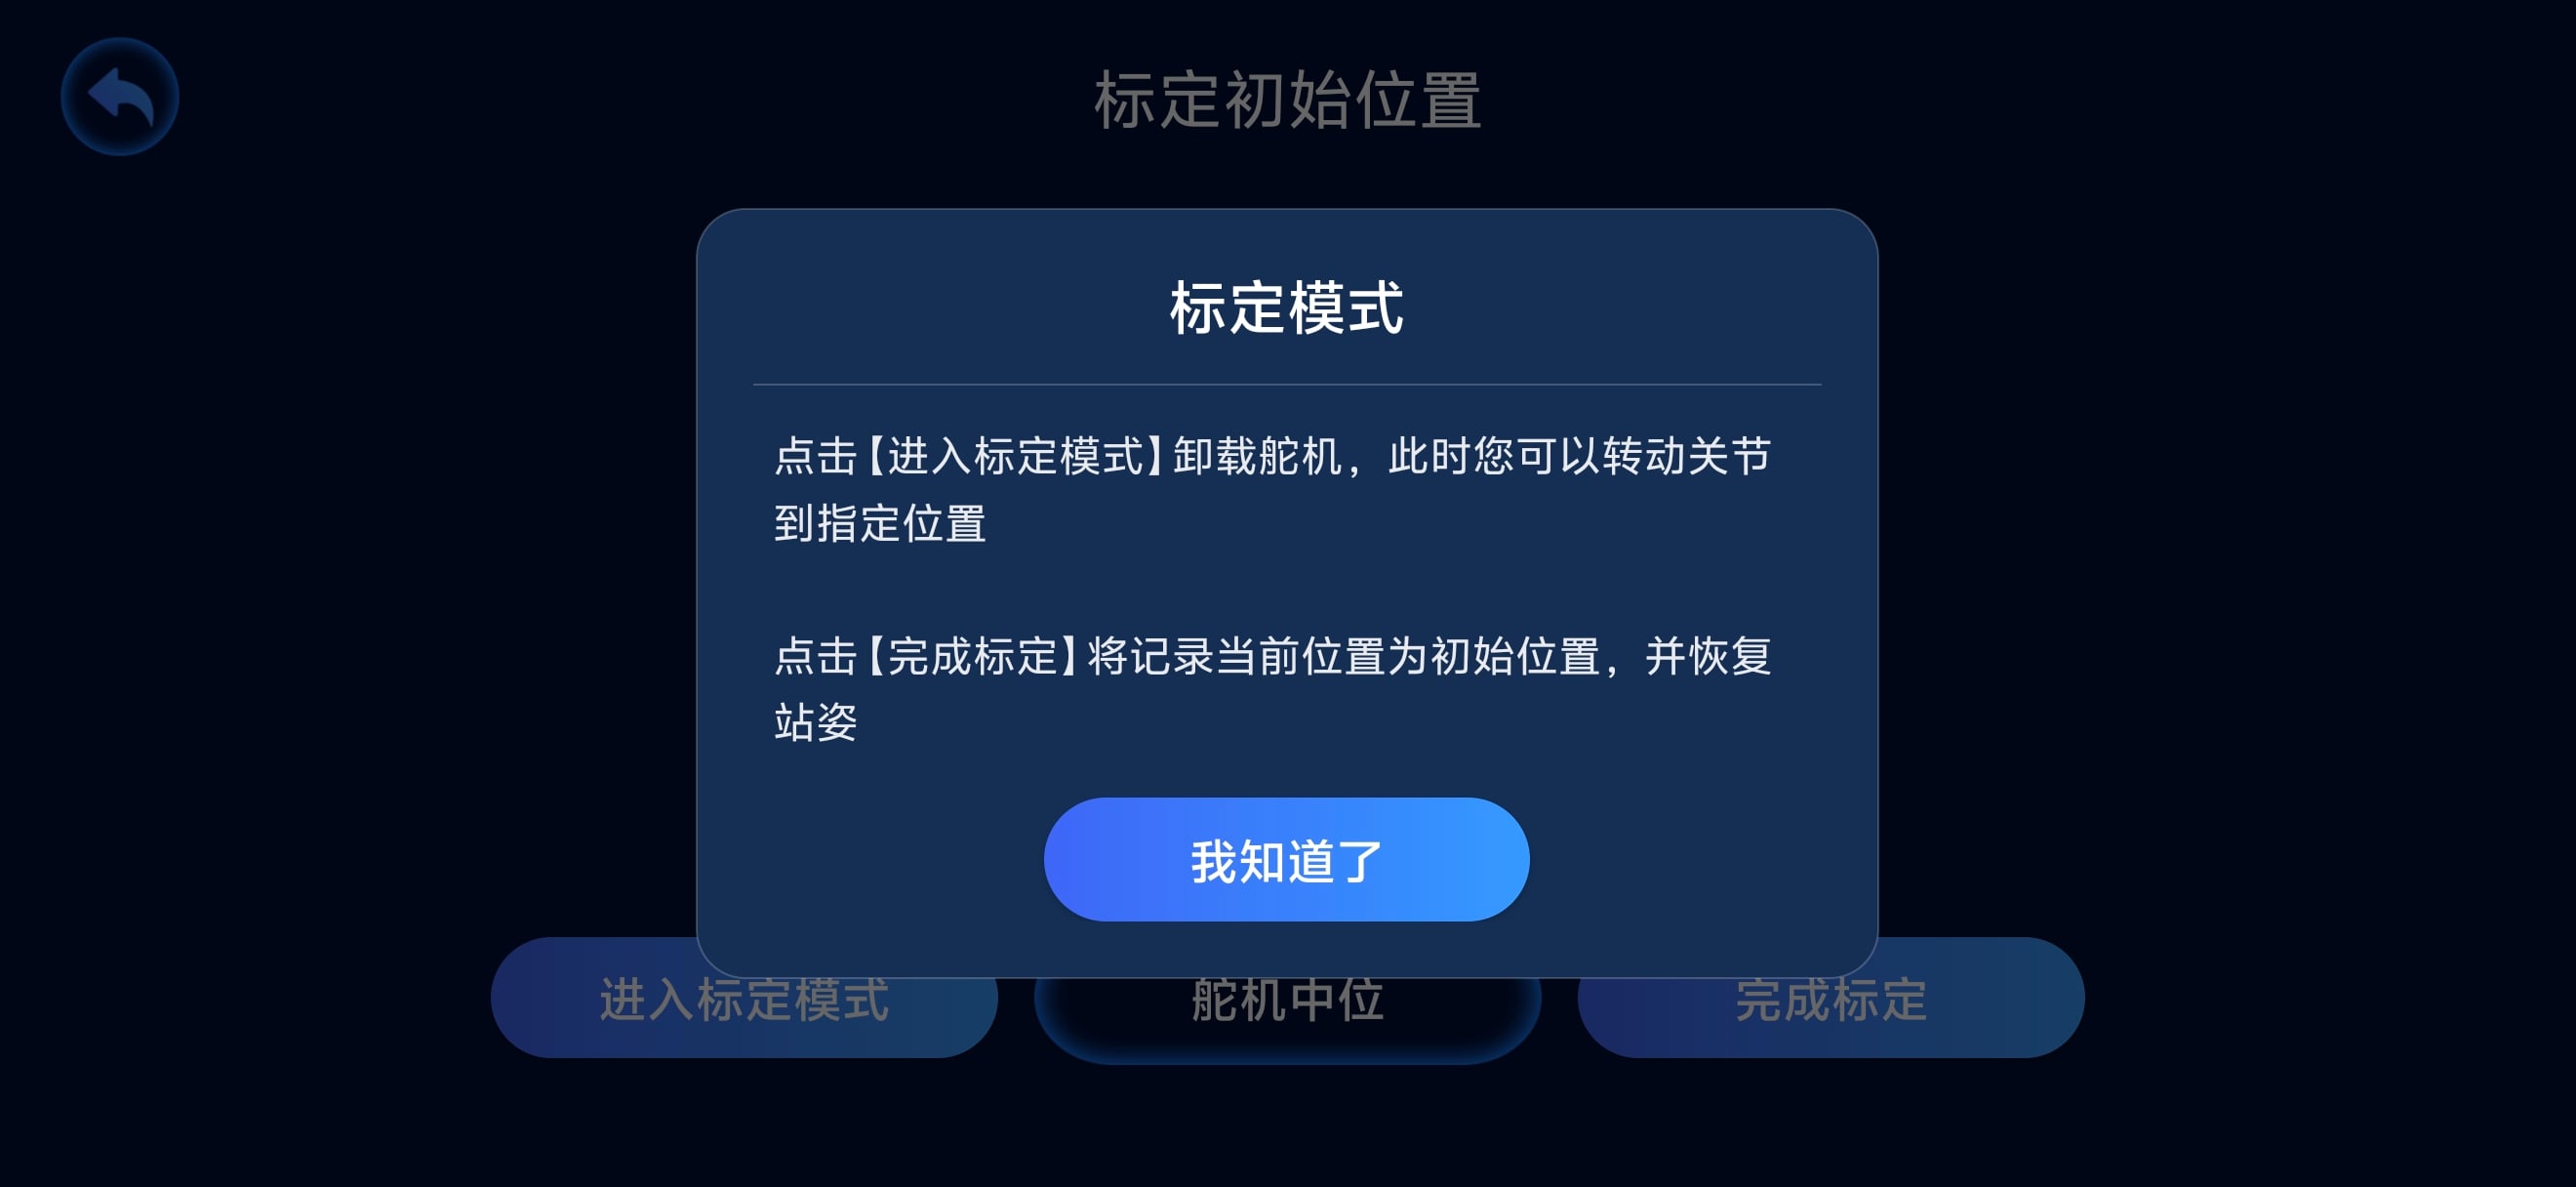
将机器狗按照下图姿势摆放
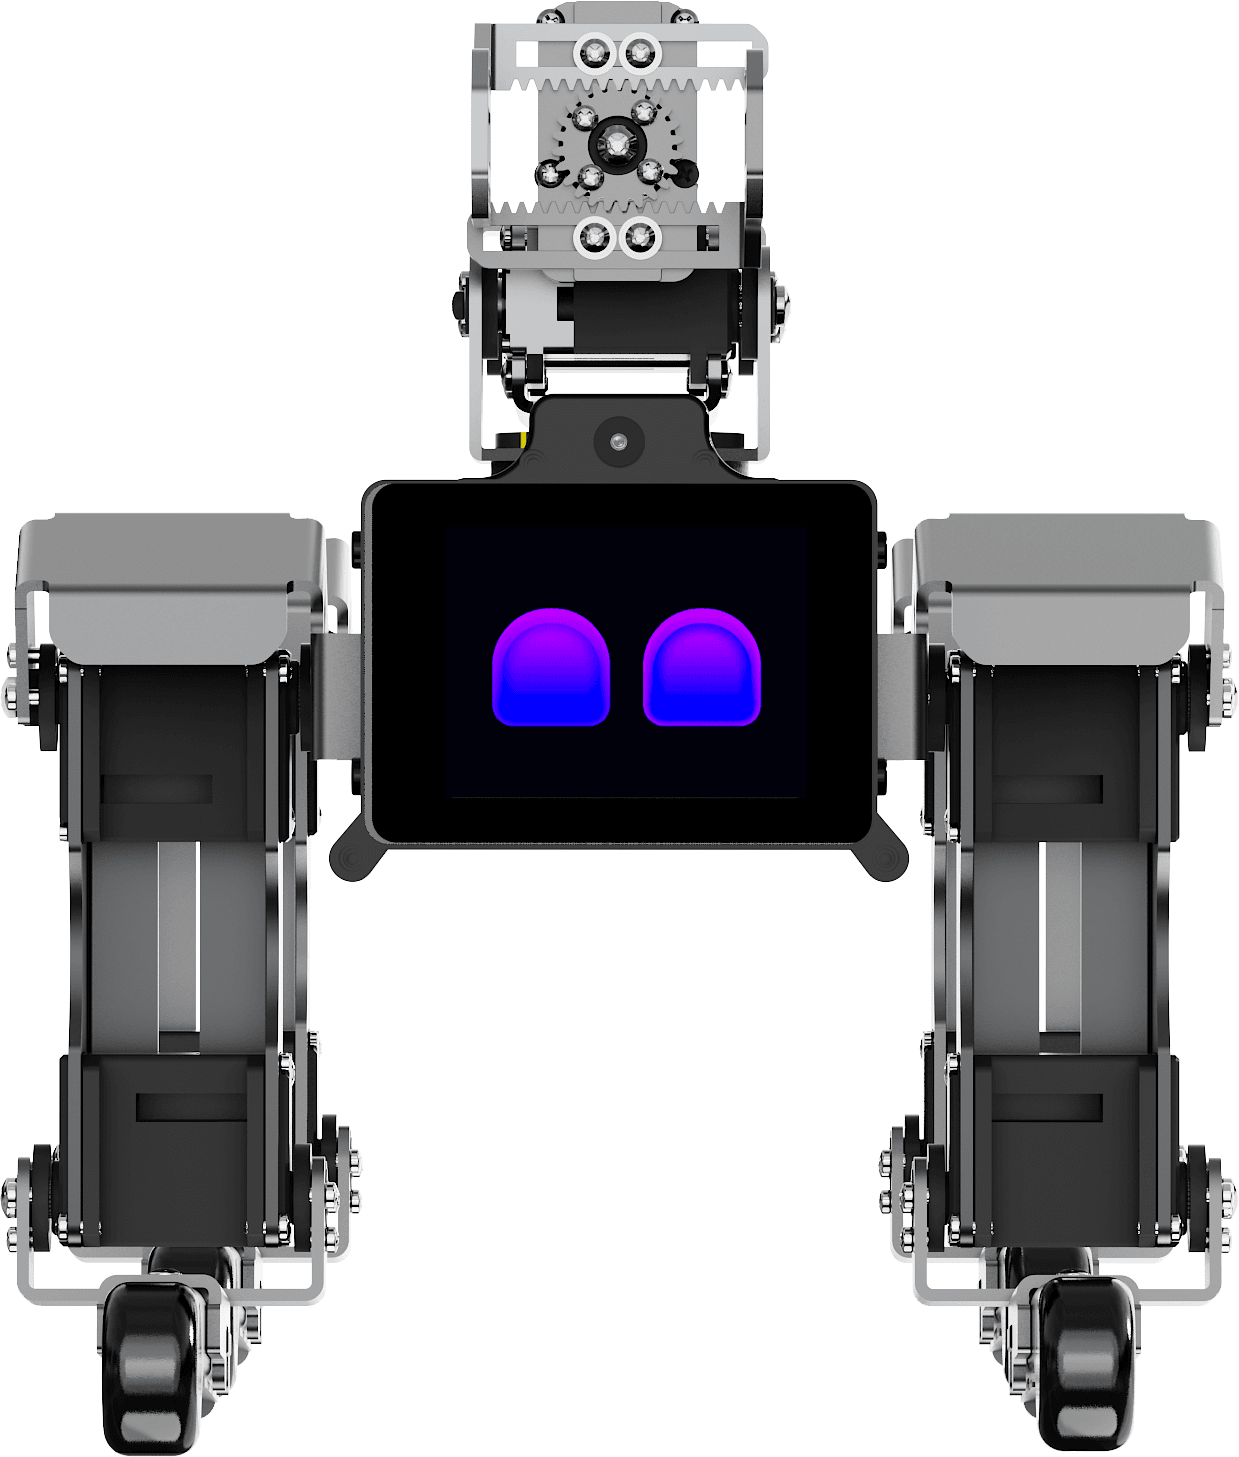
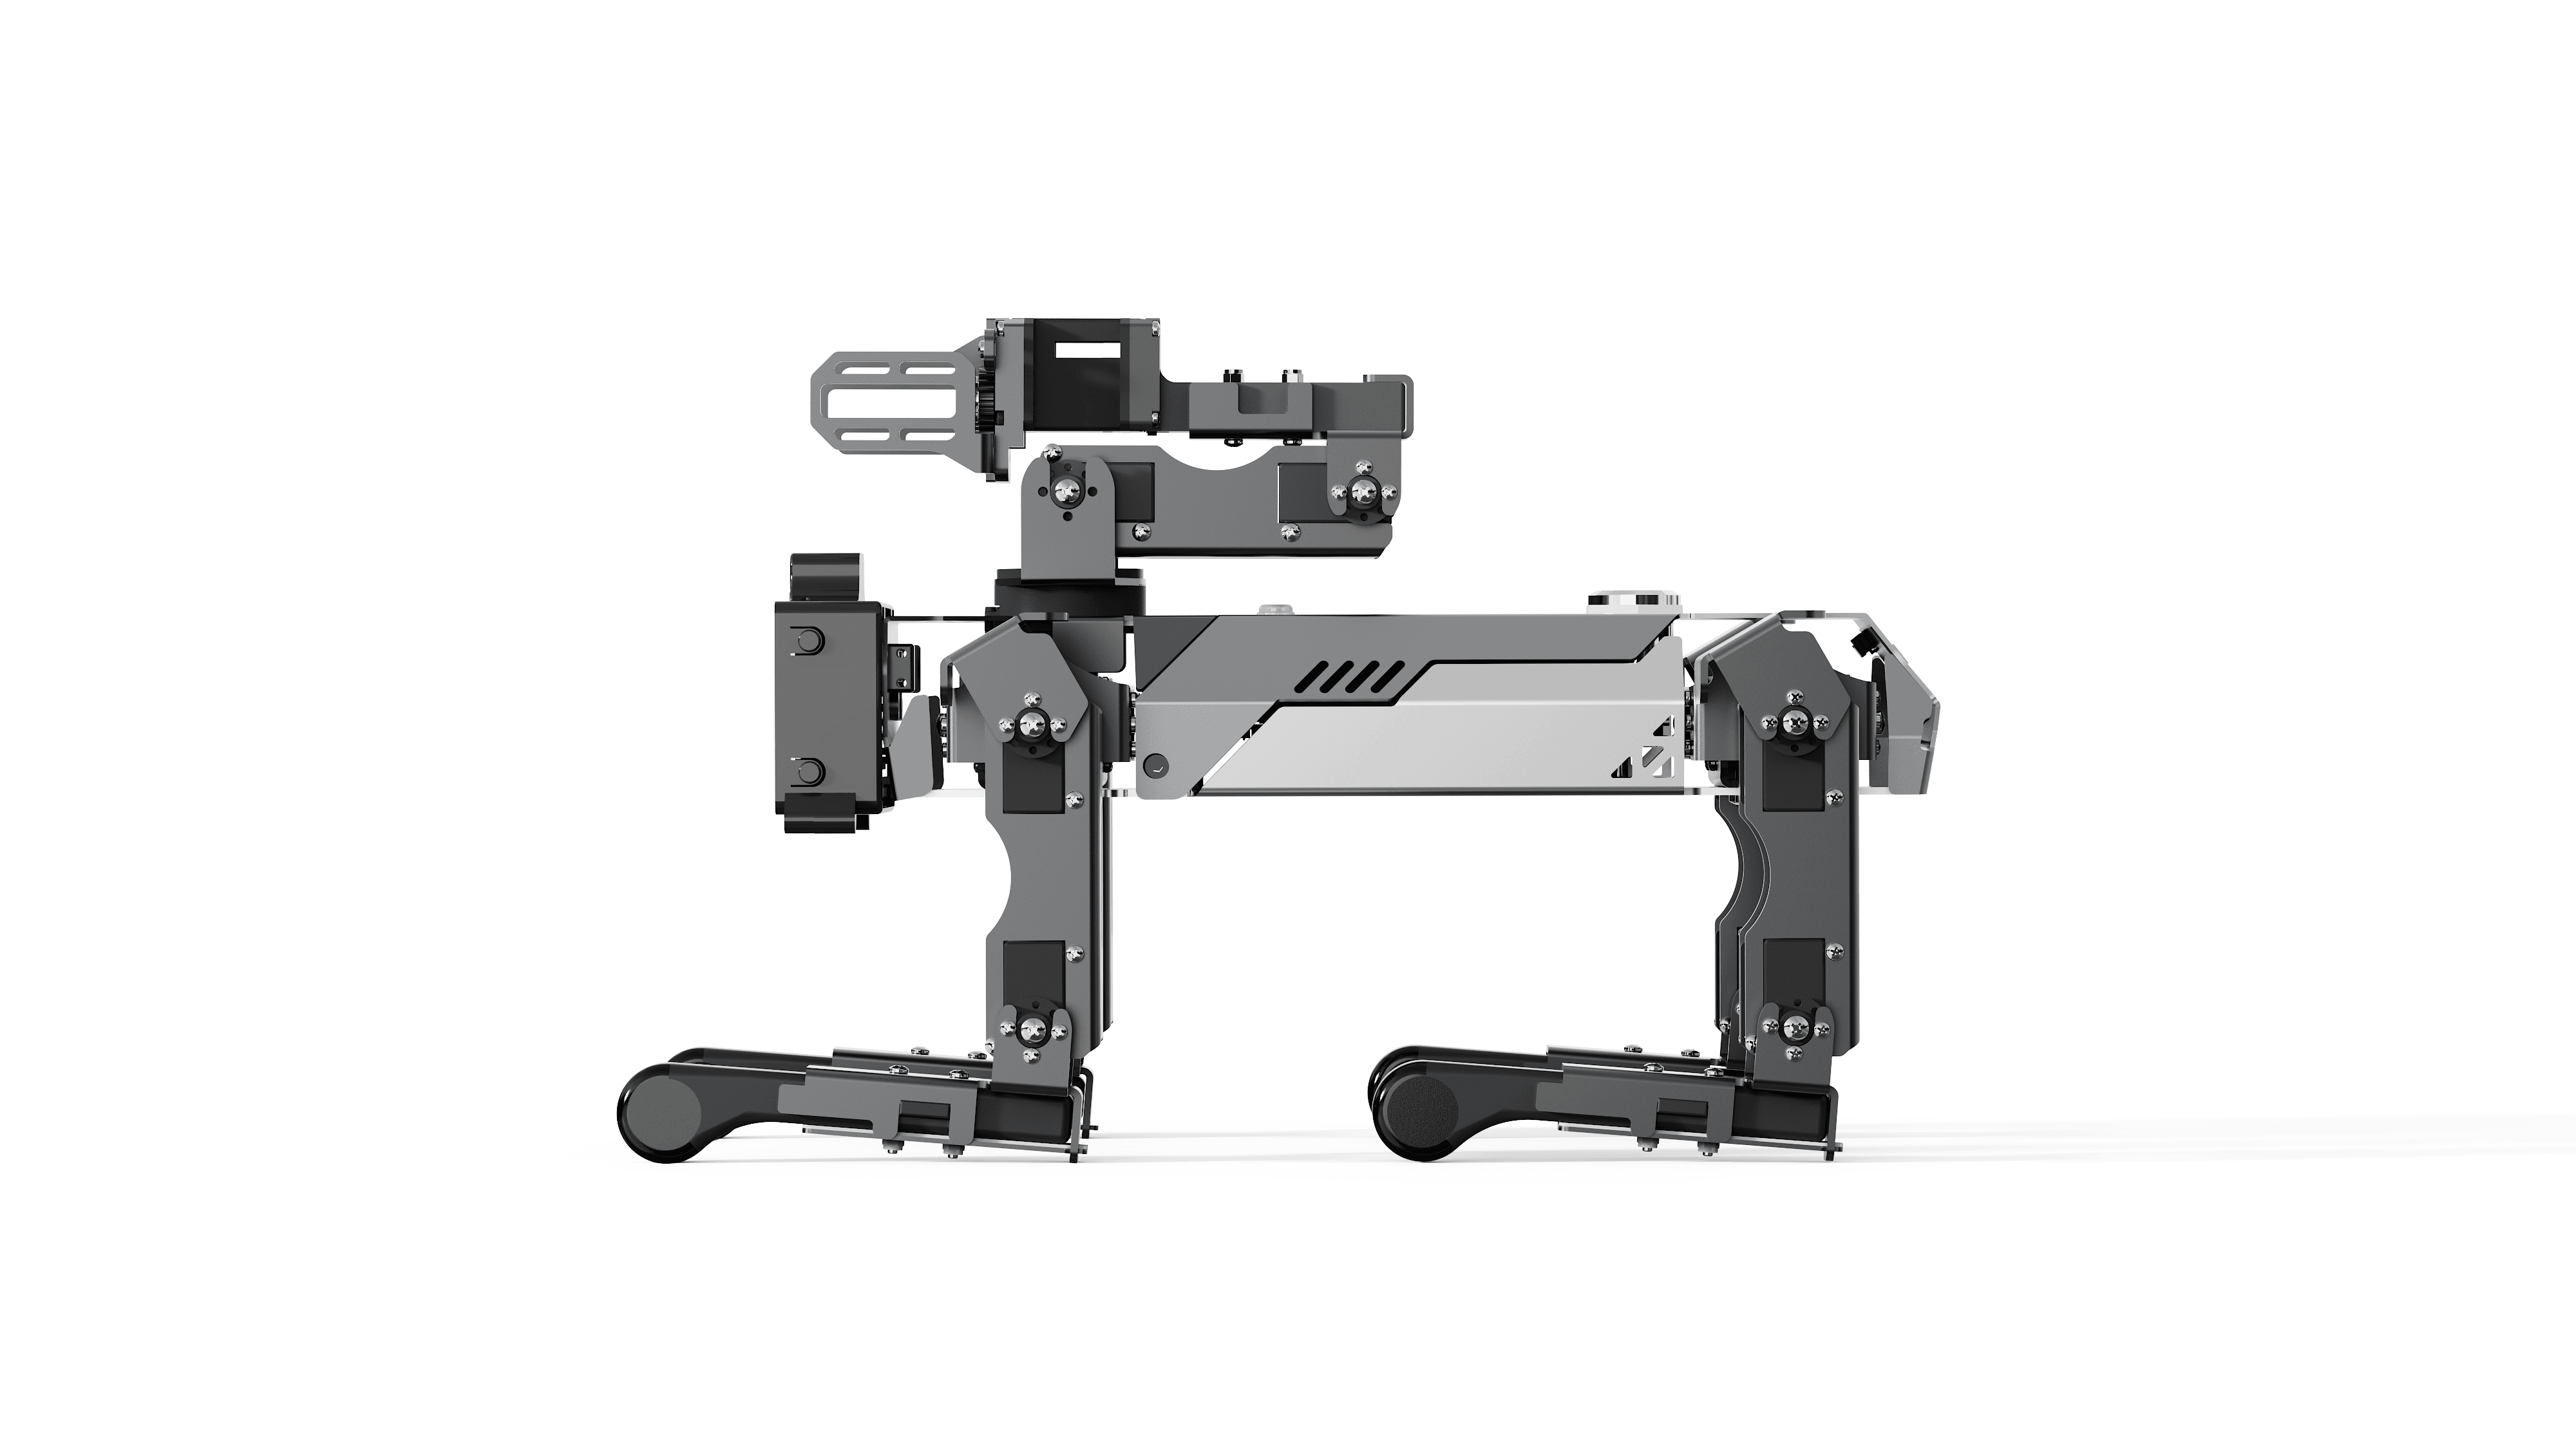
注意,使每条腿肩部垂直于身体,大腿垂直于地面,小腿垂直于大腿,摆放是否垂直将直接影响机器狗工作时的姿态。摆放标准后,在标定界面中点击“完成标定”按钮,10秒后机器狗将恢复站立姿势。若此时站立姿势仍偏离严重,并且确定您操作无误,则可能是机器狗出现了故障,请联系售后服务。
⚠️ 注意:本操作不可逆,将覆盖产品出厂设置数据,请严格按照说明操作。
3.2 图传模式
通过浏览器实时查看机器狗摄像头画面并遥控机器狗,电脑和手机浏览器均可访问。需要机器狗先连接 WiFi。
- 确保机器狗已连接 WiFi(参见"第二章:网络连接")
- 图传模式在示例程序中:翻卡片找到「示例程序」,按 D 键进入
- 在示例程序列表中找到「图传模式」,按 D 键启动
- 屏幕显示访问地址(格式为
http://192.168.x.x:8080)并等待连接
(注意冒号要用英文标点 :,不能是中文冒号)
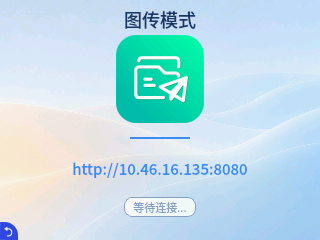
- 在同一网络下的电脑或手机浏览器(推荐 Chrome)中输入该地址
- 页面加载后进入控制界面: - 中间:摄像头实时视频画面 - 左下角:虚拟摇杆和「Action」动作按钮 - 底部:Perform、UpDown、WaveHand、PushUp 等快捷动作按钮和「Height」高度滑条 - 顶部:Reset 复位按钮、「混合 / 轮式 / 足式」运动模式切换(轮足机型)和「Balance」平衡模式开关
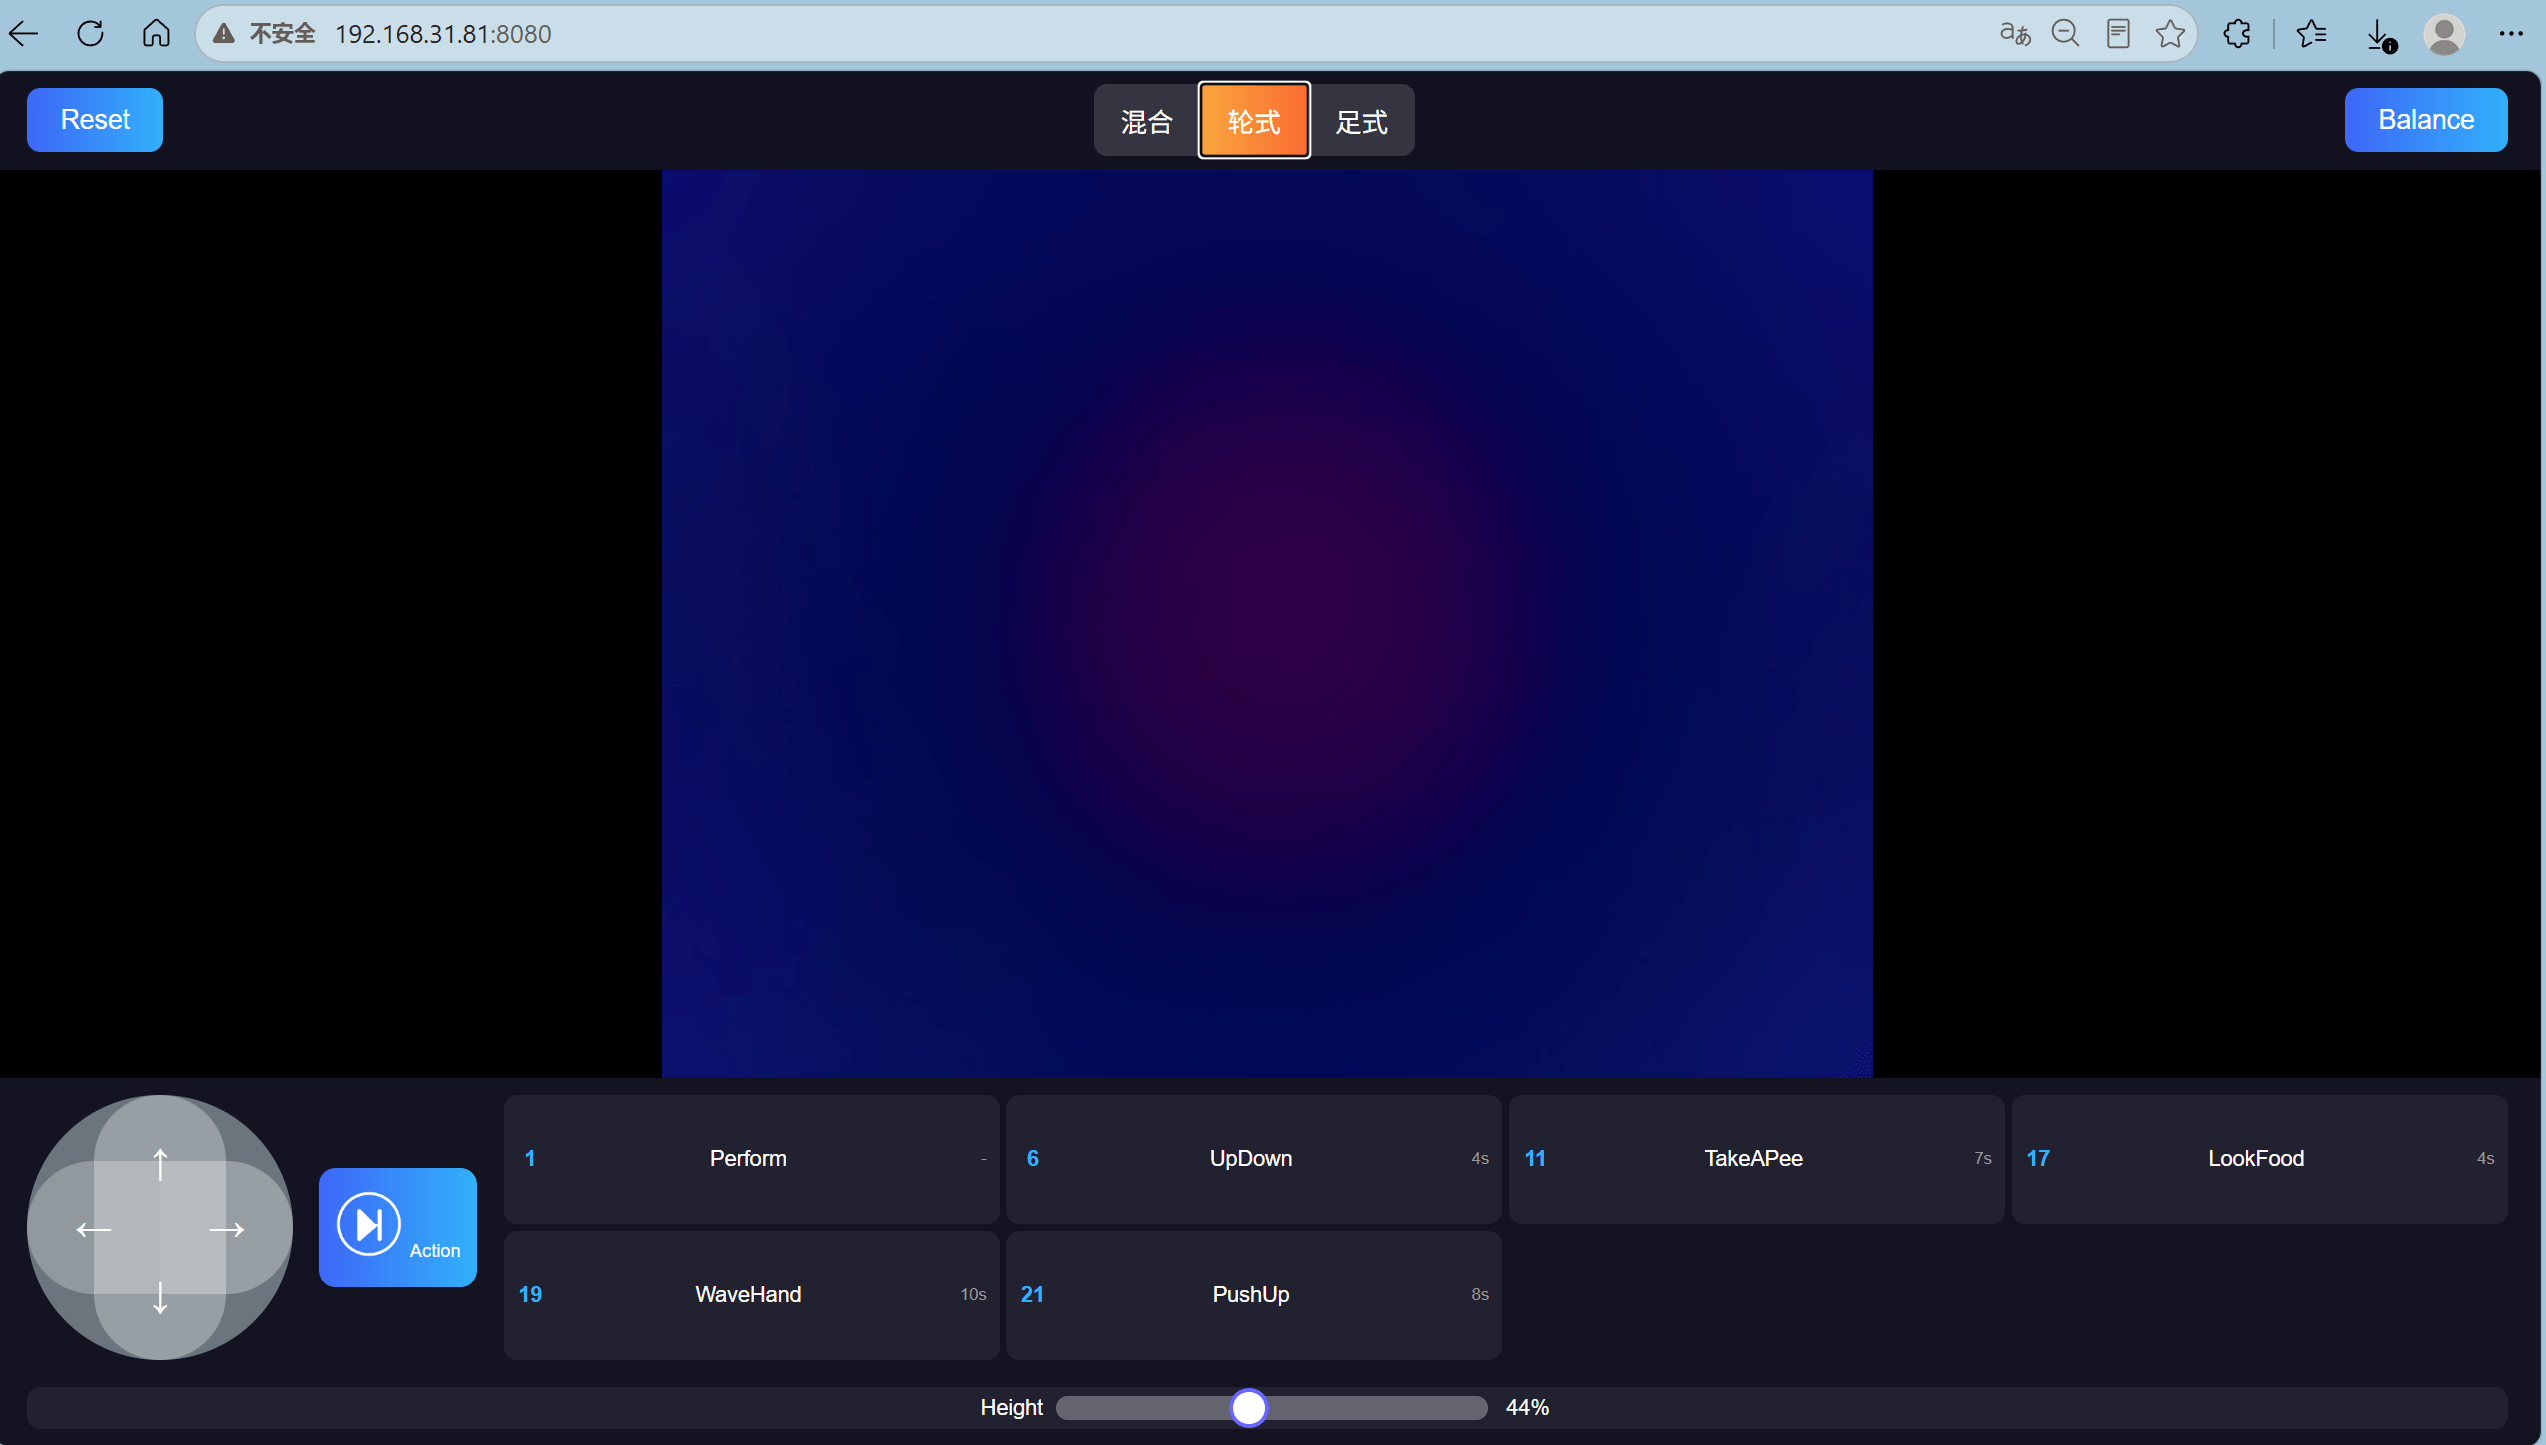
- 操作虚拟摇杆即可遥控机器狗
支持的操作:前进、后退、左转、右转、高度升降、姿态调整、预设动作触发。
⚠️ 5 分钟无操作页面自动断开,按 C 键可退出图传模式。
3.3 手柄控制
支持 USB 无线手柄和蓝牙手柄两种连接方式。
USB 无线手柄:
先将手柄的 USB 无线接收器插入狗头上的 USB 口
再进入「示例程序」(翻卡片找到后按 D 键),在列表中找到「手柄控制」,按 D 键启动
系统自动检测到 USB 手柄,直接进入控制界面,手柄即可使用
蓝牙手柄:
手柄开机,确保手柄上的配对键是蓝色的
进入「示例程序」→「手柄控制」,如果没有检测到 USB 手柄,屏幕显示「蓝牙遥控」并自动开始扫描蓝牙手柄
按下手柄上的蓝色配对键,等待配对
配对成功后屏幕显示已连接的手柄名称,进入控制界面(如未扫描到,按 D 键重新扫描)
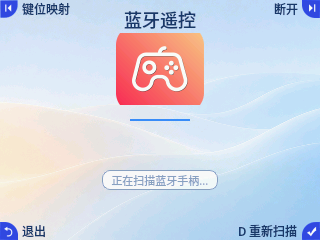
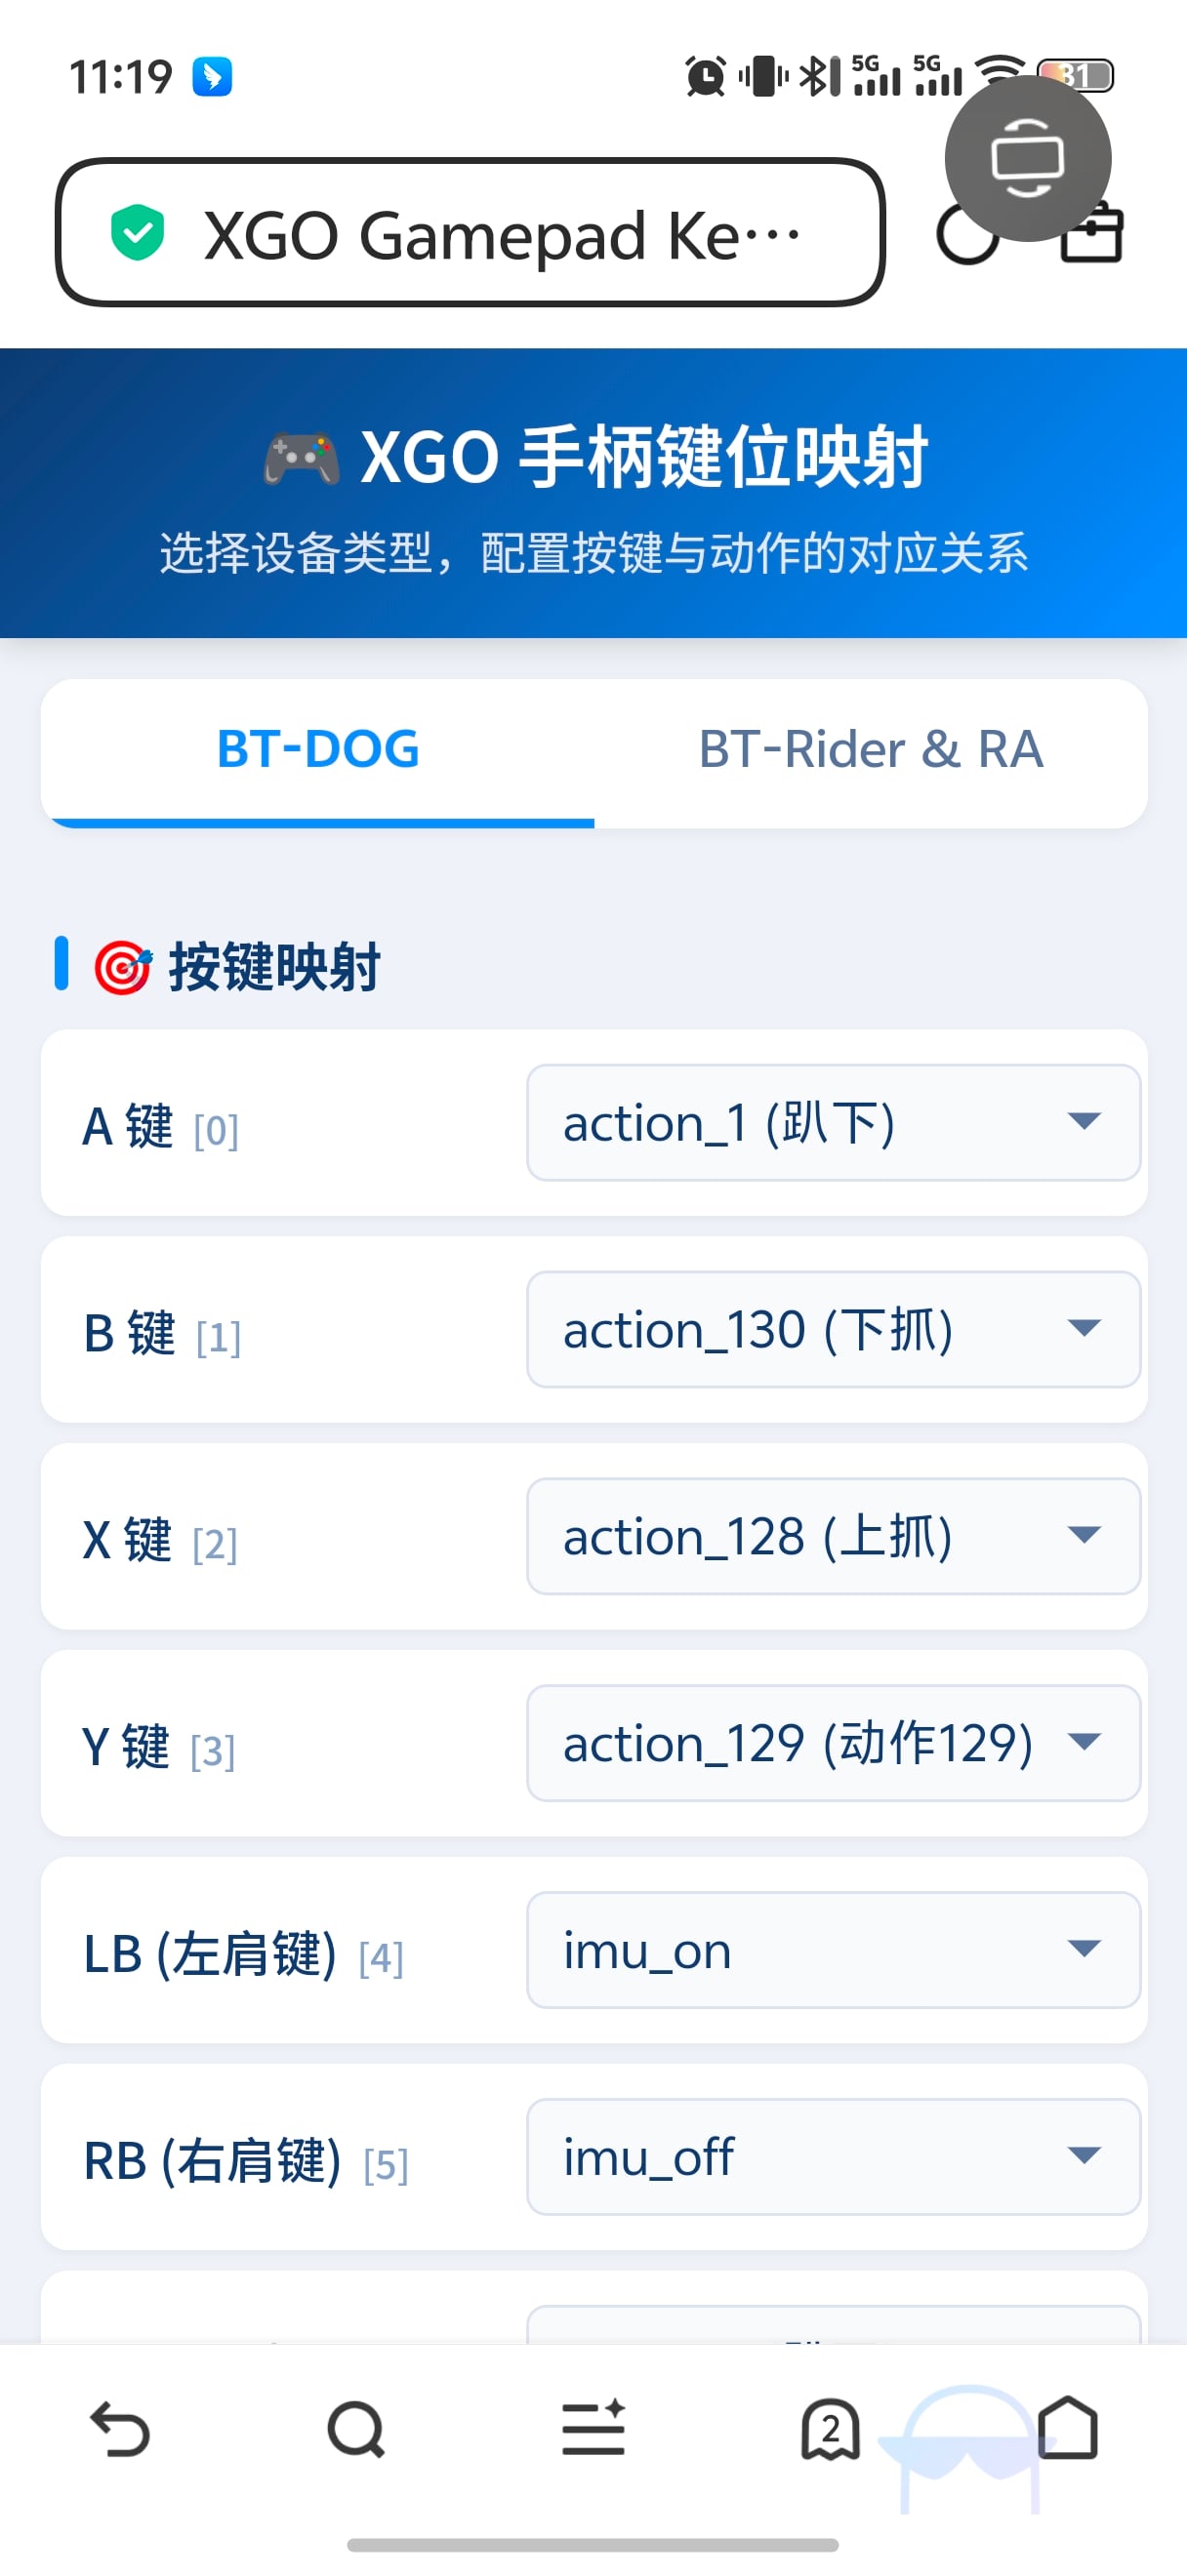
键位映射:手柄按键对应的动作不是固定的。进入手柄模式后,按左上角 A 键打开「键位映射」,有两种方式打开配置页面:
- 用手机扫描屏幕上的二维码
- 在浏览器中访问屏幕提供的网址——机器狗本机 IP 后加
:8088,
示例:http://192.168.31.81:8088(注意冒号要用英文标点 :,不能是中文冒号)
打开后即可查看和修改每个按键对应的动作(如 A 键=趴下、LB 左肩键=imu_on 等),并可按设备类型分别配置。
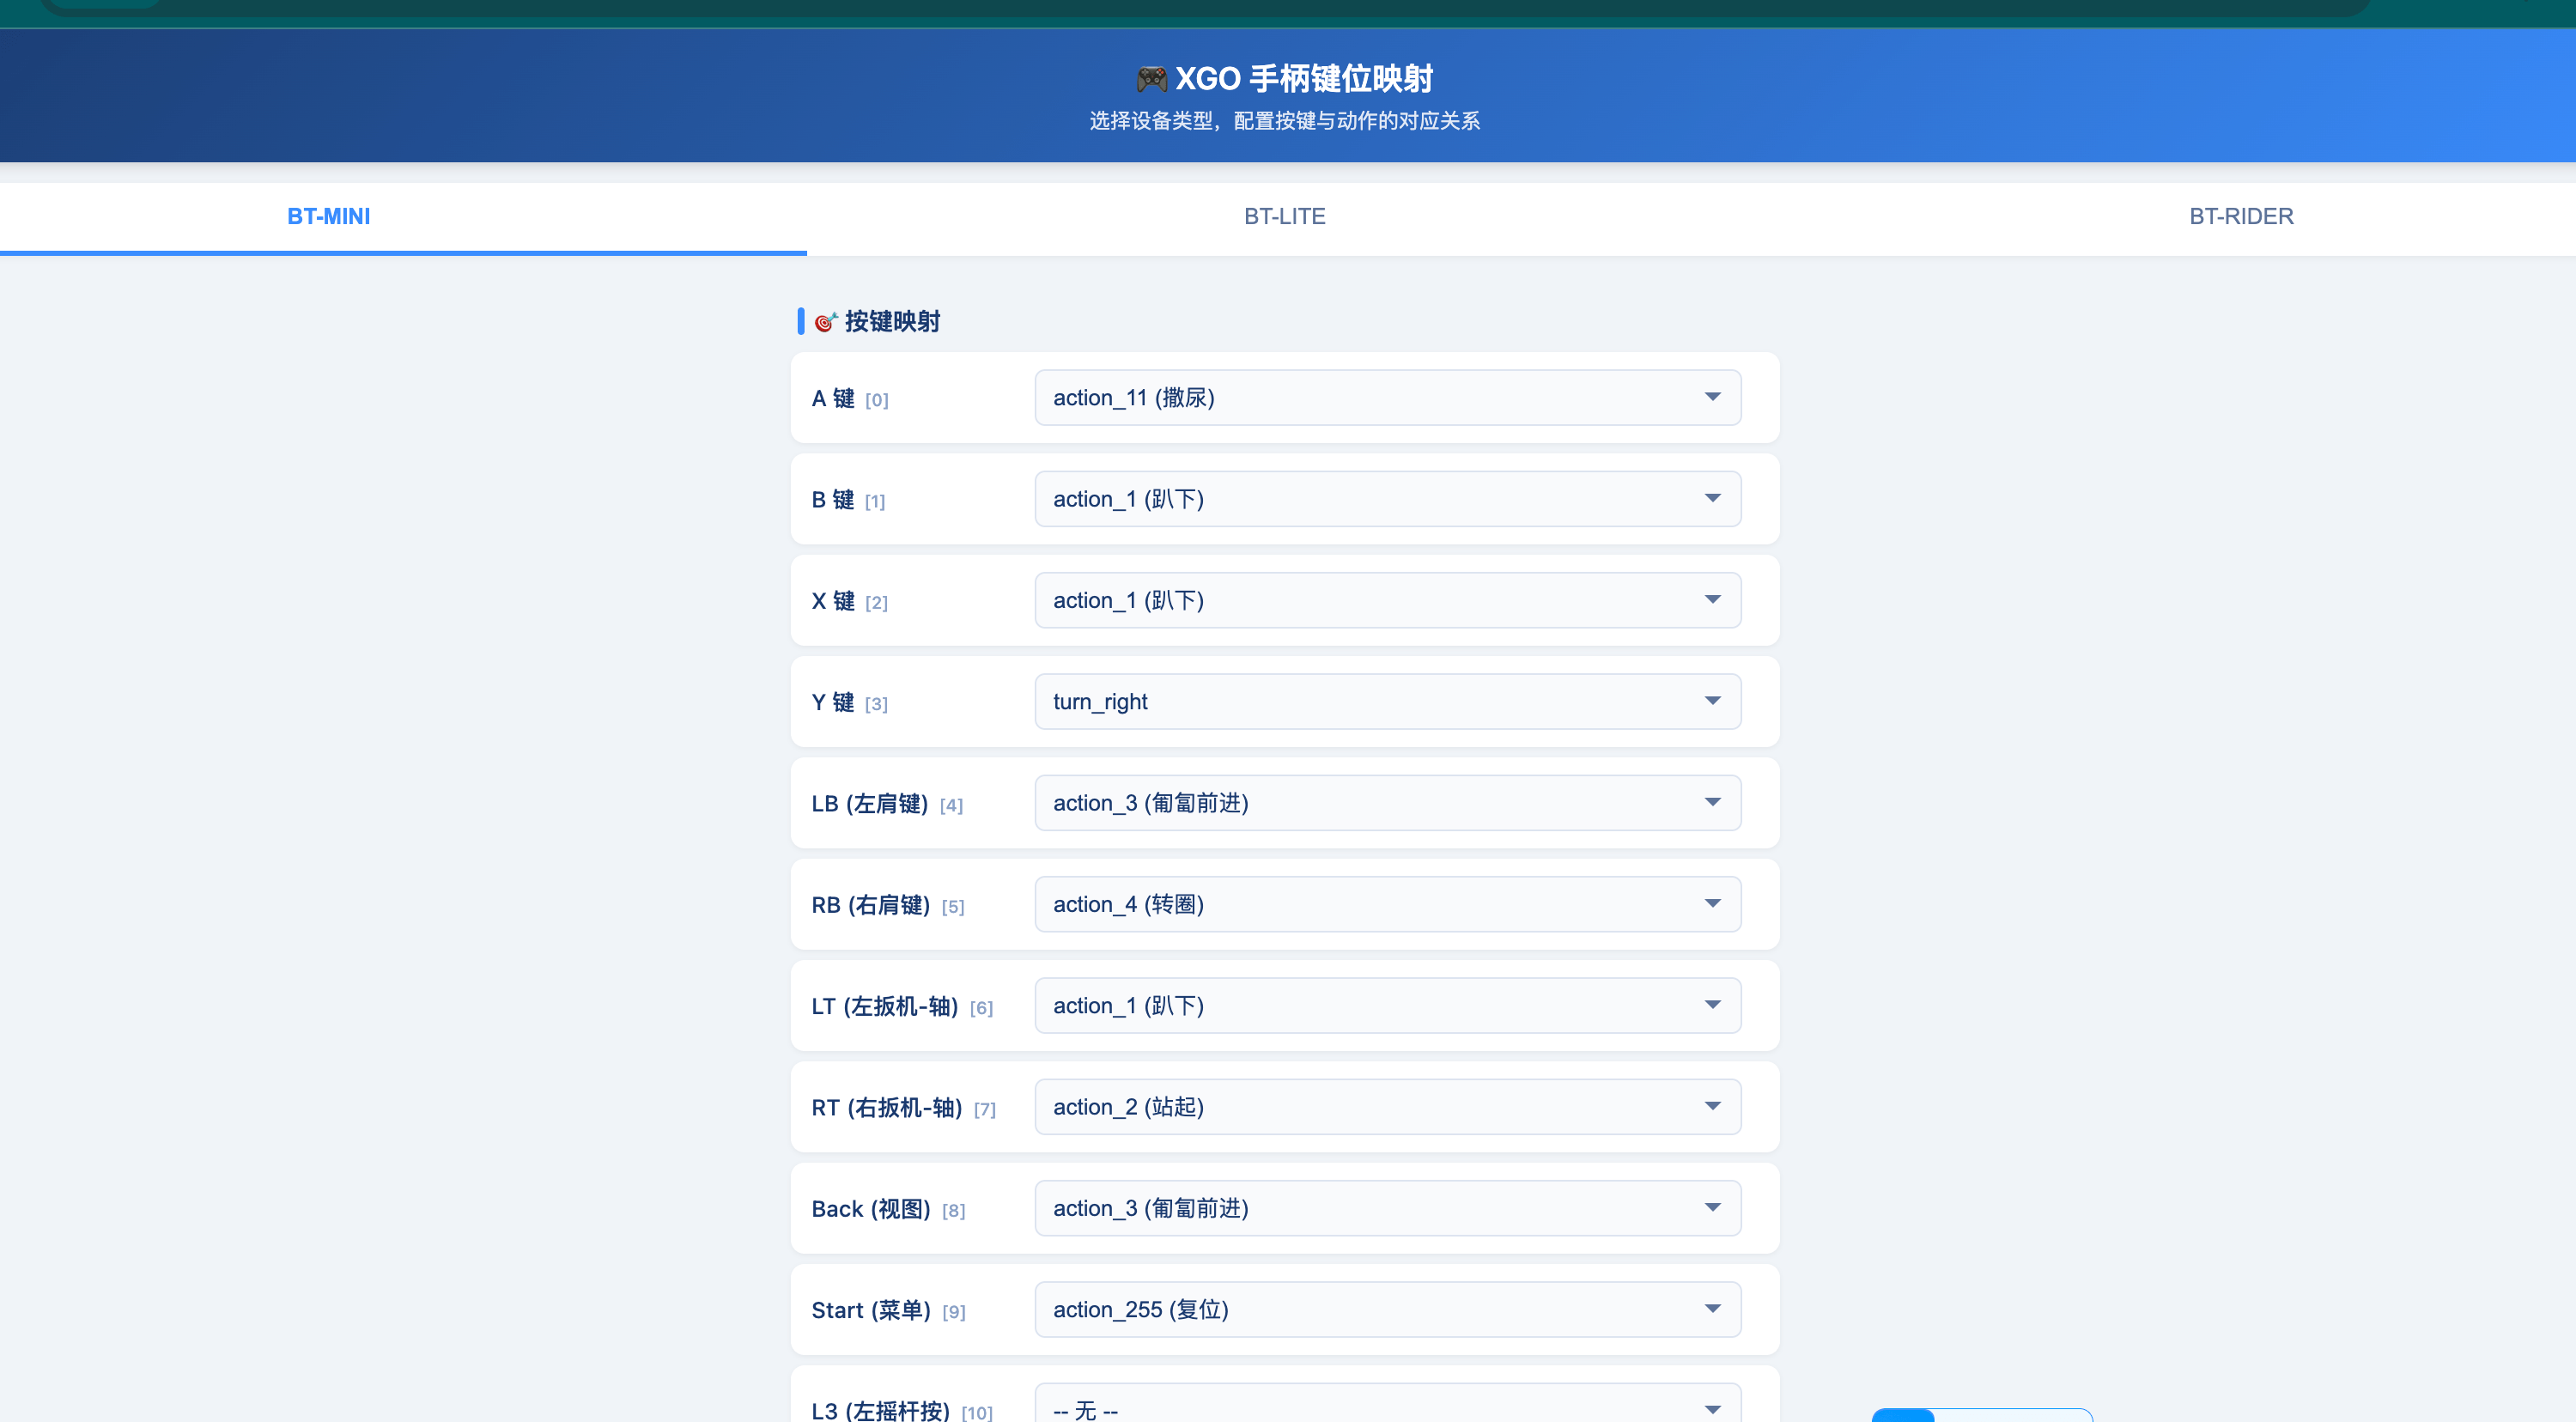
💡 首次使用蓝牙手柄可能需要校准。如果按键响应不正确,可在键位映射中检查按键对应的动作是否正确。